浦项制铁(POSCO)合同项目在最后一个仍需人工操作的环节对机器人进行测试
DGIST的衍生公司MFR凭借在厚板之间放置垫片的技术荣获了浦项制铁(POSCO)颁发的奖项,这项船厂作业至今仍需由工作人员在数吨重的货物旁手动完成。

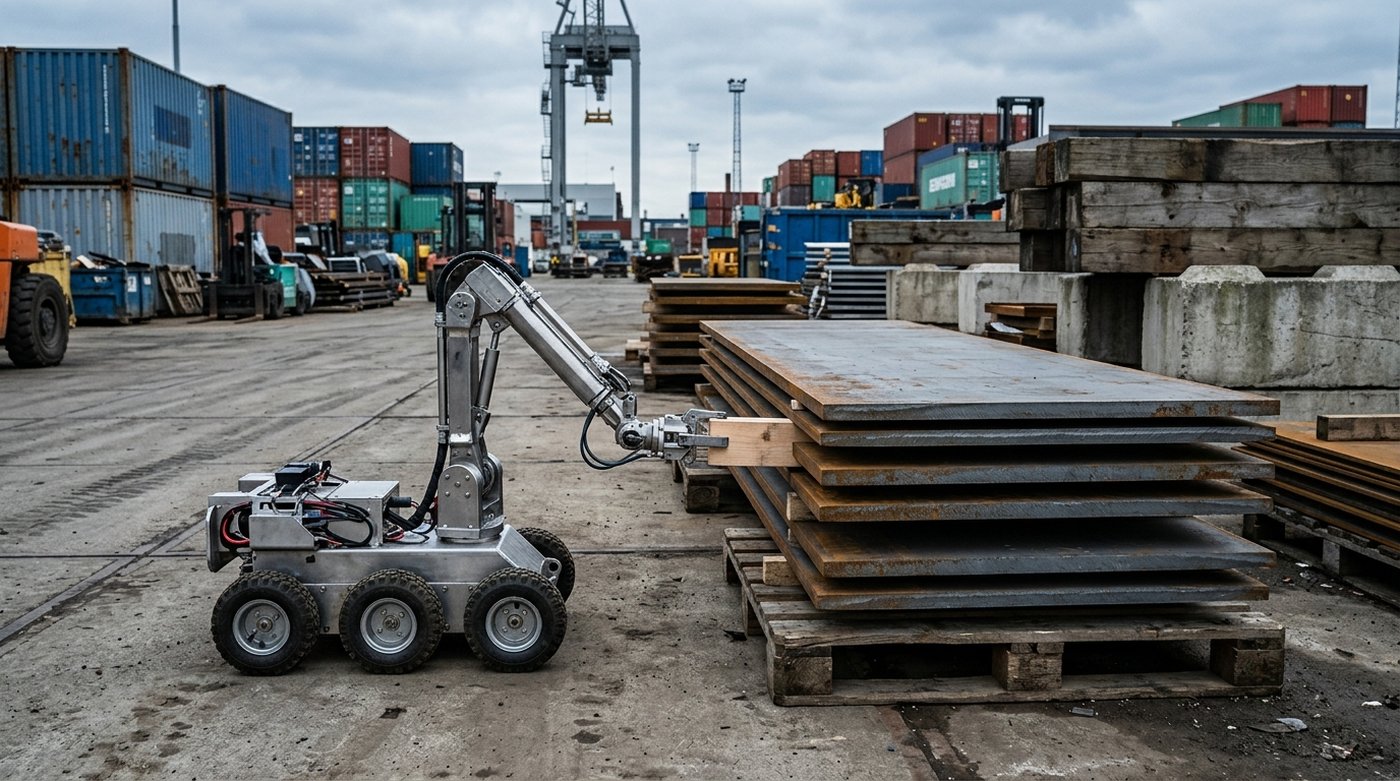
2026年10月2日,DGIST表示,其衍生公司MFR已赢得一项最终供货合同,将向浦项制铁(POSCO)的船运堆场提供一款用于在重型钢板之间插入垫片的无人机器人。该合同涵盖该设备的研发和供应。这并不意味着该机器人已经投入运行。
危险存在于缝隙中,而非钢板本身
厚板从轧机出来时呈堆垛状。每块厚板都必须被分开,以便起重机、卡车或后续操作人员能够进行搬运。用于分隔的工具是垫片,而放置垫片的人员则站在数吨重的厚板移动的区域内。 《ETNews》在报道DGIST的公告时,描述了地面存在的碰撞和坠物风险,以及在钢板堆上方作业人员面临的坠落风险。《先驱商业报》在关于同一公告的英文报道中补充道,该作业发生在装运场而非轧制线上。
这一区别至关重要。钢板轧制本身已是机械化流程,而装运间隙环节则是遗留的手工步骤——该步骤重复频率高到足以构成安全隐患,且操作空间局促,无法简单地将固定臂用螺栓固定在地面上。 据两家媒体描述,MFR的解决方案是一台移动设备:通过传感器融合技术在仓库内自主行驶,随后由配备3D视觉系统的机械臂识别堆垛并放置间隔件。可变提升高度和多轴控制功能使其能够触及公司认为工人不应攀爬的高度。 自动充电和无线监控功能旨在让操作员始终位于货位之外。
MFR首席执行官李承烈向韩国媒体表示,满足浦项制铁(POSCO)的安全和技术标准意味着该项目已进入投入现场使用前的最后阶段。该公司目前仍在制造设备并根据现场情况进行调试。关于设备数量、合同金额、钢板厚度或循环时间等具体数据均未公布。 若将此次中标视为已部署的车队,则会夸大DGIST所宣布的内容。
合同是筛选标准,而非市场
浦项制铁不会采购新奇产品。通过板坯轧机安全审查的供应商
它已经解答了演示视频中从未涉及的问题:谁来停止机器?当钢板不方正时它会如何反应?以及传感器出现故障时,它会将钢板送回装卸站还是直接堆叠?这一筛选机制才是本故事中的商业现实。机器人本身仍处于部署前阶段。MFR是一家由大邱庆北科学技术院的研究人员创立的公司,其官网介绍的是用于建筑任务的多功能现场机器人,而非钢铁生产线。 因此,浦项制铁(POSCO)的项目只是一个桥头堡,该公司表示希望将这一模式推广至其他重载和高空作业领域,进而扩展到国内外其他钢厂。这些只是意向,并非订单。
对于韩国以外的买家而言,有意义的比较并非类人型机器人的灵巧度,而是能否在不重新设计工厂布局的情况下,将一项单调、重复且后果严重的插入工序交由移动机械臂完成。固定式自动化设备之所以无法胜任这项任务,是因为钢垛会移动,且间隙位置始终不固定。 配备机载视觉系统的移动机械臂,是应对这种混乱局面的一种昂贵方案。如果浦项制铁的试运行取得成功,其出口应用场景将是其他同样存在剩余手动工序的钢板堆场,而非对钢铁制造行业的普遍宣称。
该中标结果尚未证明什么
请仔细阅读韩文表述。《ETNews》称MFR获得了一项项目的最终供货授标,该项目名称为“开发一种在仓库运输过程中将间隔片放置于厚板产品之间的自动化设备”。《先驱商业报》则使用了“合同”和“实际部署前的最后阶段”等表述。这两种说法都可能成立。 开发项目内的最终中标通知书,与运行工位上的验收测试并非同一份文件。两家媒体均援引了DGIST的表述,指出设备制造和现场安装工作仍需进行。
正是这一差距往往导致采购方产生误解。对于需要预先涂装路径且托盘整洁的机器人而言,装运场绝非理想场所。钢板从轧机出炉时,表面附着氧化皮、油污、
以及边缘不方正的情况。堆垛位于不平整的地面上。垫片必须放置在下一台起重机能够使用的位置,而不是视觉模型所找到的某个方便的平坦位置。MFR公布的解决方案是:先通过传感器融合驾驶避开障碍物,随后在机械臂移动前,利用3D视觉和基于AI的形状与位置分析。 对于杂乱的车间而言,这些确实是合适的技术类别。但当光线、灰尘或弯曲的钢板超出训练数据集范围时,这些技术也会悄无声息地失效。POSCO 项目之所以有价值,正是因为它将揭示这些问题,而不是因为一张示意图已经给出了定论。操作员模型是安全主张的另一半。无线监控和充电底座只有在监督机器人的人员真正位于坠落和挤压区域之外时才有帮助。《先驱商业报》称,工人无需进入危险区域即可检查状态和进度。但报道并未说明场地将无人值守,也未说明当机械臂操作失误时会发生什么。 如果远程屏幕仍需要有人走进去重置卡住的部件,那就并未消除风险,只是将风险推迟了。
MFR更宏大的愿景也应以同样的方式看待。该公司希望涉足重载搬运、高空作业、其他韩国钢厂以及海外工厂。据引述,李某的计划是建立一个用于自动化高风险任务的模型,然后正式进军这些市场。 模型即模板。只有当该堆场接受这台机器后,它才能成为一项业务。在此之前,可比的参考案例是针对金属和建筑行业中剩余手动操作环节的其他移动机械臂,而非本周主导韩国机器人行业头条新闻的人形机器人项目。 前一天披露的“阿特拉斯”机械手侧重于灵巧性;而这款产品则侧重于“接近性”——即操作员仍需站在货物旁边。
定价尚未公开。对比表中,合同金额、机队规模和循环时间均标注为“不适用”(N/A),并区分了已中标项目与尚未投产的项目。
本文仅供参考
仅供参考,不构成投资、法律或购买建议。数据源自公司及一级媒体披露的信息,可能会有调整。