ポスコ、最後の手作業工程でロボットの試験運用を実施
DGISTのスピンオフ企業であるMFRは、厚板の間にスペーサーを挟み込む技術でPOSCOの賞を受賞した。これは、現在も数トンもの荷物の横で人が手作業で行っている造船所の作業である。

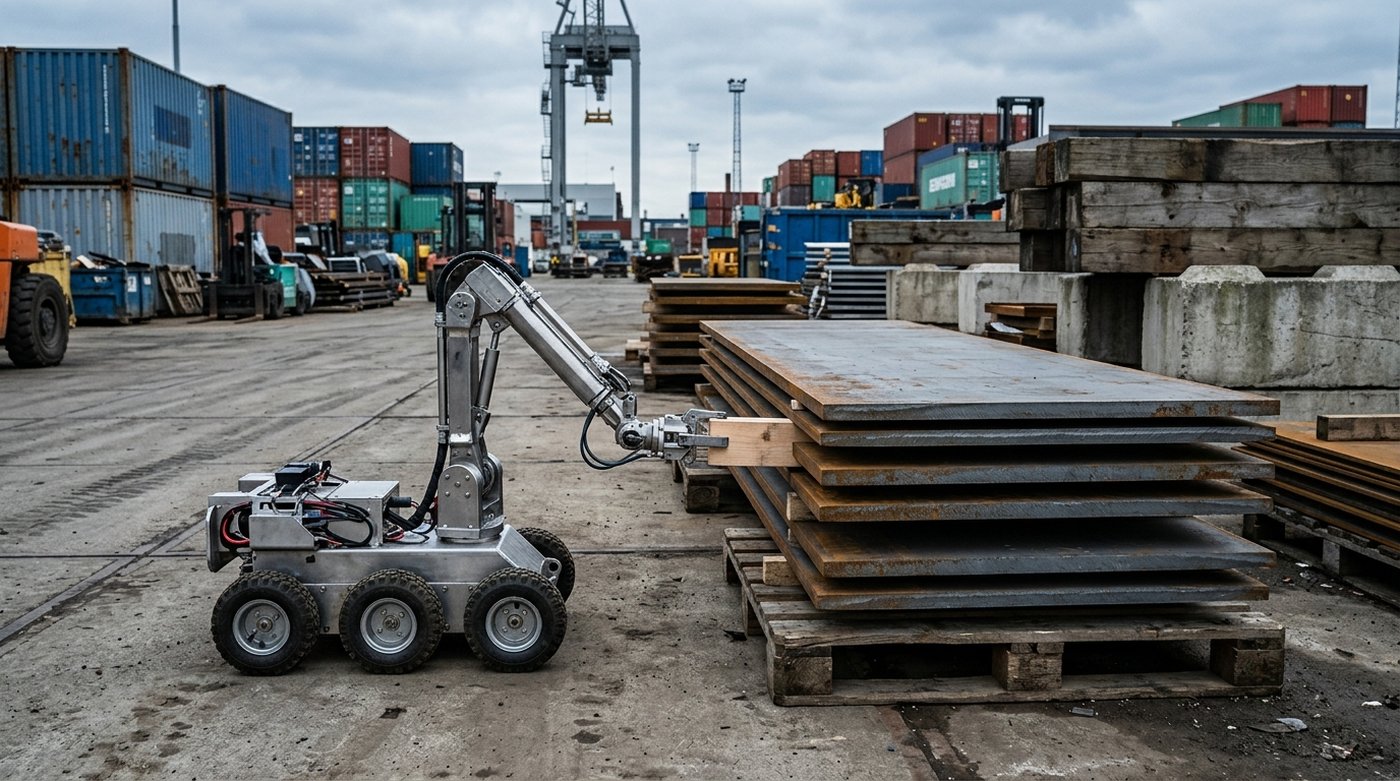
2026年10月2日、DGISTは、同大学のスピンオフ企業であるMFRが、POSCOの出荷ヤードにおいて厚板の間にスペーサーを挿入する無人ロボットの最終供給契約を獲得したと発表した。この契約には、当該装置の開発および供給が含まれている。なお、このロボットがすでに稼働しているという主張ではない。
危険は鋼板そのものではなく、その隙間に潜んでいる
厚板は製鉄所から積み重ねられた状態で出荷される。クレーンやトラック、あるいは次の作業員が把持できるよう、各板を分離する必要がある。この分離役を果たすのがスペーサーであり、それを設置する作業員は、数トンもの厚板が移動する場所に立ち入らなければならない。 DGISTの発表を報じたETNewsは、地上での衝突や落下物の危険性、および積み重ねられた鋼板の上で作業する者への転落リスクについて記述している。『ヘラルド・ビジネス』は、同発表に関する英語記事の中で、この作業が圧延ライン上ではなく出荷ヤードで行われることを付け加えている。
この区別は重要だ。鋼板の圧延はすでに機械化された工程である。一方、出荷前の積み込み作業は手作業が残る工程であり、安全上の問題となるほど頻繁に繰り返される上、固定アームを単に床にボルトで固定するだけでは対応できないほど扱いにくい作業である。 両メディアが報じているように、MFR社の解決策は移動式機械である。倉庫内を走行するためのセンサーフュージョン技術に加え、積み重ねを認識してスペーサーを配置する3Dビジョンアームを備えている。可変リフトと多軸制御により、同社が「作業員が登る必要のない高さ」と定める位置まで到達できる。 自動充電とワイヤレス監視機能により、オペレーターは作業エリアの外に留まることができるようになっている。
MFRのイ・スンリョル最高経営責任者(CEO)は韓国の報道に対し、ポスコの安全および技術的な基準を満たしたことで、このプロジェクトは実運用前の最終段階に入ったと語った。同社は現在も機器の製造と現場に合わせた調整を進めている。台数、契約額、鋼板の厚さ、サイクルタイムについては公表されていない。 今回の受注を「導入済みフリート」と見なすのは、DGISTの発表内容を過大評価することになる。
契約は「フィルター」であり、「市場」ではない
POSCOは目新しさだけを求めて購入するわけではない。板圧延機の安全審査を通過したサプライヤー
デモ動画では決して取り上げられないような疑問――誰が機械を停止させるのか、プレートが歪んでいる場合はどう動作するのか、センサーの故障時には積み上げではなくドックに戻されるのか――といった点については、すでに答えが出ている。このフィルターこそが、この話における商業的な現実である。ロボット自体は、まだ実用化前の段階にある。MFRは、大邱慶北科学技術院(TUK)の研究者によって設立された企業であり、同社の公開サイトには、鉄鋼生産ラインではなく、建設作業向けの多目的フィールドロボットについて記載されている。 したがって、POSCOでの案件は足がかりに過ぎず、同社は同様のパターンを他の重量物や高所作業、さらには国内外の他の製鉄所にも展開したいとしている。これらはあくまで意向であり、受注ではない。
韓国国外の買い手にとって、有用な比較対象はヒューマノイドのような器用さではない。重要なのは、新たな工場レイアウトを考案することなく、単調で反復的、かつ重大な結果を伴う作業を移動式アームに任せることができるかどうかである。固定式の自動化がこの作業に対応できなかったのは、鋼材の積み重ねが移動し、隙間が常に同じ場所にあるわけではないためだ。 オンボードビジョンを搭載した可動アームは、その混乱を受け入れるための高コストな手段だ。もしポスコの試験運用が成功すれば、輸出の適用対象となるのは、同様の手作業が残っている他の鋼板ヤードであり、製鋼全般に関する一般的な主張ではない。
この落札がまだ証明していないこと
韓国の報道文言を注意深く読んでほしい。ETNewsは、MFRが「倉庫出荷時の厚板製品間にスペーサーを配置する自動化装置の開発」というプロジェクトの最終供給契約を獲得したと報じている。一方、ヘラルド・ビジネスは「契約」や「実際の導入前の最終段階」という表現を用いている。どちらも事実である可能性がある。 開発プロジェクトにおける最終落札は、稼働中のヤードでの受入試験とは異なる文書である。両メディアが報じたDGIST自身の表現によれば、機器の製造と現場での設置作業は依然として先にある。
このギャップこそが、購入者が通常誤解を招く原因となっている。出荷ヤードは、塗装された経路や整頓されたパレットを必要とするロボットにとっては不向きな場所だ。鋼板は製鉄所からスケールや油が付着した状態で出荷され、
また、直角ではないエッジもあります。積み荷は凹凸のある地面の上に置かれます。スペーサーは、ビジョンモデルが「都合の良い平らな場所」と判定した場所ではなく、次のクレーンが使用できる場所に配置されなければなりません。MFRが公表した解決策は、障害物を回避するためのセンサーフュージョンによる運転を行い、その後、アームが動く前に3DビジョンとAIを用いた形状・位置の分析を行うというものです。 これらは、雑然とした作業現場に適した技術の分類である。しかし、照明や粉塵、あるいは曲がった鋼板などが学習データに含まれていない場合、これらの技術は目立たない形で機能不全に陥る。POSCOの案件が価値あるのは、図解ですでに結論が出ているからではなく、そうした問題を明らかにするからである。オペレーターモデルは、安全性の主張におけるもう一つの側面です。ワイヤレス監視や充電ドックは、ロボットを監督する人が実際に落下・挟み込み危険区域の外にいる場合にのみ役立ちます。『ヘラルド・ビジネス』紙は、作業員が危険区域に入ることなく状況や進捗を確認できると報じています。しかし、ヤードが無人運転されるという記述はなく、アームが目標を外した場合に何が起こるのかについても言及されていません。 詰まりを解消するために誰かが現場に入ってリセットする必要がある遠隔操作画面では、リスクは除去されていない。単にリスクの発生を先送りしているに過ぎない。
MFRのより広範な野心についても、同様に捉えるべきだ。同社は、重量物の取り扱い、高所作業、韓国の他の製鉄所、そして海外工場への展開を目指している。リー氏が語った計画によれば、高リスクな作業を自動化するモデルを構築し、その後、それらの市場に本格的に参入するというものだ。 モデルとはテンプレートに過ぎない。このヤードが機械を受け入れて初めて、それはビジネスとなる。それまでは、比較対象となるのは、金属や建設業界で残存する手作業の作業をターゲットとした他の移動式アームであり、今週韓国のロボット業界のニュースを席巻したヒューマノイドプログラムではない。 前日に公開された「アトラス」ハンドは、器用さをテーマにしたものだ。一方、今回のモデルは「近接性」がテーマである。つまり、誰が依然として荷物の隣に立ち続けなければならないか、という点だ。
価格については公表されていない。比較表には、契約額、導入台数、サイクルタイムの欄に「N/A(該当なし)」と記載されており、受注済みの案件と未実施の案件が区別されている。
本記事は情報提供を目的としています
あくまで参考情報であり、投資、法律、または購入に関する助言を構成するものではありません。数値は企業および主要メディアによる開示情報に基づいており、変更される可能性があります。