
Skild AI 的機器人模型僅憑一段影片就能學習新任務
Skild AI 表示,其新款 S1 基礎模型能透過單支示範影片學習不熟悉的機器人任務,每步驟成功率達 66%,遠高於先前系統的 9%;這家位於匹茲堡的新創公司,在 NVIDIA 的實體 AI 技術堆疊上,營收年化率已突破 1 億美元。

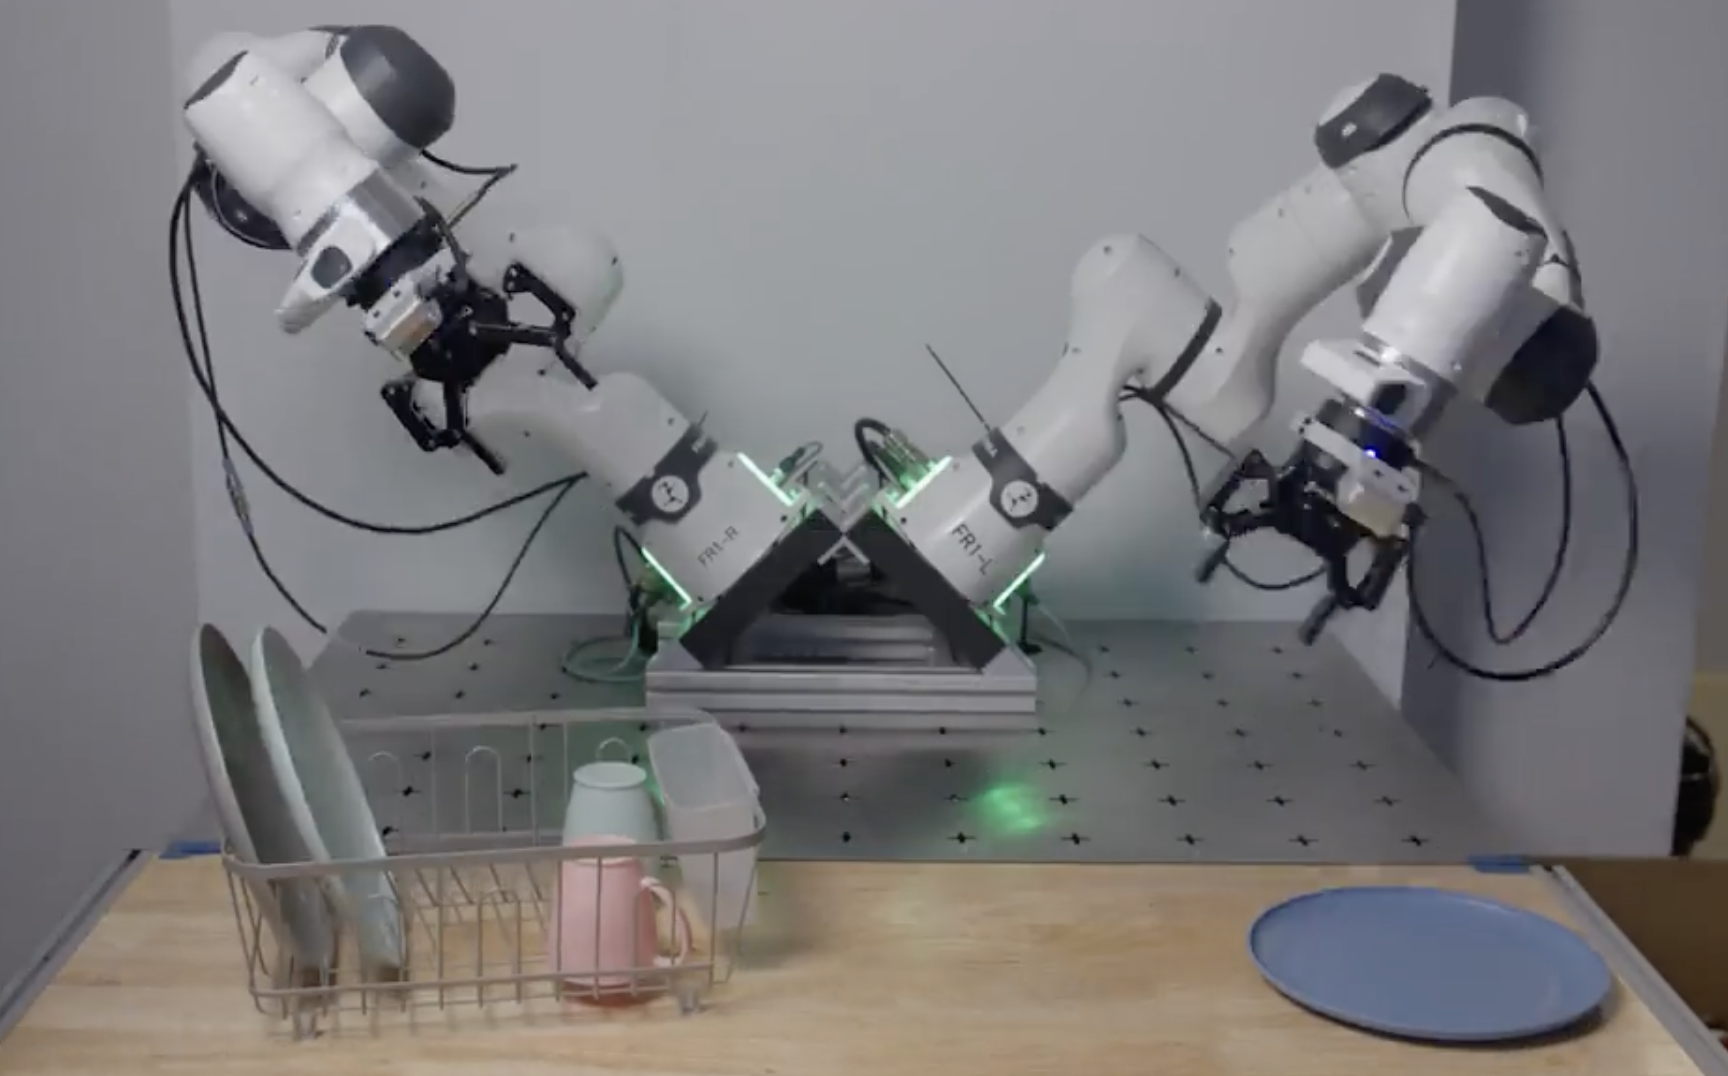
賓夕法尼亞州匹茲堡,2026年9月10日。Skild AI 表示,其新款 S1 機器人基礎模型在觀看單段人類示範影片後,便能以每步驟約 66% 的成功率完成陌生的多步驟任務;相較之下,採用傳統方式訓練的同類系統成功率僅為 9%。 該公司採用 NVIDIA 的物理 AI 技術堆疊,並指出現在單支示範影片所蘊含的訓練價值,已相當於約 380 個人工蒐集的範例,將「向機器人展示任務」與「讓機器人自主執行任務」之間的差距縮短至 11 分鐘。
Skild AI 是一家總部位於匹茲堡的機器人新創公司,由前卡內基梅隆大學教授迪帕克·帕塔克(Deepak Pathak,現任執行長)與阿比納夫·古普塔(Abhinav Gupta,現任總裁)於 2023 年共同創立。 該公司的產品在內部被稱為「Skild Brain」,是一款旨在控制多種不同機器人機體與任務的單一基礎模型,有別於長期主導工業自動化的狹窄、單一用途模型。 自 2024 年中以來,該公司已籌集超過 20 億美元資金,其中包括由軟銀領投、以 140 億美元估值完成的一輪 14 億美元融資,參與方包括 NVIDIA 的風險投資部門、亞馬遜創辦人傑夫·貝佐斯、三星、LG、施耐德電氣以及 Salesforce Ventures。
一段影片究竟能讓機器人學到什麼
週四公告的核心主張在於「樣本效率」,即系統所需訓練資料量與其表現成效之間的比例。當今大多數機器人學習系統仍依賴龐大的遙操作示範資料庫——這些是人類操作員實際引導機器人手臂完成任務數百或數千次的錄影,才能讓行為可靠地泛化。 Skild 的賣點在於,S1 能夠吸收單一影片,觀察任務的執行過程,並在無需重新訓練或更新模型權重的情況下,於實體機器人上重現該任務——這項技術被該公司稱為「情境內學習」,其概念借鑒自
大型語言模型能夠透過提示字串中的少量範例,即可遵循新的指令,而無需進行完整的重新訓練。NVIDIA 表示,此次合作涵蓋機器人開發流程的四個階段:透過其 Cosmos 世界模型生成合成數據;透過 Isaac Lab、Isaac Sim 及 Newton 物理引擎進行模擬與訓練;以及透過 TensorRT 和 Nsight 效能分析工具進行部署優化。 對於評估機器人學習供應商的採購團隊而言,這項涵蓋四個階段的主張至關重要,因為它表明 Skild 並非僅僅在借用的運算資源上運行研究模型。該公司正在構建一條生產管道,讓合成數據與真實示範數據共同餵入同一個模型——這正是實驗室結果與工廠現場經理實際可訂購的系統之間的關鍵差異。
示範任務涵蓋從植物盆栽、製作鬆餅到沖泡咖啡,以及在富士康工廠內基於 NVIDIA Blackwell 系統執行的雙臂組裝序列——該機器人在執行過程中安裝了匯流排和限位塊、鎖緊 16 顆螺絲,並在任務中途適應了物理干擾。 這些任務的執行時間最長可達 10 分鐘,以機器人學習示範的標準而言相當長——通常,單一的「拾取與放置」動作就已構成整個基準測試。 相較於過去兩年多數基礎模型機器人公告中常見的短暫示範,這類長度的多步驟任務更能貼近倉庫或電子產品組裝線的實際需求。
樣本效率數值背後的經濟學考量
對買家而言,樣本效率絕非學術上的奇聞軼事。收集遙控演示數據是部署基於學習的機器人時最大的隱性成本之一,每當客戶希望將新的任務變體自動化時,都需要一名受過訓練的操作員、一個經過校準的機器人工作站,以及數小時的錄製操作紀錄。 若 Skild 的 380:1 比例在經過精心策劃的示範之外仍能成立,這不僅能加速開發進程,更
這改變了我們對「哪些任務在經濟上值得優先自動化」的判斷,因為過去可能需要花費數週時間蒐集數據才能證明部署合約合理性的任務,現在只需花一個下午拍攝影片就能完成。正是基於這項經濟論點,Skild 的營收數據才成為採購決策的關鍵考量,而非僅是募資新聞的標題。該公司表示,在推出約 10 個月後,其年度營收運行率已達 1 億美元,並與製造、物流、檢驗、安防及食品加工等領域的 60 多家企業建立了部署合作夥伴關係。 在該階段的營收運行率,能向買家表明該模型目前已產生付費部署,而不僅僅是靠風險投資資助的試點計畫——這正是區分值得進行多年整合承諾的基礎模型供應商,與仍在證明其首份生產合約可行性的供應商之間的關鍵差異。
仍需獨立驗證的聲明
已公布的成功率數據源自 Skild 和 NVIDIA 自身的資料,而非經獨立重現的基準測試;且兩家公司均未發布足夠詳細的評估協議,以致第三方無法重現 66% 對比 9% 的比較結果。 針對產品發表精心策劃的示範,與在實際生產現場多變的光線、雜物及物件變化下執行的任務之間存在差距,這正是基於學習的機器人技術中最常見的失敗點,而這類細節恰恰不會出現在一段 11 分鐘的示範影片中。 買家若要評估 S1 是否適用於自身營運,在根據已公布數據制定部署時程前,應要求 Skild 提供在自身廠區環境下測得的任務成功率,而非該公司精心安排的基準測試任務數據。
此外還有一個適用範圍的問題。示範中的任務——包括植物盆栽、鬆餅組裝以及富士康的線束組裝——雖然單項表現令人印象深刻,但僅涵蓋了極其狹窄的
倉庫或製造業者在整條生產線上需要哪些環節實現自動化。一種能透過單次示範快速學習的基礎模型,仍受限於其運行所依賴的機器人機體的物理能力;而 Skild 並未公布 S1 除週四公告中展示的系統外,還針對哪些具體的機械臂、夾爪或移動平台進行過驗證。 「功能強大的模型」與「可部署系統」之間的區別,正是多數機器人採購決策陷入僵局的關鍵所在;因此,週四公布的数据最好被視為一項試點邀請,而非成品規格說明。基礎模型聲稱層出不窮的競爭格局
Skild 並非唯一一家競相打造通用型機器人大腦的公司。總部位於舊金山的初創公司 Physical Intelligence(其開發了 Pi 系列視覺-語言-動作模型),針對倉儲及家庭操作任務也提出了類似的樣本效率主張。 Figure AI 選擇將其類人型硬體與自家開發的 Helix 模型搭配使用,而非授權使用第三方基礎模型,此舉賭注在於同時擁有「身體」與「大腦」能帶來更緊密的整合。Google DeepMind 則透過其 RT-X 系列推動了不同的架構,該模型是基於匯集自數十個機器人實驗室的數據進行訓練,而非僅仰賴單一公司的示範管道。 從理論上來看,Skild 方法的獨特之處在於聲稱 S1 模型可在不同機器人實體間通用,無需針對每台機器人進行重新訓練。這比針對單一硬體平台進行微調的模型更為困難,也具有更高的商業價值;但這項主張在新聞稿中宣稱雖易,要在客戶實際的混合機隊(包含機械臂、 移動底座及夾爪等實際混合設備中加以驗證。
對於正在比較供應商的買家而言,實際的關鍵不在於哪家公司發布了最令人印象深刻的示範影片,而在於哪一家願意在商業合約中承諾成功率保證——且該保證須以買家自身的設備與任務組合為基準進行衡量。目前尚無任何一家
目前競逐此市場的基礎模型供應商(包括 Skild 在內),均已公開做出此類保證,這使得整個產品類別對採購團隊而言仍處於評估階段,而非直接進行供應商篩選。NVIDIA 合作夥伴關係的下一步
Skild 與 NVIDIA 預計將在今年稍晚於柏林舉行的 NVIDIA GTC 大會上,發表雙方合作項目的進一步成果;屆時兩家公司預計將揭露更多任務類別,而正在評估該平台的買家應特別關注——除經過精心挑選的示範資料集之外,那些可獨立驗證的效能數據。 在此期間更值得關注的關鍵訊號,在於 Skild 旗下 60 多家部署合作夥伴是否開始公開自身的實際運作成果,因為基礎模型的真正考驗,不在於介紹它的示範影片,而在於一年後仍持續運行該模型的付費客戶群體。
一段長達 11 分鐘的影片,在過去需要數千次錄製重複練習的任務上達到 66% 的成功率,這確實標誌著機器人學習系統吸收新工作能力的重大轉變, 而這正是能徹底改變「哪些任務值得自動化」這項評估標準的能力——前提是演示與實際生產現場之間的差距,能如 Skild 所言那般迅速縮小。
真正值得關注的關鍵數據,並非本週的成功率數字,而是 Skild 旗下 60 多家部署合作夥伴在一年後的流失率: 當示範的新鮮感褪去,且模型必須持續應對生產線的正常波動(而非專為記者會打造的富士康展示場)時,究竟有多少合作夥伴會將試點項目轉化為續約或擴大的合約。
首圖來源:Skild AI。
本分析參考了 Skild AI 與 NVIDIA 針對 S1 模型發布所發布的公開聲明及技術資料。本文僅供一般資訊參考,並不構成投資建議,
財務或法律建議。












