
Skild AIのロボットモデルは、たった1本の動画から新しいタスクを学習する
ピッツバーグのスタートアップ企業Skild AIは、同社の新しい基盤モデル「S1」が、たった1本のデモンストレーション動画から未知のロボットタスクを学習し、ステップごとの成功率が従来のシステムの9%に対し66%に達したと発表しました。同社は、NVIDIAの物理AIスタックを活用し、売上高のランレートが1億米ドルを突破しました。

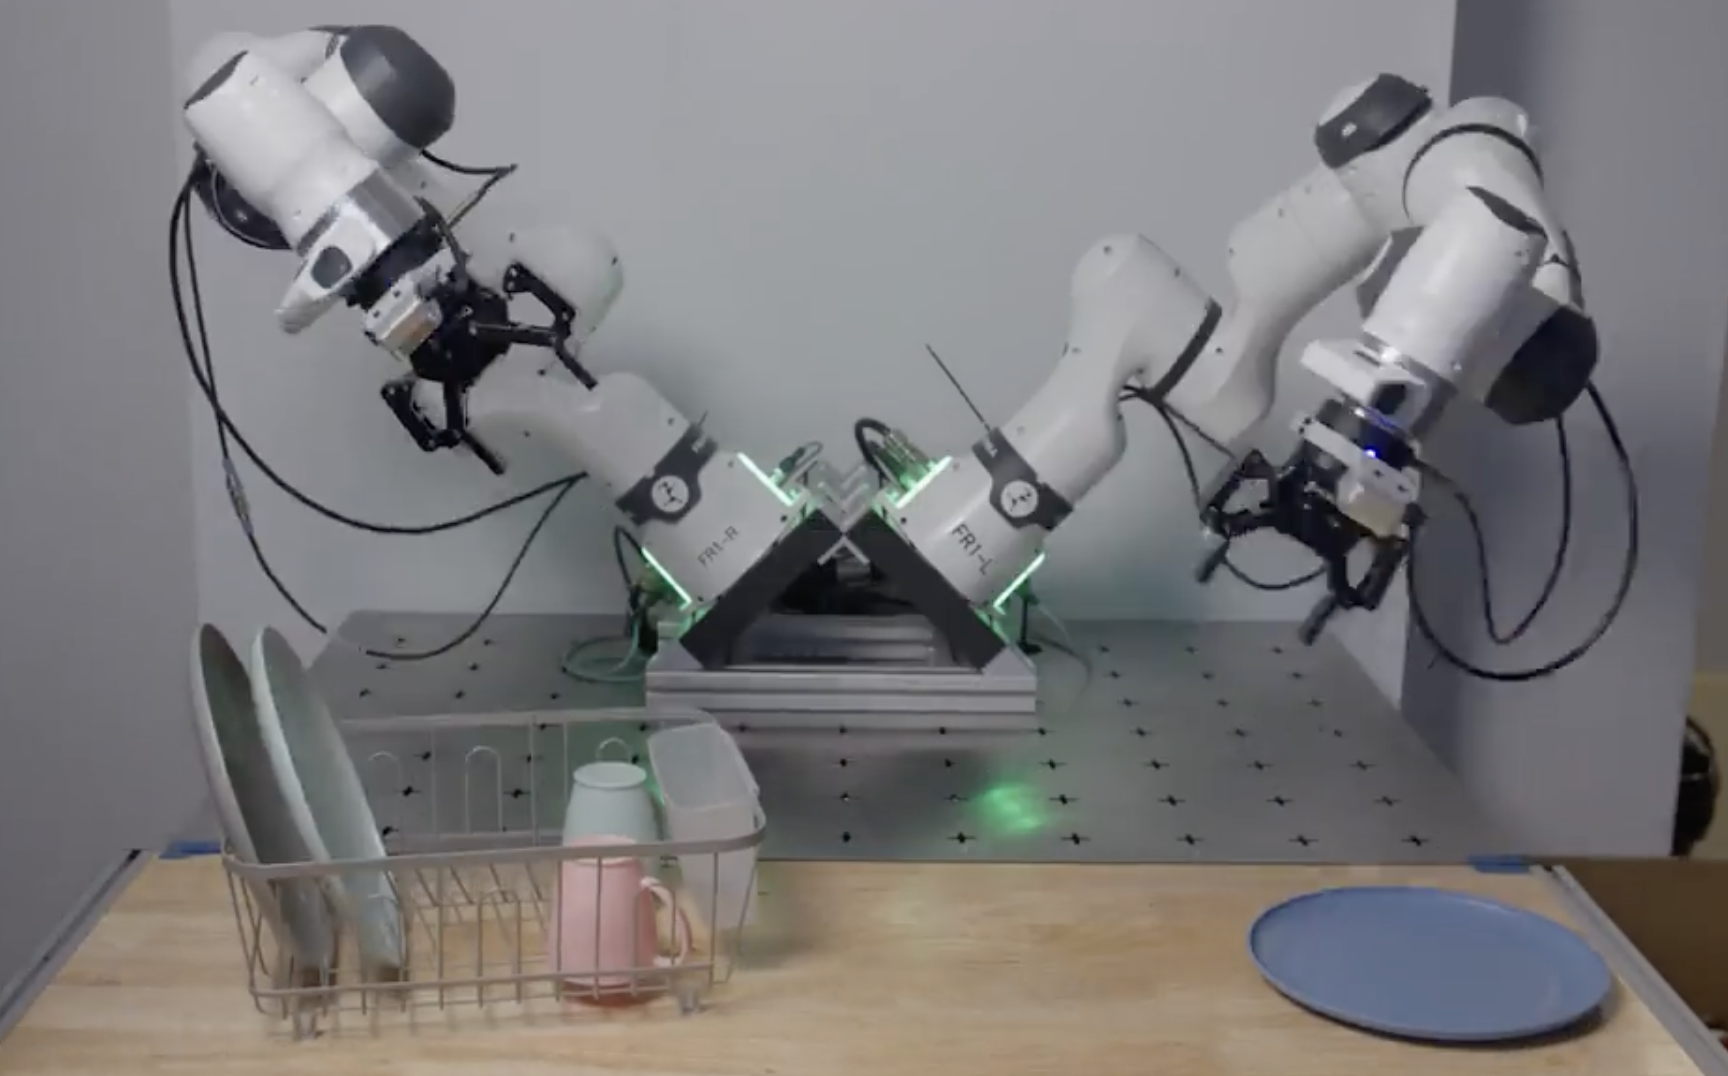
2026年9月10日、ペンシルベニア州ピッツバーグ発。Skild AI社は、同社の新しいロボット基盤モデル「S1」が、人間によるデモンストレーション動画を1本視聴しただけで、未知の多段階タスクを各ステップあたり約66%の成功率で完了できると発表した。これに対し、従来の方法で学習させた同種のシステムの成功率は9%にとどまっている。 同社は、NVIDIAの物理AIスタックを活用することで、1本のデモンストレーション動画が、手作業で収集された約380件の例に相当する学習価値を持つようになったと報告した。これにより、ロボットにタスクを示すことから、ロボットが自律的にそのタスクを実行できるようになるまでの時間を11分に短縮できたという。
Skild AIは、ピッツバーグを拠点とするロボット工学スタートアップで、2023年にカーネギーメロン大学の元教授であるディーパック・パタク氏(最高経営責任者)とアビナブ・グプタ氏(社長)によって設立された。 同社の製品は、社内で「Skild Brain」として販売されており、産業オートメーション分野を支配してきた狭義の単一目的モデルとは異なり、多種多様なロボットのボディやタスクを制御することを目的とした単一の基盤モデルである。 同社は2024年半ば以降、20億米ドル以上を調達している。これには、ソフトバンクが主導し、企業価値140億米ドルでクローズした14億米ドルの資金調達ラウンドが含まれており、NVIDIAのベンチャー部門、Amazon創業者ジェフ・ベゾス、サムスン、LG、シュナイダーエレクトリック、セールスフォース・ベンチャーズなどが参加している。
たった1本の動画でロボットが実際に何を学ぶのか
木曜日の発表における中核となる主張は、「サンプル効率」に関するものである。これは、システムが必要とする学習データの量と、そのパフォーマンスの良さとの比率を指す。今日のほとんどのロボット学習システムは、依然として遠隔操作によるデモンストレーションの膨大なライブラリに依存している。これは、人間のオペレーターがロボットアームを物理的に操作してタスクを数百回、あるいは数千回繰り返す様子を記録したものであり、その動作が確実に一般化されるまでには時間がかかる。 Skild社の主張によると、S1は1本の動画を取り込み、タスクの展開を観察し、モデルの重みを再学習したり更新したりすることなく、実物のロボット上でそれを再現できるという。同社はこの技術を「インコンテキスト学習(in-context learning)」と呼んでおり、その概念は
大規模言語モデルは、完全に再学習を行うことなく、プロンプト内のわずかな例から新しい指示に従うことができます。NVIDIAによると、この提携はロボティクスパイプラインの4つの段階にまたがっている。具体的には、同社の「Cosmos」ワールドモデルによる合成データの生成、Isaac Lab、Isaac Sim、Newton物理エンジンを用いたシミュレーションとトレーニング、そしてTensorRTやNsightプロファイリングツールによるデプロイメントの最適化である。 ロボットの学習ベンダーを評価する調達チームにとって、この4段階にわたる主張は重要だ。なぜなら、Skildが単に借りた計算リソース上で研究用モデルを実行しているだけではないことを示しているからである。同社は、合成データと実際のデモンストレーションデータの両方が同じモデルに供給される本番用パイプラインを構築しており、これこそが、実験室での結果と、工場の現場責任者が実際に発注できるシステムとの違いである。
実演されたタスクは、植物の鉢植えやパンケーキ作りから、コーヒーの抽出、さらにはフォックスコンの施設にあるNVIDIA Blackwellベースのシステム上で実行された両腕による組立シーケンスまで多岐にわたる。この組立シーケンスでは、ロボットがバスバーとリミットブロックを取り付け、16本のネジを締め付け、作業途中で生じた物理的な外乱に適応した。 これらのタスクはそれぞれ最大10分間実行されるが、これはロボット学習のデモンストレーションの基準からすれば長い。通常、単一のピック・アンド・プレース動作がベンチマークのすべてとなる場合が多いからだ。 この長さの多段階タスクは、過去2年間に基礎モデルを用いたロボティクスの発表の多くを特徴づけてきた短いデモよりも、倉庫や電子機器の組立ラインで実際に必要とされる作業に近い指標となっている。
サンプル効率という数値の背後にある経済性
サンプル効率は、購入者にとって単なる学術的な好奇心の対象ではない。遠隔操作によるデモデータの収集は、学習型ロボットを導入する際の最大の隠れたコストの一つであり、訓練を受けたオペレーター、校正済みのロボットセル、そして顧客が自動化を希望する新しいタスクのバリエーションごとに数時間にわたる記録セッションが必要となる。 もしSkildの「380対1」という比率が、厳選されたデモ以外の場面でも維持されるのであれば、それは単に開発を加速するだけにとどまらない。それは
そもそも、どのタスクを自動化することに経済的な価値があるかという判断基準も変わります。なぜなら、導入契約を正当化するために数週間のデータ収集を必要としていたタスクも、実際には午後の撮影だけで把握できるようになるからです。この経済的な論点こそが、Skildの収益数値が単なる資金調達の見出しにとどまらず、購入決定において重要な意味を持つようになる理由でもある。同社によれば、サービス開始から約10ヶ月で年間売上高のランレートが1億米ドルに達し、製造、物流、検査、セキュリティ、食品調理などの分野で60件以上の導入パートナーシップを締結しているという。 この段階での売上高ランレートは、購入者に対して、そのビジネスモデルが現在、ベンチャーキャピタルによる資金提供を受けたパイロットプログラムだけでなく、有料の導入案件を生み出していることを示している。この違いこそが、複数年にわたる統合契約に値する基盤モデルベンダーと、まだ最初の生産契約の実証段階にあるベンダーとを分ける基準となる。
依然として独立した検証が必要な主張
公表されている成功率の数値は、SkildおよびNVIDIA自身の資料に基づくものであり、独立して再現されたベンチマークによるものではありません。また、どちらの企業も、第三者が「66%対9%」という比較を再現できるほど詳細な評価プロトコルを公開していません。 製品発表用に演出されたデモと、実際の生産現場における多様な照明条件、雑然とした環境、物体のばらつきの中で実行されるタスクとの間には大きな隔たりがあり、これが学習型ロボティクスにおける最も一般的な失敗要因である。そして、まさにそのような詳細は、11分間のデモ動画には表れないのである。 自社の業務でS1の導入を検討している購入者は、公表された数値に基づいて導入スケジュールを決定する前に、Skild社に対し、同社が設定したベンチマークタスクではなく、自社の施設環境下で測定されたタスクの成功率を尋ねるべきである。
また、適用範囲に関する疑問もあります。デモで披露されたタスク(植物の鉢植え、パンケーキの組み立て、Foxconnのワイヤーハーネス)は、それぞれ見事なものですが、その範囲はごく一部に留まっており、
倉庫や製造現場のオペレーターが、生産ライン全体を通じてどのような自動化を必要としているか。単一のデモンストレーションから迅速に学習する基盤モデルであっても、それが動作するロボット本体の物理的な能力による制約は依然として存在しており、Skild社は、木曜日の発表で示されたシステム以外に、S1がどの具体的なアーム、グリッパー、あるいは移動プラットフォームに対して検証済みであるかを公表していない。 「高性能なモデル」と「実用可能なシステム」とのこの区別こそが、ロボット関連の調達決定の多くが停滞する原因となっており、木曜日に発表された数値は、完成した製品仕様というよりは、むしろパイロット導入への招待状として捉えるのが適切だろう。基礎モデルに関する主張が乱立する分野
汎用ロボットの「脳」の開発競争に参入しているのはSkildだけではない。サンフランシスコを拠点とし、視覚・言語・動作モデル「Pi」シリーズを開発するスタートアップ企業Physical Intelligenceも、倉庫作業や家庭内の操作タスクにおいて、同様のサンプル効率を謳っている。 Figure AIは、サードパーティの基盤モデルをライセンスするのではなく、自社のヒューマノイドハードウェアと独自のHelixモデルを組み合わせている。これは、身体と脳の両方を自社で所有することで、より緊密な統合が実現できるという賭けである。Google DeepMindは、RT-Xシリーズで異なるアーキテクチャを推進しており、単一企業のデモンストレーションパイプラインではなく、数十のロボット研究所から集められたデータを用いて学習させている。 理論上、Skildのアプローチを際立たせているのは、S1がロボットごとの再学習を必要とせずに様々なロボット形態で動作するという主張だ。これは、単一のハードウェアプラットフォームに最適化されたモデルよりも困難で、商業的価値の高い課題である。しかし、この主張は、顧客が実際に保有するアーム、 移動ベース、グリッパーなど、顧客が実際に保有する多様な機器構成において実証するのは容易ではない。
ベンダーを比較検討する購入者にとって、実用的な問題は、どの企業が最も印象的なデモ動画を公開しているかではなく、購入者自身の機器やタスクの組み合わせに基づいて測定された成功率を、商業契約において保証してくれる企業はどれか、という点にある。どのベンダーも
Skildを含め、現在この市場で競合している基盤モデルのベンダー各社は、そのような保証を公表しており、そのために調達チームにとっては、このカテゴリー全体が単純なベンダー選定という段階ではなく、依然として評価段階にとどまっている。NVIDIAとの提携の今後の展望
SkildとNVIDIAは、今年後半にベルリンで開催されるNVIDIAのGTCカンファレンスで、この提携によるさらなる成果を発表する予定だ。同カンファレンスでは、両社が追加のタスクカテゴリを明らかにすると見込まれており、プラットフォームを評価するバイヤーは、厳選されたデモセットを超えた、独立して検証可能なパフォーマンスデータに注目すべきである。 今からその時期までの間に注目すべきより重要な指標は、Skildの60社以上の導入パートナーが自社の実運用結果の開示を開始するかどうかである。なぜなら、基盤モデルの真の試金石は、それを紹介するデモ動画ではなく、1年後もなおそれを稼働させ続けている有料顧客の群れだからだ。
かつては数千回の記録された反復を必要としていたタスクに対し、わずか11分の動画で66%の成功率を達成したことは、ロボット学習システムが新しい作業をどれほど迅速に習得できるかという点において、真の転換点であり、 そして、デモと実際の生産現場とのギャップがSkildが主張するほど迅速に埋まるのであれば、これはどのタスクを自動化する価値があるかという判断基準そのものを変えるような能力である。
注目すべき重要な数値は、今週の成功率ではなく、1年後のSkildの60社以上の導入パートナーにおける解約率である。 実証の目新しさが薄れ、モデルが記者発表用に作られたFoxconnのショーケースではなく、生産ラインの通常の変動に対応し続けなければならない状況になった際、パイロットプロジェクトを更新・拡大した契約へと転換できるパートナーがどれだけいるか、という点だ。
ヘッダー画像のクレジット:Skild AI。
本分析は、S1モデルの発売についてSkild AIおよびNVIDIAが公表した公式声明や技術資料に基づいています。これは一般的な情報提供のみを目的としており、投資勧誘を構成するものではありません。
財務上または法律上の助言ではありません。












