
今後の動向:協働ロボットのイノベーションにおける今後3年間
今後3年間のコボットの進展は、アームのメカニズムというよりも、より安全な統合、知覚、タスクの再割り当て、および限定されたAIワークフローによって左右されることになるでしょう。この購入者向けロードマップでは、実用的な調達優先事項と、研究段階の主張とを区別しています。
今後3年間の協働ロボットのイノベーションは、次のアームの仕様よりも、セル全体が変動をどれだけ確実に感知し、例外事態から回復し、長期間の統合作業を必要とせずに再構成できるかによって決まるでしょう。これこそが、商業的な差別化要因となります。 コボットは手頃な価格で技術的にも安全であっても、オペレーターが専門家のサポートなしにタスクの変更、新しい治具の検証、あるいはビジョンシステムの不具合の解決ができないのであれば、投資対効果は低いものになってしまう。
需要の背景は重要ですが、過大評価すべきではありません。国際ロボット連盟(IFR)の報告によると、2023年に世界中で導入された541,302台の産業用ロボットのうち、コボットが占める割合は10.5%でした。 また、2024年の産業用ロボットの設置台数は542,076台と報告されており、2025年には575,000台、2028年までに700,000台を超えると予測されている。これらの後者の数値は、コボットのみではなく、産業用ロボット市場全体を表している。 1 2 2026年7月に上海で開催された世界人工知能会議(WAIC)は、業界が市場のさらなるシェア獲得を目指す方向性を明確に示した。それは、ロボットアームからエンドエフェクタ、そしてそれを駆動するAIモデルへと焦点を移すことである。3
現在の技術的限界
今日のコボットは、製品群が頻繁に変わる現場、人が頻繁に立ち入る現場、そして作業内容が標準化できるほど範囲が限定されている現場で、その真価を発揮する。手動ガイド、タブレットによるプログラミング、プラグアンドプレイ対応の周辺機器、そして設置面積の縮小により、機械の操作業務への参入障壁は低くなり、
組立、検査、ディスペンシング、溶接、およびライン終了時の取り扱い。1 しかし、「協働」というラベルは、人間が制限なくロボットに接近することを無条件に許可するものではない。ISO 10218-1:2025 はロボットを「部分完成機械」として規定しているのに対し、ISO 10218-2:2025 は統合および用途について定めている。 リスク評価、エンドエフェクタの設計、ワークピースの危険性、検証、および安全機能は、依然としてセルレベルの責任である。4機械的な限界も重要です。IFRは、多くのコボット導入において依然として内在する速度と可搬重量のトレードオフについて指摘しています。1 したがって、購入者は、設計上の安全対策を施した従来の自動化の方が適している高速・高可搬重量の作業に、無理にコボットを使用することを避けるべきです。 当面の機会は、その境界線をなくすことではない。その境界線の「内側」において、より多様で少量生産の作業を経済的に自動化可能にすることにある。
主要な研究開発の方向性
最も重要な研究の方向性は「再現可能な柔軟性」であり、その焦点はますますロボットの「ハンド」にシフトしている。WAIC 2026において、業界は静的なハードウェア展示からタスク指向のデモンストレーションへの移行を示唆した。5 器用なハンドは、ロボットと物理世界との間の最終的な相互作用層として台頭しつつある。 例えば、『広州日報』の報道によると、「Std16A」産業用巧みなハンドを開発したベンダーは、異なるサイズの箱、衣料品の梱包、宅配用ソフトパックの取り扱いを実演し、さらに
2026年の「618」ショッピングフェスティバル期間中、倉庫での仕分け作業に器用なハンドが投入された。6 AGIBOT社は、20の能動自由度と触覚センシングを備えたダイレクトドライブ式ハンド「OmniHand 3 Ultra-M」を発表した。これは、エンボディッドAIのトレーニングや接触を多用する操作を目的としている。7これは、部品を識別し、実績のある作業レシピを選択し、さまざまな形状に合わせて把持方法を適応させ、新しい構成でも運用要件を満たしていることを実証できるセルが求められる未来を示唆している。2つ目の方向性は、協調型自動化である。 欧州委員会は、柔軟な溶接およびワイヤアーク補修のパイロットプロジェクト向けに、AI、モニタリング、検査、制御、および協調型マルチロボットシステムを開発するため、2026年9月までCOROBに資金を提供した。8 こうしたプロジェクトの現在の価値は、検証の取り組みがどこに集中しているかを示すことにある。すなわち、柔軟なプロセス制御、検査フィードバック、そして機械間の制御された協調である。
AIとソフトウェアの統合
AIは、まず産業工学の代替としてではなく、ロボットを取り囲む限定された層として有用となるだろう。 IFRは、機械学習、センサー、ビジョン、およびAIを、より応答性の高い運用を可能にする要素として挙げている。¹ NISTのプログラムは、この支援の必要性を、宣伝的な表現を控えめにして次のように説明している。すなわち、製造業者が、システムが変化する環境下で機能するかどうかを評価するのに役立つ、共通の測定基準、試験方法、情報モデル、およびインターフェースである。
9購入者にとっての実用的な問題は、AI機能や巧みなハンドが、信頼性が低い場合でも、承認された動作範囲、データ履歴、障害復旧プロセス、そして明確な責任者を備えているかどうかである。巧みなハンドはコボットの導入に組み込まれるだろうか? はい、ただし選択的にです。安定した大量生産タスクにおいては、単純なパラレル型、真空式、あるいは磁気式のエンドエフェクタに取って代わる可能性は低いでしょう。その価値は、SKUが混在する梱包作業、繊細な組立、あるいは非構造化された仕分け作業など、頻繁なツール交換を回避するためのコストが、追加される複雑さを正当化できる場面にあります。
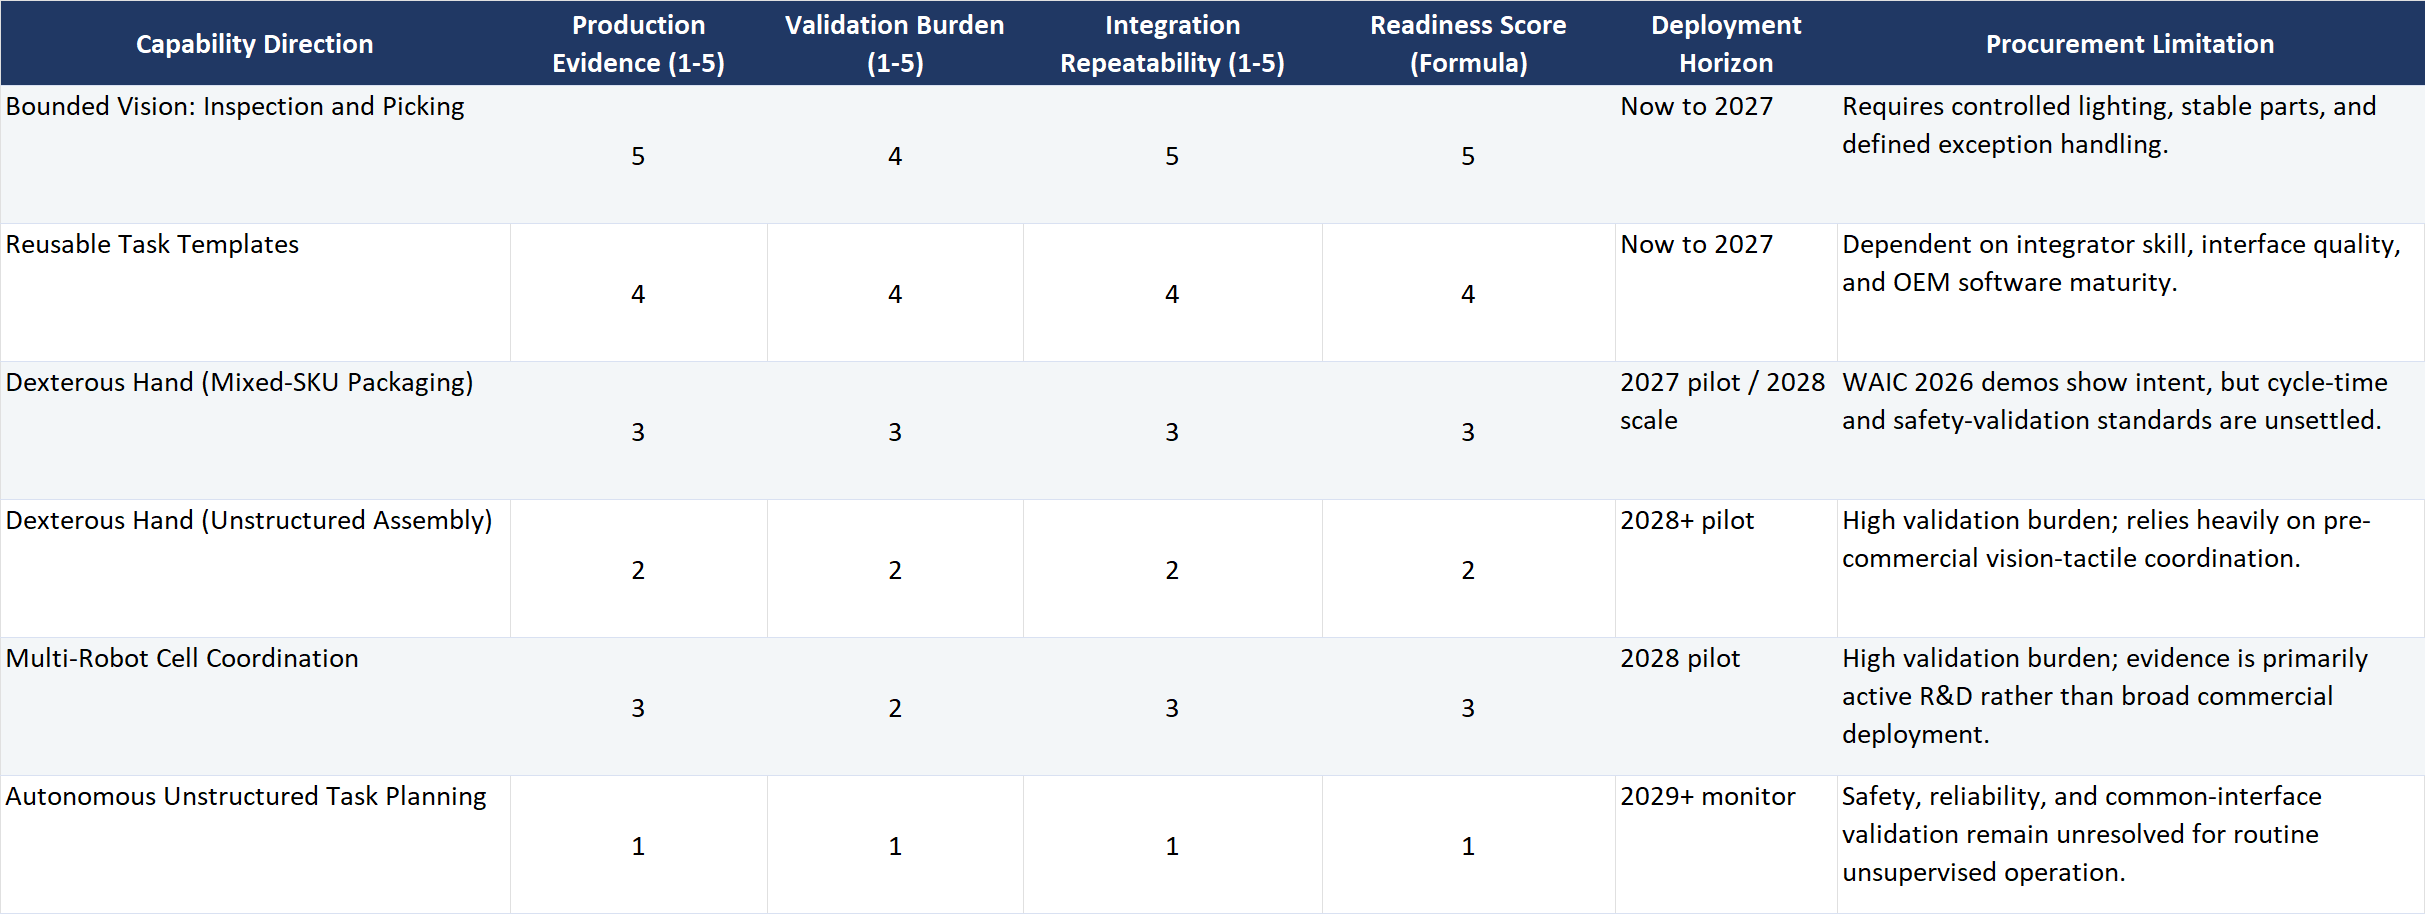
以下のオリジナルの「バイヤー・レディネス・マトリックス(Buyer Readiness Matrix)」は、そのエビデンスを調達スクリーニングに転換したものです。スコア5は「現在、量産評価に適している」ことを意味し、3は「監督下のパイロット運用がより適切である」ことを意味し、1は「研究動向の監視が賢明な対応である」ことを意味します。 このスコアは、ベンダーを評価したり市場シェアを予測したりするのではなく、IFR、ISO、NIST、およびWAIC 2026における成熟度の兆候を総合したものです。その限界として、エビデンスの質は用途、サプライヤー、および現地の統合能力によって異なる点が挙げられます。
コスト削減の推移
アーム単価の低下は、2026年から2029年にかけてのコスト動向の主たる要因として捉えるべきではない。 Dobotの公開資料によると、同社の6軸コボットの平均販売価格は、2021年の6万5,900人民元から2023年には5万6,600人民元に低下し、2024年上半期には4万7,100人民元となった。 10 これはあるメーカーの製品構成を示すものであり、普遍的な価格曲線ではない。
同様に、WAIC 2026では高度な巧みなハンドが披露されたものの、確認済みのメーカー発表では、これらのフラッグシップモデルの購入価格は公表されなかった。7 購入者は、これらを見積もりベースの購入として扱うべきである。関連する商業的論理は、3年間の総導入コストの比較である。 デクスタースハンドが採算に合うのは、その導入によって回避できる金型費用、段取り替え、および例外処理の削減効果が、追加されるハードウェア、統合、検証、サービス、およびダウンタイムのリスクを上回る場合に限られる。調達チームは、アーム、エンドエフェクタ、触覚センシング、安全検証、統合、トレーニング、メンテナンス、および予想される段取り替えを含む、総導入コストをモデル化する必要がある。
タイムラインのマイルストーン
現在から2027年にかけて、購入担当者は、安定した部品と、サイクルタイム、品質、復旧時間、およびオペレーター介入に関する測定済みのベースラインを備えた、1つの限定されたワークフローを追求すべきである。巧みなハンドに関しては、これは混合オブジェクトのワークフローにおける監督付きパイロット試験を意味し、把持成功率と故障モードを記録するものである。
2028年までに、文書化された安全検証とインターフェース規格に裏付けられた、類似製品間での再現可能な再導入を目標とすべきです。高品目混在の包装や繊細な組立工程においては、検証済みの総コストケースと明確な予備部品計画が存在することを前提として、器用なハンドの生産評価を検討すべきです。 この分野を独占する単一のサプライヤーは存在しない。購入者は、自由度の数だけでなく、相互運用性、現地サービス、およびアプリケーションの所有権に基づいてベンダーを評価しなければならない。
2029年にかけて、最も価値の高い導入事例は、汎用的な自律工場の実現を約束するのではなく、一連のセル全体にわたって知覚、タスクレシピ、検査データ、および監視付き復旧を連携させるものになる可能性が高い。投資の根拠は依然として
率直に言えば、抽象的なAIの物語のためではなく、実証済みのワークフローの柔軟性を実現するために、コボットや高度なエンドエフェクタを導入すべきだ。参考文献:
[1] 国際ロボット連盟、『協働ロボット:ロボットが人間とどのように協働するか』、2024年
[2] 国際ロボット連盟、『World Robotics 2025』レポート、2025年
[3] 新華社、WAIC 2026に関する国務院情報弁公室のブリーフィング、2026年7月8日
[4] 国際標準化機構(ISO)、ISO 10218-1:2025
[5] 深セン市政府、『深センのロボット、派手さから実用性へ』、2026年7月20日
[6] 広州日報/Dayoo、「器用な手が競うもの:安定した作業」、2026年7月20日
WAIC 2026(2026年7月18日)に出展された製品[8] 欧州委員会 CORDIS、COROB:柔軟な生産セルを実現するAIとデータを活用した協働ロボット
[9] 米国国立標準技術研究所(NIST)、スマート製造向けロボットシステムプログラム
[10] 深セン・ドボット社、グローバル株式公開、2024年12月13日
免責事項:本記事に掲載されている情報は、あくまで参考情報であり、財務、投資、または戦略上の助言として解釈されるべきではありません。RobotAIGeekは、本記事で言及されている特定の企業や製品を推奨するものではありません。












