未来趋势:未来三年协作机器人的创新发展
未来三年,协作机器人的发展将不再主要取决于机械臂的机械性能,而是取决于更安全的集成、感知、任务重构以及受限的人工智能工作流。本采购路线图将实际的采购优先事项与处于研究阶段的宣称区分开来。
未来三年协作机器人的创新,与其说取决于下一代机械臂的规格,不如说取决于整个工作单元能否可靠地感知变化、从异常中恢复,以及在无需耗时漫长的集成项目的情况下进行重新配置。这正是商业上的关键区别。 即使协作机器人价格实惠且技术上安全,但如果操作员无法在没有专家支持的情况下更换任务、验证新夹具或解决视觉系统故障,那么这项投资仍将得不偿失。
市场需求背景固然重要,但不应被过度夸大。国际机器人联合会(IFR)报告显示,在2023年全球安装的541,302台工业机器人中,协作机器人占比为10.5%。 该组织还报告称,2024年工业机器人安装量为542,076台,预计2025年将达到575,000台,到2028年将超过700,000台。后两组数据反映的是整个工业机器人市场,而非仅限于协作机器人。 1 2 2026年7月在上海举行的世界人工智能大会(WAIC)明确释放出行业将如何进一步拓展该市场的信号:将关注重点从机械臂转向末端执行器及其驱动的AI模型。3
当前技术的瓶颈
当今的协作机器人在以下场景中表现最为出色:产品系列频繁变更、人员频繁接触,且任务范围足够明确以实现标准化。手动引导、平板编程、即插即用的外设以及更小的占地面积,降低了机器辅助操作的准入门槛,
装配、检测、点胶、焊接和生产线末端处理。1 然而,“协作”这一标签并不意味着可以无限制地让人类靠近机器人。ISO 10218-1:2025 将机器人视为部分完成的机械,而 ISO 10218-2:2025 则涉及集成与应用。 风险评估、末端执行器设计、工件风险、验证及安全功能仍属于工作单元层面的责任。4机械性能的上限同样重要。IFR指出,许多协作机器人部署中仍存在速度与负载能力之间的固有权衡。1 因此,采购方应避免强行使用协作机器人来执行那些更适合采用配备工程化安全防护措施的传统自动化系统处理的高速、高负载任务。 近期的机遇并非消除这一界限,而是让界限右侧那些更具变异性、小批量的工作在经济上可实现自动化。
关键研发方向
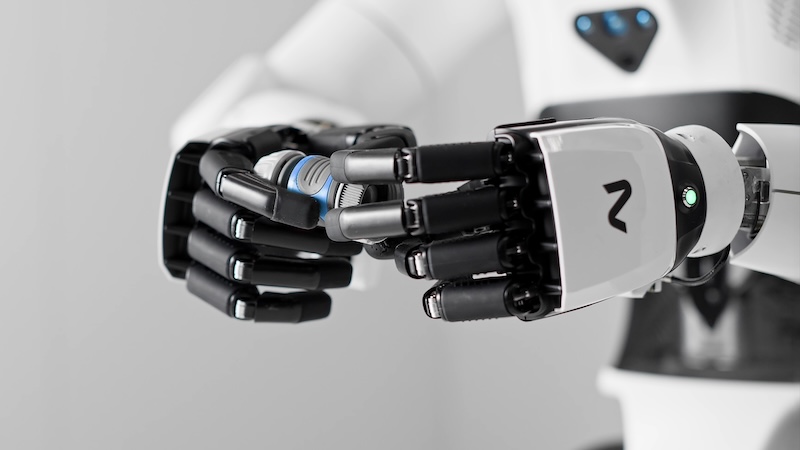
最具实质意义的研究方向是可重复的灵活性,其关注点正日益转向机器人的“手部”。在2026年世界自动化大会(WAIC 2026)上,业界已显现出从静态硬件展示向任务导向型演示的转变趋势。5 灵巧的手部正逐渐成为机器人与物理世界之间最终的交互层。 例如,《广州日报》报道称,Std16A工业灵巧手的供应商演示了处理不同尺寸的纸箱、服装包装和快递软包的能力,并已将该产品
在2026年“618”购物节期间,一款灵巧机械手被应用于仓库分拣作业。6 AGIBOT公司发布了OmniHand 3 Ultra-M,这是一款具备20个有效自由度和触觉传感功能的直驱式机械手,旨在用于具身人工智能训练和高接触频率的操作。7这预示着未来将出现这样一种智能单元:它能够识别零件、选择经过验证的任务方案、根据形状变化调整抓取方式,并验证新配置是否仍符合操作要求。第二个发展方向是协同自动化。 欧盟委员会为COROB项目提供了资金支持,该项目将持续至2026年9月,旨在为灵活焊接和电弧焊修复试点项目开发人工智能、监测、检测、控制以及协作多机器人系统。8 此类项目的当前价值在于展示验证工作的重点所在:灵活的工艺控制、检测反馈以及机器之间的受控协调。
人工智能与软件集成
人工智能首先将作为围绕机器人的限定层发挥作用,而非取代工业工程。 国际机器人联合会(IFR)指出,机器学习、传感器、视觉和人工智能是实现更敏捷操作的推动力。¹ 美国国家标准与技术研究院(NIST)的项目则以更客观的措辞描述了相关支持需求:通用指标、测试方法、信息模型和接口,这些有助于制造商评估系统在不断变化的环境中能否正常运行。
9对于采购方而言,一个实际的问题是:当信心不足时,无论是AI功能还是灵巧机械手,是否具备经批准的操作范围、数据记录、故障恢复流程以及明确的责任归属。灵巧机械手会进入协作机器人部署领域吗? 是的,但需有选择地采用。对于稳定、大批量的任务,它们不太可能取代简单的并联式、真空式或磁吸式末端执行器。其价值在于混合SKU包装、精密装配或非结构化分拣等场景——在这些场景中,避免频繁更换工装的成本足以证明增加复杂性的合理性。
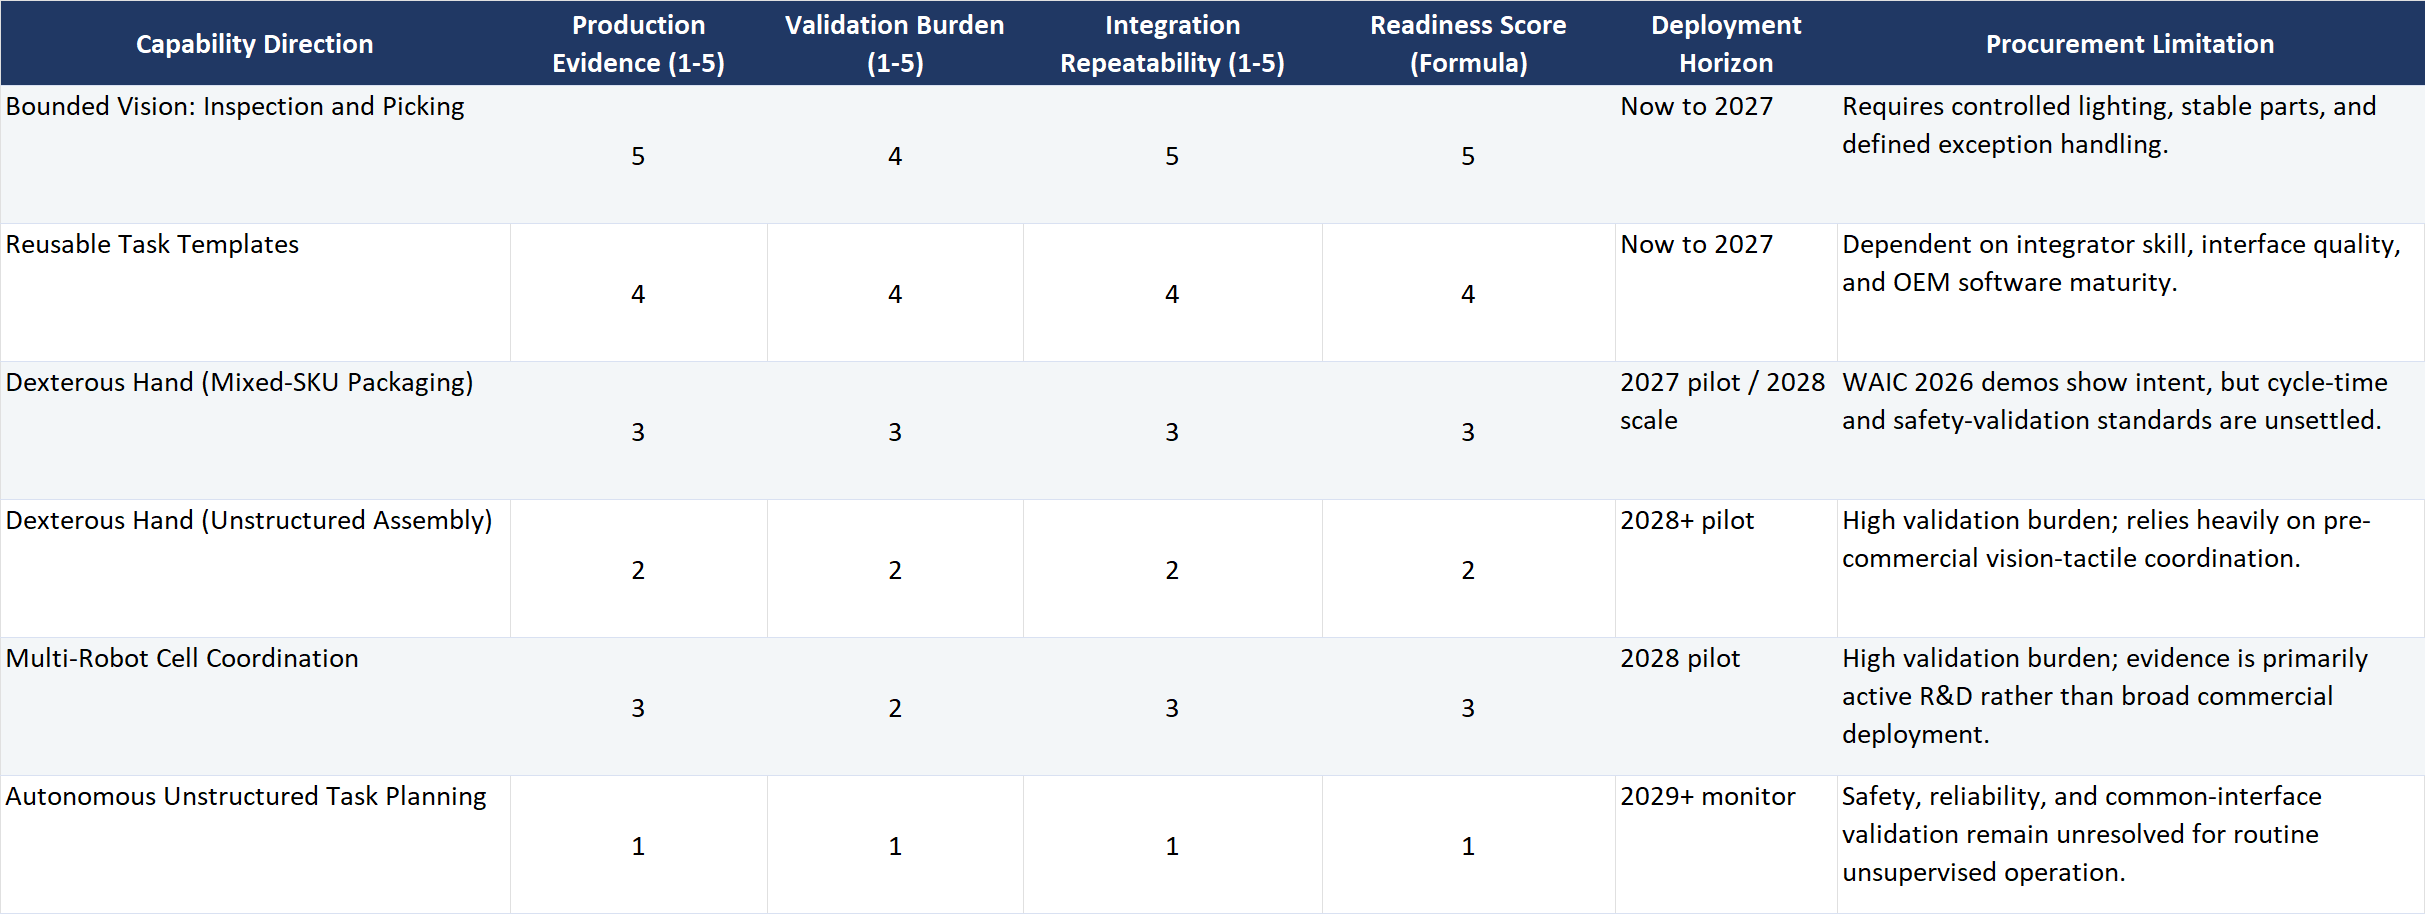
下方的原始“采购准备度矩阵”将上述证据转化为采购筛选标准。得分5表示该方向目前适合进行生产评估;得分3表示进行受监督的试点更为合适;得分1则表示进行研究监测是审慎之举。 这些评分综合了IFR、ISO、NIST和WAIC 2026中的成熟度信号,而非衡量供应商或预测市场份额。其局限性在于,证据质量会因应用场景、供应商及当地集成能力而异。
成本降低轨迹
不应将机械臂单价视为2026至2029年期间的主要成本考量因素。 Dobot的一份公开文件显示,其六轴协作机器人的平均售价从2021年的6.59万元人民币降至2023年的5.66万元人民币,2024年上半年为4.71万元人民币。 10 这是某家制造商的产品组合情况,并非普遍适用的价格曲线。
同样,尽管WAIC 2026展会展示了先进的灵巧机械手,但经核实的制造商公告并未公布这些旗舰机型的采购价格。7 采购方应将其视为基于报价的采购。相关的商业逻辑是进行三年总部署成本的比较。 只有当灵巧机械手所节省的工装成本、减少的换模次数以及处理的异常情况,大于其新增的硬件、集成、验证、服务及停机风险时,才算物有所值。采购团队必须对总部署成本进行建模:包括机械臂、末端执行器、触觉传感、安全验证、集成、培训、维护以及预计的换模次数。
时间表里程碑
从现在到2027年,采购方应追求一种具有明确边界的工作流程,该流程需采用稳定的零部件,并针对循环时间、质量、恢复时间及操作员干预建立可量化的基准。对于灵巧机械手而言,这意味着需在混合物体工作流程中进行受监督的试点,以记录成功抓取率和故障模式。
到2028年,目标应是在类似产品上实现可重复的重新部署,并以记录在案的安全验证和接口标准为支撑。在多品种包装或精密装配领域,应考虑对灵巧机械手进行生产评估,前提是具备经过验证的总成本分析以及明确的备件计划。 目前尚无单一供应商主导这一领域;采购方必须基于互操作性、本地服务和应用所有权来评估供应商,而不仅仅是自由度数量。
进入2029年,最具价值的部署方案很可能是在整个单元家族中将感知、任务配方、检测数据和受监督恢复功能相互关联,而非承诺构建通用型自主工厂。投资论点依然是
直截了当:采购协作机器人和先进的末端执行器,是为了实现经过验证的工作流程灵活性,而不是为了某种抽象的人工智能叙事。参考文献:
[1] 国际机器人联合会,《协作机器人:机器人如何与人类协同工作》,2024年
[2] 国际机器人联合会,《2025年世界机器人报告》,2025年
[3] 新华社,《国务院新闻办公室关于2026年世界人工智能大会的简报》,2026年7月8日
[4] 国际标准化组织,《ISO 10218-1:2025》
[5] 深圳市人民政府,《深圳机器人从花哨转向实用》,2026年7月20日
[6] 《广州日报》/Dayoo,《灵巧之手比拼什么:稳定作业》,2026年7月20日
2026年7月18日WAIC 2026展会上的产品[8] 欧盟委员会CORDIS,COROB:基于人工智能和数据的协作机器人,用于灵活生产单元
[10] 深圳市多博特股份有限公司,全球公开发行,2024年12月13日
免责声明:本文所提供的信息仅供参考,不应被视为财务、投资或战略建议。RobotAIGeek 不对文中提及的任何特定公司或产品予以背书。