未來趨勢:未來三年協作機器人的創新發展
未來三年協作機器人的發展,將不再主要取決於機械臂的機械結構,而是取決於更安全的系統整合、感測能力、任務重新分配,以及受限的人工智慧工作流程。這份採購路線圖將實務採購優先事項與仍處於研究階段的主張區分開來。
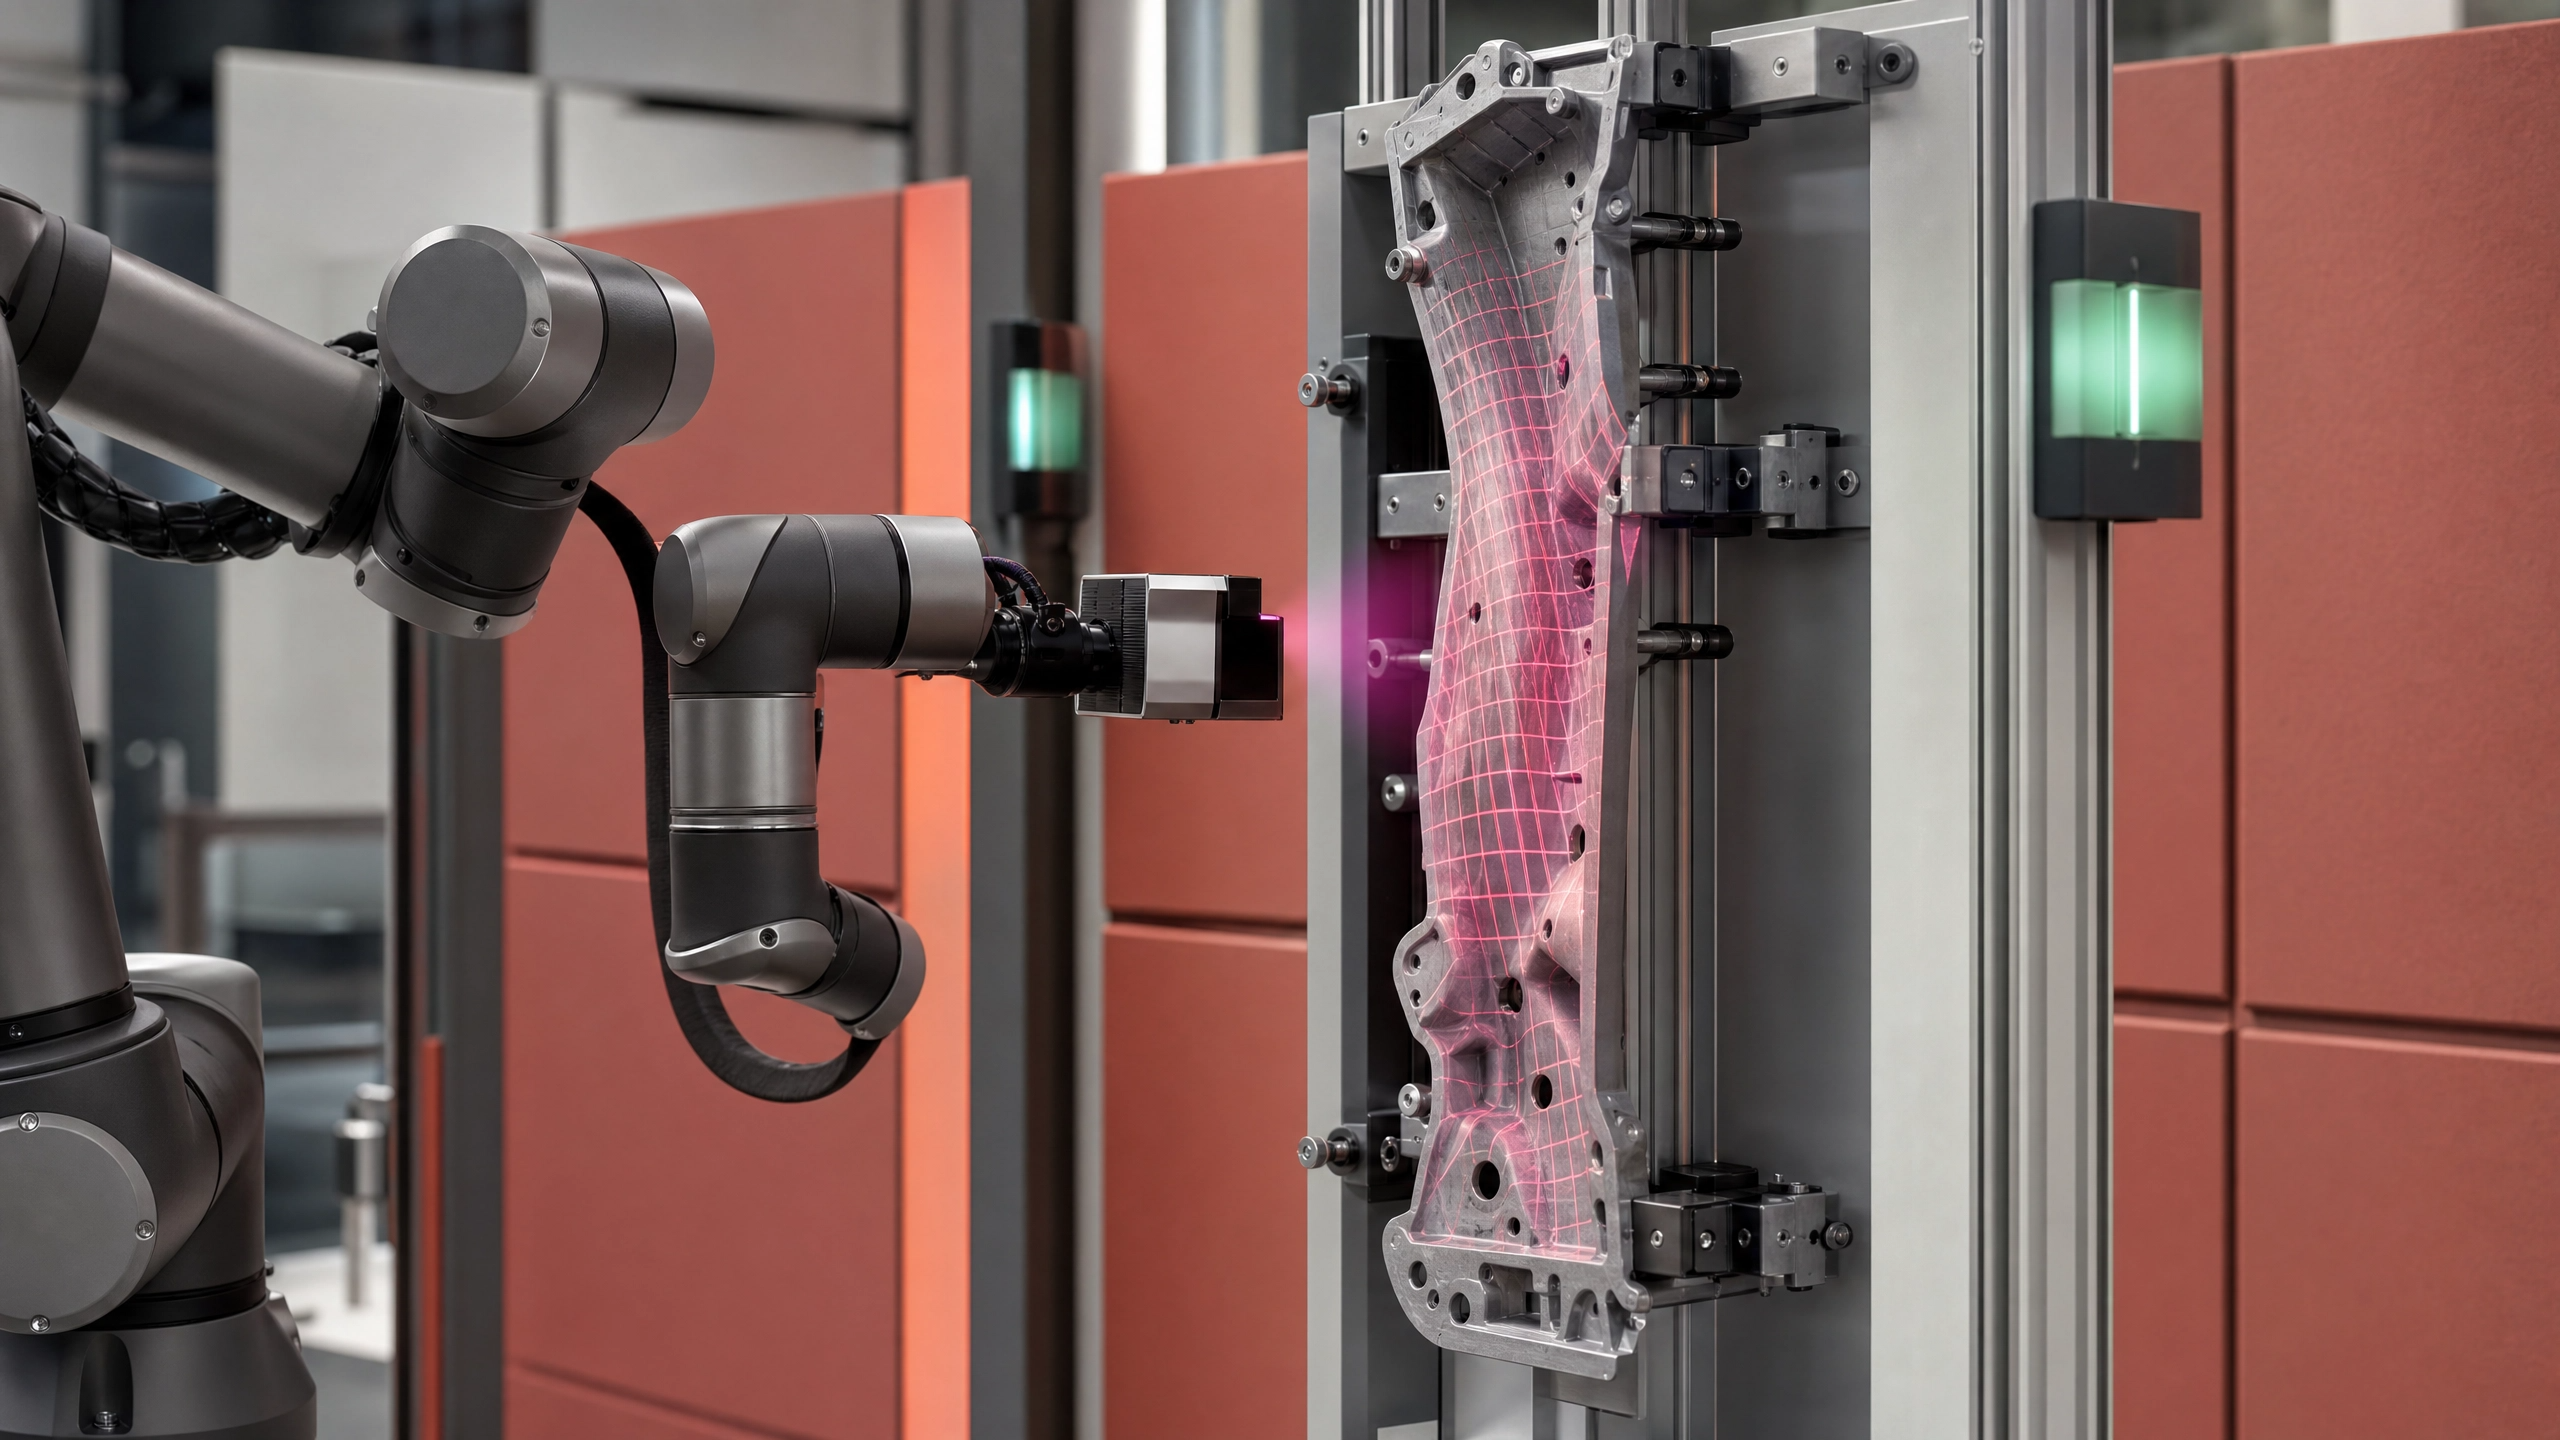
未來三年協作機器人的創新發展,關鍵不在於下一代機械手臂的規格,而在於整個生產單元能否可靠地感知變異、從異常情況中恢復,並在無需耗時漫長的整合專案下重新配置。這正是商業上的差異所在。 即使協作機器人價格實惠且技術上安全,但若操作人員無法在無需專業支援的情況下變更任務、驗證新夾具或解決視覺系統故障,這項投資仍可能回報不佳。
需求背景固然重要,但不應被過度誇大。國際機器人聯盟(IFR)報告指出,在 2023 年全球安裝的 541,302 台工業機器人中,協作機器人佔比為 10.5%。 該報告同時指出,2024 年工業機器人安裝量為 542,076 台,並預測 2025 年將達 575,000 台,至 2028 年更將突破 700,000 台。上述後段數據描述的是整個工業機器人市場,並非僅限於協作機器人。 1 2 2026年7月在上海舉行的世界人工智慧大會(WAIC)明確傳達了業界意圖如何進一步拓展該市場的訊號:將焦點從機器人手臂轉移至末端執行器,以及驅動它的AI模型。3
當前技術瓶頸
當今的協作機器人在以下情境中表現最為出色:產品系列頻繁更替、人員頻繁進出,且任務範圍足夠明確以利標準化。手動引導、平板程式設計、即插即用周邊設備,以及更輕巧的機身設計,已降低了機器輔助作業的入門門檻,
組裝、檢驗、點膠、焊接及產線末端處理。1 然而,「協作」標籤並不等同於對人員無限制接近的全面許可。ISO 10218-1:2025 將機器人視為部分完成機械,而 ISO 10218-2:2025 則針對系統整合與應用進行規範。 風險評估、末端執行器設計、工件危害、驗證及安全功能,仍屬工作單元層級的責任。4機械性能的上限同樣至關重要。IFR 指出,許多協作機器人部署中仍存在速度與負載能力之間的權衡取捨。¹ 因此,採購方應避免強行將協作機器人用於執行高速、高負載任務,這類任務其實更適合採用配備工程化安全防護措施的傳統自動化系統。 短期內的機會不在於消除這道界線,而在於讓界線右側那些變動性較大、產量較低的工作,能夠以經濟實惠的方式實現自動化。
關鍵研發方向
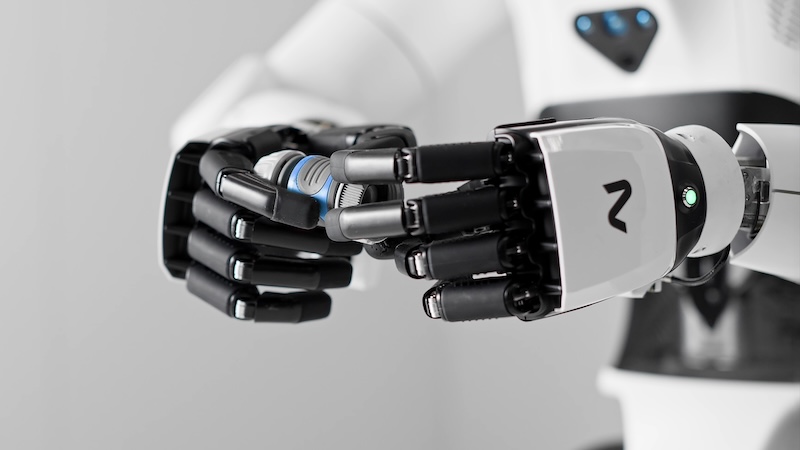
最具實質意義的研究方向是「可重複的靈活性」,其焦點正日益轉向機器人的「手部」。在 2026 年世界人工智慧大會(WAIC 2026)上,業界已展現從靜態硬體展示轉向任務導向演示的趨勢。⁵ 靈巧的手部正逐漸成為機器人與物理世界之間最終的互動層。 例如,《廣州日報》報導指出,Std16A 工業靈巧手的供應商展示了處理不同尺寸紙箱、服裝包裝及快遞軟包的能力,並已將
在 2026 年「618」購物節期間,一隻靈巧的手投入倉庫分揀作業。6 AGIBOT 宣布推出 OmniHand 3 Ultra-M,這是一款具備 20 個主動自由度與觸覺感測功能的直驅式機械手,旨在進行具身人工智慧訓練及高接觸頻率的操作。7這預示著一個未來:關鍵在於開發能識別零件、選用經驗證的任務配方、根據多變形狀調整抓取方式,並驗證新配置仍符合運作要求的單元。第二個發展方向則是協調式自動化。 歐盟委員會已撥款資助 COROB 計畫至 2026 年 9 月,旨在為彈性焊接與電弧修復試點開發人工智慧、監測、檢測、控制及協作式多機器人系統。8 此類專案的當前價值在於展示驗證工作的重點所在:彈性製程控制、檢測回饋,以及機器間的受控協調。
人工智慧與軟體整合
人工智慧首先將作為包圍機器人的有限層而發揮作用,而非取代工業工程。 國際機器人聯合會(IFR)指出,機器學習、感測器、視覺技術及人工智慧是實現更靈敏運作的關鍵驅動力。¹ 美國國家標準與技術研究院(NIST)的計畫則以較不具宣傳色彩的措辭闡述了相關支援需求:共通指標、測試方法、資訊模型及介面,這些有助於製造商評估系統在變動環境中的運作表現。
9對買家而言,實際的問題在於:當信心不足時,無論是 AI 功能還是靈巧機械手,是否具備經核准的操作範圍、資料追蹤紀錄、故障恢復流程,以及明確的負責人。靈巧機械手會進入協作機器人的部署領域嗎? 是的,但會有所選擇。在穩定且大量生產的任務中,它們不太可能取代簡單的平行式、真空式或磁吸式末端執行器。其價值在於混合 SKU 包裝、精密組裝或非結構化分揀等情境,在這些情況下,為避免頻繁更換工裝所節省的成本足以抵銷額外的複雜性。
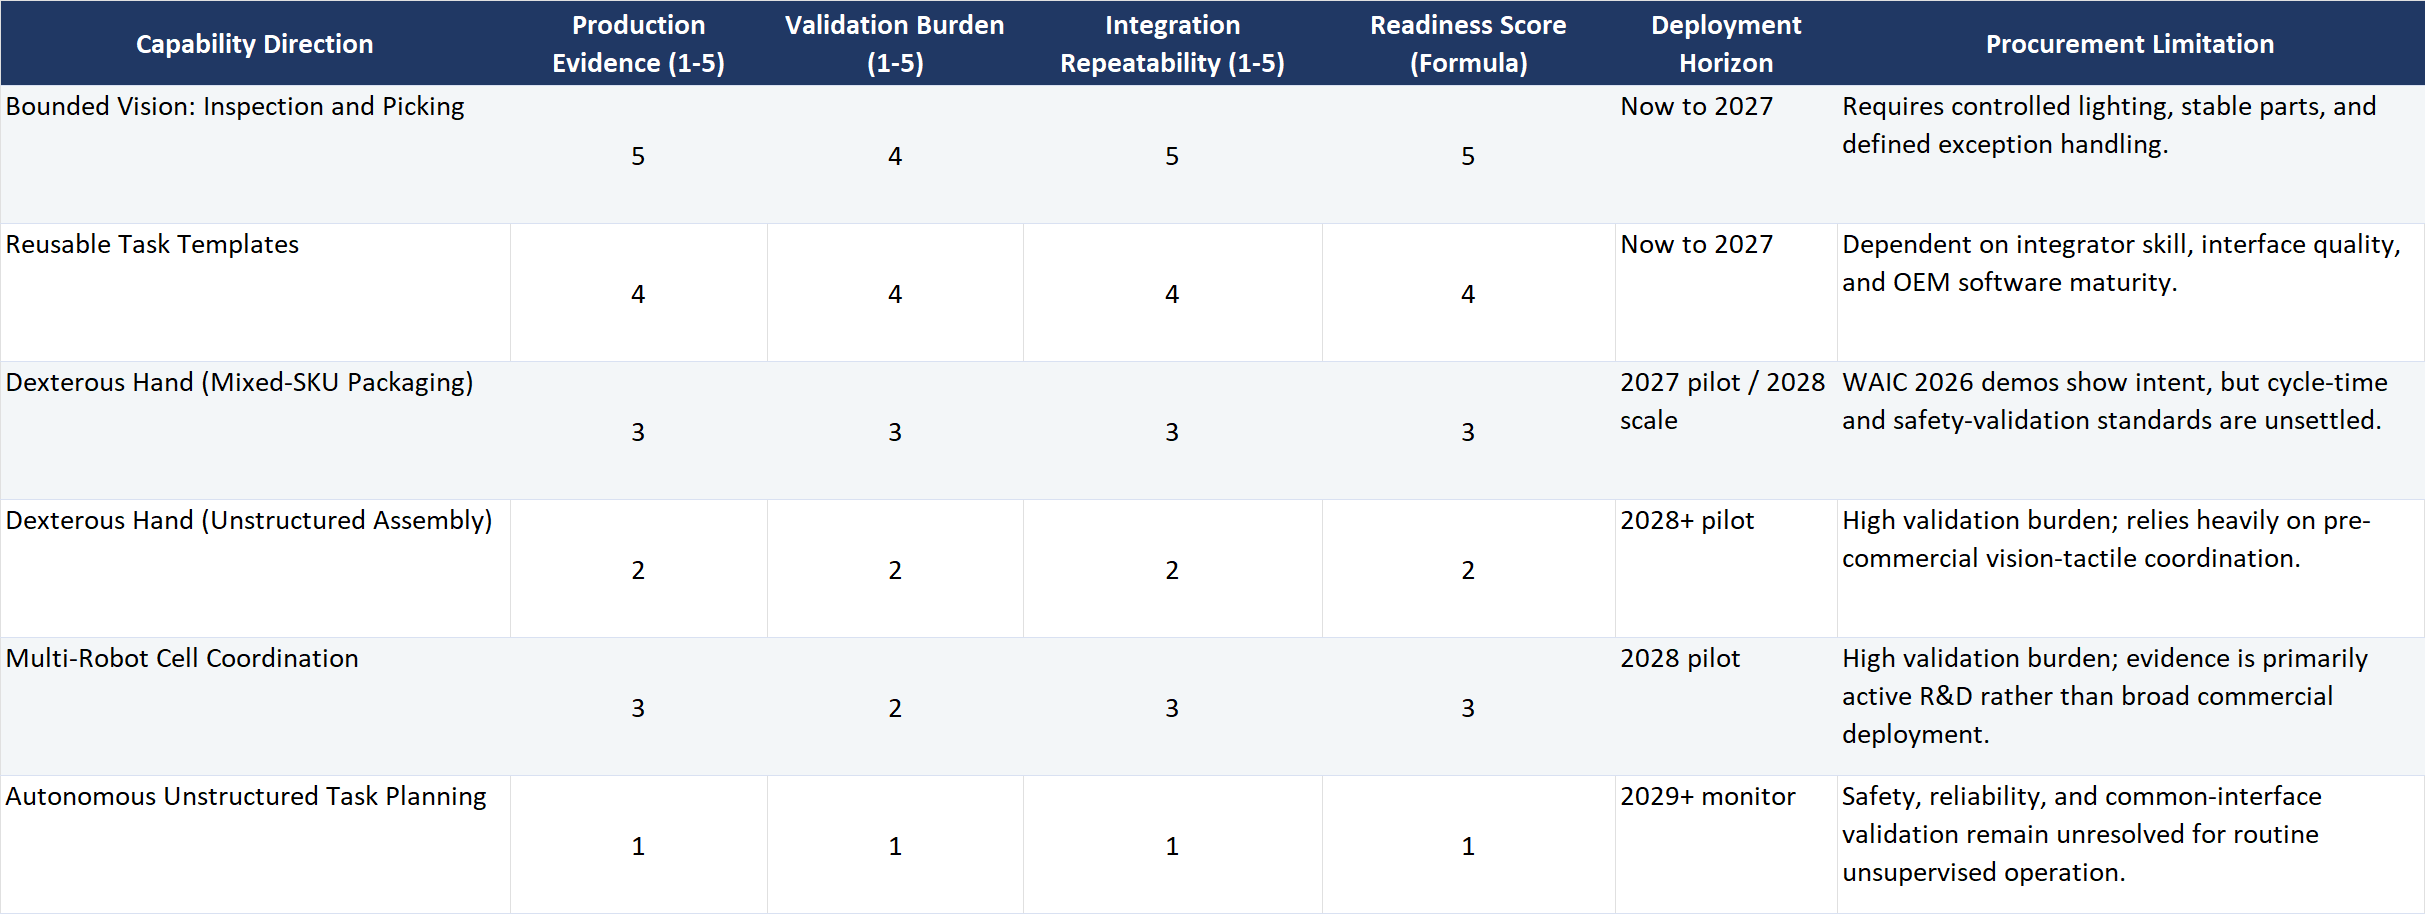
下方的原始「採購準備度矩陣」將上述證據轉化為採購篩選工具。分數為 5 表示該方向現已適合進行生產評估;3 表示進行受監督的試點更為合適;1 則表示進行研究監測是審慎之舉。 這些分數綜合了 IFR、ISO、NIST 及 WAIC 2026 中的成熟度指標,而非用以評估供應商或預測市場佔有率。其局限性在於,證據品質會因應用場景、供應商及當地整合能力而異。
成本降低軌跡
不應將機械臂單價視為 2026 至 2029 年間的主要成本考量因素。 Dobot 的一份公開文件顯示,其六軸協作機器人的平均售價從 2021 年的 6.59 萬人民幣下降至 2023 年的 5.66 萬人民幣,2024 年上半年則為 4.71 萬人民幣。 10 這是某家製造商的產品組合,並非通用的價格曲線。
同樣地,儘管 WAIC 2026 展會展示了先進的靈巧機械手,但經核實的製造商公告並未公布這些旗艦機型的採購價格。7 買方應將其視為基於報價的採購。相關的商業邏輯在於進行為期三年的總部署成本比較。 只有當靈巧機械手所節省的工裝成本、減少的換模次數以及處理的異常狀況,大於其新增的硬體、整合、驗證、服務及停機風險時,才算真正獲益。採購團隊必須建模計算總部署成本:包含機械臂、末端執行器、觸覺感測、安全驗證、系統整合、培訓、維護以及預期的換模次數。
時間表里程碑
從現在起至 2027 年,採購方應致力於建立一套界定明確的工作流程,採用穩定零件,並針對週期時間、品質、恢復時間及操作員介入設定可量化的基準。對於靈巧機械手而言,這意味著需在混合物件工作流程中進行受監督的試點,以記錄成功抓取率及故障模式。
到 2028 年,目標應是能在類似產品間實現可重複的重新部署,並以文件化的安全驗證及介面標準為依據。若具備經驗證的總成本分析及明確的備件計畫,應考慮在多品項包裝或精密組裝領域對靈巧機械手進行生產評估。 目前尚無單一供應商主導此領域;採購方必須根據互通性、在地服務及應用所有權來評估供應商,而不僅僅是自由度數量。
進入 2029 年,最具價值的部署方案,很可能是在一組生產單元中整合感知、任務配方、檢測數據及受監督的恢復機制,而非承諾建立通用型自主工廠。投資論點依然是
直截了當:購置協作機器人與先進的末端執行器,是為了實現經實證的工作流程靈活性,而非為了某種抽象的人工智慧敘事。參考文獻:
[1] 國際機器人聯合會,《協作機器人:機器人如何與人類協同工作》,2024年
[2] 國際機器人聯合會,《2025年世界機器人報告》,2025年
[3] 新華社,《國務院新聞辦公室關於 2026 年世界人工智慧大會(WAIC 2026)的簡報》,2026 年 7 月 8 日
[4] 國際標準化組織,《ISO 10218-1:2025》
[5] 深圳市人民政府,《深圳機器人從花哨轉向實用》,2026年7月20日
[6] 《廣州日報》/大友網,《靈巧雙手的競技場:穩健作業》,2026年7月20日
2026年7月18日 WAIC 2026 展會產品[8] 歐洲委員會 CORDIS,COROB:由人工智慧與數據驅動的合作機器人,用於靈活生產單元
[10] 深圳多博特股份有限公司,全球公開發行,2024年12月13日
免責聲明:本文所提供之資訊僅供參考,不應被視為財務、投資或策略建議。RobotAIGeek 並不背書文中提及之任何特定公司或產品。