
Origami Robotics 開始量產 S1 靈巧度捕捉手套
總部位於舊金山的 Origami Robotics 已開始量產 S1——一款能記錄 20 個手指關節角度、指尖與手掌壓力,並同步擷取手腕攝影機影像以訓練機器人手的動作捕捉手套。 這款手套與 Origami 的配套機械手採用相同的關節佈局,可直接映射每個手指關節;不過,用於彌合人類與機器人指尖差異的接觸對齊模型仍在開發中。S1 目前僅限申請取得,尚未公布價格或出貨日期。

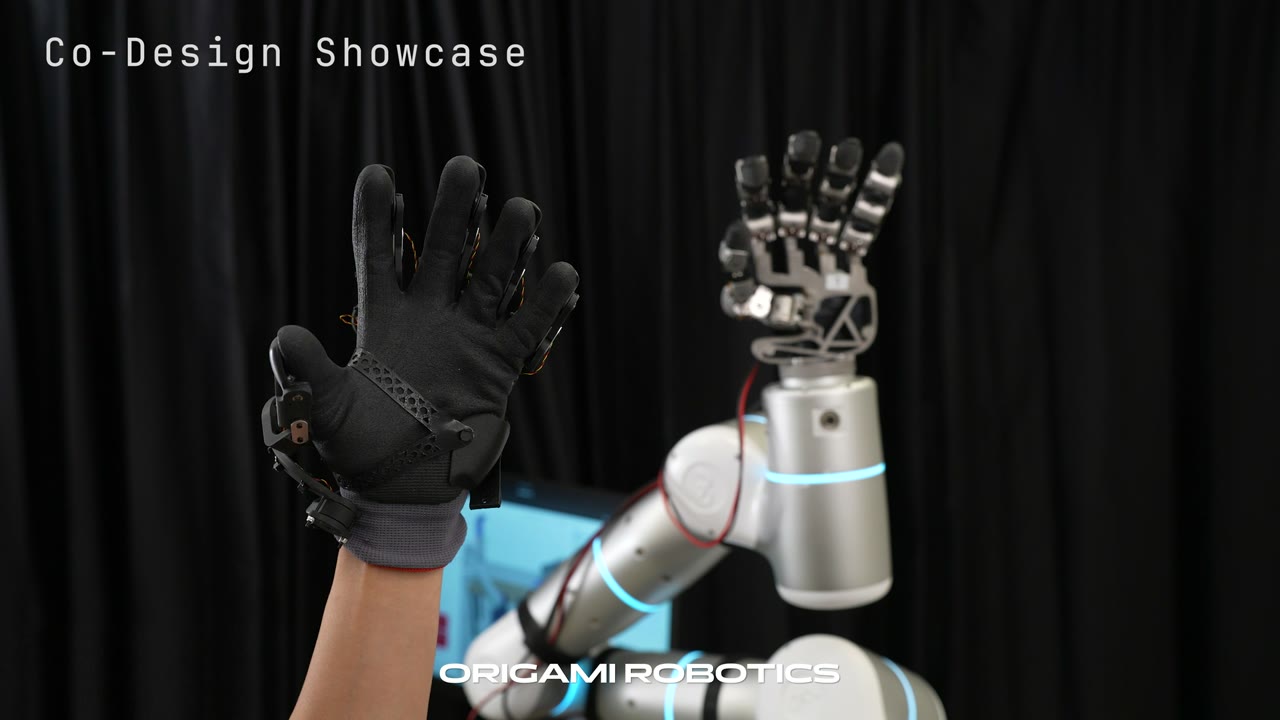
舊金山,2026年10月21日。 Origami Robotics 已開始量產 S1,這是一款可穿戴手套,透過內建編碼器記錄 20 個手指關節角度、透過觸覺感測器記錄指尖與手掌壓力,並同步錄製手腕攝影機的影片。該產品旨在擷取人類靈巧度數據以訓練機器人手部,而非用於動畫製作或運動科學。 在該公司隨產品發布同步公布的測試中,當攝影機的指尖視線被完全遮擋時,這些基於編碼器的測量數據仍能持續記錄手部動作,而其對比的僅靠視覺追蹤的方法則無法做到這一點。
Origami Robotics 是一家總部位於舊金山、由 Y Combinator W26 期孵化計畫支持的五人新創公司,由共同創辦人 Quanting(「Daniel」) Xie(曾於卡內基梅隆大學機器人研究所研習機器人操作)與 Ryan Xie(曾多次創辦硬體公司,現任營運長)於今年共同創立。 該公司的核心理念是:機器人將透過模仿錄製的人類手部動作來學習操作物體,而決定訓練模型能多好地轉移到真實機器人手上,關鍵在於錄製數據的品質,而不僅僅是數據量。 該公司將 S1 描述為全新產品系列的首款產品,並搭配採用相同關節佈局設計的配套機械手一同銷售。
這款手套之所以能解決現有問題,關鍵在於任何嘗試從影片中提取手部姿勢數據的人都熟悉這個難題:每當有物體、衣袖或另一隻手擋在鏡頭前時,攝影機就會失去對手指的追蹤。 Origami 於 2026 年 10 月 21 日發布的部落格文章詳述了此次產品發布,並進行了一項直接比較。該公司先是在密閉容器內錄製手部動作——此時攝影機完全無法看見手指;接著又分別錄製了物體或另一隻手僅遮擋部分手指的情況下的動作。 針對同一組影片,研究人員測試了兩套僅基於視覺的基準模型:Google 的 MediaPipe 手部標記器,以及一套結合 WiLoR 手部偵測器與
HaMeR 3D 重建。該公司表示,在完全遮擋的情況下,兩條視覺處理流程有時會完全無法估算手部位置;而在部分遮擋的情況下,雖然仍會持續產生估算結果,但手指姿勢卻會在不同姿勢間跳躍。 據該公司表示,手套上的關節編碼器直接讀取手部本身的彎曲角度,而非從像素中推斷,因此在兩種情況下都能持續進行測量,並呈現更平滑的關節軌跡。第二項驗證將手套計算出的指尖位置,與 OptiTrack 進行了比對——OptiTrack 是一種外部光學動作捕捉系統,在機器人學與生物力學研究中被視為參考基準。 Origami 透過正向運動學,將其測得的關節角度與手部的連桿幾何結構結合,並在手套自身的腕關節參考座標系中,將所得的指尖軌跡與 OptiTrack 的結果進行比較。 該公司報告指出,在此比較中,食指、中指及無名指的追蹤精度達毫米級。這僅是一項由公司自行執行的測試,而非經獨立審計的基準測試;因此,買家若欲將此手套應用於自身工作流程,應在將訓練程式部署至該手套之前,自行進行精度驗證。 儘管如此,該結果仍符合此方法的基本物理原理:測量彎曲度的關節編碼器無需清晰的視線,而基於相機的估算器則需要。
編碼器不會「眨眼」,而這項特性——而非任何精準度數據——才是採購團隊應優先考量的關鍵:當攝影機因手部被零件或工具遮擋而失去視線時,關節感測器仍能持續回報動作;而這種連續性,正是遙操作數據合約實際所支付的價值所在。
Origami 還發布了一段影片,旨在展示這款手套並不會妨礙其試圖捕捉的技巧。一名音樂家在佩戴 S1 的情況下,演奏了一首融合小提琴、鋼琴和打擊樂器的原創樂曲;據該公司表示,選擇這些樂器是因為它們需要精細且熟練的指法調整,而笨拙的手套會明顯干擾這些動作。
此外,研究團隊還進行了 30 項旨在考驗靈巧度與速度的其他任務,包括快速解魔方、洗牌以及刀子翻轉技巧。 這些雖非正式的可用性研究,卻解答了關於任何可穿戴捕捉裝置最基本的商業疑問:佩戴它是否會改變被記錄的行為,因為若真如此,便與最初進行捕捉的初衷背道而馳。對於任何評估這究竟是實驗室原型還是可部署工具的人來說,S1 背後的製造故事與感測器數量同樣重要。Origami 早在本次發布前約七個月,就打造了一款早期硬殼版手套,並將其放置於幾間工廠中進行測試。 當更多工人試戴後,該公司遭遇了一個常見的硬體問題:手部尺寸差異過大,導致硬殼設計僅適合部分勞工,而這部分人群並不能代表買家實際需要記錄的範圍。 該公司遂以軟殼為基礎重新設計手套,以適應更廣泛的手型範圍,同時仍保留在每次錄製前針對每位使用者進行的貼合與校準步驟。 相較於感測器規格表,這項重新設計更能清楚顯示 Origami 在從原型到供應商的進程中所處的位置:它早已遭遇並必須克服這類大規模部署問題——這類問題往往在精準度成為限制因素之前,就已使硬體試點計畫陷入停滯。 該公司表示,目前已開始量產,並打算將相同的硬體推廣至更多使用者手中,以記錄更廣泛的任務、物體及工作環境。
S1 與一般動作捕捉手套的區別在於,它與 Origami 自家的機械手結合得有多緊密。 這兩款裝置採用相同的關節佈局,因此手套測得的角度可直接轉化為對應機器人關節的位置目標,無需透過幾何重定位演算法來轉換人類手部與機器人手部的比例關係。這種映射機制確保了兩者之間的獨立性
控制每根手指的三个關節——指節處的掌指關節(MCP)、中段的近節指關節(PIP)以及指尖的遠節指關節(DIP)——而非像反向運動學重新定位通常那樣,將它們簡化為單一的指尖目標。 Origami 指出,這項區別對於書寫等任務至關重要,因為在書寫時,手指需要進行過伸動作,而僅以指尖為目標的設定無法捕捉這種動作。由於手套和機械手均安裝了相同的觸覺感測器,因此原則上,人類嘗試時記錄的接觸數據可以作為機械手自身抓握動作的參考依據。 由於佩戴者之間指尖形狀與手掌大小的差異,仍會導致人類指尖接觸物體的位置與機器人手掌指尖預定落點之間存在落差;Origami 表示,他們正透過一個預定於日後發布的「學習型接觸對齊模型」來解決此問題。 對買家而言,客觀的解讀是:匹配運動學僅解決了「模擬轉現實」問題中較簡單的一半,而較困難的另一半——接觸轉移——則仍被列為「未解決、正在進行中」的項目,而非已確定的功能。Origami 將這項研究定位為與 UMI 和 DexUMI 的競爭,這兩者是已發表的將人類示範轉移至機器人手部的兩種方法;Origami 肯定 UMI 的構想,即同時設計擷取介面與執行硬體,而非將資料蒐集視為與部署分離的問題。 這項技術脈絡使 S1 處於一個特定且發展迅速的利基領域:專為靈巧操作模型生成訓練資料而建構的硬體,這與用於動畫或運動分析的一般動作捕捉服裝不同,也與主要用於即時操控機器人而非記錄資料集的遙控操作裝置不同。 目前,類人型機器人與操作型機器人的開發者,多半是透過拼湊視覺模型、客製化裝置及自製手套,來組建這類資料管道。若有一家供應商能提供與對應機器人手部共同設計的手套,並搭配抗遮擋的感測方法,且聲稱具備
以 Origami 為基準,相較於該類別迄今為止所推出的多數產品,它是一款定位更精準且商業價值更顯著的產品。目前這些產品尚無法以一般意義上的方式購買。Origami 目前僅接受使用申請而非訂單,並要求潛在使用者說明其預期用途——包括機器人研究、機器人訓練或資料蒐集、遙控操作,以及產品開發或教育——同時需提供預估數量與時程。 目前尚未公布價格,除聲稱已開始量產外,也沒有公開任何交貨日期。 這「已量產」與「開放訂購」之間的差距值得密切關注,而非輕易忽略:對於正在進行數據收集計畫的買家而言,應將 S1 視為供應商,趁現在進行資格審核,待價格與交貨期確認後再簽訂合約,而非視其為今日即可直接從貨架上購買的現成裝置。
Origami 亦已透露第二代機械手即將問世,並在官方資料中將此定位為對 S1 所捕捉的人體動作需求極高的回應:該公司表示,自然的指尖速度與靈巧度,對現行機械手而言仍難以重現,而這正是下一代機械手旨在彌合的差距。 接下來值得關注的產品發展重點,不在於手套的感測器數量,而在於 Origami 能否將其目前的工廠部署與量產聲明,轉化為一款具備公開定價且實際出貨的產品,以及其承諾的「接觸對齊」模型是否真能彌合人類指尖與機器人指尖之間的差距。 未來兩個季度內正著手建構靈巧操作資料管道的採購方,應將 S1 視為值得立即評估的供應商,並期待其更具挑戰性的主張——接觸轉移與手對手泛化能力——能透過真實生產資料進行驗證,而非僅憑單一公司的示範。
本文綜合了截至 2026 年 10 月 21 日的公司聲明及公開產品資訊,僅供一般性參考。
本資訊僅供參考,並不構成任何投資、財務或專業建議。









