
Origami Robotics 开始量产 S1 灵巧度捕捉手套
总部位于旧金山的Origami Robotics公司已开始量产S1——一款用于捕捉动作的手套,它能记录20个手指关节角度、指尖和手掌的压力,以及与手腕摄像头同步的视频,用于训练机器人手。 该手套与Origami配套的机械手采用相同的关节布局,可直接映射每个手指关节;不过,用于弥合人类与机器人指尖差异的接触对齐模型目前仍在开发中。S1仅限申请获取,暂未公布价格或发货日期。

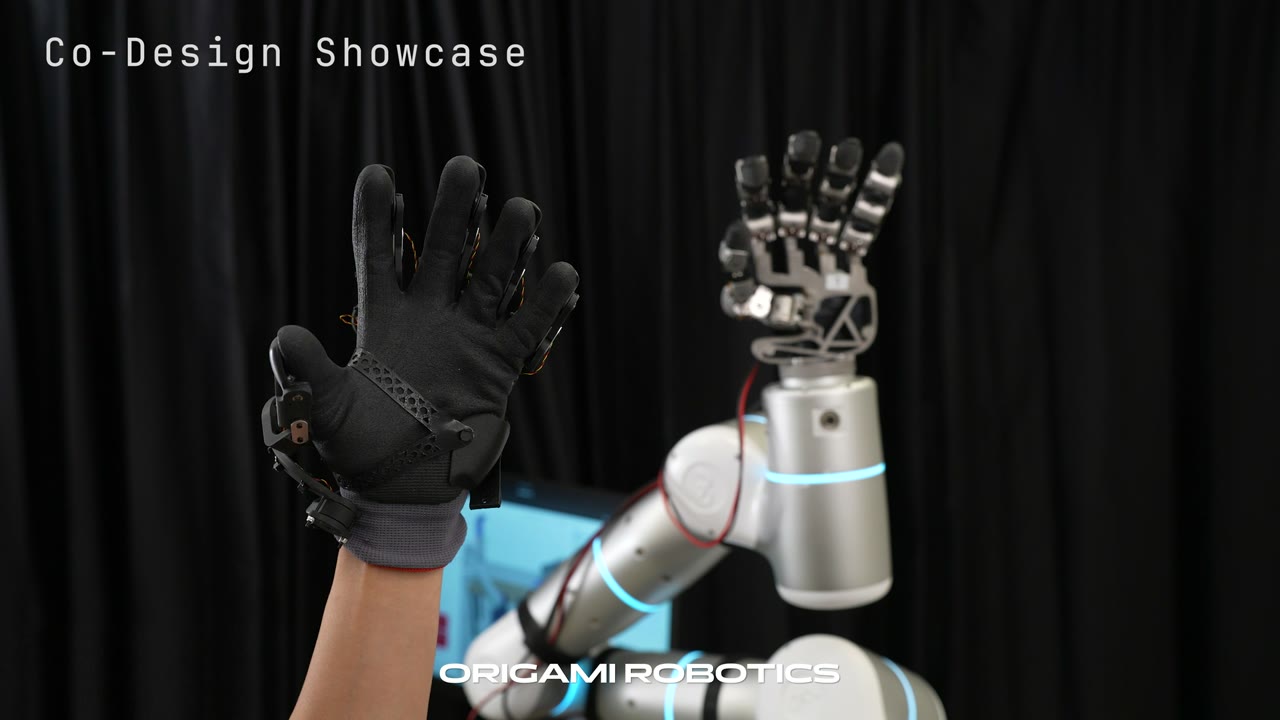
旧金山,2026年10月21日。 Origami Robotics 已开始量产 S1,这是一款可穿戴手套,通过内置编码器记录 20 个手指关节角度,通过触觉传感器记录指尖和手掌压力,并同步拍摄手腕摄像头视频。该产品旨在采集人类灵巧性数据以训练机器人手臂,而非用于动画制作或体育科学。 在该公司随产品发布同步公布的测试中,当摄像头对指尖的视野被完全遮挡时,基于编码器的测量数据仍能持续记录手部动作,而其对比的仅依赖视觉的追踪方法则无法做到这一点。
Origami Robotics是一家总部位于旧金山、由Y Combinator W26期孵化项目支持的5人初创公司,由联合创始人Quanting(“Daniel”) Xie(曾在卡内基梅隆大学机器人研究所研究机器人操作)和Ryan Xie(一位多次创办硬件公司的企业家,现任首席运营官)于今年共同创立。 该公司的核心理念是:机器人将通过模仿记录下来的人手动作来学习操作物体,而决定训练模型能否成功迁移到真实机器人手上的关键,在于记录数据的质量,而不仅仅是数据量。 该公司将S1描述为全新产品系列中的首款产品,它将与一款基于相同关节布局的配套机械手一同销售。
这款手套之所以能解决现有问题,源于一个任何尝试从视频中提取手部姿态数据的人都熟悉的问题:每当物体、衣袖或另一只手挡在镜头前时,摄像头就会失去对手指的追踪。 Origami于2026年10月21日发布的博客文章详细介绍了此次发布,并进行了直接对比。该公司在封闭容器内记录了手部动作——此时摄像头完全无法看到手指;同时,还单独记录了物体或另一只手仅遮挡部分手指的情况下的动作。 针对同一组视频素材,运行了两套仅基于视觉的基线模型:谷歌的MediaPipe手部特征点检测器,以及一套将WiLoR手部检测器与
HaMeR 3D 重建。据该公司称,在完全遮挡的情况下,两条视觉处理管道有时会完全丢失手部估计结果;在部分遮挡的情况下,虽然仍能持续生成估计结果,但手指姿态会频繁跳变。 据该公司称,该手套的关节编码器通过直接读取手部本身的弯曲度(而非从像素中推断),在两种条件下均能持续测量,且关节轨迹更为平滑。第二项验证将手套计算出的指尖位置与 OptiTrack 进行了对比,OptiTrack 是一种外部光学动作捕捉系统,在机器人学和生物力学研究中被视为参考标准。 Origami通过正向运动学,将测得的关节角度与手部连杆几何结构相结合,并在手套自身的腕部参考系中,将所得的指尖轨迹与OptiTrack的轨迹进行了对比。 该公司报告称,在该对比中,食指、中指和无名指的精度达到了毫米级。这仅是一项由公司自行进行的测试,而非经过独立审计的基准测试,因此,计划将该手套应用于自身工作流的买家,在将其纳入训练计划之前,应自行进行精度验证。 尽管如此,该结果仍符合该方法的基本物理原理:测量弯曲度的关节编码器无需清晰的视线,而基于摄像头的估计器则需要。
编码器不会“眨眼”,而这一特性——而非任何精度数值——才是采购团队应首先权衡的论点:当摄像头因手部被零件或工具遮挡而失去视野后,关节传感器仍能持续报告动作,而这种连续性正是遥操作数据合同所真正付费购买的。
Origami还发布了一段视频,旨在展示这款手套不会妨碍其试图捕捉的技能表现。一位音乐家在佩戴S1手套时,用小提琴、钢琴和打击乐器演奏了一首原创曲目。据该公司称,选择这些乐器是因为它们需要精细且熟练的指法调整,而笨拙的手套会明显干扰这些动作。
此外,研究团队还进行了30项旨在考验灵巧度和速度的其他任务,包括快速解魔方、洗牌和翻刀技巧。 虽然这些都不是正式的可用性研究,但它们回答了关于任何可穿戴捕捉设备最基本的一个商业问题:佩戴它是否会改变被记录的行为——如果会,那就完全违背了捕捉行为的初衷。对于评估这究竟是实验室原型还是可部署工具的人来说,S1背后的制造历程与传感器数量同样重要。Origami在此次发布前大约七个月就制造了一款早期硬壳版手套,并将其投放到几家工厂中。 随着更多工人试戴,该公司遇到了一个常见的硬件问题:手部尺寸差异较大,导致硬壳手套仅适合部分工人,而这部分人群并不能代表任何买家实际需要采集的数据范围。 该公司围绕软壳对手套进行了重新设计,以适应更广泛的手型范围,同时保留了每次录制前针对每位佩戴者进行的贴合调整和校准步骤。 正是这一重新设计——而非传感器规格表——更直观地表明了Origami在从原型到供应商的道路上所处的位置:它已经遭遇并不得不解决那种大规模部署问题,而这类问题往往在精度成为限制因素之前,就早已阻碍了硬件试点项目的推进。 该公司表示,目前已开始量产,并计划将同款硬件推广至更多用户手中,以记录更广泛的任务、物体和工作条件。
S1 与普通动作捕捉手套的区别在于,它与 Origami 自研的机械手耦合得极为紧密。 这两款设备采用相同的关节布局,因此手套测得的角度可直接转化为对应机器人关节的位置目标,无需通过几何重定位求解器在人类手部比例与机器人手部比例之间进行转换。这种映射方式确保了独立性
对每根手指的三个关节(即指节处的掌指关节、中段的近节指间关节以及指尖处的远节指间关节)进行控制,而不是像反向运动学重定位通常那样将它们合并为单一的指尖目标。 Origami认为,这种区别对于书写等任务至关重要——在这些任务中,手指需要进行超伸展动作,而仅以指尖为目标的定位方式无法捕捉这种动作。手套和机械手上都安装了相同的触觉传感器,因此原则上,人类操作时记录的接触数据可以为机器人的抓握提供参考。 由于佩戴者之间指尖形状和手掌大小的差异,人的指尖接触物体的位置与机器人手指尖的落点之间仍存在偏差。Origami表示,他们计划在后续版本中通过一个已训练的接触对齐模型来解决这一问题。 对于买家而言,客观的解读是:运动学匹配解决了“模拟到现实”问题中较容易的那一半,而更困难的另一半——接触转移——仍被明确列为未解决且正在进行中的事项,而非已确定的功能。Origami将这项工作定位为与UMI和DexUMI的竞争——这两种已发表的方法旨在将人类演示转移到机器人手上——并认可UMI提出的理念:将捕获接口与执行硬件共同设计,而非将数据采集视为与部署分离的问题。 这一技术脉络使 S1 处于一个特定且发展迅速的细分领域:专门用于为灵巧操作模型生成训练数据的硬件,这既不同于为动画或体育分析而设计的一般动作捕捉服,也不同于主要用于实时操控机器人而非记录数据集的遥操作装置。 目前,类人机器人和操作机器人的开发者们,往往通过拼凑视觉模型、定制支架和自研手套来构建此类数据管道。若有一家供应商能提供与匹配的机器人手共同设计的手套,并结合抗遮挡的传感方案以及宣称的准确率
作为行业标杆,它比该类别迄今为止推出的绝大多数产品范围更窄、商业价值更突出。目前这些产品尚无法以常规方式购买。Origami 目前仅接受使用申请而非订单,要求潜在用户明确其预期用途——包括机器人研究、机器人培训或数据采集、遥操作,以及产品开发或教育——并提供预计数量和时间表。 目前尚未公布价格,除宣称已开始量产外,也没有公开任何发货日期。 “已量产”与“开放订购”之间的这一差距值得关注,而非轻易忽视:拥有活跃数据采集项目的买家应将 S1 视为供应商——现在就进行资质认证,待价格和交货期确认后再签订合同,而非将其视为当下即可直接购买的现成设备。
Origami还透露第二代机械手即将问世,其官方资料中将此描述为对S1捕捉到的复杂人体动作的回应:该公司表示,自然的指尖速度和灵巧度对当前的机械手而言仍难以再现,而下一代机械手正是为了弥合这一差距而设计的。 接下来值得关注的产品动态,与其说是手套的传感器数量,不如说是Origami能否将其当前的工厂部署和量产承诺转化为一款公开定价、可交付的产品,以及其承诺的“接触对齐”模型能否真正弥合人类指尖与机器人指尖之间的差距。 计划在未来两个季度构建灵巧操作数据管道的采购方,应将S1视为值得现在就开始评估的供应商,并期待其更具挑战性的主张——接触传递和手对手操作的泛化能力——能够通过真实的生产数据进行验证,而非仅依赖单一公司的演示。
本文综合了截至2026年10月21日的公司声明和公开产品信息。本文仅供一般性
仅供参考,不构成投资、财务或专业建议。









