
Origami Robotics beginnt mit der Serienproduktion des „S1“-Handschuhs zur Erfassung der Fingerbeweglichkeit
Das in San Francisco ansässige Unternehmen Origami Robotics hat mit der Serienproduktion des S1 begonnen, eines Handschuhs zur Bewegungserfassung, der 20 Fingergelenkwinkel, den Druck an Fingerspitzen und Handfläche sowie synchronisierte Videoaufnahmen einer am Handgelenk angebrachten Kamera aufzeichnet, um Roboterhände zu trainieren. Der Handschuh verfügt über dieselbe Gelenkanordnung wie die dazugehörige Roboterhand von Origami und bildet jedes Fingergelenk direkt ab; ein Kontakt-Ausrichtungsmodell zur Überbrückung der Unterschiede zwischen menschlichen und robotischen Fingerspitzen befindet sich jedoch noch in der Entwicklung. Der S1 ist ausschließlich auf Anfrage erhältlich; ein Preis oder ein Liefertermin wurden noch nicht bekannt gegeben.

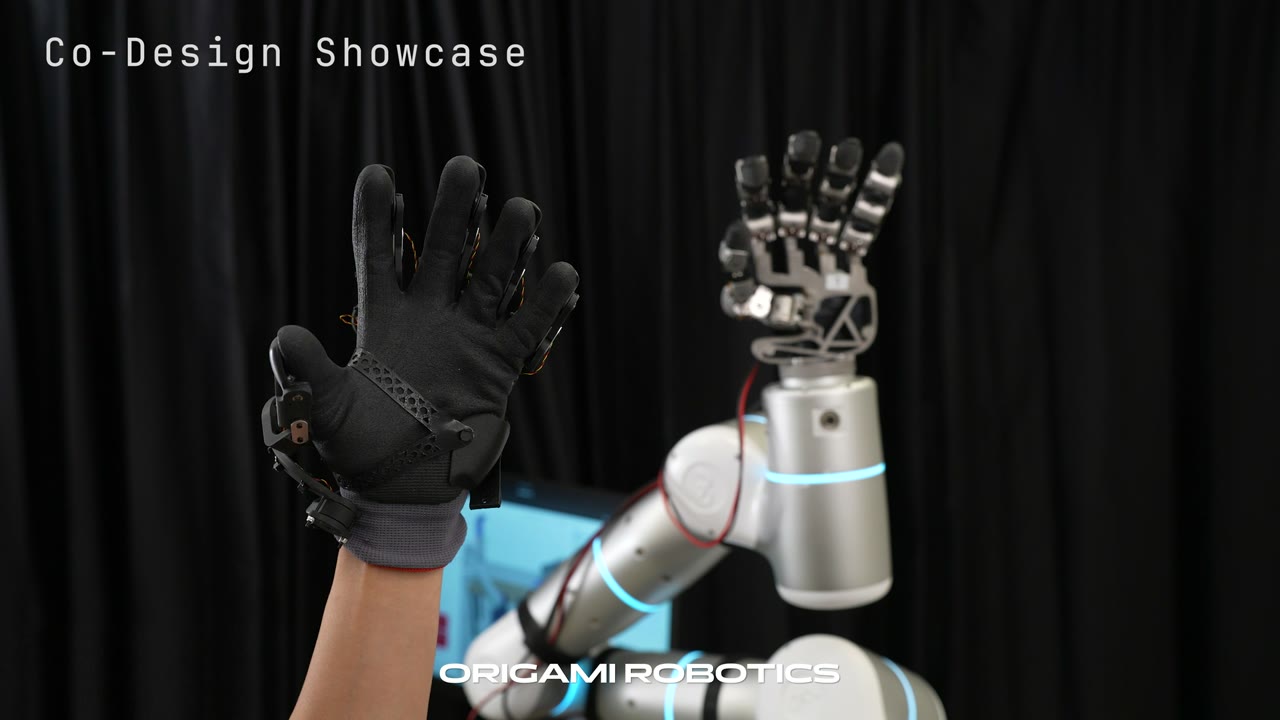
SAN FRANCISCO, 21. Oktober 2026. Origami Robotics hat mit der Serienproduktion des S1 begonnen, eines tragbaren Handschuhs, der mithilfe integrierter Encoder 20 Fingergelenkwinkel, über taktile Sensoren den Druck an den Fingerspitzen und in der Handfläche sowie synchronisierte Videoaufnahmen einer am Handgelenk angebrachten Kamera erfasst. Das Gerät wurde entwickelt, um Daten zur menschlichen Fingerfertigkeit für das Training von Roboterhänden zu erfassen – und nicht für Animationszwecke oder die Sportwissenschaft. In Tests, die das Unternehmen anlässlich der Markteinführung veröffentlichte, zeichneten diese encoderbasierten Messungen die Handbewegungen auch dann weiter auf, wenn die Sicht der Kamera auf die Finger vollständig versperrt war – etwas, das die im Vergleich herangezogenen, ausschließlich auf Bildverarbeitung basierenden Tracking-Methoden nicht leisten konnten.
Origami Robotics ist ein fünfköpfiges Start-up mit Sitz in San Francisco, das vom W26-Jahrgang von Y Combinator unterstützt wird und in diesem Jahr von Mitbegründer Quanting („Daniel“) Xie, der am CMU Robotics Institute Robotikmanipulation studierte, und Ryan Xie, einem erfahrenen Gründer von Hardware-Unternehmen, der nun als Chief Operating Officer fungiert. Das Unternehmen geht davon aus, dass Roboter das Handhaben von Objekten durch die Nachahmung aufgezeichneter menschlicher Handbewegungen erlernen werden und dass die Qualität dieser aufgezeichneten Daten – nicht nur deren Umfang – darüber entscheidet, wie gut sich ein trainiertes Modell auf eine echte Roboterhand übertragen lässt. S1 wird vom Unternehmen als das erste Produkt einer neuen Produktfamilie beschrieben, das zusammen mit einer dazugehörigen Roboterhand verkauft wird, die auf demselben Gelenkaufbau basiert.
Die Berechtigung des Handschuhs gegenüber bestehenden Lösungen beruht auf einem Problem, das jedem bekannt ist, der schon einmal versucht hat, Daten zur Handhaltung aus Videos zu extrahieren: Kameras verlieren die Finger aus den Augen, sobald ein Gegenstand, ein Ärmel oder die andere Hand im Weg ist. Der Blogbeitrag von Origami zur Markteinführung, der am 21. Oktober 2026 veröffentlicht wurde, führt durch einen direkten Vergleich. Das Unternehmen zeichnete Handbewegungen in einem geschlossenen Behälter auf, in dem keine Kamera die Finger überhaupt sehen konnte, und zeichnete separat Bewegungen auf, bei denen ein Objekt oder die andere Hand nur einige Finger verdeckte. Zwei rein bildverarbeitende Referenzmodelle wurden mit demselben Filmmaterial getestet: Googles „MediaPipe Hand Landmarker“ sowie eine Offline-Pipeline, die einen WiLoR-Handdetektor mit
HaMeR-3D-Rekonstruktion. Nach Angaben des Unternehmens verloren beide Bildverarbeitungs-Pipelines bei vollständiger Verdeckung gelegentlich die Handschätzung vollständig; bei teilweiser Verdeckung wurden zwar weiterhin Schätzungen erstellt, diese schwankten jedoch zwischen verschiedenen Fingerpositionen. Die Gelenk-Encoder des Handschuhs, die die Beugung direkt an der Hand selbst erfassen, anstatt sie aus Pixeldaten abzuleiten, lieferten laut Angaben des Unternehmens unter beiden Bedingungen kontinuierlich Messwerte mit gleichmäßigeren Gelenkbewegungsbahnen.In einer zweiten Validierung wurden die vom Handschuh berechneten Fingerspitzenpositionen mit OptiTrack verglichen, einem externen optischen Motion-Capture-System, das in der Robotik- und Biomechanikforschung als Referenzpunkt gilt. Origami kombinierte seine gemessenen Gelenkwinkel mittels Vorwärtskinematik mit der Verbindungsgeometrie der Hand und verglich die daraus resultierende Fingerspitzenbahn mit der von OptiTrack – und zwar im handschuhspezifischen, auf das Handgelenk bezogenen Koordinatensystem. Das Unternehmen berichtet in diesem Vergleich von einer Genauigkeit im Millimeterbereich für Zeige-, Mittel- und Ringfinger. Dabei handelt es sich um einen vom Unternehmen selbst durchgeführten Test und nicht um einen unabhängig geprüften Benchmark; Käufer, die den Handschuh für ihre eigenen Arbeitsabläufe evaluieren, sollten daher eigene Genauigkeitsprüfungen durchführen, bevor sie ein Trainingsprogramm darauf basieren. Dennoch entspricht das Ergebnis den physikalischen Grundprinzipien des Ansatzes: Ein Gelenk-Encoder, der die Beugung misst, benötigt keine freie Sichtlinie, während ein kamerabasierter Schätzer darauf angewiesen ist.
Encoder blinzeln nicht, und genau diese Eigenschaft – nicht etwa ein bestimmter Genauigkeitswert – ist das Argument, das ein Beschaffungsteam an erster Stelle abwägen sollte: Ein Gelenksensor meldet Bewegungen noch lange weiter, nachdem eine Kamera die Hand hinter einem Bauteil oder Werkzeug aus den Augen verloren hat, und genau diese Kontinuität ist es, wofür bei einem Datenvertrag zur Fernsteuerung tatsächlich bezahlt wird.
Origami veröffentlichte zudem Filmmaterial, das zeigen soll, dass der Handschuh die Fertigkeit, die er erfassen soll, nicht behindert. Ein Musiker spielte ein komponiertes Stück auf Violine, Klavier und Schlagzeug, während er den S1 trug – laut Angaben des Unternehmens wurde dieser ausgewählt, weil die Instrumente kleine, einstudierte Fingerbewegungen erfordern, die ein ungeschickter Handschuh sichtbar stören würde.
Unabhängig davon führte das Team 30 weitere Aufgaben durch, die darauf abzielten, Geschicklichkeit und Schnelligkeit auf die Probe zu stellen, darunter das schnelle Lösen eines Zauberwürfels, das Mischen von Karten und Messer-Jongliertricks. All dies stellt zwar keine formelle Usability-Studie dar, beantwortet jedoch die grundlegendste kommerzielle Frage zu jedem tragbaren Erfassungsgerät: ob das Tragen des Geräts das aufgezeichnete Verhalten verändert, was den Zweck der Aufzeichnung von vornherein zunichte machen würde.Die Herstellungsgeschichte hinter dem S1 ist für jeden, der beurteilen möchte, ob es sich um einen Laborprototyp oder ein einsatzfähiges Werkzeug handelt, ebenso wichtig wie die Anzahl der Sensoren. Origami hatte etwa sieben Monate vor dieser Markteinführung eine frühere Version des Handschuhs mit starrer Schale entwickelt und diese in einigen Fabriken getestet. Nachdem mehrere Arbeiter den Handschuh anprobiert hatten, stieß das Unternehmen auf ein bekanntes Hardware-Problem: Die Handgrößen variieren so stark, dass eine starre Schale nur einem Teil der Belegschaft passt, und dieser Teil ist nicht repräsentativ für den Bereich, den ein Käufer tatsächlich erfassen muss. Das Unternehmen gestaltete den Handschuh mit einer weichen Schale neu, um einem breiteren Spektrum an Handgrößen gerecht zu werden, behielt dabei jedoch den Schritt der individuellen Anpassung und Kalibrierung pro Träger vor jeder Aufzeichnungssitzung bei. Diese Neukonstruktion – und nicht das Datenblatt der Sensoren – ist das aussagekräftigere Zeichen dafür, wo sich Origami auf dem Weg vom Prototyp zum Lieferanten befindet: Das Unternehmen ist bereits auf die Art von Problem bei der flächendeckenden Einführung gestoßen – und musste es bewältigen –, das Hardware-Pilotprojekte blockiert, lange bevor die Genauigkeit zum begrenzenden Faktor wird. Das Unternehmen gibt an, nun mit der Serienproduktion begonnen zu haben und beabsichtigt, dieselbe Hardware einem größeren Anwenderkreis zur Verfügung zu stellen, um ein breiteres Spektrum an Aufgaben, Objekten und Arbeitsbedingungen zu erfassen.
Was den S1 von einem herkömmlichen Motion-Capture-Handschuh unterscheidet, ist die enge Kopplung mit der firmeneigenen Roboterhand von Origami. Beide Geräte verfügen über dieselbe Gelenkanordnung, sodass ein gemessener Handschuhwinkel direkt zum Positionsziel für das entsprechende Robotergelenk wird, ohne dass ein geometrischer Retargeting-Solver die Proportionen einer menschlichen Hand in die einer Roboterhand umrechnen muss. Diese Zuordnung bewahrt die Unabhängigkeit
Die Steuerung der drei Gelenke jedes Fingers – des MCP-Gelenks am Fingerknöchel, des PIP-Gelenks in der Mitte und des DIP-Gelenks an der Fingerspitze – anstatt diese, wie es beim Retargeting mittels inverser Kinematik üblicherweise der Fall ist, zu einem einzigen Zielpunkt an der Fingerspitze zusammenzufassen. Origami argumentiert, dass diese Unterscheidung für Aufgaben wie das Schreiben von Bedeutung ist, bei denen ein Finger eine Überstreckung ausführen muss, die ein Ziel, das sich ausschließlich auf die Fingerspitze bezieht, nicht erfassen würde. Da sowohl am Handschuh als auch an der Roboterhand dieselben taktilen Sensoren angebracht sind, können die bei einem menschlichen Versuch aufgezeichneten Kontaktdaten grundsätzlich in den Griff des Roboters einfließen. Unterschiede in der Form der Fingerspitzen und der Handgröße zwischen den Trägern führen jedoch nach wie vor zu einer Lücke zwischen der Stelle, an der die Fingerspitze einer Person einen Gegenstand berührt, und der Stelle, an der die Fingerspitze der Roboterhand aufsetzen würde – eine Lücke, die Origami nach eigenen Angaben mit einem erlernten Modell zur Kontaktanpassung schließen will, das für eine spätere Version geplant ist. Für Käufer bedeutet dies im Klartext, dass die angepasste Kinematik die einfachere Hälfte des Problems der Übertragung von der Simulation in die Realität löst, während die schwierigere Hälfte – die Kontaktübertragung – als benannter, ungelöster und noch in Arbeit befindlicher Punkt verbleibt und nicht als abgeschlossene Funktion gilt.Origami stellt diese Arbeit in Konkurrenz zu UMI und DexUMI, zwei veröffentlichten Ansätzen zur Übertragung menschlicher Demonstrationen auf Roboterhände, und würdigt dabei UMI für die Idee, die Erfassungsschnittstelle und die Ausführungshardware gemeinsam zu entwerfen, anstatt die Datenerfassung als ein vom Einsatz getrennes Problem zu behandeln. Diese Tradition ordnet S1 in eine spezifische, sich rasch entwickelnde Nische ein: Hardware, die zur Erzeugung von Trainingsdaten für Modelle zur geschickten Manipulation entwickelt wurde – im Unterschied zu allgemeinen Motion-Capture-Anzügen für Animationen oder Sportanalysen sowie zu Teleoperations-Rigs, die in erster Linie dazu dienen, einen Roboter in Echtzeit zu steuern, anstatt einen Datensatz aufzuzeichnen. Entwickler von humanoiden Robotern und Manipulationsrobotern stellen diese Art von Datenpipeline derzeit aus einem Flickenteppich aus Bildverarbeitungsmodellen, maßgeschneiderten Aufbauten und selbst entwickelten Handschuhen zusammen. Ein Anbieter, der einen Handschuh verkauft, der gemeinsam mit einer passenden Roboterhand entwickelt wurde, gepaart mit einem okklusionsrobusten Sensoransatz und einer angegebenen Genauigkeit
„Benchmark“ ist ein spezifischeres und aus kommerzieller Sicht besser vermarktbares Produkt als die meisten bisherigen Angebote dieser Kategorie.Bislang ist keines dieser Produkte im herkömmlichen Sinne erhältlich. Origami nimmt derzeit keine Bestellungen entgegen, sondern lediglich Zugangsanfragen. Potenzielle Nutzer werden gebeten, ihren Verwendungszweck anzugeben – sei es in den Bereichen Robotikforschung, Roboterschulung oder Datenerfassung, Fernsteuerung sowie Produktentwicklung oder Bildung – und dabei die geschätzte Menge sowie den Zeitrahmen anzugeben. Es wurde noch kein Preis veröffentlicht, und abgesehen von der Aussage, dass die Serienproduktion begonnen hat, ist kein Liefertermin bekannt. Diese Lücke zwischen „in Serienproduktion“ und „Bestellungen möglich“ sollte man im Auge behalten, anstatt sie einfach außer Acht zu lassen: Ein Käufer mit einem laufenden Datenerfassungsprogramm sollte S1 als Anbieter betrachten, bei dem er sich bereits jetzt qualifizieren und einen Vertrag abschließen sollte, sobald Preise und Lieferzeiten bestätigt sind – und nicht als ein Gerät, das heute von der Stange erhältlich ist.
Origami hat zudem angedeutet, dass eine Roboterhand der zweiten Generation in Vorbereitung ist, die in den eigenen Unterlagen als Antwort auf die hohen Anforderungen der von S1 erfassten menschlichen Bewegungen dargestellt wird: Natürliche Fingergeschwindigkeit und Fingerfertigkeit, so das Unternehmen, seien für aktuelle Roboterhände nach wie vor schwer nachzubilden – eine Lücke, die die nächste Handgeneration schließen soll. Die Produktentwicklung, die es von nun an zu verfolgen gilt, betrifft weniger die Anzahl der Sensoren am Handschuh als vielmehr die Frage, ob Origami seine derzeitigen Fabrikeinsätze und seine Ankündigung zur Massenproduktion in ein lieferbares Produkt mit öffentlich bekannt gegebenen Preisen umsetzen kann und ob das versprochene Kontakt-Ausrichtungsmodell tatsächlich die Lücke zwischen einer menschlichen Fingerspitze und einer robotischen schließt. Käufer, die in den nächsten zwei Quartalen Datenpipelines für geschickte Manipulationen aufbauen, sollten S1 als einen Anbieter betrachten, den es sich bereits jetzt zu prüfen lohnt – mit der Erwartung, dass die anspruchsvolleren Behauptungen, nämlich die Kontaktübertragung und die Generalisierung von Hand zu Hand, anhand realer Produktionsdaten und nicht nur anhand einer einzigen Unternehmensdemonstration getestet werden.
Dieser Artikel fasst Unternehmenserklärungen und öffentliche Produktangaben vom 21.10.2026 zusammen. Er dient der allgemeinen
dient ausschließlich zu Informationszwecken und stellt keine Anlage-, Finanz- oder Fachberatung dar.









