
Origami Robotics、S1「デクステリティ・キャプチャー・グローブ」の量産を開始
サンフランシスコに拠点を置くOrigami Roboticsは、ロボットの手を訓練するために、20箇所の指関節の角度、指先と手のひらの圧力、および手首に取り付けられたカメラによる同期映像を記録するスキルキャプチャグローブ「S1」の量産を開始した。 このグローブは、Origami社の対応するロボットハンドと同じ関節配置を採用しており、各指の関節を直接マッピングしているが、人間とロボットの指先の違いを埋めるための接触位置合わせモデルは現在も開発中である。S1はアクセスリクエストによる提供のみとなっており、価格や出荷日は公表されていない。

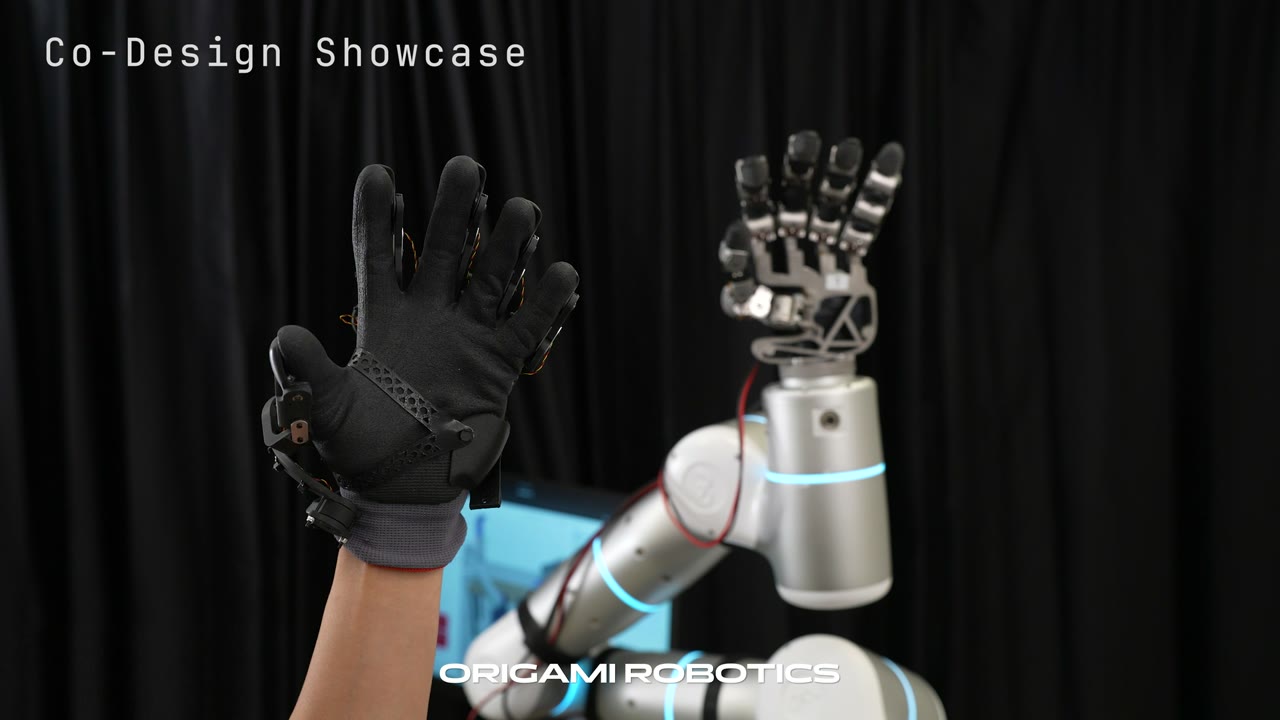
2026年10月21日、サンフランシスコ。 Origami Robotics社は、ウェアラブルグローブ「S1」の量産を開始した。このグローブは、内蔵エンコーダーにより20箇所の指関節の角度、触覚センサーにより指先と手のひらの圧力を記録し、手首に取り付けたカメラによる映像を同期して撮影する。アニメーションやスポーツ科学のためではなく、ロボットハンドの訓練に必要な人間の器用さのデータを収集するために設計されたものである。 同社が発表と同時に公開したテスト結果によると、指がカメラの視野から完全に遮られた場合でも、エンコーダに基づく測定では手の動きの記録が継続された。これは、比較対象とした視覚のみに基づく追跡手法では実現できなかったことである。
Origami Roboticsは、Y CombinatorのW26バッチの支援を受ける、サンフランシスコを拠点とする5人のスタートアップ企業であり、今年、共同創業者のQuanting(「Daniel」) シー(CMUロボティクス研究所でロボットのマニピュレーションを研究)と、ハードウェア企業の創業経験があり、現在は最高執行責任者(COO)を務めるライアン・シーによって今年設立された。 同社の基本理念は、ロボットが記録された人間の手の動きを模倣することで物体の操作を学習し、その学習済みモデルが実際のロボットハンドにどれだけうまく転移するかは、記録データの量だけでなく、その質によって決まるというものである。 S1は、同社によれば新製品ファミリーの第一弾として位置づけられており、同じ関節レイアウトに基づいて構築された対応するロボットハンドと併せて販売される。
このグローブが既存の製品に対して優位性を示す根拠は、動画から手の姿勢データを抽出しようとしたことのある人なら誰でも馴染みのある問題にある。つまり、物体や袖、あるいはもう一方の手が邪魔になると、カメラは指を追跡できなくなってしまうのだ。 2026年10月21日に公開された、この発売の詳細を記したOrigamiのブログ記事では、直接的な比較が解説されている。同社は、カメラが指を全く捉えられない密閉容器内で手の動きを記録するとともに、物体やもう一方の手によって一部の指のみが遮られる状況での動きも別途記録した。 同じ映像に対して、2つのビジョンのみのベースラインを実行しました。1つはGoogleのMediaPipe Hand Landmarker、もう1つはWiLoRハンド検出器と
HaMeRによる3D再構成。同社によると、完全な遮蔽下では、両方のビジョンパイプラインが手の推定値を完全に失うことがあった。一方、部分的な遮蔽下では、推定値は生成され続けたものの、指の姿勢が不安定に変化した。 同社によれば、グローブの関節エンコーダは、ピクセルから推測するのではなく、手そのものの屈曲度を読み取ることで、どちらの条件下でも測定を継続し、より滑らかな関節軌跡を示したという。2つ目の検証では、グローブが算出した指先の位置を、ロボット工学や生体力学の研究において基準点として扱われる外部光学式モーションキャプチャシステム「OptiTrack」と比較した。 Origami社は、測定された関節角度と手のリンク幾何学を順運動学を通じて組み合わせ、その結果得られた指先の軌跡を、グローブ独自の「手首を基準とした座標系」においてOptiTrackの軌跡と比較した。 同社は、この比較において人差し指、中指、薬指についてミリメートルレベルの精度を達成したと報告している。これは独立した監査を受けたベンチマークではなく、同社が独自に実施した単一のテストであるため、自社のパイプライン向けにこのグローブを評価する購入者は、トレーニングプログラムを適用する前に、独自の精度チェックを行う必要があるだろう。 とはいえ、この結果は本アプローチの基本的な物理的原理と合致している。つまり、屈曲量を測定する関節エンコーダには明確な視線が不要であるのに対し、カメラベースの推定器にはそれが必要だからだ。
エンコーダは「まばたき」をしない。この単一の特性こそが、精度数値などではなく、調達チームが真っ先に考慮すべき論点である。カメラが部品や工具の陰で手を捉えられなくなっても、関節センサーはその後も動きを報告し続ける。そして、その継続性こそが、遠隔操作データ契約において実際に対価が支払われる対象なのである。
Origami社はまた、このグローブが捕捉しようとしている技能の妨げにならないことを示す映像も公開した。ある音楽家がS1を装着した状態で、ヴァイオリン、ピアノ、打楽器を用いて作曲された曲を演奏した。同社によれば、これらの楽器は、不器用なグローブでは目に見えて妨げられてしまうような、微細で熟練を要する指の調整を必要とするため、S1が選ばれたという。
これとは別に、チームは、ルービックキューブの高速解法、カードのシャッフル、ナイフのフリップ技など、器用さとスピードを問う30の課題を実施した。 これらはいずれも正式なユーザビリティ調査ではありませんが、あらゆるウェアラブル記録デバイスに関する最も基本的な商業的疑問、すなわち「装着することで記録対象の行動に変化が生じるか(もし生じれば、そもそも記録する意味が失われてしまう)」という疑問に答えるものです。S1の製造背景は、これが実験室のプロトタイプなのか、実用可能なツールなのかを評価する者にとって、センサーの数と同じくらい重要な意味を持ちます。Origami社は、今回の発売の約7ヶ月前に、より初期の硬質シェル仕様のグローブを製作し、いくつかの工場に導入していました。 より多くの作業員が実際に装着してみると、同社はよく見られるハードウェア上の問題に直面しました。手の大きさは人によって大きく異なるため、硬質シェルでは一部の作業員にしか適合せず、その一部は、購入者が実際に記録対象とする必要がある範囲を代表するものではありませんでした。 同社は、より幅広い手のサイズに対応できるよう、ソフトシェルを採用してグローブを再設計した一方で、記録セッションの前に着用者ごとにフィッティングとキャリブレーションを行う手順は維持した。 センサーの仕様書ではなく、この再設計こそが、Origamiがプロトタイプからサプライヤーへと至る道のりのどこに位置しているかを如実に物語っている。同社はすでに、精度が制限要因となるはるか以前にハードウェアのパイロット導入を停滞させるような、大規模導入に伴う問題に直面し、それを乗り越えなければならなかったのだ。 同社によれば、現在は量産を開始しており、同じハードウェアをより多くのユーザーに提供し、より幅広いタスク、対象物、作業環境の記録を行う意向だ。
S1が一般的なモーションキャプチャグローブと一線を画す点は、Origami独自のロボットハンドとどれほど密接に連携しているかという点にある。 2つのデバイスは同じ関節配置を共有しているため、グローブの角度測定値は、人間の手とロボットの手の比率を変換する幾何学的リターゲティングソルバーを介することなく、対応するロボット関節の位置目標として直接利用されます。このマッピングにより、独立性が保たれます。
各指の3つの関節(指関節(MCP)、中指関節(PIP)、指先関節(DIP))を個別に制御し、逆運動学によるターゲット再設定で一般的に行われるような、それらを単一の指先ターゲットに統合する方式とは異なる。 Origami社は、この区別が、指先のみをターゲットとする方法では捉えきれないような指の過伸展を必要とする「筆記」などのタスクにおいて重要であると主張している。グローブとロボットハンドの両方に同じ触覚センサーが搭載されているため、人間による操作で記録された接触データは、原則としてロボット自身の把持動作に反映させることができる。 着用者ごとの指先の形状や手の大きさの違いにより、人の指先が物体に接触する位置とロボットハンドの指先が接触する位置との間には依然としてずれが生じますが、Origami社は、今後のリリースで予定されている学習型接触位置合わせモデルによってこの問題を解決すると述べています。 購入者にとって率直な見方としては、マッチングされた運動学は「シミュレーションから実世界への転移」という課題の比較的容易な半分を解決するものであり、より困難な半分である接触転移については、確立された機能というよりは、名指しされた未解決の進行中の課題として残されているということになる。Origami社は、この取り組みを、人間のデモンストレーションをロボットハンドに転送するための2つの既発表手法であるUMIおよびDexUMIと対比させて位置づけており、データ収集をデプロイメントとは別の問題として扱うのではなく、キャプチャインターフェースと実行用ハードウェアを一体として設計するというアイデアについてはUMIの功績であると認めている。 この系譜により、S1は特定の、急速に進化するニッチ市場に位置づけられる。すなわち、アニメーションやスポーツ分析用に構築された一般的なモーションキャプチャスーツや、データセットの記録ではなく主にロボットをリアルタイムで操作するために構築された遠隔操作リグとは異なり、器用な操作モデルのためのトレーニングデータを生成するために構築されたハードウェアである。 現在、ヒューマノイドや操作ロボットの開発者は、視覚モデル、特注のリグ、自社開発のグローブなどを寄せ集めて、この種のデータパイプラインを構築している。対応するロボットハンドと共同設計されたグローブを販売するベンダーは、オクルージョンに強いセンシング手法と、公称の精度を組み合わせた製品を提供している。
「ベンチマーク」は、このカテゴリーでこれまで提供されてきた製品のほとんどよりも、用途が絞り込まれており、商業的にも実用性の高い製品です。これらはいずれも、現時点では一般的な意味での購入はできません。Origami社は注文ではなく利用申請を受け付けており、利用希望者に対し、ロボット工学の研究、ロボットの訓練やデータ収集、遠隔操作、製品開発や教育といった用途のうち、どの用途を想定しているかを明記するとともに、見込み数量とスケジュールを提示するよう求めています。 価格は公表されておらず、量産が開始されたという発表以外、出荷日に関する情報は公開されていない。 「量産中」と「注文受付開始」との間のこのギャップは、安易に無視するのではなく、注視する価値がある。活発なデータ収集プログラムを展開している購入者は、S1を今日すぐに店頭で購入できるデバイスとしてではなく、現時点で資格審査を行い、価格とリードタイムが確定次第契約を結ぶためのベンダーとして扱うべきである。
また、Origami社は第2世代のロボットハンドが登場することを示唆している。同社自身の資料では、S1によって捕捉された人間の動作がいかに要求が厳しいものであるかへの対応として位置づけられている。同社によれば、自然な指の速度と器用さは、現在のロボットハンドでは再現が依然として困難であり、次世代のハンドはこのギャップを埋めることを目的としている。 今後注目すべき点は、グローブのセンサー数というよりも、Origami社が現在の工場での導入実績や量産化の主張を、一般向けの価格設定が明示された出荷可能な製品へと転換できるかどうか、そして同社が約束する「接触アライメントモデル」が、実際に人間の指先とロボットの指先の間のギャップを埋められるかどうかにある。 今後2四半期にかけて、巧みな操作に関するデータパイプラインを構築する購入者は、S1を今すぐ評価すべきベンダーとして捉えるべきだ。ただし、接触転送やハンド間一般化といったより困難な主張については、単一の企業によるデモではなく、実際の生産データを用いて検証されることを期待すべきである。
本記事は、2026年10月21日時点での同社の声明および公開されている製品情報をまとめたものです。これは一般的な
本情報はあくまで参考情報であり、投資、金融、または専門的な助言を構成するものではありません。









