
了解協作機器人:買家與工程師入門指南
本入門指南旨在提供關於協作機器人(cobots)的基礎知識,探討其運作原理、關鍵組件,以及在現代機器人生態系統中所扮演的角色。本書從分析角度闡述,為何在 2026 年,面對勞動力短缺與多樣化生產需求的採購及工程團隊而言,協作機器人至關重要。
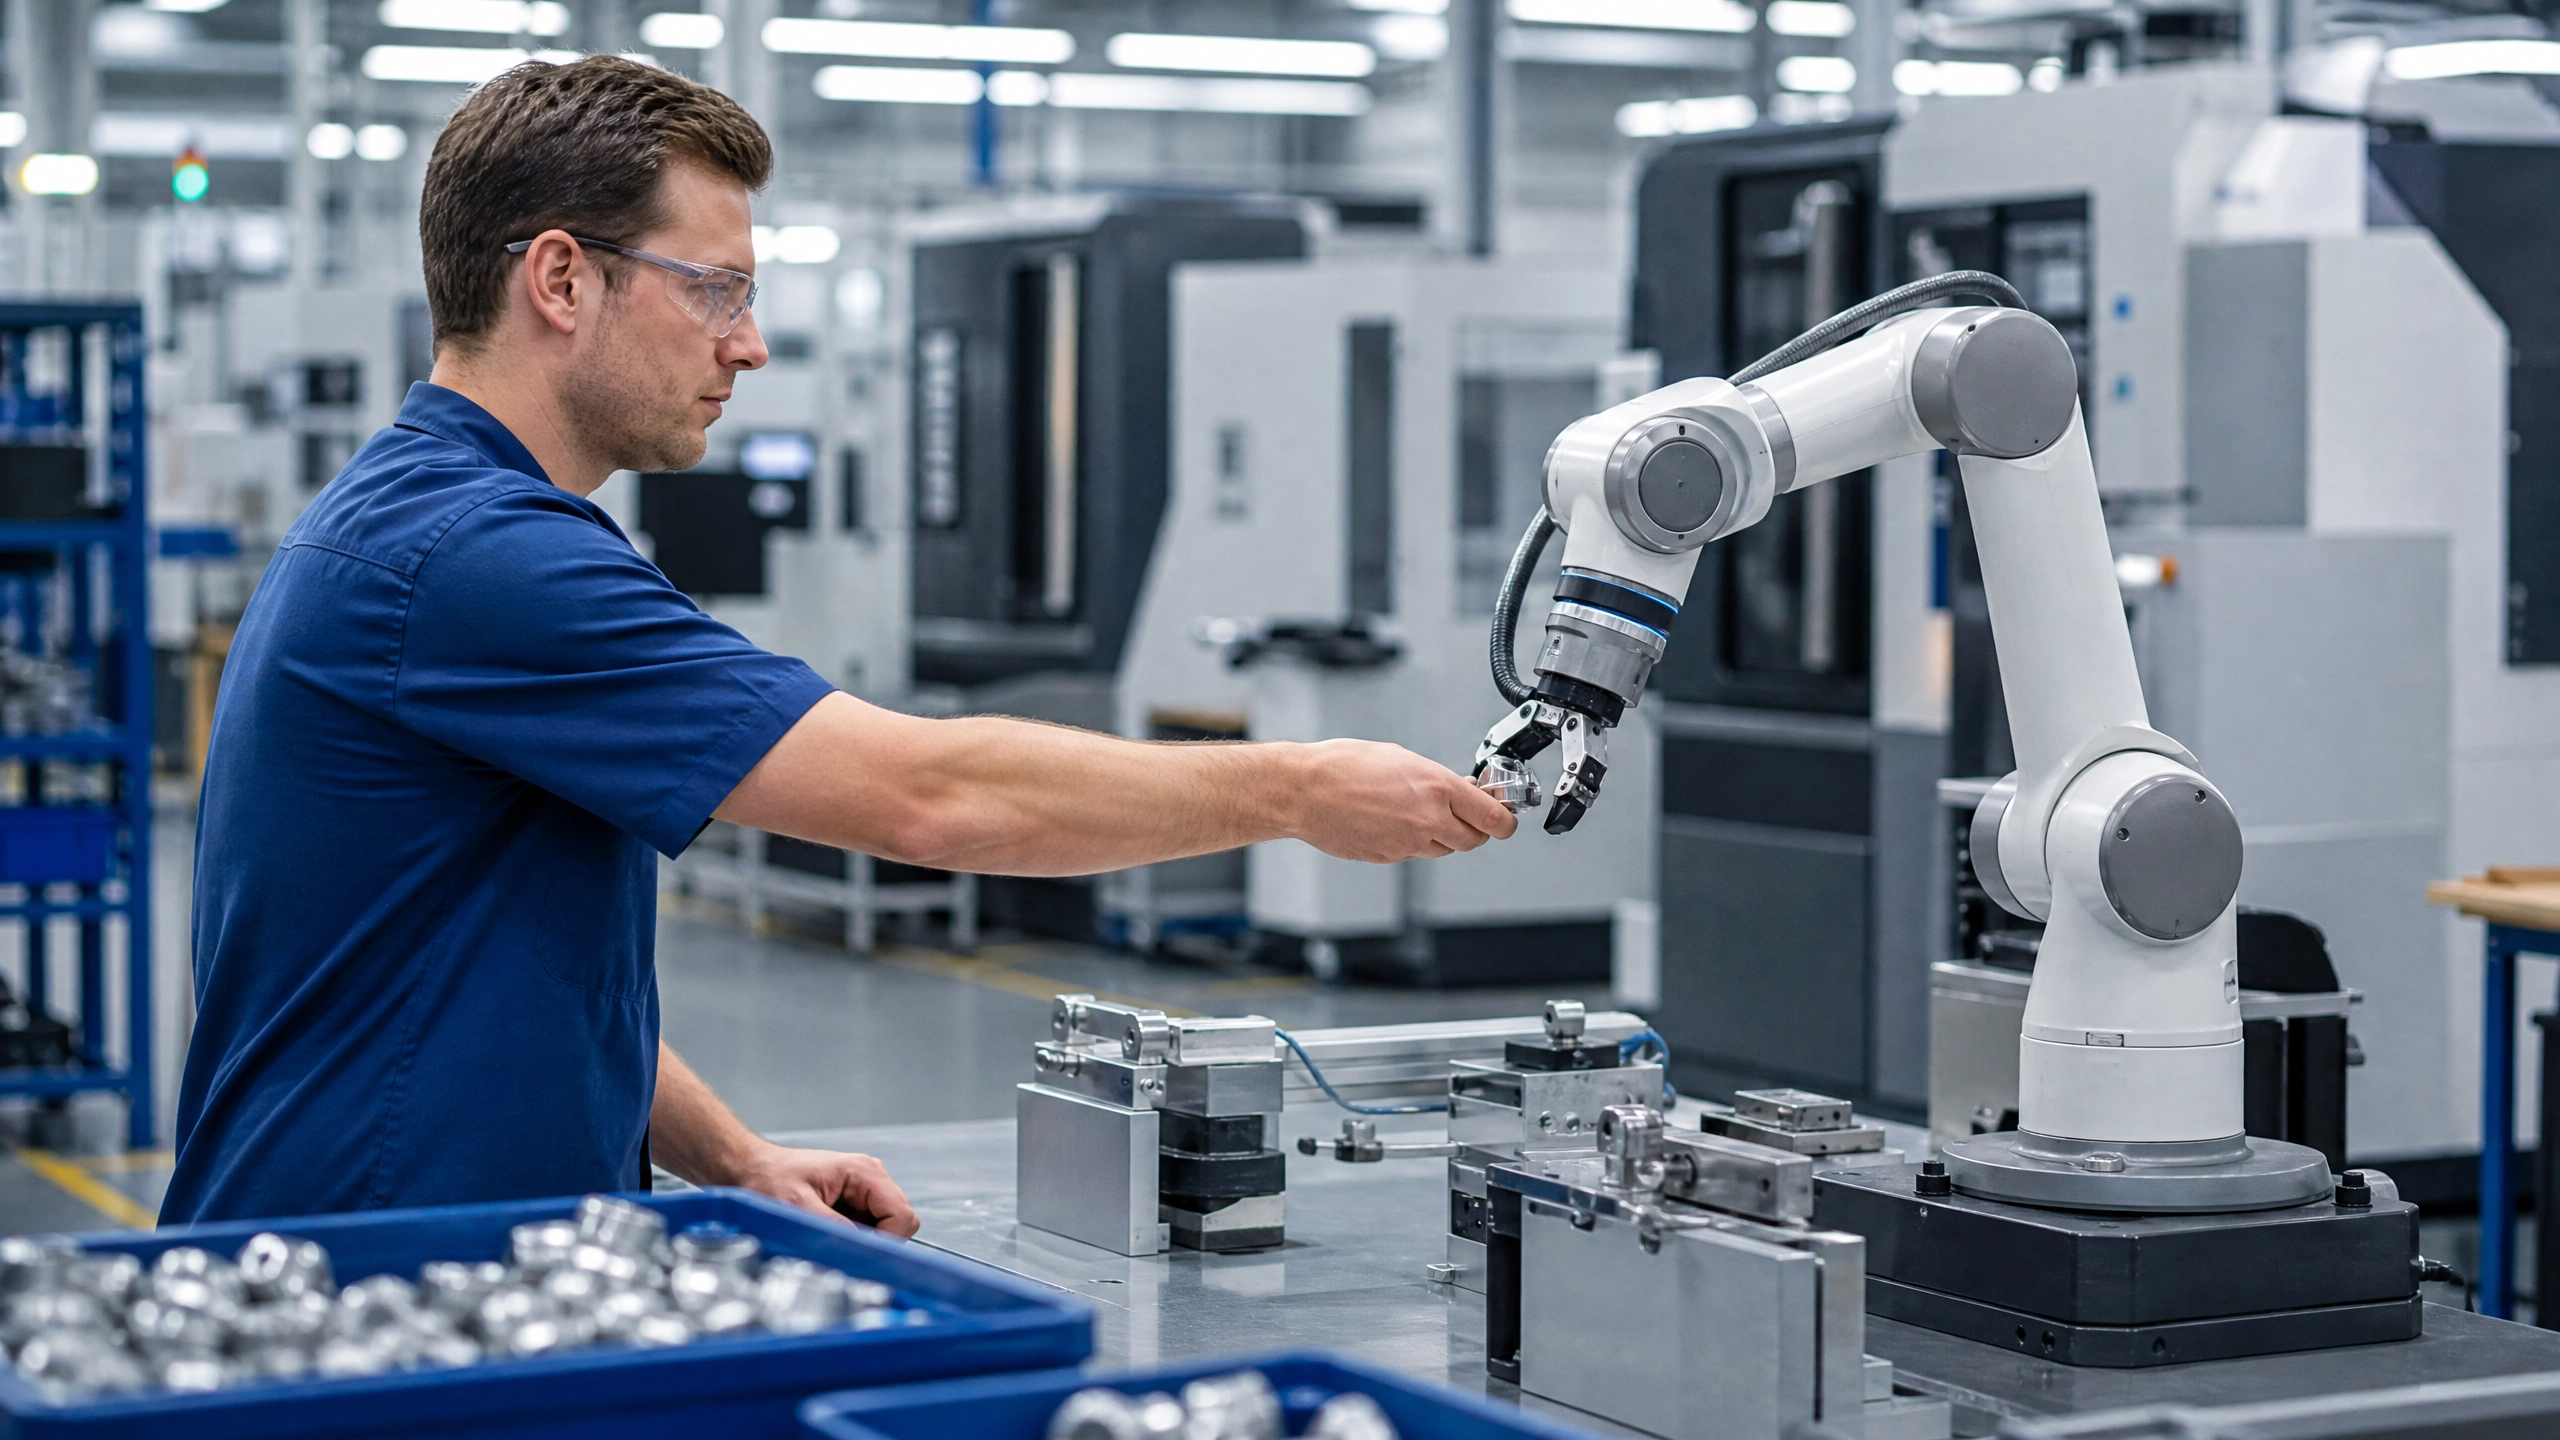
在全球勞動力持續短缺以及對生產線靈活性需求日益增加的推動下,全球製造業格局正經歷結構性轉變。在此背景下,協作機器人已從一項利基技術,躍升為工業自動化策略的核心支柱。 根據國際機器人聯合會的數據,2024年協作機器人的年度安裝量超過64,500台,年增長率達13%,佔工業機器人總市場份額近12% [1] [2]。 相較於2017年全球僅安裝11,000台的情況[3],這代表著顯著的加速。對於2026年正評估資本支出的採購經理與工程主管而言,了解協作機器人的機械特性、安全框架及其戰略定位,是邁向有效部署的第一步。
定義
協作機器人(通常簡稱為 cobot)是一種專門設計的關節式機械手臂,具備功率與力值限制功能,使其能夠在與人類操作員近距離接觸的情況下安全運作。 與必須被隔離在實體鋼製圍欄或光電安全柵後方的傳統工業機器人不同,協作機器人(cobot)的設計初衷是與人類操作員共享工作空間。它們解決了製造業中的一個根本問題:如何將重複性、符合人體工學困難或低價值的任務自動化,同時避免固定式安全基礎設施所佔用的龐大空間及資本支出。
國際機器人聯合會將人機互動分為四個不同層級:共存、順序協作、協作以及反應式協作 [4]。目前,絕大多數已部署的協作機器人皆處於共存或順序協作模式,在此模式下,人與機器共享一個
雖然處於同一物理空間,但能獨立或交替執行任務。協作機器人的核心價值主張,未必在於真正意義上的同步協作,而在於能夠在不改變工廠現場佈局的情況下,將自動化迅速部署至現有的手動組裝線中。運作原理
協作機器人的核心特徵在於其能夠偵測外部外力,並在造成傷害之前停止動作。 這項能力受嚴格的國際安全標準規範,主要包括針對固有安全設計的 ISO 10218 標準,以及規定機器人在意外接觸人類時可施加的最大允許力與壓力的 ISO TS 15066 技術規範 [5]。
當協作機器人運作時,其控制系統會持續監測馬達的電流消耗或施加於關節上的物理扭矩。若機械臂撞上意外障礙物(例如人類工作者或擺放不當的工具),所產生的阻力會導致監測到的力值驟升。 系統會在數毫秒內偵測到此異常狀況,並立即觸發保護性停機。 部分先進系統還會採用速度與距離監測機制,透過外部感測器在人員接近時減緩機器人速度,並在人員進入預先定義的危險區域時完全停止運作。此外,協作機器人通常採用圓角設計與輕量化材料,以將動能降至最低,並減輕潛在撞擊的嚴重程度。
關鍵組件
協作機器人的架構與傳統工業機械臂有顯著差異,其設計更重視感測回饋與易用性,而非單純追求速度與負載能力。主要組件包括關節式機械臂本體、關節致動器、控制器以及示教器。
該
關節致動器是最關鍵的差異化組件。 在標準協作機器人中,每個關節都包含一個馬達、一個齒輪減速機構、一個用於精確定位的編碼器,以及至關重要的扭力感測器。這些扭力感測器可提供執行功率與力值限制安全功能所需的高解析度回饋。控制器作為系統的「大腦」,負責處理感測器數據並執行運動規劃演算法。另一項關鍵組件是示教器,它作為主要的使用者介面。 現代協作機器人製造商在軟體易用性方面投入了大量資源,以直觀的圖形介面取代了複雜的程式語言。許多協作機器人還具備手動引導功能,讓操作員能夠實際移動機械臂沿著預定軌跡行進,同時控制器會記錄路點。這大幅縮短了系統部署所需的整合時間,並降低了所需的工程專業知識門檻。
在機器人生態系統中的定位
要理解協作機器人的戰略價值,將其與工業自動化生態系統中的其他主要資產類別進行對比會有所幫助。 傳統的六軸工業機器人,在汽車底盤焊接或重型托盤堆疊等大負載、高速及高精度應用領域,仍保持著無可爭議的領導地位。然而,這類機器人結構僵化、整合成本高昂,且一旦安裝完成便完全缺乏靈活性。
相對地,自主移動機器人(AMR)與自動導引車(AGV)則主導水平物流領域,負責在工廠廠區內搬運物料。 協作機器人則介於這兩種極端之間。它雖像工業機械臂一樣屬於固定式操作裝置,卻具備移動系統的部署靈活性。由於無需安全圍欄,協作機器人可安裝在移動推車上,並在各區域之間移動
根據生產排程的需求,可在不同的 CNC 機台或組裝站之間靈活調度。這種靈活性使其特別適合多品種、小批量生產環境,而在這類環境中,傳統工業機器人往往會長時間閒置。在將協作機器人與傳統工業機器人直接比較時,採購方必須認識到其中固有的取捨。使協作機器人具備協作能力的安 全機制,同時也限制了其最高速度與負載能力。若單純比較循環時間,傳統工業機器人始終佔優。 因此,採購協作機器人的決策應基於對靈活性、節省佔地面積及程式設計便利性的需求,而非單純的產能。
為何此刻至關重要
2026 年協作機器人的商業價值,源於宏觀經濟壓力與技術成熟度的雙重驅動。 全球製造業正面臨嚴重的勞動力短缺,特別是在焊接和機台操作等技術性崗位上。企業正苦於填補這些職位,導致生產瓶頸和交貨延遲。協作機器人透過自動化處理最重複且不受歡迎的任務,提供了一種可行的解決方案,使人類工作者得以重新部署至更高價值的作業中。
與此同時,地緣政治緊張局勢與供應鏈脆弱性,加速了將製造業回流至終端消費者附近的趨勢。位於高薪地區的廠房若要維持成本競爭力,必須進行大規模自動化。 協作機器人降低了自動化導入的門檻,使中小企業無需組建專屬的內部自動化工程團隊,即可採用機器人技術。隨著 2024 年全球安裝的工業機器人數量突破五十萬台,自動化已成為勢在必行的趨勢 [1]。對採購團隊而言,協作機器人代表了一種靈活且低風險的資本投資,
直接應對本十年最具決定性的產業挑戰。參考文獻:
[1] 國際機器人聯合會,《2025年世界機器人報告——工業機器人》
[2] Plastech,《汽車產業領銜新增裝機量:IFR 2024 年歐洲及全球數據》
[3] 國際機器人聯合會,《2025年世界機器人報告》記者會簡報












