
了解协作机器人:面向采购人员和工程师的入门指南
本入门指南旨在帮助读者建立对协作机器人(cobots)的基础认知,探讨其工作原理、关键组件以及在现代机器人生态系统中的作用。它从分析角度阐述了为何在2026年,对于面临劳动力短缺和多品种生产需求的采购及工程团队而言,协作机器人至关重要。
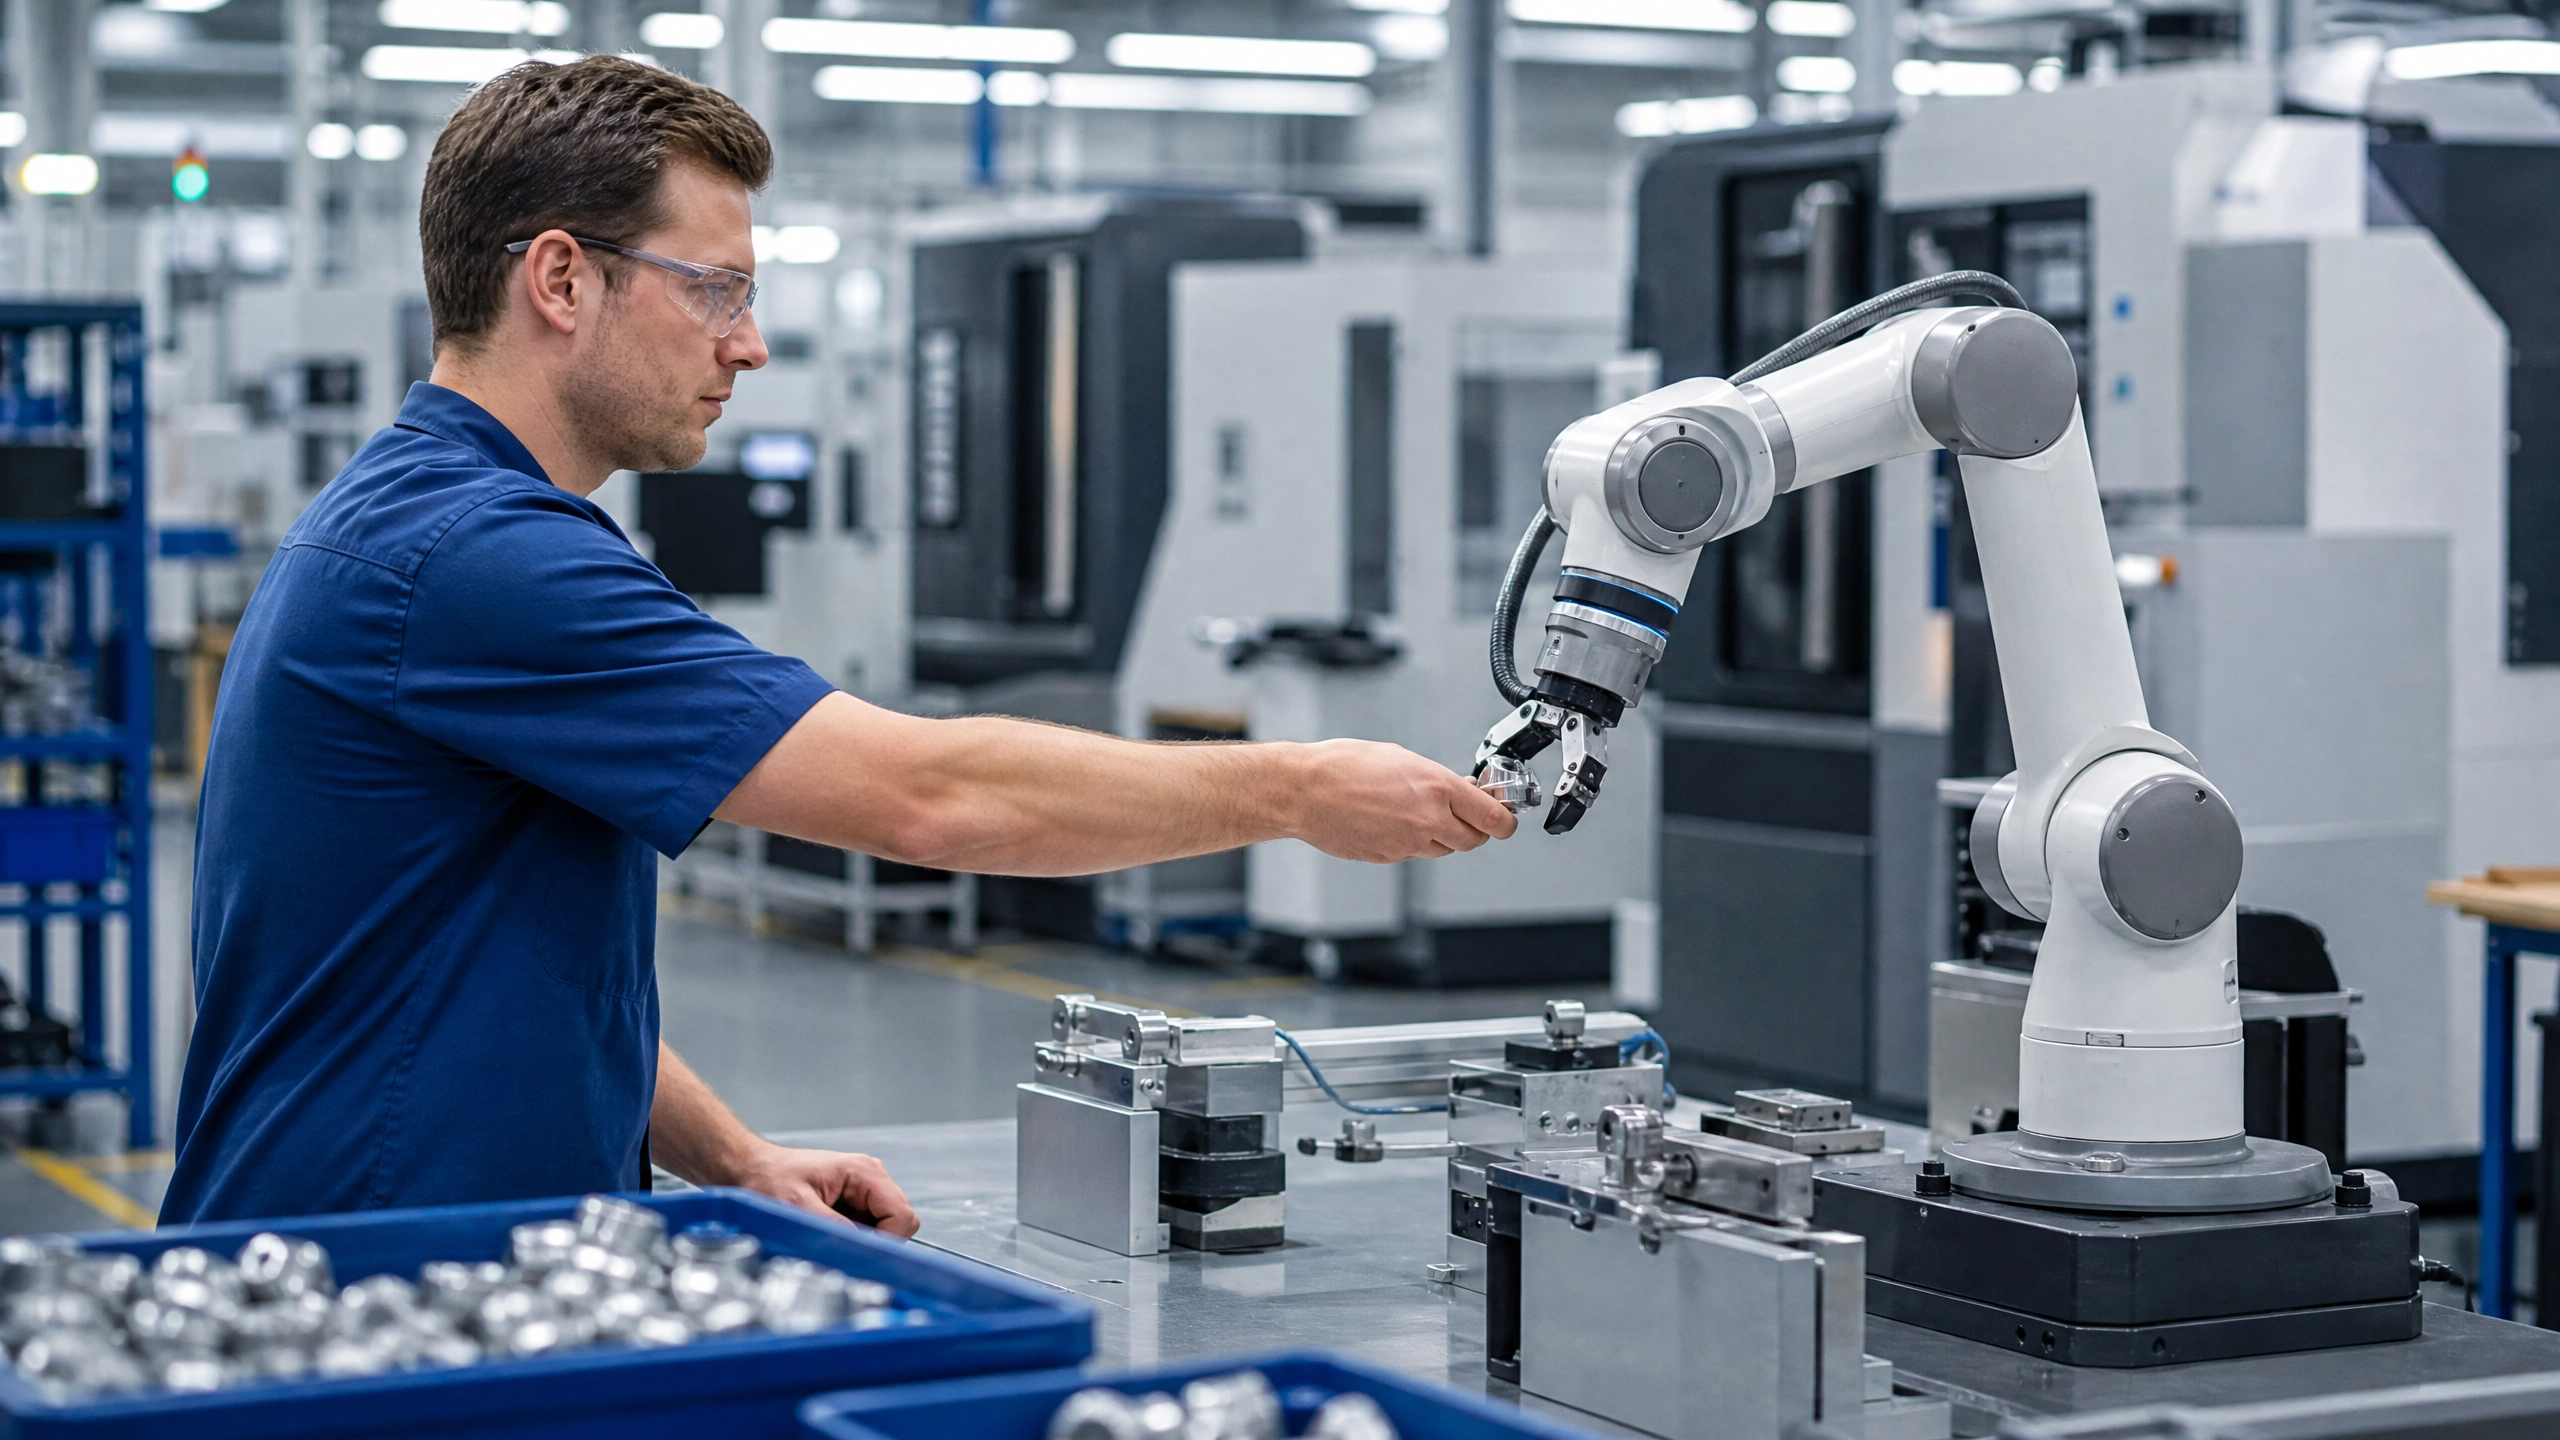
在全球劳动力持续短缺以及对日益灵活的生产线需求推动下,全球制造业格局正在经历一场结构性转变。在此背景下,协作机器人已从小众技术发展成为工业自动化战略的核心支柱。 据国际机器人联合会统计,2024年协作机器人的年安装量超过64,500台,同比增长13%,占工业机器人总市场的近12% [1] [2]。 这较2017年全球仅安装11,000台的情况[3]呈现出显著的加速态势。对于2026年正在评估资本支出的采购经理和工程负责人而言,了解协作机器人的机械特性、安全框架及其战略定位,是实现有效部署的第一步。
定义
协作机器人(通常简称为“协作机器人”)是一种关节式机械臂,其专门设计了功率和力限制功能,使其能够在与人类操作员近距离接触的情况下安全运行。 与必须被隔离在钢制围栏或光电安全栅后方的传统工业机器人不同,协作机器人(cobot)的设计初衷就是与人类操作员共享工作空间。它们解决了制造业中的一个根本性问题:如何将重复性、符合人体工学要求困难或低价值的任务实现自动化,同时避免固定安全基础设施带来的巨大占地面积和资本支出。
国际机器人联合会将人机交互分为四个不同的层次:共存、顺序协作、合作以及响应式协作[4]。目前,绝大多数已投入使用的协作机器人处于共存或顺序协作模式,在此模式下,人和机器共享一个
虽然位于同一物理空间内,但能够独立或交替完成任务。协作机器人的核心价值主张并不一定在于真正的同步协作,而在于能够灵活地将自动化技术快速部署到现有的手动装配线上,且不会打乱工厂车间的布局。工作原理
协作机器人的显著特征在于其能够检测外部作用力,并在造成伤害之前停止运动。 该能力受严格的国际安全标准约束,主要包括关于固有安全设计的 ISO 10218 标准,以及规定机器人在意外接触人类时可施加的最大允许力和压力的 ISO TS 15066 技术规范 [5]。
当协作机器人处于运动状态时,其控制系统会持续监测电机消耗的电流或施加在关节上的物理扭矩。如果机械臂撞到意外障碍物(例如人类工人或放置不当的工具),阻力会导致监测到的力值出现峰值。 系统能在几毫秒内检测到这一异常,并立即触发保护性停机。 一些先进的系统还采用了速度和距离监测功能,通过外部传感器在人员接近时减缓机器人速度,并在人员进入预定义的危险区域时完全停止机器人。此外,协作机器人通常采用圆角设计和轻质材料,以最大限度地降低动能并减轻潜在撞击的严重程度。
关键组件
协作机器人的架构与传统工业机械臂有显著差异,其设计更侧重于感官反馈和易用性,而非单纯追求速度和负载能力。主要组件包括关节式机械臂本体、关节执行器、控制器以及示教器。
该
关节执行器是最关键的差异化组件。 在标准协作机器人中,每个关节都包含一个电机、一个减速齿轮机构、一个用于精确定位的编码器,以及至关重要的扭矩传感器。这些扭矩传感器提供了功率和力限制安全功能所需的高分辨率反馈。控制器作为系统的“大脑”,负责处理传感器数据并执行运动规划算法。另一个关键组件是示教器,它作为主要的用户界面。 现代协作机器人制造商在软件易用性方面投入了大量资源,用直观的图形界面取代了复杂的编程语言。许多协作机器人还具备手动引导功能,操作员可以亲自引导机械臂沿所需轨迹移动,同时控制器会记录路点。这极大地缩短了系统部署所需的集成时间,并降低了对工程专业知识的要求。
在机器人生态系统中的定位
要理解协作机器人的战略价值,将其与工业自动化生态系统中的其他主要资产类别进行对比会很有帮助。 传统的六轴工业机器人仍然在重载、高速和高精度应用领域(如汽车底盘焊接或重型码垛)中占据无可争议的领导地位。然而,它们结构刚性,集成成本高昂,且一旦安装便完全缺乏灵活性。
相反,自主移动机器人(AMR)和自动导引车(AGV)则主导着水平物流领域,负责在工厂车间内运输物料。 协作机器人则介于这两种极端之间。它像工业机械臂一样属于固定式操纵器,但具备移动系统的部署灵活性。由于无需安全围栏,协作机器人可以安装在移动推车上,并在车间内自由穿梭
根据生产计划的要求,可在不同的数控机床或装配工位之间灵活切换。这种灵活性使其特别适合于产品种类多、产量小的制造环境,而在这种环境下,传统的工业机器人往往会长时间处于闲置状态。在将协作机器人与传统工业机器人直接对比时,采购方必须认识到其中固有的权衡关系。使协作机器人具备协作性的安全机制,同时也限制了其最大速度和负载能力。在纯粹的循环时间对比中,传统工业机器人始终占据优势。 因此,采购协作机器人的决策应基于对灵活性、占地面积缩减以及编程便捷性的需求,而非单纯的产量。
为何现在至关重要
2026年协作机器人的商业价值,源于宏观经济压力与技术成熟度的双重驱动。 全球制造业正面临严重的劳动力短缺,特别是在焊接和机床操作等技术岗位上。企业难以填补这些职位,导致生产瓶颈和交货延迟。协作机器人通过自动化处理最重复且繁琐的任务,使人类工人能够被重新部署到更高价值的作业中,从而提供了一种可行的解决方案。
与此同时,地缘政治紧张局势和供应链脆弱性加速了将制造业回流至更接近终端消费者的趋势。位于高工资地区的工厂需要广泛采用自动化技术,才能保持成本竞争力。 协作机器人降低了自动化技术的准入门槛,使中小企业无需组建专门的内部自动化工程团队,也能采用机器人技术。2024年全球已安装超过50万台工业机器人,自动化势在必行[1]。对于采购团队而言,协作机器人是一种敏捷且低风险的资本投资,能够
直接应对了本十年面临的决定性产业挑战。参考文献:
[1] 国际机器人联合会,《2025年世界机器人报告——工业机器人》
[2] Plastech,《汽车行业领跑新增装机量:IFR 2024年欧洲及全球数据》
[3] 国际机器人联合会,《2025年世界机器人报告新闻发布会演示文稿》












