
協働ロボットの理解:購入担当者および技術者向け入門ガイド
この入門書では、協働ロボット(コボット)の仕組み、主要な構成要素、そして現代のロボティクス・エコシステムにおける役割について解説し、コボットに関する基礎的な理解を深めます。また、人手不足や多品種少量生産のニーズに直面している調達部門やエンジニアリング部門にとって、2026年にコボットがなぜ重要なのかについて、分析的な視点から考察しています。
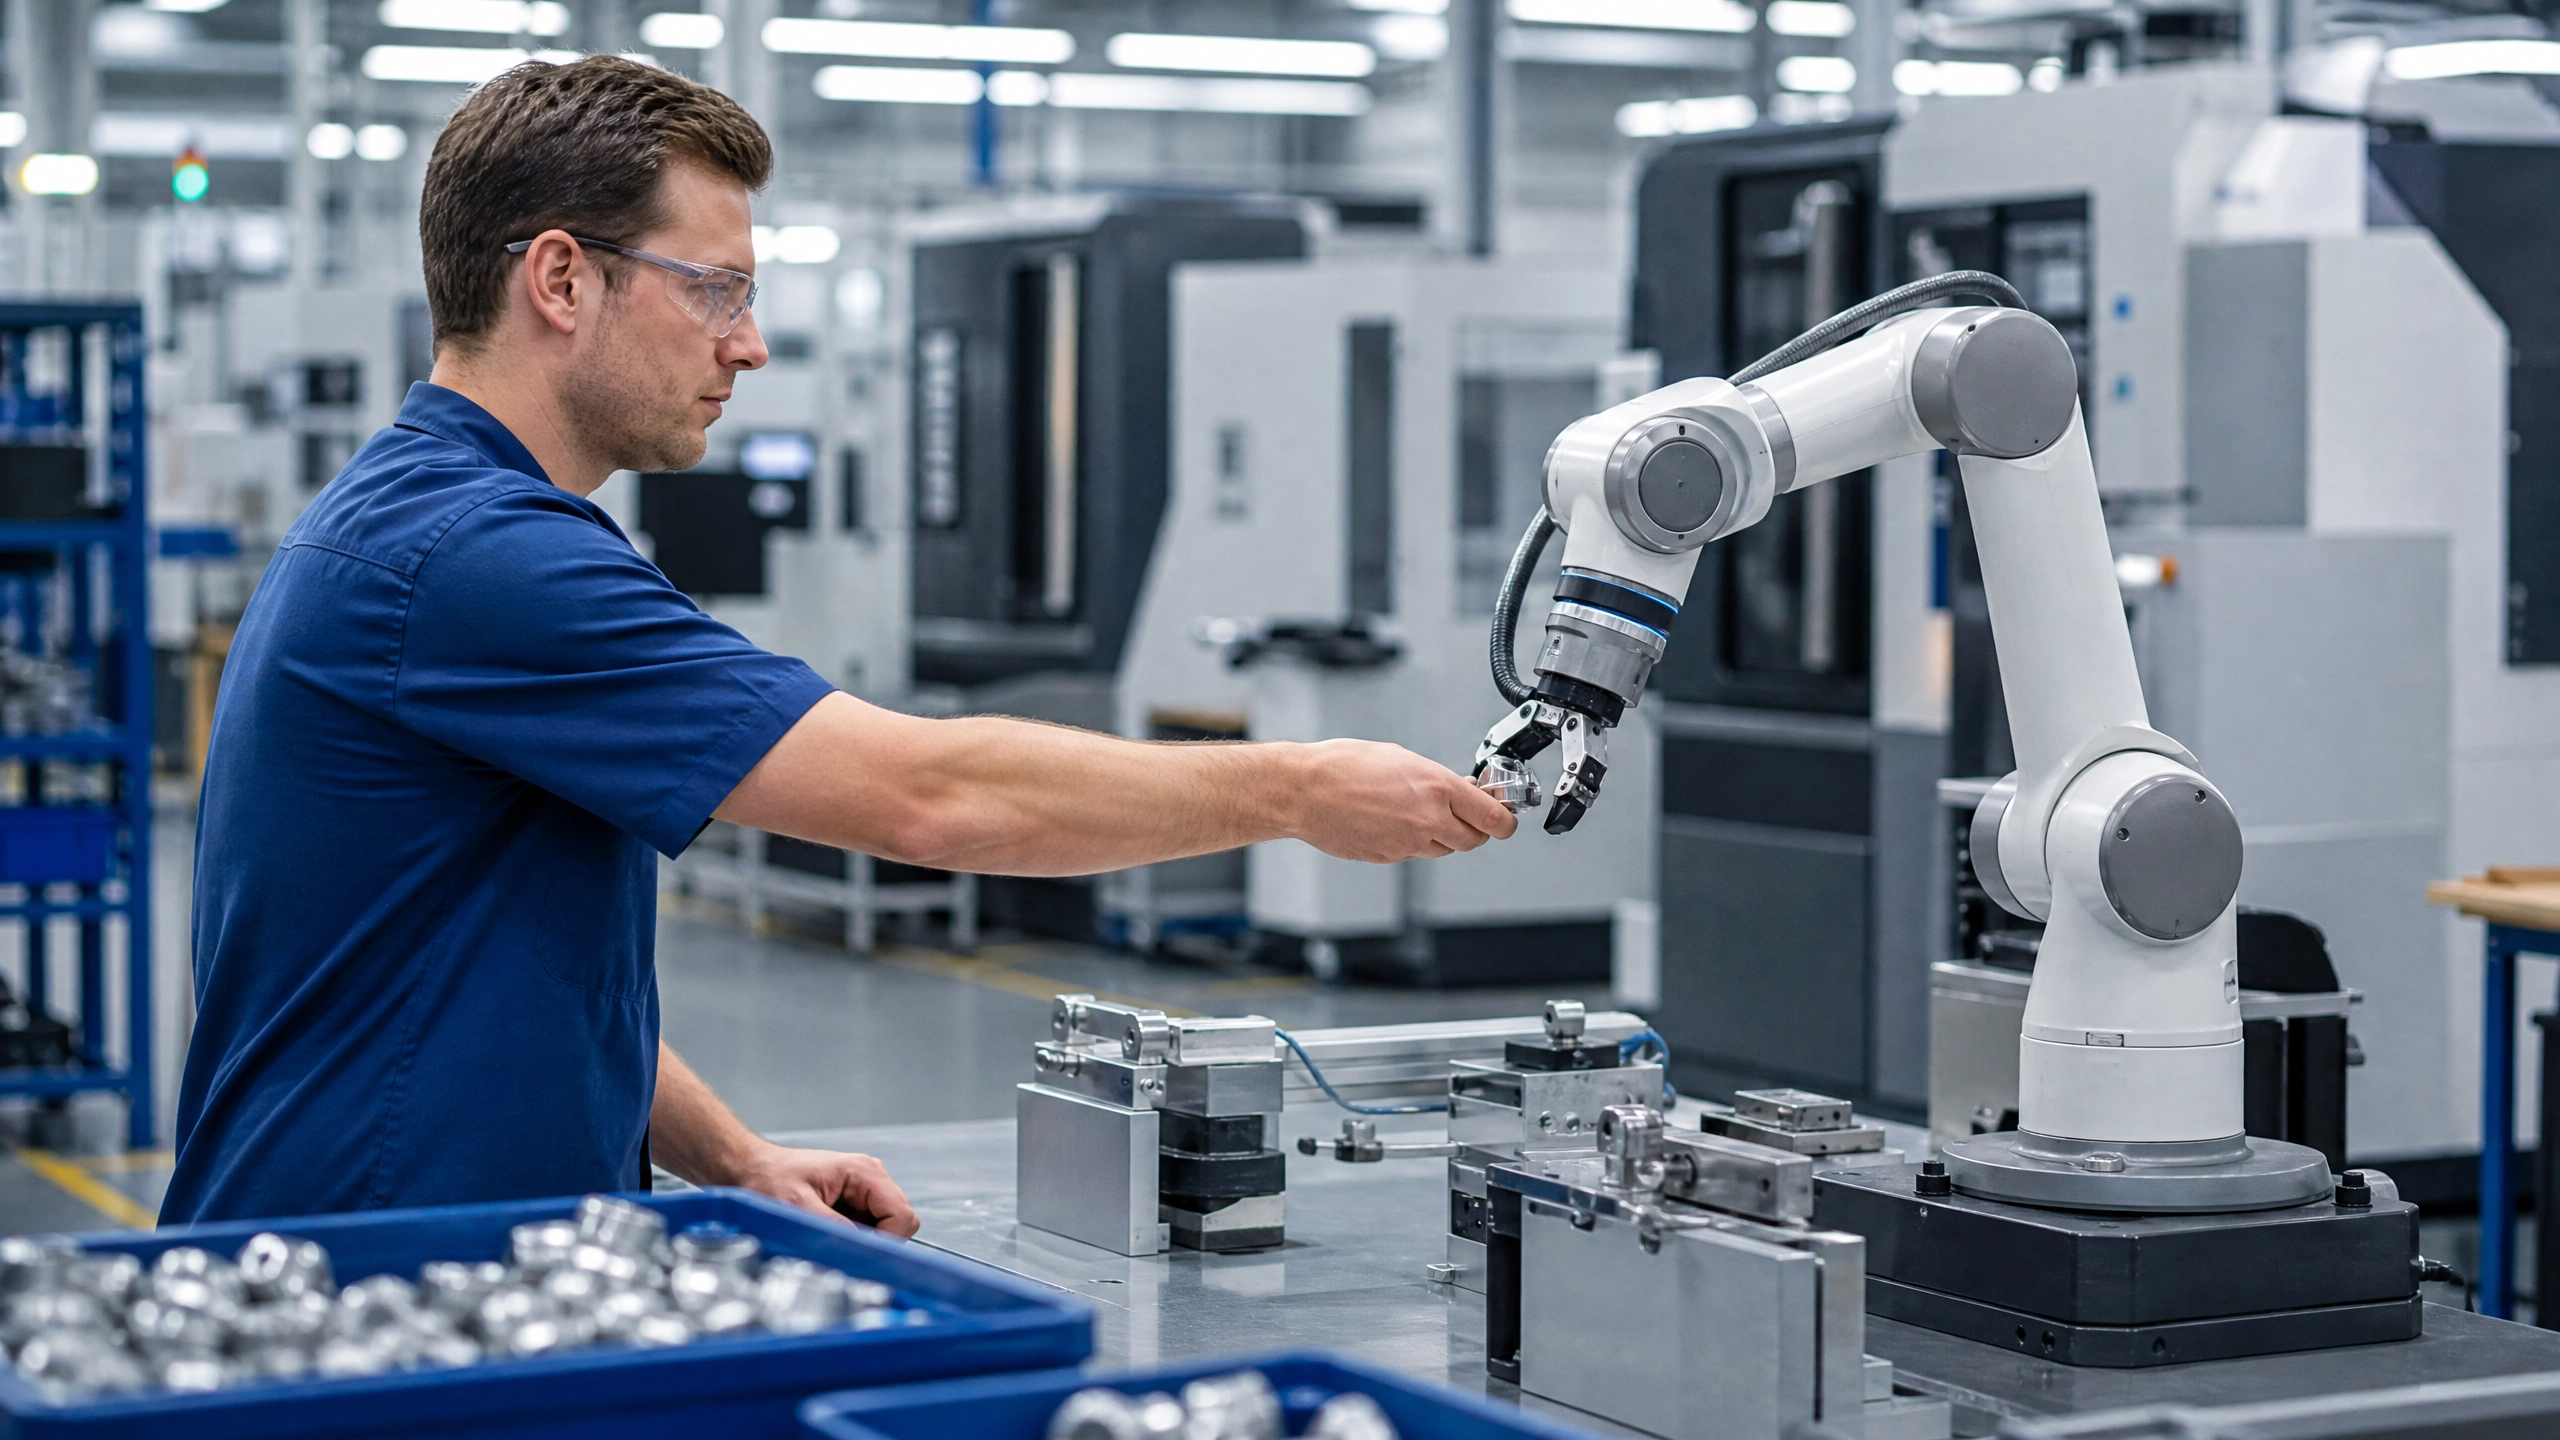
世界的な製造業の情勢は、慢性的な労働力不足と、ますます柔軟性が求められる生産ラインへの需要に牽引され、構造的な変化を遂げつつあります。こうした環境の中で、協働ロボットはニッチな技術から、産業オートメーション戦略の中核をなす存在へと台頭してきました。 国際ロボット連盟(IFR)によると、2024年の協働ロボットの年間導入台数は64,500台を超え、前年比13%の成長率を達成し、産業用ロボット市場全体の約12%を占めた[1] [2]。 これは、世界全体でわずか11,000台が導入された2017年[3]と比較して、著しい加速を示している。2026年に設備投資を評価する調達マネージャーやエンジニアリングリーダーにとって、協働ロボットの機械的な実態、安全フレームワーク、および戦略的ポジショニングを理解することは、効果的な導入に向けた第一歩となる。
定義
協働ロボット(通称コボット)とは、人間の作業者のすぐ近くで安全に動作できるよう、出力および力制限機能を備えて特別に設計された多関節ロボットアームである。 物理的な鉄製のフェンスや光学式安全バリアの背後に隔離されなければならない従来の産業用ロボットとは異なり、コボットは人間のオペレーターと作業空間を共有するように設計されています。コボットは、製造における根本的な課題、すなわち、固定式の安全インフラに伴う膨大な設置面積や設備投資を伴わずに、反復的で人間工学的に困難な、あるいは付加価値の低い作業をどのように自動化するかという問題を解決します。
国際ロボット連盟(IFR)は、人間とロボットの相互作用を、「共存」、「順次協働」、「協力」、「応答型協働」の4つの明確なレベルに分類している[4]。現在、導入されているコボットの大部分は、「共存」または「順次協働」モードで動作しており、そこでは人間と機械が
物理的な空間を共有しつつ、各タスクを独立して、あるいは交互に実行します。コボットの最大の価値は、必ずしも真の同時協働にあるわけではなく、工場のレイアウトを乱すことなく、既存の手作業による組立ラインに迅速に自動化を導入できる柔軟性にあります。仕組み
協働ロボットを特徴づけるのは、外部からの力を検知し、怪我を引き起こす前に動作を停止させる能力です。 この機能は、厳格な国際安全基準、主に本質安全設計に関する ISO 10218 および、予期せぬ人間との接触時にロボットが加えることができる最大許容力および圧力を規定する技術仕様 ISO TS 15066 によって規定されています [5]。
コボットが動作している間、その制御システムは、モーターが消費する電流や、関節に加わる物理的なトルクを継続的に監視しています。アームが作業員や置き忘れられた工具などの予期せぬ障害物に衝突すると、その抵抗によって監視対象の力に急激な上昇が生じます。 システムはこの異常をミリ秒単位で検出し、直ちに保護停止を作動させます。 一部の高度なシステムでは、速度および距離の監視機能も採用されており、外部センサーを用いて作業員が接近するとロボットの速度を落とし、あらかじめ定義された危険区域に作業員が侵入した場合は完全に停止させます。さらに、コボットは通常、運動エネルギーを最小限に抑え、衝突時の衝撃を軽減するために、角を丸くし、軽量な素材を使用して設計されています。
主要な構成要素
協働ロボットのアーキテクチャは、従来の産業用ロボットアームとは大きく異なり、純粋な速度や可搬重量よりも、センシングによるフィードバックと使いやすさを優先しています。主な構成要素には、多関節アーム本体、関節アクチュエータ、コントローラ、ティーチペンダントが含まれます。
その
関節アクチュエータは、最も重要な差別化要素です。 標準的なコボットでは、各関節にはモーター、減速ギア機構、精密な位置決めを行うエンコーダ、そして特に重要なトルクセンサーが搭載されています。これらのトルクセンサーは、出力および力の制限といった安全機能に必要な高分解能のフィードバックを提供します。コントローラはシステムの「頭脳」として機能し、センサーデータを処理して動作計画アルゴリズムを実行します。もう一つの特徴的なコンポーネントは、主要なユーザーインターフェースとして機能するティーチペンダントです。 現代のコボットメーカーは、ソフトウェアの使いやすさに多大な投資を行っており、複雑なプログラミング言語を直感的なグラフィカルインターフェースに置き換えています。また、多くのコボットにはハンドガイド機能が搭載されており、オペレーターがアームを物理的に所望の軌跡に沿って動かすと、コントローラがそのウェイポイントを記録します。これにより、システムの導入に必要な統合時間とエンジニアリングの専門知識が劇的に削減されます。
ロボティクス・エコシステムにおける位置づけ
コボットの戦略的価値を理解するには、産業オートメーションのエコシステムにおける他の主要な資産クラスと比較検討することが有用です。 従来の6軸産業用ロボットは、自動車のシャーシ溶接や重量物のパレタイジングなど、高可搬重量、高速、高精度が求められる用途において、依然として揺るぎないリーダーの地位を占めています。しかし、これらのロボットは剛性が高く、導入コストが高く、一度設置されると柔軟性が全くありません。
対照的に、自律移動ロボット(AMR)や無人搬送車(AGV)は、工場フロア内で資材を搬送する水平物流分野を支配しています。 協働ロボットは、これら2つの極端な形態の中間に位置します。産業用アームのような固定式のマニピュレーターでありながら、移動式システムのような導入の柔軟性を備えています。安全柵を必要としないため、コボットは移動式カートに取り付けて、工場内を移動させることができます。
生産スケジュールに応じて、さまざまなCNC工作機械や組立ステーションに割り当てることができます。この柔軟性により、従来の産業用ロボットでは長時間稼働しないまま放置されてしまうような、多品種少量生産の環境に特に適しています。コボットと従来の産業用ロボットを直接比較する場合、購入者は両者に内在するトレードオフを認識する必要があります。コボットを協働型たらしめる安全機構は、その最高速度や可搬重量を制限することにもなります。純粋なサイクルタイムの比較においては、常に従来の産業用ロボットが優位に立ちます。 したがって、コボットの導入判断は、単純なスループットではなく、柔軟性、設置面積の削減、およびプログラミングの容易さといったニーズに基づいて行うべきです。
なぜ今重要なのか
2026年における協働ロボットの商業的意義は、マクロ経済的な圧力と技術の成熟が相まって高まっています。 世界の製造業は、特に溶接や機械の操作といった熟練を要する職種において、深刻な労働力不足に直面しています。企業はこれらの職種の採用に苦戦しており、生産のボトルネックや納期の遅延を招いています。コボットは、最も反復的で好ましくない作業を自動化することで、人間を付加価値の高い業務に再配置することを可能にし、実行可能な解決策を提供します。
同時に、地政学的緊張やサプライチェーンの脆弱性により、製造を最終消費者に近い場所へ回帰させる(リショアリング)傾向が加速している。高賃金地域の施設では、コスト競争力を維持するために広範な自動化が必要となる。 協働ロボットは、自動化への参入障壁を下げ、中小企業が社内に専任の自動化エンジニアリングチームを持たなくてもロボット技術を導入できるようにします。2024年には世界中で50万台以上の産業用ロボットが導入される見込みであり、自動化の必要性は明らかです[1]。調達部門にとって、協働ロボットは、俊敏でリスクの低い設備投資であり、
この10年間の産業が直面する決定的な課題に直接取り組んでいます。参考文献:
[1] 国際ロボット連盟(IFR)、「World Robotics 2025 レポート – 産業用ロボット」
[2] Plastech、「自動車産業が新規導入を牽引:IFRの2024年欧州および世界データ」
[3] 国際ロボット連盟(IFR)、「World Robotics 2025 記者会見プレゼンテーション」












