
Kollaborative Roboter verstehen: Ein Leitfaden für Einkäufer und Ingenieure
Diese Einführung vermittelt ein grundlegendes Verständnis von kollaborativen Robotern (Cobots) und beleuchtet deren Funktionsweise, ihre wichtigsten Komponenten sowie ihre Rolle im modernen Robotik-Ökosystem. Sie bietet eine analytische Betrachtung der Frage, warum Cobots im Jahr 2026 für Beschaffungs- und Entwicklungsteams von Bedeutung sind, die mit Arbeitskräftemangel und den Anforderungen einer hochvariablen Produktion konfrontiert sind.
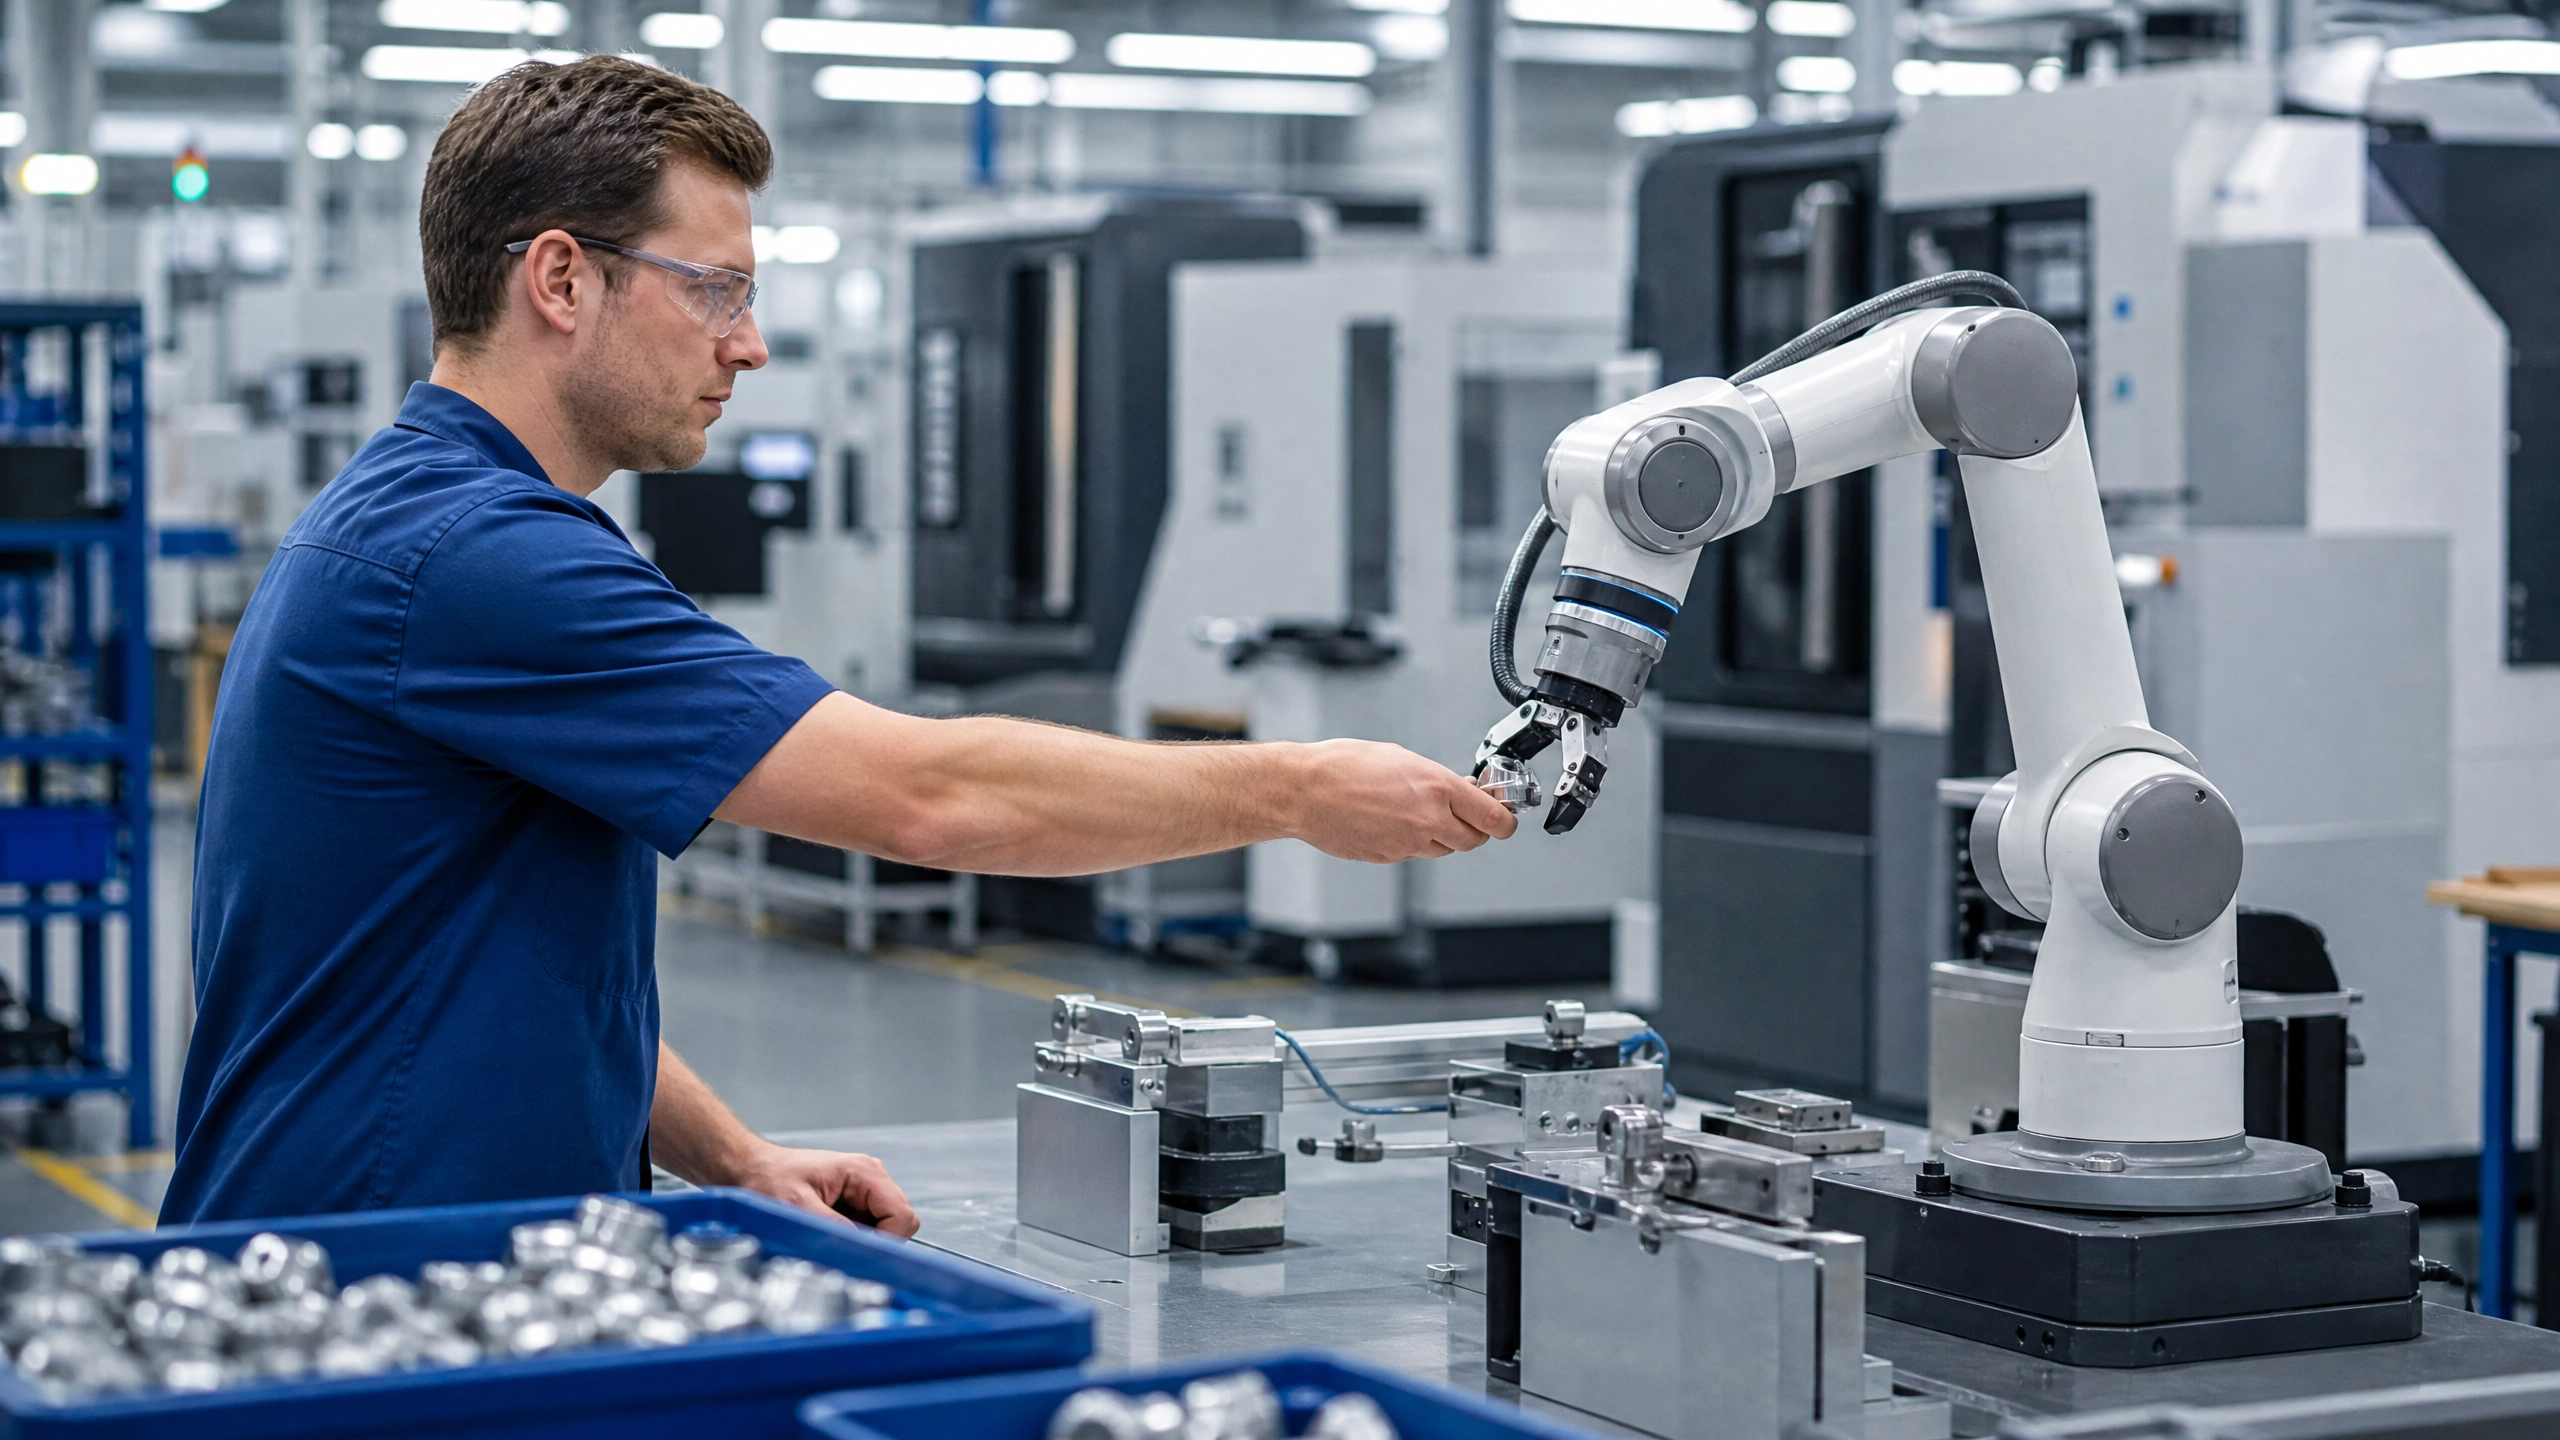
Die globale Fertigungslandschaft durchläuft derzeit einen strukturellen Wandel, der durch anhaltenden Arbeitskräftemangel und die Nachfrage nach zunehmend flexiblen Produktionslinien vorangetrieben wird. In diesem Umfeld haben sich kollaborative Roboter von einer Nischentechnologie zu einer zentralen Säule der industriellen Automatisierungsstrategie entwickelt. Nach Angaben der International Federation of Robotics belief sich die Zahl der jährlich installierten kollaborativen Roboter im Jahr 2024 auf über 64.500 Einheiten, was einer Wachstumsrate von 13 Prozent gegenüber dem Vorjahr entspricht und einen Anteil von fast 12 Prozent am gesamten Industrieroboter-Markt ausmacht [1] [2]. Dies stellt eine deutliche Beschleunigung gegenüber dem Jahr 2017 dar, als weltweit lediglich 11.000 Einheiten installiert wurden [3]. Für Beschaffungsmanager und Führungskräfte im Ingenieurwesen, die im Jahr 2026 Investitionsausgaben bewerten, ist das Verständnis der technischen Gegebenheiten, der Sicherheitsrahmenbedingungen und der strategischen Positionierung von kollaborativen Robotern der erste Schritt hin zu einem effektiven Einsatz.
Definition
Ein kollaborativer Roboter, gemeinhin als Cobot bezeichnet, ist ein Gelenkarmroboter, der speziell mit Leistungs- und Kraftbegrenzungsfunktionen ausgestattet ist, die es ihm ermöglichen, sicher in unmittelbarer Nähe zu menschlichen Mitarbeitern zu arbeiten. Im Gegensatz zu herkömmlichen Industrierobotern, die hinter physischen Stahlzäunen oder optischen Sicherheitsbarrieren abgeschirmt werden müssen, sind Cobots so konstruiert, dass sie sich den Arbeitsbereich mit menschlichen Bedienern teilen können. Sie lösen ein grundlegendes Problem in der Fertigung: die Automatisierung sich wiederholender, ergonomisch anspruchsvoller oder geringwertiger Aufgaben, ohne den enormen Platzbedarf und die hohen Investitionskosten einer fest installierten Sicherheitsinfrastruktur in Kauf nehmen zu müssen.
Die International Federation of Robotics unterteilt die Interaktion zwischen Mensch und Roboter in vier verschiedene Ebenen: Koexistenz, sequenzielle Zusammenarbeit, Kooperation und reaktive Zusammenarbeit [4]. Derzeit arbeitet die überwiegende Mehrheit der eingesetzten Cobots im Koexistenz- oder sequenziellen Modus, in dem Mensch und Maschine sich einen
im selben physischen Raum, führen jedoch Aufgaben selbstständig oder in abwechselnden Schritten aus. Der zentrale Mehrwert eines Cobots liegt nicht unbedingt in der echten simultanen Zusammenarbeit, sondern vielmehr in der Flexibilität, Automatisierung schnell in bestehende manuelle Montagelinien zu integrieren, ohne die Anordnung der Fertigungshalle zu verändern.So funktioniert es
Das charakteristische Merkmal eines kollaborativen Roboters ist seine Fähigkeit, äußere Kräfte zu erkennen und seine Bewegung zu stoppen, bevor es zu Verletzungen kommt. Diese Fähigkeit unterliegt strengen internationalen Sicherheitsnormen, vor allem der Norm ISO 10218 für inhärent sichere Konstruktion und der technischen Spezifikation ISO TS 15066, die die maximal zulässige Kraft und den maximal zulässigen Druck vorschreibt, die ein Roboter bei einem unerwarteten Kontakt mit Menschen ausüben darf [5].
Befindet sich ein Cobot in Bewegung, überwacht sein Steuerungssystem kontinuierlich den von seinen Motoren aufgenommenen elektrischen Strom oder das auf seine Gelenke ausgeübte Drehmoment. Stößt der Arm auf ein unerwartetes Hindernis, wie beispielsweise einen menschlichen Mitarbeiter oder ein falsch platziertes Werkzeug, verursacht der Widerstand einen sprunghaften Anstieg der überwachten Kraft. Das System erkennt diese Anomalie innerhalb von Millisekunden und löst einen sofortigen Schutzstopp aus. Einige fortschrittliche Systeme nutzen zudem eine Geschwindigkeits- und Abstandsüberwachung: Mithilfe externer Sensoren wird der Roboter verlangsamt, sobald sich ein Mensch nähert, und vollständig angehalten, wenn dieser eine vordefinierte Gefahrenzone betritt. Darüber hinaus sind Cobots in der Regel mit abgerundeten Kanten und leichten Materialien konstruiert, um die kinetische Energie zu minimieren und die Schwere eines möglichen Aufpralls zu verringern.
Wichtige Komponenten
Die Architektur eines kollaborativen Roboters unterscheidet sich erheblich von der eines herkömmlichen Industrieroboterarms, wobei sensorisches Feedback und Benutzerfreundlichkeit Vorrang vor reiner Geschwindigkeit und Tragkraft haben. Zu den Hauptkomponenten zählen der Gelenkarm selbst, die Gelenkantriebe, die Steuerung und das Teach-Pendant.
Der
Gelenkantriebe sind die entscheidende Komponente, die den Unterschied ausmacht. In einem Standard-Cobot enthält jedes Gelenk einen Motor, einen Untersetzungsgetriebe, einen Encoder für die präzise Positionierung und – was entscheidend ist – einen Drehmomentsensor. Diese Drehmomentsensoren liefern die hochauflösenden Rückmeldungen, die für die Sicherheitsfunktionen zur Leistungs- und Kraftbegrenzung erforderlich sind. Die Steuerung fungiert als das Gehirn des Systems, verarbeitet die Sensordaten und führt die Algorithmen zur Bewegungsplanung aus.Eine weitere charakteristische Komponente ist das Teach-Pendant, das als primäre Benutzeroberfläche dient. Moderne Cobot-Hersteller haben stark in die Benutzerfreundlichkeit der Software investiert und komplexe Programmiersprachen durch intuitive grafische Oberflächen ersetzt. Viele Cobots verfügen zudem über Handführungsfunktionen, die es einem Bediener ermöglichen, den Arm physisch entlang einer gewünschten Bahn zu bewegen, während die Steuerung die Wegpunkte aufzeichnet. Dies reduziert die Integrationszeit und den erforderlichen technischen Fachwissen für die Inbetriebnahme des Systems erheblich.
Seine Position im Robotik-Ökosystem
Um den strategischen Wert eines Cobots zu verstehen, ist es hilfreich, ihn mit anderen wichtigen Anlageklassen im Ökosystem der industriellen Automatisierung zu vergleichen. Traditionelle sechsachsige Industrieroboter sind nach wie vor die unangefochtenen Marktführer bei Anwendungen mit hoher Traglast, hoher Geschwindigkeit und hoher Präzision, wie beispielsweise beim Schweißen von Fahrzeugchassis oder bei der Palettierung schwerer Lasten. Sie sind jedoch starr, teuer in der Integration und nach der Installation völlig unflexibel.
Umgekehrt dominieren autonome mobile Roboter (AMRs) und fahrerlose Transportfahrzeuge (AGVs) die horizontale Logistik und befördern Materialien quer durch die Fabrikhalle. Der kollaborative Roboter liegt zwischen diesen beiden Extremen. Er ist ein stationärer Manipulator wie ein Industrieroboterarm, bietet jedoch die Einsatzflexibilität eines mobilen Systems. Da sie keine Sicherheitszäune erfordern, können Cobots auf mobilen Wagen montiert und zwischen
verschiedene CNC-Maschinen oder Montagestationen, je nach Produktionsplan. Diese Flexibilität macht sie besonders geeignet für Fertigungsumgebungen mit großer Produktvielfalt und geringen Stückzahlen, in denen ein herkömmlicher Industrieroboter über lange Zeiträume ungenutzt bleiben würde.Beim direkten Vergleich eines Cobots mit einem herkömmlichen Industrieroboter müssen Käufer die damit verbundenen Kompromisse berücksichtigen. Die Sicherheitsmechanismen, die einen Cobot kollaborativ machen, schränken auch seine Höchstgeschwindigkeit und Traglast ein. Ein herkömmlicher Industrieroboter wird bei einem reinen Vergleich der Zykluszeiten stets die Oberhand behalten. Daher sollte die Entscheidung für die Anschaffung eines Cobots auf dem Bedarf an Flexibilität, Platzersparnis und einfacher Programmierbarkeit beruhen und nicht auf dem reinen Durchsatz.
Warum dies gerade jetzt von Bedeutung ist
Die wirtschaftliche Bedeutung kollaborativer Roboter im Jahr 2026 wird durch ein Zusammenspiel aus makroökonomischen Zwängen und technologischer Reife vorangetrieben. Die globale Fertigungsindustrie sieht sich mit akutem Arbeitskräftemangel konfrontiert, insbesondere bei qualifizierten Tätigkeiten wie Schweißen und Maschinenbedienung. Unternehmen haben Schwierigkeiten, diese Stellen zu besetzen, was zu Produktionsengpässen und Lieferverzögerungen führt. Cobots bieten eine praktikable Lösung, indem sie die repetitivsten und unattraktivsten Aufgaben automatisieren und es ermöglichen, menschliche Arbeitskräfte für wertschöpfendere Tätigkeiten einzusetzen.
Gleichzeitig haben geopolitische Spannungen und Schwachstellen in der Lieferkette den Trend beschleunigt, die Fertigung näher an die Endverbraucher zu verlagern. Standorte in Hochlohnregionen erfordern eine umfassende Automatisierung, um kostenseitig wettbewerbsfähig zu bleiben. Kollaborative Roboter senken die Eintrittsbarriere für die Automatisierung und ermöglichen es kleinen und mittleren Unternehmen, Robotik einzuführen, ohne dass eigens dafür zuständige interne Automatisierungsteams erforderlich sind. Angesichts von weltweit über einer halben Million installierter Industrieroboter im Jahr 2024 ist die Notwendigkeit der Automatisierung offensichtlich [1]. Für Beschaffungsteams stellen kollaborative Roboter eine agile Kapitalinvestition mit geringem Risiko dar, die
geht direkt auf die entscheidenden industriellen Herausforderungen dieses Jahrzehnts ein.Quellenangaben:
[1] International Federation of Robotics, „World Robotics 2025 Report – INDUSTRIAL ROBOTS“
[3] International Federation of Robotics, „Präsentation zur Pressekonferenz ‚World Robotics 2025‘“
[5] ISO, „ISO/TS 15066:2016 – Roboter und Robotersysteme – Kollaborative Roboter“












