
深入解析龚胜志行对“统一机器人大脑”的押注
北京初创公司“共生智行”认为,统一的端到端人工智能模型在性能上优于业界通用的分层推理与控制架构,该公司通过让人形机器人在封闭赛道上驾驶卡丁车,对此进行了验证。

与分层大脑作对
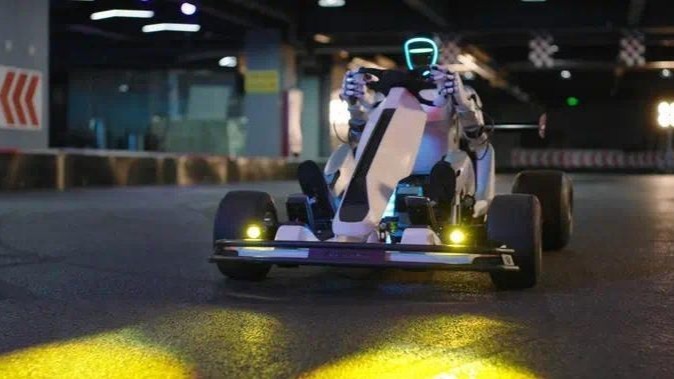
目前,人形机器人智能领域的主流方法是将用于推理的大型语言模型叠加在独立的、更快的运动控制系统之上。这两个模型之间存在延迟,导致机器人在对意外情况作出反应前会出现半秒的迟疑。 一家名为“共生智行”的北京初创公司认为,这种架构只是绕道而行,而非最终目标,并且它选择了一种不同寻常且公开的方式来论证这一观点: 今年8月,该公司在同一天发布了官方网站并展示了首项技术演示——一个双足类人机器人握着方向盘,驾驶卡丁车在封闭的室内赛道上绕行。
“共生智行”(Gongsheng Zhixing)——其名称大致可译为“共生认知与行动”——是一家具身智能初创公司,由1996年出生的研究员丁鹏翔创立。其团队成员包括北京人工智能学院、香港科技大学、 小米、阿里巴巴达摩院、蚂蚁集团以及清华大学的前员工和毕业生。该公司的核心主张在于架构而非商业层面:一个单一的端到端模型, 能够对任务进行推理并直接输出关节级运动控制指令,无需在低效的规划层与高效的控制层之间进行交接,所产生的全身运动比包括多家资金雄厚的西方实验室在内的业界主流分层系统更快、更协调。
卡丁车演示的实际测试内容
该演示于8月17日发布,随后几天在中国科技媒体上广受报道。演示运行在Unitree制造的人形机器人平台上,因为Gongsheng Zhixing开发的是模型,而非其运行的机器人机身。 机器人坐进卡丁车的驾驶座,双手握住方向盘,双脚踩在踏板区,并在封闭赛道上完成多圈行驶,控制
用右脚控制油门,并在转弯前迅速调整方向。该公司在其阐述中明确指出,卡丁车本身并非产品目标:正如龚胜志行所言,这项演示是一项针对“全身智能”的压力测试,而非驾驶机器人业务的预演。这种定位至关重要,因为卡丁车迫使多项能力必须紧密协同工作,而大多数机器人演示通常是分别测试这些能力的。 转向需要持续视觉追踪前方赛道;油门控制则需要来自脚部的本体感觉反馈——因为脚无法看到正在踩踏的踏板;而这两者必须保持同步,且在高速行驶时,哪怕只有半秒的处理延迟,都可能导致完全错过转弯。 公胜智行的核心主张在于,其模型将手眼脚协调、视觉时序以及精确的油门调节作为单一的连续推理过程来处理,将该公司所称的“驾驶语义”与原始运动输出相结合,而非像三个独立子系统那样通过投票决定行动。
技术抉择的通俗解读
目前大多数人形机器人控制架构都采用某种形式的分层设计:视觉-语言模型解析场景并发出“拿起杯子”等高级指令,而另一个速度快得多的低级策略模型则将该指令转换为实际驱动手臂运动所需的关节扭矩。这种分离存在于实际需求。 大型推理模型运行速度过慢,无法满足移动机器人所需的更新频率(通常每秒超过一百次),因此业界普遍接受了两层系统的延迟代价,以此换取在顶层使用更强大的推理模型。
龚胜智兴的团队认为,这种分离会引入转换损耗:低级策略必须推测高级模型从未完全明确指定的意图,而且这两个系统通常是在具有不同目标的不同数据集上训练的,这
表现为动作僵硬、不够自然,特别是在需要持续、快速全身协调的任务中,而非单一的离散操作。 例如,当一个分层系统被要求接住一个下落的物体时,控制层必须等待推理层对物体进行分类并发出指令,才能开始计算伸手轨迹;而统一模型的设计初衷正是将这种顺序延迟压缩为单次推理过程。其替代方案被描述为将任务行为建模与运动先验知识蒸馏相结合,通过训练统一模型,使其直接从用于场景理解的同一表征中输出关节级命令,但代价是训练问题规模更大且成本更高。 该公司表示,其当前的“Motion Expert”模型参数规模约为10亿,基于超过一万小时的运动数据进行训练。这一规模虽远低于资金更雄厚的竞争对手在基础模型领域所做的努力,但已足以支持实时演示,而非仅限于离线研究结果。 根据该公司自己的描述,“运动先验蒸馏”意味着该模型经过训练,能够将大量预先捕获的人类和机器人运动库压缩成一组可重用的运动原语,随后统一模型会实时调用并重组这些原语,而不是在推理时从第一性原理开始生成每个关节的轨迹, 这种设计选择以牺牲部分训练时间复杂度为代价,换取机器人实际运行时的更低延迟。
缺乏商业业绩的公信力
Gongsheng Zhixing 既未公布融资轮次,也未披露营收情况;截至本周,其官网上线仅数日,这使得其实际主张难以通过独立渠道验证,也意味着采购团队目前除了单个视频和公司自身的技术表述外,尚无其他依据可供评估。但该公司确实拥有一个具体且可验证的
研究资历: 丁鹏祥曾参与“ReconVLA”项目,这是一个集视觉、语言与动作于一体的研究项目,该项目在2026年AAAI大会上荣获杰出论文奖——该大会是全球竞争最为激烈的AI会议之一;该团队表示,其已在顶级学术会议上发表了四十余篇论文,并多次获得最佳论文奖。这与大多数早期类人型初创企业在启动时所展现的可信度信号有着显著差异。一轮大规模融资支持下的展会演示,证明了其拥有资金和硬件;而一支团队若在近期于顶尖人工智能会议上获得最佳论文奖,则证明其基础研究主张至少得到了同行评审员的重视——这些评审员有着充分的动机去驳回方法论薄弱的论文。 但这并不能证明该技术方案能超越卡丁车赛道的应用范围,该公司本身也谨慎地避免做出此类断言,明确将此次驾驶演示定位为计划中一系列公开测试的首个环节,而非最终成品。
这在中国竞争激烈的具身人工智能领域中占据何种地位
公胜智行(Gongsheng Zhixing)的公开定位中,明确排除了其创始人所描述的“硅谷跟风者”姿态——即部分中国实验室倾向于采用西方的基础模型架构,而非构建独特技术路径的现象。 这种表述究竟是对该领域其他企业的准确描述,还是仅是缺乏资金进行大规模竞争的团队所采用的营销策略,外界观察者仅凭一次演示无法定论;但这确实表明,在数十家资金雄厚的竞争对手正凭借远超其规模的训练预算和硬件集群,竞相追逐类似具身AI里程碑的市场中,该公司打算如何实现差异化。
该公司还针对买家最终愿意为哪些功能买单做出了明确的押注。如果行业当前的两层架构被证明确实限制了类人机器人行为的自然程度,那么
一旦迈出这一步,无论在此期间已交付多少台机器人,价值都将归属于率先解决统一模型问题的一方。 如果最终的瓶颈在于硬件、电池能量密度、执行器精度或传感器延迟,而非模型架构,那么一支完全押注于软件层的小型研究型团队,可能会发现自己在资源上被竞争对手压制——这些竞争对手在同一时期专注于改进机器本身,而非驱动机器的“大脑”。接下来值得关注什么
对于一个早已习惯将融资公告视为初创企业诚意的首要信号的市场而言,Gongsheng Zhixing正在尝试一种不同的流程:先发布可信的技术主张,在公众面前进行演示,让资本追随证据,而非反其道而行之。 值得关注的短期信号包括:该公司在此次首秀后的数月内是否会宣布新一轮融资;是否会发布与现有VLA基准的对比测试结果,而非仅依赖演示视频;以及其下一次公开测试是否会超越封闭的卡丁车赛道,转向具有实际商业应用的任务, 例如仓库拣选流程,或是背后有实际客户需求的移动任务。
在此之前,那段卡丁车视频仍如该公司自己所言:只是对一个构想的压力测试,而非该构想已获成功的证明。一支押注于统一架构而非分层便利性的博士研究团队,能否在资金仅为对手百分之一的情况下,在执行力上超越资金规模百倍于己的竞争对手——这将是业界接下来密切关注这位创始人如何解答的问题。
对于任何从外部关注中国具身人工智能领域的人来说,这里有一个更广泛的启示:由于融资公告和出货量数据是最容易报道的数字,因此它们往往主导着相关报道。研究公信力虽然是一个进展较慢、不太适合做头条新闻的信号,但历史上它一直是判断哪些小型团队最终能够吸引资本和人才引进渠道的合理指标,以
与资金更雄厚的现有企业竞争,这恰恰是因为,在评估一家尚未产生收入的机器人初创企业时,投资者除了对开发团队的技术判断外,几乎没有任何其他切实依据来支撑其投资决策。 在顶级人工智能会议上获得最佳论文奖,虽无法让工厂生产线上的产品多卖出一台,但它确实能向精明的投资者表明:该项目的底层方法论经受住了评审专家的严格审查——这些评审专家对结果没有任何商业利益,这与说服展会观众相比,是一种截然不同且可以说更为严苛的考验。免责声明:本文仅供一般信息参考,不构成投资、法律或采购建议。读者在做出商业决策前,应通过原始来源核实详情。









