
深入探討龔生智行對「統一機器人大腦」的賭注
北京新創公司「共生智行」主張,統一的端到端人工智慧模型在表現上優於業界採用的分層推理與控制架構;該公司透過讓類人型機器人在封閉賽道上駕駛卡丁車,來驗證這項主張。

與分層大腦唱反調
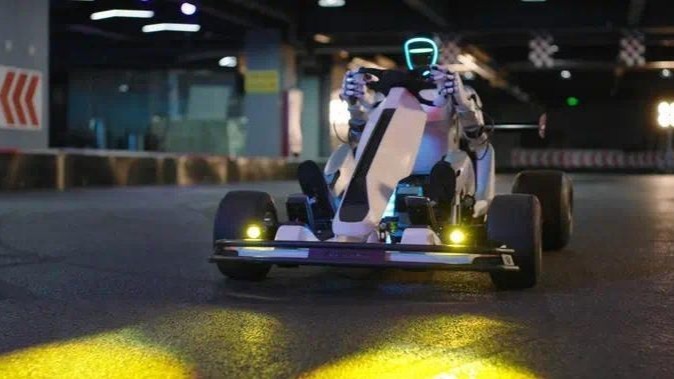
當前人形機器人智慧的主流做法,是將用於推理的大型語言模型疊加在獨立且更快速的運動控制系統之上;這兩套模型需跨越延遲差距進行溝通,這導致機器人在對任何意外情況作出反應前,會出現半秒的遲疑。 一家名為「共生智行」的北京小型新創公司認為,這種架構只是繞道而行,而非最終目標,並選擇了一種不同尋常且公開的方式來闡述其觀點: 於八月同一天發布其官方網站及首個技術展示,影片中展示了一台雙足類人型機器人握著方向盤,駕駛卡丁車在封閉的室內賽道上繞行。
「共生智行」——其名稱大致可譯為「共生認知與行動」——是一家由丁鵬翔創立的具身智能新創公司。丁鵬翔生於1996年,其團隊成員涵蓋北京人工智慧學院、香港科技大學、 小米、阿里巴巴的達摩院、螞蟻集團以及清華大學的成員。該公司的核心主張在於架構層面而非商業層面:一個單一的端到端模型, 能針對任務進行推理,並直接輸出關節層級的運動指令,無需在緩慢的規劃層與快速的控制層之間進行交接,所產生的全身動作比業界多數系統(包括數個資金雄厚的西方實驗室)所採用的分層系統,速度更快且更為連貫。
卡丁車示範的實際測試內容
這場於8月17日發布、並在隨後數日內被中國科技媒體廣泛報導的演示,是基於 Unitree 開發的人形機器人平台進行的,因為 Unitree 開發的是模型,而非其運行的機器人軀體。 該機器人坐進卡丁車的駕駛座,雙手握住方向盤,雙腳置於踏板區,並在封閉賽道上完成多圈行駛,透過控制
用右腳控制油門,並在轉彎前迅速修正方向盤。該公司明確表示,卡丁車本身並非產品目標:正如龔生智行所言,這項測試是對「全身智能」的壓力測試,而非駕駛機器人業務的預覽。這種定位至關重要,因為卡丁車迫使多項能力必須緊密協同運作,而大多數機器人示範通常都是分開測試這些能力的。 轉向需要持續視覺追蹤前方賽道;油門控制則需要來自腳部的本體感覺回饋——因為腳無法看見正在踩踏的踏板;而這兩者必須保持同步,且在如此高速的狀態下,半秒的處理延遲就可能導致完全錯過彎道。 龔生智行的核心論點在於,其模型將手眼腳協調、視覺時序以及精確的油門調控,整合為單一連續的推論過程,將該公司所稱的「駕駛語義」與原始運動輸出相結合,而非由三個獨立的子系統透過投票來決定行動。
技術賭注的淺顯解釋
當今大多數類人型機器人的控制堆疊都採用某種形式的分層設計:視覺-語言模型解析場景並發出高階指令(例如「拿起杯子」),而另一個獨立且速度快得多的低階策略模組則將該指令轉換為實際驅動手臂所需的關節扭矩。這種分離源於實際考量。 大型推理模型的運算速度過慢,無法達到移動機器人所需的更新頻率(通常每秒超過一百次),因此業界普遍接受兩層系統帶來的延遲成本,以換取在頂層使用功能更強大的推理模型。
龔生智行的團隊認為,這種分離會導致轉換損失:低階策略必須推測高階模型從未完全明確定義的意圖,而且這兩套系統通常是基於不同目標、使用不同資料集進行訓練的,這
這會表現為動作僵硬、較不自然,特別是在需要持續、快速全身協調的任務中,而非單一的離散操作。 舉例來說,當一個分層系統被要求接住一個墜落的物體時,控制層必須等到推理層完成物體分類並發出指令後,才能開始計算伸手軌跡;而統一模型的設計目的,正是要將這種序列性延遲壓縮為單一推論過程。其替代方案被描述為結合任務行為建模與動作先驗知識提煉,透過訓練統一模型,使其能直接從用於場景理解的相同表徵中輸出關節層級指令,但代價是訓練問題的規模大得多且成本更高。 該公司表示,其目前的「Motion Expert」模型參數數量約為 10 億,並基於超過一萬小時的動作數據進行訓練;這些數字雖遠低於資金更雄厚的競爭對手所開發的基礎模型規模,但已足以支援即時演示,而非僅限於離線研究結果。 根據該公司自身的描述,「動作先驗蒸餾」意指模型經過訓練,能將大量先前擷取的人類與機器人動作資料庫壓縮成一套可重複使用的動作基本元素;統一模型隨後會即時調用並重新組合這些元素,而非在推論時從第一性原理開始生成每條關節軌跡, 這項設計選擇是以犧牲部分訓練時間的複雜度為代價,換取機器人實際運作時的更低延遲。
缺乏商業實績的可信度
Gongsheng Zhixing 未曾公布任何融資輪次,也未披露營收數據,且截至本週,其網站上線僅數日,這使得其實際主張難以獨立驗證,也意味著採購團隊目前除了單支影片和該公司自身的技术框架外,尚無其他依據可供評估。該公司真正擁有的,是一項具體且可驗證的
研究資歷: 丁鵬祥曾參與「ReconVLA」專案,這項視覺-語言-動作研究計畫曾於 2026 年 AAAI 大會(全球競爭最激烈的智慧人工智慧研討會之一)榮獲傑出論文獎;該團隊表示,其成員已在頂級學術會議上發表超過四十篇論文,並屢獲最佳論文獎項。這與多數早期人形機器人新創公司在成立之初所展現的可信度訊號有顯著差異。一場由大額融資輪支持的展會示範,證明了公司具備資金與硬體資源;而一支近期在頂尖人工智慧會議上獲得最佳論文獎的團隊,則證明其基礎研究主張至少受到同儕審查員的重視——這些審查員有充分的動機去駁回方法論薄弱的論文。 這並不能證明該技術能超越卡丁車賽道的規模,而該公司本身也謹慎地避免做出此類聲明,明確將此次駕駛示範定位為一連串預定公開測試中的首場,而非成品。
這在中國競爭激烈的具身人工智慧領域中佔有何地位
公生智行的公開定位中,明確拒絕了其創辦人所描述的「矽谷跟風者」姿態——這正是部分中國實驗室的常見模式:採用西方的基礎模型架構,而非建立獨特的技术方法。 這種論述究竟是準確反映了該領域的整體狀況,還是僅僅是對一支缺乏資金進行大規模競爭的團隊而言有用的行銷策略,外界觀察者無法僅憑一次示範就下定論;但這確實顯示了該公司打算如何在這個市場中脫穎而出——在這個市場中,數十家資金雄厚的競爭對手正憑藉遠遠更大的訓練預算和硬體陣容,追逐類似的具身AI里程碑。
該公司同時也針對買家最終願意為哪些功能付費,做出了具體的賭注。倘若業界當前的雙層架構被證實是限制類人型機器人自然行為能力的真正天花板,那麼
一旦邁出這一步,無論在此期間已出貨多少台機器人,價值都將歸屬於率先解決統一模型問題的一方。 倘若真正的瓶頸最終出在硬體、電池能量密度、致動器精度或感測器延遲,而非模型架構,那麼一支完全押注於軟體層面的小型研究導向團隊,可能會發現自己在資源上被競爭對手超越——這些競爭對手在同一時期專注於改進機器本身,而非驅動機器的「大腦」。接下來該關注什麼
對於一個早已習慣將募資公告視為新創公司認真度的主要指標的市場而言,「共生智行」正嘗試一種不同的流程:先發布可信的技術主張,在公眾面前進行演示,讓資金跟隨證據而來,而非反其道而行。 值得追蹤的短期訊號包括:該公司在首次亮相後的數月內是否會宣布新一輪融資;是否會發布與現有 VLA 基準線的對比測試結果,而非僅依賴示範影片;以及其下一次公開測試是否會超越封閉的卡丁車賽道,轉向具有商業應用價值的任務, 例如倉儲揀選流程,或是背後有實際客戶需求支撐的移動任務。
在此之前,那段卡丁車影片仍如該公司自身所稱:僅是對一個構想的壓力測試,而非該構想已獲勝的證明。一支押注於「統一架構」而非「分層便利性」的博士研究團隊,能否在資金僅為對手百分之一的情況下,仍能超越對手——這正是業界將密切關注這位創辦人接下來如何作答的問題。
對於任何從外部關注中國具身人工智慧領域的人來說,這裡蘊含著更廣泛的教訓——在該領域的報導中,資金公告和出貨量數據往往佔據主導地位,因為這些是最容易報告的數字。研究可信度雖是較慢且較不適合作為頭條新聞的訊號,但歷史上它一直是合理預測指標,能顯示哪些小型團隊最終能吸引資本與人才招募管道,進而
與資金更充裕的既有業者競爭,這正是因為投資者在評估一家尚未產生營收的機器人新創公司時,除了開發團隊的技術判斷之外,幾乎沒有其他具體依據來支持這筆投資。 在頂級人工智慧會議上獲得最佳論文獎,雖然無法讓工廠生產線多出哪怕一臺機器,但確實能向精明的投資者表明:其基礎方法論已通過與結果無商業利害關係的審稿人的嚴格審查,這與說服貿易展會上的觀眾相比,是截然不同且可謂更為嚴苛的考驗。免責聲明:本文僅供一般資訊參考,並不構成投資、法律或採購建議。讀者應在做出商業決策前,向原始來源核實相關細節。









