
Ein Einblick in Gongsheng Zhixings Einsatz für ein einheitliches Robotergehirn
Das Pekinger Start-up Gongsheng Zhixing vertritt die Ansicht, dass einheitliche, durchgängige KI-Modelle der branchenüblichen, mehrschichtigen Architektur aus Schlussfolgerung und Steuerung überlegen sind – eine Behauptung, die das Unternehmen dadurch untermauerte, dass es einen humanoiden Roboter dazu brachte, ein Go-Kart auf einer geschlossenen Rennstrecke zu fahren.

Wetten gegen das mehrschichtige Gehirn
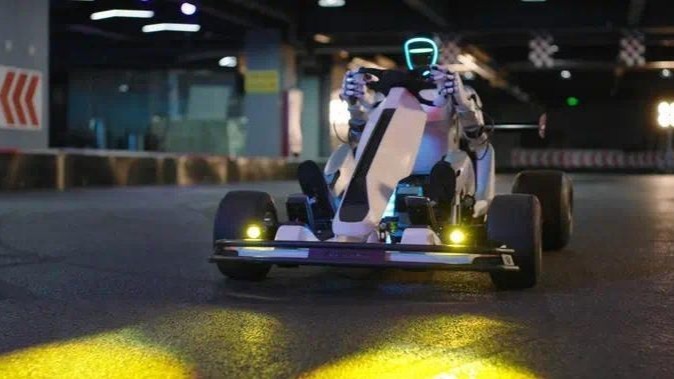
Der derzeit vorherrschende Ansatz für die Intelligenz humanoider Roboter besteht darin, ein großes Sprachmodell für das logische Denken auf ein separates, schnelleres Steuerungssystem für die Bewegung zu stapeln – zwei Modelle, die über eine Latenzlücke hinweg miteinander kommunizieren, die sich in einem halben Sekunde langen Zögern äußert, bevor der Roboter auf etwas Unerwartetes reagiert. Ein kleines Start-up aus Peking namens Gongsheng Zhixing setzt darauf, dass diese Architektur ein Umweg und kein Ziel ist, und wählte einen ungewöhnlich öffentlichen Weg, um dies zu verdeutlichen: Im August veröffentlichte das Unternehmen am selben Tag seine offizielle Website und seine erste Technologiedemonstration, in der ein zweibeiniger Humanoid ein Lenkrad umklammert und ein Go-Kart auf einer geschlossenen Indoor-Rennstrecke fährt.
Gongsheng Zhixing, dessen Name grob übersetzt „symbiotische Kognition und Aktion“ bedeutet, ist ein Start-up im Bereich der verkörperten Intelligenz, gegründet von Ding Pengxiang, einem 1996 geborenen Forscher, dessen Team sich aus ehemaligen Mitarbeitern und Absolventen der Beijing Academy of Artificial Intelligence, der Hong Kong University of Science and Technology, Xiaomi, der DAMO Academy von Alibaba, der Ant Group sowie der Tsinghua-Universität. Der zentrale Anspruch des Unternehmens ist eher architektonischer als kommerzieller Natur: Ein einziges End-to-End-Modell, das eine Aufgabe analysiert und direkt motorische Befehle auf Gelenkebene ausgibt, ohne die Steuerung zwischen einer langsamen Planungsebene und einer schnellen Steuerungsebene weiterzugeben, schnellere und kohärentere Ganzkörperbewegungen erzeugt als die geschichteten Systeme, auf die sich der Großteil der Branche – einschließlich mehrerer gut finanzierter westlicher Labore – geeinigt hat.
Was bei der Go-Kart-Demonstration tatsächlich getestet wurde
Die Demonstration selbst, die am 17. August veröffentlicht und in den folgenden Tagen in den chinesischen Tech-Medien ausführlich behandelt wurde, lief auf einer von Unitree gebauten humanoiden Plattform, da Gongsheng Zhixing das Modell entwickelt und nicht den Roboterkörper, auf dem es läuft. Der Roboter nahm auf dem Fahrersitz eines Go-Karts Platz, umfasste das Lenkrad mit beiden Händen, positionierte seine Füße in den Pedalräumen und absolvierte Runden auf einer geschlossenen Rennstrecke, wobei er
mit dem rechten Fuß das Gaspedal zu betätigen und vor Kurven schnelle Lenkkorrekturen vorzunehmen. Das Unternehmen stellte in seiner eigenen Darstellung ausdrücklich klar, dass das Go-Kart selbst kein Produktziel darstellt: Wie Gongsheng Zhixing es formulierte, handelt es sich bei dieser Übung um einen Stresstest für die ganzheitliche Intelligenz und nicht um einen Ausblick auf ein Geschäft mit Fahrrobotern.Diese Einordnung ist von Bedeutung, da ein Go-Kart das enge Zusammenspiel mehrerer Fähigkeiten erfordert, die bei den meisten Roboterdemonstrationen separat getestet werden. Das Lenken erfordert eine kontinuierliche visuelle Verfolgung der vor einem liegenden Strecke; die Gassteuerung erfordert propriozeptives Feedback von einem Fuß, der das Pedal, auf das er drückt, nicht sehen kann; und beide müssen bei einer Geschwindigkeit synchron bleiben, bei der eine Verarbeitungsverzögerung von einer halben Sekunde bedeuten würde, eine Kurve komplett zu verfehlen. Das Alleinstellungsmerkmal von Gongsheng Zhixing besteht darin, dass sein Modell die Hand-Auge-Fuß-Koordination, das visuelle Timing und die präzise Gaspedalmodulation als einen einzigen kontinuierlichen Inferenzprozess handhabt, wobei das Unternehmen die sogenannte Fahrsemantik mit der reinen motorischen Leistung kombiniert, anstatt drei separate Teilsysteme, die über eine Aktion abstimmen.
Die technische Herausforderung, einfach erklärt
Die meisten Steuerungsstrukturen für Humanoide basieren heute auf einer Form des hierarchischen Designs: Ein Bild-Sprach-Modell interpretiert eine Szene und gibt eine übergeordnete Anweisung aus, wie beispielsweise „Nimm die Tasse auf“, und eine separate, wesentlich schnellere untergeordnete Regel übersetzt diese Anweisung in die Gelenkmomente, die erforderlich sind, um einen Arm tatsächlich zu bewegen. Diese Aufteilung hat einen praktischen Grund. Große Schlussfolgerungsmodelle sind zu langsam, um mit den Aktualisierungsraten zu arbeiten, die ein sich bewegender Roboter benötigt – oft mehr als hundert Mal pro Sekunde –, weshalb die Branche die Latenzkosten eines zweistufigen Systems im Allgemeinen in Kauf nimmt, um im oberen Bereich leistungsfähigere Schlussfolgerungsmodelle einsetzen zu können.
Das Team um Gongsheng Zhixing argumentiert, dass diese Trennung einen Übersetzungsverlust mit sich bringt: Die Low-Level-Richtlinie muss die Absicht erraten, die das High-Level-Modell nie vollständig spezifiziert hat, und die beiden Systeme werden in der Regel auf unterschiedlichen Datensätzen mit unterschiedlichen Zielen trainiert, was
äußert sich in steifen, weniger natürlichen Bewegungen, insbesondere bei Aufgaben, die eine kontinuierliche, schnelle Koordination des gesamten Körpers erfordern, anstatt einer einzelnen, isolierten Bewegung. Ein hierarchisches System, das beispielsweise ein fallendes Objekt auffangen soll, muss warten, bis die Schlussfolgerungsebene das Objekt klassifiziert und eine Anweisung erteilt hat, bevor die Steuerungsebene überhaupt mit der Berechnung einer Greifbahn beginnen kann – eine sequenzielle Verzögerung, die ein einheitliches Modell auf einen einzigen Inferenzdurchlauf reduzieren soll.Die Alternative, die als Kombination aus der Modellierung des Aufgabenverhaltens und der Destillation von Bewegungsvorwissen beschrieben wird, trainiert ein einheitliches Modell so, dass es Befehle auf Gelenkebene direkt aus derselben Darstellung ausgibt, die auch für das Szenenverständnis verwendet wird – allerdings auf Kosten eines wesentlich umfangreicheren und aufwendigeren Trainingsproblems. Das Unternehmen gibt an, dass seine aktuellen „Motion Expert“-Modelle etwa eine Milliarde Parameter umfassen und auf der Grundlage von mehr als zehntausend Stunden Bewegungsdaten trainiert wurden – Zahlen, die zwar deutlich unter dem Umfang der Foundation-Model-Projekte kapitalstärkerer Konkurrenten liegen, aber dennoch groß genug sind, um eine Echtzeit-Demonstration statt eines Offline-Forschungsergebnisses zu ermöglichen. „Motion Prior Distillation“ bedeutet nach der Beschreibung des Unternehmens, dass das Modell darauf trainiert wird, eine umfangreiche Bibliothek zuvor erfasster menschlicher und robotischer Bewegungen in eine Reihe wiederverwendbarer Bewegungsprimitive zu komprimieren, auf die das einheitliche Modell dann zurückgreift und die es spontan neu kombiniert, anstatt jede Gelenkbahn zum Zeitpunkt der Inferenz von Grund auf neu zu generieren – eine Designentscheidung, bei der ein gewisser Komplexitätsaufwand bei der Trainingszeit gegen eine geringere Latenz eingetauscht wird, sobald der Roboter tatsächlich in Betrieb ist.
Glaubwürdigkeit ohne kommerzielle Erfolgsbilanz
Gongsheng Zhixing hat keine Finanzierungsrunde angekündigt, keine Umsatzzahlen offengelegt und verfügt seit dieser Woche über eine Website, die erst wenige Tage alt ist. Dies erschwert eine unabhängige Überprüfung der tatsächlichen Behauptungen und bedeutet, dass Beschaffungsteams bislang nichts haben, was sie über ein einzelnes Video und die unternehmensinterne technische Darstellung hinaus bewerten könnten. Was das Unternehmen jedoch vorweisen kann, ist eine konkrete, überprüfbare
Forschungsleistungen: Ding Pengxiang war an „ReconVLA“ beteiligt, einem Forschungsprojekt im Bereich „Vision-Language-Action“, das auf der AAAI 2026 – einer der weltweit renommiertesten Konferenzen für künstliche Intelligenz – mit dem „Outstanding Paper Award“ ausgezeichnet wurde; das gesamte Team gibt an, mehr als vierzig Beiträge in hochrangigen Fachzeitschriften veröffentlicht zu haben, darunter mehrere Auszeichnungen als „Best Paper“.Dies ist ein deutlich anderes Glaubwürdigkeitssignal als das, was die meisten humanoiden Start-ups in der Frühphase bei ihrer Markteinführung bieten. Eine Messe-Demonstration, die durch eine umfangreiche Finanzierungsrunde gestützt wird, belegt den Zugang zu Kapital und Hardware; ein Team, das kürzlich auf einer führenden KI-Konferenz einen Preis für die beste wissenschaftliche Arbeit erhalten hat, beweist, dass die zugrunde liegenden Forschungsaussagen zumindest von Fachgutachtern ernst genommen werden, die jedes Interesse daran haben, schwache Methodiken abzulehnen. Dies beweist jedoch nicht, dass sich der Ansatz über eine Go-Kart-Bahn hinaus skalieren lässt, und das Unternehmen selbst hat sich davor gehütet, dies zu behaupten, indem es die Fahrdemo ausdrücklich als ersten Schritt einer geplanten Reihe öffentlicher Tests und nicht als fertiges Produkt positioniert hat.
Wo dies in Chinas umkämpftem Feld der verkörperten KI seinen Platz findet
Zur öffentlichen Positionierung von Gongsheng Zhixing gehört eine pointierte Ablehnung dessen, was seine Gründer als „Silicon-Valley-Nachahmerhaltung“ bezeichnen – das Muster einiger chinesischer Labore, eine westliche Foundation-Model-Architektur zu übernehmen, anstatt einen eigenständigen technischen Ansatz zu entwickeln. Ob diese Darstellung auf den Rest der Branche zutrifft oder lediglich ein nützliches Marketinginstrument für ein Team ist, dem das Kapital fehlt, um im großen Maßstab zu konkurrieren, lässt sich für Außenstehende anhand einer einzigen Demo nicht beurteilen; sie signalisiert jedoch, wie sich das Unternehmen in einem Markt differenzieren will, in dem Dutzende gut finanzierter Wettbewerber mit weitaus größeren Trainingsbudgets und Hardware-Flotten ähnliche Meilensteine im Bereich der verkörperten KI anstreben.
Das Unternehmen geht zudem eine konkrete Wette darauf ein, wofür Käufer letztendlich bereit sein werden zu zahlen. Sollte sich die derzeitige zweistufige Architektur der Branche als echte Obergrenze dafür erweisen, wie natürlich sich ein Humanoid verhalten kann,
In diesem Fall kommt der Vorteil demjenigen zugute, der das Problem des einheitlichen Modells als Erster löst, unabhängig davon, wie viele Roboter er in der Zwischenzeit ausgeliefert hat. Sollte sich herausstellen, dass die Grenzen eher in der Hardware, der Batteriedichte, der Präzision der Aktuatoren oder der Latenz der Sensoren liegen als in der Modellarchitektur, könnte ein kleines, forschungsorientiertes Team, das vollständig auf die Softwareebene setzt, von Wettbewerbern übertrumpft werden, die denselben Zeitraum damit verbracht haben, die Maschine selbst zu verbessern, anstatt das „Gehirn“, das sie steuert.Was als Nächstes zu beachten ist
In einem Markt, der sich daran gewöhnt hat, Finanzierungsankündigungen als primäres Signal für die Seriosität eines Start-ups zu betrachten, erprobt Gongsheng Zhixing einen anderen Ablauf: Zunächst wird eine glaubwürdige technische Behauptung veröffentlicht, diese wird öffentlich demonstriert, und das Kapital folgt den Beweisen – und nicht umgekehrt. Die kurzfristigen Signale, die es zu verfolgen gilt, sind: ob das Unternehmen in den Monaten nach diesem Debüt eine Finanzierungsrunde ankündigt, ob es Benchmark-Vergleiche mit etablierten VLA-Referenzwerten veröffentlicht, anstatt sich allein auf Demomaterial zu stützen, und ob sein nächster öffentlicher Test über eine geschlossene Go-Kart-Strecke hinausgeht und eine Aufgabe mit kommerzieller Anwendung umfasst, etwa eine Kommissionierungssequenz in einem Lager oder eine Mobilitätsaufgabe, hinter der eine tatsächliche Kundennachfrage steht.
Bis dahin bleibt das Go-Kart-Video das, was das Unternehmen selbst daraus gemacht hat: ein Stresstest einer Idee, kein Beweis dafür, dass sich die Idee durchgesetzt hat. Ob ein Team von promovierten Forschern, das auf eine einheitliche Architektur statt auf geschichtete Komfortlösungen setzt, Konkurrenten mit dem Hundertfachen an Finanzmitteln übertrumpfen kann, ist die Frage, auf deren Antwort die Branche als Nächstes gespannt sein wird.
Daraus lässt sich eine allgemeinere Lehre für alle ziehen, die Chinas Sektor der verkörperten KI von außen verfolgen – wo Finanzierungsankündigungen und Stückzahlen in der Berichterstattung meist dominieren, da sie am einfachsten zu kommunizieren sind. Die Glaubwürdigkeit der Forschung ist ein langsameres, weniger schlagzeilenwirksames Signal, hat sich jedoch in der Vergangenheit als verlässlicher Indikator dafür erwiesen, welche kleinen Teams letztendlich das Kapital und den Nachschub an Fachkräften anziehen, um
mit besser finanzierten etablierten Unternehmen zu konkurrieren, gerade weil Investoren, die ein noch umsatzloses Robotik-Start-up bewerten, kaum etwas Konkretes haben, auf das sie ihre Investition stützen könnten – abgesehen von der fachlichen Einschätzung der Entwickler. Ein Preis für den besten Beitrag auf einer hochrangigen KI-Konferenz wird zwar kein einziges Produkt aus der Fabrikhalle bringen, zeigt einem versierten Investor jedoch, dass die zugrunde liegende Methodik der kritischen Prüfung durch Gutachter standgehalten hat, die kein kommerzielles Interesse am Ergebnis haben – was eine andere und wohl schwierigere Prüfung darstellt als die Überzeugung eines Messepublikums.Haftungsausschluss: Dieser Artikel dient ausschließlich allgemeinen Informationszwecken und stellt keine Anlage-, Rechts- oder Beschaffungsberatung dar. Leser sollten Details anhand von Primärquellen überprüfen, bevor sie geschäftliche Entscheidungen treffen.









