
类人机器人:它们是什么、为何会过热以及应用领域
在美国宇航局(NASA)约翰逊航天中心,操作员们在操控“瓦尔基里”人形机器人时,会密切关注其执行器的温度。一旦腿部或躯干温度过高,工作就会暂停,直到它们冷却下来。这里指的不是电池——而是金属部件。这种人形机器人的外形模仿了会出汗的人体。而市面上的商用人形机器人都没有这种功能。

类人机器人:它们是什么、为何会过热以及应用领域
在美国宇航局约翰逊航天中心,操作“瓦尔基里”类人机器人时,操作员必须持续监测其电动执行器的热状态。 当躯干或腿部执行器达到不安全温度时,操作将暂停,直至其冷却至安全范围之内——这一限制已在NASA约翰逊航天中心关于多肢机器人热恢复的研究中有所记载。问题不在电池,而在金属。
人们通常将人形机器人描述为电池问题,而“运行时间两到四小时”这一数字也广为流传。电池是可见的限制,而热量才是真正的制约因素,且它总是率先出现。
什么是类人机器人?
人形机器人是按照人体结构(两条腿、两条胳膊、躯干和头部)制造的机器人,因此能够在为人类设计的空间中工作。大多数人形机器人拥有30个或更多个动力关节。2026年的商业部署将集中在搬运、物料转移和检测领域。
人形机器人是按照人体结构设计的机器,因此能够适应为人体布局的环境。 这一领域如今之所以重要,是因为Figure AI、Agility Robotics、UBTECH、Unitree和特斯拉等公司的平台已从演示阶段进入付费试点阶段;据Counterpoint Research预测,到2025年,中国企业将占全球部署量的80%以上。 对于运营负责人而言,其实际影响在于:这种外形设计的优势与局限性均源于同一决策——即复制一种针对生物系统进行优化的形态。
这30多个关节中的每一个,都由一个无刷电机与谐波减速器或摆线减速器组成;PatSnap在2026年4月的工程分析中指出,在持续的工业工作循环下,执行器的可靠性是阻碍大规模部署的主要机械瓶颈。 谐波减速器在紧凑的结构中提供了高传动比,这适合关节级集成,但其柔性花键部件是
在步行和重复搬运所产生的循环载荷作用下,会发生疲劳断裂。为何热量会先于电池发生热失控
进化通过蒸发冷却机制,在紧凑的直立躯体中解决了持续体力劳动的问题。人体皮肤会渗出水分,水分在蒸发时带走热量,而下面的结构材料则完全无需传导热量。 该子系统是参考设计中唯一未被复制的部分——尽管研究人员意识到了这一缺失,并于2020年在《Science Robotics》上发表了关于3D打印水凝胶致动器中自主排汗机制的研究。
缺乏这一机制,类人机器人只能通过金属和空气在表面积有限的外壳内散热。 GlobalSpec在2025年9月的分析报告中指出,在执行高性能任务时,运行温度可达50°C;随着温度降额机制的启动,效率和可靠性会随之下降;报告还指出,紧凑的结构将散热表面积限制到必须采用主动冷却的程度——而主动冷却本身又会消耗额外功率。
为什么类人机器人会过热?
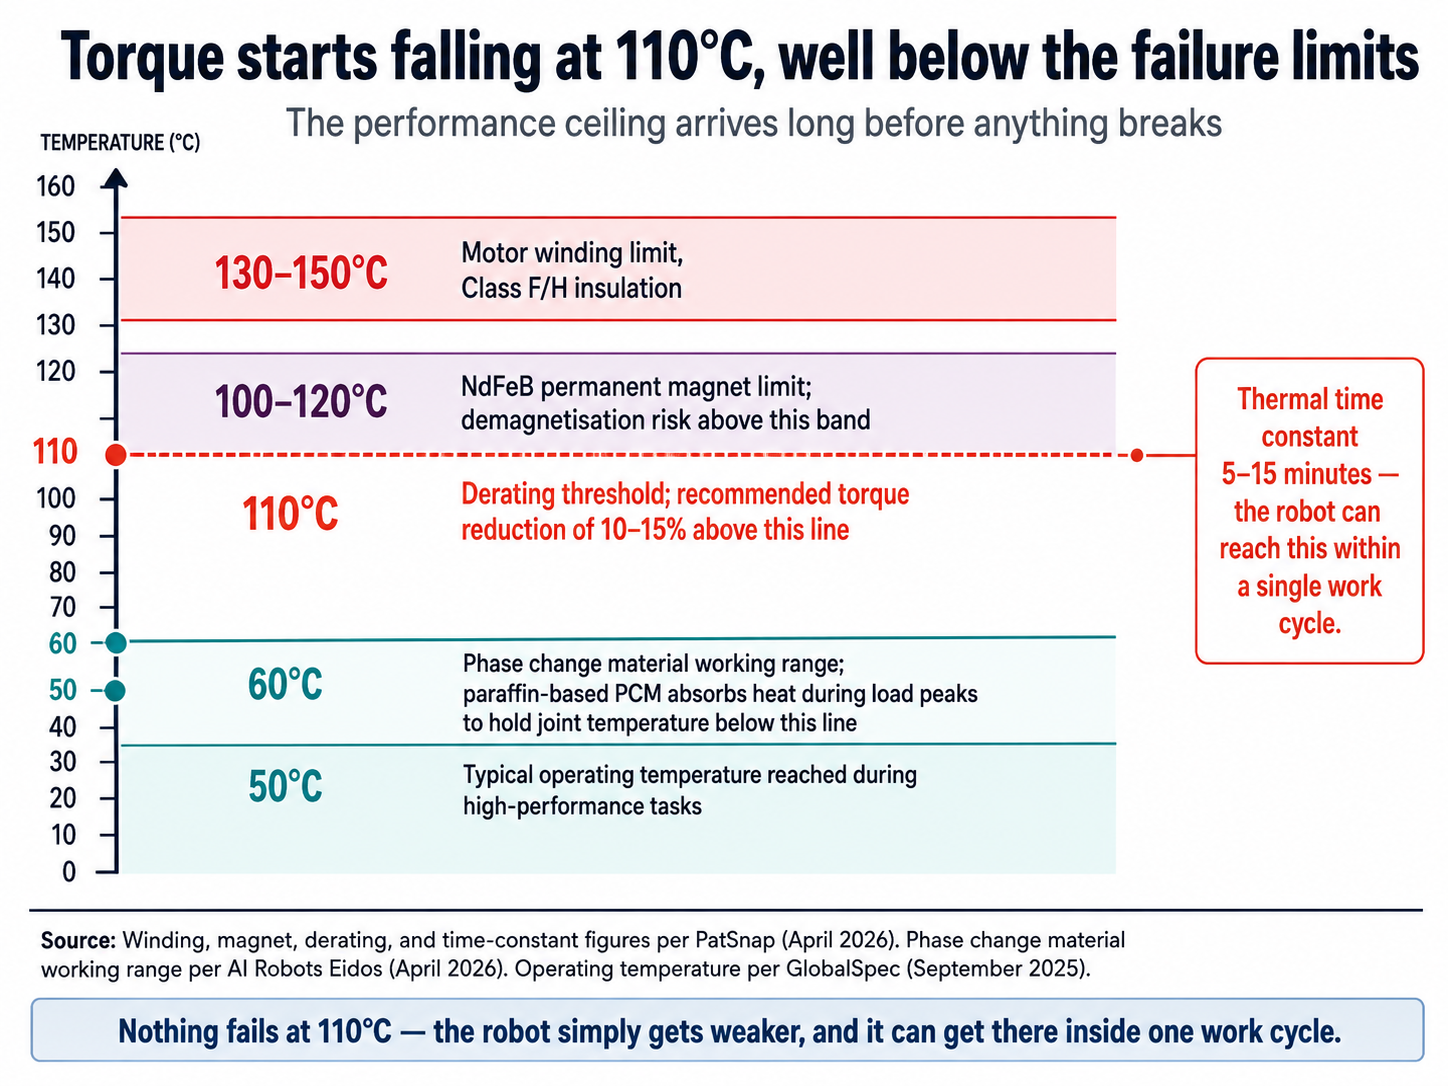
人形机器人过热的原因在于,其执行器在结构紧凑、散热表面积有限的人形外壳内产生电阻热和摩擦热。 根据 PatSnap 于 2026 年 4 月发布的执行器工程分析,电机绕组温度通常限制在 130–150°C 之间,钕铁硼磁铁温度限制在 100–120°C 之间,当温度超过 110°C 且热时间常数为 5 至 15 分钟时,建议将扭矩降额 10–15%。 根据PatSnap于2026年4月发布的执行器工程分析报告。美国宇航局约翰逊航天中心的研究文件显示,操作员会推迟“瓦尔基里”人形机器人的运行,直到躯干和腿部执行器的温度恢复到安全范围内。
一旦绕组温度超过110°C,扭矩将降低10%至15%;图1展示了该阈值相对于其必须遵守的磁体、绝缘和相变限制所处的位置。
材料的两难困境:轻量化与散热目标相悖
肢体质量的每一克都需要消耗扭矩来加速、消耗电池电量来驱动,并产生热量——因此,轻量化是类人机器人设计中核心的工程追求。特斯拉的Optimus Gen 2比前代产品轻了10公斤,速度提升了30%,其中PEEK被视为关键使能材料,而镁合金则是其核心结构材料。
这种材料替代在质量上奏效。镁的密度约为1.8克/立方厘米,而铝的密度为2.63至2.85;图2中密度与热行为的对比显示了仅基于质量选择所遵循的规律。
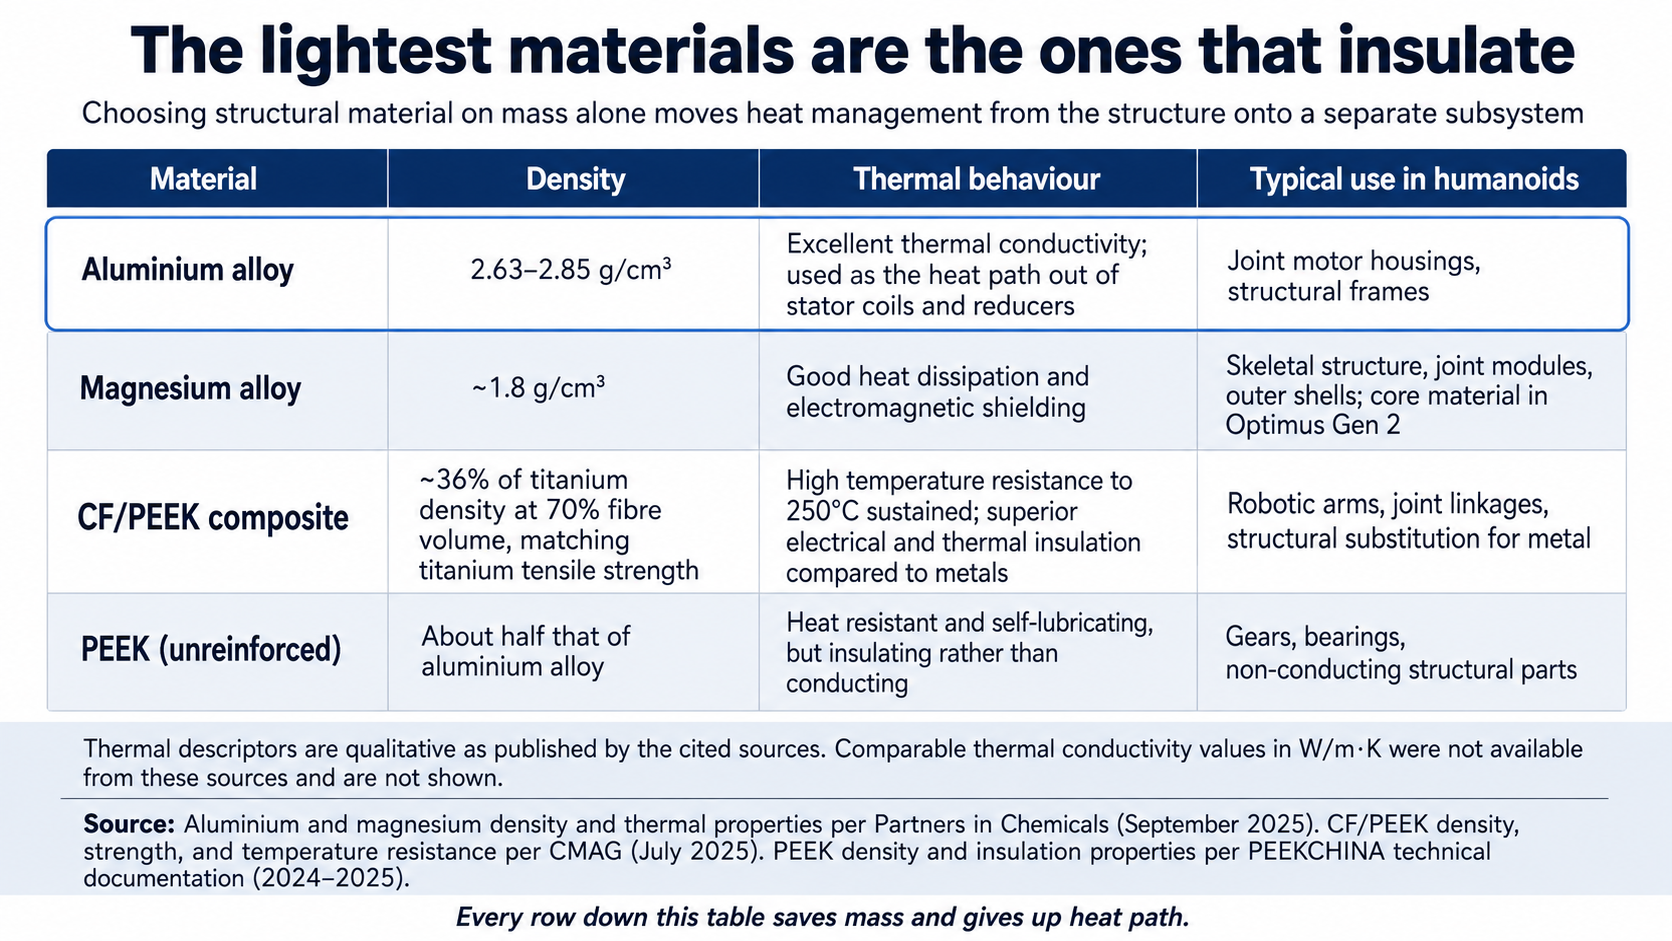
为此,设计师们将热管理从结构中分离出来,转移到专门的子系统中。AI Robots Eidos在2026年4月记录了如今已成为标准的技术: 在电机处专门保留铝合金外壳;在金属外壳内嵌入石墨片和高导热性复合材料;以及在接合处使用石蜡基相变材料,该材料在负载峰值时吸收热量,在负载下降时释放热量,从而将温度维持在60°C以下。每一项新增措施都为这台刚刚消耗了
拆除它所需的工程工作量。重量越轻,运行温度就越高。
2026年类人机器人究竟在做什么
Agility公司的Digit机器人已根据“机器人即服务”合同,在GXO的一处设施中搬运了超过10万个托盘,而图3中已验证任务与未验证任务的比例,几乎完全反映了持续的扭矩需求。
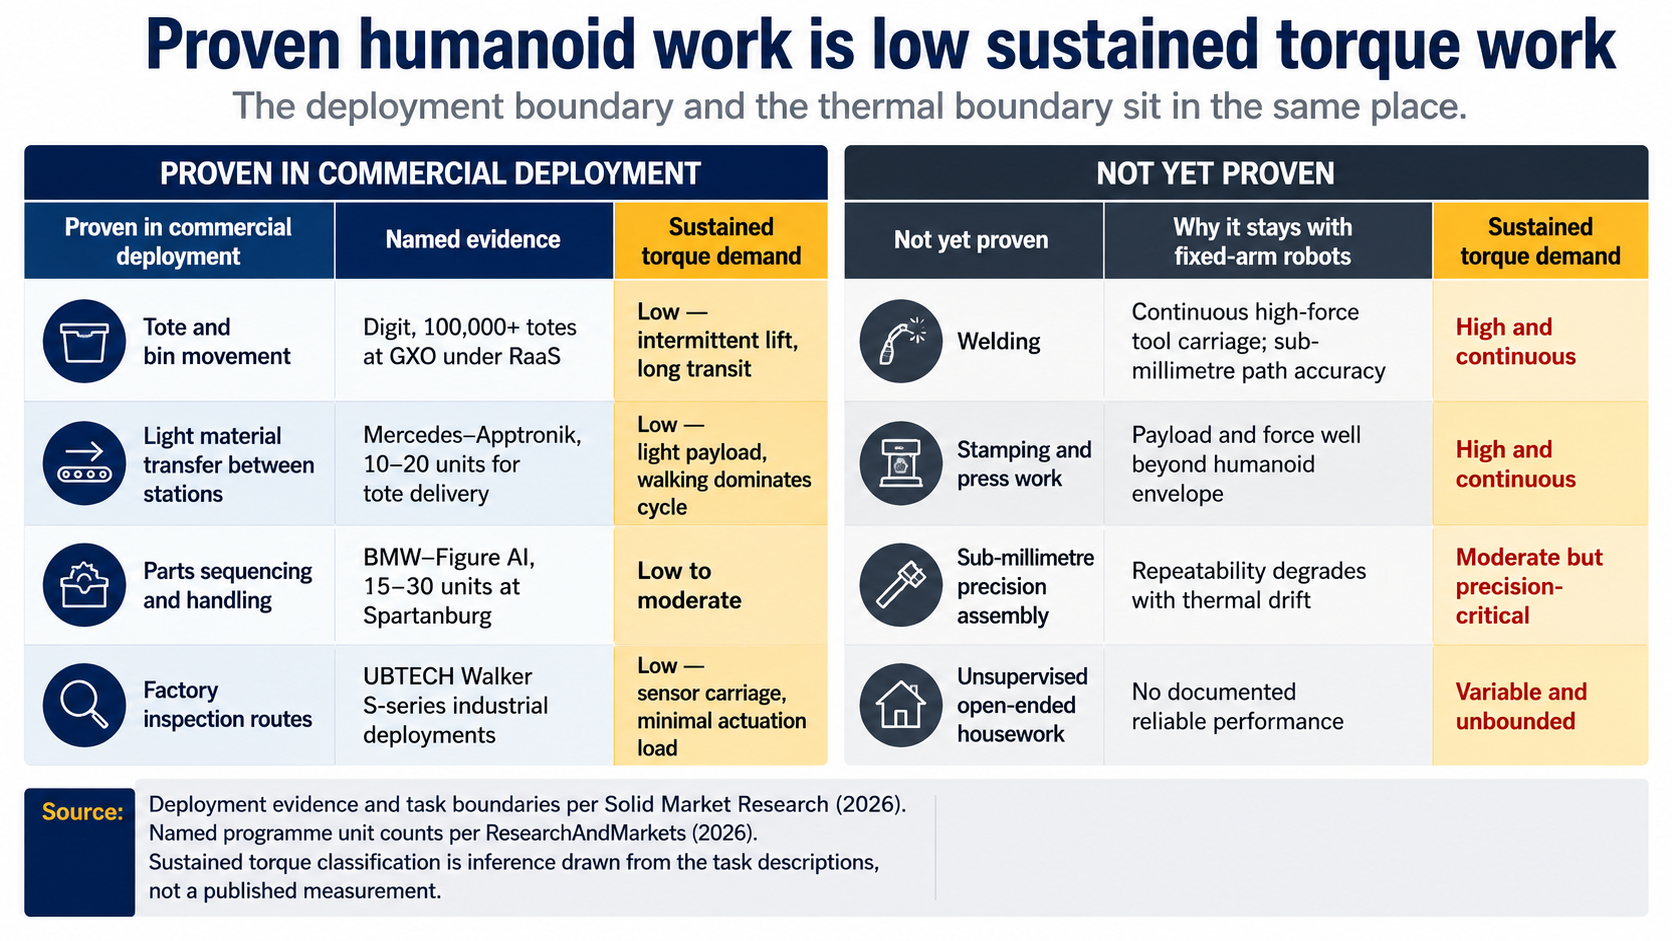
图3中的持续扭矩分类属于推断而非已公布的测量数据,这一点值得特别指出——没有任何制造商会公布生产负载下的关节温度。但这种相关性很难用其他方式来解释。 在仓库中搬运托盘主要属于转运过程;执行器在此期间进行循环工作并恢复。而将焊枪抵在焊缝上,则是通过同一绕组持续输送大电流且没有恢复间隔,这正是降额阈值旨在防止的情况。
UBTECH 应对耐久性问题的做法恰恰具有启发性,因为它只是避重就轻,而非真正解决问题。Walker S2 能在约三分钟内完成电池更换,并以此作为宣传卖点,称其可实现全天候工业应用。这解决了储能问题,却未能解决关节持续在 110°C 下工作二十分钟所引发的问题。
热上限是阶段性限制还是底线
工程进步派观点:冷却技术正在显著提升
液冷式电动执行器并非理论上的概念。DARPA机器人挑战赛
正如关于粘弹性液冷执行器的已发表研究中所述,类人机器人SCHAFT和JAXON正是专门利用这些材料制造的,以改善散热效果。如今,相变材料能在负载峰值期间将关节温度维持在60°C以下。 石墨片和高导热性复合材料正被嵌入铝制外壳中,同时,专用的直流风扇冷却系统也正在人形机器人机箱中进行设计。材料发展趋势也印证了这一观点。CMAG 2025年7月的分析报告显示,在工业机器人中,镁合金不仅实现了11%的减重,还带来了10%的节能——这实属罕见,即质量与热管理目标在此实现了协同提升,而非相互冲突。 若将当前的散热上限视为固定值,则会误判这一领域——该领域正随着每一代产品的迭代,在散热性能方面持续取得进步。
结构极限论:每项散热改进都会使机器质量增加
PatSnap于2026年4月的评估指出,在持续的工业工作周期下,执行器的可靠性是阻碍类人机器人大规模部署的主要机械瓶颈——而非感知、规划或操作软件。 一个全身平台拥有30个或更多的自由度,每个自由度都必须在数千小时的运行时间内提供精确且可重复的扭矩,且不得出现漂移。
在技术进步的案例中,每种技术都会增加额外负担:液冷回路需要水泵、储液罐和管路;相变材料本身就是质量,必须被携带并加速;风扇则从同一块电池中汲取电力,而这正是限制运行时间的因素。 这一限制正向外扩展。它并不会消失,因为这是将高功率密度的机器封装进一种生物系统所选定的形状所导致的后果——该生物系统依靠一种该机器所不具备的机制进行自我冷却。
根据现有证据,这两种解读是兼容的。工作周期将延长,图3中的部署边界也将发生位移——分歧在于斜率,而非方向。那么会
需要明确的是,目前尚无制造商公布这一数据:在工厂环境温度下,持续八小时工作班次期间的稳定扭矩输出——这是通过实际测量得出的,而非仅靠演示。在人形机器人平台披露这一数值之前,其散热极限只能被控制,而非被突破;而人形机器人领域的实现差距,既体现在关节外壳上,也体现在软件层面。这一进展进一步印证了:
- 《人工智能机器人如何工作》:该专栏探讨了机器人能力的物理机制,包括为何硬件限制而非产品类别决定了机器能够维持的性能水平。
- 人形机器人与传统自动化:为何这种比较本身就是错误的命题:本文所述的部署边界,为该文中提出的“任务适配”论点提供了物理依据。
- 机器人学的自由度:机器人轴的含义以及更多是否更好:一个类人机器人拥有30个或更多动力关节,每一个关节既是热源,也是一个自由度。
约翰逊航天中心的操作员并非因为“瓦尔基里”是台老机器才盯着仪表看。他们之所以关注它,是因为产生扭矩的电机产生的热量与扭矩成正比,无论软件如何调整,这一比例都不会改变。此后制造的每一台类人机器人都面临着同样的数学问题,并给出了相同的解决方案——电机部分采用铝材,其余部位均采用聚合物材料
此外,关节中还采用了相变蜡,且工作周期由金属状态决定。实际应用情况与该限制条件完全吻合:仅用于搬运和检测路线,而非焊接缝。在某家材料实验室里,有一款会“出汗”的水凝胶致动器——该成果于2020年发表在《Science Robotics》上,至今仍未应用于产品中。 哪家公司能将这种技术应用到量产的人形机器人中,它卖的就不是更好的机器人,而是更长的工时。常见问题
1. 什么是类人机器人?
人形机器人是按照人体结构——双腿、双臂、躯干和头部——制造的机器,因此能够运作于为人类设计的空间中。大多数人形机器人配备30个或更多动力关节,每个关节都结合了无刷电机与谐波减速器或摆线减速器。 截至2026年,商用平台包括Figure 03、Agility的Digit、UBTECH的Walker S2、Unitree的G1和H2,以及特斯拉的Optimus。
2. 人形机器人在充电前能工作多长时间?
据《GlobalSpec》(2025年9月刊)报道,包括图01和UBTECH的Walker S2在内的平台,其公布续航时间为每次充电2至4小时。 电池并非唯一的限制因素——由于热时间常数为5至15分钟,关节执行器可能在单个工作循环内就达到扭矩降额阈值。UBTECH的Walker S2通过在约三分钟内更换自身电池来解决能量存储问题。
3. 为什么类人机器人会变得如此烫手?
在结构紧凑、散热表面积有限的人形机身内,电机绕组会产生电阻热,减速器会产生摩擦热。据《GlobalSpec》(2025年9月刊)报道,在执行高性能任务时,工作温度可达50°C。 根据 PatSnap 执行器工程分析(2025年4月),建议在 110°C 以上将扭矩降低 10% 至 15%,其中绕组温度上限为 130–150°C,钕铁硼磁体温度上限为 100–120°C。
2026年)。4. 人形机器人由哪些材料制成?
铝合金、镁合金、碳纤维复合材料以及包括PEEK在内的高性能聚合物。由于其导热性,铝合金仍被用于关节电机外壳;密度约为1.8 g/cm³的镁合金则用于骨架结构和外壳,也是特斯拉Optimus第二代的核心材料。 据CMAG(2025年7月)报告,纤维体积分数为70%的碳纤维/PEEK复合材料,其抗拉强度可与钛媲美,而密度仅为钛的约36%,且在金属导电的部位具有绝缘性能。
5. 目前人形机器人主要用于哪些领域?
仓库物流中的托盘和货箱搬运、工位间的轻型物料转移、零部件排序以及检测路线。Agility公司的Digit机器人已在GXO工厂通过“机器人即服务”合同搬运了超过10万个托盘,并在丰田工厂完成了为期一年的试点项目。 已知项目包括:宝马与Figure AI合作(15–30台)、梅赛德斯-奔驰与Apptronik合作(10–20台)以及比亚迪与UBTECH合作(100–200台)。
6. 类人机器人能做家务吗?
根据Solid Market Research发布的部署分析报告(2026年),目前尚无人形机器人能在无人监督的情况下可靠地完成开放式家务。 包括1X公司的NEO在内的消费级平台虽已展示了叠衣服和整理搁架等功能,但许多系统仍将自主性与远程操控、受控环境或范围严格限定的工作流程相结合。经过验证的商业应用仍主要集中在仓库和工厂任务中。
7. 人形机器人多少钱?
制造商公布的价格范围从 Unitree G1 的约 13,500 美元到 Unitree H2 Plus 的 100,000 美元不等。 据ResearchAndMarkets(2026)报告,第一波应用浪潮中的工业平台定价在80,000至250,000美元之间。 目前仅 Unitree、AgiBot 和 UBTECH 的出货量达到数千台,其中 Unitree 在 2025 年的出货量为 5,500 台,AgiBot 为 5,168 台。










