
⚙️ 人工智能机器人如何工作--每次演示和每次部署失败背后的分层系统
你所见过的每一个病毒式机器人演示都是在受控环境下拍摄的,屏幕外的人你根本注意不到。真正的部署看起来完全不同。最容易被机器人在演示中的表现与实际应用之间的差距所误导的,是那些根据错误的思维模式做出价值数百万美元决策的高管、采购人员和决策者。这篇文章要回答的问题,正是演示从未回答过的问题:系统内部到底发生了什么,哪里出了问题,为什么演示和部署之间会存在差距?

物流经理在签署采购订单前,已经观看了三次演示。该机器人系统能够精准地抓取包裹,按目的地进行分拣,并能从容应对各种异常情况。供应商团队表现专业,这套系统确实令人印象深刻。 系统投入运行六周后,她却面临着截然不同的局面:机器人的运行效率仅为演示时的70%左右,面对与训练数据稍有差异的包裹便束手无策,每班次都需要一名人工监督员来处理层出不穷的特殊情况,而且还产生了预算中未曾预见的维护负担。系统并没有故障,它完全按照设计要求在运行。 问题在于,该设计是在与她的设施环境不符的条件下经过验证的。
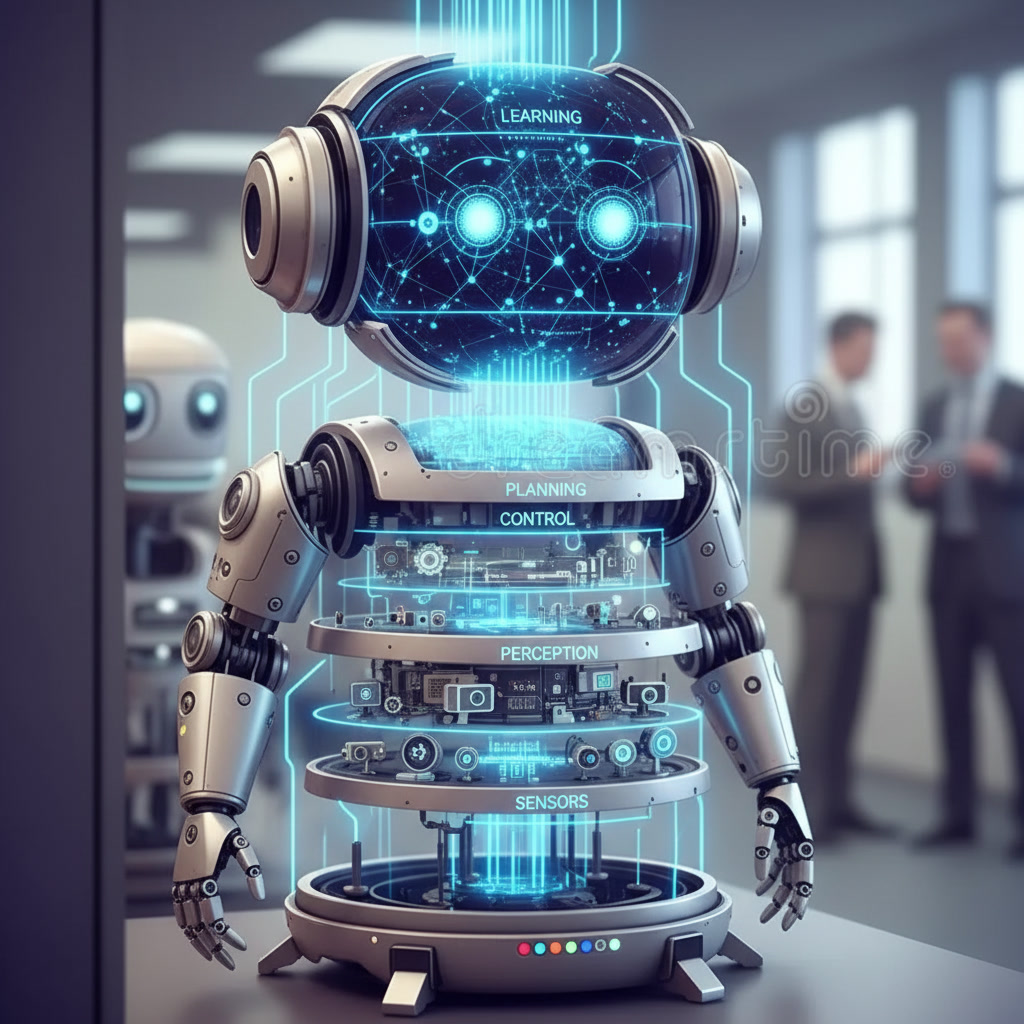
演示性能与部署性能之间的这种差距,是当前人工智能机器人领域最严重的误解,其根源在于人们未能真正理解这些系统的实际运作机制。人工智能机器人并非单一的智能机器,而是一个由协调组件构成的分层系统——包括感知环境的传感器、解读传感器检测结果的感知软件、决定行动方案的规划模块、物理执行这些决策的控制系统,以及随时间推移提升性能的学习机制。 每一层都可能出现故障。层与层之间的边界故障是现实世界中性能不佳的最常见原因。而暴露这些故障的条件,恰恰是演示设计中试图规避的那些不可预测、多变且混乱的状况。如果您正在采购、部署、管理或监管人工智能机器人系统,那么思维模型的重要性丝毫不亚于技术规格表。
AI机器人如何工作?
人工智能机器人是一个分层系统:硬件传感器收集环境数据,人工智能软件解读这些数据以构建世界模型,进而进行规划
算法决定采取何种行动,而物理控制系统则执行这些决策——学习机制会根据实际情况对系统的性能进行更新。 每一层都基于上一层的输出进行运作,这意味着感知环节中的微小误差会在规划环节产生累积误差,进而导致控制环节出现累积误差。对于任何评估、采购或部署人工智能机器人系统的人来说,理解这种分层架构,意味着能够准确评估系统,而非在系统实际能力与其运行可靠性之间的差距面前措手不及。不同市场是如何将这一系统付诸实践的?
全球范围内人工智能机器人系统的部署情况,揭示了自主性架构中哪些层级已趋成熟、哪些仍显脆弱,以及能力与可靠性之间的差距仍存在于何处。
韩国和日本代表了工业规模下完整自主性架构最先进的实际应用。根据国际机器人联合会(IFR)《2024–2025年世界机器人报告》,韩国每10,000名制造业员工配备1,012台机器人——密度居全球之首——而日本目前有414,000台工业机器人处于运行状态。 两国正处于人机紧密协作的前沿领域,其系统并非通过实验室验证,而是经由多年的实际应用不断优化而成。高密度部署不仅关乎硬件,更体现了数十年来对全栈技术的持续投入:包括传感器可靠性、感知校准、基于真实运行数据训练的规划系统,以及在非受控环境中经数百万小时实际使用而不断优化的控制系统。
欧洲正重点投资感知层,该层在实际部署中始终被证明是最关键的单点故障。截至2025年,计算机视觉算法——作为自主系统栈中的主要感知工具——
据《SQ Magazine》发布的《AI机器人统计报告(2025)》显示,全球79%的服务机器人和工业机器人中都嵌入了相关技术。在2024至2027年间,“地平线欧洲”计划为机器人和人工智能研究拨款18亿欧元,其中大量资金将用于弥合受控环境下感知性能与实际部署中多变条件下感知可靠性之间的差距。 在人工智能机器人系统的运行治理方面,欧洲产业同样处于领先地位:《欧盟人工智能法案》对高风险人工智能应用的可解释性和人类监督的要求,对技术栈的规划和控制层提出了具体需求,促使制造商构建其决策可被审计和覆盖的系统。美国正提供最清晰的数据,展示各技术栈层在实际应用中的改进情况。据《SQ杂志》2025年发布的AI机器人统计报告显示,2025年,自适应控制AI使机械臂在极少重新编程的情况下,处理的物体类型增加了22%;而AI驱动的轨迹规划将制造运动周期时间缩短了15%。这些数据反映了真正的分层级进展。 而更难衡量的指标——即在非结构化的真实环境中持续数月稳定可靠地运行,且无需人类对边界情况进行监督——目前仍未在规模化应用中得到验证。 贝恩公司(Bain & Company)的《2025年技术报告》指出,大多数类人机器人部署仍处于早期阶段,高度依赖人类监督;其中智能与感知能力发展最快,而操作灵巧度和电池续航能力仍是制约因素。这种各层级进展的分布状况,恰恰印证了堆栈模型的预测:不同层级的成熟速度各异,系统的可靠性取决于其最薄弱的环节。
当AI机器人正常工作时——以及出现故障时,其内部究竟发生了什么?
实际上,人工智能机器人通过持续运行一个循环来工作:感知环境,
构建对当前状况的内部模型,决定采取何种行动,根据该决定采取行动,并根据行动结果更新其模型。试想一下,一位经验丰富的厨师在繁忙的厨房里如何应对上菜高峰。他们时刻在解读环境——锅具的温度、酱汁的收汁情况、每桌客人等待的时间长短,以及周围其他厨师的动向。他们构建一个关于当前状况的动态模型,决定下一步该采取什么行动,以娴熟精准的动作执行,并根据实际情况更新模型。 他们也在持续学习:如果今晚因使用了不同的奶油导致酱汁收汁速度快于预期,他们会在服务过程中即时调整并记住这一调整。现在想象一下,如果这位厨师从未在接待超过三十位客人的厨房工作过,而你却在周六将他安排到一家接待两百位客人的餐厅。他的技能是真实的,他的系统也是真实的。 但环境条件超出了他们的操作经验范围,失败并非源于基本技法,而是出现在经验所能应对的边界地带。这正是AI机器人系统在实际部署中失败的根本原因。其感知、规划和控制功能均能正常运作,但当遇到超出训练数据分布边界的情况时,系统便无法可靠地处理。
“截至2025年,全球79%的服务机器人和工业机器人已嵌入计算机视觉算法——这使得视觉感知成为AI机器人架构中部署最广泛的单一层级,也是其故障模式最能直接解释演示性能与实际运行可靠性之间差距的环节。”(来源:《SQ杂志》2025年AI机器人统计报告)
规则让位于学习,故障模式随之改变
传统机器人基于明确的规则运行:如果满足此条件,则执行此动作。这些规则是预先编写的,涵盖了所有预期的情况,
一旦现实情况偏离规则的预期,系统就会失效。随着人工智能机器人的出现,明确的规则被学习模型所取代——这些系统是通过数据训练而非指令编程而成的。率先理解这一转变的组织和研究人员开始将数据收集视为机器人的核心能力,他们认识到,训练数据的质量和多样性对部署行为的质量和可靠性的影响,远大于模型架构本身的任何改进。 故障模式发生了彻底改变:人工智能机器人不再像以往那样,在规则与情境不匹配时以可预测的方式失败,而是会在训练分布的边界处出现故障——这种故障往往更难预料、更难诊断,因为它本质上是一种统计上的罕见事件,而非逻辑上的缺失。“模拟与现实的鸿沟”成为该领域的核心挑战
第二个重要进展是人们发现,在模拟环境中训练的系统在真实环境中的表现极为欠佳。这种“模拟到现实的鸿沟”——即系统在训练环境中的表现与其在部署环境中的表现之间的差异——比大多数研究人员预期的更为巨大且难以克服。 受控环境极少能揭示日常运行中出现的各类故障:光照变化会降低感知精度,地面材质会影响牵引力和控制,物体位置与训练样本存在细微偏差,以及系统从未被训练过建模的人类行为。 对于在真实环境中部署人工智能机器人系统的组织而言,其生存策略是将部署初期的数月视为一项结构化的数据收集工作——捕捉模拟中遗漏的真实世界条件,利用这些数据重新训练感知和规划层,并以比任何实验室验证流程都更快的速度进行迭代。正如一位机器人工程师所言
经过13,000小时的现场部署验证,实际工程工作的重头戏往往始于真实环境中的运行——而非止步于此。集成质量已成为真正的差异化因素
其结果是,在这个领域中,差异化的能力不再取决于任何单一层的性能,而是取决于所有层之间的集成质量。 在研发阶段,感知、规划、控制和硬件可靠性通常由不同团队分别开发。但在部署系统中,这些界限不复存在:一个在孤立环境下表现良好、但在光线不足时性能略有下降的感知模型,会迫使规划模块进行补偿;如果地图发生偏移,控制系统必须保持稳定;如果传感器暂时失效,机器人必须安全恢复。 在人工智能机器人大规模应用领域取得成功的组织,是那些将集成层视为首要工程投资的机构——不是将其视为所有组件构建完成后的最后一步,而是将其作为塑造每个组件构建方式的主要设计约束。 韩国在集成领域数十年的投入——体现在其每10,000名制造业工人拥有1,012台机器人的世界领先密度上——是最有力的证据,证明通过实际运营学习长期维持的集成质量,是一种任何组件层面的进步都无法替代的复合优势。
人工智能机器人是被过度炒作、被低估,还是确实介于两者之间?
关于人工智能机器人运作方式,有两项真实且有理有据的担忧,既引发了大部分可信的质疑,也催生了大部分可信的热情,二者均基于真实证据而非无根据的观点。
首要担忧在于,整个行业出于将最佳条件包装成普遍情况的强烈动机,系统性地掩盖了从演示到部署之间的鸿沟。那些广为流传的机器人视频,无一例外都是在
这些演示场景经过精心优化,旨在展现系统处于巅峰状态时的表现。故障率、边界情况、处理异常所需的人工监控时间,以及支撑系统运行的环境限制——这些因素在演示视频中均未体现。基于演示而非部署数据做出的采购决策,往往系统性地倾向于过度自信,而承担这种过度自信代价的组织,正是那些在系统上线后才发现差距的组织。第二个担忧则恰恰相反:对当前一代系统的合理谨慎,正导致决策者低估了技术栈相关层面的进步速度,从而错失部署窗口——在此期间,先行者将建立起运营数据优势,而后发者将难以追赶。 仅2025年记录的22%物体处理能力提升和15%运动效率提升,就代表了组件层面的实质性进步。感知层在结构化环境中的表现已接近人类水平。学习系统的进步速度,远超大多数部署时间表的预期。
关于AI机器人运作机制的严酷结构性真相是:这两种担忧针对的是同一系统的不同部分,且二者皆有道理,而解决之道在于理解技术栈。一个机器人系统的可靠性取决于其最薄弱的层级,这意味着除非各组件之间的集成同样可靠,否则单个组件的出色性能与部署结果无关——而集成可靠性正是技术栈中唯有真实世界运营数据才能构建的部分。
人工智能机器人实际运作方式与其理论表述之间的鸿沟本身就是治理问题——而组织如何弥合这一鸿沟,将决定谁能把握即将到来的机器人部署浪潮,谁又能继承其
失败。这一进展进一步印证了:
何为物理人工智能:物理人工智能与人工智能机器人技术栈,本质上是同一问题在不同抽象层面的描述——理解“感知-决策-执行”循环在系统层面的运作机制,就能解释为何物理人工智能比软件人工智能更难实现可靠部署。
机器人应用场景:AI机器人成功或失败的部署环境并非随机——它们对应着对自主性架构不同层级构成压力的特定条件,而理解该架构有助于预测哪些环境已具备机器人应用条件,哪些尚未准备就绪。
伦理与治理:AI机器人领域的责任归属问题——即系统部署失败时由谁负责——若不理解系统运作机制便无法解答,因为分层系统中的故障往往跨越开发者、部署者和操作者的责任边界,需要具备栈级理解才能正确划分责任。
这位物流经理最终制定了一套部署协议,将机器人的运行边界与设施的实际条件相匹配——在全面部署前进行结构化的映射阶段,在受监督的并行运行期间收集边界情况数据,并明确界定了系统何时需要人工干预的移交标准。在随后的两个月里,系统的性能显著提升。 发生改变的并非机器人本身,而是围绕机器人的流程——该流程的设计基于对系统
哪些层是可靠的,哪些层不可靠。正是这种对技术栈(而非演示)的理解,决定了最终的结果。1. 简单来说,AI机器人是如何工作的?AI机器人通过运行一个连续循环来工作:传感器从环境中收集数据,AI软件解读这些数据以理解当前状况,规划算法决定采取何种行动,物理控制系统执行该行动,而学习机制则根据实际发生的情况更新系统的行为。 每个阶段都依赖于前一阶段的准确性,这意味着感知环节的微小误差——例如物体识别错误或位置判断失误——会累积成规划和执行环节的重大失误。根据《SQ Magazine》发布的《2025年人工智能机器人统计报告》,截至2025年,全球79%的服务型和工业机器人已嵌入计算机视觉算法,这使得视觉感知成为该架构中部署最广泛的单一层级。
2. 为何机器人在演示中运行良好,实际部署却屡屡失败?演示是在受控环境中拍摄的,其中各项变量均经过优化以展现系统的最佳状态——光线稳定、物体熟悉、人类行为可预测,且环境条件已知。 而实际部署中会出现超出系统训练分布范围的变异性:不同的光照条件、出乎意料的位置的物体、陌生的表面,以及系统从未被训练过以预期的行为。失败的发生并非因为单个组件性能不佳,而是因为系统遇到了超出其训练数据覆盖范围的边界条件,且当任何单一层产生退化输出时,各层之间的集成就会崩溃。
3. 什么是机器人自主性架构?机器人自主性架构是由多个组件构成的分层体系,这些组件共同使人工智能机器人在物理世界中能够智能地行动
世界:收集原始数据的传感器、解读数据的感知软件、构建情境理解的世界模型、决定行动方案的规划系统、执行物理运动的控制系统,以及随时间推移不断提升性能的学习机制。这一架构并非单一的人工智能模型——而是一个由协调组件构成的系统,其中每一层的可靠性决定了整体的可靠性。 根据国际机器人联合会(IFR)《2024–2025年世界机器人报告》,韩国以每10,000名制造业工人配备1,012台机器人的全球领先机器人密度,这反映了数十年来在确保该完整架构能在真实工业条件下可靠运行方面的持续投入。4. 机器人领域的“模拟与现实差距”是什么?“模拟与现实差距”是指人工智能机器人系统在模拟训练环境中的表现与其在真实世界部署时的表现之间的差异。 在模拟环境中训练的系统在实际部署时,常会遇到训练中未曾出现的情况——如光照变化、不规则表面、物体位置异常等,导致感知和规划层产生未经过校准的输出结果。弥合“模拟与现实的差距”是该领域面临的核心工程挑战之一,这也是为何将早期部署视为结构化数据收集活动、利用实际运行经验对系统进行再训练的企业,其表现始终优于仅依赖模拟的企业。
5. 人工智能机器人的哪个部分最容易出现故障?故障最常发生在各层之间的集成边界——即一个组件的输出成为另一个组件的输入之处——而非任何单一组件内部。在受控条件下准确率达94%的感知系统,在不同光照条件下可能会产生细微不同的输出;这些差异会引发规划错误,进而导致控制错误。自适应控制人工智能具有
据《SQ Magazine》报道,到2025年,机器人操作效率将提高22%,而路径规划已使制造周期缩短了15%——但在数月实际非结构化运行中保持持续可靠性仍是一大未解难题,这正是因为在实际条件下实现全系统集成,其工程设计和验证难度远高于任何单个层级的独立性能。











