
⚙️ AIロボットの仕組み — あらゆるデモや導入失敗の背景にある階層型システム
これまでに目にしたロボット技術のデモ動画で話題になったものはすべて、画面の外で気づかないうちに作業していた人々が関与する、管理された環境下で撮影されたものです。 実際の導入現場は、それとは全く異なる様相を呈しています。デモでのロボットの動作と現場での動作とのギャップによって最も誤解されがちなのは、誤ったメンタルモデルに基づいて数百万ドル規模の意思決定を行う経営幹部、調達担当者、そして政策立案者たちです。 この記事が解き明かすのは、デモでは決して明らかにされない疑問です。すなわち、システム内部で実際に何が起きているのか、どこで不具合が発生するのか、そしてなぜデモと実運用との間にそのような隔たりが存在するのか、ということです。

物流マネージャーは、発注書に署名する前にデモを3回視聴していた。ロボットシステムは荷物を正確にピックアップし、配送先ごとに仕分けを行い、例外処理も円滑に行っていた。ベンダーのチームはプロフェッショナルだった。そのシステムは実に印象的だった。 導入から6週間が経過した頃、彼女はまったく異なる状況に対処することになった。ロボットの稼働率はデモ時の約70%にとどまり、トレーニング時の分布とわずかに異なる荷物には対応に苦戦していた。そのため、絶えず発生する例外ケースに対処するために、すべてのシフトで人間の監督者が常駐する必要があり、予算に計上されていなかったメンテナンスの負担も生じていた。 システムは故障していたわけではありません。設計通りに動作していたのです。問題は、その設計が彼女の施設とは異なる条件下で検証されていたことにありました。
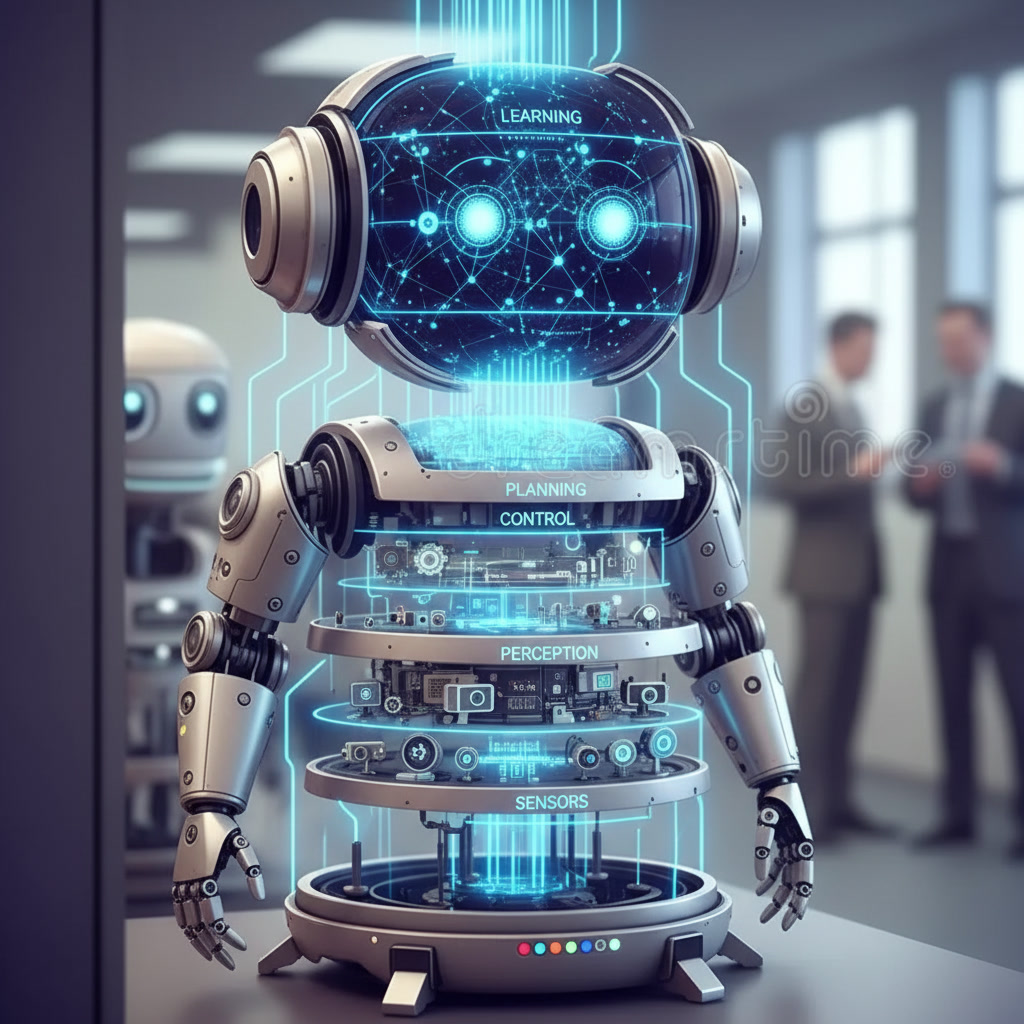
デモ時の性能と実稼働時の性能とのこのギャップは、現在のAIロボティクスにおいて最も重大な誤解であり、それはこれらのシステムが実際にどのように機能するかを理解していないことに直接起因している。 AIロボットは、単一の知能を持つ機械ではありません。それは、協調して動作するコンポーネントからなる多層的なシステムです。つまり、環境を読み取るセンサー、センサーが検知した情報を解釈する知覚ソフトウェア、何をすべきかを決定する計画モジュール、その決定を物理的に実行する制御システム、そして時間の経過とともに性能を向上させる学習メカニズムから構成されています。 どの層でも障害が発生する可能性があります。層間の境界における障害は、実環境での性能不振の最も一般的な原因です。そして、そうした障害を露呈させる条件こそが、デモでは回避されるよう設計されている、予測不能で変動が激しく、混沌とした状況そのものなのです。AIロボットシステムの購入、導入、管理、あるいは規制を行う場合、仕様書と同様に、その「メンタルモデル」も極めて重要です。
AIロボットはどのように機能するのか?
AIロボットは、ハードウェアセンサーが環境データを収集し、AIソフトウェアがそのデータを解釈して世界のモデルを構築し、計画を立てるという、階層化されたシステムです。
アルゴリズムがどのような行動を取るかを決定し、物理制御システムがその決定を実行します。また、学習メカニズムが、実際に起こった事象に基づいてシステムの性能を更新します。 各層は前の層の出力を基に動作するため、知覚におけるわずかな誤差が計画段階で累積的な誤差を生み、それがさらに制御段階での累積的な誤差につながります。AIロボットシステムを評価、購入、または導入する者にとって、この階層型アーキテクチャを理解しているかどうかが、システムを正確に評価できるか、あるいは実証された能力と運用上の信頼性とのギャップに驚かされるかの分かれ目となります。さまざまな市場では、このシステムをどのように実用化しているのか?
世界的なAIロボットシステムの導入状況からは、自律性スタックのどの層が成熟しつつあり、どの層が依然として脆弱であり、機能と信頼性の間のギャップがどこに残っているかが明らかになります。
韓国と日本は、産業規模での完全な自律スタックの実環境への統合において、最も先進的な事例となっています。 IFR『World Robotics 2024–2025』によると、韓国は製造業従業員1万人あたり1,012台のロボットを保有しており、これは世界最高の密度です。また、日本では41万4,000台の産業用ロボットが稼働しています。 両国とも、実験室での検証ではなく、長年にわたる実環境での運用を通じてシステムが洗練された結果、人間とロボットの緊密な相互作用がどのようなものになるかという最先端の領域で活動している。 この高い導入密度は、単にハードウェアの問題ではなく、センサーの信頼性、知覚のキャリブレーション、実際の運用データで学習された計画システム、そして制御不能な環境での数百万時間に及ぶ実運用を通じて洗練された制御システムなど、フルスタックに対する数十年にわたる投資を反映している。
欧州は特に知覚層に投資を行っており、これは実環境での展開において、一貫して最も重大な単一障害点であることが証明されています。2025年時点で、自律システムスタックにおける主要な知覚ツールであるコンピュータビジョンアルゴリズムは――
『SQ Magazine AI Robotics Statistics(2025年)』によると、世界中のサービスロボットおよび産業用ロボットの79%にこれらの技術が組み込まれている。 「ホライズン・ヨーロッパ」は、2024年から2027年にかけてロボット工学およびAI研究に18億ユーロを割り当てており、その資金の相当部分が、制御された環境における知覚性能と、実際の導入現場という変動する条件下での知覚の信頼性との間のギャップを埋めることに充てられている。 欧州の産業界は、AIロボットシステムの運用に関するガバナンスの側面でも主導的な役割を果たしている。EU AI法が定める、高リスクAIアプリケーションにおける解釈可能性と人的監督の要件は、スタックの計画および制御層に具体的な要求を課しており、メーカーに対し、その意思決定が監査・上書き可能なシステムの構築を迫っている。米国では、スタックの個々のレイヤーが実運用においてどのように改善されているかについて、最も明確なデータが生み出されている。 『SQ Magazine AI Robotics Statistics(2025年)』によると、2025年には適応制御AIにより、ロボットアームは最小限の再プログラミングで22%多くの物体の種類を扱えるようになり、AIを活用した軌道計画により製造の動作サイクル時間が15%短縮された。これらの数値は、レイヤーレベルでの真の進歩を示している。 一方、より評価が難しい指標――構造化されていない実環境において、例外ケースに対する人間の監督なしに数ヶ月にわたり持続的かつ信頼性の高い稼働を実現すること――については、大規模な実証はまだなされていない。 ベイン・アンド・カンパニーの『2025年テクノロジーレポート』によると、ヒューマノイドロボットの導入の多くは依然として初期段階にあり、人間の監督に大きく依存している。また、知能と知覚の分野が最も急速に進歩している一方で、操作の器用さとバッテリー寿命の確保が依然としてボトルネックとなっている。 各レイヤーにおける進捗のこの分布は、まさにスタックモデルが予測する通りである。つまり、レイヤーごとに成熟の速度が異なり、システムの信頼性は最も弱い部分によって決まるのだ。
AIロボットが動作しているとき、そして故障したとき、その内部では実際に何が起きているのか?
実際には、AIロボットは、環境を感知し、
何が起きているかの内部モデルを構築し、どう行動すべきかを決定し、その決定に基づいて行動し、行動の結果に基づいてモデルを更新する。繁忙時の厨房で、経験豊富な料理人がどのように働いているかを考えてみてください。彼らは常に周囲の状況――フライパンの温度、ソースの煮詰め具合、各テーブルの待ち時間、周囲の他の料理人の動き――を読み取っています。 彼らは、現在起きていることについて動的なモデルを構築し、次に取るべき行動を決定し、熟練した正確さでそれを実行し、結果に基づいてモデルを更新します。また、彼らは絶えず学び続けています。例えば、今夜はクリームの種類が異なるためにソースが予想より早く煮詰まってしまった場合、サービス中に調整を行い、その調整内容を記憶に留めます。 さて、その調理人が30席以上のレストランで働いた経験が全くない状態で、土曜日の200席規模のレストランに配属されたと想像してみてください。その調理人のスキルは本物です。そのシステムも現実のものです。 しかし、その状況は彼らの実務経験の範囲外であり、失敗は基本的な技術そのものではなく、彼らの経験が備えさせてきた範囲の境界線で生じます。これはまさに、AIロボットシステムが実環境での導入において失敗する仕組みそのものです。その知覚、計画、制御は機能します。トレーニング分布の境界線こそが、システムが確実に処理できない状況に遭遇する場所なのです。
「2025年時点で、世界中のサービスロボットおよび産業用ロボットの79%にコンピュータビジョンアルゴリズムが組み込まれており、これにより視覚知覚はAIロボティクス・スタックの中で最も広く導入されている単一レイヤーとなり、その故障モードこそが、デモ時の性能と運用上の信頼性との間のギャップを最も直接的に説明するものとなっている。」 (出典:SQ Magazine『AI Robotics Statistics 2025』)
ルールから学習へ、そして故障モードの変化
従来のロボットは、「この条件なら、この動作」という明示的なルールに基づいて動作していた。ルールは事前に記述され、想定されるあらゆる状況を網羅していたが、
そして、現実がルールが想定していたものから逸脱するたびに失敗していた。 AI搭載ロボットへの移行により、明示的なルールは学習モデルに置き換えられた――つまり、指示に基づいてプログラムされるのではなく、データを用いて学習されたシステムである。この移行をいち早く理解した組織や研究者は、データ収集をロボットのコア機能として投資を開始した。彼らは、モデル自体のアーキテクチャ上の改善よりも、学習データの質と多様性こそが、実運用における行動の質と信頼性を決定づけることを認識していたのである。 失敗の様相は完全に一変した。ルールが状況と一致しない場合に予測可能な形で失敗していたのに対し、AIロボットは現在、学習分布の境界で失敗する。この失敗は論理的な欠陥ではなく統計的な稀事象であるため、予測も診断も困難な場合が多い。「シミュレーションと実環境のギャップ」が分野の中心的な課題となった
2つ目の進展は、シミュレーションで学習したシステムが実環境にどれほど適応できないかという事実の発見だった。「シミュレーションと実環境のギャップ」――つまり、システムが学習環境で示す挙動と、実稼働環境で示す挙動との違い――は、ほとんどの研究者が予想していたよりも大きく、かつ根深いものであることが判明した。 制御された環境では、日常の運用中に発生する種類の不具合が明らかになることはめったにない。例えば、知覚精度を低下させる照明の変動、トラクションや制御に影響を与える床面、学習例とはわずかに位置が異なる物体、そしてシステムがモデル化するように訓練されたことのない人間の行動などである。 実環境でAIロボットシステムを導入する組織の生き残り戦略は、導入後の最初の数ヶ月を体系的なデータ収集活動と見なすことにある。つまり、シミュレーションで見落とされた実世界の状況を把握し、それを用いて知覚層と計画層を再学習させ、実験室での検証プロセスでは到底達成できないほどの速さで反復改善を行うのである。あるロボット工学技術者は次のように述べている。
13,000時間に及ぶ現場での導入実績が示すように、実運用こそが、実際のエンジニアリング作業の大部分が始まる場所であり、終わる場所ではない。統合の質こそが真の差別化要因となった
その結果、差別化要因はもはや個々のレイヤーの性能ではなく、それらすべてにわたる統合の質となった。 研究段階では、知覚、計画、制御、およびハードウェアの信頼性は、多くの場合、異なるチームによって個別に開発されます。しかし、実稼働システムにおいては、そうした境界は消滅します。単独では良好に動作するものの、照明条件が悪いと性能がわずかに低下する知覚モデルがあれば、計画モジュールがそれを補う必要があります。マップにずれが生じれば、制御システムは安定性を維持しなければなりません。センサーが一時的に故障しても、ロボットは安全に回復しなければなりません。 AIロボティクスの大規模展開において成功を収める組織とは、統合レイヤーを「第一級のエンジニアリング投資」として扱う組織である。つまり、すべてのコンポーネントが構築された後の最終段階としてではなく、各コンポーネントの構築方法を形作る主要な設計制約として位置づけるのである。 韓国が数十年にわたりこの統合分野に投資してきたこと――これは、製造業従事者1万人あたり1,012台という世界トップクラスのロボット密度に反映されている――は、実際の運用を通じた学習によって長期にわたり維持される統合の質こそが、コンポーネントレベルの進歩だけでは決して代用できない複合的な優位性であることを示す、最も説得力のある証拠である。
AIロボティクスは過大評価されているのか、過小評価されているのか、それともその中間に位置しているのか?
AIロボットの機能に関する、信憑性のある懐疑論や期待の多くは、2つの真摯かつ根拠のある懸念に起因しており、その両方が、根拠のない意見ではなく、実際の証拠を反映している。
最初の懸念は、「デモから実運用へのギャップ」が、自社の最良の条件を代表的な条件として提示する強い動機を持つ業界によって、体系的に覆い隠されているという点だ。ネット上で話題になるロボット関連の動画は、例外なく、
システムの性能が最大限に発揮されるよう最適化された状況です。故障率、エッジケース、例外処理に必要な人的監視の時間、そしてシステムを稼働させるための環境上の制約――これらはいずれもデモ映像には映っていません。 導入データではなくデモに基づいて行われた調達決定は、体系的に過信へと偏りがちであり、その過信の代償を払うことになるのは、システムが稼働した後にそのギャップに気づく組織である。2つ目の懸念は、これとは逆の方向性にある。すなわち、現行世代のシステムに対する正当な慎重さが、意思決定者にスタックの関連レイヤーの改善速度を過小評価させ、アーリーアダプターが運用データの優位性を築き上げ、レイトアダプターがそれを挽回できなくなるような導入の好機を見逃させてしまうというものである。 2025年だけで記録された、オブジェクト処理能力の22%向上と動作効率の15%向上は、コンポーネントレベルにおける真の進歩を表している。知覚層は、構造化された環境において人間の能力に近づきつつある。学習システムの進化は、ほとんどの導入スケジュールが想定しているよりも速いペースで進んでいる。
AIロボットの動作特性に特有の構造的な現実として、これら2つの懸念は、同じシステムの異なる部分についてそれぞれ正しいものであり、その解決にはスタックの理解が不可欠である。 ロボティクスシステムの信頼性は、その最も脆弱なレイヤーの信頼性に左右される。つまり、個々のコンポーネントの優れた性能は、それらのコンポーネント間の統合が同等に信頼できるものでない限り、導入成果には無関係である。そして、統合の信頼性こそが、実世界の運用データによってのみ構築できるスタックの一部なのである。
AIロボットの実際の動作と、それがどのように表現されているかとの間のギャップは、それ自体がガバナンス上の問題です。そして、組織がそのギャップをどのように埋めるかによって、来るべきロボット導入の波を誰が捉え、その恩恵を誰が享受するかが決まるのです。
失敗。この進展は、以下の点を裏付けています:
「フィジカルAI」とは何か:フィジカルAIとAIロボティクス・スタックは、異なる抽象化レベルで記述された同一の問題である。システムレベルで「知覚・判断・行動」のループがどのように機能するかを理解すれば、フィジカルAIがソフトウェアAIよりも信頼性高く導入するのが難しい理由が説明できる。
ロボットの活用場面:AIロボットが成功あるいは失敗する導入環境は、決してランダムなものではありません。それらは自律性スタックの各層に負荷をかける特定の条件に対応しており、このスタックを理解することで、どの環境がロボットの導入に適しており、どの環境が適していないかを予測できます。
倫理とガバナンス:AIロボティクスにおける説明責任の問題――システムの導入に失敗した場合、誰が責任を負うのか――は、システムの仕組みを理解しなければ答えられません。なぜなら、階層化されたシステムにおける失敗は、開発者、導入者、運用者の責任の境界を越えて発生することが多く、責任の所在を正しく割り当てるにはスタックレベルの理解が必要だからです。
物流マネージャーは最終的に、ロボットの運用範囲を自施設の実際の状況に合わせる導入プロトコルを構築した。具体的には、本格導入前に構造化されたマッピングフェーズを実施し、監督下での並行運用期間中にエッジケースのデータを収集し、システムが人間の介入を必要とする場合の明確な引き継ぎ基準を定義した。その結果、その後の2ヶ月間でシステムのパフォーマンスは大幅に向上した。 変化したのはロボットそのものではありませんでした。変化したのは、ロボットを取り巻くプロセスであり、それはシステムの
どのレイヤーが信頼でき、どのレイヤーが信頼できなかったか。デモの内容ではなく、この「スタック」に対する理解こそが、結果を決定づけたのです。1. AIロボットは、簡単に言えばどのように機能するのでしょうか? AIロボットは、連続したループを実行することで機能します。センサーが環境からデータを収集し、AIソフトウェアがそのデータを解釈して状況を把握し、計画アルゴリズムが取るべき行動を決定し、物理制御システムがその行動を実行し、学習メカニズムが結果に基づいてシステムの挙動を更新します。 各段階は前の段階の精度に依存しているため、知覚におけるわずかな誤り――物体の誤認識や位置の誤読み――が、計画や動作においてより大きな誤りへと雪だるま式に膨らんでいく。 『SQ Magazine AI Robotics Statistics (2025)』によると、2025年時点で、世界中のサービスロボットおよび産業用ロボットの79%にコンピュータビジョンアルゴリズムが組み込まれており、視覚認識はスタックの中で最も広く導入されている単一のレイヤーとなっています。
2. なぜロボットはデモでは機能するのに、実環境での導入では失敗するのでしょうか? デモは、システムを最良の状態で見せるために変数が最適化された制御された環境で撮影されています。具体的には、一貫した照明、見慣れた物体、予測可能な人間の行動、そして既知の環境条件などが挙げられます。 実際の導入では、システムの学習分布の範囲外となる変動が生じます。例えば、異なる照明条件、予期せぬ位置にある物体、見慣れない表面、そしてシステムが予測するよう学習したことのない人間の行動などです。 失敗が生じるのは、個々のコンポーネントの性能が低いからではなく、システムが学習データでカバーされた範囲の境界にある状況に遭遇し、いずれかの層の出力が低下すると、層間の統合が機能しなくなるためです。
3. ロボティクス自律スタックとは何か? ロボティクス自律スタックとは、AIロボットが物理的な環境で知的に行動できるようにする、コンポーネントの階層的なアーキテクチャのことです。
世界:生データを収集するセンサー、それを解釈する知覚ソフトウェア、状況理解を構築する世界モデル、何をすべきかを決定する計画システム、物理的な動きを実行する制御システム、そして時間の経過とともに性能を向上させる学習メカニズム。 このスタックは単一のAIモデルではなく、各層の信頼性がシステム全体の信頼性を決定づける、連携した構成要素からなるシステムである。 IFR『World Robotics 2024–2025』によると、韓国は製造業従事者1万人あたり1,012台という世界トップクラスのロボット密度を誇っていますが、これは、このフルスタックを実際の産業環境下で確実に機能させるために、数十年にわたる投資が行われてきたことを反映しています。4. ロボティクスにおける「シミュレーションと実環境のギャップ」とは何か?「シミュレーションと実環境のギャップ」とは、AIロボットシステムがシミュレーションによる訓練環境で示す挙動と、実環境に導入された際の挙動との間の差異を指します。 シミュレーションで学習したシステムは、実稼働時に、照明の変化、不規則な表面、予期せぬ物体の位置など、学習時には存在しなかった状況に直面することが多く、その結果、知覚層や計画層が、調整されていない出力を生成してしまうことがあります。 この「シミュレーションと実環境のギャップ」を解消することは、この分野における中心的な技術的課題の一つであり、早期導入を体系的なデータ収集活動と位置づけ、実際の運用経験を活用してシステムを再学習させる組織が、シミュレーションのみに依存する組織よりも一貫して優れた成果を上げている理由でもあります。
5. AIロボットのどの部分が最も故障しやすいか? 故障は、個々のコンポーネント内部というよりは、層間の統合境界――あるコンポーネントの出力が別のコンポーネントの入力となる箇所――で最も頻繁に発生する。 制御された条件下で94%の精度を発揮する知覚システムでも、照明条件が異なるとわずかに異なる出力を生成する可能性があります。こうした差異は計画エラーへと波及し、さらに制御エラーへと連鎖していきます。適応制御AIは
SQ Magazineによると、2025年にはロボットのハンドリング性能が22%向上し、 また、軌道計画により製造サイクルタイムが15%短縮された。しかし、数ヶ月にわたる実環境での非構造化運用において持続的な信頼性を確保することは、依然として未解決の課題である。その理由は、実環境下でのシステム全体の統合は、個々のレイヤーの単独性能よりも、設計や検証がはるかに困難だからである。











