ロボット工学にはデータの問題はない。インターフェースの問題があるのだ。
Spirit AIの共同創業者は、ロボットの脳における「GPT-3.0のような画期的な瞬間」の到来について、2027年半ばを期限として掲げた。 その同じ週、コロンビア大学の研究室、現代自動車傘下のRAI研究所、そして水中ロボット研究チームが、ロボットが自ら判断する方法ではなく、人間がロボットの体をどのように操作すべきかについて、それぞれ研究論文を発表した。資金調達ラウンドではなく、このギャップこそが真のロードマップなのである。

9月15日から18日の間に、3つの出来事が起こりましたが、これらは併せて捉えて初めて意味を成すものです。Spirit AIの共同創業者は報道陣に対し、ロボットの脳は2027年半ばまでに「GPT-3.0の瞬間」を迎えるだろうと語りました。 一方、現代自動車のグローバル研究開発責任者は、サンノゼのエンジニアたちを前に立ち、中国の競合他社が自社よりも「はるかに速いペースで進んでいる」ことを公の場で認めた。さらに、現代自動車の研究部門であるRAI研究所が開発した両手ロボットが、野球のボールをキャッチしたことを最大の実績として掲げた論文を発表した。
これら3つの出来事のいずれも、実際にはロボットの知能そのものに関するものではない。3つとも、知能が実際に機能するために、まだ構築されなければならないものに関するものである。
業界では「データの問題」が絶えず話題に上っている。今月発表された論文が指摘しているのは「インターフェースの問題」であり、これは別次元の問題であり、より初期段階に位置し、解決がより困難な課題である。
Spirit AIが実際に明らかにしていること
Spirit AIの提案は、十分に具体的であり、評価に値する。同社の共同創業者兼チーフサイエンティストであるガオ・ヤン氏は、ロボットの脳を「ロボット工学のスタック全体において、確かに最も弱い部分」と呼び、そのギャップを埋めるための具体的な期限を掲げている。 2027年半ばまでの「GPT-3.0マイルストーン」達成だ。その時点で、ロボットが自由形式の音声指示を受け取り、不慣れな物理的タスクを完遂できると彼は予想している。 Spirit AIは2024年1月の設立以来、6億7000万米ドル以上を調達し、企業価値は200億元(約29億米ドル)近くに達している。 同社の車輪付きヒューマノイド「Moz1」は現在、実験室ではなく、CATLのバッテリー工場やJD.comの物流現場で、計画されたシフトに従って稼働している。
注目すべき数字は2027年という期限ではない。Spirit AIが全国で雇用している、ロボットの物理的相互作用データの運用、修正、ラベル付けを行う約1,000人の契約社員と300人の正社員の数である。 数十台のMoz1が導入されている中で、これは、そのロボット群の規模よりも1桁大きい規模の人間によるデータ運用チームを意味する。
…を支援している。高氏自身の説明からも、この点は認められている。すなわち、中国のヒューマノイド供給チェーン全体において、ハードウェアはコモディティ化が進んでおり、不足しているのはモデルに必要なラベル付き相互作用データである。このデータを得るには、ロボットが行うほぼすべての動作を人が監視し、修正し、再記録する必要がある。これはSpirit AIに対する批判ではない。同社は競合他社の多くよりも、この比率について率直に語っているからだ。これは、2026年のヒューマノイドの知能が実際にどこから生まれるかという事実である。それはロボットが独自に一般化することによるものではなく、ロボット群の規模が拡大してもなお縮小していない、常駐する人間の運用チームによるものなのだ。
誰の資金調達ラウンドもその中心に据えていない論文
そこで、今月の研究課題がより正直な開示となる。マテイ・チョカルリエ氏が率いるコロンビア大学の研究室は9月16日、ロボットの「脳」ではなく、遠隔操作インターフェースである「DITTO」を発表した。 この論文は、実際に未解決の問題を率直に指摘している。既存のデータ収集手法では、「遠隔操作は展開の一貫性を確保するが力覚フィードバックに欠ける一方、ハンドヘルド型(実環境)システムは自然な力の透明性を提供するが、展開時に視覚的な具現化のギャップが生じる」というトレードオフを余儀なくされる。 DITTOは、7自由度のロボットハンドと、操作者自身の手の形状に合わせて構築された電動外骨格を組み合わせ、その両方を捉える1種類のデータを収集することを目指している。
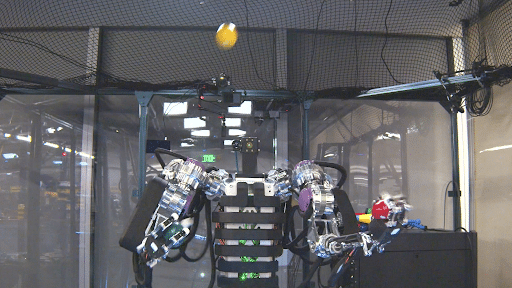
その2日前、RAI Institute(現代自動車が資金提供し、マーク・ライバートが2022年に現代自動車およびボストン・ダイナミクスから4億米ドル以上の資金を得て設立した研究機関)に所属するエンジニアたちが、「AthenaZero」を発表した。その最大の成果は、自律的な推論ではない。 それは「慣性」だ。22個のアクチュエータを備え、人間の質量に匹敵する両手操作可能な本体が、準ダイレクトドライブ駆動によって構築されており、人間の腕と同じくらい素早く、かつ柔軟に動く。その有効質量は、従来の産業用マニピュレーターの約10分の1である。 このロボットは、キャッチボールを行うことでその能力を実証している。ボールを時速約69マイルで投げ、
研究チームによると、これは人型ロボットによる投球としては過去最速の記録であり、時速41マイルに達する球を24フィート離れた位置から捉え、33球中27球でバットに当てた。これは認知的な成果ではなく機械的な偉業であり、研究者たち自身もそのように位置付けている。9月18日に公開された3本目の論文「ULOHA」は、この同じパターンを、商業的な資金調達のプレッシャーがほとんどないロボット工学の一分野、すなわち水中操作へと拡張している。 著者らは、両手による模倣学習が「主に空気中で研究されてきた」と指摘しており、彼らの貢献は、その同じ「人間がループ内に入る(human-in-the-loop)」制御を水中に持ち込むために構築された、特注のリーダー・フォロワー型遠隔操作ハードウェアである。 3つの論文、3つの無関係な研究室、そして1つの共通した発見:今週の時点で、発表されているロボット工学研究の最前線は、依然として「ロボットが自律的に動作するより良い方法」ではなく、「人間が器用なロボットを操作するより良い方法」を構築することにある。
なぜ遠隔操作は「通過点」であり、「最終目的地」ではないとされていたのか
業界の一般的な見方では、遠隔操作は「足場」と見なされており、真の自律性への道のりでトレーニングデータを収集するための一時的な手段である。これは、Figure AIが10億米ドル以上を投じてクラウドソーシング型データプラットフォームを構築した決定の背景にある論理と同じであり、同プラットフォームにはすでに1,600万本の投稿動画が登録されている。 この枠組みは、その「足場」自体がすでに解決済みの問題であり、企業がその上のより困難な認知層に取り組んでいる間に一時的に導入するものであると想定している。
しかし、DITTO自身が明言しているトレードオフは、それとは異なることを示している。現在のヒューマノイドへの資金調達ブームが始まって3年以上が経過した今も、コロンビア大学の研究室は、展開時の忠実度を犠牲にすることなく、またデータ収集装置と展開されたロボットの間に視覚的な不一致を生じさせることなく、人間の手からの力学情報を豊富に含む操作データをどのように取得するかという基礎研究を発表し続けている。 これは、すでに機能している支援層を磨き上げているチームの話ではない。それは、支援層がどのようなものであるべきかを、今なお定義しつつあるチームの話である。
予測される「GPT-3.0の瞬間」
未解決のインターフェース問題を飛び越えてしまう予測は、困難な部分を乗り越えての予測ではない。それは、その問題を飛び越えて先を見通しているに過ぎない。テキストがこれほどまでに拡大したのは、インターネットがすでに、日常的な人間同士のコミュニケーションの予期せぬ副産物として数兆ものトークンを生み出しており、それらのトークンの一つひとつが同じ表現形式を共有していたからだ。物理的な相互作用データには、それに相当する副産物が存在せず、ロボットのボディ、センサースイート、グリッパー間で共有される表現形式もない。 真剣に取り組む研究室はすべて、依然としてそれを捕捉するツールを構築しなければならず、それは外骨格一つ、リーダー・フォロワー・リグ一つ、低慣性アーム一つずつという形で進められており、その構築作業は今まさに、公の場で、日付が明記され、引用可能な形で進行中である。
実際に購入を検討している人にとってこれが意味すること
ヒューマノイドのパイロットモデルを評価する調達チームにとって、この点が提起するデューデリジェンス上の問いは、ベンダーに成功率の数値を尋ねるよりも有用だ。代わりに、ベンダーのトレーニングデータのうち、自社の特定のハードウェア用に専用に構築された遠隔操作リグから得られたものがどの程度の割合を占め、他から流用された汎用収集ツールから得られたものがどの程度の割合を占めるか、そしてそのリグがいつ再設計されたかを尋ねるべきである。 2026年になっても自社のデータ収集ハードウェアの改良を続けているベンダーは、安定した目標に収束しつつあるのではなく、依然として変動する目標に追いつこうとしているベンダーだ。とはいえ、それが即座に失格となるわけではない。 Spirit AIが、CATLとJD.comへの導入実績を合わせて算出した「構造化タスクにおける90%」という数値は、デモではなく、実測された実際のパフォーマンスである。 しかし、これは2027年という期限が示唆するよりも、進捗が緩やかで範囲が狭いことを示す証拠であり、その期限を基準に複数年契約の価格設定を行う買い手は、この分野の現在の学術論文の記録によれば「まだ発明の途上にある」とされるインターフェース層への賭けに価格を付けていることになる。
その観点から見れば、RAI Instituteの野球ロボットは、今月のどの資金調達発表よりも正直なデータポイントだ。それは、現時点で最も解決が困難な課題は、ロボットの体を人間のように動かすことであると、率直に示している。
迅速に、安全に、そしてミスを許容しつつ。 そのロボットに、自ら何をすべきかを判断させることは次の課題であり、今週発表された論文では、その解決にはまだ着手されていない。この2つの間のギャップは、2027年に向けた道のりにおける単なる四捨五入の誤差などではない。それは実際のロードマップであり、工場の現場を走る前に、まず実験室のベンチを走るものである。本分析は、Spirit AI、コロンビア大学のロボット工学研究者、RAI Institute、現代自動車グループ、およびFigure AIによる、2026年9月の開示内容に関する公開研究論文、企業声明、および学会での発言を基にしています。本分析は一般的な情報提供のみを目的としており、投資、財務、または調達に関する助言を構成するものではありません。
ヘッダー画像のクレジット:RAI Institute、AthenaZero両手ロボットに関する同研究所が発表した研究より。