ヒューマノイドロボット:その正体、過熱する理由、そして活躍の場
NASAのジョンソン宇宙センターでは、ヒューマノイド「ヴァルキリー」を操作するオペレーターたちが、そのアクチュエータの温度を監視している。脚や胴体の温度が高くなりすぎると、冷却されるまで作業が中断される。バッテリーではなく、金属の部分だ。このヒューマノイドの形状は、汗をかく人体を模して作られている。市販のヒューマノイドには、そのような機能はない。

ヒューマノイドロボット:その概要、過熱の原因、そして活躍の場
NASAのジョンソン宇宙センターでは、ヒューマノイドロボット「ヴァルキリー」を操作する際、オペレーターは電気アクチュエータの温度状態を継続的に監視する必要があります。 胴体や脚のアクチュエータが危険な温度に達した場合、温度が許容範囲内に下がるまで操作は延期される。これは、多肢ロボットの熱回復に関するNASA JSCの研究で報告されている制約である。問題はバッテリーではない。金属そのものだ。
ヒューマノイドロボットの問題は通常、バッテリーの問題として説明され、稼働時間は2~4時間という数字が広く流布している。バッテリーは目に見える限界だ。熱こそが決定的な制約であり、それが真っ先に問題となる。
ヒューマノイドロボットとは何か?
ヒューマノイドロボットとは、人間の身体構造(両足、両腕、胴体、頭部)に基づいて構築されたロボットであり、人間のために設計された空間で作業できるように作られています。その多くは30個以上の動力関節を備えています。2026年の商用展開では、荷物の運搬、資材の移送、および点検に重点が置かれる見込みです。
ヒューマノイドロボットとは、人間の身体構造に基づいて構築され、人間の身体に合わせて設計された環境に適応できるように作られた機械である。 現在、この話題が重要視されているのは、Figure AI、Agility Robotics、UBTECH、Unitree、Teslaの各社が開発したプラットフォームが、実証実験の段階から有償のパイロット運用へと移行しており、Counterpoint Researchによると、2025年の世界導入台数の80%以上を中国企業が占めているためです。 運用責任者にとっての実用的な意味は、このフォームファクターの利点と限界の両方が、生物学的システムに最適化された形状を模倣するという同じ決定から派生しているという点にある。
30箇所以上の関節のそれぞれは、ハーモニックまたはサイクロイドギアボックスと組み合わせられたブラシレスモーターであり、PatSnapの2026年4月の技術分析では、持続的な産業用デューティサイクル下におけるアクチュエータの信頼性が、大規模展開を妨げる主要な機械的ボトルネックであると指摘されている。 ハーモニックドライブは、コンパクトな筐体で高い減速比を実現するため、関節レベルでの統合に適していますが、そのフレックススプライン部品は
歩行や繰り返しの持ち上げ動作によって生じる、まさにその周期的な荷重の下で、疲労破壊を起こす。なぜバッテリーよりも熱が先に限界を迎えるのか
進化は、蒸発冷却を利用して、コンパクトで直立した体躯での持続的な身体活動を可能にした。人間の皮膚からは水分が蒸発し、その水分が蒸発する際に熱を運び去るため、その下にある構造材料は熱を伝導する必要がまったくない。 このサブシステムこそが、リファレンスデザインの中で唯一模倣されなかった部分でした――とはいえ、研究者たちはこの欠落を認識しており、2020年に『Science Robotics』誌に掲載された、3Dプリントされたハイドロゲルアクチュエータを用いた自律的な発汗に関する研究が行われています。
それがなければ、ヒューマノイドは表面積が限られた筐体内で、金属と空気を通じて熱を放出することになる。 GlobalSpecの2025年9月の分析によると、高性能タスク実行中に動作温度が50°Cに達し、温度による性能低下が発生すると効率と信頼性が低下する。また、コンパクトな形状のため放熱表面積が制限され、能動冷却が必要になる点も指摘されている——能動冷却自体も別の電力消費源となる。
なぜヒューマノイドロボットは過熱するのでしょうか?
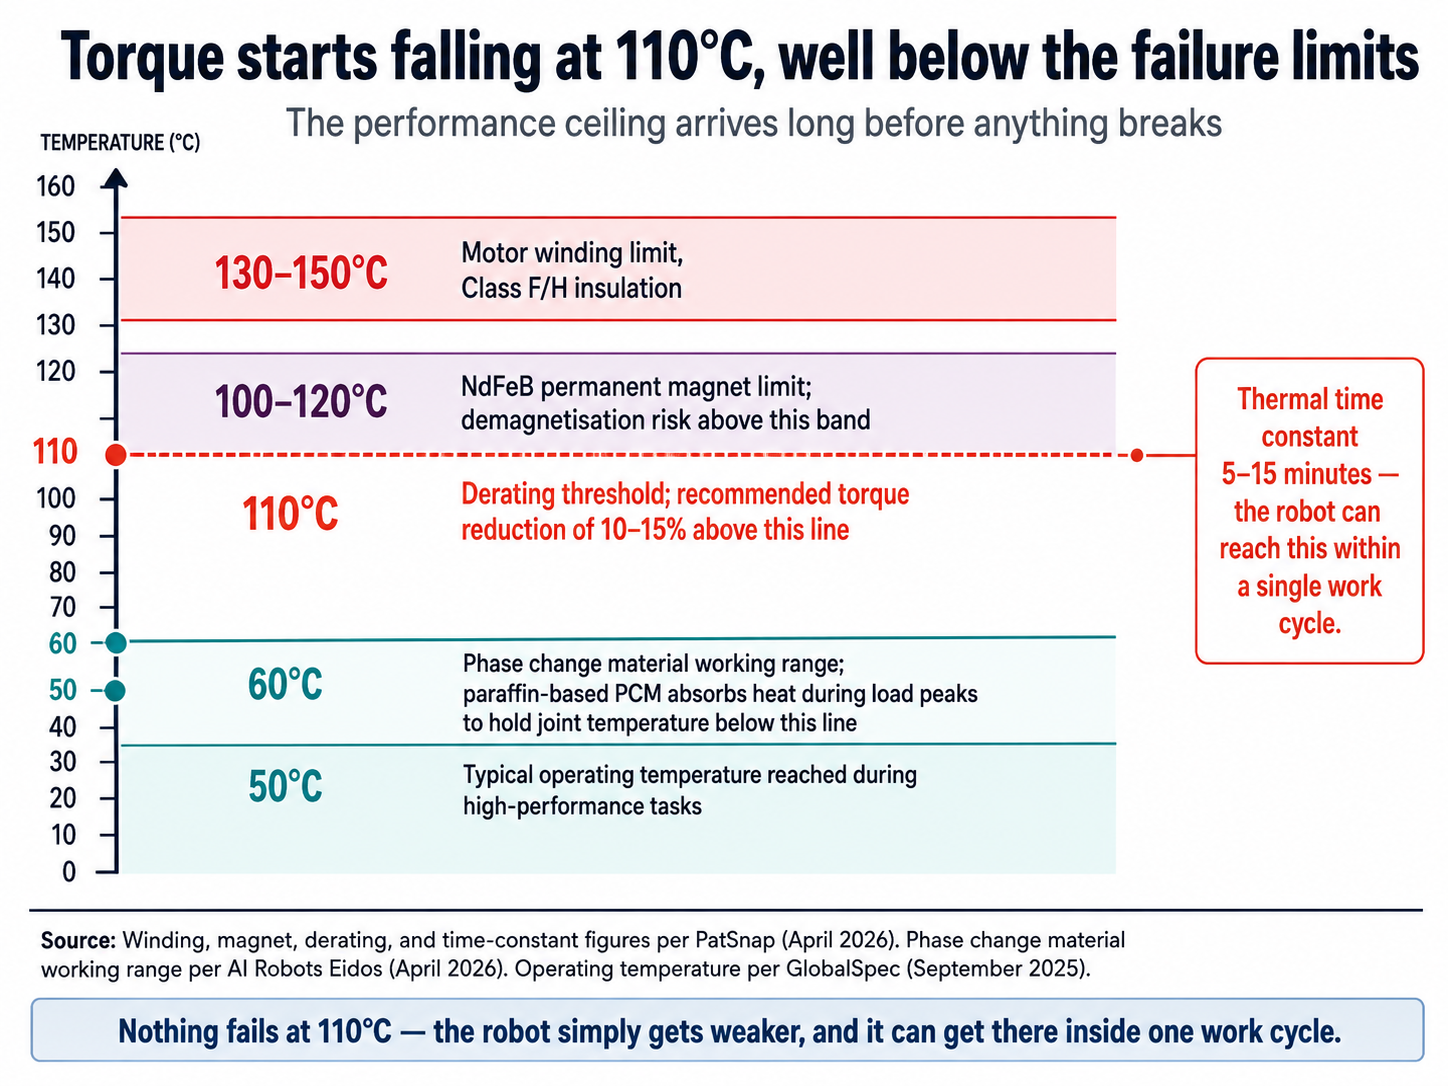
ヒューマノイドロボットが過熱するのは、そのアクチュエータが、放熱のための表面積が限られた、高密度に詰め込まれた人間型の筐体内部で、抵抗熱や摩擦熱を発生させるためです。 2026年4月にPatSnapが発表したアクチュエータ工学分析によると、モーターの巻線は通常130~150°C、NdFeB磁石は100~120°Cに制限されており、熱時間定数が5~15分の条件下で、110°Cを超えるとトルクのディレーティング(出力低減)が10~15%推奨されています。 2026年4月にPatSnapが発表したアクチュエータ工学分析によると。NASAジョンソン宇宙センターの研究資料によれば、オペレーターは、胴体および脚部のアクチュエータ温度が安全範囲内に戻るまで、ヒューマノイド「ヴァルキリー」の運用を延期している。
巻線温度が110°Cを超えるとトルクは10~15%低下し、図1は、その閾値が、遵守すべき磁石、絶縁材、および相変化の限界値に対してどこに位置するかを示している。
材料のジレンマ:軽量化と冷却は相反する
四肢の質量1グラムごとに、加速にはトルクが、移動にはバッテリーが、そして発生には熱が必要となる。したがって、軽量化はヒューマノイド設計における中心的な技術的課題である。テスラの「オプティマスGen 2」は、前世代モデルより10kg軽量化され、動作速度も30%向上した。その主要な要因としてPEEKが挙げられ、中核的な構造材料としてマグネシウム合金が採用されている。
この材料置換は質量の面で効果を発揮する。マグネシウムの密度は約1.8 g/cm³であるのに対し、アルミニウムは2.63~2.85 g/cm³であり、図2に示す密度と熱的挙動の比較からは、質量のみを基準に選択した場合に生じる傾向が明らかになる。
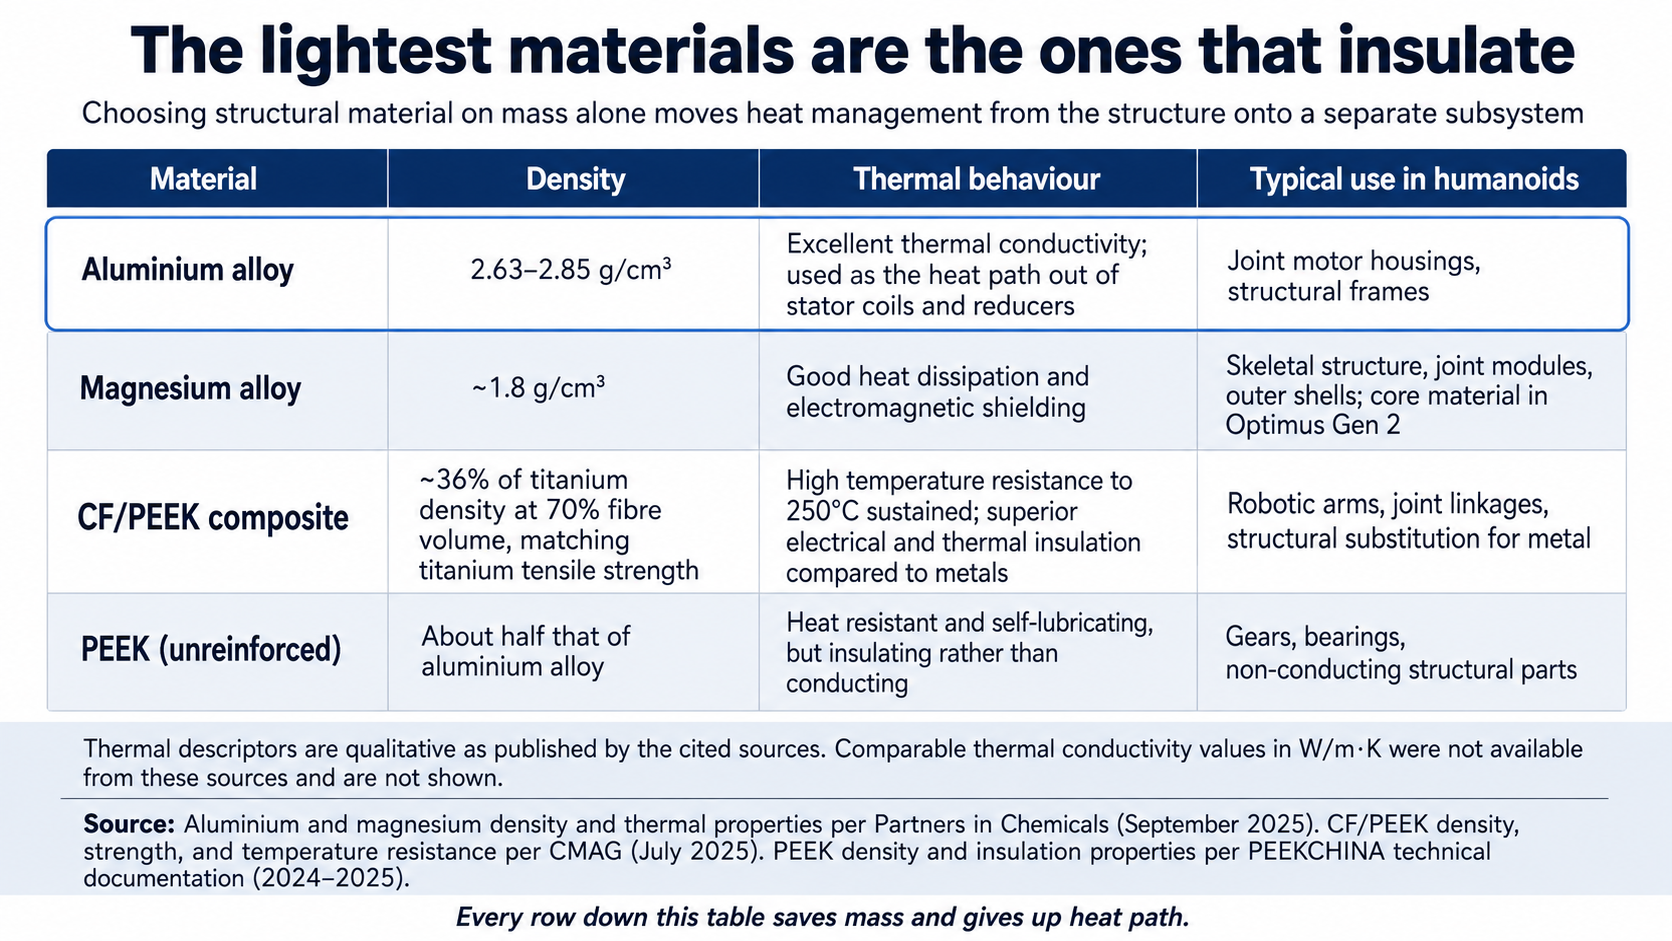
これに対し、設計者は、熱管理機能を構造体から切り離し、専用のサブシステムに移すことで対応している。AI Robots Eidosは2026年4月、現在標準となっている以下の技術を報告している: モーター部に限定してアルミニウム合金製ハウジングを残すこと、金属製ハウジング内にグラファイトシートや高熱伝導性複合材料を埋め込むこと、そして接合部にパラフィン系相変化材料を配置し、負荷のピーク時に熱を吸収し、負荷が低下すると放熱することで温度を60°C以下に維持すること。これらの追加措置のそれぞれが、まさに
それを取り除くための工数。軽量化が進めば進むほど、発熱量は増える。
2026年、ヒューマノイドロボットが実際に担う役割
Agility社の「Digit」は、ロボット・アズ・ア・サービス(RaaS)契約に基づき、GXOの施設で10万個以上のトートを搬送しており、図3に示す「実績のある作業」と「実績のない作業」の割合は、持続的なトルク需要をほぼ正確に反映している。
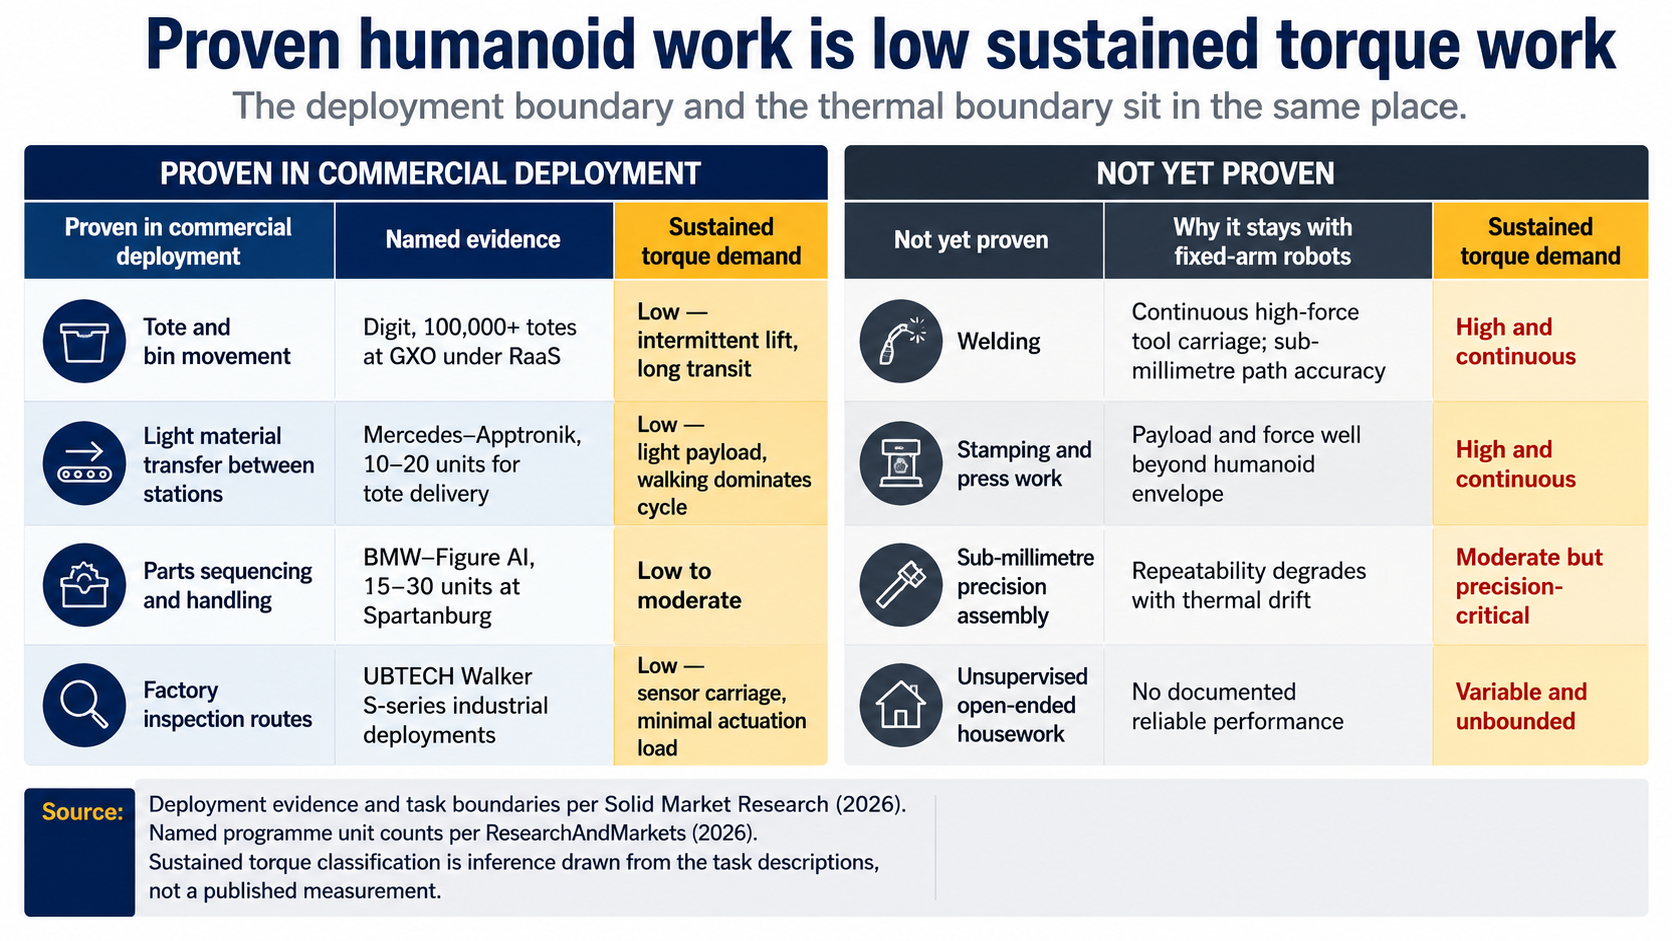
図3の持続トルク分類は、公表された測定値ではなく推論に基づくものであり、その点を指摘しておく価値がある——生産負荷下での関節温度を公表しているメーカーは存在しないからだ。しかし、この相関関係を他の方法で説明することは困難である。 倉庫内でトートボックスを運ぶ作業は、その大部分が移動であり、アクチュエータは動作と回復を繰り返します。一方、溶接トーチを継ぎ目に当て続けることは、同じ巻線に回復間隔なしに連続して高電流を流すことになり、これはまさに、定格引き下げの閾値が防止するために存在する条件そのものです。
耐久性の問題に対するUBTECHのアプローチが示唆に富むのは、問題を解決するのではなく回避している点にある。Walker S2は約3分で自身のバッテリーを交換でき、24時間体制の産業利用が可能であると謳われている。これは蓄えられたエネルギーへの対応に過ぎない。20分間110°Cにさらされていた関節の問題には対処していない。
「熱的上限」はフェーズか、それともフロアか
技術的進歩の立場:冷却技術は著しく向上している
水冷式電動アクチュエータは理論上の話ではない。DARPAロボティクス・チャレンジ
ヒューマノイドロボット「SCHAFT」と「JAXON」は、粘弾性液体冷却アクチュエータに関する公表済みの研究で報告されているように、放熱性を向上させることを特に目的として、これらを用いて製作されました。現在、相変化材料により、負荷のピーク時においても関節温度を60°C以下に抑えることが可能となっています。 アルミニウム製ハウジングにはグラファイトシートや高熱伝導性複合材料が埋め込まれており、ヒューマノイドの筐体には専用のDCファンによる冷却システムが設計されている。材料技術の進展もこの主張を裏付けています。CMAGの2025年7月の分析によると、産業用ロボットにおいてマグネシウム合金の採用により、重量を11%削減すると同時にエネルギー消費を10%削減できたことが記録されています。これは、質量と熱設計の目標が相反するのではなく、共に達成された稀有な事例です。 現在の熱設計上の限界を固定的なものと見なすことは、製品世代ごとにこの面で改善を続けているこの分野を誤って解釈することになる。
構造的限界説:冷却対策を講じるたびに、機械の質量が増加する
PatSnapの2026年4月の評価では、大規模なヒューマノイド導入を妨げる主要な機械的ボトルネックとして、持続的な産業用デューティサイクル下におけるアクチュエータの信頼性が挙げられている。知覚でも、計画でも、操作ソフトウェアでもない。 全身プラットフォームは30以上の自由度を持ち、それぞれが数千時間の稼働時間を通じて、ドリフトすることなく正確かつ再現性のあるトルクを供給することが求められます。
進歩の事例におけるあらゆる技術には、何かしらの追加要素が伴います。液体ループにはポンプ、貯液タンク、配管が必要です。相変化材料は質量であり、それを搬送し加速しなければなりません。ファンは、稼働時間を制限する同じバッテリーから電力を消費します。 制約は外側へと広がっていく。それは解消されることはない。なぜなら、それは、高出力密度の機械を、機械には備わっていない冷却メカニズムによって自らを冷却する生物学的システムに合わせて選ばれた形状に収めようとした結果だからだ。
証拠に基づけば、どちらの見方も整合しています。デューティサイクルは長くなり、図3の展開境界は移動するでしょう――意見の相違は方向ではなく、その傾きに関するものです。では、
「settle it」とは、現在どのメーカーも公表していない数値のことだ。それは、工場の周囲温度下で8時間のシフト全体にわたって持続するトルク出力であり、実証ではなく測定によって得られた数値である。ヒューマノイドプラットフォームがその数値を公表するまでは、熱的限界は「突破」されるのではなく「管理」されているに過ぎず、ヒューマノイドロボットにおける実用化への課題は、ソフトウェアと同様に関節ハウジングにも存在している。この開発は、以下の点を裏付けている:
- AIロボットの仕組み:ロボットの能力を支える物理的メカニズムを解説する主要な記事。製品カテゴリーではなく、ハードウェアの制約が機械の持続可能な性能を決定する理由についても説明しています。
- ヒューマノイドロボット対従来の自動化:なぜその比較は誤った問いなのか:ここで説明される導入の境界は、そこで述べられている「タスク適合性」の議論の背後にある物理的な理由を示している。
- ロボット工学における自由度:ロボットの軸が意味すること、そして「多ければ多いほど良い」のか:ヒューマノイドは30個以上の動力関節を備えており、その一つひとつが自由度であると同時に熱源でもある。
ジョンソン宇宙センターのオペレーターたちが計器を注視しているのは、ヴァルキリーが古い機械だからではありません。トルクを生み出すモーターはそれに比例して熱を発生させ、いかなるソフトウェアでもその比率を変えることはできないからです。それ以降に製造されたすべてのヒューマノイドは、同じ算術的課題に直面し、同じ解決策――モーターにはアルミニウム、その他の部分にはポリマー――を採用してきました。
それ以外には、接合部に相変化ワックスが使用されており、金属が限界に達した時点で動作サイクルが終了する。実運用記録は、まさにその制約が予測する通りである。つまり、トートボックスや検査ルートが対象であり、溶接ビードではない。どこかの材料研究所には、汗をかくハイドロゲルアクチュエータがある。これは2020年に『Science Robotics』誌に掲載されたが、いまだに製品化されていない。 これを実用化されたヒューマノイドに組み込んだ企業は、より優れたロボットを販売することにはならないだろう。その企業が販売するのは、より長い稼働時間である。よくある質問
1. ヒューマノイドロボットとは何ですか?
ヒューマノイドロボットとは、人間の身体構造(2本の脚、2本の腕、胴体、頭部)に基づいて構築された機械であり、人間のために設計された空間で動作できるように作られています。その多くは30個以上の駆動関節を備えており、各関節にはブラシレスモーターとハーモニックギアボックスまたはサイクロイドギアボックスが組み合わされています。 2026年現在、市販されているプラットフォームには、Figure 03、Agility社のDigit、UBTECH社のWalker S2、Unitree社のG1およびH2、そしてテスラ社のOptimusなどがあります。
2. ヒューマノイドロボットは、充電なしでどれくらい稼働できるか?
GlobalSpec(2025年9月)によると、図01やUBTECHの「Walker S2」を含むプラットフォームの公表稼働時間は、1回の充電あたり2~4時間となっている。 制限となるのはバッテリーだけではありません。熱時間定数が5分から15分であるため、関節アクチュエータは1回の作業サイクル内でトルクのディレーティング閾値に達してしまう可能性があります。UBTECHの「Walker S2」は、約3分でバッテリーを交換することで、蓄電量の制限に対処しています。
3. ヒューマノイドロボットはなぜそれほど高温になるのか?
モーターの巻線は抵抗熱を発生させ、ギアボックスは摩擦熱を発生させるが、これらは放熱のための表面積が限られた、高密度に詰め込まれた人型筐体内部で発生する。GlobalSpec(2025年9月号)によると、高性能な作業中は動作温度が50°Cに達する。 PatSnapのアクチュエータ工学解析(2025年4月)によると、110°Cを超える場合は10~15%のトルクディレーティングが推奨され、巻線の限界温度は130~150°C、NdFeB磁石の限界温度は100~120°Cとなっています。
2026年)。4. ヒューマノイドロボットはどのような材料で作られていますか?
アルミニウム合金、マグネシウム合金、炭素繊維複合材、およびPEEKを含む高性能ポリマーです。アルミニウムは熱伝導性の高さから関節部のモーターハウジングに採用されています。また、密度が約1.8 g/cm³のマグネシウムは骨格構造や外殻に使用されており、テスラの「オプティマス・ジェネレーション2」の中核材料となっています。 CMAG(2025年7月)によると、繊維体積比70%のCF/PEEKは、密度がチタンの約36%でありながら、引張強度はチタンと同等ですが、金属が導電する部分でも絶縁性を発揮します。
5. 現在、ヒューマノイドロボットはどのような用途に使われていますか?
倉庫物流におけるトートやビンの搬送、作業ステーション間の軽量資材の移送、部品の順序付け、および検査ルートの移動などです。Agility社の「Digit」は、Robots-as-a-Service(RaaS)契約に基づき、GXOの施設で10万個以上のトートを搬送し、トヨタの工場では1年間にわたるパイロット運用を完了しました。 具体的な導入事例としては、BMWとFigure AIによる15~30台規模のプロジェクト、メルセデス・ベンツとApptronikによる10~20台規模のプロジェクト、BYDとUBTECHによる100~200台規模のプロジェクトが挙げられます。
6. ヒューマノイドロボットは家事ができるのか?
Solid Market Research(2026年)が発表した導入分析によると、現在、人間の監視なしに自由度の高い家事を確実にこなせるヒューマノイドロボットは存在しない。 1X社の「NEO」をはじめとする消費者向けプラットフォームでは、洗濯物の畳みや棚の整理を実証しているが、多くのシステムでは自律性と遠隔操作、制御された環境、あるいは範囲が厳格に限定されたワークフローを組み合わせており、実証済みの商用利用は依然として倉庫や工場での作業に集中している。
7. ヒューマノイドロボットの価格はどれくらいですか?
メーカー公表の価格は、Unitree G1の約13,500ドルからUnitree H2 Plusの100,000ドルまで幅がある。 ResearchAndMarkets(2026年)によると、第1波の導入段階における産業用プラットフォームの価格は80,000ドルから250,000ドルの間にある。 現在、数千台単位での出荷を行っているのはUnitree、AgiBot、UBTECHのみであり、2025年の出荷台数はUnitreeが5,500台、AgiBotが5,168台となっている。