一家电池初创公司,而非人工智能实验室,或许将决定谁能在类人机器人竞赛中胜出
Agility Robotics刚刚选定Nyobolt,旨在将Digit 5的充电时间缩短至9分钟,继大疆(DJI)和波士顿动力(Boston Dynamics)之后,也加入了这场旨在消除机器人停机时间的竞争。 在类人机器人领域,真正的竞争优势可能属于解决充电问题的一方,而非训练出最智能模型的一方,而头条新闻中提到的各项指标背后的厂商数据,仍需经过实地测试的验证。


Agility Robotics 在过去一年里致力于让 Digit 5 提升承重能力、在有人走近时蹲下,并通过基于 NVIDIA 机器人计算堆栈的安全审查。但这些都不是本周公告的头条新闻。 大家反复提及的数字则更为简单:工作90分钟,充电9分钟。
这才是本文的真正论点。整个行业一直在以机器人内部模型的智能程度作为卖点来推销类人机器人。 而真正决定机器人车队能否收回成本的关键,其实是一只秒表——而目前掌握这只秒表的公司,既不是Agility,也不是NVIDIA,更不是那些追逐灵巧性基准测试的基础模型实验室。它正是Nyobolt——一家总部位于剑桥的电池制造商,大多数买家对此闻所未闻。
Agility首席商务官丹尼尔·迪兹(Daniel Diez)在10月15日宣布与Nyobolt合作时表示:“对我们的客户而言,Digit的运行时间就是商业价值所在。”他的说法没错,而这恰恰是业界至今讨论这项技术时所存在的问题。
每个品类都在独自解决的“秒表问题”
纵观本月发布或更新的各类机器人产品,其模式如出一辙:没有人再争论智能水平了,所有人都聚焦于停机时间。
Digit 5宣称其工作与充电时间比达到10:1,较Digit 4的2:1有所提升;Agility表示,这意味着在24小时内可实现超过20小时的有效工作时间。 波士顿动力(Boston Dynamics)在量产版Atlas上采取了不同的方案:与其加快充电速度,不如让机器人自行走到充电站,并在三分钟内完成电池更换,这样就完全无需进行约90分钟的常规充电。 大疆(DJI)本周在一款截然不同的设备上采用了相同的解决方案。其新款Dock 4可在25秒内自动更换无人机电池,将原本需要30分钟的充电时间缩短为地面人员无需等待的零等待时间。
三家公司,三款机器人
尽管形式各异,但有一个共同的结论:当前商业机器人领域最棘手的未解难题,既不是感知,也不是操作。而是机器在过去那十二分钟里——也就是它原本坐在充电器上充电的时间——究竟该做什么。Nyobolt的真正赌注:卖的是电池技术,而非机器人
Nyobolt 并非试图打造更优秀的人形机器人。它试图让自己成为每家机器人公司都不可或缺的组件——无论谁在机器人形态之争中胜出,而其与 Digit 5 达成的交易并非其首个佐证。 Symbotic——这家仓库自动化公司于今年5月领投了Nyobolt的6000万美元C轮融资——其SymBot自主移动机器人中已搭载了Nyobolt的电池组。 关于这一部署,Nyobolt自己公布的数据显示:其电池的循环寿命是传统锂离子电池的10倍,重量比Symbotic此前使用的超级电容器轻40%。
这是一种“锄头与铁锹”的战略,其前景比表面看起来更为乐观。人形机器人制造商必须逐个客户地争取设计订单、安全认证和公众信任;而能够解决充电速度与性能衰减之间权衡问题的电池供应商,则会在这些客户每次出货时获得收益。 Nyobolt公开的目标客户名单中根本没有类人机器人。其目标市场是吸收GPU瞬态功率峰值的人工智能数据中心、电动出行以及仓库自动导引车(AMR),而类人机器人只是其庞大业务版图中的一条分支。
最终从类人机器人热潮中获取最大价值的公司,或许永远不会在工厂车间部署一台机器人。
销售数据如何超前于实际证据
这正是我产生怀疑的地方,也是买家也应保持警惕之处。10:1的工作与充电比例是一个基于两个实验室数据的算术推导:90分钟的运行时间数据和9分钟的充电时间数据。 Agility尚未公布任何生产车间测试数据,证明Digit 5机器人能在真实的24小时运行周期中——包含实际任务中断和实际排队情况——实际完成超过20小时的工作。
如果一个站点运行多台机器人,则需要一个充电底座,此外还需考虑电池的实际老化问题。该公司确实提到,截至目前Digit在实际环境中的运行时间已超过65,000小时,这确实是一项有说服力的业绩记录,但这些数据是在采用当前这种特定电池与充电速率组合之前积累的。快速充电还面临着一个真实的电化学权衡问题,而供应商在演示文稿中往往会忽略这一点。 向锂离子电池更快地注入电流会增加阳极上发生锂沉积的风险,而随着电池老化,这种风险会不断增加。这就是为什么在全新电池组上看似正常的充电协议,却会缩短已经经历过数千次充放电循环的电池组的使用寿命。 Nyobolt的解决方案——也是Symbotic选择它而非传统电池的原因——在于其专有的负极和电池设计,该设计专门针对高充电速率下这种失效模式而开发。这一主张得到了充分验证,因此Symbotic将其应用于量产的AMR机器人中。 但该方案在重达284磅、执行不同工作循环、承受不同振动和热负荷的双足类人机器人内部是否能保持同样的性能,则是一个独立的工程问题,目前除Agility和Nyobolt之外,尚无其他机构对此进行过独立测试。
以上这些并不能证明“10:1”这一数据不实。它只是一个技术规格,而非实际测试结果。
马尼拉的买家实际上应该要求什么
我运营的一个平台追踪了数百条此类公告,而我关注的重点并非标题中的数字,而是供应商是否会提供其背后的具体测量数据。
任何在2027年评估类人机器人或AMR车队的运营商,都应提出三个新闻稿本身绝不会回答的问题:在你们引用的比率中,什么才算作“有效工作小时”,其中是否包含任务排队和恢复时间? 在您声明的充电速率下,电池经过1,000个充放电循环后的实际(而非模拟)性能衰减曲线是怎样的?当某个站点使用三台机器人共享一个充电坞(而非仅有一台机器人)时,您的正常运行时间计算结果又会发生什么变化?
能真正做到吗?能够用真实数据(而非对同一组实验室数据的重新计算结果)回答这三个问题的供应商,才值得签订试点合同。无法做到这一点的供应商,卖的只是规格表,而非排班表。
下一步关注重点
围绕类人机器人的营销话术将持续从灵巧度基准转向轮班计划的承诺,因为买家已开始关注经济效益,而非花哨的表演。这是一种进步。 接下来诚实的一步,是整个行业养成公布实际部署中测得的运行时间和性能退化数据的习惯,而不是仅提供发布当日的理论计算。在此之前,关于任何新型类人机器人最实用的问题,并非其模型有多智能,而是电池由谁制造,以及该企业是否愿意展示其技术成果。
本分析反映了作者对Agility Robotics和Nyobolt于2026年10月15日发布的公告、Nyobolt关于其Symbotic部署的公开资料、大疆(DJI)Dock 4发布资料以及波士顿动力(Boston Dynamics)公布的Atlas规格的解读,仅供一般参考。 本文不构成任何投资、法律或专业建议。
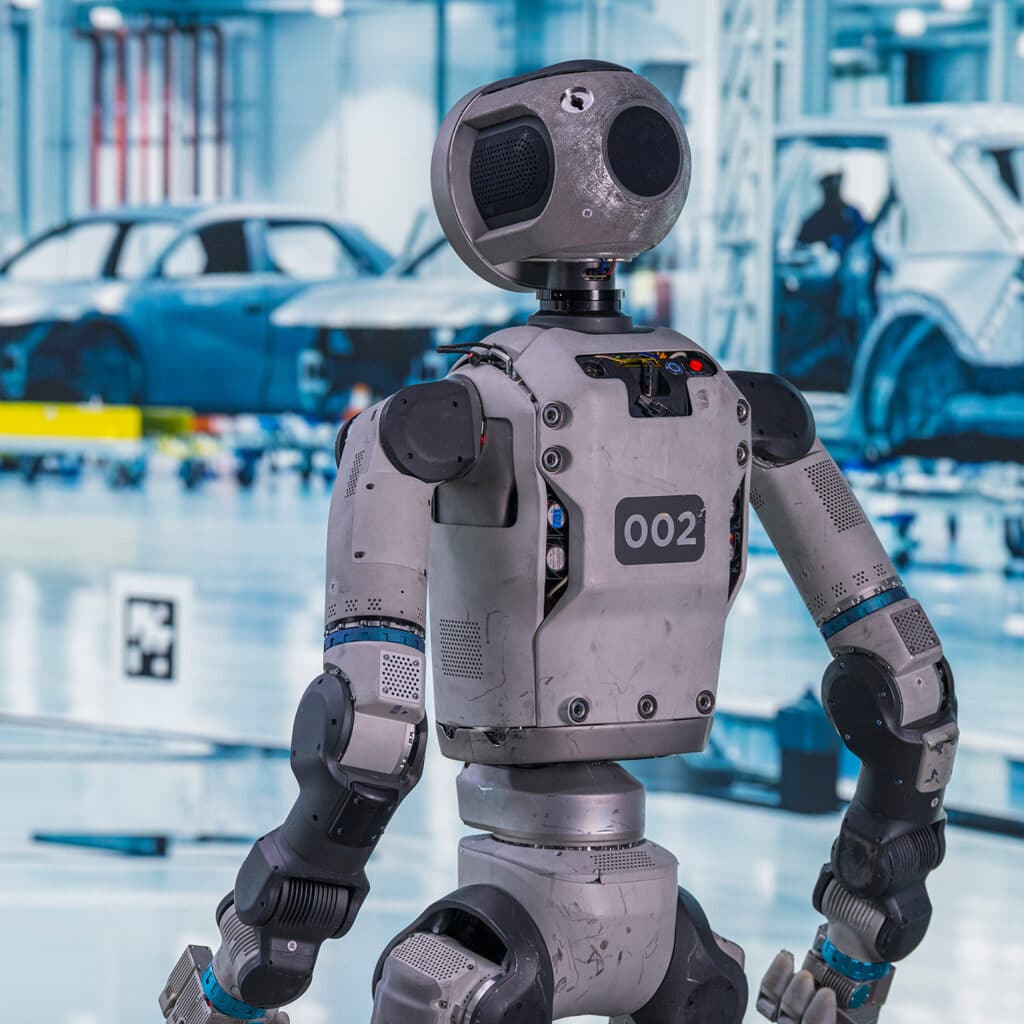
封面图:Agility Robotics的Digit 5类人机器人,图片由Nyobolt提供。