
Humanoide Roboter: Was sie sind, warum sie überhitzen und wo sie zum Einsatz kommen
Im Johnson Space Center der NASA überwachen die Bediener des humanoiden Roboters „Valkyrie“ die Temperaturen seiner Antriebe. Wenn die Beine oder der Oberkörper zu heiß werden, wird die Arbeit unterbrochen, bis sie wieder abgekühlt sind. Nicht die Batterie – das Metall. Die humanoide Form wurde einem Körper nachempfunden, der schwitzt. Kein kommerzieller humanoider Roboter tut dies.

Humanoide Roboter: Was sie sind, warum sie überhitzen und wo sie zum Einsatz kommen
Im Johnson Space Center der NASA muss ein Bediener beim Betrieb des humanoiden Roboters „Valkyrie“ den thermischen Zustand seiner elektrischen Aktuatoren kontinuierlich überwachen. Erreichen die Aktuatoren im Oberkörper oder in den Beinen unsichere Temperaturen, wird der Betrieb ausgesetzt, bis sie wieder auf Werte innerhalb der zulässigen Grenzen abgekühlt sind – eine Einschränkung, die in einer Studie des NASA JSC zur thermischen Erholung bei mehrgliedrigen Robotern dokumentiert ist. Nicht die Batterie. Das Metall.
Humanoide Roboter werden üblicherweise als Batterieproblem dargestellt, und die Laufzeitangabe von zwei bis vier Stunden ist der Wert, der allgemein genannt wird. Die Batterie stellt die sichtbare Grenze dar. Die Wärme ist die entscheidende Grenze, und sie tritt zuerst ein.
Was ist ein humanoider Roboter?
Ein humanoider Roboter ist ein Roboter, der nach dem Bauplan des menschlichen Körpers konstruiert ist – zwei Beine, zwei Arme, ein Oberkörper und ein Kopf –, damit er in für Menschen konzipierten Räumen arbeiten kann. Die meisten verfügen über 30 oder mehr motorisierte Gelenke. Der kommerzielle Einsatz im Jahr 2026 konzentriert sich auf den Transport von Gegenständen, den Materialtransfer und Inspektionsaufgaben.
Ein humanoider Roboter ist eine Maschine, die nach dem menschlichen Körperbauprinzip konstruiert ist, sodass er sich in Umgebungen einfügt, die für den menschlichen Körper ausgelegt sind. Dies ist derzeit von Bedeutung, da Plattformen von Figure AI, Agility Robotics, UBTECH, Unitree und Tesla den Schritt von der Demonstrationsphase hin zu bezahlten Pilotprojekten vollzogen haben, wobei laut Counterpoint Research chinesische Unternehmen im Jahr 2025 mehr als 80 % der weltweiten Installationen ausmachen werden. Für einen Betriebsleiter bedeutet dies in der Praxis, dass sich sowohl die Vorteile als auch die Grenzen des Formfaktors aus derselben Entscheidung ergeben – nämlich der Nachbildung einer für ein biologisches System optimierten Form.
Jedes dieser über 30 Gelenke besteht aus einem bürstenlosen Motor, der mit einem harmonischen oder zykloiden Getriebe gekoppelt ist, und die technische Analyse von PatSnap vom April 2026 nennt die Zuverlässigkeit der Aktuatoren unter anhaltenden industriellen Arbeitszyklen als den primären mechanischen Engpass, der einen großflächigen Einsatz verhindert. Harmonische Antriebe bieten hohe Übersetzungsverhältnisse in kompakten Baugrößen, was sich für die Integration auf Gelenkebene eignet, doch ihre Flex-Spline-Komponenten sind
die unter genau jener zyklischen Belastung, wie sie beim Gehen und wiederholten Heben auftritt, einem Ermüdungsversagen unterliegt.Warum die Wärme vor der Batterie an ihre Grenzen stößt
Die Evolution hat das Problem der anhaltenden körperlichen Arbeit in einem kompakten, aufrecht stehenden Körperbau durch Verdunstungskühlung gelöst. Die menschliche Haut gibt Wasser ab, das Wasser leitet beim Verdunsten Wärme ab, und das darunterliegende Strukturmaterial muss überhaupt keine Wärme leiten. Dieses Teilsystem war der einzige Teil des Referenzdesigns, der nicht kopiert wurde – obwohl die Forscher diese Auslassung anerkennen, wie ihre 2020 in „Science Robotics“ veröffentlichte Arbeit über autonomes Schwitzen in 3D-gedruckten Hydrogel-Aktuatoren zeigt.
Ohne dieses System leitet ein Humanoid Wärme über Metall und Luft ab – und zwar innerhalb einer Hülle mit begrenzter Oberfläche. Die Analyse von GlobalSpec vom September 2025 verzeichnet Betriebstemperaturen von bis zu 50 °C bei Hochleistungsaufgaben, wobei Effizienz und Zuverlässigkeit sinken, sobald die Temperaturbegrenzung greift, und stellt fest, dass die kompakte Bauform die Wärmeableitungsfläche so stark einschränkt, dass eine aktive Kühlung erforderlich wird – was wiederum selbst einen zusätzlichen Energieverbrauch darstellt.
Warum überhitzen sich humanoide Roboter?
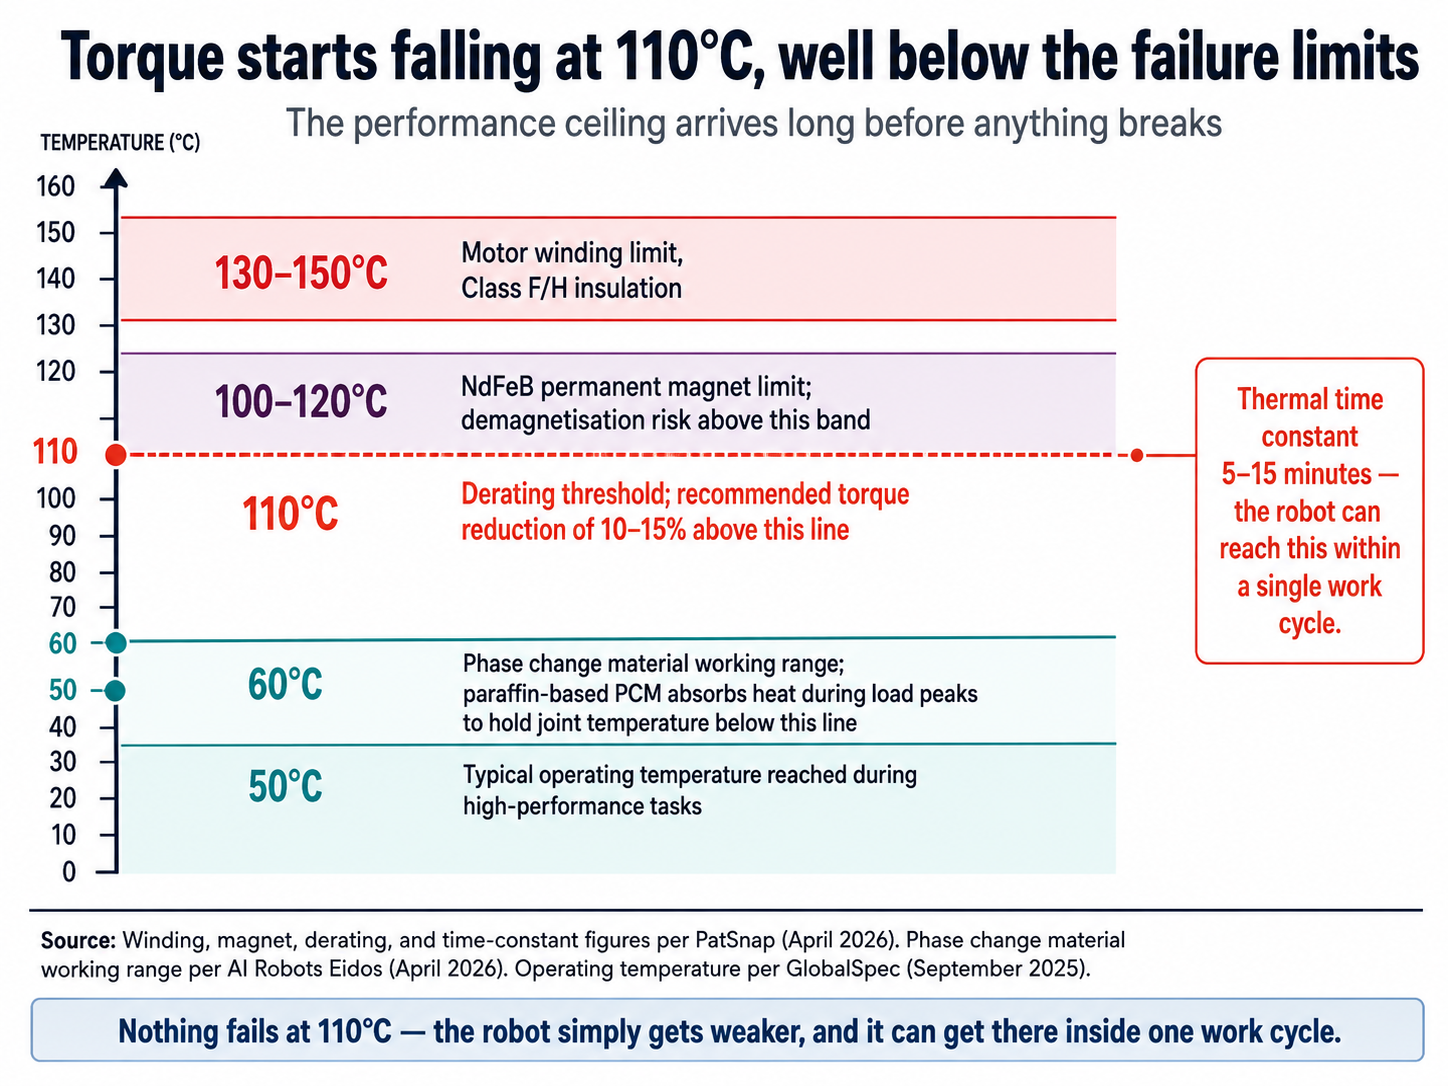
Humanoide Roboter überhitzen, weil ihre Aktuatoren Widerstands- und Reibungswärme innerhalb eines dicht gepackten, menschenförmigen Gehäuses mit begrenzter Oberfläche zur Wärmeabgabe erzeugen. Motorwicklungen sind in der Regel auf 130–150 °C und NdFeB-Magnete auf 100–120 °C begrenzt, wobei bei einer thermischen Zeitkonstante von fünf bis fünfzehn Minuten eine empfohlene Drehmomentreduzierung von 10–15 % oberhalb von 110 °C gilt, wie aus einer von PatSnap im April 2026 veröffentlichten Analyse zur Antriebstechnik hervorgeht. Forschungsergebnisse des NASA Johnson Space Center belegen, dass Bediener den Betrieb des humanoiden Roboters „Valkyrie“ so lange aussetzen, bis die Temperaturen der Torso- und Bein-Antriebe wieder innerhalb sicherer Grenzen liegen.
Das Drehmoment wird um 10 bis 15 % reduziert, sobald die Wicklungstemperatur 110 °C überschreitet, und Abbildung 1 zeigt, wo dieser Schwellenwert im Verhältnis zu den Grenzwerten für Magnete, Isolierung und Phasenwechsel liegt, die eingehalten werden müssen.
Die Materialfalle: Leichtigkeit und Kühlung ziehen in entgegengesetzte Richtungen
Jedes Gramm Gliedmaßenmasse kostet Drehmoment zur Beschleunigung, Batterieleistung zum Antrieb und Wärme zur Erzeugung – daher ist die Gewichtsreduzierung das zentrale technische Ziel beim Design humanoider Roboter. Teslas „Optimus Gen 2“ ist 10 kg leichter und 30 % schneller als sein Vorgänger, wobei PEEK als entscheidender Faktor und eine Magnesiumlegierung als zentrales Strukturmaterial genannt werden.
Der Austausch wirkt sich auf die Masse aus. Magnesium hat eine Dichte von etwa 1,8 g/cm³ gegenüber 2,63 bis 2,85 bei Aluminium, und der Vergleich von Dichte und thermischem Verhalten in Abbildung 2 zeigt das Muster, das sich aus der alleinigen Entscheidung aufgrund der Masse ergibt.
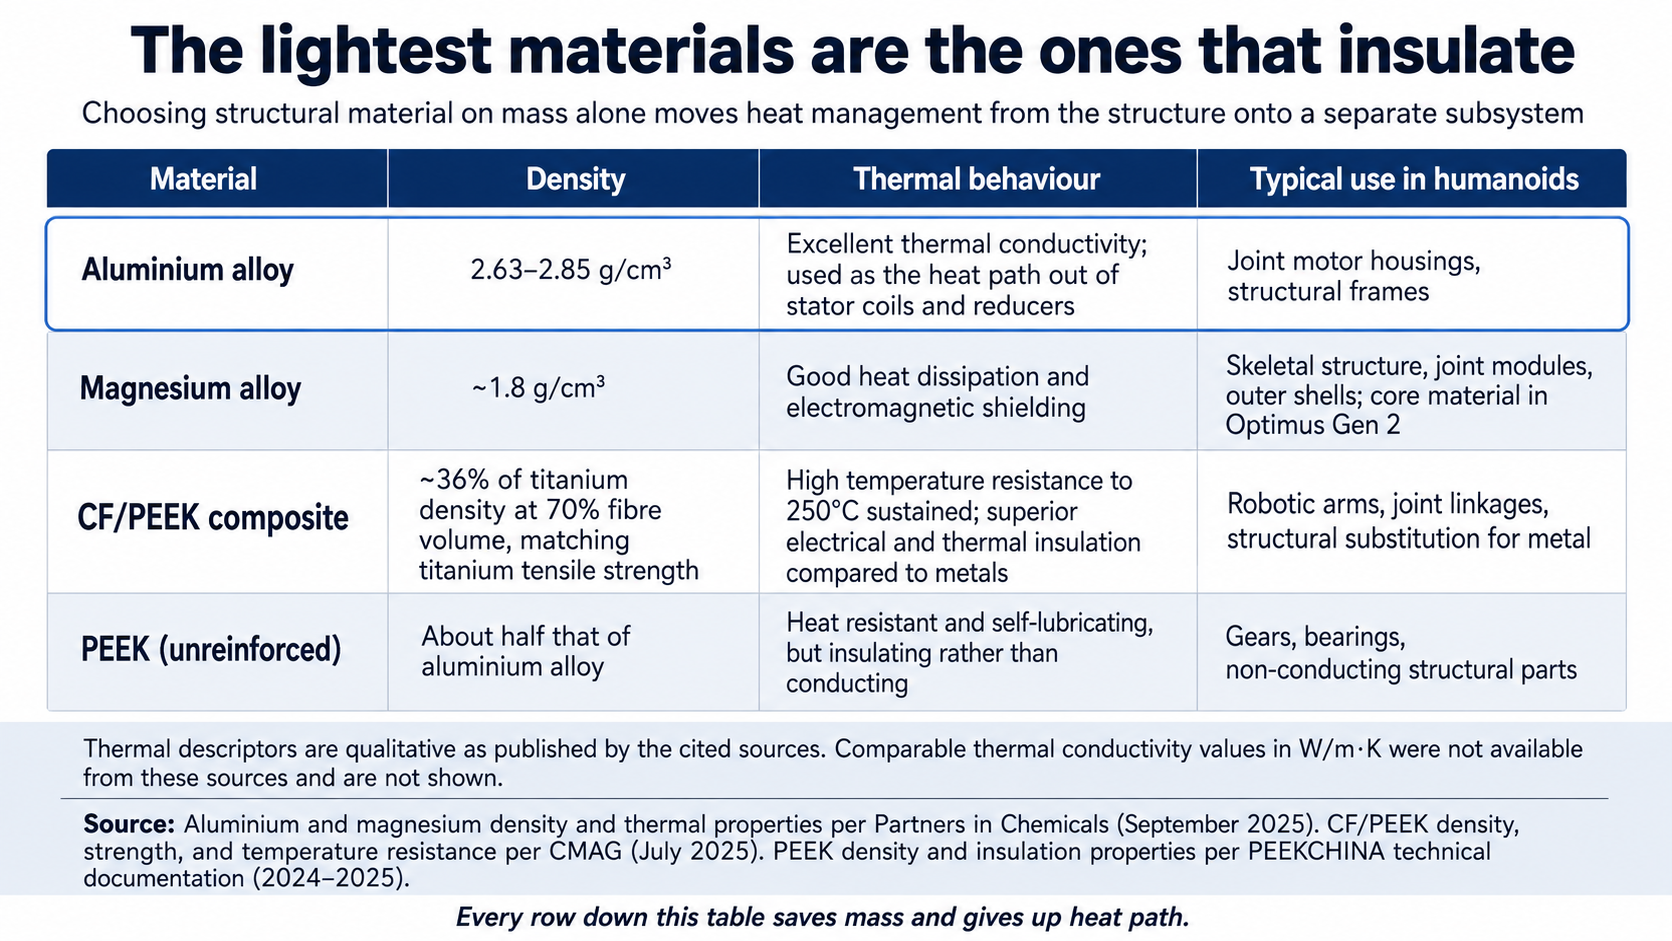
Konstrukteure reagieren darauf, indem sie das Wärmemanagement aus der Struktur heraus in spezielle Subsysteme verlagern. AI Robots Eidos dokumentierte im April 2026 die mittlerweile standardmäßigen Techniken: Gehäuse aus Aluminiumlegierungen, die gezielt am Motor verbleiben, Graphitplatten und hochleitfähige Verbundwerkstoffe, die in Metallgehäuse eingebettet sind, sowie Phasenwechselmaterialien auf Paraffinbasis in Verbindungsstellen, die bei Lastspitzen Wärme aufnehmen und bei Lastabfall wieder abgeben, wodurch die Temperatur unter 60 °C gehalten wird. Jede dieser Ergänzungen führt Masse an eine Maschine zurück, die gerade
Der technische Aufwand für dessen Entfernung.Je leichter er wird, desto heißer läuft er.
Was humanoide Roboter im Jahr 2026 tatsächlich leisten
Der „Digit“ von Agility hat im Rahmen eines „Robots-as-a-Service“-Vertrags in einer GXO-Anlage mehr als 100.000 Behälter transportiert, und die Aufteilung zwischen bewährten und noch nicht erprobten Aufgaben in Abbildung 3 spiegelt den anhaltenden Drehmomentbedarf nahezu exakt wider.
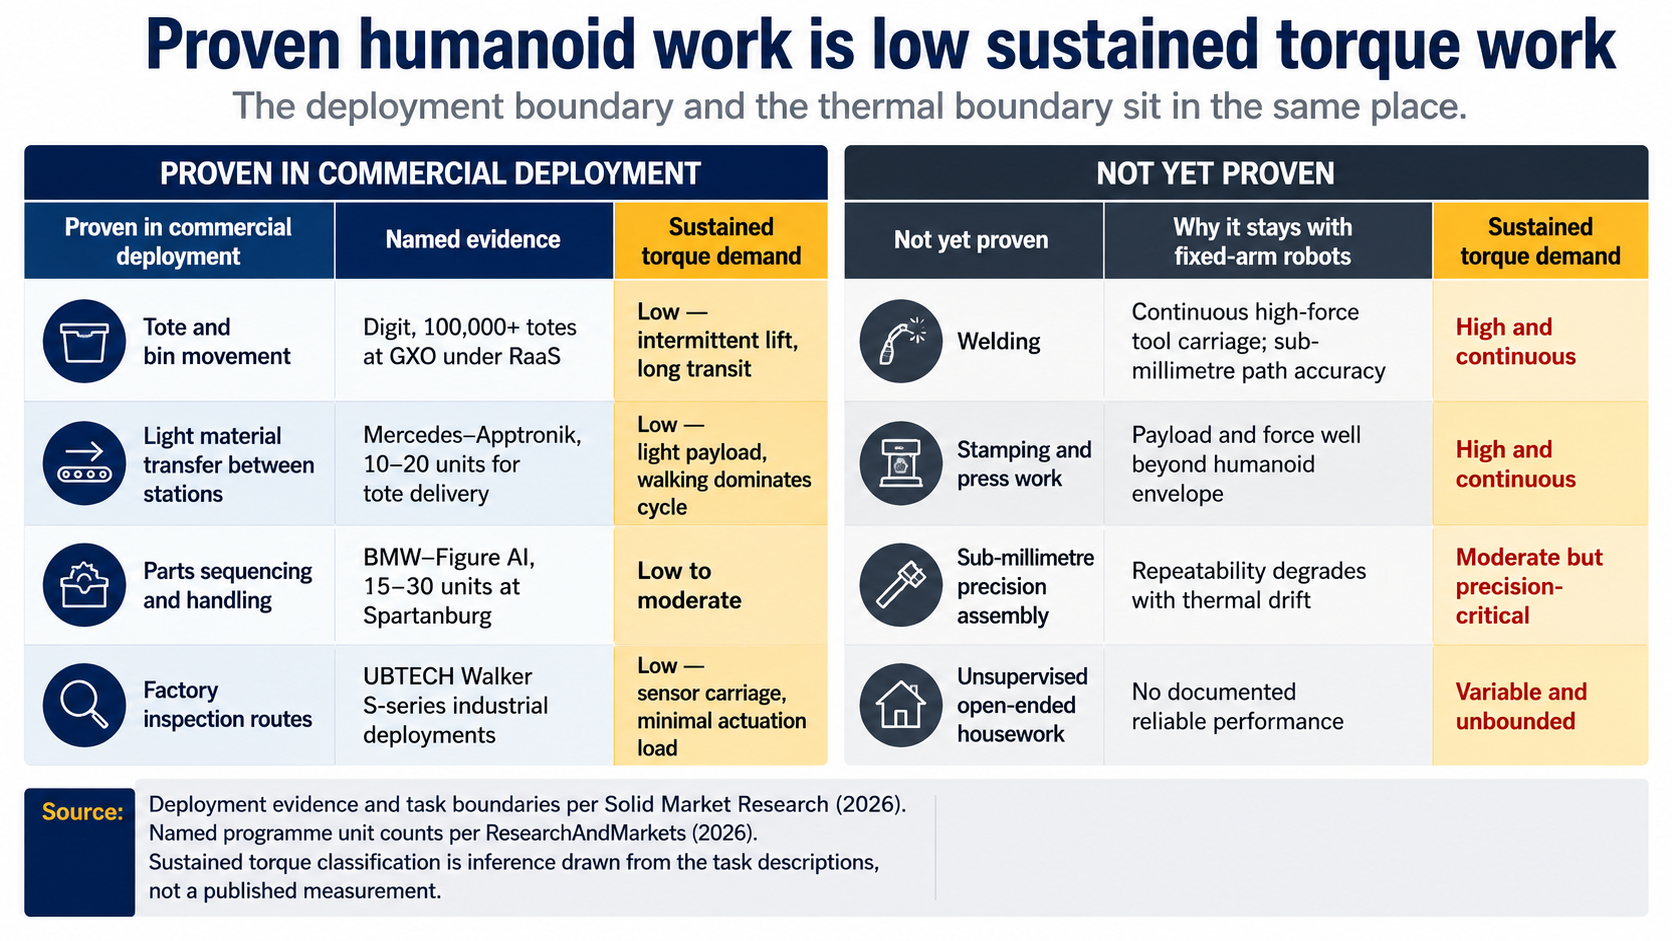
Die Klassifizierung des Dauer-Drehmoments in Abbildung 3 ist eher eine Schlussfolgerung als eine veröffentlichte Messung und sollte als solche hervorgehoben werden – kein Hersteller veröffentlicht die Gelenktemperatur unter Produktionslast. Die Korrelation lässt sich jedoch kaum anders erklären. Das Transportieren eines Behälters durch ein Lager ist größtenteils eine Transportbewegung; die Aktuatoren durchlaufen einen Zyklus und erholen sich. Das Halten eines Schweißbrenners an einer Naht bedeutet einen kontinuierlichen hohen Stromfluss durch dieselbe Wicklung ohne Erholungsintervall – genau die Bedingung, die durch die Leistungsreduzierungsschwelle verhindert werden soll.
Der Ansatz von UBTECH zur Frage der Ausdauer ist gerade deshalb aufschlussreich, weil er das Problem umgeht, anstatt es zu lösen. Der Walker S2 wechselt seine eigene Batterie in etwa drei Minuten und wird damit beworben, dass er einen industriellen Einsatz rund um die Uhr ermöglicht. Damit wird das Problem der gespeicherten Energie gelöst. Es wird jedoch nicht auf ein Gelenk eingegangen, das zwanzig Minuten lang bei 110 °C war.
Ob die thermische Obergrenze eine Phase oder eine Untergrenze darstellt
Die Position des technischen Fortschritts: Kühltechniken verbessern sich messbar
Flüssigkeitsgekühlte elektrische Aktuatoren sind keine Theorie. Die DARPA Robotics Challenge
Die Humanoiden SCHAFT und JAXON wurden speziell mit diesen Materialien konstruiert, um die Wärmeableitung zu verbessern, wie in veröffentlichten Forschungsarbeiten zu viskoelastischen, flüssigkeitsgekühlten Aktuatoren dokumentiert ist. Phasenwechselmaterialien halten die Gelenktemperaturen nun auch bei Belastungsspitzen unter 60 °C. Graphitplatten und hochleitfähige Verbundwerkstoffe werden in Aluminiumgehäuse eingebettet, und spezielle Gleichstrom-Lüfterkühlungen werden in die Gehäuse der Humanoiden integriert.Auch die Materialentwicklung untermauert diese These. Die Analyse von CMAG vom Juli 2025 belegt, dass Magnesiumlegierungen bei Industrierobotern eine Gewichtsreduzierung von 11 % bei gleichzeitiger Energieeinsparung von 10 % ermöglichen – ein seltenes Beispiel dafür, dass die Ziele hinsichtlich Masse und Wärmeableitung Hand in Hand gingen, anstatt sich gegenseitig zu widersprechen. Die derzeitige thermische Obergrenze als feststehend zu betrachten, würde eine Fehlinterpretation eines Bereichs bedeuten, der sich in dieser Hinsicht mit jeder Produktgeneration verbessert.
Die Position der strukturellen Grenzen: Jede Kühlmaßnahme erhöht das Gewicht der Maschine
Die Einschätzung von PatSnap vom April 2026 nennt die Zuverlässigkeit der Aktuatoren unter anhaltenden industriellen Arbeitszyklen als den primären mechanischen Engpass, der den großflächigen Einsatz von Humanoiden verhindert – nicht die Wahrnehmung, nicht die Planung, nicht die Manipulationssoftware. Eine Ganzkörperplattform verfügt über 30 oder mehr Freiheitsgrade, von denen jeder ein präzises, wiederholbares Drehmoment über Tausende von Betriebsstunden hinweg ohne Abweichung liefern muss.
Jede Technik im Fortschrittsszenario fügt etwas hinzu: Ein Flüssigkeitskreislauf benötigt eine Pumpe, einen Vorratsbehälter und Leitungen; Phasenwechselmaterial ist Masse, die dann transportiert und beschleunigt werden muss; ein Lüfter bezieht Strom aus derselben Batterie, die die Laufzeit begrenzt. Die Einschränkung verschiebt sich nach außen. Sie löst sich nicht auf, da sie eine Folge davon ist, dass eine Maschine mit hoher Leistungsdichte in eine Form gepackt wird, die für ein biologisches System gewählt wurde, das sich durch einen Mechanismus selbst kühlt, über den die Maschine nicht verfügt.
Beide Interpretationen sind angesichts der Beweislage vereinbar. Der Arbeitszyklus wird sich verlängern, und die Einsatzgrenze in Abbildung 3 wird sich verschieben – die Meinungsverschiedenheit betrifft die Steigung, nicht die Richtung. Was würde
Es handelt sich um einen Wert, den derzeit kein Hersteller veröffentlicht: die anhaltende Drehmomentabgabe über eine volle Acht-Stunden-Schicht bei Umgebungstemperatur im Werk, gemessen und nicht nur demonstriert. Solange eine humanoide Plattform diesen Wert nicht offenlegt, wird die thermische Obergrenze eher verwaltet als überwunden, und die Lücke in der Umsetzung der humanoiden Robotik verläuft ebenso sehr durch das Gelenkgehäuse wie durch die Software.Diese Entwicklung untermauert:
- Wie KI-Roboter funktionieren: Der Schwerpunkt, der die physikalischen Mechanismen hinter den Fähigkeiten von Robotern beleuchtet, einschließlich der Frage, warum Hardware-Einschränkungen und nicht Produktkategorien bestimmen, was eine Maschine leisten kann.
- Humanoide Roboter vs. traditionelle Automatisierung: Warum der Vergleich die falsche Fragestellung ist: Die hier beschriebene Einsatzgrenze liefert den physikalischen Grund für das dort vorgebrachte Argument der Aufgabenanpassung.
- Freiheitsgrade in der Robotik: Was Roboterachsen bedeuten und ob mehr besser ist: Ein Humanoid verfügt über 30 oder mehr angetriebene Gelenke, und jedes einzelne davon ist sowohl eine Wärmequelle als auch ein Freiheitsgrad.
Die Bediener im Johnson Space Center beobachten nicht etwa eine Anzeige, weil „Valkyrie“ eine alte Maschine ist. Sie beobachten sie, weil ein Motor, der Drehmoment erzeugt, proportional dazu Wärme erzeugt, und keine Software kann dieses Verhältnis ändern. Jeder seitdem gebaute Humanoid stand vor derselben rechnerischen Herausforderung und hat sie auf dieselbe Weise gelöst – Aluminium am Motor, Polymer überall.
Ansonsten: Phasenwechselwachs in den Gelenken und ein Arbeitszyklus, der endet, wenn das Metall dies vorgibt. Die Einsatzbilanz entspricht genau den Erwartungen dieser Einschränkung: Transportbehälter und Inspektionsrouten, keine Schweißnähte. Irgendwo in einem Materialforschungslabor befindet sich ein Hydrogel-Aktuator, der „schwitzt“ – 2020 in „Science Robotics“ veröffentlicht und bis heute noch nicht in einem Produkt umgesetzt. Das Unternehmen, das dies in einen serienreifen Humanoiden integriert, wird keinen besseren Roboter verkaufen. Es wird eine längere Schicht verkaufen.Häufig gestellte Fragen
1. Was ist ein humanoider Roboter?
Ein humanoider Roboter ist eine Maschine, die nach dem Bauplan des menschlichen Körpers konstruiert ist – zwei Beine, zwei Arme, ein Rumpf und ein Kopf –, damit er in für Menschen konzipierten Räumen agieren kann. Die meisten verfügen über 30 oder mehr angetriebene Gelenke, von denen jedes einen bürstenlosen Motor mit einem harmonischen oder zykloiden Getriebe kombiniert. Zu den kommerziellen Plattformen zählen ab 2026 Figure 03, Digit von Agility, Walker S2 von UBTECH, G1 und H2 von Unitree sowie Optimus von Tesla.
2. Wie lange kann ein humanoider Roboter vor dem Aufladen arbeiten?
Die veröffentlichten Betriebszeiten für Plattformen wie „Figure 01“ und den „Walker S2“ von UBTECH liegen laut GlobalSpec (September 2025) bei zwei bis vier Stunden pro Ladung. Der Akku ist nicht die einzige Einschränkung – Gelenkantriebe können bereits innerhalb eines einzigen Arbeitszyklus ihre Drehmoment-Abschaltgrenze erreichen, da die thermische Zeitkonstante zwischen fünf und fünfzehn Minuten liegt. Der „Walker S2“ von UBTECH löst das Problem der gespeicherten Energie, indem er seinen eigenen Akku in etwa drei Minuten austauscht.
3. Warum werden humanoide Roboter so heiß?
Motorwicklungen erzeugen Widerstandswärme und Getriebe erzeugen Reibungswärme – und das in einem dicht gepackten, menschenähnlichen Gehäuse mit begrenzter Oberfläche zur Wärmeableitung. Laut GlobalSpec (September 2025) erreichen die Betriebstemperaturen bei Hochleistungsaufgaben 50 °C. Laut einer technischen Analyse von PatSnap zum Aktuatorbau (April) wird bei Temperaturen über 110 °C eine Drehmomentreduzierung von 10 bis 15 % empfohlen, wobei die Grenzwerte für die Wicklungen bei 130–150 °C und für NdFeB-Magnete bei 100–120 °C liegen.
2026).4. Aus welchen Materialien bestehen humanoide Roboter?
Aluminiumlegierungen, Magnesiumlegierungen, Kohlefaserverbundwerkstoffe und Hochleistungskunststoffe wie PEEK. Aluminium wird aufgrund seiner Wärmeleitfähigkeit für die Gehäuse der Gelenkmotoren verwendet; Magnesium mit einer Dichte von etwa 1,8 g/cm³ kommt für die Skelettstruktur und die Außenhüllen zum Einsatz und ist ein Kernmaterial in Teslas „Optimus Gen 2“. CF/PEEK mit einem Faseranteil von 70 % erreicht laut CMAG (Juli 2025) die Zugfestigkeit von Titan bei etwa 36 % dessen Dichte, isoliert jedoch dort, wo Metall leitet.
5. Wofür werden humanoide Roboter derzeit eingesetzt?
Transport von Behältern und Behälterwagen in der Lagerlogistik, leichter Materialtransport zwischen Stationen, Teilesequenzierung und Inspektionsrouten. Der „Digit“ von Agility hat im Rahmen eines „Robots-as-a-Service“-Vertrags in einer GXO-Anlage mehr als 100.000 Behälter transportiert und ein einjähriges Pilotprojekt in einem Toyota-Werk abgeschlossen. Zu den namentlich genannten Programmen gehören BMW–Figure AI mit 15–30 Einheiten, Mercedes–Apptronik mit 10–20 Einheiten und BYD–UBTECH mit 100–200 Einheiten.
6. Können humanoide Roboter Hausarbeit verrichten?
Laut einer von Solid Market Research (2026) veröffentlichten Einsatzanalyse führt derzeit kein humanoider Roboter offen definierte Hausarbeiten zuverlässig und ohne Aufsicht aus. Verbraucherplattformen wie „NEO“ von 1X haben das Zusammenlegen von Wäsche und das Ordnen von Regalen demonstriert, doch viele Systeme kombinieren Autonomie mit Fernsteuerung, kontrollierten Umgebungen oder streng begrenzten Arbeitsabläufen. Nachgewiesene kommerzielle Einsätze konzentrieren sich weiterhin auf Aufgaben in Lagerhäusern und Fabriken.
7. Wie viel kostet ein humanoider Roboter?
Die von den Herstellern veröffentlichten Preise reichen von etwa 13.500 US-Dollar für den Unitree G1 bis zu 100.000 US-Dollar für den Unitree H2 Plus. Die Preise für industrielle Plattformen liegen laut ResearchAndMarkets (2026) in der ersten Einführungswelle zwischen 80.000 und 250.000 US-Dollar. Derzeit liefern nur Unitree, AgiBot und UBTECH in vierstelliger Stückzahl aus, wobei Unitree im Jahr 2025 5.500 Einheiten und AgiBot 5.168 Einheiten ausliefern werden.










