
常州のAI決勝戦で、視覚・言語・動作を統合したロボットプロジェクトが支持を集める
「2026年中国AIプラス・イノベーション・起業チャレンジ」が常州で閉幕し、具現知能ロボットがスマート製造部門の最優秀賞を受賞した。 北京に拠点を置くWanjing Qianxun社は、エンドツーエンドの視覚・言語・行動モデルと高精度の力制御関節を組み合わせた。本イベントには337件の応募があり、受賞者には奨励金、コンピューティング支援、現地でのテスト環境が提供される。この受賞は、製造業向けAIに対する政策的な支援を示すものであり、受賞ロボットがすでに商業的な実証を果たしていることを意味するものではない。
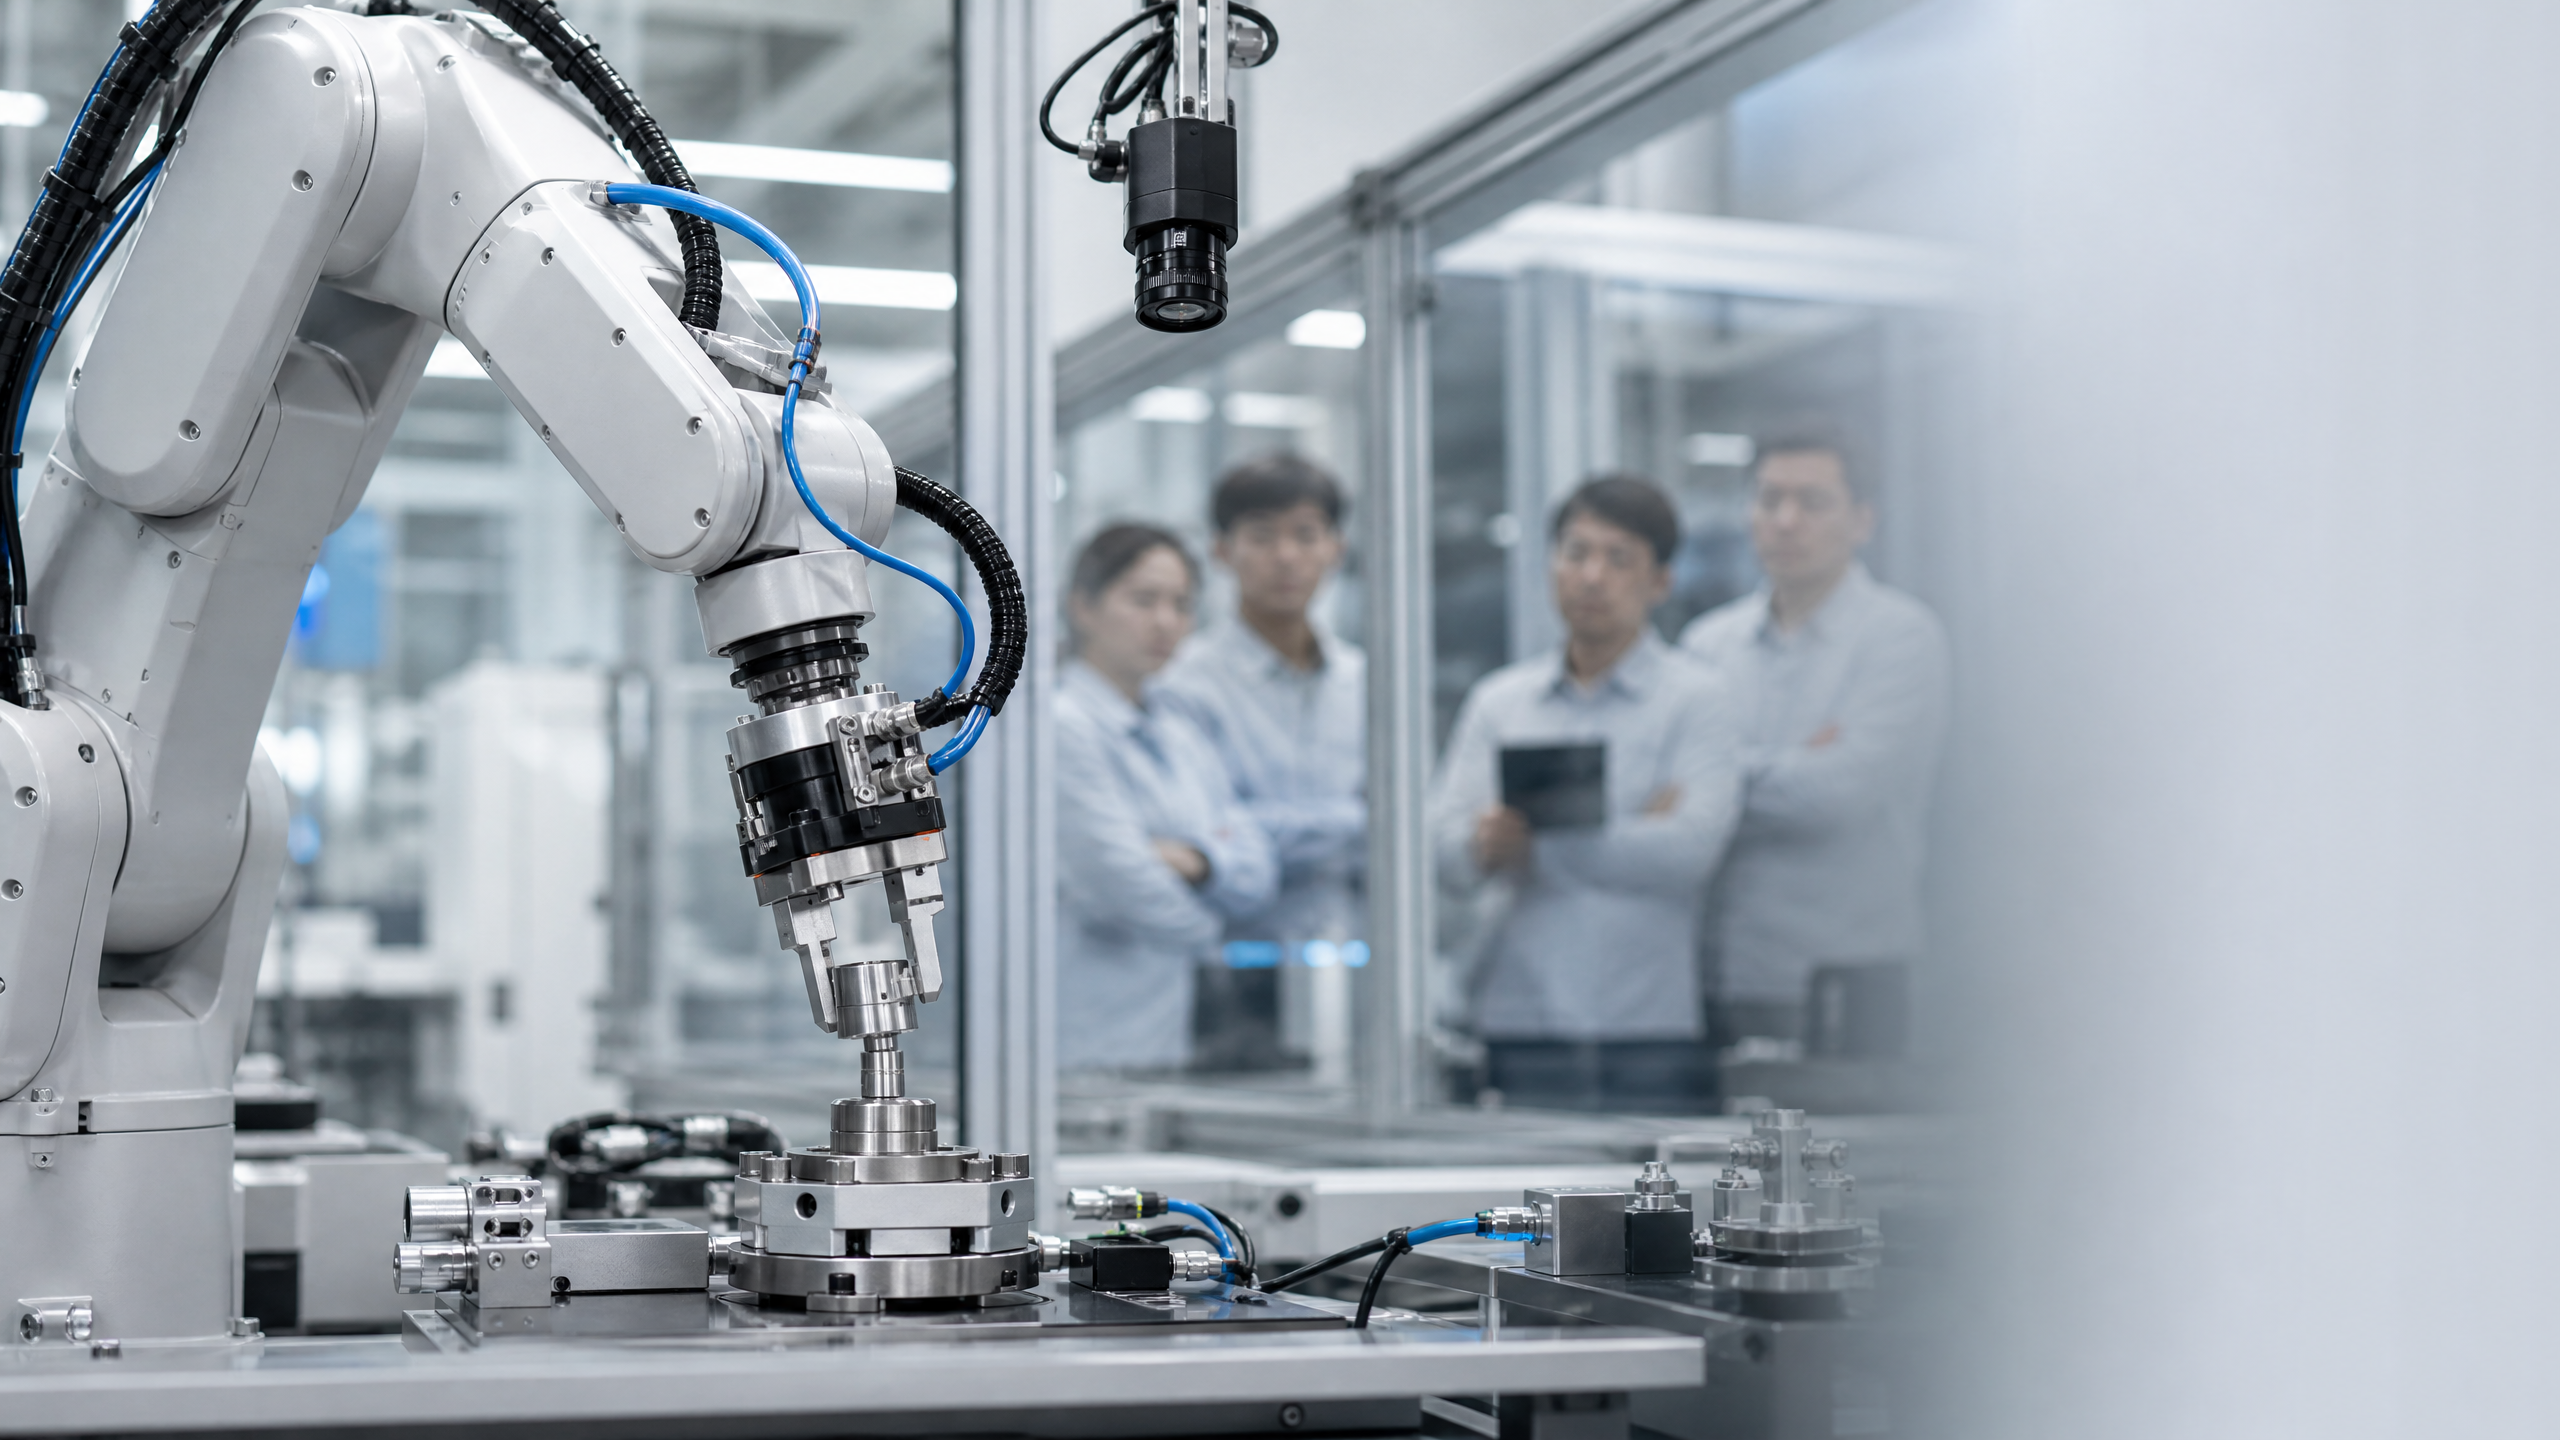
8月11日、常州市で「2026年中国AIプラス・イノベーション・起業チャレンジ」の決勝戦が開催され、同市での同全国プログラム初の決勝戦となった。 北京に拠点を置く万景千迅科技(Wanjing Qianxun Technology)は、視覚・言語・動作モデルと力制御関節を採用した具現化知能ロボットで、スマート製造部門の最優秀賞を獲得した。
工場への導入を目指す地域政策
本イベントには、20以上の省級地域から337件の応募があり、その中から30組のファイナリストが選出された。プログラムの分野は、AIとスマート製造、医療、新エネルギーに及んだ。 決勝進出プロジェクトは、実世界で動作するロボットから、脳-コンピュータインターフェース、創薬システム、エネルギー貯蔵ツール、低炭素コンピューティングプロジェクトまで多岐にわたった。 スマート製造部門の最優秀賞は、エンドツーエンドの視覚・言語・行動モデルと関節の高精度力制御を組み合わせた具現化ロボットを開発した万景千迅(Wanjing Qianxun)が受賞した。その他の最優秀賞には、清鵬AI(Qingpeng AI)の新エネルギープロジェクトと、深セン劉葉道ロボット(Shenzhen Liuyedao Robot)の国内製手術用ロボットプラットフォームが選ばれた。
常州市は、こうしたプロジェクトに対応するため、多数の産業シナリオや企業を推進してきた。同市によると、地元のAIサプライチェーンには300社以上の企業が存在し、1,500件を超える製造ユースケースがあり、「AIプラス」プログラムの下で184件の申請が行われているという。 受賞プロジェクトには、賞金の授与、産業界の投資家とのマッチング、コンピューティング補助金の支給、および現地の導入シナリオへのアクセスが提供される。この支援パッケージは、プロトタイプから市が支援する生産セル内でのパイロット運用へと至る段階的な道筋を示している。
こうした評価と支援の組み合わせは、明確なメッセージを発信している。国家レベルの取り組みは、AIプロジェクトを、工場長、プロセスエンジニア、ライン監督者にとって重要なユースケースへと導いている。具現化された知能(エンボディッド・インテリジェンス)やロボティクス分野での強力な存在感は、常州の産業基盤に合致しており、
サプライヤーネットワークのニーズ。その結果、初期段階のAI制御手法と、既存の工場内の資材、治具、反復的な作業指示とを結びつける公開プラットフォームが実現した。まさにそこで、この技術はその実力を証明しなければならない。「賞の授与は政策上の優先度を示すものであり、実用性の証明ではない。」
調達および運用部門のリーダーにとって、注目すべき点は単に誰が受賞したかだけではない。真に注目すべきは、受賞者がどこで成果を示すよう求められるか、パイロットプロジェクトがどれほど迅速に日常的な作業指示へと転換できるか、そして現場レベルの指標が正しい方向に進んでいるかどうかである。発表されたメリットは、その第一歩における摩擦を軽減するが、生産現場での受け入れは、シフト交代や供給の変動を経ても持続する、測定可能な改善にかかっている。
VLA制御と測定された力の組み合わせ
Wanjing Qianxun社の提案は、ビジョン・言語・アクション(VLA)制御スタックと、力を高精度で感知・調整できる関節を組み合わせたものである。VLAとは、ビジョン、言語、アクションを意味する。 平たく言えば、ロボットはカメラからの入力を受け取り、自然言語や構造化された指示を解析し、押す力を感知できるアクチュエータを通じて実行される動作計画を出力する。制御された製造セルにおいて、この構成は知覚、指示、およびモーター制御を融合させ、部品のばらつきに敏感な作業や、繊細な位置合わせを必要とする作業に対応できる。
この仕組みがもたらす利点を、簡単な例えで説明しよう。注意深い技術者が、新しい治具の扱い方を、見て、聞いて、そして締結部品を締め付ける前に軽く数回触れて確認しながら習得する様子を想像してほしい。技術者は、目で特徴を見つけ、言葉で意図を理解し、指で抵抗を感じ取っている。 力制御ジョイントを備えたVLAシステムは、まさにこのループを再現することを目指しています。システムは状況を「見て」「解釈し」、ネジ山を破損させたり表面を傷つけたりすることなく、部品を所定の位置に収めたり工具を誘導したりするのに「ちょうど十分な力」を加えます。
エンドツーエンド制御が魅力的なのは、手動によるスクリプト作成や手作業でのパラメータ調整を削減できるからです。もしVLAモデルが以下の点について一般化できれば
同様の作業においては、仕様策定から実用可能なプログラムが完成するまでの時間が短縮され、バリエーションごとに多数の治具を用意する必要がなくなる可能性があります。 また、力制御ジョイントは、従来の位置制御のみでは動作が停止したりスキップしたりしがちな、挿入、研磨、圧入の工程における損傷率を低減することも可能です。この2つの要素が融合する点は、剛性と適応性の狭間であり、まさに従来の自動化では対応しきれない現場作業の課題を解決するものです。とはいえ、標準的な産業用安全対策の必要性がなくなるわけではない。ビジョンによる動作制御を行う場合は、ライトカーテンやインターロックを必ず遵守しなければならない。音声プロンプトには承認ワークフローが必要であり、テスト済みのスキルのみが稼働セルで実行されるようにしなければならない。力学的閾値は、製品と治具の両方の限界値に合致していなければならない。 知覚から動作までの遅延は、安全性を損なうことなくタクトタイムを満たせるほど十分に短くなければなりません。ロボットが人と作業空間を共有する場合は、認定された速度および距離監視、あるいは物理的なガードが必須です。これらは特別な要件ではありませんが、導入時には規律と文書化された手順が求められます。
VLAシステムに関するより広範な課題は、データの適合性である。モデルが新しいシーンを読み取り、アクションを選択する能力は、そのモデルの訓練の質と、工場環境への適応度にかかっている。例えば、モデルが光沢のある表面を想定しているのに、生産ラインで微細な粉塵に覆われたマットブラックの部品が供給された場合、性能が低下する可能性がある。 言語処理層が実験室でスキルを習得しても、現場特有の俗語や略語によってコマンドの表現が変わると、誤解が生じる可能性があります。そのため、対象環境でのデータ収集、慎重なデータ選定、そして生産の継続性を損なうことなく失敗した試行をモデルの更新に反映させるフィードバックループが不可欠となります。
Wanjing Qianxunは、工場現場のリアリズムを追求
Wanjing Qianxun Technologyは、北京を拠点とするロボット開発企業であり、製造用途向けの「具現化された知能」に注力しています。同社は、エンドツーエンドのビジョン・言語・アクションモデルと高精度な力制御アクチュエータを組み合わせ、その組み合わせを
触覚フィードバックを必要とする可変的な部品やタスクに対応するためのアプローチ。今回のコンテストでの優勝により、同社の認知度が高まり、公表されたサポートチャネルを通じて現地のパイロットプロジェクトへの参画機会が得られる。知名度の低い企業にとって、自社がどのような製品を開発しているかまだ知らない購入者にとっては、簡潔な企業概要が重要となる。「Wanjing Qianxun」は、シミュレーションのみという限定的な環境ではなく、実際の材料や治具と相互作用する「AIファースト」のロボット制御プロバイダーとして自らを位置付けている。 同社の核心となる提案は、学習済みのモデルが視覚的手がかりや言語による目標を解析し、一連のタスクにおいて信頼性の高い動作を生成できる一方で、ハードウェアが接触力を測定して損傷を防ぎ、リアルタイムで適応できるという点にある。このアプローチは、工程切り替え、SKUの混在、あるいは固定具では対応が困難な形状に直面しているユーザーに訴求力がある。
同社は、この技術的なストーリーを、数値目標を達成する着実な変革へと転換できるかどうかで評価されることになる。つまり、標準的なPLCや監視システムとの統合、工場のIT制約への配慮、治具設計のサポート、そしてオペレーターや保守チームが、最初のプロジェクトを稼働させるために新たなプロジェクトを立ち上げる必要なく製品を採用できる道筋を示すことが求められる。 また、サービス対応時間枠や予備部品の在庫管理、さらには週末のシフト中にサイクル途中で工具が詰まった際に誰が対応するかという単純な問題についても、明確な回答が求められる。
競合他社は、本製品の出展に関して、生産現場での導入実績、単価、ベンチマークスコアを明らかにしなかった。これはショーケースイベントではよくあることだ。こうした詳細が欠如しているからといって、その取り組みが失格になるわけではない。むしろ、デューデリジェンスを行うための土台が整ったということである。 購入者は、オフラインでの試用、制御されたセルでのパイロット運用、そして現行手法との並行運用を要求するだろう。数分単位ではなく、数週間にわたる持続的な成果こそが、その技術がデモの域を脱するかどうかを決定づける。
調達プロセスには段階的な検証が不可欠
調達チームは、組み込み型ロボティクス分野において、数多くの主張に直面している。慎重なアプローチは、リスクを低減しつつ、メリットを阻害することはない。以下のステップは、関心を確固たる検証へと転換するのに役立つ
および商業条件。- まずは、単一の反復可能な作業と明確な欠陥定義から始めます。圧入組立や繊細な挿入など、接触が重要な工程を選択します。合格・不合格を客観的な基準で定義し、手直しの集計方法について合意します。
- 実際の部品と代表的な治具を使用した、範囲が明確に定められたオフラインテストを要求してください。試験の映像記録、および力と動作のログを義務付けてください。清潔な机の上でレーザーアライメントされた部品でのみ動作するシステムは、採用対象から外してください。
- ロボットが到着する前に、工場への統合計画を確実に固めておくこと。電気規格、PLCドライバー、MES連携、命名規則、および許容されるネットワークゾーンを確認する。配線図、ソフトウェア部品表、および工場の規則に適合したサイバーセキュリティ体制を要求する。
- 選定されたセルに適合した安全関連文書を提示するよう強く求めましょう。リスク評価、必要に応じて防護計画、および安全停止・再起動機能の証明を要求してください。協働型セルの場合は、安全速度と安全距離の設定方法について尋ねてください。
- 損益計算書(P&L)に直結する受入基準を設定してください。サイクルタイム、初回歩留まり、ダウンタイムは最低限の3項目です。それぞれの測定方法を明確に定義してください。結果が基準を下回った場合の是正措置や、根本原因の定義について合意を形成してください。
- サポート体制を確認してください。部品の出荷元、出荷速度、およびジョイントやカメラの修理担当者を尋ねてください。ベンダーが現場にいなくてもラインチームが実行できるメンテナンススケジュールを入手してください。
- データモデルの経路を精査する。トレーニングや微調整が承認の下で行われること、および生産データが合意された範囲外に出ないことを確認する。仕様を満たすモデルを固定する方法と、不適切な更新からロールバックするプロセスを求める。
- 切り替えコストを評価する。システムが2つ目、3つ目の関連タスクをどのように学習するかを示す。各切り替えに必要な工数と治具を算出する。
- ベンチマークの基準は、過去のプロセスではなく、現在最高水準の手動または半自動プロセスと比べてください。熟練したオペレーターが同等の数値を達成できる場合
着実な進め方としては、今回の成功を潜在的な供給能力の指標と見なし、その後、業界標準の厳しい審査プロセスを実施することです。万景前迅や同業他社を、安全なオフラインセルでの実証試験に招待しましょう。 「二度測って一度支払う」を徹底し、パフォーマンスベースの条件を確実に盛り込みましょう。フルシフトや多様なロットにおいて数値が安定していれば、規模を拡大します。そうでない場合は、その構想を一旦棚上げし、モデルの品質とアクチュエータの信頼性が向上した時点で再検討します。公募による賞金はパイロット候補の発掘に役立ちますが、受入基準こそが生産ラインを守る要です。
本分析は情報提供のみを目的としており、投資、法律、または調達に関する助言を構成するものではありません。RobotAIGeekは、特定のベンダーを推奨したり、初期段階の技術の性能を保証したりするものではありません。













