
Das AI-Finale in Changzhou unterstützt ein Projekt für Roboter, die Sehen, Sprache und Handeln miteinander verbinden
Der „China Artificial Intelligence Plus Innovation and Entrepreneurship Challenge 2026“ ging in Changzhou zu Ende, wobei ein Roboter mit verkörperter Intelligenz den ersten Preis im Bereich „Intelligente Fertigung“ gewann. Das in Peking ansässige Unternehmen Wanjing Qianxun kombinierte ein durchgängiges Modell aus Bildverarbeitung, Sprache und Aktion mit hochpräzisen, kraftgesteuerten Gelenken. Die Veranstaltung zog 337 Bewerbungen an und bietet den Gewinnern Zugang zu Fördermitteln, Rechenkapazitäten und lokalen Testszenarien. Die Auszeichnung signalisiert politische Unterstützung für KI im Fertigungsbereich, stellt jedoch noch keinen kommerziellen Beweis für die Leistungsfähigkeit des siegreichen Roboters dar.
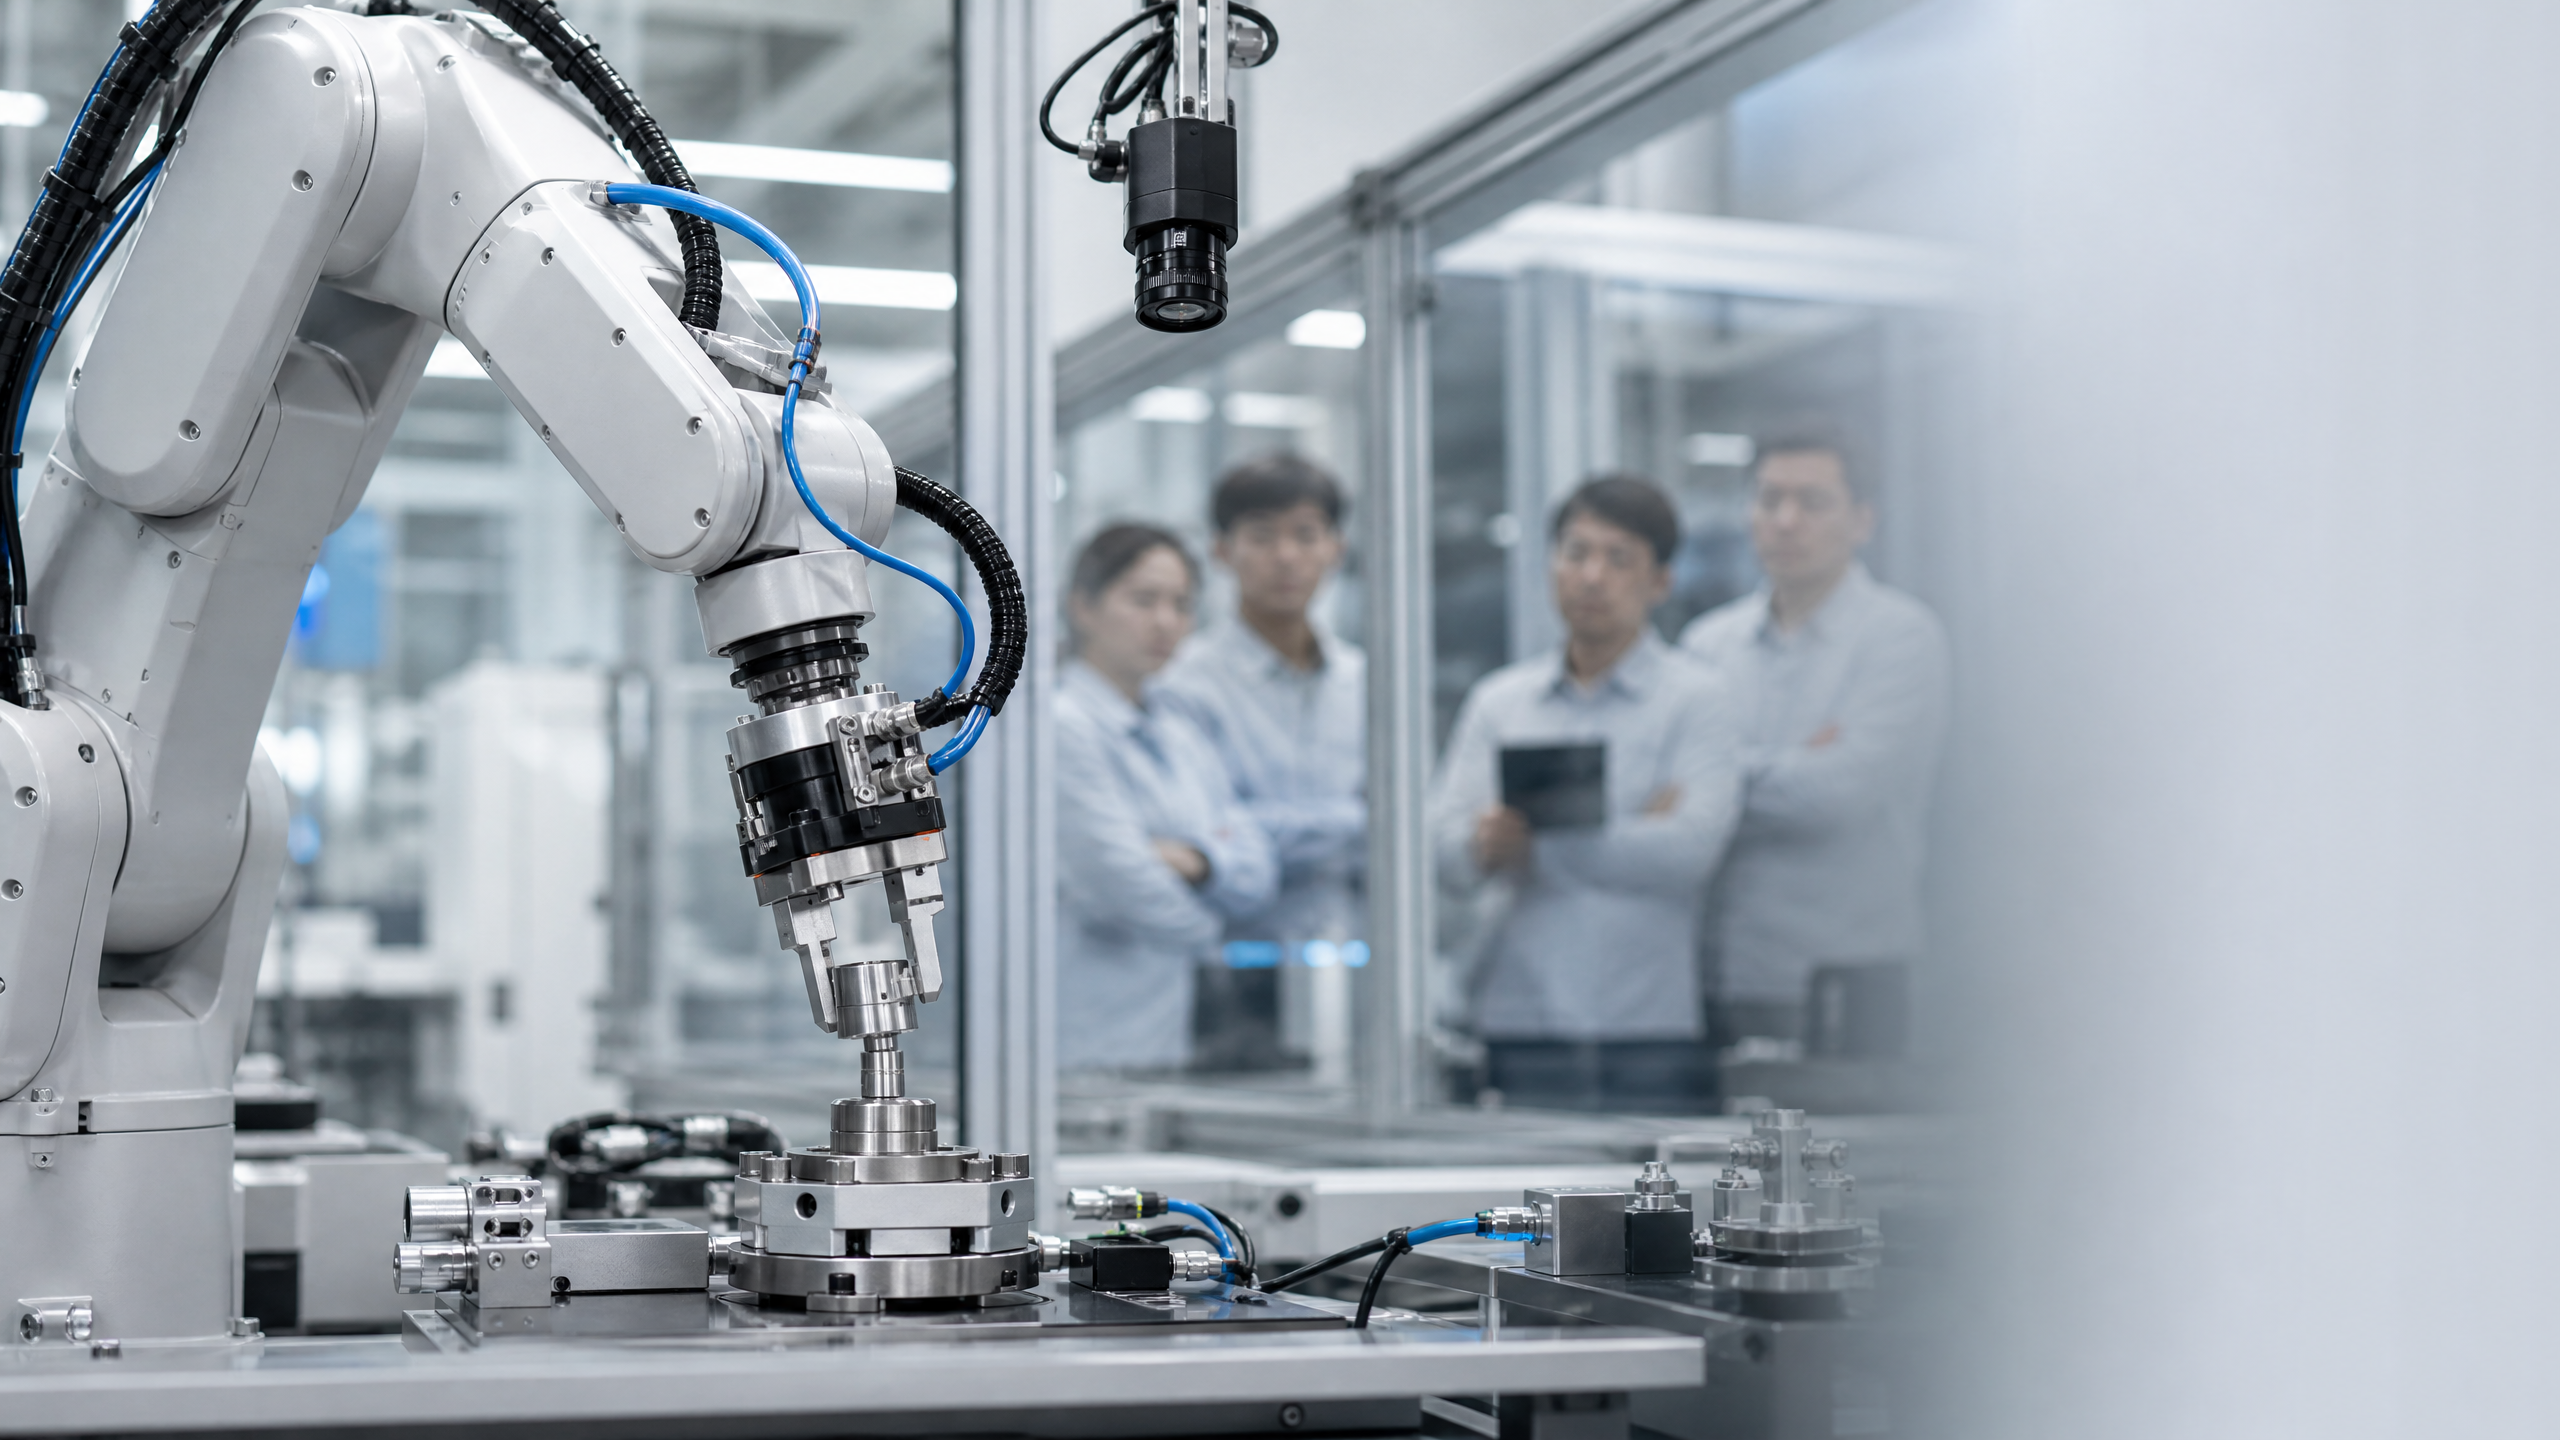
Am 11. August fand in Changzhou die entscheidende Runde des chinesischen Wettbewerbs „Artificial Intelligence Plus Innovation and Entrepreneurship Challenge 2026“ statt; damit wurde zum ersten Mal das Finale dieses nationalen Programms in dieser Stadt ausgetragen. Das in Peking ansässige Unternehmen Wanjing Qianxun Technology gewann den ersten Preis im Bereich „Intelligente Fertigung“ mit einem Roboter mit eingebetteter Intelligenz, der auf einem „Vision-Language-Action“-Modell und kraftgesteuerten Gelenken basiert.
Regionalpolitik zielt auf den Einsatz in Fabriken ab
Im Rahmen der Veranstaltung gingen 337 Bewerbungen aus mehr als 20 Regionen auf Provinzebene ein, aus denen 30 Finalisten ausgewählt wurden. Das Programm umfasste die Bereiche KI sowie intelligente Fertigung, Gesundheitswesen und neue Energien. Das Spektrum der Finalisten reichte von Robotern, die in der physischen Welt agieren, über Gehirn-Computer-Schnittstellen und Systeme zur Wirkstoffforschung bis hin zu Energiespeichersystemen und Projekten für kohlenstoffarmes Computing. Der erste Preis im Bereich der intelligenten Fertigung ging an Wanjing Qianxun für einen verkörperten Roboter, der ein durchgängiges „Vision-Language-Action“-Modell mit hochpräziser Kraftsteuerung in seinen Gelenken kombiniert. Weitere erste Preise wurden an ein Projekt im Bereich neuer Energien von Qingpeng AI sowie an eine inländische chirurgische Roboterplattform von Shenzhen Liuyedao Robot vergeben.
Changzhou hat eine Vielzahl von industriellen Anwendungsszenarien und Unternehmen gefördert, um solche Projekte zu unterstützen. Nach Angaben der Stadt umfasst das lokale Angebot über 300 Unternehmen entlang der gesamten KI-Lieferkette, mehr als 1.500 Anwendungsfälle in der Fertigung sowie 184 im Rahmen des „AI Plus“-Programms eingereichte Anträge. Die ausgezeichneten Projekte können mit Geldpreisen, der Vermittlung von Industrieinvestoren, Rechenkapazitätszuschüssen und dem Zugang zu lokalen Einsatzszenarien rechnen. Das Paket sieht einen schrittweisen Weg vom Prototyp bis zum Pilotprojekt in von der Stadt unterstützten Produktionszellen vor.
Diese Kombination aus Anerkennung und Unterstützung sendet ein klares Signal. Nationale Initiativen lenken KI-Projekte auf Anwendungsfälle, die für Werksleiter, Verfahrenstechniker und Linienvorgesetzte von Bedeutung sind. Eine starke Präsenz in den Bereichen „embodied intelligence“ und Robotik passt zur industriellen Basis von Changzhou und zur
Bedürfnisse seiner Lieferantennetzwerke. Das Ergebnis ist eine öffentliche Schnittstelle, die KI-Steuerungsmethoden im Anfangsstadium mit Materialien, Vorrichtungen und wiederkehrenden Arbeitsanweisungen in bestehenden Fabriken verbindet. Genau dort wird sich die Technologie erst noch bewähren müssen.„Ein Preis signalisiert politische Priorität, nicht den Produktionsnachweis.“
Für Führungskräfte in den Bereichen Beschaffung und Betrieb geht es nicht nur darum, wer gewonnen hat. Entscheidend ist vielmehr, wo die Gewinner Ergebnisse vorweisen müssen, wie schnell Pilotprojekte in routinemäßige Arbeitsaufträge übergehen können und ob sich die Kennzahlen auf Linienebene in die richtige Richtung entwickeln. Die angekündigten Vorteile verringern zwar die Reibungsverluste bei diesen ersten Schritten, doch die Akzeptanz in der Produktion hängt nach wie vor von messbaren Verbesserungen ab, die Schichtwechsel und Schwankungen in der Lieferkette überstehen.
VLA-Steuerung in Verbindung mit Kraftmessung
Der Beitrag von Wanjing Qianxun kombinierte einen „Vision-Language-Action“-Steuerungsstapel mit Gelenken, die Kraft mit hoher Präzision erfassen und regulieren können. VLA steht für „Vision, Language, Action“. Einfach ausgedrückt: Der Roboter nimmt Kameradaten auf, analysiert natürliche Sprache oder strukturierte Anweisungen und gibt Bewegungspläne aus, die über Aktuatoren ausgeführt werden, die erkennen können, wie stark sie drücken. In einer kontrollierten Fertigungszelle kann diese Konfiguration Wahrnehmung, Anweisung und Motorsteuerung miteinander verbinden, um Aufgaben zu bewältigen, die empfindlich auf Teileabweichungen reagieren oder eine schonende Ausrichtung erfordern.
Eine einfache Analogie verdeutlicht, welche Vorteile dies bietet. Stellen Sie sich einen sorgfältigen Techniker vor, der sich mit einer neuen Halterung vertraut macht, indem er beobachtet, zuhört und dann einige sanfte Berührungen ausprobiert, bevor er Befestigungselemente festzieht. Der Techniker nutzt seine Augen, um Merkmale zu erkennen, Worte, um die Absicht zu verstehen, und seine Finger, um den Widerstand zu spüren. Ein VLA-System mit kraftgesteuerten Gelenken zielt darauf ab, diesen Regelkreis nachzubilden. Es sieht, interpretiert und wendet dann genau so viel Kraft an, wie nötig ist, um ein Bauteil einzusetzen oder ein Werkzeug zu führen, ohne Gewinde zu beschädigen oder Oberflächen zu verkratzen.
Eine durchgängige Steuerung ist attraktiv, da sie den Aufwand für manuelle Skripte und manuell angepasste Parameter reduzieren kann. Wenn das VLA-Modell über verschiedene Fälle hinweg verallgemeinert werden kann,
Bei ähnlichen Aufgaben kann sich die Zeit von der Spezifikation bis zum funktionsfähigen Programm verkürzen, und es sind möglicherweise nicht für jede Variante zahlreiche Vorrichtungen erforderlich. Kraftgesteuerte Gelenke können zudem die Ausschussraten bei Einsteck-, Polier- oder Einpressvorgängen verringern, bei denen eine herkömmliche, rein positionsgesteuerte Regelung ins Stocken geraten oder Schritte überspringen kann. Die beiden Komponenten ergänzen sich dort, wo herkömmliche Automatisierungssysteme in der Praxis oft versagen – nämlich im Spannungsfeld zwischen Starrheit und Anpassungsfähigkeit.Nichts davon macht die Notwendigkeit standardmäßiger industrieller Sicherheitsvorkehrungen hinfällig. Jede bildverarbeitungsgesteuerte Bewegung muss Lichtvorhänge und Verriegelungen berücksichtigen. Sprachbefehle erfordern Genehmigungsabläufe, damit nur getestete Funktionen in der Produktionszelle ausgeführt werden. Kraftschwellenwerte müssen sowohl mit den Produkt- als auch mit den Vorrichtungsgrenzen übereinstimmen. Die Latenz zwischen Wahrnehmung und Aktion muss gering genug sein, um die Taktzeit einzuhalten, ohne dabei die Sicherheit zu beeinträchtigen. Wenn sich der Roboter den Raum mit Menschen teilt, sind zertifizierte Geschwindigkeits- und Abstandsüberwachung oder physische Schutzvorrichtungen zwingend erforderlich. Diese Anforderungen sind nicht ungewöhnlich, erfordern jedoch Disziplin und dokumentierte Verfahren bei der Implementierung.
Eine übergeordnete Frage bei VLA-Systemen ist die Dateneignung. Die Fähigkeit des Modells, eine neue Szene zu erfassen und Maßnahmen auszuwählen, hängt davon ab, wie gut es trainiert wurde und inwieweit es an die Anlage angepasst ist. Wenn das Modell glänzende Oberflächen erwartet und die Fertigungslinie mattschwarze, mit Feinstaub bedeckte Teile zuführt, kann die Leistung nachlassen. Wenn die Sprachschicht eine Fertigkeit im Labor erlernt, die Ausdrucksweise der Befehle durch Werkssprache und Abkürzungen jedoch verändert wird, kann es zu Fehlinterpretationen kommen. Dies spricht für eine Datenerfassung in der Zielumgebung, eine sorgfältige Kuratierung sowie einen Regelkreis, der fehlgeschlagene Versuche in Modellaktualisierungen einfließen lässt, ohne die Produktionskontinuität zu gefährden.
Wanjing Qianxun setzt auf Realismus in der Fertigung
Wanjing Qianxun Technology ist ein in Peking ansässiger Robotikentwickler, der sich auf verkörperte Intelligenz für Anwendungsfälle in der Fertigung konzentriert. Das Unternehmen kombiniert ein durchgängiges Modell aus Bildverarbeitung, Sprache und Aktion mit präzisen, kraftgesteuerten Aktuatoren und präsentiert diese Kombination als
Ein Ansatz zur Bewältigung variabler Komponenten und Aufgaben, die taktiles Feedback erfordern. Der Wettbewerbserfolg steigert den Bekanntheitsgrad des Unternehmens und eröffnet über angekündigte Unterstützungskanäle den Zugang zu lokalen Pilotprojekten.Für ein weniger bekanntes Unternehmen ist ein prägnantes Profil wichtig für Käufer, die noch nicht wissen, was es herstellt. Wanjing Qianxun positioniert sich als Anbieter von KI-basierter Robotersteuerung, die mit realen Materialien und Vorrichtungen interagiert, anstatt sich auf eng gefasste, rein simulierte Setups zu beschränken. Das Kernversprechen besteht darin, dass ein trainiertes Modell visuelle Hinweise und sprachliche Vorgaben verarbeiten und anschließend zuverlässige Bewegungen für eine ganze Klasse von Aufgaben erzeugen kann, während die Hardware die Kontaktkräfte misst, um Schäden zu vermeiden und sich in Echtzeit anzupassen. Dieser Ansatz spricht Anwender an, die mit Umrüstungen, gemischten Artikelnummern oder Geometrien konfrontiert sind, die sich einer festen Werkzeugausstattung entziehen.
Das Unternehmen wird daran gemessen werden, inwieweit es diese technische Vision in reibungslose Umstellungen umsetzen kann, die sich in den Zahlen niederschlagen. Das bedeutet die Integration in Standard-SPSen und Leitsysteme, die Berücksichtigung der IT-Einschränkungen im Werk, die Unterstützung bei der Konstruktion von Vorrichtungen sowie die Aufzeigung eines Weges für Bediener und Wartungsteams, das Produkt zu übernehmen, ohne ein zweites Projekt starten zu müssen, um das erste zum Laufen zu bringen. Es bedeutet zudem Klarheit hinsichtlich Servicefenstern, Ersatzteilvorräten und der einfachen Frage, wer Anrufe entgegennimmt, wenn sich ein Werkzeug mitten im Zyklus während einer Wochenendschicht verklemmt.
Der Wettbewerber hat keine Angaben zu Produktionsimplementierungen, Stückpreisen oder Benchmark-Ergebnissen für den Beitrag gemacht. Das ist bei einer Präsentationsveranstaltung üblich. Das Fehlen solcher Details disqualifiziert die Arbeit nicht. Es schafft vielmehr die Voraussetzungen für eine sorgfältige Prüfung. Käufer werden Offline-Tests, kontrollierte Pilotversuche in Produktionszellen und direkte Vergleichstests mit den derzeitigen Methoden verlangen. Nur nachhaltige Ergebnisse über Wochen hinweg – nicht nur über Minuten – werden darüber entscheiden, ob die Technologie den Demonstrationsbereich verlässt.
Die Beschaffungslogik erfordert eine stufenweise Validierung
Beschaffungsteams sehen sich mit einer Flut von Behauptungen im Bereich der eingebetteten Robotik konfrontiert. Ein behutsamer Ansatz reduziert Risiken, ohne das Potenzial zu beeinträchtigen. Die folgenden Schritte helfen dabei, Interesse in eine fundierte Validierung umzuwandeln
sowie die geschäftlichen Bedingungen.- Beginnen Sie mit einer einzigen wiederholbaren Aufgabe und einer klaren Fehlerdefinition. Wählen Sie einen Schritt aus, bei dem der taktile Kontakt entscheidend ist, wie beispielsweise bei der Presspassung oder beim präzisen Einfügen. Definieren Sie „bestanden“ und „nicht bestanden“ objektiv und einigen Sie sich darauf, wie Nacharbeiten gezählt werden sollen.
- Verlangen Sie einen umfassenden Offline-Test, bei dem das tatsächliche Bauteil und eine repräsentative Halterung verwendet werden. Fordern Sie Videoaufzeichnungen der Testläufe sowie Protokolle zu Kraft und Bewegung. Lehnen Sie ein System ab, das nur mit Bauteilen funktioniert, die auf einem sauberen Tisch per Laser ausgerichtet wurden.
- Legen Sie den Plan für die Integration in die Anlage fest, bevor der Roboter eintrifft. Bestätigen Sie elektrische Normen, SPS-Treiber, MES-Anbindungen, Namenskonventionen und zulässige Netzwerkzonen. Fordern Sie einen Schaltplan, eine Software-Stückliste und einen Cybersicherheitsstatus an, der den Werksvorschriften entspricht.
- Bestehen Sie auf Sicherheitsvorrichtungen, die zur gewählten Zelle passen. Verlangen Sie eine Risikobewertung, gegebenenfalls einen Absicherungsplan sowie den Nachweis sicherer Stopp- und Neustartfunktionen. Handelt es sich um eine kollaborative Zelle, fragen Sie nach der Methode zur Festlegung der sicheren Geschwindigkeit und des Sicherheitsabstands.
- Legen Sie Abnahmekriterien fest, die sich auf Ihre Gewinn- und Verlustrechnung beziehen. Zykluszeit, Erstausbeute und Ausfallzeiten sind die drei Mindestkriterien. Definieren Sie, wie diese jeweils gemessen werden sollen. Vereinbaren Sie Maßnahmen bei Zielverfehlungen und legen Sie fest, was als Grundursache gilt, wenn die Ergebnisse hinter den Erwartungen zurückbleiben.
- Überprüfen Sie das Support-Modell. Erkundigen Sie sich, von wo aus Teile geliefert werden, wie schnell der Versand erfolgt und wer Verbindungen und Kameras reparieren kann. Lassen Sie sich einen Wartungsplan vorlegen, den die Produktionsteams ohne Anwesenheit eines Lieferanten vor Ort durchführen können.
- Prüfen Sie den Ablauf des Datenmodells. Vergewissern Sie sich, dass Schulungen und Feinabstimmungen mit Ihrer Zustimmung erfolgen und dass Produktionsdaten die vereinbarten Grenzen nicht verlassen. Fragen Sie nach einer Methode, um ein Modell, das Ihren Spezifikationen entspricht, zu fixieren, sowie nach einem Verfahren, um ein fehlerhaftes Update rückgängig zu machen.
- Bewerten Sie die Umstellungskosten. Zeigen Sie auf, wie das System eine zweite und eine dritte verwandte Aufgabe erlernt. Ermitteln Sie die für jede Umstellung erforderlichen Arbeitsstunden und Vorrichtungen.
- Führen Sie einen Vergleich mit den derzeit besten manuellen oder halbautomatisierten Prozessen durch, nicht mit denen von gestern. Wenn ein erfahrener Bediener die gleichen Zahlen erreichen kann
Ein solider Weg nach vorn besteht darin, diesen Erfolg als Indikator für das Lieferpotenzial zu betrachten und anschließend einen branchenüblichen Testparcours durchzuführen. Laden Sie Wanjing Qianxun und andere Anbieter zu einem Vergleichstest in einer sicheren Offline-Zelle ein. Zweimal messen, einmal bezahlen. Legen Sie leistungsbasierte Konditionen fest. Wenn die Zahlen über volle Schichten und unterschiedliche Chargen hinweg Bestand haben, skalieren Sie das Projekt. Ist dies nicht der Fall, legen Sie die Idee auf Eis und greifen Sie sie wieder auf, sobald sich die Modellqualität und die Zuverlässigkeit der Aktuatoren verbessert haben. Öffentliche Ausschreibungen können Ihnen dabei helfen, Kandidaten für Pilotprojekte zu identifizieren, doch Ihre Abnahmekriterien schützen Ihre Produktionslinie.
Diese Analyse dient ausschließlich zu Informationszwecken und stellt keine Anlage-, Rechts- oder Beschaffungsberatung dar. RobotAIGeek empfiehlt keine bestimmten Anbieter und übernimmt keine Garantie für die Leistungsfähigkeit von Technologien im Frühstadium.













