
常州人工智慧決賽支持「視覺-語言-動作」機器人專案
「2026中國人工智慧+創新創業挑戰賽」在常州圓滿落幕,一款具身智能機器人榮獲智能製造組一等獎。 總部位於北京的萬景千迅,將端到端的視覺-語言-動作模型與高精度力控關節相結合。本次活動共吸引337份申請,獲獎者將獲得獎勵、運算支援及在地測試場景。這項獎項標誌著政府對以製造業為導向的人工智慧提供政策支持,但並未代表獲獎機器人已具備商業化驗證。
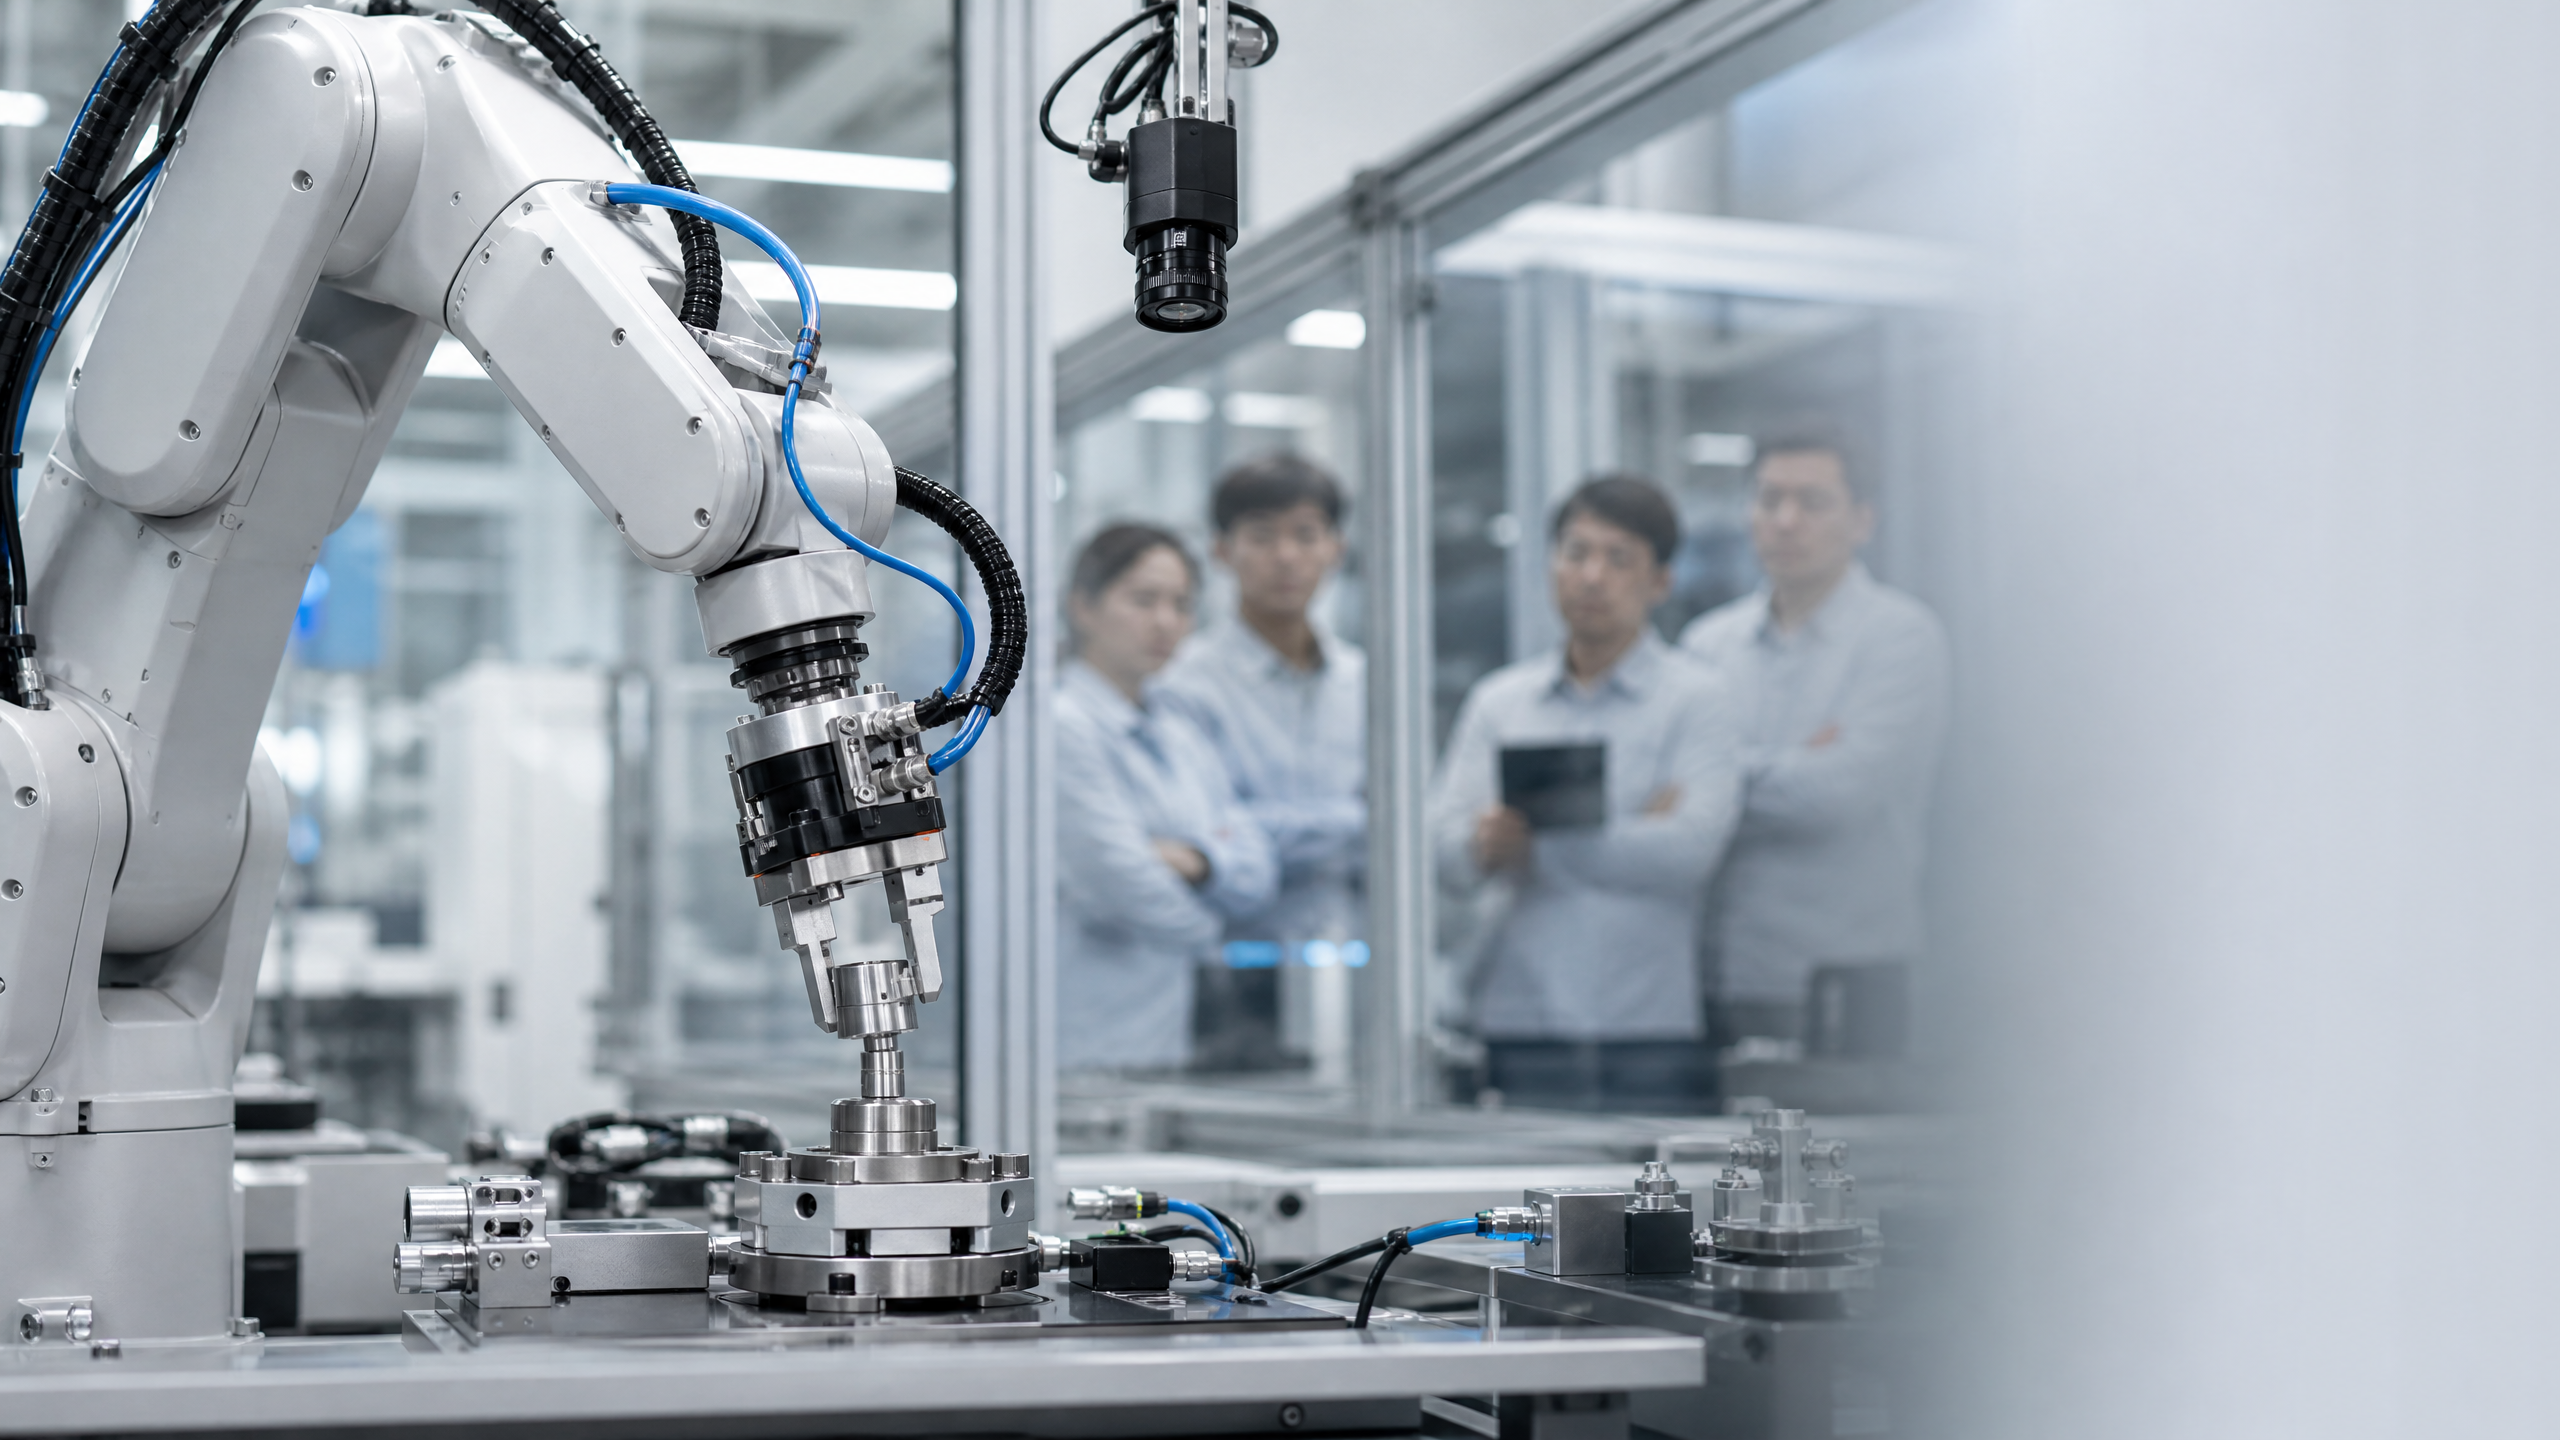
8月11日,常州舉辦了「2026中國人工智慧+創新創業挑戰賽」的決賽,這也是該全國性計畫首次在該市舉行決賽。 總部位於北京的萬景千迅科技憑藉一款採用視覺-語言-動作模型及力控關節的具身智能機器人,榮獲智能製造組一等獎。
區域政策著眼於工廠部署
本次活動共收到來自20多個省級地區的337份申請,並從中篩選出30組決賽入圍者。該計畫涵蓋「AI+」智能製造、醫療保健及新能源等領域。 決賽入圍項目涵蓋從在實體世界中運作的機器人,到腦機介面、藥物發現系統、儲能工具及低碳運算專案等。 智慧製造類別的一等獎由萬景千尋奪得,其開發的具身機器人結合了端到端的視覺-語言-動作模型與關節的高精度力控制技術。其他一等獎則分別頒給青鵬AI的新能源專案,以及深圳六野道機器人開發的國產手術機器人平台。
常州已推動一系列產業應用場景及企業,以配合此類專案。常州表示,當地資源庫涵蓋人工智慧供應鏈中的 300 多家企業、超過 1,500 個製造應用案例,以及在「AI+」計畫下提交的 184 項申請。 獲獎專案將獲得現金獎勵、業界投資者配對、運算補貼,並可進入當地部署場景。這套支援方案旨在引導專案從原型開發,逐步過渡到由市政府支持的生產單元內進行試點。
這種認可與支持的結合傳遞出明確的訊號。國家級計畫正引導人工智慧專案聚焦於對廠長、製程工程師及生產線主管至關重要的應用案例。在具身智慧與機器人領域的強大實力,與常州的產業基礎及
供應商網絡的需求。其結果是一個公開的管道,將早期階段的人工智慧控制方法與現有工廠內的材料、工裝及重複性作業指示相互連結。這正是這項技術必須證明自身價值之處。「獎項象徵政策優先級,而非生產實證。」
對採購與營運主管而言,重點不僅在於誰獲勝。重點在於獲獎者將被要求在何處展現成果、試點計畫能多快轉化為常規工作指令,以及生產線層級的指標是否朝正確方向發展。已公布的效益雖能降低這些初期步驟的阻力,但生產端的接受度仍取決於能否實現可量化的改善,且這些改善必須能經得起班次更替與供應波動的考驗。
VLA 控制搭配可量測的力
萬景錢訊的參賽方案結合了視覺-語言-動作(VLA)控制堆疊,以及能夠高精度感測並調節力的關節。VLA 意指視覺、語言與動作。 淺顯地說,機器人接收相機輸入,解析自然語言或結構化指令,並輸出動作計畫,再透過能感知施力強度的致動器來執行。在受控的製造單元中,此架構能融合感知、指令與運動控制,以處理對零件變異敏感或需要輕柔對準的任務。
一個簡單的比喻有助於說明這項技術的優勢。試想一位謹慎的技術人員,透過觀察、聆聽,並在擰緊緊固件前輕輕觸碰幾次來熟悉新的夾具。該技術人員運用雙眼尋找特徵、藉言語理解意圖,並用手指感受阻力。 配備力控關節的 VLA 系統旨在重現此運作迴路。它先觀察、解讀,再施加恰到好處的力道,以將零件定位或引導工具,同時避免損壞螺紋或刮傷表面。
端到端控制之所以具吸引力,在於它能減少手動編寫腳本和人工微調參數的需求。若 VLA 模型能將經驗推廣至
對於類似的任務,從規格制定到可運作程式的所需時間可能會縮短,且未必需要針對每種變體都準備大量專用夾具。 力控接頭還能降低插裝、拋光或壓配合步驟中的損壞率,因為在這些步驟中,傳統的純位置控制可能會導致設備卡死或跳過動作。這兩項技術的結合,正是在傳統自動化往往難以勝任的工廠實際作業領域——即剛性與適應性之間的平衡點——上,彌補了傳統自動化的不足。這一切並未否定標準工業安全措施的必要性。任何基於視覺的運動都必須遵守光幕和互鎖裝置的規範。語音提示需經過審批工作流程,以確保僅有經過測試的技能會在實際生產單元中執行。力閾值必須同時符合產品與夾具的限制。 感知與行動之間的延遲必須足夠低,才能在不犧牲安全的前提下滿足節拍時間。若機器人與人員共用空間,則必須配備經認證的速度與距離監測系統,或設置實體防護裝置。這些措施並非什麼新奇事物,但在部署過程中仍需嚴格遵守紀律並遵循有文件記載的程序。
針對 VLA 系統,更廣泛的問題在於資料的適用性。模型解析新場景並選擇行動的能力,取決於其訓練品質以及適應工廠環境的程度。若模型預期面對的是光亮表面,而生產線輸送的卻是覆蓋著細微灰塵的啞光黑色零件,其表現可能會下降。 若語言層在實驗室中學會某項技能,但生產現場的行話與簡稱改變了指令的表述方式,便可能導致誤解。這正說明了為何必須在目標環境中進行資料蒐集、仔細篩選,並建立一個迴圈機制,將失敗的嘗試反饋至模型更新中,同時不影響生產的連續性。
萬景千迅致力於打造工廠級真實感
萬景千迅科技是一家總部位於北京的機器人開發商,專注於製造應用場景中的具身智能。該公司將端到端的視覺-語言-動作模型與精密力控致動器相結合,並將此組合呈現為一個
處理變動部件及需要觸覺反饋的任務的解決方案。此次競賽獲勝不僅提升了該公司的知名度,更透過已公布的支援管道,使其得以參與當地試點計畫。對於一家知名度較低的公司而言,簡明扼要的企業簡介對於尚未了解其產品業務的買家至關重要。「萬景前瞻」將自身定位為「AI 優先」的機器人控制解決方案供應商,其系統能與真實材料及夾具互動,而非僅限於狹隘的模擬環境。 其核心主張在於:經過訓練的模型能解析視覺線索與語言指令,進而在一類任務中產生可靠的動作;同時,硬體會測量接觸力以避免損壞並進行即時適應。這種方法特別吸引那些面臨換線作業、混合 SKU 或難以使用硬性工裝處理的幾何形狀的用戶。
該公司能否將這項技術理念轉化為悄然推動業績成長的變革,將是其成敗的關鍵。這意味著必須與標準可程式邏輯控制器(PLC)及監控系統整合、尊重工廠的 IT 限制、支援夾具設計,並為操作員和維護團隊指明採用該產品的途徑,避免因推行新產品而必須另起一個專案來運作原有系統。 這也意味著必須明確服務時段、備件庫存,以及當工具在週末班次的中途卡住時,究竟由誰負責接聽求助電話這個基本問題。
參賽方並未披露該產品的生產部署情況、單價或基準測試分數。對於展示型活動而言,這屬正常現象。缺乏此類細節並不會使該作品失去參賽資格,反而為後續的盡職調查奠定了基礎。 採購方將要求進行離線測試、受控單元試點,以及與現行方法的並行循環測試。唯有持續數週(而非僅數分鐘)的穩定成果,才能決定這項技術是否能走出展示區。
採購決策需循階段性驗證
採購團隊面對著嵌入式機器人領域中層出不窮的承諾。採取循序漸進的驗證路徑,既能降低風險,又不阻礙潛在效益。以下步驟有助於將興趣轉化為務實的驗證
以及商業條款。- 從單一可重複的任務和明確的缺陷定義開始。選擇一個觸感至關重要的步驟,例如壓入式組裝或精密插入。以客觀標準定義「合格」與「不合格」,並就返工的計數方式達成共識。
- 要求進行範圍明確的離線測試,並使用實際零件及具代表性的夾具。要求提供測試影片以及力與運動的記錄。若系統僅能在乾淨桌面上對激光對準的零件上運作,則應予以淘汰。
- 在機器人抵達前,務必敲定工廠整合計畫。確認電氣標準、PLC 驅動程式、MES 介接點、命名規範及可接受的網路區域。要求提供接線圖、軟體物料清單,以及符合工廠規定的網路安全措施。
- 堅持要求安全文件須與選定的生產單元相符。必須提供風險評估報告、必要時需附防護方案,並證明具備安全停止與重啟功能。若為協作型生產單元,請闡明設定安全速度與安全距離所採用的方法。
- 設定與損益表掛鉤的驗收指標。週期時間、首道良率及停機時間是至少應包含的三項指標。明確界定各項指標的測量方式。就績效未達標時的補救措施,以及結果下滑時何謂「根本原因」達成共識。
- 驗證支援模式。詢問零件的發貨來源、運送速度,以及由誰負責維修接頭和攝影機。取得一套維修保養時程表,確保生產線團隊無需供應商現場支援即可執行。
- 深入探討資料模型的運作路徑。確認訓練與微調須經貴方批准,且生產資料不會超出約定範圍。要求提供一種方法,能將符合貴方規格的模型「凍結」,並建立從錯誤更新中回滾的流程。
- 評估換線成本。說明系統如何學習第二項及第三項相關任務。計算每次換線所需的人工工時與治具數量。
- 應以當今最優的手動或半自動流程作為基準,而非過往的標準。若一名熟練操作員能達到相同的產量
穩健的前進方式是將此次勝利視為潛在供應能力的標誌,隨後進行標準的產業化驗。邀請萬景前瞻及其同業在安全的離線測試單元中進行技術比拼。 三思而後行,一次付清。鎖定基於績效的條款。若數據在完整班次及多樣化批次中均能維持穩定,則可擴大規模;若無法達標,則暫緩該構想,待模型品質與致動器可靠性提升後再行評估。公開獎勵機制有助於篩選試點候選方案,但您的驗收門檻才是保護生產線的關鍵。
本分析僅供參考,並不構成投資、法律或採購建議。RobotAIGeek 並不背書特定供應商,亦不保證早期技術的表現。













