
著者がたった一人だけのロボット安全基準
Anthropic社の新しい「モデル・ハードウェア・スタンダード」は、AI制御ロボットの安全規格として売り出されているが、これは1社によって管理されるクローズドな形で導入されるのに対し、業界の実際の機能安全規格は、策定に15年を要し、多数の利害関係者が参加する委員会によって策定されたものである。

木曜日にサンフランシスコから発表された内容は、一見すると単なる技術的なアップデートのように見えた。Anthropicは「Model Hardware Standard」を公開した。これは、AIエージェントがカスタム統合ではなく単一のファイルから機械の機能や安全上の制限を読み取れるようにする仕様であり、同社はこれを、製薬研究所、大学、産業用ロボットメーカーなど16のパートナーに公開された研究プレビューと呼んだ。 各メディアの報道では、これをAnthropicが2024年に公開したソフトウェアツール規格「Model Context Protocol」に続く自然な次のステップとして扱った。しかし、その見方では、より興味深い本質が見落とされている。
「Model Hardware Standard」は、主に技術文書というものではない。これは、委員会による決定ではなく、製品設計上の判断を通じて、AIエージェントが人間の手の近くでロボットアームにどのような動作を指示することを許容するかを決定しようとする試みである。 この区別は、デモ映像が示唆する以上に重要だ。なぜなら、産業用ロボットに安全規則が存在する限り、それらの規則は、ロボットを販売する企業とは全く無関係な者によって策定されてきたからである。
MHSがひっそりと隣に置かれている文書に注目してほしい。ISO 10218、 産業用ロボットの機能安全に関する中核規格であるISO 10218は、2025年1月に約15年ぶりとなる初の大幅な改訂を経て、2部構成で計122ページだったものが318ページに拡大した。これには、以前は別個だった協働ロボットの安全規格が統合され、サイバーセキュリティ要件が初めて追加された。 このプロセスは、ISOの技術委員会299を通じて進められた。同委員会は、メーカー、システムインテグレーター、保険会社、規制当局で構成される組織であり、メンバーは最初から意見が一致しているわけではなく、承認に至るまでに15年間にわたる現場の経験を調整する必要があった。その会議の席には、ロボットを1台でも販売している人物は誰もいなかった。 同じカテゴリーの質問、すなわち「AIシステムによって機械に安全に指示できること」に対するAnthropicの回答は、同社のブログ記事と非公開のパートナーリストとして公開された。同社は、仕様をオープンソース化する前に、これらのパートナーと「安全性評価とベストプラクティス」を構築していると明言しており、
それを多数決で覆すことのできる統治機関と並んで。15年対1つのブログ記事
Anthropicはすでに一度このシナリオを実行しており、MCPこそが「成功版」であるという点こそが、この比較から得られる教訓となっている。 Model Context Protocol(MCP)は、2024年11月の立ち上げ当初からオープンソースとして公開された。6ヶ月以内に、マイクロソフトとGitHubがその運営委員会に加わり、OpenAIとGoogleも独自のサポート機能をリリースした。これらはいずれもAnthropicが強制できたものではなく、すべてがコードとガバナンスが最初から公開されていたからこそ実現したのだ。 これこそが、MCPを単なる一つの研究所の利便性から共有インフラへと変えた仕組みである。競合他社は、自分たちが何を採用しているかを正確に把握でき、最終的にはそれがどのようなものになるかを決定する一助となることができたのだ。
MHSは、少なくとも現時点では、そのステップを省略している。MHSはクローズドな状態でローンチされ、Anthropic自身が選定したパートナーリストによってテストが行われ、オープンソースへの公開は、プレビュー版が(おそらくその正当性を裏付けることになる)安全性評価を生成した後の、未定の時点まで延期されている。 現時点で作成者しか修正できない仕様書は、まだインフラとは言えない。それは「インフラ」という物語が付け加えられた製品に過ぎず、その違いは単なる学問的な議論ではない。インフラは作成者が方針を変更しても存続するが、ベンダーの仕様書はそうではない。
ルールが確立される前に購入されたパートナーリスト
こうした事情があっても、16社のパートナー企業が世間知らずというわけではない。ジェネンテックは、本来であれば専門のインテグレーターが液体ハンドラー、ロボットアーム、プレートリーダーを組み合わせて接続する必要があるタンパク質濃度測定法において、この規格の試験運用を行っている。 カーネギーメロン大学、ワシントン大学のベイカー研究室およびピングレイ研究室、そしてHHMIジャネリア・リサーチ・キャンパスは、すでに所有している実験室用ハードウェアでこの標準を運用している。 産業界では、現在実際に組立ラインや品質保証ラインでアームを稼働させている協働ロボットメーカーの2社、ユニバーサル・ロボッツと斗山ロボティクスが、Amazon Web Servicesの「Strands Robots」フレームワークやHuggingとともに、MHSのサポートをテストしている。
Face社のオープンソースプロジェクト「LeRobot」は、6桁の価格帯の研究室用装置と同じくらい簡単に、同じインターフェースをホビー向けのロボットアームにも適用できるようにするものです。大学の顕微鏡実験台から、工場の現場に数千台単位で導入されるコボットに至るまでのこの幅広い対応範囲こそが、ここでの真の成果である。 どちらのカテゴリーも、もう一方のために過剰な仕様を課すことなく、単一の仕様で両方を記述することは、真の設計上の課題であり、見事に解決された。しかし、ガバナンス体制が確立される前に結成された連合体は、標準化団体ではない。それはベータ版の共同体であり、Anthropicが仕様に関して下した決定にパートナーのいずれかが異議を唱え、投票を行う手段がないことに気づいた瞬間に、その区別は自ずと解消される。
現時点でたった1社しか修正できない安全基準は、基準という衣をまとった単なる製品上の決定に過ぎない。
自社サンドボックスを自ら評価する企業
このタイミングは、信頼性の問題を解決するどころか、さらに悪化させている。 MHSのプレビューの1ヶ月前、セキュリティ研究者たちは、Anthropicのソフトウェアエージェント製品である「Claude Cowork」におけるサンドボックス脱出を公に報告した。これにより、ローカルで実行されているセッションが仮想マシンから脱出し、ツールをローカルで実行しているマシンのホストMacのファイルシステム(SSHキーやクラウド認証情報を含む)にアクセスできてしまうことが判明した。 Anthropic社の対応は、ローカル脱出経路を直接修正するのではなく、今後クラウド実行をデフォルト設定とするというものであった。これにより、ローカル実行を選択したユーザーは、自ら設定を強化せざるを得なくなった。
この事案はMHSより以前のものであり、別の製品に関わるものであるため、ハードウェア規格そのものが安全でないという証拠にはならない。 これは、より限定的ではあるが依然として関連性のある事実を裏付けている。すなわち、直近の隣接サンドボックス化の取り組みが執拗な研究者たちによって破られた企業が、今や研究所や工場に対し、外部機関による審査が行われる前に、AIエージェントがロボットアームに安全に指示できる動作について、同社自身の内部判断を信頼するよう求めているということである。 「プレビュー期間中に追加の安全性評価を構築する」というのは妥当な
研究段階にある。これは機能安全認証に比べてはるかに説得力の弱い主張であり、購入者は一方を他方の代わりとして受け入れてはならない。購入者にとって実際に何が変化するのか
これらはいずれも、MHSの試験導入に反対する論拠にはならない。すでにユニバーサル・ロボッツやドゥサン・ロボティクスの機器を稼働させている施設にとって、数週間に及ぶ専門的な配線作業をライン監督者が完了できる作業へと変える統合形式は、仕様を誰が管理するかにかかわらず、リスクの低いセルで試験導入する価値がある。なぜなら、それが解決を目指す統合コストの問題は、今日において現実的かつ高額な課題だからだ。 変化するのは、そのパイロット試験が何を証明するものとして理解されるべきかという点だ。それは、MHSが統合作業時間を削減できるかどうかを示すものである。 しかし、MHSファイルで記述された機械が、2027年1月20日に欧州連合(EU)が施行を開始する基準を満たしているかどうかは示しません。その日、EUの機械規制により、AI駆動の安全機能について、製造業者自身の宣言を受け入れるのではなく、初めて第三者による適合性評価の対象となるからです。
注目すべきは、この期限であり、プレビュー版の公開日ではない。 この期限が到来すれば、本コラムが現在行っているような比較が必然的に求められることになる。すなわち、数ヶ月単位のプレビュー期間で作成されたAIラボの内部安全ファイルが、ISO 10218:2025を生み出したような、数年を要し、多数の利害関係者が関与するプロセスを前提とする規制当局の要件を満たしているかどうか、という点である。 ベンダーの発表内容と、分類体系が実際に検証できる内容との整合性を日々確認しているロボット工学データプラットフォームの視点から見ると、注目すべき点はMHSが採用されるかどうかではない。コボットメーカーは、誰が作成したかに関わらず、有用な統合フォーマットを採用するだろう。 注目すべきは、AnthropicがMCPが最終的にそうしたように主導権を譲り渡し、仕様の将来像を決定する委員会に外部のエンジニアを参加させるかどうかだ。それが実現するまでは、MHSで定義されたロボットを稼働させるすべての施設は、そのベンダーが製造も販売も保険も提供していないハードウェアについて、単一のベンダーの安全判断を信頼することになる。
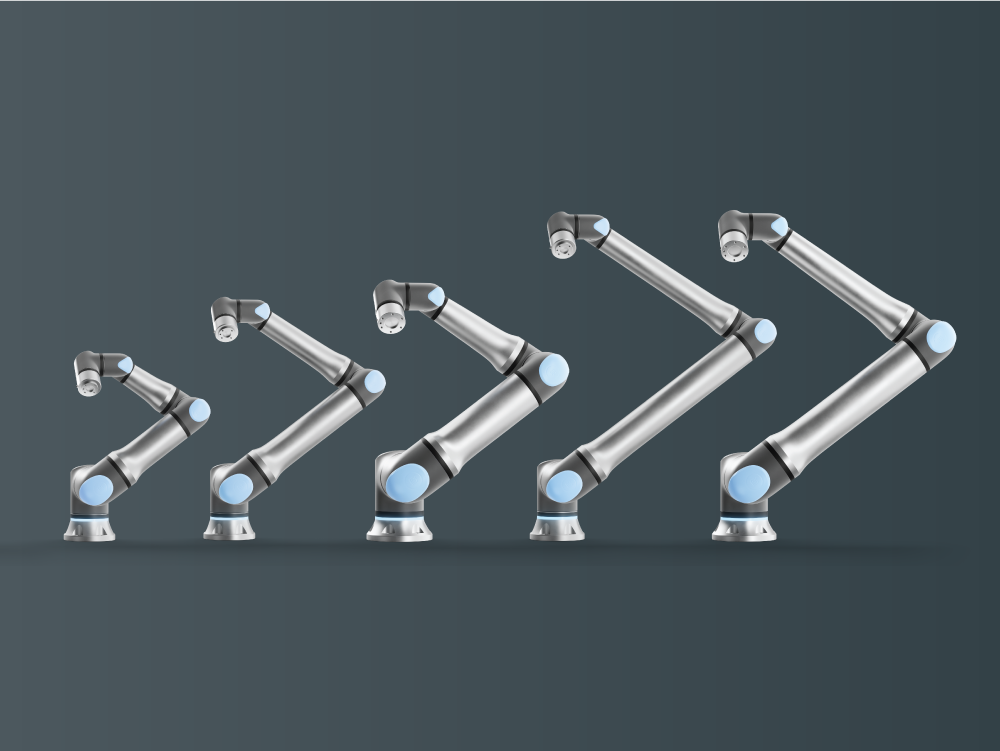
ヒーロー画像:Universal Robots社のURシリーズ協働ロボットファミリー(提供:)
ユニバーサル・ロボティクス社。免責事項:本記事は一般的な情報提供のみを目的としており、投資、法律、または調達に関する助言を構成するものではありません。読者の皆様は、ビジネス上の意思決定を行う前に、一次情報源で詳細を確認してください。









