
那份僅有一位作者的機器人安全標準
Anthropic 的新版「模型硬體標準」雖被宣傳為人工智慧控制機器人的安全規格,但該標準一推出即採封閉式運作,且由單一公司主導;相較之下,業界實際的功能安全標準則耗時十五年,並由多方利益相關者組成的委員會共同制定而成。

週四來自舊金山的公告,乍看之下彷彿是一則基礎設施更新。Anthropic 發布了《模型硬體標準》(Model Hardware Standard),這項規格讓 AI 代理能透過單一檔案讀取機器的能力與安全限制,而非仰賴客製化整合;該公司將此稱為研究預覽版,並開放給來自製藥實驗室、大學及工業機器人製造商的十六家合作夥伴參與。 相關報導將其視為「Model Context Protocol」之後的自然延伸——後者是 Anthropic 於 2024 年推出的軟體工具標準。但這種詮釋卻忽略了更引人入勝的故事。
《模型硬體標準》並非主要是一份技術文件。它旨在透過產品決策(而非委員會決策)來決定,人工智慧代理在人類手部附近時,被允許指揮機械臂執行哪些動作。 這項區別的重要性遠超示範影片所呈現的,因為自從工業機器人制定安全規則以來,這些規則的制定者中,從來沒有任何人同時也是機器人的銷售商。
不妨看看 MHS 默默佇立在旁邊的那份文件。ISO 10218, 這項工業機器人的核心功能安全標準,於 2025 年 1 月經歷了約十五年來的首次重大修訂,篇幅從兩部分合計 122 頁擴增至 318 頁,不僅整合了先前獨立的協作機器人安全規範,更首度納入網路安全要求。 該修訂過程由 ISO 第 299 技術委員會主導,該委員會由製造商、系統整合商、保險公司及監管機構組成,成員間並非天生意見一致,必須在簽署前彙整長達十五年的實務經驗。參與該委員會的成員中,沒有任何人銷售任何特定品牌的機器人。 面對同類問題——即人工智慧系統可安全地指示機器執行哪些任務——Anthropic 的回應以公司部落格文章及一份非公開的合作夥伴名單形式發布,該公司明確表示,在將規格開源之前,正與這些合作夥伴共同建立「安全評估與最佳實踐」,而非
同時還設有一個可能在表決中壓倒它的治理機構。十五年對比一篇部落格文章
Anthropic 其實早已演過這套劇本一次,而這項對比之所以發人深省,正是因為 MCP 才是這個故事中的「理想版本」。 「模型上下文協定」(Model Context Protocol)自 2024 年 11 月問世之日起便以開源形式發布。短短六個月內,微軟和 GitHub 便加入了其指導委員會,而 OpenAI 和 Google 也相繼推出了對該協定的支援;這些都是 Anthropic 無法強求的,而之所以能實現,全因代碼與治理機制從一開始就對外公開。 正是這個機制,讓 MCP 從單一實驗室的便利工具轉變為共享基礎設施:競爭對手能確切了解自己採用的內容,並最終能協助決定其發展方向。
MHS 則跳過了這一步,至少目前如此。它以封閉形式推出,僅由 Anthropic 自行挑選的合作夥伴名單進行測試,而開源發布則推遲至預覽版產生安全評估報告之後的某個未指定時間點——這些評估報告預計將為開源提供正當理由。 一份目前僅有其作者能修改的規格,尚不構成基礎設施。這只是一款附帶基礎設施敘事的產品,而兩者之間的差異絕非紙上談兵:基礎設施能在其創建者改變方向後依然存續;但供應商的規格則不然。
在規則制定前就買下的合作夥伴名單
這一切並不能讓這十六家合作夥伴顯得天真。基因泰克(Genentech)正針對一種蛋白質濃度檢測試劑進行該標準的試點,若無此標準,原本需要專業整合商來將液體處理儀、機械臂和微孔板讀取器串聯起來。 卡內基梅隆大學、華盛頓大學的貝克(Baker)與平萊(Pinglay)實驗室,以及霍華德·休斯醫學研究所(HHMI)的賈內利亞研究園區,正將該標準應用於其現有的實驗室硬體設備上。 在產業方面,Universal Robots 和斗山機器人(Doosan Robotics)這兩家協作機器人製造商——其機械手臂目前實際應用於組裝和品質保證生產線——正與亞馬遜網路服務(AWS)的 Strands Robots 框架以及 Hugging 協同測試 MHS 支援功能。
Face 的開源 LeRobot 專案,讓同一個介面既能輕鬆操控業餘愛好者級的機械臂,也能駕馭價值六位數的實驗室級設備。這種廣泛的適用範圍——從大學的顯微鏡實驗台,到成千上萬台進駐工廠產線的協作機器人——才是此處真正的成就。 如何制定一套規格來同時涵蓋這兩類設備,同時避免任一類別為另一類而進行過度設計,這確實是個設計難題,而此處已成功解決。但於治理機制建立之前便組建的聯盟,並非標準制定機構。這僅是一個測試群體,而當任何合作夥伴對 Anthropic 針對規格所做的決定表示異議,並發現無法進行表決時,這項區別便會自然顯現。
一項目前僅有一家公司能修改的安全標準,不過是披著標準外衣的產品決策罷了。
自行評級自家沙盒的公司
這樣的時機安排非但未能解決信任問題,反而使問題更加複雜。 在 MHS 預覽版發布前一個月,安全研究人員公開記錄了 Anthropic 的軟體代理產品「Claude Cowork」中的一項沙箱逃逸漏洞,該漏洞允許在本地運行的會話突破其虛擬機器,並存取主機 Mac 的檔案系統——包括 SSH 金鑰和雲端憑證——這發生在本地運行該工具的機器上。 Anthropic 的回應是今後將雲端執行設為預設選項,而非直接修補本地逃脫路徑,這使得選擇本地執行的用戶必須自行強化其配置。
該事件發生在 MHS 之前,且涉及不同的產品,因此並不能證明該硬體標準本身不安全。 這僅是某種範圍更窄但仍具相關性的現象:一家公司最近在沙盒防護方面的努力,面對決心堅定的研究人員時已宣告失敗,如今卻要求實驗室和工廠在任何外部機構審查該判斷之前,就信任這同一家公司對「AI 代理可安全地命令機械手臂執行哪些動作」所作的內部判斷。 「我們將在預覽期間建立額外的安全評估」是一項合理的
研究立場。這項聲明遠比功能安全認證來得薄弱,買方不應讓前者取代後者。這對買家而言實際上帶來什麼改變
上述論點並未否定測試 MHS 的必要性。對於已啟用 Universal Robots 或 Doosan Robotics 設備的廠房而言,若有一種整合模式能將原本需耗時數週的專業配線工作,轉變為生產線主管即可完成的任務,那麼無論規格由誰制定,都值得在風險較低的生產單元上進行試行——因為此模式所針對的整合成本問題,在當今實務中確實存在且代價高昂。 真正改變的是,應如何理解該試點的證明目的。它僅能顯示 MHS 是否能減少整合工時。 但這並不能證明,由 MHS 檔案所描述的機器,是否符合歐盟將於 2027 年 1 月 20 日開始執行的標準——屆時,歐盟的《機械法規》將首次將人工智慧驅動的安全功能納入第三方符合性評估範圍,而非僅接受製造商自身的聲明。
這個截止日期才是值得關注的重點,而非預覽版的發布日期。 屆時將迫使我們進行本專欄目前正在探討的比較:一家 AI 實驗室在以「預覽版」為時間框架(僅耗時數月)所編寫的內部安全文件,能否滿足監管機構的期望——該機構原本預期的是像制定 ISO 10218:2025 那樣,歷經多年且涉及多方利益相關者的流程。 從一家專注於比對供應商公告內容與分類法實際可驗證結果的機器人數據平台角度觀察,關鍵不在於 MHS 是否被採用。協作機器人製造商無論整合格式由誰制定,都會採用實用的整合格式。 真正的關鍵在於,Anthropic 是否會像 MCP 最終那樣放棄控制權,允許外部工程師加入決定規格未來走向的委員會。在這種情況發生之前,每間運行 MHS 規範機器人的設施,都在信任某家供應商對其未曾製造、銷售或投保之硬體所做出的安全判斷。
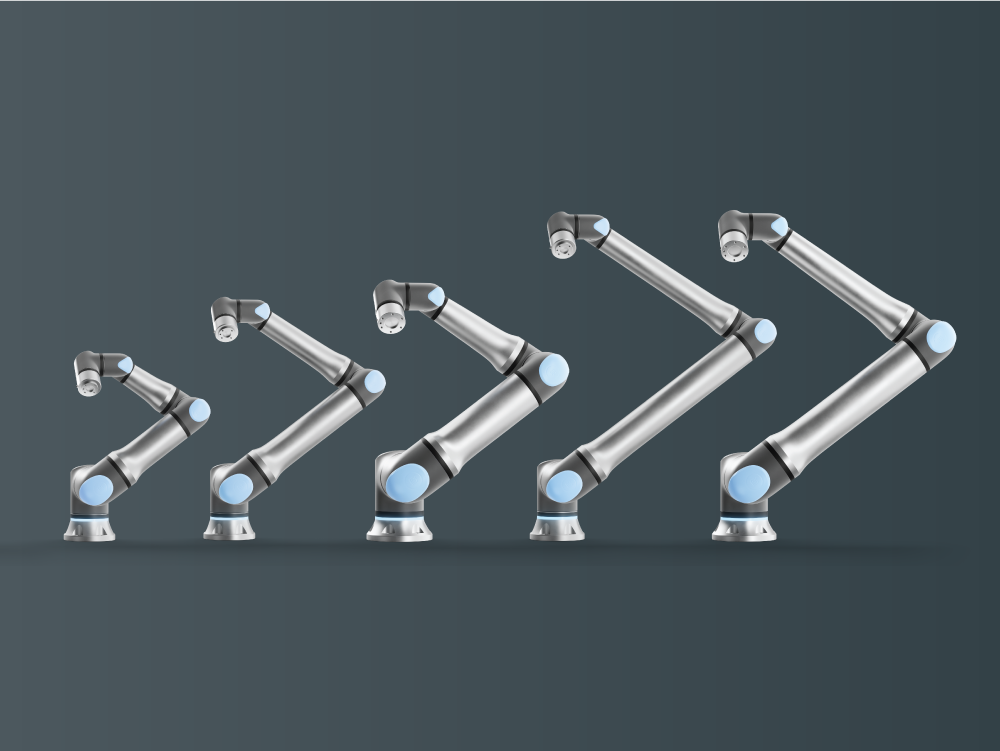
首圖:Universal Robots 的 UR 系列協作機器人家族,圖片由該公司提供
來自 Universal Robots。免責聲明:本文僅供一般資訊參考,並不構成任何投資、法律或採購建議。讀者於做出商業決策前,應向原始來源核實相關細節。









