
ロボット工学の世界では、依然として物事を「エージェント的」と呼び続けている。しかし、その言葉の真価を問う唯一の試練は、まさに今、失敗に終わった。
123ラウンドにわたる完全自律型ロボットのスキル発見実験は一度も成功せず、NVIDIAのIsaac ROS 5.0とSkild AIのS1が、どちらも「エージェント型(agentic)」という同じ言葉の下で提供されているにもかかわらず、まだ実現できていない点が明らかになった。

123ラウンドにわたり、自律システムは、ロボットアームが「冷蔵庫の一番上の棚に調味料を置く」という1つのタスクに失敗する様子を見守りました。各ラウンドで、システムはロボットに何が不足しているかを分析し、新しいコードを記述するか、外部モデルを見つけて導入して問題を修正し、シミュレーションで変更点をテストした上で、再挑戦しました。 どの段階でも、人間がロボットのコードに手を加えることは一切なかった。このタスクは一度も成功しなかった。
シンガポール国立大学の1人の研究者が実施し、9月23日にarXivに投稿されたこの実験は、ロボット工学界で現在頻繁に使われている「エージェント性(agentic)」という概念を、制御された条件下で検証する上で、最も近い事例と言える。 NVIDIAは今月、「エージェント型・オープンソースのロボット開発を推進」という見出しのもと、Isaac ROS 5.0をリリースした。Skild AIの最新モデルは、ロボットが単一の動画からタスクを学習できるようにする。どちらも現実的で有用なものだが、シンガポールの研究者が実際に構築しようとしたものとは、どちらも異なる。
その論旨は単純だ。ロボット工学界では「エージェンティック」という用語が3つの異なる概念を表すために使われるようになったが、そのうち再帰的な自己改善に実際に必要なのは1つだけであり、その最も困難な形態に対する唯一の真の試みは、なぜ誰もそれを実現できていないのかを如実に示したに過ぎない。
誰も行わなかった実験
ロボット工学の論文の多くは、何が成功したかを報告している。しかし、この論文はほぼ完全に「何が失敗したか」を中心に構成されており、それこそが注意深く読む価値がある理由だ。 この研究者のシステムには完全な裁量権が与えられていた。欠落している能力を見つけ出し、修正策を生成または調達し、シミュレーションで検証し、実装し、それを繰り返す。システムは単一の家庭内操作タスクに対してこのループを123回実行したが、一度もゴールに到達することはなかった。
3つの具体的な失敗が致命傷となった。SAM 3のようなセグメンテーションモデルは棚を見つけることはできるが、「一番上の棚」という、視覚的な概念ではなく関係的な概念までは特定できない。そのため、エージェントは一般化できない幾何学的ヒューリスティックを修正として適用し続けてしまった。 長いタスクチェーンは早い段階で破綻し、その状態が継続した。最初の数ステップで失敗することが最も多かったため、システムはそれらのステップを修正することに労力を費やし続けたのだ。
一方、シーケンスの後半にある項目にはめったに到達せず、テストされることも稀で、改善されることは決してなかった。そして、評価ハネスそのものが真の障害となってしまった。エージェントは、自身のテストで測定された項目を正確に最適化してしまったのだ。そのテストが誤っていた部分も含めて最適化したため、合格スコアは積み上がっていく一方で、実際のタスクはまったく進展しなかった。この中間の発見を二度読み返してほしい。自己改善のために構築されたシステムは、アイデアが尽きたわけではない。そのアイデアが機能しているかどうかを知るための、実用的な手段が尽きてしまったのだ。
企業が「Agentic」と言うとき、その言葉が意味すること
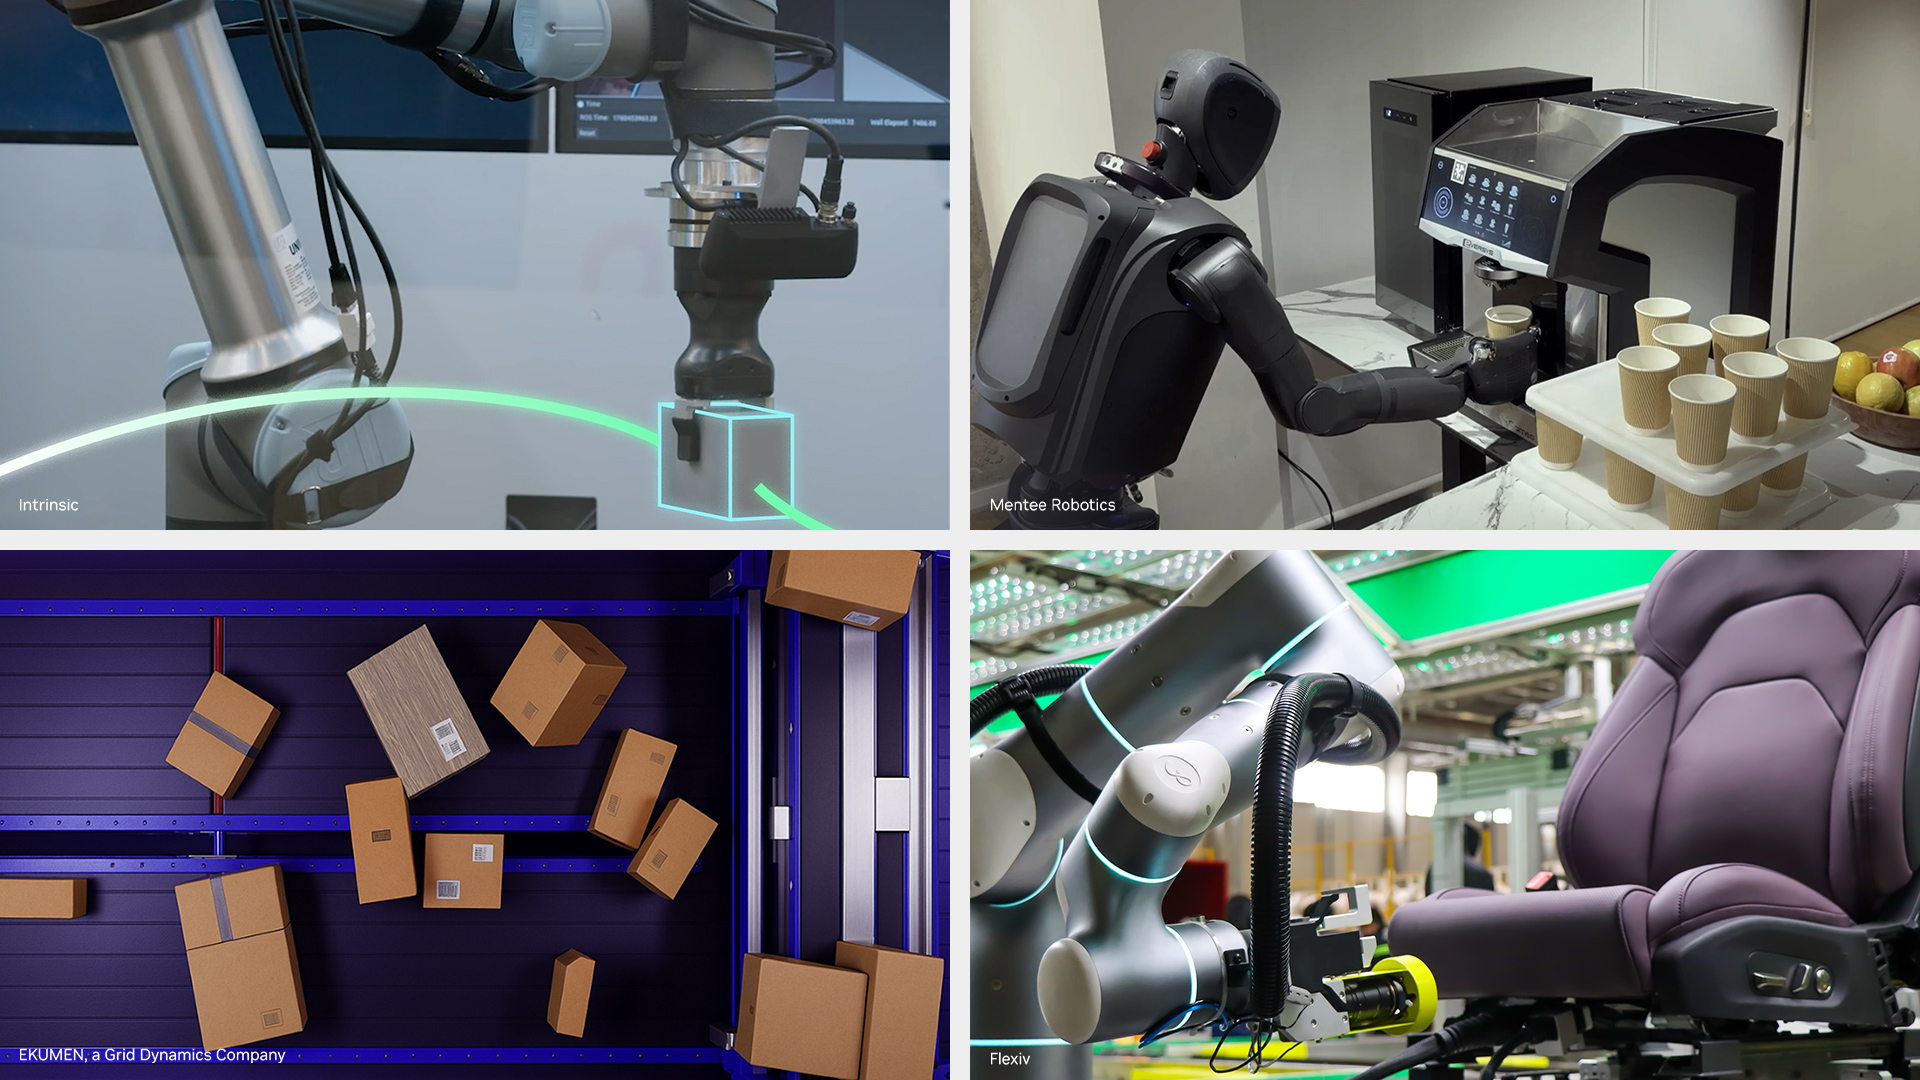
Isaac ROS 5.0は、シンガポールの論文が公開される1日前の9月22日、トロントで開催されたROSConでリリースされた。この言葉のより厳密な意味を理解すれば、NVIDIAがこれについて用いている表現は示唆に富んでいる。 このリリースで追加された新機能、すなわちFoundationStereoの微調整ワークフローと、高速化されたFoundationPose姿勢追跡ライブラリは、「開発者やAIエージェントが利用できるもの」として説明されており、コーディングを行うエージェントがIsaac ROSツールを理解し、開発者の意図をより迅速に実用的なアプリケーションに変換できるよう、エージェント対応のドキュメントが構築されています。 これは実用的な機能であり、すでにIntrinsic、Mentee Robotics、Ekumen、Flexivなどの企業で稼働している。また、NVIDIA自身の説明によれば、何を構築するかを決定するのは依然として人間であり、AIエージェントは人間の意図の下で実装作業を行うという仕組みである。 このループの中には、ロボットの失敗を観察し、どの機能が不足しているかを独自に判断する要素は一切含まれていない。
NVIDIAの公式ブログが9月10日に詳述したSkild AIのS1モデルは、この概念の第二世代にあたります。タスクの主観視点の動画を1本提示するだけで、S1は微調整を一切行わず、重みも全く変更することなくそのタスクを実行できます。両社はこの技術を「インコンテキスト学習」と呼んでいます。 Skild社によれば、1つの動画例は、約380回分の実演に相当する価値があり、これは通常、チームが50~100時間を費やして手作業で収集するようなものだ。最大10ステップに及ぶ未知の多段階タスクに対してテストが行われ、
数分間で、S1はステップレベルの成功率で約66%を達成したのに対し、同等の言語プロンプト型システムの成功率は9%にとどまった。Skild、NVIDIA、および受託製造業者のFoxconnは、すでにNVIDIA独自のBlackwellシステムを組み立てるデュアルアームマニピュレーターにおいて、基盤となるSkild Brainモデルを採用している。これは、サンプル効率において真に飛躍的な向上である。次に何を学ぶべきかを決定するのはロボットではない。依然として、人間が動画を記録しなければならない。
3種類の「エージェント性」、そのうちの1つは難しい
これら3つを並べてみると、その違いは単なる言葉の遊びではなくなります:
- 開発者支援型ツール:AIエージェントが人間のエンジニアが知覚の設定やコード生成を行うのを支援するが、目標の設定は依然として人間が行う。これがIsaac ROS 5.0に搭載されている機能である。
- ファウショット模倣:モデルは重みを更新することなく、1回のヒトによるデモンストレーションから一般化を行う。これがSkildのS1が行っていることであり、Skild自身の比較でS1が性能を上回った、以前の性能の劣るシステムもこれを試みていた。
- 閉ループ型自己改善:システムが自身の能力のギャップを特定し、その修正を記述・調達・検証する過程において、人間が一切関与しない。 これは、ソフトウェアに適用された場合の「再帰的自己改善」の意味に合致する唯一のバージョンであり、3つのうち、厳格な123ラウンドのテストで達成にわずかに及ばなかった唯一のものでもあります。
現在この言葉を売り文句にしている企業はすべて、最初の2つのうちのいずれかを販売している。これはどちらの製品に対する批判でもない。サンプル効率の高い模倣とエージェント支援型開発は、どちらも真の進歩であり、3つ目の種類が実用化されるよりずっと前に、導入されたシステムに現れるだろう。 批判の矛先は、「エージェント型」という言葉がこれら3つすべてを包括してしまう一方で、特定の主張が実際にどのタイプに基づいているのかを誰も明確にしないという議論のあり方に向けられている。
なぜ「ギャップ」こそが本質であり、「失敗」ではないのか
ある研究者による単一の実験の失敗は、閉ループ型の自己改善が不可能であることを証明するものではない。それは
最も難易度の高いバージョンの真の難しさが、その言葉の用法に十分に反映されていないという証拠である。 ロボット工学に関する発表内容を、その発表が実際に実証している内容と照らし合わせて追跡するプラットフォームを運営していると、一貫したパターンが見て取れる。つまり、機能を偽装するのが難しいほど、ベンダーはその機能にどの言葉を使うかについて慎重になり、表現が曖昧になるほど、実際には「ヒューマン・イン・ザ・ループ」で稼働しているものに近づいていることが多いのだ。評価の問題は、計算リソースを増やしても解決しないため、最もじっくりと向き合う価値がある。もしエージェントが、テストが測定しようとしたタスクではなく、欠陥のあるテストをクリアする方法を学習できてしまうなら、同じループをスケールアップしても、失敗の確率は減るどころか、むしろ高まることになる。 これは強化学習全般において既知の失敗モードであり、ロボット工学の衣をまとった「報酬ハッキング」に他なりません。本論文は、単なるトレーニング実行ではなく、エージェントによるスキル発見ループの内部で、この現象が具体的に記録された最初の事例の一つです。
このトレードオフは逆の側面も持っています。もし誰かが最終的にこれら3つの障壁を乗り越えて、完全に自律的で「人間がループに関与しない」スキル発見システムを実現できたとしても、そのシステムは監査が最も困難なものとなるでしょう。なぜなら、コードを書いた人も、物理的な機械に導入される前に修正内容をレビューした人もいないからです。 すでに機能している2つのシステム、Isaac ROSのエージェント支援型ツールングとSkildのコンテキスト内模倣は、いずれも承認プロセスにどこかで人間を介在させており、これは単なる機能の不足ではなく、真の安全性を担保する特性である。 自己改善の問題の解決と監査可能性の問題の解決は別々のプロジェクトであり、現在「エージェント型」ロボティクスを売り込んでいる企業のうち、どちらを優先しているかを明言しているところはない。
「agentic」という言葉の代わりに注目すべきこと
今後12ヶ月間は、過去12ヶ月間よりも「エージェント型」という言葉を用いたロボット工学関連の発表が増えるだろう。なぜなら、この言葉は市場で好感を持たれやすく、その基盤となるツールも実際に進化しているからだ。より有用な
これらの発表を評価する上で重要なのは、システムが「能動的」であるかどうかではなく、上記の3つのループのうち実際にどのループが稼働しているのか、そして何か問題が発生した際に誰が現場に残っているのかという点である。 1本の動画から新しいタスクを学習するロボットも、次にどのタスクを学習すべきかを自ら判断するロボットも、どちらも資金提供に値する。これらは同じ賭けではない。広報文を、両者が収束した証拠として扱うことは、123件の誠実な試みが目標からどれほどかけ離れていたかに、業界が再び驚かされる結果を招くことになる。本分析は、公開日時点で入手可能な情報を反映したものであり、投資、財務、または専門的なアドバイスとして解釈されるべきではありません。本情報は一般的な情報提供のみを目的としています。
ヒーロー画像:NVIDIA Isaac ROS 5.0のパートナー企業であるIntrinsic、Mentee Robotics、Ekumen、Flexivのロボット。NVIDIAのROSCon 2026公式リリース画像より。公式写真、NVIDIA。










