
機器人學總愛將事物稱為「具能動性」。而這個詞的唯一真正檢驗,剛剛就失敗了。
一項針對全自主機器人技能探索、共進行了 123 輪的實驗始終未能成功,這揭示了 NVIDIA 的 Isaac ROS 5.0 和 Skild AI 的 S1 儘管都打著「自主代理(agentic)」的旗號,卻仍有未能實現之處。

在 123 輪測試中,一個自主系統持續觀察一隻機械手臂在執行某項任務時屢屢失敗:將調味料放進冰箱頂層。每一輪,系統都會分析機械手臂哪裡出了問題,接著編寫新程式碼,或尋找並安裝外部模型來解決問題,接著在模擬環境中測試這些變更,然後再次嘗試。 整個過程中,沒有任何人觸碰過機器人的程式碼。這項任務從未成功過一次。
這項由新加坡國立大學一名研究員主導、並於 9 月 23 日發表在 arXiv 上的實驗,可說是機器人學領域中最接近「代理性(agent-based)」——這個業界如今頻繁使用的術語——之受控測試的實例。 NVIDIA本月以「推動自主性與開源機器人開發」為標題,發布了Isaac ROS 5.0。Skild AI的最新模型則能讓機器人僅憑一段影片便學會執行任務。這兩項成果皆真實且實用,但兩者皆非那位新加坡研究員實際試圖建構的系統。
其論點很簡單:機器人學界開始使用「代理性(agentic)」一詞來描述三種不同的概念,其中僅有一種是遞迴式自我改進所真正需要的,而針對這種最困難版本的唯一真實嘗試,恰恰揭示了為何至今無人能將其付諸實用。
無人敢嘗試的實驗
大多數機器人學論文都報告了哪些方法奏效。這篇論文卻幾乎完全圍繞著「哪些方法行不通」來展開,這正是它值得仔細閱讀的原因。 該研究者的系統擁有完全自主權:找出缺失的能力、生成或取得解決方案、在模擬中驗證、部署,然後重複。針對單一家庭操作任務,該系統執行了 123 次此循環,卻始終未能跨越終點線。
三項具體的失敗導致了這一切。像 SAM 3 這樣的分割模型雖然能找到「層架」,卻無法辨識「最上層的層架」——這是一個關係性概念而非視覺概念——因此代理程式不斷套用幾何啟發式方法來修補,但這些方法始終無法泛化。 冗長的任務鏈往往在早期就中斷且無法恢復:由於前幾個步驟最常失敗,系統的資源便不斷堆積在修復這些步驟上
然而,序列中的後續階段卻鮮少被觸及、鮮少經過測試,更從未獲得改進。而評估框架本身也成了真正的障礙:代理程式只針對其自身測試所測量的指標進行優化,包括那些測試出錯的部分,因此雖然通過分數不斷累積,但實際任務卻毫無進展。請仔細閱讀這項中間的發現兩遍。這個旨在自我改進的系統並非缺乏創意,而是缺乏一種可行的方法來判斷其創意是否有效。
當企業提及「Agentic」時,其意涵為何
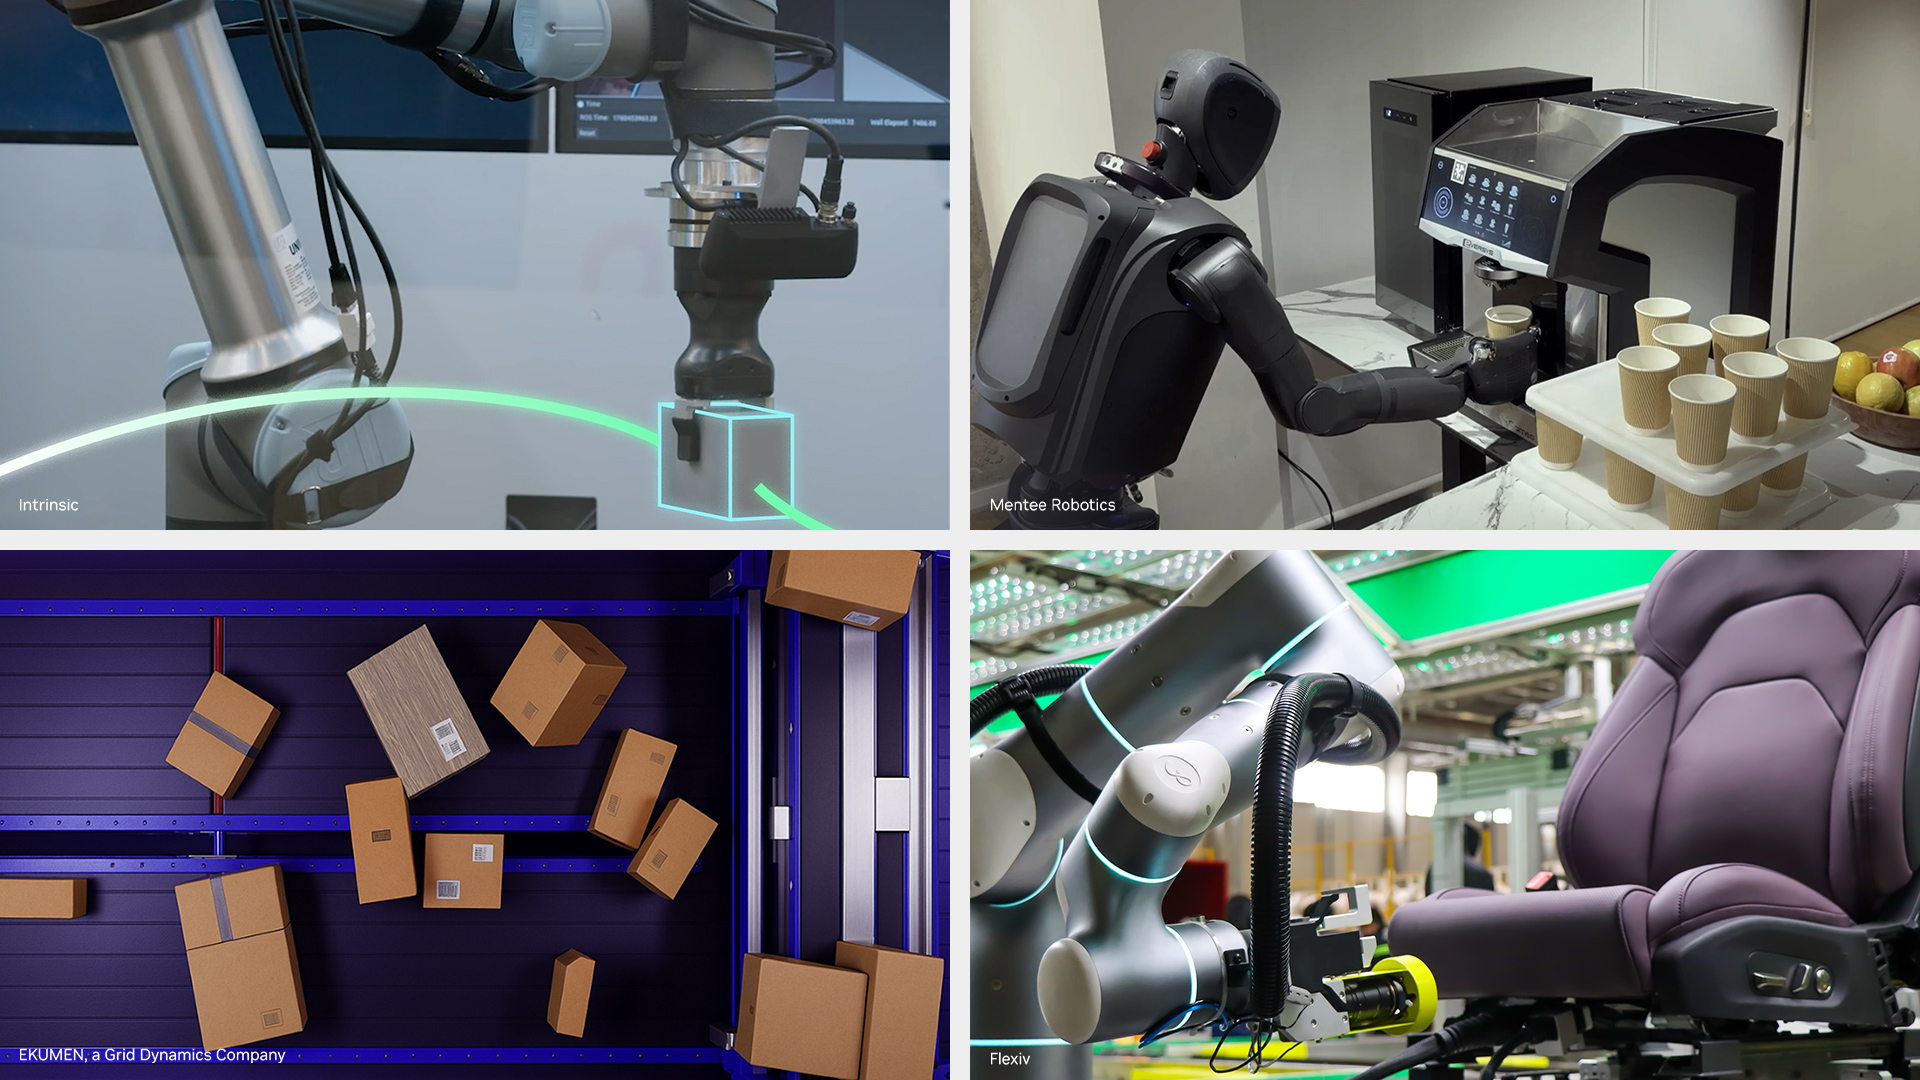
Isaac ROS 5.0 於 9 月 22 日在多倫多的 ROSCon 大會上發布,正好在新加坡那篇論文發表的前一天;一旦你了解這個詞的「進階版本」所要求的含義,NVIDIA 對此的描述便極具啟發性。 此次發布的新功能——包括 FoundationStereo 微調工作流程與加速版的 FoundationPose 姿勢追蹤函式庫——被描述為「開發者與 AI 代理程式皆可使用的工具」;同時建置了適合代理程式使用的文件,讓程式設計代理程式能理解 Isaac ROS 工具,並更快地將開發者的意圖轉化為可運作的應用程式。 這是一項真實的能力,目前已在 Intrinsic、Mentee Robotics、Ekumen 和 Flexiv 等公司實際運作。根據 NVIDIA 自身的描述,這也意味著仍由人類決定要建構什麼,而 AI 代理則在人類意圖的指引下負責底層的實作工作。 在這個循環中,沒有任何環節能觀察到機器人失敗,並自行判斷缺少了哪些能力。
Skild AI 的 S1 模型——NVIDIA 於 9 月 10 日在自家部落格中詳述過——是該技術的第二代版本。只需展示一段以機器人自身視角拍攝的任務影片,S1 便能無需任何微調且完全不改變權重地執行該任務,這項技術被這些公司稱為「情境內學習」, Skild 表示,一個影片範例的價值約等同於 380 次實作示範,而這類示範若由團隊人工收集,原本需耗費 50 至 100 小時。在針對最多十個步驟的陌生多步驟任務進行測試時
在數分鐘內,S1 達到了約 66% 的步驟級成功率,而一款類似的語言提示系統則僅有 9%。Skild、NVIDIA 以及代工廠富士康(Foxconn)已開始在雙臂機械手臂上運用底層的 Skild Brain 模型,用於組裝 NVIDIA 自家的 Blackwell 系統。這在樣本效率方面確實是一大飛躍。這並非由機器人自行決定接下來需要學習什麼,仍需由人來錄製影片。
三種「代理式」模式,其中一種尤為困難
將這三者並列比較,差異便不再僅是語義上的:
- 開發者輔助工具:AI 代理協助人類工程師配置感知或生成程式碼,但目標仍由人類設定。這正是 Isaac ROS 5.0 所提供的功能。
- 少樣本模仿:模型僅憑一次人類示範即可進行泛化,且無需更新權重。這是 Skild 的 S1 所做到的,也是 Skild 在自身比較中表現更優於的早期、效能較弱系統所嘗試的。
- 閉環自我改進:系統能識別自身的能力缺口,並在完全不涉及人類介入的情況下,自行編寫、獲取及驗證修正方案。 這是唯一符合「遞迴自我改進」在軟體領域中真正含義的版本,也是這三種方案中,唯一在剛結束的 123 輪嚴謹測試中未能達標的方案。
目前所有以該詞彙進行行銷的公司,所銷售的皆屬前兩種。這並非對這兩款產品的批評:樣本高效模仿與代理輔助開發,都是真實的進展,且將在第三種方案問世之前,就已應用於實際部署的系統中。 這項批評的矛頭,是針對那種讓「代理式」一詞涵蓋這三種模式,卻無人明確指明特定主張實際上基於哪一種的論述。
為何「差距」才是重點,而非「失敗」
某位研究人員的一次實驗失敗,並不能證明閉環自我改進是不可能的。這只是
這顯示出,最難版本所蘊含的實際難度,尚未反映在該詞彙的使用方式中。 在營運一個追蹤機器人技術公告,並將其與公告中實際展示內容進行比對的平台時,我們發現一個一貫的模式:某項能力越難偽造,其供應商在選擇描述該能力的詞彙時就越謹慎;而當措辭變得越模糊時,通常就越接近那種仍需「人類介入」才能運作的系統。評估問題是最值得深入探討的課題,因為它不會隨著運算能力的提升而消失。如果一個代理能學會滿足一個有缺陷的測試,而非該測試原本旨在衡量的任務,那麼擴大相同的迴圈只會產生更確鑿的失敗,而非減少失敗。 這在強化學習中普遍被視為一種已知的失敗模式,即披著機器人外衣的「獎勵駭客」行為;而本文是首批在代理技能發現迴路(而非單純的訓練運行)中具體記錄此現象的研究之一。
這種權衡也存在另一面。若最終有人能突破這三大障礙,建立一套完全自主、無需人類介入的技能發現系統,該系統也將是最難進行稽核的,因為在程式碼部署到實體機器之前,既無人編寫該程式,也無人審查修正內容。 目前已能運作的兩套系統——Isaac ROS 的「代理輔助工具」與 Skild 的「情境內模仿」——都將人類保留在審核鏈的某個環節,這是一種真正的安全特性,而非單純的功能不足。 解決自我提升問題與解決可審計性問題並非同一個專案,而目前推廣「代理式」機器人的廠商中,沒有任何一家表明他們優先處理的是哪一項。
與其關注這個詞,不如關注什麼
未來十二個月內,使用「代理式」一詞的機器人技術公告數量,將比前十二個月更多,因為這個詞在市場測試中表現良好,且其底層工具確實正在進步。越有用的
對於任何評估這些公告的人來說,關鍵問題不在於系統是否具備自主性,而在於上述三個迴路中究竟哪一個正在實際運作,以及當事情出錯時,誰還留在現場。 無論是僅憑一段影片就能學習新任務的機器人,還是能自主決定接下來需要學習哪項任務的機器人,都值得投資。這兩者並非同一種賭注;若將公關聲明視為證明兩者已趨同的依據,業界最終只會再次驚訝地發現,123 次誠懇的嘗試竟與目標相去甚遠。本分析反映截至發佈日期的公開資訊,不應被視為投資、財務或專業建議;僅供一般資訊參考之用。
首圖:NVIDIA Isaac ROS 5.0 合作夥伴 Intrinsic、Mentee Robotics、Ekumen 及 Flexiv 的機器人,圖片取自 NVIDIA 官方 ROSCon 2026 發布資料。官方攝影,NVIDIA。










