
OriginFlowが筋肉信号ロボットデータに賭けた理由
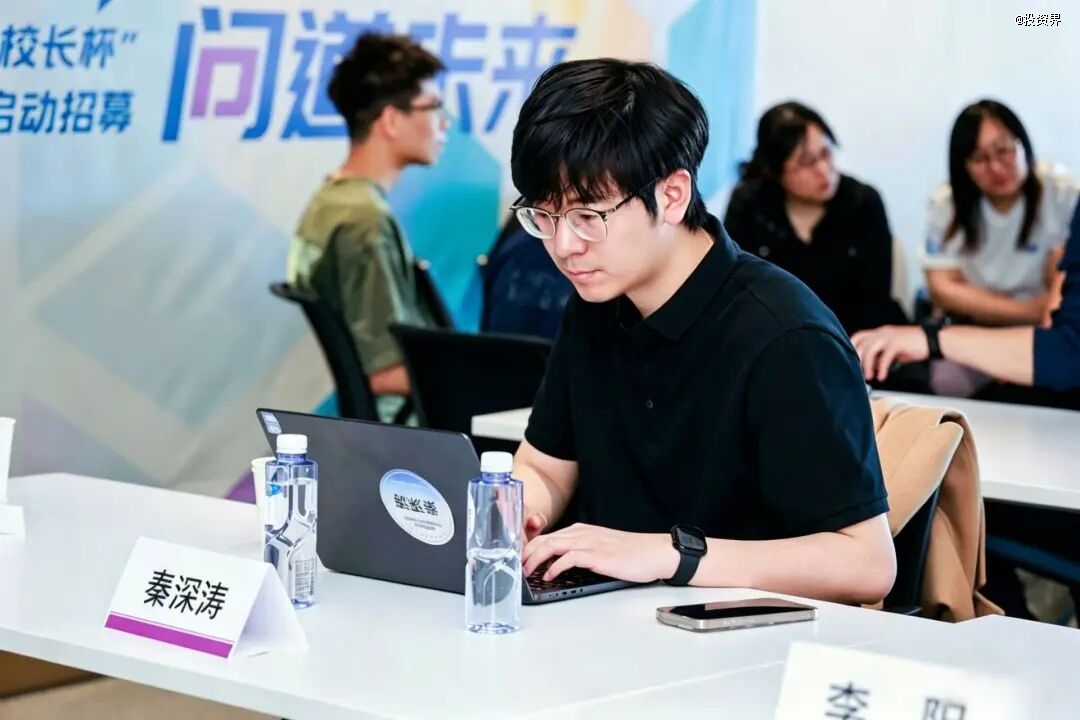
清華大学の博士課程学生である秦シェンタオ氏が1年前に設立したスタートアップ「OriginFlow」は、6,900万米ドル以上の資金調達に成功した。同社が開発した「NeuroScale」は、リストバンド型のシステムで、筋肉信号を読み取って、身体表現型AIに必要な力や接触データを取得し、転送可能な「ヒューマン・トークン」としてパッケージ化するものである。

誰も認めたがらないボトルネックこそが、真のボトルネックである
汎用ロボットアームの開発を目指すあらゆる「エンボディッドAI」企業は、マーケティングの表層の下で、実は同じ希少なリソースを追い求めている。それは、人間の手がタスクを正確かつ反復的に実行し、かつモデルが実際に学習可能な形式で記録された十分な数の事例である。遠隔操作装置は、大規模に運用するには時間がかかり、コストもかかる。 モーションキャプチャスーツは位置を追跡できるが、把持が実際に成立しているかどうかを決定づける力や接触情報は捉えられない。最も安価で入手しやすいデータソースである動画だけでは、手がどれほどの力で押しているか、あるいは指先がいつ滑ったかといった情報をモデルに伝えることはできない。これらは、剛体ブロックよりも繊細な物体を操作するためにロボットが必要とする正確な情報である。 北京で設立されてまだ1年も経っていないスタートアップ「OriginFlow」は、ヒューマノイドやロボットアームの操作能力が実際にどれほど速く向上するかという点において、制約となっているのはモデルアーキテクチャではなく、このデータのギャップであるという主張に基づき、5億人民元(約6,900万米ドル)以上の資金を調達した。
OriginFlowは2025年8月、清華大学自動車・モビリティ学部の博士課程在籍者である秦シェンタオ氏(25歳)によって設立された。同氏はハルビン工業大学メカトロニクス工学学部で学士号を取得している。 設立から1年足らずで、同社はエンジェルラウンド、戦略的投資ラウンド、Pre-A1ラウンドの資金調達を完了した。投資家には、元和普華、 ブルー・レイク・キャピタル、オアシス・キャピタルなどが名を連ねた。この資金調達のペースは、今年、競争が激化している中国のエンボディッドAI資金調達市場においてさえ異例であり、資金力のあるプレイヤーたちが、データ問題に対する実用的な解決策をいかに緊急に必要としているかを如実に示している。
NeuroScaleが実際に捕捉するもの
OriginFlowの解決策は、「NeuroScale」と呼ばれるデータ収集パラダイムであり、カメラ、グローブ、あるいは外骨格ではなく、非侵襲的な神経運動インターフェースを中核に据えている。同社のハードウェア「OriginKit Gen 1.0」は、表面筋電図を読み取るリストバンドであり、
筋肉が収縮する際に発生する電気信号を、事後に手の位置を追跡するのではなく、皮膚から直接取得する。 同社が「PULSE」と呼ぶ独自開発のモデルは、その生の電気信号を、連続的な手の姿勢、加えた力、および触覚フィードバックデータへとデコードする。これらは、そもそも動作を生み出した筋肉の信号にアクセスできなかったカメラベースのシステムでは復元できない情報である。手の位置を追跡することと、その動作を指令した神経信号を読み取ることとの違いこそが、OriginFlowの技術的賭けの核心である。モーションキャプチャシステムは、指先が最終的にどこに到達したかをモデルに伝えることはできるが、 しかし、その動作にどれだけの力が込められていたか、握力が強まっているのか、それともすでに滑り始めているのか、あるいは物体の予期せぬ抵抗に応じて動作の途中で手がどのように調整されたのかといったことはモデルに伝えることができません。こうしたきめ細かなフィードバックループこそが、卵を潰さずに持ち上げられるロボットと、硬くて扱いやすい物体しか扱えないロボットとを分ける要素なのです。 OriginFlowは、筋信号を直接捕捉することで、体現型AI業界にとって大規模に収集するのが最も困難なデータカテゴリーである、力と接触情報を正確に復元しようとしている。
筋信号から「ヒューマン・トークン」へ
同社が掲げる目標は、単に手のデータをより良く収集することにとどまらない。OriginFlowは、デコードされた姿勢、力、触覚情報を「ヒューマン・トークン」と呼ばれるものにパッケージ化している。これは、収集に使用された特定のハードウェアに縛られることなく、異なるロボットの身体間を横断して転用できるよう設計された、機械学習可能な動作表現である。 この枠組みは、大規模言語モデルがテキストを扱う方法から直接着想を得たものです。トークンとは、元々の文書がどこから来たかに関係なく、モデルが学習できる情報の単位であり、OriginFlowは、物理的な相互作用データも同様にトークン化できると見込んでいます。そうすれば、あるリストバンドで記録された把持動作を用いて、別の企業が開発したロボットハンドを訓練することが可能になるのです。
まったく別のメーカーだ。Qin氏は、この根本的な問題を率直に指摘している。彼によれば、現実世界には、複雑な物理的相互作用情報を学習可能な表現へと抽象化できるレイヤーが欠けているという。これは、過去10年間に構築されたトークン化や埋め込みパイプラインを通じて、テキストや画像データがすでに備えているのと同じレイヤーである。 もしそのギャップがOriginFlowの主張が想定するほど根本的なものであるならば、物理的相互作用データのための抽象化レイヤーを最初に構築し、広く採用された企業が、単に個々のロボット工学研究室にリストバンドを販売するハードウェアベンダーにとどまらず、エンボディッドAI業界全体のインフラサプライヤーとなる可能性が高い。
投資家がこれほど迅速に動いた理由
5ヶ月間で5億元(約6,900万米ドル)という資金調達のペースを理解するには、このラウンドに関するほとんどの報道が見落としている背景を知っておく必要がある。 中国のエンボディッドAIセクターは、2026年の大半を、同様の仕様を追求する数十社のヒューマノイドメーカーで市場が飽和状態にあるロボットハードウェアから、それらのロボットが実際にどれほど迅速に実用化されるかを決定づけるデータおよびシミュレーションインフラへと、投資の焦点を移すことに費やしてきた。 各ハードウェアメーカーと競合するのではなく、それらすべてに同時にサービスを提供できると説得力を持って主張できるデータ収集企業への投資は、別のヒューマノイドスタートアップを支援することとは構造的に異なる投資理論であり、中国で最も活発なロボット投資家の数名は、この投資理論がハードウェアに比べて過小評価されているとの結論に至っている。
とはいえ、この投資論が実証されたわけではない。OriginFlow自身の事業化計画、 名前の明かされていない大手企業との産業製造分野での提携や、58 Groupとの家庭向けサービスデータ収集提携は、依然として初期段階にあり、案件ごとに進められている。また、データインフラ企業の実際の価値は、十分な数のロボットメーカーが独自の競合パイプラインを構築するのではなく、同社のデータフォーマットを採用するかどうかに完全に依存している。現時点でOriginFlowを支援している投資家たちは、
初期段階の企業は、現在の収益実績以上に「抽象化レイヤー」という理論を支持しており、これは業界のボトルネックが現在どこにあるかではなく、今後どこへ移行するかという見通しへの賭けである。あらゆるデータインフラへの投資が直面する「普及の問題」
隣接する業界におけるインフラ層の歴史は、この点で有益な教訓を与えてくれる。データフォーマットが真に価値を持つようになるのは、下流のユーザーが一定数に達し、それを単一ベンダーの独自ツールではなく共有標準として採用して初めてである。そして、その採用のハードルは、いかなる技術的な欠陥よりも多くの有望なインフラ企業を淘汰してきた。 OriginFlowの「Human Token」フォーマットは、競合するsEMGや遠隔操作データプロバイダーだけでなく、特にメーカーが独自のデータパイプラインに投資した後においては、外部サプライヤーのフォーマットで標準化するのではなく、自社のトレーニングデータを独自のものとして保持しようとするヒューマノイドメーカー各社のインセンティブとも競合することになる。
Metaが、同様のsEMG原理に基づいて、消費者向け拡張現実(AR)制御用の神経インターフェースリストバンドについて独自に研究を行っていることは、筋肉信号の取得を有望なインターフェース層と見なしているのがOriginFlowだけではないことを示唆している。もっとも、Metaの取り組みはロボットのトレーニングデータではなく、人間とコンピュータの相互作用を目的としており、 これは異なる商業的ターゲットであり、普及の道筋も異なる。OriginFlowに対するより直接的な競争圧力は、中国国内のエンボディッドAIセクターに属する遠隔操作データ企業やシミュレーションを重視するデータプロバイダーから生じており、 そのうちのいくつかは、独自のデータインフラ戦略に基づき、今年、同程度あるいはそれ以上の資金調達ラウンドを成功させており、これは、OriginFlowが「Human Tokens」を、数ある独自規格の一つではなく、業界共通のフォーマットとして確立するための機会が、その資金調達のペースが示唆するよりも狭まっている可能性があることを意味している。
ピッチの根底にあるデータ所有権の問題
OriginFlowのビジネスモデルは、エンボディッドAIのトレーニングデータを購入するすべての企業が最終的に直面せざるを得ない問題も提起している。それは、今回の件よりも以前から存在していた問題である。
特定の企業に限定されるものではなく、その企業よりも長く存続する問題です。つまり、人間が企業のリストバンドを装着して作業を行う際に生成されるデータの所有権は誰にあるのか、また、そのデータから生成された「ヒューマン・トークン」がロボットメーカーに販売またはライセンス供与された後、当該企業がそれらに対してどのような権利を保持するのか、という問題です。 物理的相互作用のデータセットが、社内で収集される副産物ではなく、取引可能な商業資産となるにつれ、すべてのインテグレーターが直面することになるのが、このデータ所有権の問題である。 また、OriginFlowがこれまでに公開した資料では、データ権利やライセンス条件よりもデータ収集手法の方が詳細に説明されている。これは業界全体に見られる不均衡だが、同社が58 Groupと結んだ家庭向けサービス提携により、工場内ではなく一般家庭内でデータ収集が始まると、この不均衡はより重要な問題となるだろう。実際、家庭向けサービスへの応用は、OriginFlowのロードマップにおいて、商業的・倫理的により複雑な側面である。産業用製造データの収集は、既存の職場における同意の枠組みの下、企業自身の敷地内で行われる。 一方、家庭サービスにおけるデータ収集は、ロボットが最終的に同じ動作を学習できるよう、個人が掃除、調理、介護などの作業を行う様子を記録するものであり、個人の住宅内での活動を記録することを伴う。この状況では、同意、データ保持、再識別リスクが、工場現場に比べてはるかに重大な問題となる。 OriginFlowと58 Groupが、この提携における同意およびデータ取り扱い条件をどのように構築するかは、今後、他の家庭用ロボット企業がsEMGベースのデータ収集企業と提携する際の安心感に大きく影響するだろう。
この仮説が正しいことを証明するもの
OriginFlowの抽象化レイヤーへの賭けが成功していることを示す最も明確な兆候は、新たな資金調達ラウンドではなく、特定のロボットメーカー(理想的には、OriginFlowとすでに資本関係や提携関係を持たない企業)が、商用製品のトレーニング用入力として「ヒューマン・トークン」を公に採用することである。それが実現するまでは、今回の資金調達ラウンドは、投資家がこの仮説を支持していることの証拠に過ぎない。
説得力はあるものの、市場が競合他社のフォーマットではなくOriginFlowのフォーマットを支持しているという証拠にはならない。この区別は、このニュースを単なる資金調達の見出しとしてではなく、エンボディッドAIの実際の制約がどこに向かっているかというシグナルとして捉えている人にとっては重要だ。今後12ヶ月間で、データボトルネックをめぐるこの分野の競合する予測のうち、どれが正しかったかが明らかになるだろう。つまり、ロボットの操作における制約が、ハードウェアの精度なのか、モデルアーキテクチャなのか、あるいはOriginFlowが主張するように、言語モデルがテキストを抽象化するように物理的な相互作用データを抽象化する層の欠如によるものなのか、ということだ。 もし秦シェンタオ氏の枠組みが正しいとすれば、他のロボットが学習するためのトークンフォーマットを所有する企業は、今週新しいデモを披露しているどのヒューマノイドメーカーよりも、業界の行方において重要な役割を果たすことになるかもしれない。これは、OriginFlow自身の商業的なロードマップが今後どのように展開しようとも、注目に値する可能性だ。
免責事項:本記事は一般的な情報提供のみを目的としており、投資、法律、または専門的なアドバイスを構成するものではありません。読者は、ビジネス上の意思決定を行う前に、一次情報源で詳細を確認する必要があります。











