
バックフリップから洗濯物の畳みまで:X Square Robotが、身体を持つAIに欠けていた「脳」をいかに構築しているか
中国のロボットスタートアップ「X Square Robot」は、ロボットの知能、物理的推論、データ効率の向上を目的とした3つのエンボディッドAI技術をオープンソース化した。同社は、この業界における主な課題はもはやハードウェアではなく、ロボットが現実世界をよりよく理解し、それと相互作用できるようにすることにあると考えている。
世界中のロボット企業が、バックフリップをしたり、障害物コースを走ったり、ステージで踊ったりするヒューマノイドを次々と披露し続ける中、ある中国企業は、より困難で――おそらくはより重要な――目標を追求している。それは、人々が実際に生活し、働く、混沌として予測不可能な環境の中で、ロボットが動作できるようにすることだ。
X Square Robotの創業者兼CEOである王銭氏によると、この業界のハードウェア基盤は概ね整っているという。ヒューマノイドの移動能力、器用な手、力制御システムはすべて急速に進歩している。残された課題は知能だ。
「ハードウェアは概ね整っています」と王氏は述べた。「真のボトルネックは『脳』なのです。」
そのギャップを埋めるため、X Square Robotはここ数週間の間に3つの技術をオープンソース化した。ビジョン・言語・アクション(VLA)モデルである「Wall-OSS-0.5」、 物理的な事象を理解するために設計されたワールド・アクション・モデル「WALL-WM」;そして、データコストを劇的に削減することを目的とした、ロボットを必要としないデータ収集・学習フレームワーク「XRZero-G0」である。
事前学習はロボットに真のスキルを教えることができるのか?
VLAモデルは、エンボディッドAIの主要なアプローチの一つとなっているが、根本的な疑問が残っている。それは、事前学習自体がロボットに有用なスキルを教えるのか、それとも単にタスク固有の微調整に向けた準備に過ぎないのか、という点だ。
Wall-OSS-0.5は、この疑問に答えるために設計された。X Square Robotは、微調整済みのモデルを評価するのではなく、事前学習済みのモデルを物理的なロボットに直接展開し、17の実世界タスクにわたってテストを行った。このシステムは、物体の仕分け、リングの積み上げ、さらには変形可能な物体の操作においても、優れたゼロショット性能を達成した。
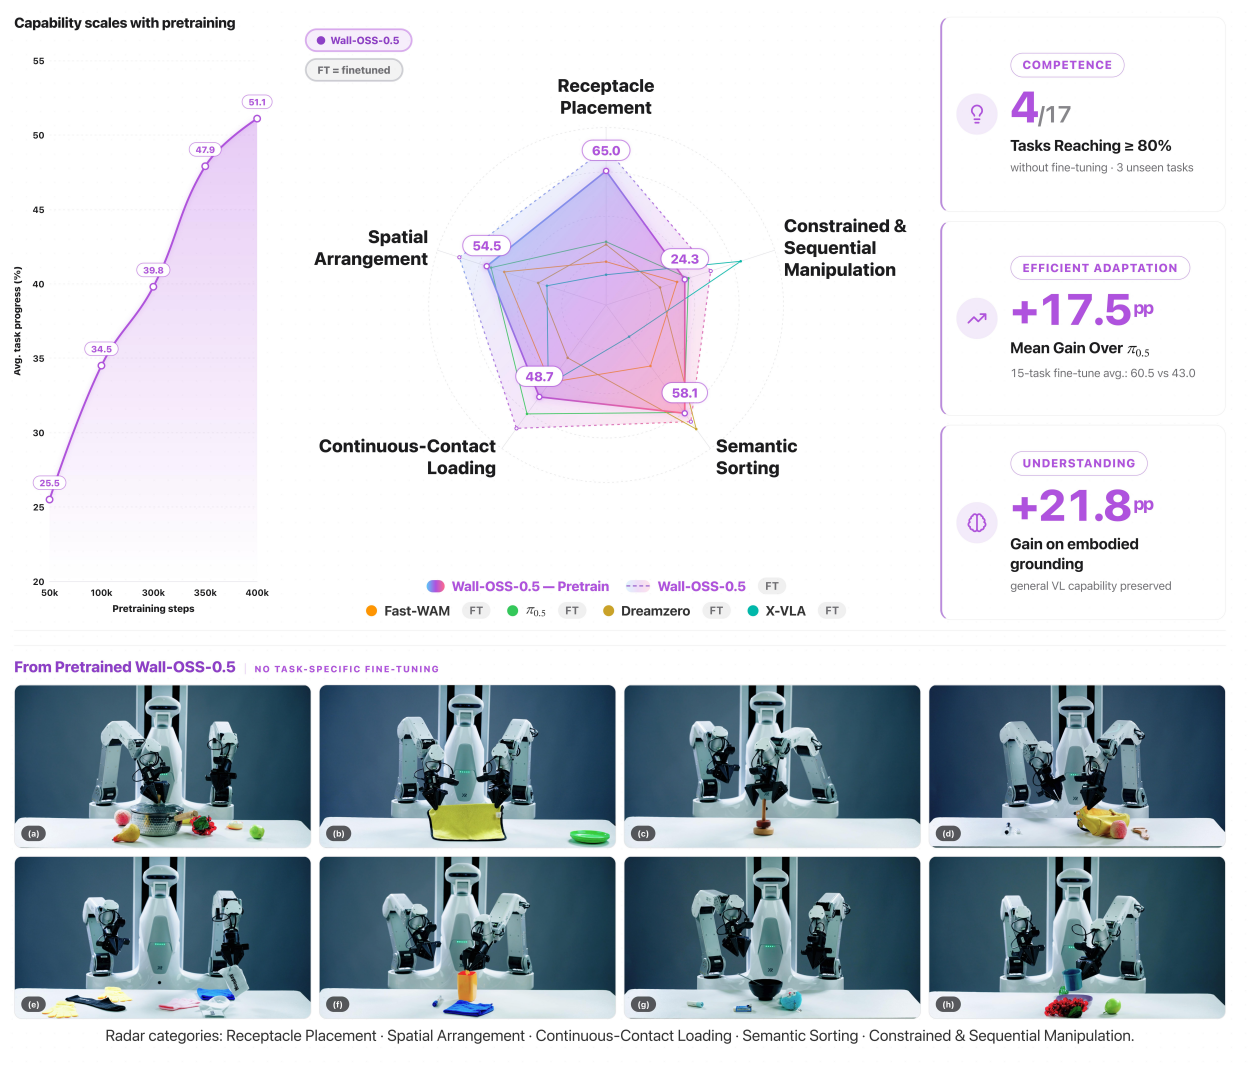
このモデルの核心となるのは、「勾配ブリッジ」方式の学習フレームワークです。Wall-OSS-0.5は、知覚と制御を別々のモジュールに分離するのではなく、ロボットの動作をアクショントークンに変換し、それらが
事前学習の過程で、言語や視覚的表現と並行して学習された。これにより、知覚、言語理解、および行動生成が、統一されたモデル内で発展することが可能となる。同社は、動作トレーニングが操作能力を向上させるだけでなく、視覚的グラウンディング性能も高めることを発見した。これは、物理的な相互作用がモデルの世界に対する理解を強化し得ることを示唆している。
ロボットに世界の仕組みを教える
Wall-OSS-0.5はVLA事前学習の可能性を実証したが、X Square Robot社は模倣だけでは不十分だと考えている。
ほとんどのVLAシステムは動作軌跡を学習するものの、物理的な因果関係を真に理解しているわけではありません。これらのシステムは、トレーニング中に目にした行動を繰り返すことはできますが、見慣れない状況に直面すると、しばしば対応に苦慮します。
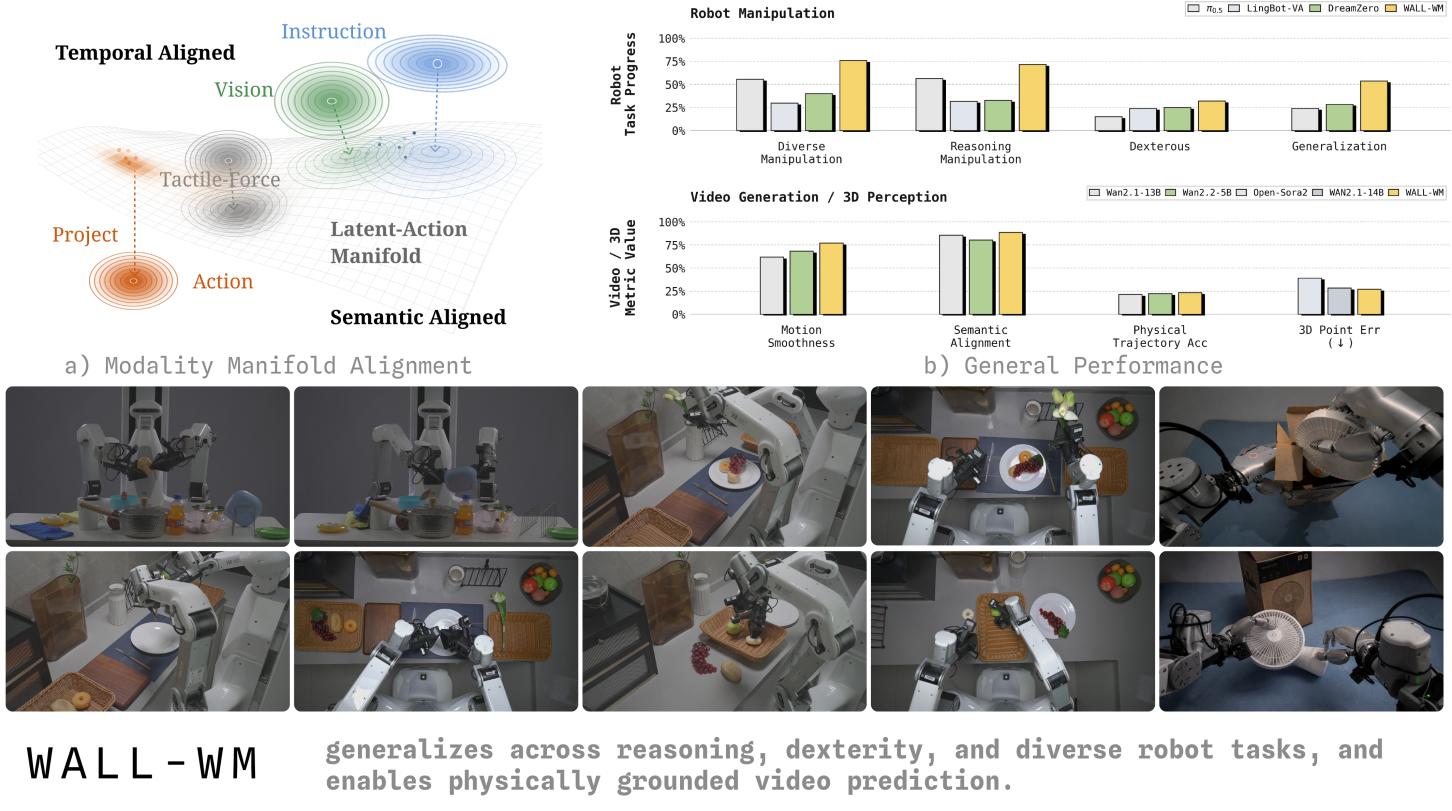
この限界を克服するため、同社は「WALL-WM(World Action Model)」を導入した。これは、学習の対象を固定された動作シーケンスから、手を伸ばす、把持する、持ち上げる、置くといった意味のある物理的イベントへとシフトさせるものである。
知覚、言語、制御を分離する従来のアーキテクチャとは異なり、WALL-WMは視覚的観察、言語的記述、および動作を現実世界の事象に基づいて整合させます。その目的は、ロボットが単に動作を行うだけでなく、結果を予測し、物理的な変化について推論し、計画が失敗した際に適応できるようにすることです。
同社によれば、このアプローチは、経験から学び、物理世界に対する理解を継続的に向上させるロボットの実現に向けた一歩である。
具現化AIのデータボトルネックの解決
世界モデルが脳であるならば、データは依然としてその燃料である。
高品質なロボットのデモンストレーションデータを収集するには、コストがかかり、時間がかかり、規模の拡大も困難です。X
Square Robotの解決策は、「XRZero-G0」です。これは、ロボットを使用せずにデータ収集とトレーニングを行うためのハードウェア・ソフトウェア・フレームワークです。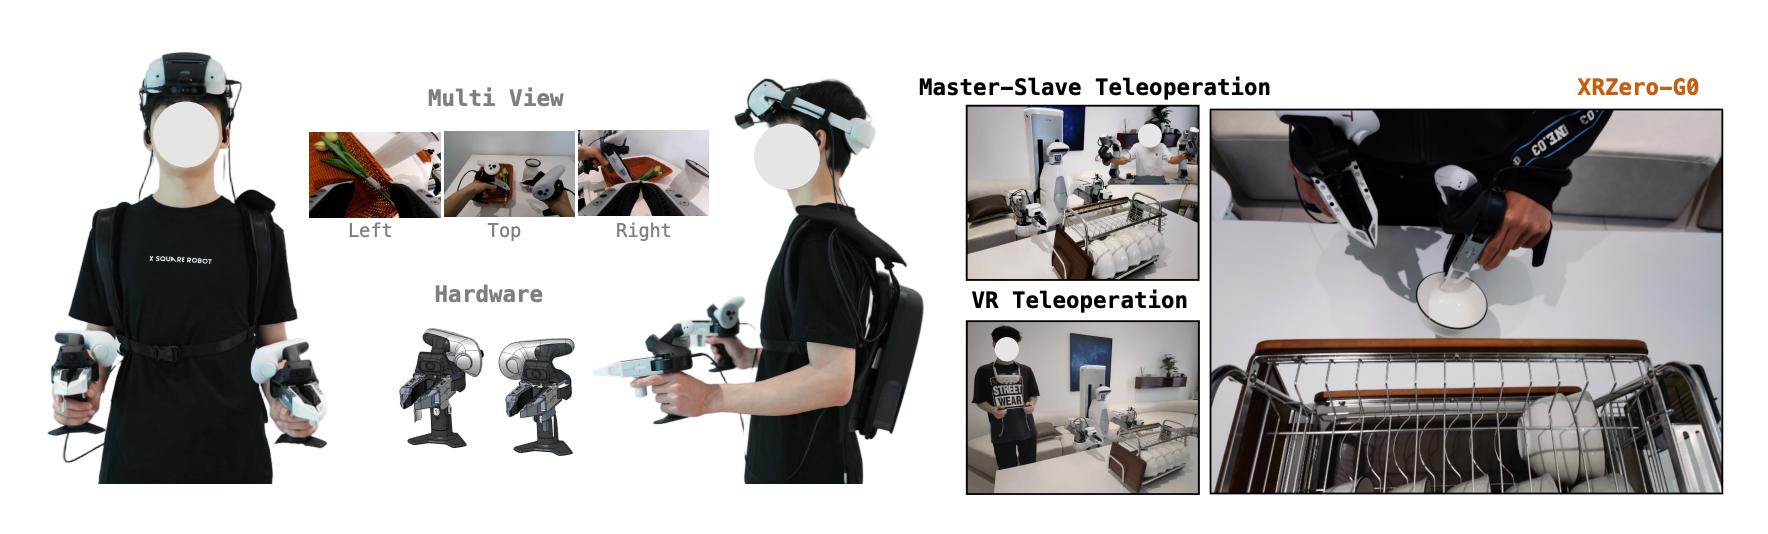
このシステムは、ウェアラブルインターフェース、マルチビューセンシング、自動品質検査、実ロボットによる検証を組み合わせることで、データ品質を向上させつつ収集コストを削減します。Square Robotは、制御された実験を通じて、ロボットを使用しないデモンストレーション10回と実ロボットによるデモンストレーション1回を組み合わせることで、完全に実ロボットデータのみで構築されたデータセットに匹敵する性能を達成できることを確認しました。
また同社は、体現型AIの幅広い研究を支援するため、約3,000のタスクを網羅する2,000時間以上のマルチモーダルデータを公開しています。
エンボディッド・インテリジェンスのためのインフラ構築
これら3つのリリースは、エンボディッドAIが直面する最も重要な課題のいくつかに取り組んでいます。
Wall-OSS-0.5は、事前学習によって転移可能なロボットスキルが直接生成できるかどうかを検証する。WALL-WMは、ロボットが物理世界をどのようにモデル化し、推論できるかを検討する。XRZero-G0は、これら両方のアプローチの根底にあるデータボトルネックに取り組む。
これらを総合することで、データ、世界モデル、ロボット基盤モデルを網羅するフルスタック・フレームワークが形成される。
CEOのWang氏にとって、この業界の転換点は多くの人が予想するよりも近いかもしれない。課題はもはやロボットに動き方を教えることではなく、ロボットが移動する世界を理解する方法を教えることにある。
「具現化された知能における『アハ体験』は、人々が考えているよりもずっと近いかもしれない」と彼は語った。
GitHubページ:
Wall-OSS-0.5:
https://github.com/X-Square-Robot/wall-xWall-WM: https://github.com/X-Square-Robot/wall-x
XRZero-G0: https://github.com/X-Square-Robot/XRZero-G0












