
從後空翻到摺衣服:X Square Robot 如何為具身人工智慧打造那顆缺失的「大腦」
中國機器人新創公司 X Square Robot 已將三項具身人工智慧技術開源,這些技術旨在提升機器人的智慧、物理推理能力及資料效率。該公司認為,該產業面臨的主要挑戰已不再是硬體,而是如何讓機器人更好地理解現實世界並與之互動。
當全球各地的機器人公司持續展示人形機器人表演後空翻、穿越障礙賽道以及在舞台上跳舞之際,一家中國企業卻正致力於實現一個更為艱鉅——且可說更具深遠影響——的目標:教導機器人在人們實際生活與工作的混亂且難以預測的環境中運作。
據 X Square Robot 創辦人兼執行長王倩表示,該產業的硬體基礎已大致就緒。類人型機器人的行走能力、靈巧的手部動作以及力控系統都已取得快速進展。剩下的挑戰在於智慧。
「硬體方面基本上已經就緒,」王倩表示,「真正的瓶頸在於大腦。」
為彌合這項差距,X Square Robot 在過去幾週內開源了三項技術:Wall-OSS-0.5,一款視覺-語言-動作(VLA)模型; WALL-WM,一款旨在理解物理事件的世界動作模型;以及 XRZero-G0,一個無需機器人的資料蒐集與訓練框架,旨在大幅降低資料成本。
預訓練能讓機器人學會真正的技能嗎?
VLA 模型已成為具身人工智慧的主要方法之一,但一個根本問題依然存在:預訓練本身是否能教導機器人實用的技能,還是僅僅是針對特定任務進行微調的準備工作?
Wall-OSS-0.5 正是為解答這個問題而設計。X Square Robot 並未評估微調後的模型,而是直接將預訓練模型部署於實體機器人上,並針對 17 項真實世界任務進行測試。該系統在物件分類、環形堆疊,甚至可變形物件操作等任務中,均展現出強大的零樣本表現。
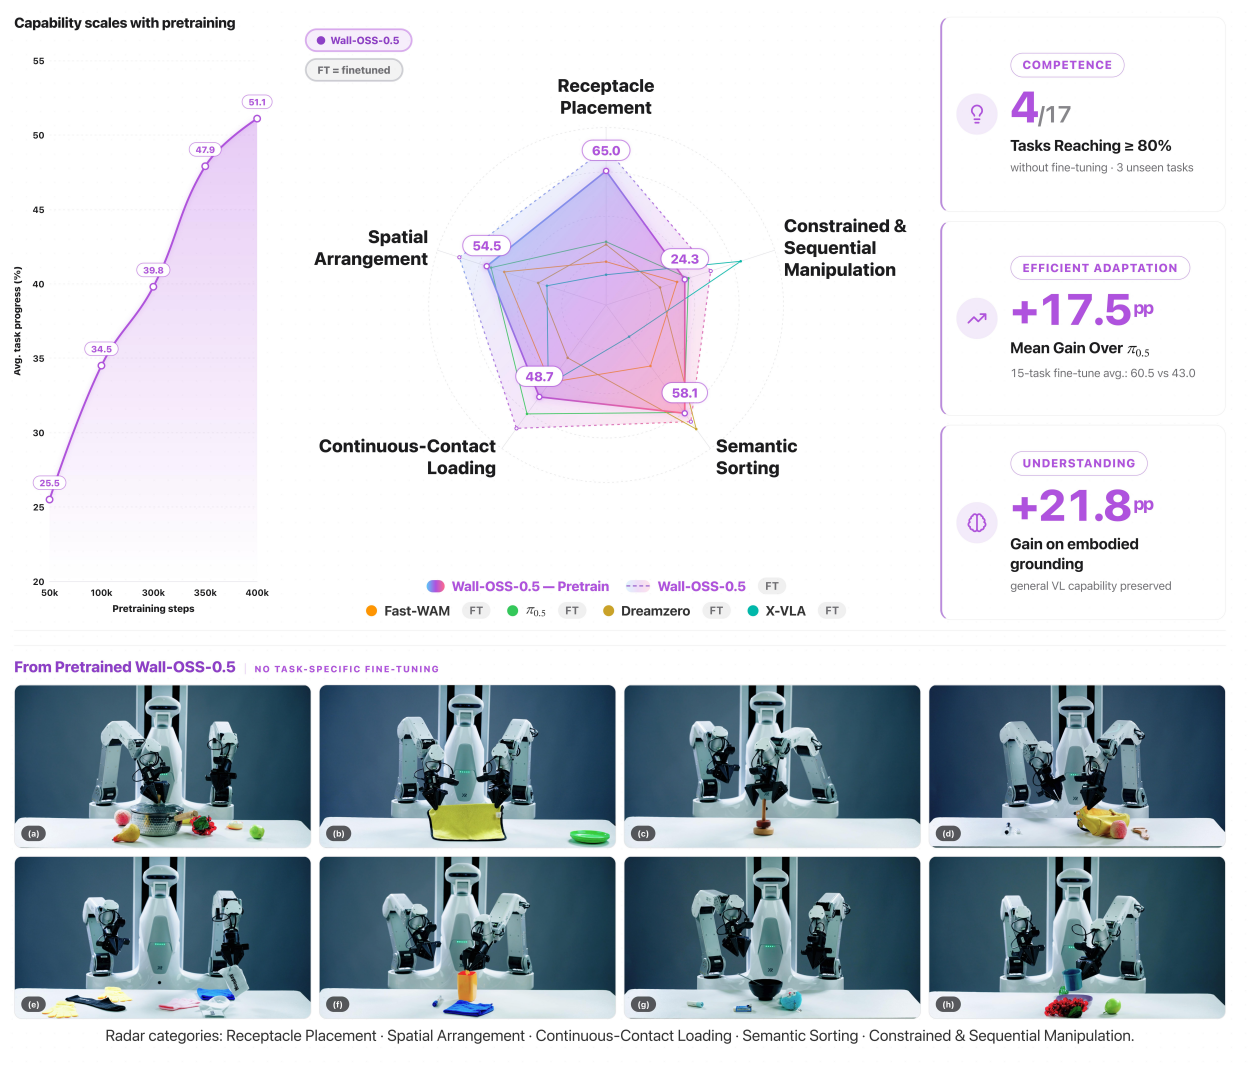
該模型的核心在於一種「梯度橋接」的訓練框架。Wall-OSS-0.5 並未將感知與控制分離為不同的模組,而是將機器人的動作轉換為動作標記,這些標記
在預訓練階段,系統同時學習了語言與視覺表徵。這使得感知、語言理解與動作生成能夠在統一的模型中共同演進。該公司發現,動作訓練不僅提升了操作能力,也增強了視覺錨定表現,這表明物理互動能強化模型對世界的理解。
教導機器人了解世界運作的原理
儘管 Wall-OSS-0.5 展現了 VLA 預訓練的潛力,但 X Square Robot 認為僅靠模仿並不足夠。
大多數 VLA 系統雖能學習動作軌跡,卻未能真正理解物理上的因果關係。它們雖能重複訓練期間觀察到的行為,但在面對陌生情境時往往難以應對。
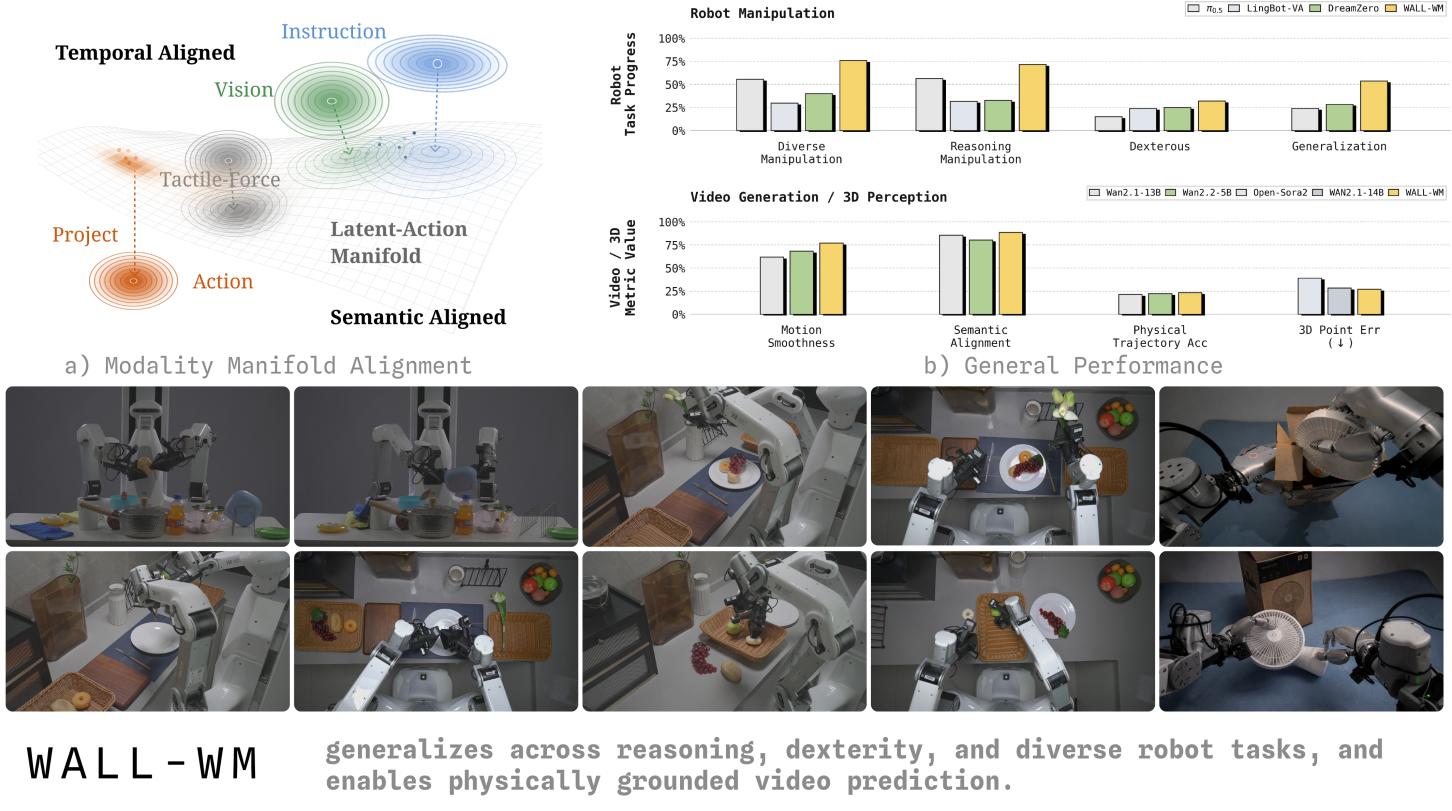
為解決此限制,該公司推出了 WALL-WM(世界動作模型),將學習重點從固定的動作序列轉移至具有實質意義的物理事件,例如伸手、抓取、抬起和放置。
有別於將感知、語言與控制分開處理的傳統架構,WALL-WM 將視覺觀察、語言描述與動作圍繞真實世界事件進行整合。其目標是讓機器人不僅能採取行動,還能預測結果、推論物理變化,並在計畫失敗時進行適應。
據該公司表示,此方法代表著邁向「能從經驗中學習,並持續提升對物理世界理解」的機器人技術的一步。
解決具身人工智慧的數據瓶頸
若說世界模型是大腦,那麼數據便是燃料。
收集高品質的機器人示範資料不僅成本高昂、耗時,且難以擴展規模。X
Square Robot 的解決方案是 XRZero-G0,這是一個用於無機器人數據收集與訓練的軟硬體框架。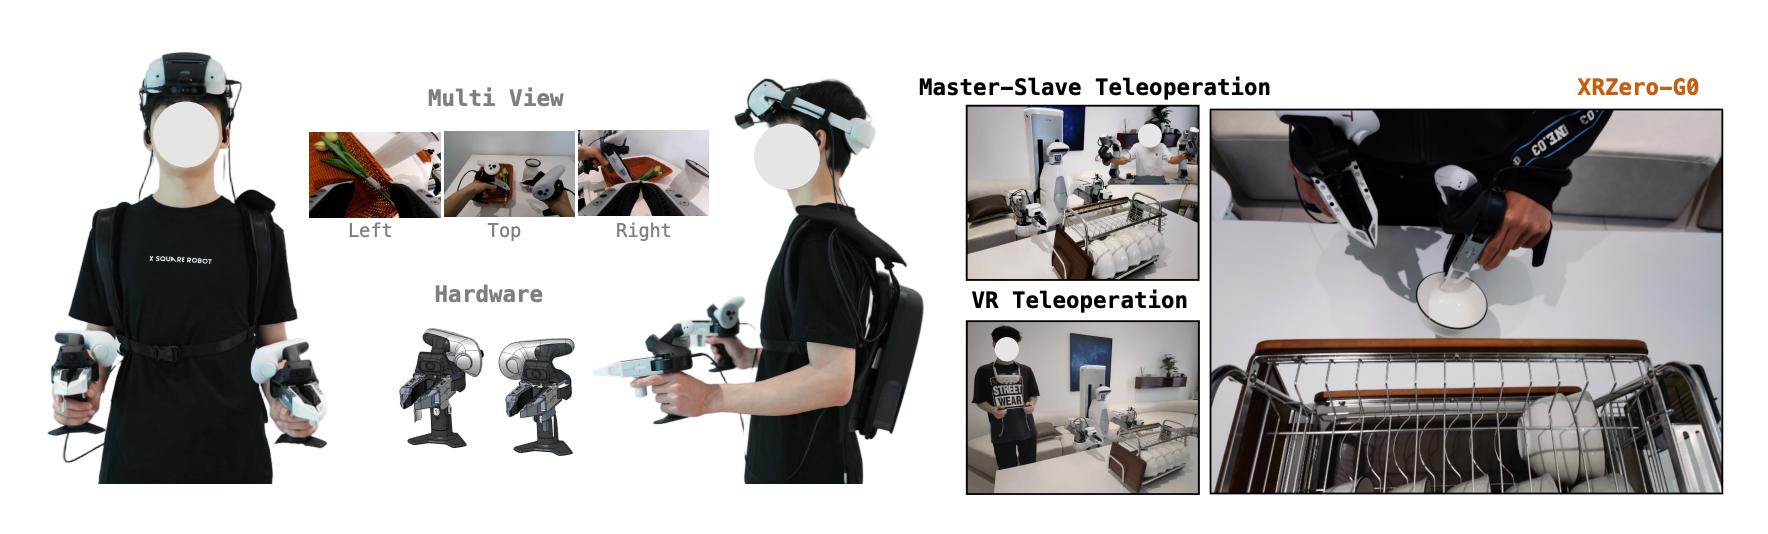
該系統整合了可穿戴介面、多視角感測、自動化品質檢驗以及實體機器人驗證,藉此提升資料品質並降低蒐集成本。透過受控實驗,Square Robot 發現將十次無機器人示範與一次實體機器人示範結合,其表現可媲美完全由實體機器人資料建構的資料集。
該公司還釋出了超過 2,000 小時、涵蓋約 3,000 項任務的多模態數據,以支持具身人工智慧領域的更廣泛研究。
建構具身智能的基礎架構
這三項發布共同解決了具身人工智慧所面臨的一些最重要挑戰。
Wall-OSS-0.5 探討預訓練是否能直接產生可轉移的機器人技能;WALL-WM 則研究機器人如何建模並對實體世界進行推理;XRZero-G0 則著手解決支撐這兩種方法的數據瓶頸。
綜合來看,它們共同構成了涵蓋數據、世界模型及機器人基礎模型的全棧框架。
對執行長王而言,該產業的關鍵時刻可能比許多人預期的更近。挑戰已不再是教導機器人如何移動,而是教導它們如何理解所處的世界。
「具身智能的『頓悟時刻』,」他表示,「可能比人們想像的要近得多。」
GitHub 頁面:
Wall-OSS-0.5:
https://github.com/X-Square-Robot/wall-x











