
ロボット工学における自由度:ロボットの軸とは何か、そして自由度は多ければ多いほど良いのか
6軸というのは設計上の選択ではありません。 3次元空間における剛体は、位置3つ、回転3つという、正確に6つの自由度を持っています。これは算術的な事実であり、工学的な選択ではありません。7軸ロボットは、6軸ロボットが届かない場所に届くわけではありません。同じ場所に、異なる経路で到達するだけです。7軸分の費用を支払っている購入者の多くは、到達範囲を拡張できると考えていますが、実際にはそうではありません。

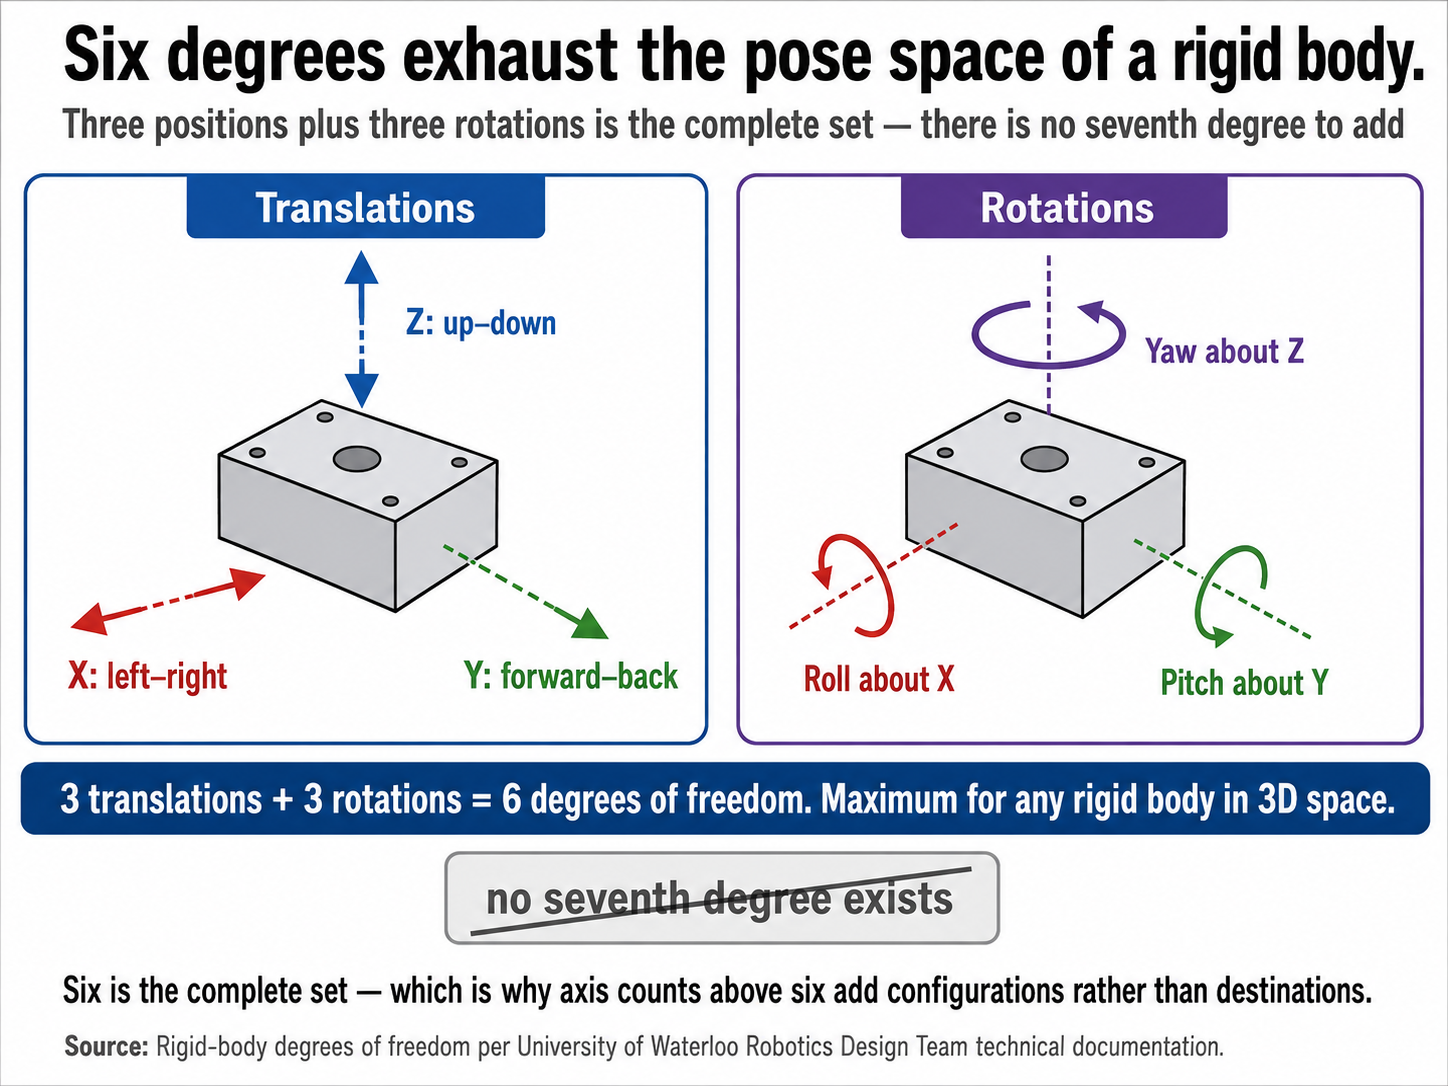
6軸は設計上の選択ではありません。ロボット工学における自由度には、数学的に明確な上限があります。3次元空間における剛体は、3通りの方法で位置決めができ、3通りの方法で回転させることができ、それらがすべての組み合わせとなります。 6軸。7軸ロボットは、6軸ロボットが到達できない場所にツールを配置することはできません。7軸ロボットは、移動途中で肘の折り方を変えることで、同じ位置に到達するだけです。
この違いには金銭的な価値がある。国際ロボット連盟(IFR)は『World Robotics 2025』報告書において、2024年の産業用ロボットの導入台数を542,076台と記録した。これは4年連続で50万台を超え、世界全体の稼働台数は4,663,698台に達している。 これらの仕様のうち、かなりの割合は、見積もりの軸数を比較し、「軸数が多いほど優れた機械である」と仮定して選択されたものです。
ロボット工学における「自由度」とは何か?
ロボット工学における自由度とは、アームが行える独立した関節運動の数を指します。3次元空間における剛体は、最大で6つの自由度(3つの位置と3つの回転)を持ちます。産業用ロボットは通常、4~7軸を備えていますが、これは軸数を最大化するためではなく、作業内容に合わせて選定されています。
自由度は、ロボットのツールが独立して動くことができる方法を数えたものです。軸数がすべての見積書の最初の仕様項目であり、購入者が品質の指標として最も頻繁に読み取る項目であるため、これは現在重要な意味を持ちます。セルを仕様決定するエンジニアにとって、各軸がどのような役割を果たすかを理解することは、単なる価格比較を「適合性の評価」へと変えることになります。
軸とは、動力伝達される関節のことです。6軸のアームには6つのモーター、6つのギアボックス、そして6つの制御可能な関節があり、通常はベースの回転、肩、肘、そして3関節からなる手首として配置されます。それぞれの関節は、他の関節では生み出せない動きをもたらします。 図1に示されているように、3つの並進運動と3つの回転運動で剛体の姿勢空間は網羅されます。これが、6軸目がアームを完成させ、7軸目ではそれ以上拡張できない理由です。
なぜ6軸が「上限」であり、「段階」ではないのか
2つの都市の間に道路を何本も建設しても、新しい都市は生まれません。それは単に別の経路を作るだけであり、ある経路が通行不能になった時には価値がありますが、そうでない時には無価値です。ロボットの軸も、6軸を超えるとこれと同じ仕組みになります。
ウォータールー大学ロボティクス・デザイン・チームは、その技術文書の中でこの制約を率直に述べている。7軸、8軸、あるいは9軸を謳うアームであっても、エンドエフェクタの自由度は依然として6自由度に過ぎない。なぜなら、3次元空間における剛体の自由度は最大で6であるからだ。 追加された関節は実在し、動力も供給され、有用である。ただ、それらが到達可能なツールの姿勢の範囲を広げるわけではない。
それらが拡張するのは、その姿勢に到達する方法の集合である。 arXivに公開された7自由度の回転マニピュレータに関する2023年の分析では、この効果を正確に説明している。冗長な関節は、任意のエンドエフェクタの姿勢に対して、アームの構成の連続体を生み出す。ツールは静止したままで、肘が有効な位置の弧を描いて移動する。
6自由度未満の場合、この理屈は逆になります。4軸SCARAは、水平面内の任意の位置にツールを配置し、垂直軸を中心に回転させることはできますが、その平面からツールを傾けることはできません。これは欠陥ではありません。意図的に行われた「削除」であり、その代償として速度と剛性が犠牲にされているのです。
軸数を増やすことは、目的地ではなく、経路を手に入れることに他なりません。
各軸構成が実際にどのような目的で設計されているか
3軸のデカルト座標型およびガントリー型マシンは、固定された向きでX、Y、Z軸に沿ってツールを位置決めします。これらは、作業領域が長方形で非常に広く、ツールを傾ける必要が全くない、大型ワーク(航空宇宙用パネルの取り扱いやフロントガラスの取り付けなど)には依然として最適な選択肢です。
4軸SCARAアーム(この頭字語はSelective Compliance Assembly Robot Armの略)——
平面位置決めに加え、垂直軸周りの回転を追加します。 この構造は、横方向の荷重に対しては剛性を持ち、治具の周囲や下部へのリーチが求められる状況に対しては柔軟に対応します。自動化推進協会(A3)によると、標準モデルはピック・アンド・プレースサイクルを0.3~0.5秒で完了し、同等の可搬重量とリーチを持つ6軸アームに比べてコストが30~50%低くなっています。 4軸SCARAは、6軸アームの遅い平面内性能とは対照的に、0.3~0.5秒でピック・アンド・プレースサイクルを完了します。図2の構成表は、各アーキテクチャがそれを実現するためにどのようなトレードオフを行っているかを示しています。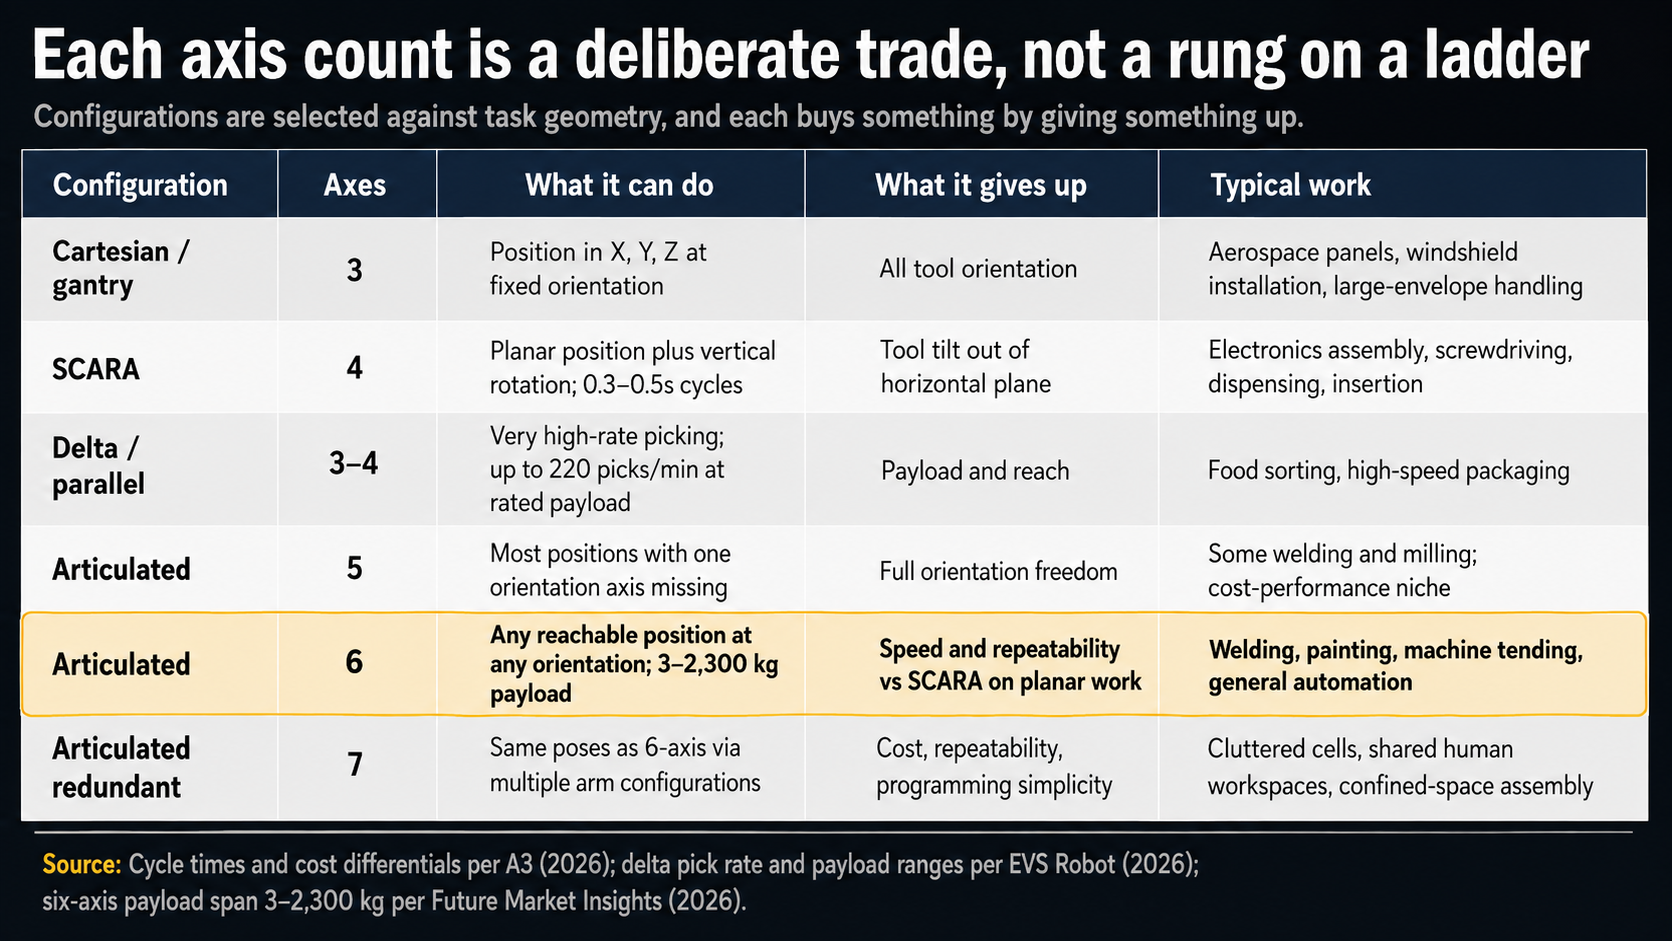
デルタロボットとパラレルロボットは、専門性の高い極限領域を占めている。EVS Robot社は、同社のデルタプラットフォームが定格可搬重量で毎分220回のピックを達成していることを報告している。これは、同じ部品質量においてシリアルアーキテクチャでは到底及ばない速度であり、そのため、アームにできないことがあっても、食品の選別や高速包装は依然としてデルタロボットの領域となっている。
5軸アームは、ツールの向きが一定に保たれる組立作業において、真のコストパフォーマンスに優れたニッチ市場を占めているが、販売台数は両極端のアーキテクチャに比べてはるかに少ない。
Future Market Insights(2026年)によると、6軸関節アームは汎用的な標準仕様であり、可搬重量は3kgから2,300kgに及ぶ。 アーク溶接は、その必要性を最も明確に示す例です。トーチは溶接経路全体を通じてワークピースに対して特定の角度を保つ必要があり、これには4軸アーキテクチャではいかなる価格を支払っても実現できない姿勢制御が求められます。
追加の軸がもたらすコスト
この業界では、軸数は馬力のように売り込まれている。しかし、同じ仕様書の「繰り返し精度」の欄を見ると、その数値は逆の方向に動いていることがわかる。
シリアルアームに接合部が1つ追加されるごとに、荷重によって構造がたわむ可能性のある箇所が1つ増える。その結果、4軸SCARAは
繰り返し精度は±0.010~0.020 mmであるのに対し、同じ可搬重量クラスの6軸アームでは±0.020~0.050 mmとなっている。つまり、性能が高い機械ほど精度は低く、仕様書にも常にそのように記載されている。 EVS Robotの技術文書では、この差を、6つの関節からなる直列チェーン全体に蓄積されるコンプライアンスに直接起因するものとしている。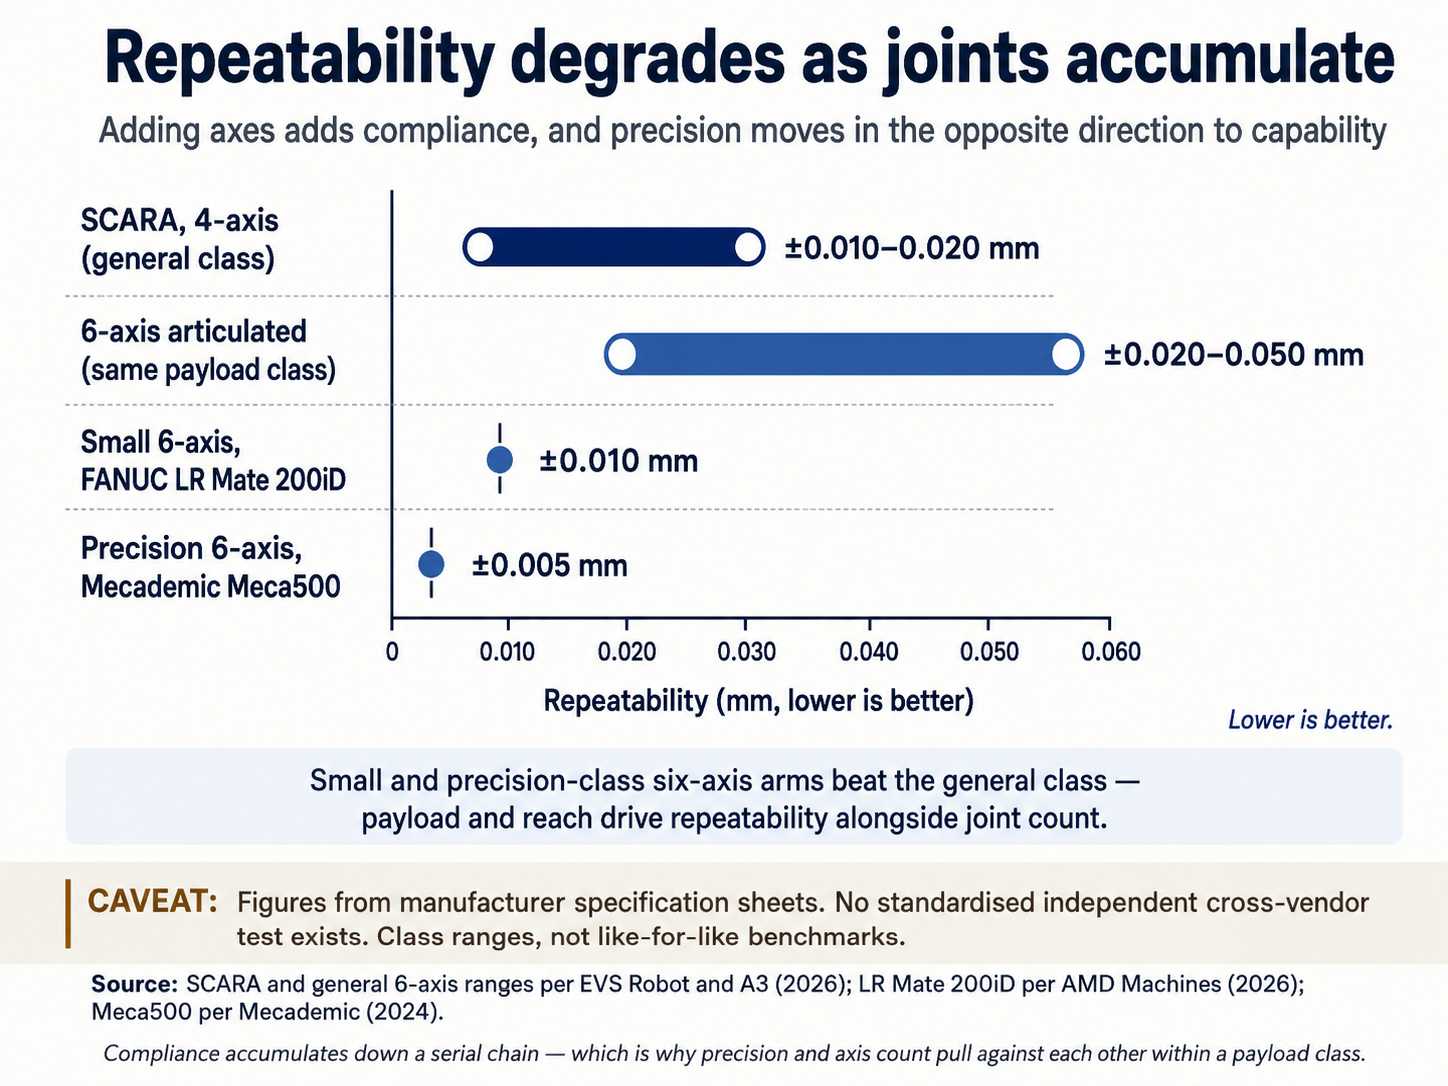
この比較は厳密なものではなく、図表にもその旨が明記されている。可搬重量とリーチは、関節数と同様に繰り返し精度に影響を与える。Mecademic社の6軸ロボット「Meca500」は±0.005 mmを達成しており、同社のSCARAロボットと同等の性能を示している。これは、どちらも小型の高精度ロボットであるためだ。 メーカーを横断した標準化された独立試験は存在しないため、これらはベンチマークというよりはクラスごとの範囲である。
特異点は2つ目のコスト要因であり、これは欠陥というよりは幾何学的な現象である。特異点とは、2つの関節軸が一直線上に並ぶことで、アームが1自由度を失う状態を指す。 6軸アームでは、PLC Programming誌の2026年6月号の技術解説によると、関節4と6が同軸になる、つまり関節5が正確に0度または180度にあるときに、手首の特異点が発生します。 すべての6軸ロボットにこれらは存在します。これらはコントローラが計画できる軌道を制限し、これを回避するための処理は、新しい部品ごとに発生するプログラミングコストとなります。
3つ目のコストは計算上のものです。6軸アームにおける逆運動学では、目標姿勢に対して有限個の関節解が得られます。 7軸アームでは無限の解の集合が生成され、コントローラは動作のたびにその中から1つを選択しなければなりません。これは技術的に解決済みの問題ですが、無料というわけではありません。試運転時間、サイクルタイムの最適化、そしてアームがなぜその経路を選んだのかを診断する難しさといった面でコストが発生します。
第7軸が真価を発揮する場面
冗長性の事例:ABB、Rethink、および閉鎖空間での作業
7軸アームが存在するのは、6軸アームでは
アームは、可動範囲とは無関係な壁にぶつかってしまう。米国特許第4,973,215号には、この根本的な問題が記載されている。 関節式アームのほとんどの回転関節は、最大でも180度の回転しか提供しないため、所定の経路をたどるアームは、ある関節が可動範囲の限界に達する一方で、他の関節は可動範囲の中間位置にとどまってしまうことがある。その結果、その姿勢が幾何学的には到達可能であったとしても、経路はそこで停止してしまう。運動学的冗長性は、この問題を回避するために、各関節間で運動を再配分する。 2023年のarXiv分析で挙げられた7自由度(7-DOF)プラットフォーム――ABBのYuMi、Rethink RoboticsのSawyerとBaxter、そして国際宇宙ステーションのリモートマニピュレーターシステム――は、すべて、アームがツールを安定させて保持したまま、自身の体を何らかの障害物の周囲に迂回させなければならない環境向けに設計されたものである。 共有作業セル内では、アームは作業を中断することなく、人の進路から外れるように再構成されます。
7軸ロボットは6軸ロボットよりも優れているのでしょうか?
いいえ――7軸ロボットは、6軸ロボットと同じ姿勢をとることができますが、そこに到達するためのアームの構成が異なります。ウォータールー大学ロボティクス設計チームの資料によると、3次元空間における剛体は最大6自由度を持つため、7軸目は可動範囲を広げるのではなく、冗長性を追加するに過ぎません。 これは、アームがツールの位置を維持したまま障害物を迂回しなければならない、物で溢れた作業セルや人間と共有する作業空間では有用ですが、開放的な作業セルでは、メリットがないにもかかわらずコストとコンプライアンス上の負担を増大させるだけです。
6軸が標準である理由、および導入実績がそれを維持している理由
Mordor Intelligenceによると、2025年時点で多関節ロボットは産業用ロボット市場の62.52%のシェアを維持しており、その圧倒的多数が6軸で動作している。 タイプ別シェアの数値は、各調査機関によって定義が異なるため(売上高を基準とする機関もあれば、設置台数を基準とする機関もある)大きくばらつきがあり、この数値は正確というよりは、市場での支配的な地位を示す指標である。
その支配的地位は、保守的な姿勢によるものではない。第7軸は目的地を追加するものではない。それは回り道を追加するに過ぎない。
アプローチ経路が明確なオープンワークセルでは、迂回オプションには何の価値もなく、その代償として、アームはギアボックス、モーター、メンテナンス間隔、そしてある程度の剛性の面で犠牲を強いられている。この2つの立場を分ける要因は、作業の難易度ではなく、作業空間の障害物である。 冗長性が効果を発揮するのは、アームが工具の姿勢を維持しつつ、治具やシールド、作業者、あるいは可動範囲の限界を迂回しなければならない場合です。障害物が何もない場合には効果はありません。これはほとんどの固定式産業用セルに当てはまり、市場の62.52%が現状に落ち着いている理由を説明しています。
この展開は、以下の点を裏付けています:
- AIロボットの仕組み:ロボットのメカニズムを扱う柱であり、ハードウェアアーキテクチャが能力の最大化ではなく、タスク要件に従う理由も含まれる。
- AMR対AGV:違いは知能ではなく、変化のコストを誰が負担するか:移動型ロボット分野でも同様の仕様上の誤りが見られる。施設レイアウトが変更される頻度が重要な変数であるにもかかわらず、購入者はナビゲーション技術を比較してしまう。
- ヒューマノイドロボット対従来の自動化:なぜその比較は誤った問いなのか:ロボット工学におけるフォームファクターに関する議論は、どの機械がより先進的かという点ではなく、常にタスクの幾何学的特性に帰着する。
「6」は、上へと続くはしごの段の一つではない。それは、その特定のはしごの頂点であり、3次元空間における剛体は3方向に移動し、3方向に回転できるが、それ以上はできないという事実によって決定づけられている。6以下のあらゆるものは、メーカーが速度、剛性、あるいは設置面積を確保するために意図的に機能を削った結果である――だからこそ、
4軸SCARAは、より多くの動作が可能な6軸アームよりも高い再現性を誇ります。6軸を超えるものはすべて、アームがすでに到達可能な姿勢への経路をメーカーが追加したものに過ぎません。これは、障害物がある場合にはその対価を支払う価値がありますが、経路が妨げられていない場合には何の価値もありません。 2024年に世界中で導入された542,076台のロボットのうち、2034年になってもなおその価値を発揮し続けるのは、見積もりを依頼する前に、部品、治具、アプローチ角度を精査した上で軸数が選定されたロボットである。よくある質問
1. ロボット工学における「DOF」とは何ですか?
DOFは「degrees of freedom(自由度)」の略で、ロボットのツールが独立して動くことができる方法の数を指します。3次元空間における剛体は、最大で6つの自由度を持ちます。具体的には、X、Y、Z軸に沿った3つの並進運動と、それらを軸とする3つの回転です。直列式ロボットアームでは、駆動される各関節がチェーンに1つの自由度をもたらします。
2. 標準的な産業用ロボットには何軸ありますか?
汎用産業用途では6軸が標準です。Mordor Intelligenceによると、2025年の産業用ロボット市場シェアの62.52%を多関節ロボットが占めており、その大部分を6軸アームが占めています。 Future Market Insights(2026年)によると、6軸プラットフォームの可搬重量は3 kgから2,300 kgに及び、電子機器の組み立てから自動車ボディの取り扱いまでをカバーしています。
3. 6軸ロボットと7軸ロボットの違いは何ですか?
6軸ロボットは、ほとんどの場合、1つの姿勢につき正確に1つのアーム構成を用いて、その動作範囲内のあらゆる姿勢に到達します。一方、7軸ロボットは、複数の可能な構成を用いて同じ姿勢に到達します。 7番目の関節は運動学的冗長性を追加し、ツールが静止したまま肘を動かすことを可能にします。ただし、剛体で利用可能な自由度は最大で6つであるため、リーチが延長されることはありません。
4. ロボットアームは軸数が多いほど良いのでしょうか?
いいえ――軸数が多い方が優れているのは、その作業においてのみです。
それが必要となる。関節が1つ増えるごとに、直列チェーンの機械的コンプライアンスが増加するため、EVS Robot (2026)によると、同じ可搬重量クラスの6軸アームの繰り返し精度は±0.020~0.050 mmであるのに対し、4軸SCARAロボットは±0.010~0.020 mmの繰り返し精度を実現しています。軸数が増えると、コスト、メンテナンス項目、およびプログラミングの難易度も増加します。5. SCARAロボットはどのような用途に使用されますか?
SCARAロボットは、ピック・アンド・プレース、ねじ締め、ディスペンシング、挿入といった平面上の組立作業を担当します。その4軸構造により、ツールは水平面内の任意の位置に配置され、垂直軸を中心に回転させることができますが、その平面から外れて傾けることはできません。 A3社の報告によると、標準モデルはピック・アンド・プレースのサイクルを0.3~0.5秒で完了し、同等の可搬重量とリーチを持つ6軸アームに比べて30~50%低コストである。
6. ロボットの特異点とは何ですか?
特異点とは、2つの関節軸が一直線に並ぶことにより、自由度が一時的に失われるアームの構成を指します。『PLC Programming』(2026年6月号)によると、6軸ロボットにおいて、関節5の位置が正確に0度または180度になった際、関節4と6が同軸になると、手首の特異点が発生します。 すべての6軸ロボットには特異点が存在します。これらは直列チェーンの幾何学的帰結であり、故障ではありません。
7. ロボット溶接には何軸必要ですか?
アーク溶接には一般的に6軸が必要です。トーチは溶接経路全体を通じてワークピースに対して特定の角度を保つ必要があり、そのためにはあらゆる位置でツールの向きを独立して制御する必要があります。これは、4軸SCARAではいかなる価格でも実現できない機能です。5軸アームは、向きが一定に保たれる一部の溶接用途には使用されますが、6軸が依然として実用上の標準となっています。












