
Freiheitsgrade in der Robotik: Was Roboterachsen bedeuten und ob mehr davon besser ist
Die Zahl sechs ist keine konstruktive Entscheidung. Ein starrer Körper im dreidimensionalen Raum verfügt über genau sechs Freiheitsgrade – drei Positionen, drei Drehungen. Das ist reine Mathematik, keine technische Präferenz. Ein siebenachsiger Roboter kann keine Stellen erreichen, die ein sechsachsiger Roboter nicht erreichen kann. Er erreicht dieselben Stellen auf unterschiedlichen Wegen. Die meisten Käufer, die für die siebte Achse bezahlen, glauben, sie würden damit zusätzliche Reichweite erwerben.

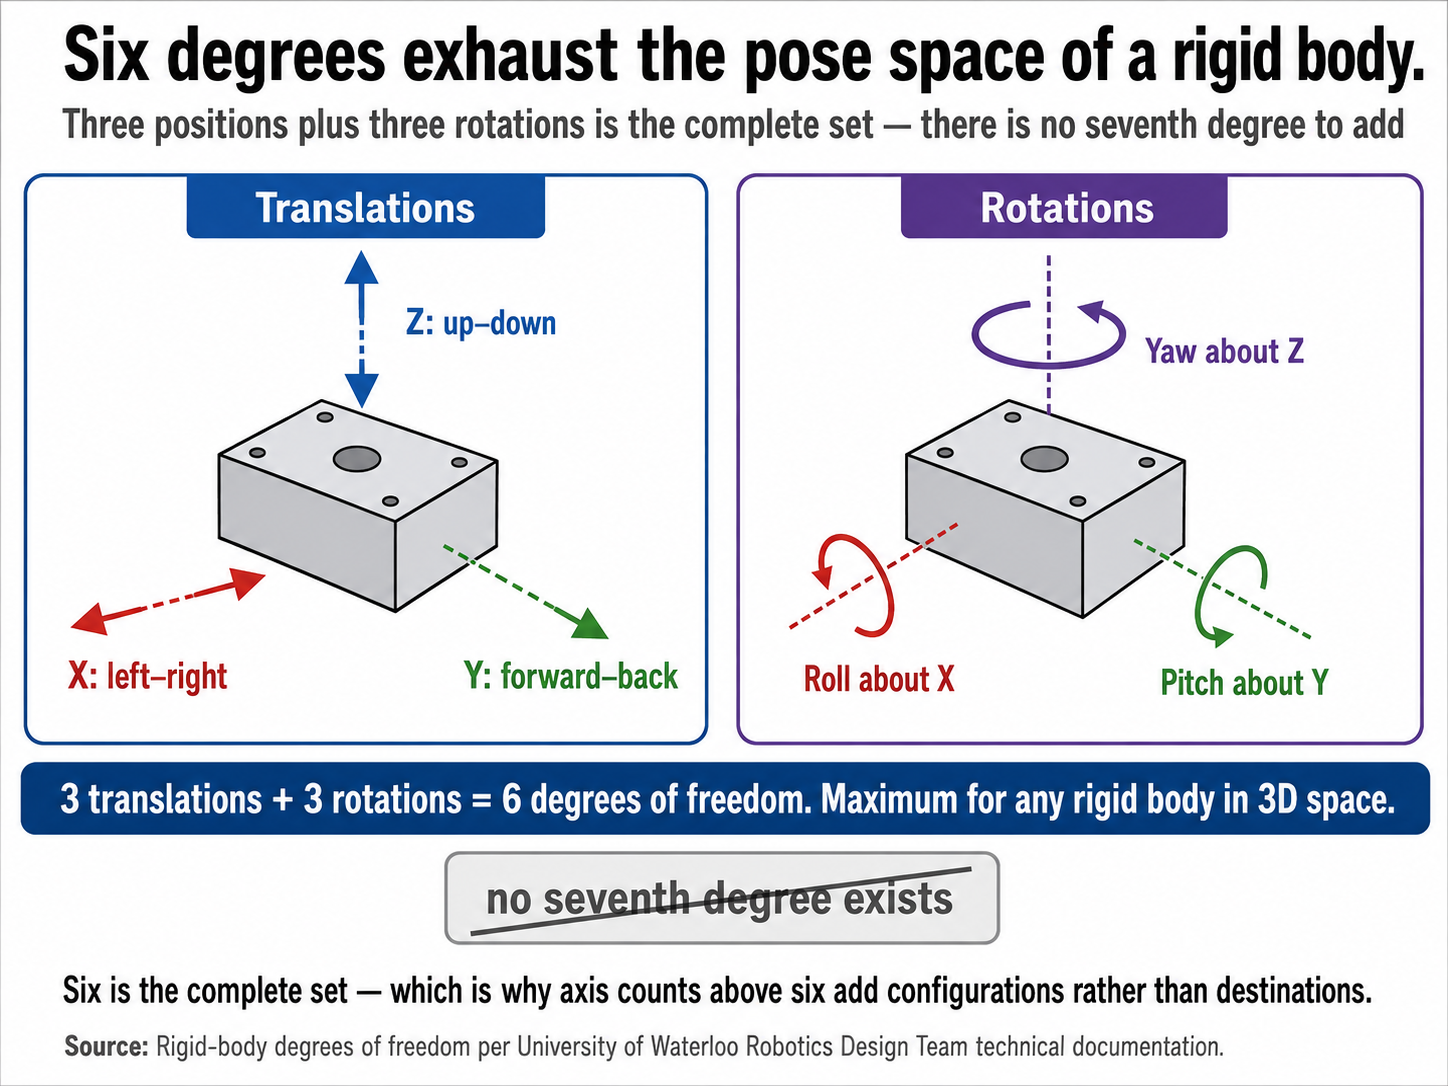
Die Zahl sechs ist keine Designentscheidung. Die Freiheitsgrade in der Robotik unterliegen einer festen mathematischen Obergrenze: Ein starrer Körper im dreidimensionalen Raum kann auf drei Arten positioniert und auf drei Arten gedreht werden – das ist die gesamte Menge. Sechs. Ein siebenachsiger Roboter kann sein Werkzeug nicht an einer Stelle ansetzen, an der ein sechsachsiger Roboter dies nicht kann. Er gelangt an dieselbe Stelle, indem er seinen eigenen Ellenbogen auf dem Weg dorthin anders beugt.
Dieser Unterschied ist Geld wert. Die International Federation of Robotics verzeichnete in ihrem Bericht „World Robotics 2025“ für das Jahr 2024 542.076 Installationen von Industrierobotern – das vierte Jahr in Folge mit mehr als 500.000 Einheiten –, bei einem weltweiten Bestand von 4.663.698 in Betrieb befindlichen Maschinen. Ein bedeutender Anteil dieser Spezifikationen wurde von Personen ausgewählt, die die Anzahl der Achsen in verschiedenen Angeboten verglichen und davon ausgingen, dass die Maschine mit der höheren Zahl die bessere sei.
Was sind Freiheitsgrade in der Robotik?
Freiheitsgrade in der Robotik bezeichnen die Anzahl der unabhängigen Gelenkbewegungen, die ein Arm ausführen kann. Ein starrer Körper im dreidimensionalen Raum verfügt über maximal sechs Freiheitsgrade – drei Positionen und drei Drehungen. Industrieroboter verfügen in der Regel über vier bis sieben Achsen, die eher auf die jeweilige Aufgabe abgestimmt sind, als dass ihre Anzahl maximiert wird.
Die Freiheitsgrade geben die Anzahl der unabhängigen Bewegungsmöglichkeiten des Werkzeugs eines Roboters an. Dies ist heute von Bedeutung, da die Anzahl der Achsen die erste Angabe in jedem Angebot ist und von Käufern meist als Qualitätsmerkmal interpretiert wird. Für einen Ingenieur, der eine Zelle spezifiziert, verwandelt das Verständnis dessen, was jede Achse beiträgt, einen Preisvergleich in eine Eignungsbewertung.
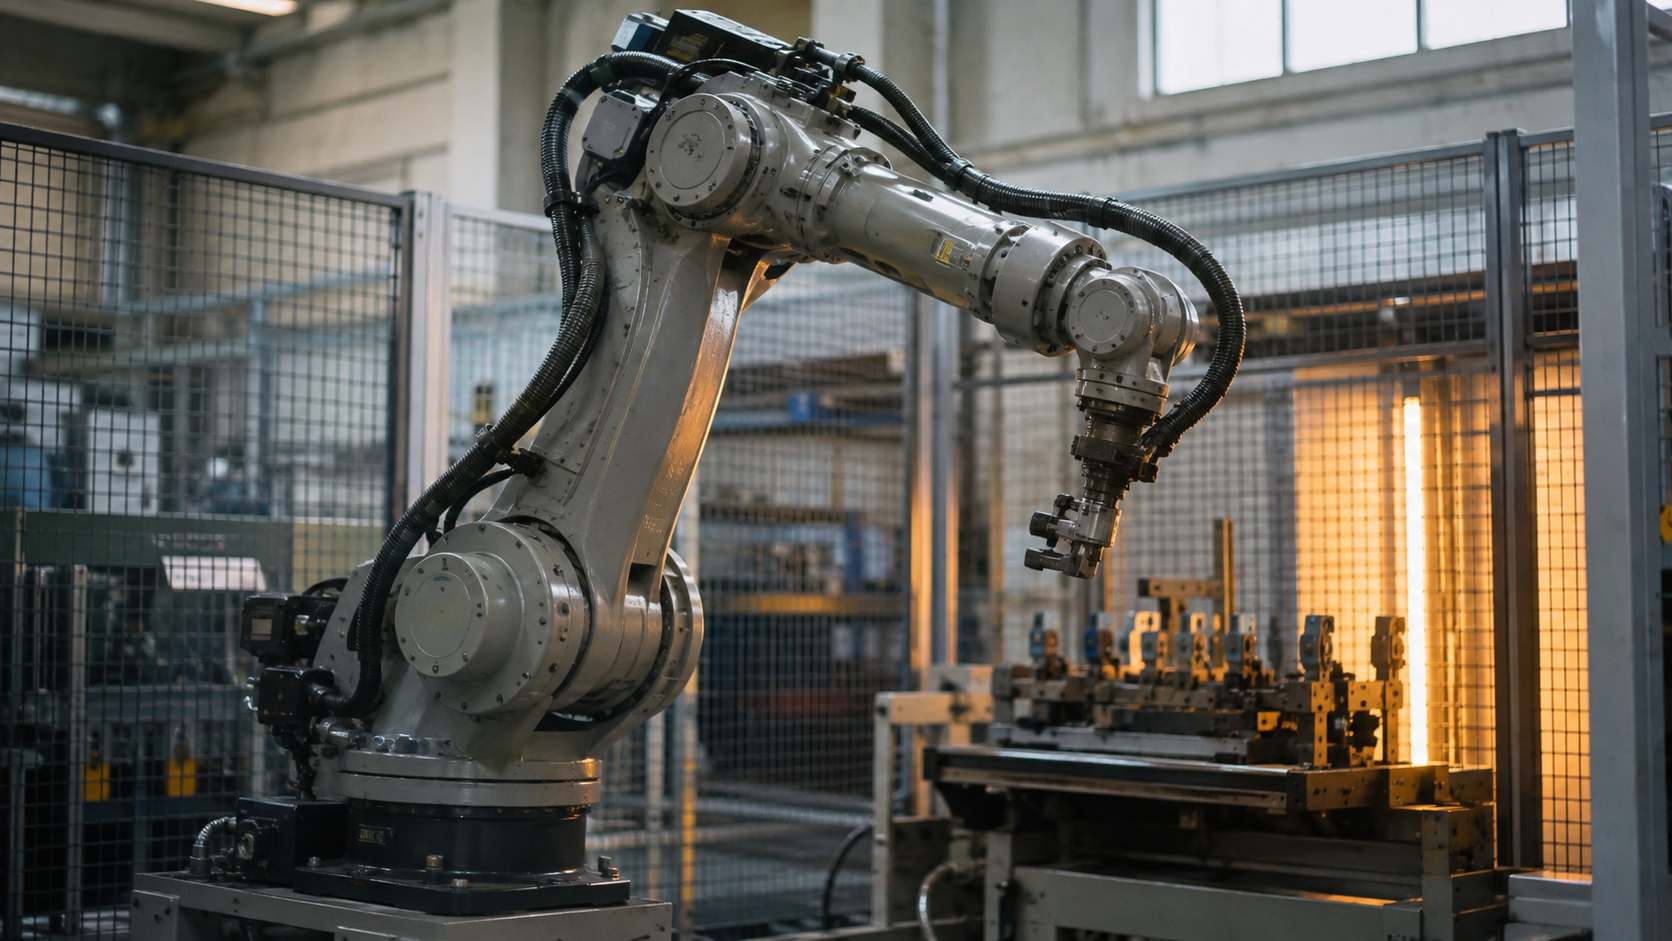
Eine Achse ist ein angetriebenes Gelenk. Ein sechsachsiger Arm verfügt über sechs Motoren, sechs Getriebe und sechs gesteuerte Gelenke, die üblicherweise als Basisrotation, Schulter, Ellbogen und ein dreigelenkiges Handgelenk angeordnet sind. Jedes davon ermöglicht eine Bewegung, die die anderen nicht ausführen können. Drei Translationen und drei Rotationen erschöpfen den Positionsraum eines starren Körpers, wie Abbildung 1 verdeutlicht – weshalb die sechste Achse den Arm vervollständigt und die siebte ihn nicht erweitern kann.
Warum sechs Achsen eine Obergrenze und keine Stufe darstellen
Der Bau weiterer Straßen zwischen zwei Städten schafft keine neuen Städte. Er schafft alternative Wege – wertvoll, wenn einer blockiert ist, wertlos, wenn dies nicht der Fall ist. Bei Robotern verhält es sich mit den Achsen ab der sechsten genauso.
Das Robotics Design Team der University of Waterloo formuliert diese Einschränkung in seiner technischen Dokumentation ganz direkt: Bei Armen, die mit sieben, acht oder neun Achsen beworben werden, verfügt der Endeffektor dennoch nur über sechs Freiheitsgrade, da sechs das Maximum für einen starren Körper im dreidimensionalen Raum darstellt. Die zusätzlichen Gelenke sind real, angetrieben und nützlich. Sie erweitern lediglich nicht die Menge der erreichbaren Werkzeugpositionen.
Was sie erweitern, ist die Menge der Möglichkeiten, dorthin zu gelangen. Eine 2023 auf arXiv veröffentlichte Analyse von Revolute-Manipulatoren mit sieben Freiheitsgraden beschreibt diesen Effekt präzise: Das redundante Gelenk erzeugt ein Kontinuum von Armkonfigurationen für jede beliebige Endeffektorposition. Das Werkzeug bleibt unbewegt, während der Ellenbogen einen Bogen gültiger Positionen durchläuft.
Bei weniger als sechs Freiheitsgraden verhält es sich umgekehrt. Ein vierachsiger SCARA-Roboter kann sein Werkzeug an jeder beliebigen Stelle in einer horizontalen Ebene positionieren und es um die Vertikale drehen, aber er kann das Werkzeug nicht aus dieser Ebene heraus neigen. Das ist kein Mangel. Es handelt sich um eine bewusste Reduzierung, die mit Einbußen bei Geschwindigkeit und Steifigkeit erkauft wird.
Mehr Achsen verschaffen Wege, keine Ziele.
Wofür die einzelnen Achskonfigurationen tatsächlich ausgelegt sind
Dreiachsige kartesische und Portalmaschinen positionieren ein Werkzeug in X-, Y- und Z-Richtung mit fester Ausrichtung. Sie sind nach wie vor die richtige Wahl für übergroße Werkstücke – darunter die Handhabung von Luft- und Raumfahrtplatten sowie der Einbau von Windschutzscheiben –, bei denen der Arbeitsbereich rechteckig und enorm groß ist und das Werkzeug niemals geneigt werden muss.
Vierachsige SCARA-Arme – das Akronym steht für „Selective Compliance Assembly Robot Arm“ –
Ergänzen Sie die ebene Positionierung um eine Drehung um die Vertikale. Die Geometrie ist steif gegenüber seitlichen Belastungen und flexibel gegenüber Anforderungen, um eine Vorrichtung herum oder darunter zu greifen. Standardmodelle führen Pick-and-Place-Zyklen laut A3 (Association for Advancing Automation) in 0,3 bis 0,5 Sekunden durch und kosten 30 bis 50 % weniger als sechsachsige Roboterarme mit vergleichbarer Traglast und Reichweite. Ein vierachsiger SCARA-Roboter absolviert einen Pick-and-Place-Zyklus in 0,3 bis 0,5 Sekunden, während ein sechsachsiger Roboterarm eine langsamere ebene Leistung aufweist; die Konfigurationstabelle in Abbildung 2 verdeutlicht, welche Kompromisse die jeweilige Architektur eingeht, um dieses Ergebnis zu erzielen.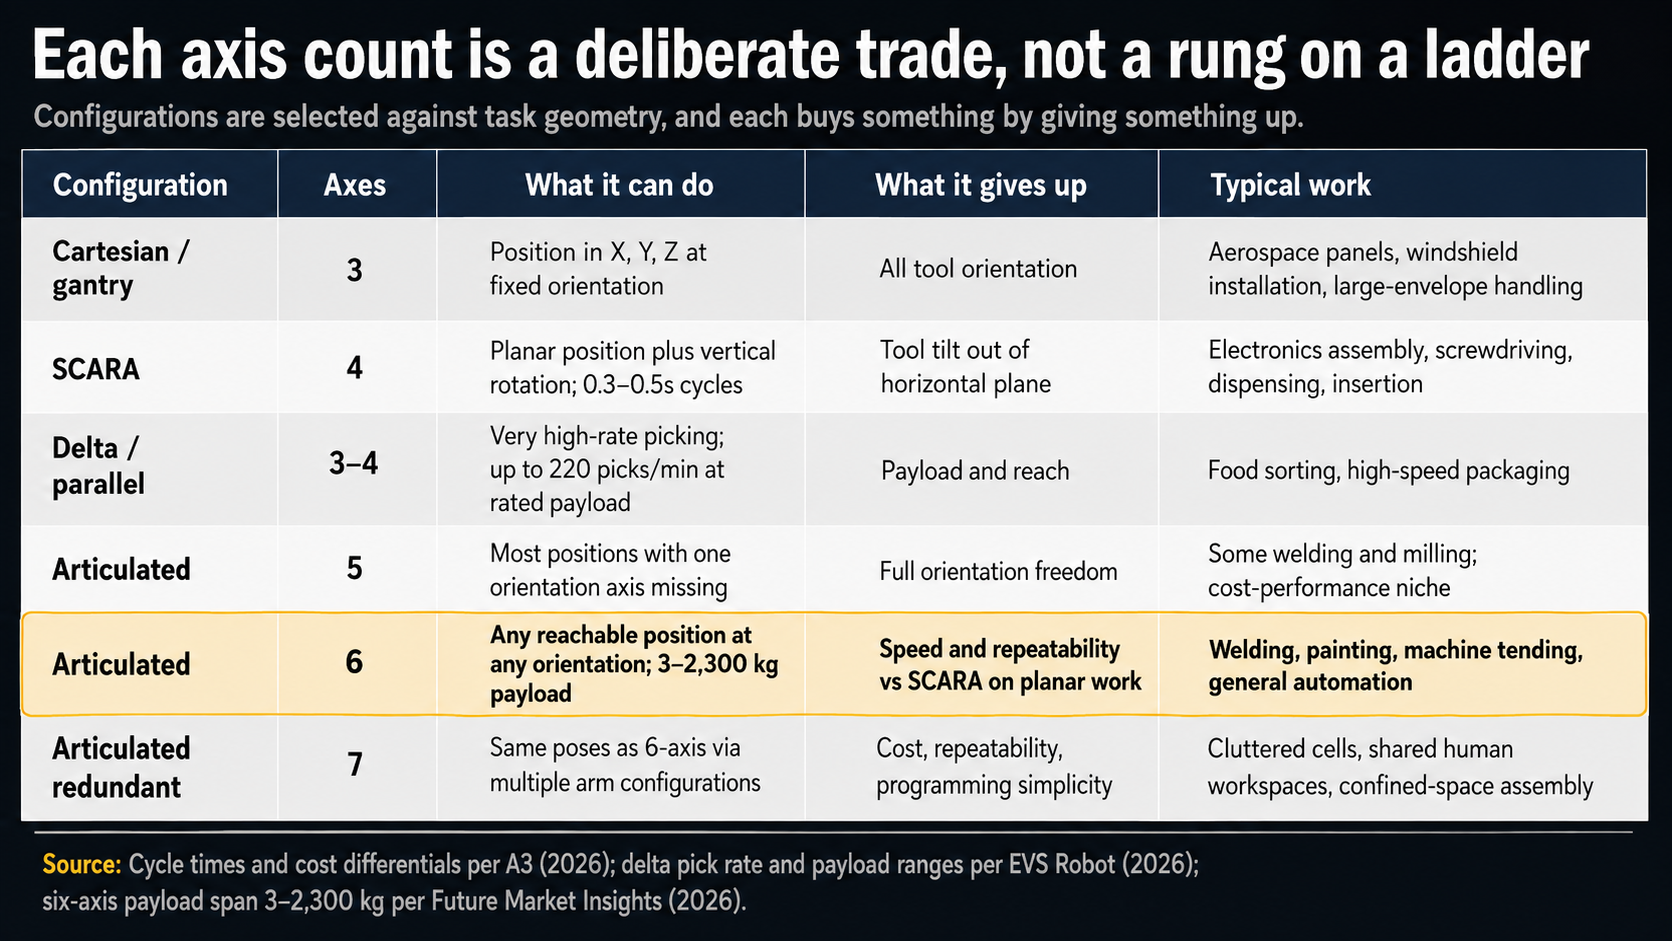
Delta- und Parallelroboter nehmen eine spezielle Nische ein. EVS Robot dokumentiert, dass seine Delta-Plattform bei Nennnutzlast 220 Greifvorgänge pro Minute erreicht – eine Rate, an die serielle Architekturen bei gleicher Teilemasse nicht heranreichen können –, weshalb die Lebensmittelsortierung und die Hochgeschwindigkeitsverpackung weiterhin das Domänengebiet der Delta-Roboter bleiben, ungeachtet dessen, was der Arm nicht leisten kann.
Fünf-Achsen-Arme besetzen eine echte Preis-Leistungs-Nische für Montagearbeiten, bei denen die Werkzeugausrichtung konstant bleibt, obwohl sie sich in weitaus geringeren Stückzahlen verkaufen als ihre beiden Nachbarn.
Sechsachsige Gelenkarme sind der Standard für den allgemeinen Einsatz und decken laut Future Market Insights (2026) einen Nutzlastbereich von 3 kg bis 2.300 kg ab. Das Lichtbogenschweißen ist die eindeutigste Rechtfertigung: Der Brenner muss über den gesamten Schweißverlauf hinweg einen bestimmten Winkel zum Werkstück einhalten, was eine Orientierungssteuerung erfordert, die die vierachsige Architektur um keinen Preis leisten kann.
Was Sie zusätzliche Achsen kosten
Die Branche vermarktet die Anzahl der Achsen wie die PS-Leistung. Die Spalte „Wiederholgenauigkeit“ auf demselben Datenblatt zeigt jedoch, dass sich die Zahl in die entgegengesetzte Richtung bewegt.
Jedes Gelenk, das einem Serienarm hinzugefügt wird, schafft einen zusätzlichen Punkt, an dem sich die Struktur unter Last verbiegen kann. Das Ergebnis ist, dass ein vierachsiger SCARA
weist eine Wiederholgenauigkeit von ±0,010–0,020 mm auf, während ein sechsachsiger Roboterarm derselben Traglastklasse eine Wiederholgenauigkeit von ±0,020–0,050 mm aufweist – je leistungsfähiger die Maschine ist, desto ungenauer ist sie, und dies wurde in den technischen Datenblättern stets so angegeben. Die technische Dokumentation von EVS Robot führt diese Abweichung direkt auf die sich über die serielle Kette von sechs Gelenken summierende Nachgiebigkeit zurück.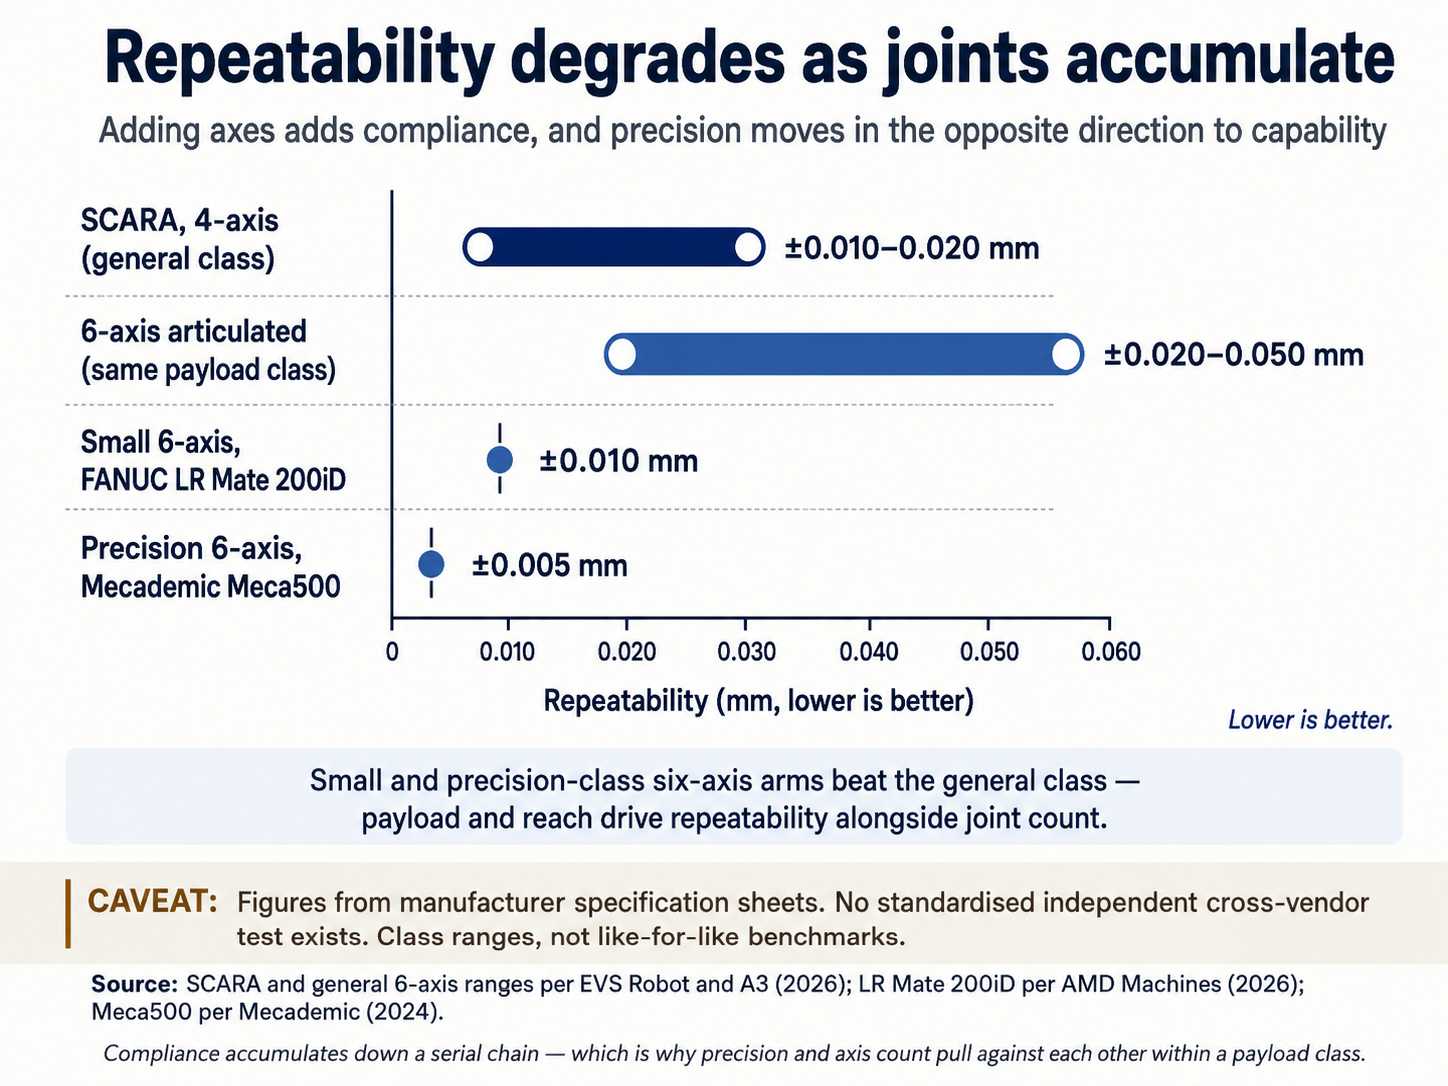
Der Vergleich ist nicht eindeutig, was auch aus der Grafik hervorgeht. Neben der Anzahl der Gelenke beeinflussen auch Nutzlast und Reichweite die Wiederholgenauigkeit – der sechsachsige Meca500 von Mecademic erreicht ±0,005 mm und liegt damit auf dem Niveau seines eigenen SCARA-Roboters, da es sich bei beiden um kleine Präzisionsmaschinen handelt. Da es keine herstellerübergreifenden standardisierten unabhängigen Tests gibt, handelt es sich hierbei eher um Klassenbereiche als um einen Referenzwert.
Singularitäten stellen den zweiten Kostenfaktor dar und sind eher geometrischer Natur als ein Defekt. Eine Singularität ist eine Konfiguration, bei der der Arm einen Freiheitsgrad verliert, weil sich zwei Gelenkachsen in einer Linie liegen. Bei einem sechsachsigen Roboter tritt die Handgelenkssingularität auf, wenn die Gelenke vier und sechs koaxial werden – das heißt, wenn das Gelenk fünf genau bei 0 oder 180 Grad steht, wie aus der technischen Analyse von „PLC Programming“ vom Juni 2026 hervorgeht. Jeder sechsachsige Roboter weist sie auf. Sie schränken die Bahnen ein, die eine Steuerung planen kann, und die Umgehung dieser Singularitäten stellt einen Programmieraufwand dar, der bei jedem neuen Bauteil anfällt.
Der dritte Aufwand ist rechnerischer Natur. Die inverse Kinematik eines sechsachsigen Arms liefert eine endliche Menge von Gelenklösungen für eine Zielposition. Bei einem siebenachsigen Arm ergibt sich eine unendliche Menge, und die Steuerung muss bei jeder Bewegung eine davon auswählen. Dies ist zwar eine ausgereifte Technologie, aber sie ist nicht kostenlos – weder hinsichtlich der Inbetriebnahmezeit noch bei der Optimierung der Zykluszeit noch bei der Schwierigkeit, zu diagnostizieren, warum der Arm gerade diesen Weg gewählt hat.
Wo sich die siebte Achse bezahlt macht
Der Fall der Redundanz: ABB, Rethink und Arbeiten in beengten Räumen
Siebenachsige Roboterarme gibt es, weil sechsachsige
Die Arme stoßen an Grenzen, die nichts mit der Reichweite zu tun haben. Das US-Patent 4.973.215 dokumentiert das zugrunde liegende Problem: Die meisten Drehgelenke an Gelenkarmen bieten nicht mehr als 180 Grad Drehwinkel, sodass ein Arm, der einer vorgegebenen Bahn folgt, ein Gelenk bis an dessen Bewegungsgrenze ausfahren kann, während die anderen Gelenke in der Mitte ihres Bewegungsbereichs verbleiben – und die Bahn endet an dieser Stelle, obwohl die Pose geometrisch erreichbar war.Kinematische Redundanz verteilt die Bewegung auf die Gelenke um, um dieses Problem zu umgehen. Die in der arXiv-Analyse von 2023 genannten Plattformen mit sieben Freiheitsgraden – YuMi von ABB, Sawyer und Baxter von Rethink Robotics sowie das Space Station Remote Manipulator System – wurden alle für Umgebungen entwickelt, in denen der Arm seinen eigenen Körper um ein Hindernis herumführen muss, während er das Werkzeug ruhig hält. In einer gemeinsamen Arbeitszelle passt der Roboter seine Position so an, dass er dem Bewegungsweg einer Person ausweicht, ohne die Aufgabe zu unterbrechen.
Ist ein 7-Achsen-Roboter besser als ein 6-Achsen-Roboter?
Nein – ein 7-Achsen-Roboter erreicht dieselben Positionen wie ein 6-Achsen-Roboter, nutzt dafür jedoch andere Armkonfigurationen. Ein starrer Körper im dreidimensionalen Raum verfügt laut der Dokumentation des Robotics Design Teams der University of Waterloo über maximal sechs Freiheitsgrade, sodass die siebte Achse eher Redundanz als zusätzliche Reichweite bietet. Dies ist in überfüllten Arbeitszellen und gemeinsam mit Menschen genutzten Arbeitsbereichen von Vorteil, wo der Arm ein Hindernis umfahren muss, während er die Werkzeugposition beibehält; in offenen Arbeitszellen verursacht dies jedoch zusätzliche Kosten und Compliance-Aufwand ohne entsprechenden Nutzen.
Die Sechs-Achsen-Standardausführung und warum sie in der installierten Basis vorherrscht
Laut Mordor Intelligence hielten Gelenkroboter im Jahr 2025 einen Marktanteil von 62,52 % im Bereich der Industrierobotik, und die überwiegende Mehrheit davon verfügt über sechs Achsen. Die Zahlen zum Typenanteil variieren erheblich zwischen den verschiedenen Marktforschungsinstituten, da jedes seine Segmente unterschiedlich definiert – einige messen den Umsatz, andere die Anzahl der installierten Einheiten –, sodass die Zahl eher auf eine Dominanz hindeutet als präzise ist.
Diese Dominanz ist kein Ausdruck von Konservativismus. Die siebte Achse fügt kein Ziel hinzu. Sie fügt einen Umweg hinzu.
In einer offenen Arbeitszelle mit freiem Anfahrweg hat eine Ausweichmöglichkeit keinen Nutzen, und der Roboterarm hat dafür mit einem Getriebe, einem Motor, einem Wartungsintervall und einer gewissen Steifigkeit bezahlt.Die Variable, die diese beiden Positionen voneinander unterscheidet, ist die Behinderung des Arbeitsraums, nicht der Schwierigkeitsgrad der Aufgabe. Redundanz zahlt sich aus, wenn der Roboterarm eine Werkzeugposition beibehalten muss, während er seinen eigenen Körper um eine Vorrichtung, eine Abschirmung, eine Person oder eine Gelenkbegrenzung herumführt. Sie zahlt sich nicht aus, wenn nichts im Weg steht – was auf die meisten festen Industriezellen zutrifft und erklärt, warum sich 62,52 % des Marktes auf diesem Niveau etabliert haben.
Diese Entwicklung untermauert:
- Wie KI-Roboter funktionieren: Der Abschnitt über den Robotermechanismus, einschließlich der Frage, warum die Hardware-Architektur den Aufgabenanforderungen folgt und nicht der Maximierung der Leistungsfähigkeit.
- AMR vs. AGV: Der Unterschied liegt nicht in der Intelligenz – sondern darin, wer für Veränderungen bezahlt: Der gleiche Spezifikationsfehler tritt in der mobilen Robotik auf, wo Käufer die Navigationstechnologie vergleichen, obwohl die entscheidende Variable darin besteht, wie oft sich die Anordnung der Anlage ändert.
- Humanoide Roboter vs. traditionelle Automatisierung: Warum der Vergleich die falsche Fragestellung ist: Debatten über Formfaktoren in der Robotik drehen sich immer wieder um die Geometrie der Aufgabe und nicht darum, welche Maschine fortschrittlicher ist.
Sechs ist keine Sprosse auf einer Leiter, die sich weiter nach oben erstreckt. Es ist die Spitze dieser bestimmten Leiter, festgelegt durch die Tatsache, dass ein starrer Körper im dreidimensionalen Raum auf drei Arten bewegt und auf drei Arten gedreht werden kann – und nicht mehr. Alles unterhalb von sechs ist ein Hersteller, der absichtlich Funktionen weglässt, um Geschwindigkeit, Steifigkeit oder Stellfläche zu gewinnen – weshalb ein
Ein vierachsiger SCARA-Roboter bietet eine höhere Wiederholgenauigkeit als der sechsachsige Roboterarm, der zwar mehr kann. Bei mehr als sechs Achsen fügt der Hersteller lediglich zusätzliche Bewegungswege zu den Positionen hinzu, die der Roboterarm ohnehin bereits erreichen könnte – was sich nur dann lohnt, wenn etwas im Weg steht, und keinen Nutzen hat, wenn der Weg frei ist. Von den 542.076 Robotern, die im Jahr 2024 weltweit installiert sein werden, werden sich im Jahr 2034 nur diejenigen noch bezahlt machen, bei denen die Anzahl der Achsen unter Berücksichtigung des Werkstücks, der Halterung und des Anfahrwinkels festgelegt wurde – noch bevor überhaupt ein Angebot erstellt wurde.Häufig gestellte Fragen
1. Was bedeutet DOF in der Robotik?
DOF steht für „Degrees of Freedom“ – die Anzahl der unabhängigen Bewegungsmöglichkeiten des Werkzeugs eines Roboters. Ein starrer Körper im dreidimensionalen Raum verfügt über maximal sechs Freiheitsgrade: drei Translationen entlang der X-, Y- und Z-Achse sowie drei Rotationen um diese Achsen. Bei einem seriellen Roboterarm trägt jedes angetriebene Gelenk einen Freiheitsgrad zur Kette bei.
2. Wie viele Achsen hat ein Standard-Industrieroboter?
Sechs Achsen sind der Standard für allgemeine industrielle Anwendungen. Laut Mordor Intelligence hielten Gelenkroboter im Jahr 2025 einen Marktanteil von 62,52 % im Bereich der Industrierobotik, wobei Sechs-Achsen-Arme den größten Anteil ausmachten. Sechsachsige Plattformen decken laut Future Market Insights (2026) Nutzlasten von 3 kg bis 2.300 kg ab und reichen von der Elektronikmontage bis hin zur Handhabung von Karosserien.
3. Was ist der Unterschied zwischen einem 6-Achsen- und einem 7-Achsen-Roboter?
Ein 6-Achsen-Roboter erreicht in den meisten Fällen jede Position innerhalb seines Bewegungsraums mit genau einer Armkonfiguration pro Position; ein 7-Achsen-Roboter erreicht dieselben Positionen mit vielen möglichen Konfigurationen. Das siebte Gelenk sorgt für kinematische Redundanz, sodass sich der Ellbogen bewegen kann, während das Werkzeug stillsteht. Es vergrößert die Reichweite nicht, da sechs Freiheitsgrade das Maximum sind, das für jeden starren Körper verfügbar ist.
4. Sind mehr Achsen bei einem Roboterarm besser?
Nein – mehr Achsen sind nur dann von Vorteil, wenn die Aufgabe
erfordert dies. Jedes zusätzliche Gelenk erhöht die mechanische Nachgiebigkeit der Serienkette, weshalb ein vierachsiger SCARA laut EVS Robot (2026). Zusätzliche Achsen bedeuten zudem höhere Kosten, mehr Wartungsaufwand und einen höheren Programmieraufwand.5. Wofür wird ein SCARA-Roboter eingesetzt?
SCARA-Roboter übernehmen Montageaufgaben in der Ebene – Pick-and-Place, Schrauben, Dosieren und Einfügen. Ihre vierachsige Geometrie positioniert das Werkzeug an beliebiger Stelle in einer horizontalen Ebene und dreht es um die Vertikale, kann es jedoch nicht aus dieser Ebene heraus neigen. A3 berichtet, dass Standardmodelle Pick-and-Place-Zyklen in 0,3 bis 0,5 Sekunden absolvieren – und das bei 30 bis 50 % geringeren Kosten als Sechs-Achsen-Arme mit vergleichbarer Traglast und Reichweite.
6. Was ist eine Robotersingularität?
Eine Singularität ist eine Armkonfiguration, bei der ein Freiheitsgrad vorübergehend verloren geht, weil sich zwei Gelenkachsen in eine Linie ausrichten. Bei einem Sechs-Achsen-Roboter tritt die Handgelenksingularität auf, wenn die Gelenke vier und sechs koaxial werden, und zwar bei Positionen des Gelenks fünf von genau 0 oder 180 Grad, wie in „PLC Programming“ (Juni 2026) beschrieben. Jeder sechsachsige Roboter weist Singularitäten auf – diese sind geometrische Folgen von Bewegungsabläufen und keine Fehler.
7. Wie viele Achsen benötige ich für das Roboterschweißen?
Das Lichtbogenschweißen erfordert in der Regel sechs Achsen. Der Schweißbrenner muss über den gesamten Schweißverlauf hinweg einen bestimmten Winkel zum Werkstück einhalten, was eine unabhängige Steuerung der Werkzeugausrichtung an jeder Position erfordert – eine Fähigkeit, die ein vierachsiger SCARA-Roboter unter keinen Umständen bieten kann. Fünfachsige Roboterarme eignen sich für einige Schweißanwendungen, bei denen die Ausrichtung konstant bleibt, doch sechs Achsen sind nach wie vor der gängige Standard.












