
World Labs 推出 R2S2R 引擎,宣稱可實現零數據機器人訓練
由史丹佛大學教授李飛飛(Fei-Fei Li)創立的舊金山空間智慧新創公司 World Labs,已推出名為「Real-to-Sim-to-Real(R2S2R)」的機器人策略訓練與評估引擎。 R2S2R 採用該公司近期收購的機器人模擬新創公司 SceniX 的技術,旨在透過將真實環境重構為互動式虛擬世界,來解決機器人數據瓶頸問題。 該公司聲稱,即使完全未使用真實世界數據進行訓練,所產生的策略仍能在佈線與試管搬運等任務中自主運行一小時。作為一種「實體中立」的基礎設施解決方案,World Labs 將自身定位為機器人硬體與基礎模型之間的關鍵層,並以倉庫、實驗室及電子產品組裝等領域的早期部署為目標。
在任何嚴肅的實體自動化部署中,單一最大的開支項目既非硬體,也非運算資源,而是收集遙控操作數據所需的人力。多年來,機器人產業一直遵循一種「蠻力」模式:若要讓機器人學習新任務,人類操作員必須親手引導它完成該任務數百甚至數千次。 這個數據瓶頸限制了通用機器人的可擴展性,迫使企業必須建立龐大且昂貴的數據收集農場,僅僅是為了教機器如何摺疊襯衫或打包箱子。這種做法在經濟層面上本質上是無法擴展的,形成了將實驗室展示與商業可行性分隔開來的結構性障礙。 對人類操作員的依賴不僅會導致操作不一致、限制迭代速度,更意味著每項新功能的開發都必須伴隨相應的人力成本增加。
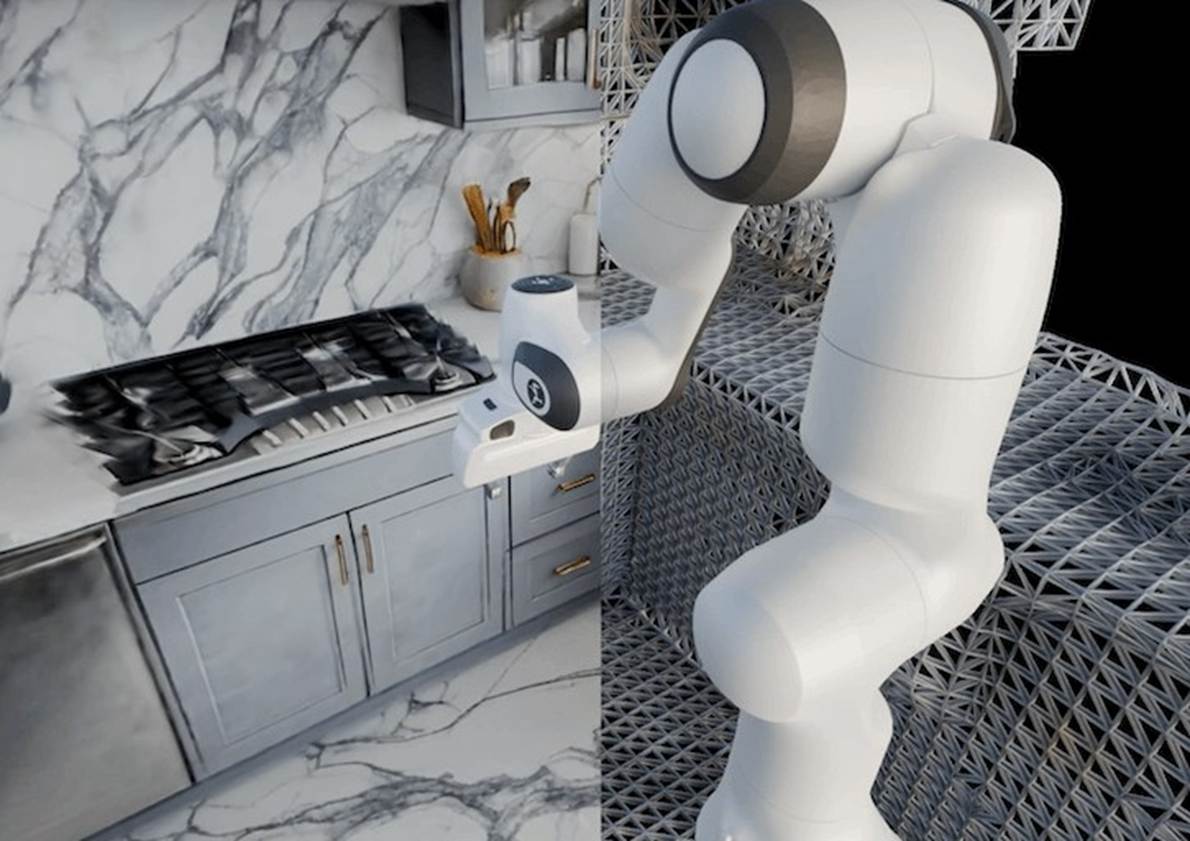
由史丹佛大學教授李飛飛(Fei-Fei Li)創辦的舊金山空間智慧新創公司 World Labs,正試圖徹底打破這道障礙。 2026年7月30日,該公司宣布推出「實境到模擬到實境」(Real-to-Sim-to-Real,簡稱 R2S2R),這是一款旨在繞過實體資料蒐集需求的機器人策略訓練與評估引擎。 R2S2R 採用 World Labs 約一週前收購的機器人模擬新創公司 SceniX 所提供的技術,能將真實的機器人、感測器、物體及其互動關係,重構築成對應的互動式虛擬世界。 機器人策略會在這個模擬環境中進行訓練與評估,之後才會部署回實體機器人。其核心主張極為引人注目:完全未使用真實世界數據訓練的機器人策略,能在無需人類干預的情況下連續自主運行一小時,並執行諸如電源線佈線等任務,
插線、移轉試管,以及握持標記筆與鉛筆。此次發布標誌著機器人生態系統中一次重大的戰略轉向。World Labs 並非在製造機器人,而是正在構建位於硬體與基礎模型之間的基础架層。透過將訓練環境與實體化身解耦,World Labs 正將自身定位為在日益碎片化的市場中保持中立的「瑞士」。 R2S2R 引擎具有「具身中立」特性,支援單臂、雙臂及移動平台;同時具備「模型中立」特性,可與視覺-語言-動作(VLA)及世界動作模型(World Action Model)策略並行運作。此種做法使 World Labs 能作為通用訓練場域,無論客戶選擇哪家硬體供應商或模型提供商皆可適用。 這種中立性的戰略價值再怎麼強調都不為過;隨著硬體利潤率壓縮,機器人領域的價值正迅速轉向能夠實現通用能力的軟體與訓練基礎設施。
合成數據的經濟效益
若「零實體數據訓練」在 World Labs 的受控演示環境之外同樣成立,其對採購經理與營運主管的影響將極為深遠。目前,部署新機器人系統的成本涉及在數據收集及針對特定場地的微調方面,需投入可觀的前期投資。 倘若能完全在模擬環境中訓練一套操作政策,並以高可靠性直接部署至實體機器人,則新增功能的邊際成本將大幅下降。這將使經濟計算模式從資本密集型、勞力密集型的流程,轉變為軟體驅動且可擴展的模式。 對於管理數十座倉庫的物流服務供應商而言,無需派遣人工操作員前往各據點,即可將新的揀貨策略推送至整支機器人隊伍,這將大幅降低總擁有成本。
World Labs 的做法善用 SceniX 共同創辦人李雲珠的專業知識,她現為哥倫比亞大學助理教授,擁有麻省理工學院(MIT)博士學位,並曾於李飛飛指導下在史丹佛大學擔任博士後研究員。 SceniX 在被收購前原本是 World Labs「Marble」世界模型的客戶,為該公司帶來了在基於物理的模擬以及「模擬到現實」轉移方面的深厚專業知識。R2S2R 流程有效地完成了閉環:Real-to-Sim 捕捉物理環境,模擬器訓練策略,而 Sim-to-Real 則將其部署到現實中。 這與李飛飛提出的更廣泛世界模型分類體系相契合,該體系涵蓋三大核心功能:渲染器(Marble,將於 2025 年推出)、模擬器(R2S2R)以及規劃器。 SceniX 的整合提供了使模擬器能夠執行機器人操作所必需的關鍵物理引擎。
將複雜的物理互動轉化為精確的數位表現,正是這項技術的核心。試想,若僅向機器人展示針與線的圖片,卻從未讓牠感受張力或阻力,卻要教導牠如何穿針引線。 R2S2R 試圖精確模擬這種物理回饋迴路,讓機器人在觸碰真實物體之前就能「感受」到任務。這座連接數位世界與物理世界的橋樑,正是使「零數據」主張在理論上成為可能的關鍵,儘管實際執行仍是至關重要的變數。 該系統必須考量摩擦力的微小變化、感測器雜訊以及致動器的延遲,並將這些物理現實轉化為訓練演算法可處理的數學模型。
何謂 R2S2R 評估能力?
R2S2R 引擎包含一個穩健的評估框架,讓使用者能在實體部署前,完全透過模擬來測試並對機器人策略進行排名。在 ALOHA 雙臂立方體交接任務中
在此次任務中,World Labs 測試了基於 GR00T N1.6 和 pi-0.5 架構所建構的策略,每個檢查點執行 2,000 次模擬試驗以及 100 次實際試驗。結果顯示,模擬排名能準確預測實際排名,為策略表現提供了可靠的衡量指標,且無需進行大規模的實體測試。這項「評估即服務」功能對於自動化採購方而言是一項極具實用價值的工具。在啟動試點計畫前比較供應商策略時,採購團隊往往僅能依賴有限的實機演示或供應商提供的指標。能夠執行數千次模擬試驗,並確信結果將反映實際表現,這為供應商篩選提供了嚴謹且客觀的標準。 這能降低投資於某項政策所帶來的風險——該政策在示範中表現優異,卻在實際生產中失敗。對於一位正在評估三款不同機械手臂以應用於套件組裝作業的營運經理而言,R2S2R 評估引擎提供了一套標準化的基準,能穿透供應商的行銷宣傳。
這些經模擬訓練之策略的可轉移性,已在 ALOHA、RB-Y1、YAM、Flexiv 及 xArm 等多個平台上得到驗證。執行的任務包括紙箱裝箱、線纜佈線、管件轉運,以及雜亂場景中的揀選作業。 World Labs 鎖定倉儲、實驗室及電子組裝等半結構化環境,專注於變異性受限的應用場景,從而提高模擬到現實轉移的成功機率。這些環境在高度受控的研究實驗室條件與難以預測的家庭客廳混亂情境之間,提供了務實的折衷方案。
模擬平台效能比較
World Labs 進軍的競爭領域,主要由資金雄厚且擁有根深蒂固生態系統的既有業者所主導。NVIDIA 的 Isaac Sim 以及
Omniverse 上的 Isaac Lab 提供具備合成數據生成功能的物理模擬,背後有廣泛的原廠設備製造商(OEM)生態系統作為後盾,並採用一種最終能帶動 GPU 銷售的商業模式。 Google DeepMind 則仰賴其 MuJoCo 物理引擎,結合內部模擬管線與大型混合遙控操作資料集,並捆綁提供 Gemini Robotics 的存取權限(Gemini Robotics 2 將於 R2S2R 發布當日同步推出)。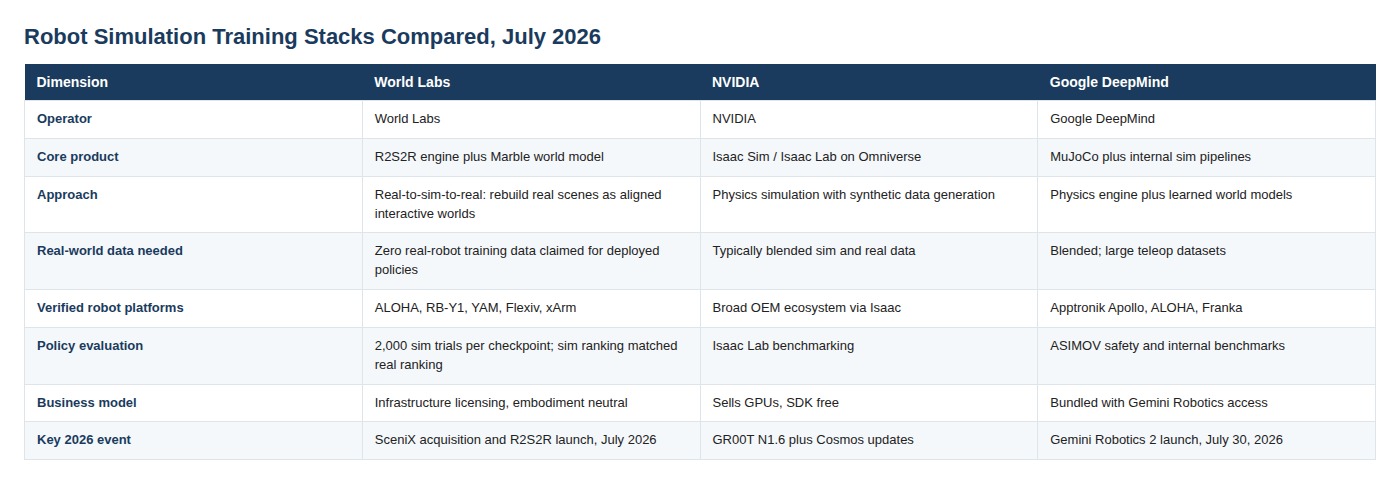
World Labs 的差異化優勢在於其專注於基礎設施授權的商業模式,以及其大膽宣稱「零真實數據」的立場。儘管 NVIDIA 和 Google DeepMind 依賴的混合數據集仍需大量實體數據收集,World Labs 卻押注其「實境到模擬(Real-to-Sim)」重建技術,認為這能完全取代遙操作的需求。 這是一場針對其模擬環境保真度的賭注,風險極高。若能成功,將可能顛覆那些將大規模數據收集作為競爭護城河的競爭對手的商業模式。
對「零實體數據」主張的現實檢驗
儘管「一小時自主運行」與「零實體數據」的聲明極具說服力,但必須透過商業現實的視角來審視。這些指標均由公司自行報告,且基於示範規模的部署;目前尚無第三方能在生產環境中複製這些成果。 此外,初期部署的目標場景——倉庫、實驗室工作檯及電子產品組裝線——均屬於半結構化環境,其中照明、物體擺放位置及任務參數均處於相對可控的狀態。 R2S2R 的真正考驗在於其能否應對雜亂無章的家庭環境或動態製造車間所帶來的非結構化混亂,而這一點目前仍未得到驗證。成功的一小時示範與可靠、
多班制工業部署的範圍極廣,往往會暴露模擬無法捕捉的邊緣案例。業界曾見證無數模擬技術的突破,卻在面對實體世界中難以預測的摩擦、光照變化及感測器雜訊時,仍無法跨越「模擬到現實」的鴻溝。 World Labs 收購 SceniX 雖提供了必要的物理模擬專業知識,但從受控的一小時示範過渡到全天候(24/7)的工業部署,其複雜性提升可謂非線性的飛躍。 採購主管在承諾採用零數據訓練流程之前,應要求進行嚴謹且針對特定場地的驗證。消除遙控操作的承諾固然誘人,但在高吞吐量環境中部署未經驗證的策略所帶來的營運風險卻相當巨大。
World Labs 的 R2S2R 引擎代表了一項大膽嘗試,旨在透過消除遙控操作的瓶頸,重塑機器人訓練的經濟模式。 若「零數據」的主張能在商業部署中得到驗證,將有望加速通用機器人在半結構化產業中的採用。然而,在這些能力經由第三方的大規模部署驗證之前,該基礎架構雖前景可期,但相較於 NVIDIA 和 Google DeepMind 既有的、高度依賴數據的範式,仍屬未經證實的替代方案。 機器人產業中充斥著低估了實體世界摩擦力的企業,World Labs 現在必須證明其模擬系統足夠強健,足以應對現實世界的挑戰。
免責聲明:本文僅供參考,不構成對文中提及公司所作任何聲明的投資建議、背書或驗證。














