
World Labs bringt die R2S2R-Engine auf den Markt und verspricht ein datenfreies Training von Robotern
World Labs, das von der Stanford-Professorin Fei-Fei Li gegründete Start-up für räumliche Intelligenz mit Sitz in San Francisco, hat „Real-to-Sim-to-Real“ (R2S2R) auf den Markt gebracht, eine Engine zum Training und zur Bewertung von Roboter-Verhaltensregeln. Basierend auf der Technologie des kürzlich übernommenen Robotik-Simulations-Start-ups SceniX zielt R2S2R darauf ab, den Datenengpass in der Robotik zu überwinden, indem reale Umgebungen in interaktive virtuelle Welten rekonstruiert werden. Das Unternehmen gibt an, dass mit keinerlei realen Daten trainierte Verhaltensmuster eine Stunde lang autonom Aufgaben wie die Verlegung von Kabeln und den Transfer von Reagenzgläsern ausführten. Als Anbieter einer verkörperungsneutralen Infrastruktur positioniert sich World Labs als entscheidende Ebene zwischen Roboterhardware und Grundmodellen und strebt erste Einsätze in Lagerhäusern, Labors und der Elektronikmontage an.
Der mit Abstand größte Kostenfaktor bei jeder ernstzunehmenden Implementierung physischer Automatisierung ist weder die Hardware noch die Rechenleistung, sondern der personelle Aufwand, der für die Erfassung von Fernsteuerungsdaten erforderlich ist. Seit Jahren arbeitet die Robotikbranche nach einem „Brute-Force“-Prinzip: Wenn ein Roboter eine neue Aufgabe erlernen soll, muss ein menschlicher Bediener ihn physisch hunderte oder tausende Male durch diese Aufgabe führen. Dieser Datenengpass hat die Skalierbarkeit von Allzweckrobotern eingeschränkt und Unternehmen dazu gezwungen, riesige, teure Datenerfassungsanlagen aufzubauen, nur um Maschinen beizubringen, wie man Hemden faltet oder Kartons verpackt. Die Wirtschaftlichkeit dieses Ansatzes ist grundsätzlich nicht skalierbar und schafft eine strukturelle Barriere, die Labordemonstrationen von der kommerziellen Rentabilität trennt. Die Abhängigkeit von menschlichen Bedienern führt zu Inkonsistenzen, schränkt die Geschwindigkeit der Iteration ein und sorgt dafür, dass jede neue Fähigkeit einen proportionalen Anstieg der Arbeitskosten erfordert.
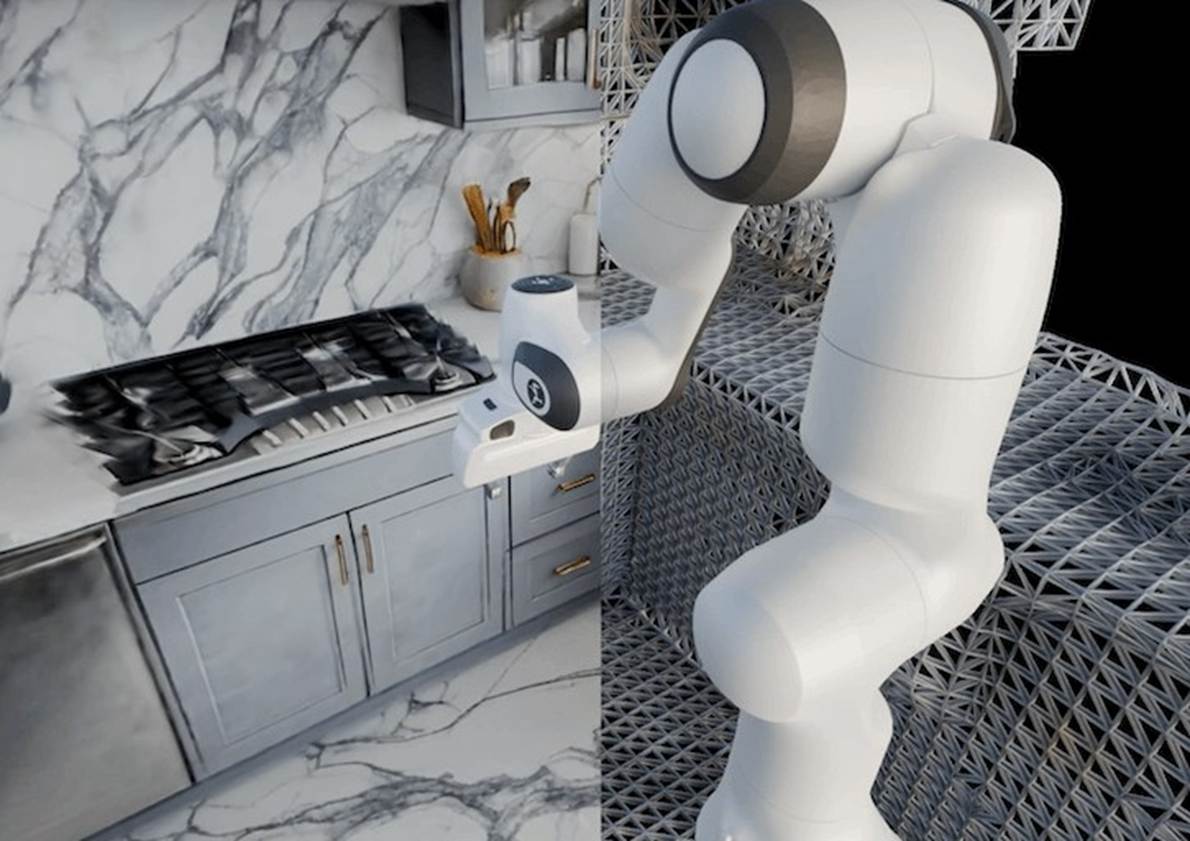
World Labs, das in San Francisco ansässige Start-up für räumliche Intelligenz, das von der Stanford-Professorin Fei-Fei Li gegründet wurde, versucht, diese Barriere vollständig zu beseitigen. Am 30. Juli 2026 stellte das Unternehmen „Real-to-Sim-to-Real“ (R2S2R) vor, eine Engine zur Schulung und Bewertung von Roboter-Verhaltensregeln, die darauf ausgelegt ist, die Notwendigkeit physischer Datenerfassung zu umgehen. Basierend auf der Technologie von SceniX, einem Start-up für Robotersimulationen, das World Labs etwa eine Woche zuvor übernommen hatte, rekonstruiert R2S2R reale Roboter, Sensoren, Objekte und deren Interaktionen in abgestimmten, interaktiven virtuellen Welten. Roboter-Verhaltensmuster werden in dieser Simulationsumgebung trainiert und bewertet, bevor sie wieder auf physische Roboter übertragen werden. Die Kernaussage ist beeindruckend: Roboter-Verhaltensmuster, die ohne jegliche Daten aus der realen Welt trainiert wurden, liefen eine Stunde lang ununterbrochen und autonom ohne menschliches Eingreifen und führten dabei Aufgaben wie die Verlegung von Stromkabeln aus,
Das Einführen von Kabeln, das Umfüllen in Reagenzgläser sowie das Greifen von Markern und Bleistiften.Diese Markteinführung stellt eine bedeutende strategische Neuausrichtung im Robotik-Ökosystem dar. World Labs baut keine Roboter. Stattdessen entwickelt das Unternehmen die Infrastrukturschicht, die zwischen der Hardware und den Grundmodellen angesiedelt ist. Durch die Entkopplung der Trainingsumgebung von der physischen Verkörperung positioniert sich World Labs als neutrale „Schweiz“ in einem zunehmend fragmentierten Markt. Die R2S2R-Engine ist verkörperungsneutral – sie unterstützt einarmige, zweiarme und mobile Plattformen – sowie modellneutral und funktioniert sowohl mit „Vision-Language-Action“ (VLA)- als auch mit „World Action Model“-Richtlinien. Dieser Ansatz ermöglicht es World Labs, als universeller Trainingsplatz zu fungieren, unabhängig davon, für welchen Hardware-Anbieter oder Modellanbieter sich ein Kunde entscheidet. Der strategische Wert dieser Neutralität kann gar nicht hoch genug eingeschätzt werden; da die Margen bei der Hardware sinken, verlagert sich der Wert in der Robotik rasch hin zur Software und zur Trainingsinfrastruktur, die allgemeine Fähigkeiten ermöglicht.
Die Ökonomie synthetischer Daten
Die Auswirkungen eines Trainings ohne reale Daten – sofern sich dies auch außerhalb der kontrollierten Demonstrationen von World Labs bestätigt – sind für Beschaffungsmanager und Betriebsleiter von weitreichender Bedeutung. Derzeit sind mit der Einführung eines neuen Robotersystems erhebliche Vorabinvestitionen in die Datenerfassung und die standortspezifische Feinabstimmung verbunden. Wenn eine Richtlinie vollständig in der Simulation trainiert und mit hoher Zuverlässigkeit direkt auf einen physischen Roboter übertragen werden kann, sinken die Grenzkosten für das Hinzufügen neuer Fähigkeiten drastisch. Dadurch verlagert sich die wirtschaftliche Kalkulation von einem kapitalintensiven, arbeitsaufwändigen Prozess hin zu einem softwaregesteuerten, skalierbaren Modell. Für einen Logistikdienstleister, der Dutzende von Lagern verwaltet, bedeutet die Möglichkeit, eine neue Kommissionierrichtlinie auf eine Roboterflotte zu übertragen, ohne menschliche Bediener an jeden Standort entsenden zu müssen, eine massive Senkung der Gesamtbetriebskosten.
Der Ansatz von World Labs stützt sich auf das Fachwissen von Yunzhu Li, Mitbegründerin von SceniX, Assistenzprofessorin an der Columbia University, promoviert am Massachusetts Institute of Technology (MIT) und ehemalige Postdoktorandin an der Stanford University unter Fei-Fei Li. SceniX, das vor der Übernahme ursprünglich Kunde des Marble-Weltmodells von World Labs war, bringt fundiertes Fachwissen in den Bereichen physikbasierte Simulation und Sim-to-Real-Transfer mit. Die R2S2R-Pipeline schließt den Kreislauf effektiv: Real-to-Sim erfasst die physikalische Umgebung, der Simulator trainiert die Strategie und Sim-to-Real setzt diese um. Dies steht im Einklang mit Fei-Fei Lis umfassenderer Taxonomie von Weltmodellen, die drei Kernfunktionen umfasst: den Renderer (Marble, eingeführt im Jahr 2025), den Simulator (R2S2R) und den Planer. Die Integration von SceniX liefert die entscheidende Physik-Engine, die erforderlich ist, um den Simulator für die robotergestützte Manipulation funktionsfähig zu machen.
Die Fähigkeit, komplexe physikalische Interaktionen in präzise digitale Darstellungen zu übersetzen, ist der Kern dieser Technologie. Stellen Sie sich vor, Sie wollten einem Roboter beibringen, eine Nadel einzufädeln, indem Sie ihm lediglich Bilder von Nadeln und Faden zeigen, ohne dass er jemals die Spannung oder den Widerstand spüren kann. R2S2R versucht, diesen physikalischen Rückkopplungskreislauf so präzise zu simulieren, dass der Roboter die Aufgabe „spürt“, noch bevor er die realen Objekte überhaupt berührt. Diese Brücke zwischen der digitalen und der physikalischen Welt macht die Behauptung der „Null-Daten“-Methode theoretisch möglich, auch wenn die Umsetzung die entscheidende Variable bleibt. Das System muss Mikroabweichungen bei Reibung, Sensorrauschen und Aktuator-Latenz berücksichtigen und diese physikalischen Gegebenheiten in mathematische Modelle übersetzen, die der Trainingsalgorithmus verarbeiten kann.
Was ist die R2S2R-Bewertungsfunktion?
Die R2S2R-Engine umfasst ein robustes Bewertungsframework, das es Anwendern ermöglicht, Roboter-Strategien vollständig in der Simulation zu testen und zu bewerten, bevor sie physisch eingesetzt werden. Bei einer ALOHA-Zweiarmen-Würfelübergabe
Im Rahmen dieser Aufgabe testete World Labs Strategien, die auf den Architekturen GR00T N1.6 und pi-0.5 basierten, und führte dabei 2.000 Simulationsdurchläufe sowie 100 reale Durchläufe pro Kontrollpunkt durch. Die Ergebnisse zeigten, dass die Simulationsranglisten die realen Ranglisten genau vorhersagten und somit eine zuverlässige Kennzahl für die Leistungsfähigkeit der Strategien lieferten, ohne dass umfangreiche physische Tests erforderlich waren.Diese „Evaluation-as-a-Service“-Fähigkeit ist ein äußerst relevantes Werkzeug für Einkäufer im Bereich der Automatisierung. Beim Vergleich von Anbieter-Strategien vor dem Start eines Pilotprogramms stützen sich Beschaffungsteams häufig auf begrenzte physische Demonstrationen oder von Anbietern bereitgestellte Kennzahlen. Die Möglichkeit, Tausende von simulierten Versuchen durchzuführen und darauf vertrauen zu können, dass die Ergebnisse die Leistung in der Praxis widerspiegeln, bietet einen strengen, objektiven Maßstab für die Anbieterauswahl. Sie verringert das Risiko, in eine Richtlinie zu investieren, die in einer Demo gut funktioniert, im Produktionsbetrieb jedoch versagt. Für einen Betriebsleiter, der drei verschiedene Roboterarme für eine Konfektionierungsanwendung bewertet, bietet die R2S2R-Bewertungsengine einen standardisierten Maßstab, der die Marketingversprechen der Anbieter durchschaut.
Die Übertragbarkeit dieser durch Simulation trainierten Strategien wurde auf mehreren Plattformen nachgewiesen, darunter ALOHA, RB-Y1, YAM, Flexiv und xArm. Zu den ausgeführten Aufgaben gehören das Verpacken von Kartons, die Kabelführung, der Transport von Rohren und das Kommissionieren in unübersichtlichen Umgebungen. Durch die Ausrichtung auf halbstrukturierte Umgebungen wie Lagerhäuser, Labore und die Elektronikmontage konzentriert sich World Labs auf Anwendungsfälle, in denen die Variabilität begrenzt ist, was die Wahrscheinlichkeit eines erfolgreichen Übertrags von der Simulation in die Realität erhöht. Diese Umgebungen bieten einen pragmatischen Mittelweg zwischen den streng kontrollierten Bedingungen eines Forschungslabors und dem unvorhersehbaren Chaos eines Wohnzimmers.
Ein Vergleich der Simulationsplattformen
World Labs betritt einen Wettbewerbsmarkt, der von etablierten Akteuren mit großem Kapital und fest verankerten Ökosystemen dominiert wird. NVIDIAs Isaac Sim und
Isaac Lab auf Omniverse bietet Physiksimulationen mit der Generierung synthetischer Daten, gestützt durch ein breites Ökosystem von Originalgeräteherstellern (OEM) und ein Geschäftsmodell, das letztlich den Absatz von GPUs ankurbelt. Google DeepMind stützt sich auf seine MuJoCo-Physik-Engine in Kombination mit internen Simulationspipelines und umfangreichen gemischten Teleoperations-Datensätzen, ergänzt durch den Zugang zu Gemini Robotics (wobei Gemini Robotics 2 am selben Tag wie R2S2R auf den Markt kommt).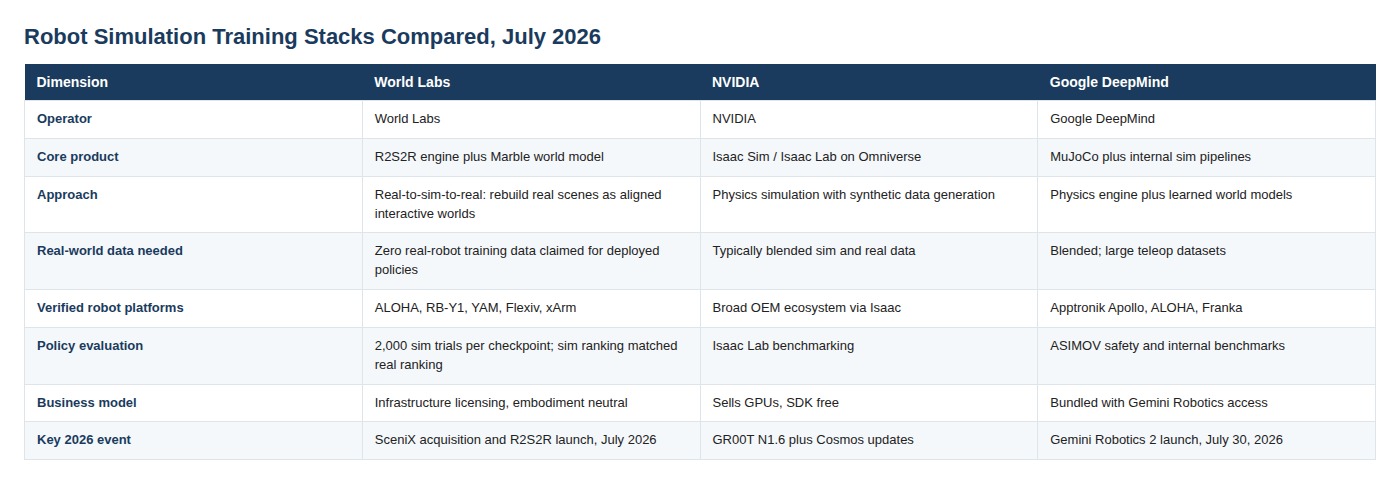
Die Besonderheit von World Labs liegt in seinem reinen Infrastruktur-Lizenzmodell und seinen kühnen Behauptungen, gänzlich ohne reale Daten auszukommen. Während NVIDIA und Google DeepMind auf gemischte Datensätze setzen, die nach wie vor eine umfangreiche Erfassung physischer Daten erfordern, setzt World Labs darauf, dass seine „Real-to-Sim“-Rekonstruktion den Bedarf an Teleoperation vollständig ersetzen kann. Dies ist ein risikoreiches Unterfangen, das auf der Genauigkeit der eigenen Simulationsumgebung beruht. Im Erfolgsfall könnte dies die Geschäftsmodelle von Wettbewerbern erschüttern, die massive Datenerfassungsbemühungen als Wettbewerbsvorteil nutzen.
Die Realitätsprüfung der „Zero-Data“-Behauptungen
Auch wenn der einstündige autonome Lauf und die Behauptungen bezüglich „Zero-Real-Data“ überzeugend klingen, müssen sie vor dem Hintergrund der kommerziellen Realität betrachtet werden. Diese Kennzahlen stammen aus Unternehmensangaben und basieren auf Einsätzen im Demo-Maßstab; bisher hat noch keine dritte Partei sie in einer Produktionsumgebung reproduzieren können. Zudem stellen die angestrebten frühen Einsatzbereiche – Lagerhäuser, Labortische und die Elektronikmontage – halbstrukturierte Umgebungen dar, in denen Beleuchtung, Objektplatzierung und Aufgabenparameter relativ gut kontrolliert werden können. Der wahre Test für R2S2R wird seine Fähigkeit sein, mit dem unstrukturierten Chaos in überfüllten Haushalten oder dynamischen Fertigungshallen umzugehen – was bislang noch nicht unter Beweis gestellt wurde. Die Kluft zwischen einer erfolgreichen einstündigen Demonstration und einem zuverlässigen,
Der Einsatz in der Industrie im Mehrschichtbetrieb ist weitreichend und deckt häufig Grenzfälle auf, die in der Simulation nicht erfasst werden konnten.In der Branche gab es zahlreiche Durchbrüche im Bereich der Simulation, die jedoch die Kluft zwischen Simulation und Realität nicht überwinden konnten, wenn sie mit den unvorhersehbaren Reibungsverhältnissen, Lichtschwankungen und Sensorrauschen der physikalischen Welt konfrontiert wurden. Die Übernahme von SceniX durch World Labs liefert das erforderliche physikbasierte Fachwissen, doch der Übergang von einer kontrollierten einstündigen Demo zu einem industriellen Einsatz rund um die Uhr stellt einen nichtlinearen Sprung in der Komplexität dar. Beschaffungsleiter sollten eine strenge, standortspezifische Validierung verlangen, bevor sie sich auf eine Trainingspipeline ohne Dateneingabe festlegen. Das Versprechen, die Fernsteuerung überflüssig zu machen, ist verlockend, doch die betrieblichen Risiken beim Einsatz ungeprüfter Richtlinien in Umgebungen mit hohem Durchsatz sind erheblich.
Die R2S2R-Engine von World Labs stellt einen mutigen Versuch dar, die Wirtschaftlichkeit des Robotertrainings neu zu definieren, indem der Engpass der Fernsteuerung beseitigt wird. Sollten sich die „Zero-Data“-Behauptungen in kommerziellen Einsätzen bestätigen, könnte dies die Einführung von Allzweckrobotern in halbstrukturierten Branchen beschleunigen. Solange diese Fähigkeiten jedoch nicht durch groß angelegte Einsätze von Drittanbietern validiert sind, bleibt die Infrastruktur eine vielversprechende, aber unbewiesene Alternative zu den etablierten, datenintensiven Paradigmen von NVIDIA und Google DeepMind. Die Robotikbranche ist übersät mit Unternehmen, die die Reibungsverluste der physischen Welt unterschätzt haben, und World Labs muss nun beweisen, dass seine Simulation robust genug ist, um der Realität gerecht zu werden.
Haftungsausschluss: Dieser Artikel dient ausschließlich zu Informationszwecken und stellt weder eine Anlageberatung noch eine Empfehlung oder Bestätigung der von den genannten Unternehmen gemachten Aussagen dar.














