
World LabsがR2S2Rエンジンを発表、データ不要のロボット学習を実現と主張
スタンフォード大学のリー・フェイフェイ教授が設立したサンフランシスコの空間インテリジェンス系スタートアップ「World Labs」は、ロボットのポリシー学習・評価エンジン「Real-to-Sim-to-Real(R2S2R)」をリリースした。 R2S2Rは、同社が最近買収したロボットシミュレーションスタートアップSceniXの技術を基盤としており、実環境をインタラクティブな仮想世界に再構築することで、ロボット工学におけるデータ不足という課題の解決を目指している。 同社によれば、実世界のデータを一切使用せずに学習させたポリシーが、ケーブル配線や試験管の移し替えといったタスクにおいて、1時間にわたり自律的に動作したとのことです。World Labsは、エンボディメントに依存しないインフラストラクチャとして、ロボットハードウェアと基盤モデルの間の重要な層としての位置づけを確立しており、倉庫、研究所、電子機器の組み立て現場での早期導入を目指しています。
本格的な物理的自動化の導入において、最大のコスト項目となるのは、ハードウェアでも演算能力でもなく、遠隔操作データを収集するために必要な人的労力である。長年にわたり、ロボット産業は「力業」的なパラダイムの下で運営されてきた。つまり、ロボットに新しい作業を学習させたい場合、人間のオペレーターがその作業を数百回、あるいは数千回にわたり、物理的にロボットを誘導しなければならないのである。 このデータのボトルネックが汎用ロボットの拡張性を制約しており、企業はシャツの畳み方や箱の梱包方法を機械に教えるためだけに、大規模で高価なデータ収集ファームを構築せざるを得なくなっている。このアプローチの経済性は根本的に拡張性がなく、実験室でのデモンストレーションと商業的な実現可能性を隔てる構造的な障壁を生み出している。 人間オペレーターへの依存は、一貫性の欠如を招き、反復の速度を制限し、新たな機能一つひとつに対して人件費が比例して増加することを必然的に招く。
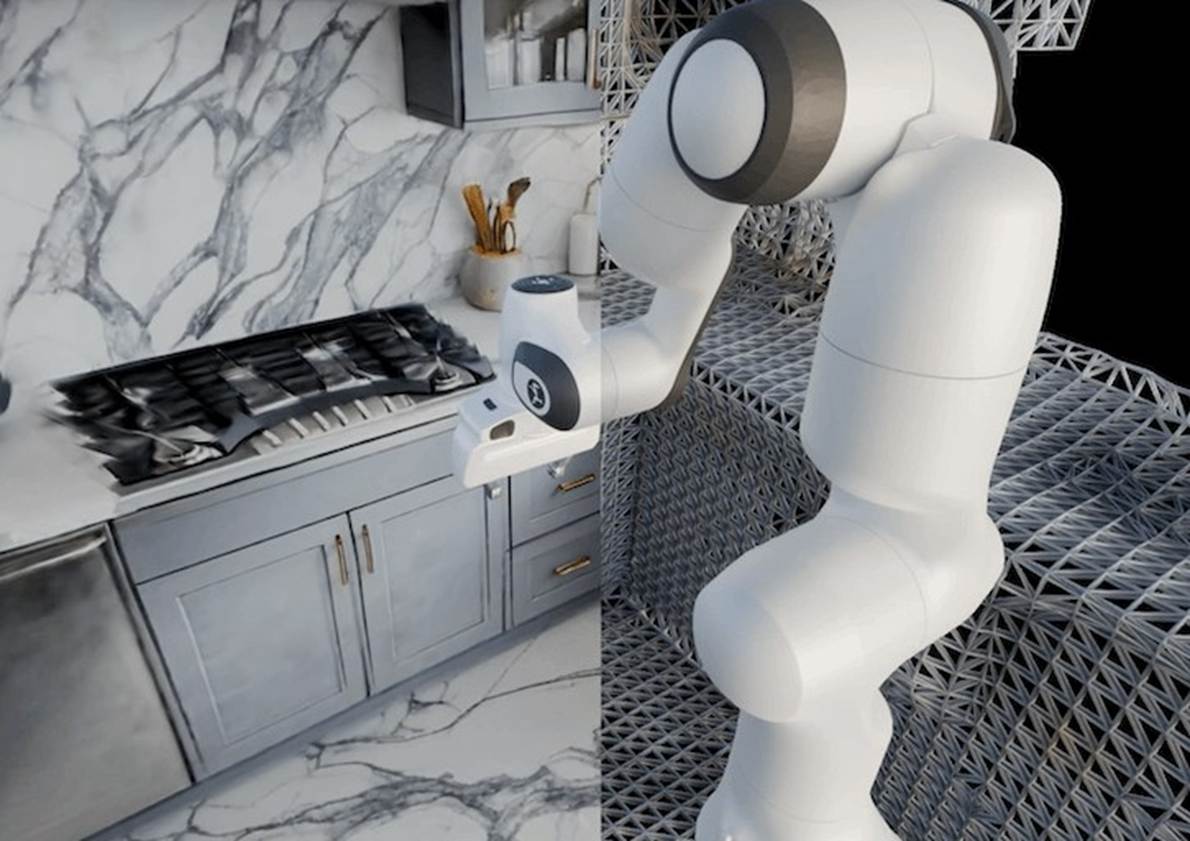
スタンフォード大学のFei-Fei Li教授が設立したサンフランシスコの空間インテリジェンス系スタートアップ「World Labs」は、この障壁を完全に取り除こうとしている。 2026年7月30日、同社は物理的なデータ収集の必要性を排除するように設計されたロボットポリシー学習・評価エンジン「Real-to-Sim-to-Real(R2S2R)」を発表した。 R2S2Rは、World Labsがおよそ1週間前に買収したロボットシミュレーションスタートアップ「SceniX」の技術を基盤としており、実在のロボット、センサー、物体、およびそれらの相互作用を、整合性のあるインタラクティブな仮想世界に再構築する。 ポリシーはこのシミュレーション環境で学習・評価された後、実機ロボットに展開される。その主張は驚くべきものだ。実世界のデータを一切使用せずに学習されたロボットポリシーが、人間の介入なしに1時間連続で自律的に動作し、電源ケーブルの配線などのタスクを実行した、
ケーブルの挿入、試験管の移し替え、マーカーや鉛筆の把持など。今回のサービス開始は、ロボティクス・エコシステムにおける重要な戦略的転換を意味する。World Labsはロボットそのものを製造しているわけではない。その代わりに、ハードウェアと基盤モデルの間に位置するインフラストラクチャ層を構築している。トレーニング環境と物理的な実装を分離することで、World Labsは、ますます細分化が進む市場において「中立的なスイス」としての立場を確立しようとしている。 R2S2Rエンジンは、具現化形式に依存せず、片腕、両腕、および移動型プラットフォームをサポートするほか、モデルにも依存せず、ビジョン・言語・アクション(VLA)とワールド・アクション・モデル(WAM)の両方のポリシーに対応しています。このアプローチにより、World Labsは、顧客がどのハードウェアベンダーやモデルプロバイダーを選択しても、普遍的なトレーニングの場として機能することが可能になります。 この中立性が持つ戦略的価値は、いくら強調してもしすぎることはない。ハードウェアの利益率が圧縮される中、ロボティクスにおける価値は、汎用的な機能を可能にするソフトウェアやトレーニングインフラへと急速にシフトしつつある。
合成データの経済性
World Labsの制御された実証実験の枠を超えて「実データゼロ」でのトレーニングが実現すれば、調達担当者や運用責任者にとってその影響は計り知れません。現在、新しいロボットシステムを導入するコストには、データ収集や現場に特化した微調整への多額の先行投資が含まれています。 もし、ポリシーを完全にシミュレーション環境で学習させ、高い信頼性をもって物理的なロボットに直接展開できるのであれば、新しい機能を追加するための限界コストは劇的に低下する。これにより、経済的な計算は、資本集約的で労働集約的なプロセスから、ソフトウェア主導のスケーラブルなモデルへと移行する。 数十の倉庫を管理する物流事業者にとって、各拠点にオペレーターを派遣することなく、ロボット群に新しいピッキングポリシーを適用できることは、総所有コストの大幅な削減につながります。
World Labsのアプローチは、SceniXの共同創業者であるYunzhu Li氏の専門知識を活用しています。Li氏はコロンビア大学の助教授であり、マサチューセッツ工科大学(MIT)で博士号を取得し、かつてスタンフォード大学でFei-Fei Li氏の指導の下、ポスドク研究員を務めていました。 買収前は当初、World Labsのワールドモデル「Marble」の顧客であったSceniXは、物理ベースのシミュレーションおよび「Sim-to-Real」転移に関する深い専門知識をもたらしています。R2S2Rパイプラインは、このループを効果的に完結させます。すなわち、「Real-to-Sim」が物理環境をキャプチャし、「Simulator」がポリシーを学習させ、「Sim-to-Real」がそれを展開します。 これは、Fei-Fei Li氏が提唱するワールドモデルの広範な分類体系と一致しており、そこにはレンダラー(2025年にリリース予定の「Marble」)、シミュレーター(R2S2R)、プランナーという3つの中核機能が位置づけられている。 SceniXの統合により、ロボットの操作においてシミュレータを機能させるために不可欠な物理エンジンが提供されます。
複雑な物理的相互作用を正確なデジタル表現に変換する能力こそが、この技術の核心です。ロボットに、針や糸の写真だけを見せ、張力や抵抗を実際に感じさせることなく、針に糸を通す方法を教えようとする場面を想像してみてください。 R2S2Rは、その物理的なフィードバックループを極めて精密にシミュレートすることで、ロボットが実際の物体に触れる前にその作業を「感じる」ようにします。デジタル世界と物理世界のこの架け橋こそが、「ゼロデータ」という主張を理論的に可能にしているものですが、その実行こそが依然として重要な変数となります。 このシステムは、摩擦の微細な変動、センサーノイズ、アクチュエータの遅延などを考慮に入れ、これらの物理的現実を、学習アルゴリズムが処理可能な数学的モデルに変換しなければなりません。
R2S2Rの評価機能とは?
R2S2Rエンジンには、堅牢な評価フレームワークが組み込まれており、ユーザーは物理的な展開の前に、シミュレーション環境のみでロボットポリシーをテストし、ランク付けすることができます。ALOHAバイアームによるキューブ受け渡し実験において
このタスクにおいて、World LabsはGR00T N1.6およびpi-0.5アーキテクチャに基づいて構築されたポリシーを検証し、チェックポイントごとに2,000回のシミュレーション試験と100回の実機試験を実施しました。その結果、シミュレーションによるランキングが実世界のランキングを正確に予測することが示され、大規模な実機試験を行うことなく、ポリシーの性能を評価するための信頼性の高い指標が得られました。この「評価サービス(Evaluation-as-a-Service)」機能は、自動化ソリューションの購入者にとって極めて有用なツールである。パイロットプログラムを開始する前にベンダーのポリシーを比較する際、調達チームは限られた実機デモやベンダー提供の指標に頼ることが多い。数千回のシミュレーション試験を実行し、その結果が実環境でのパフォーマンスを反映すると信頼できることは、ベンダー選定のための厳格かつ客観的な基準となる。 これにより、デモでは良好なパフォーマンスを示したものの、本番環境では失敗してしまうポリシーへの投資リスクを低減できます。例えば、キッティング用途向けに3種類のロボットアームを評価する運用マネージャーにとって、R2S2R評価エンジンは、ベンダーのマーケティング上の主張を突き抜ける標準化されたベンチマークを提供します。
シミュレーションで学習されたこれらのポリシーの転移性は、ALOHA、RB-Y1、YAM、Flexiv、xArmを含む複数のプラットフォームで実証されています。実行されるタスクには、箱詰め、ケーブル配線、チューブの搬送、雑然とした環境でのピッキングなどが含まれます。 World Labsは、倉庫、実験室、電子機器組立といった半構造化環境を対象とすることで、変動性が限定されたユースケースに焦点を当て、シミュレーションから実環境への転移を成功させる可能性を高めています。これらの環境は、研究室の高度に制御された条件と、家庭のリビングルームのような予測不可能な混沌との間にある、実用的な中間点を提供します。
シミュレーションプラットフォームの比較
World Labsは、豊富な資金力と確立されたエコシステムを持つ大手企業が支配する競争の激しい市場に参入しています。NVIDIAのIsaac Simや
Omniverse上のIsaac Labは、合成データ生成機能を備えた物理シミュレーションを提供しており、幅広いOEM(相手先ブランド製造)エコシステムと、最終的にはGPUの販売を促進するビジネスモデルに支えられています。 Google DeepMindは、MuJoCo物理エンジンと社内のシミュレーションパイプライン、大規模な混合遠隔操作データセットを組み合わせたものに依存しており、これにはGemini Roboticsへのアクセス権も含まれている(Gemini Robotics 2はR2S2Rと同じ日にリリースされる予定)。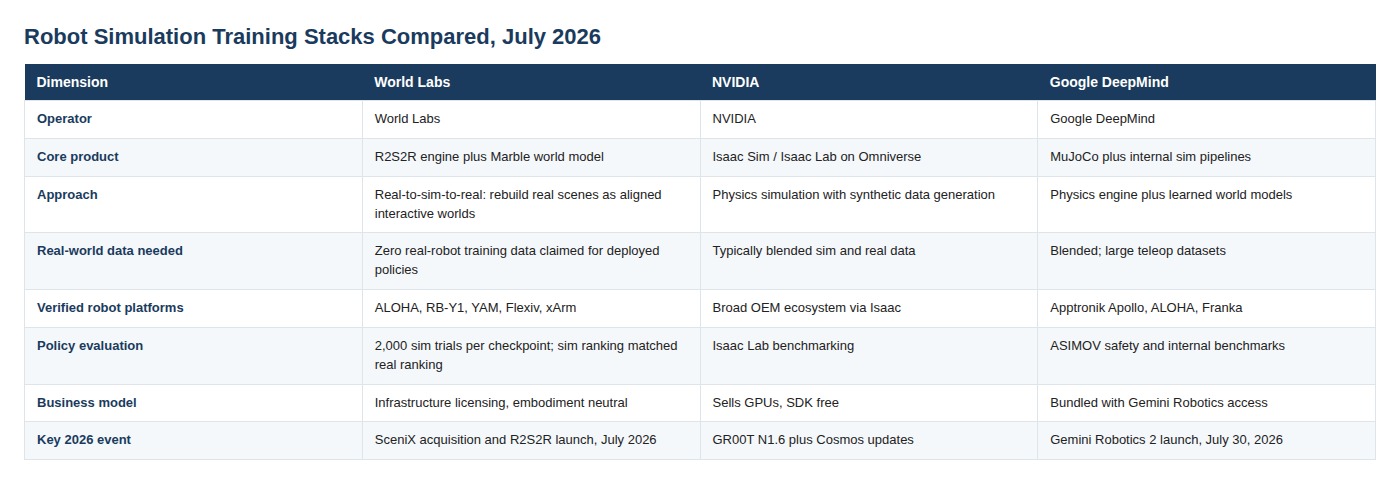
World Labsの差別化要因は、インフラストラクチャに特化したライセンスモデルと、実データを一切使用しないという大胆な主張にあります。NVIDIAやGoogle DeepMindが、依然として多量の物理データ収集を必要とする混合データセットに依存しているのに対し、World Labsは自社の「Real-to-Sim」再構築技術によって、遠隔操作の必要性を完全に代替できると賭けているのです。 これは、同社のシミュレーション環境の忠実度に対するハイリスクな賭けである。成功すれば、大規模なデータ収集を競争上の堀として依存している競合他社のビジネスモデルを破壊する可能性がある。
「ゼロデータ」主張の現実検証
1時間の自律走行や「実データゼロ」という主張は説得力があるものの、商業的な現実という視点から捉える必要がある。これらの指標は企業側の報告に基づくものであり、デモ規模の導入に基づいている。現時点では、実稼働環境でこれらを再現した第三者機関は存在しない。 さらに、初期導入の対象となっている倉庫、実験台、電子機器の組み立て現場などは、照明、物体の配置、作業パラメータが比較的制御された半構造化環境である。 R2S2Rの真価は、雑然とした家庭や動的な製造現場といった非構造化された混沌とした環境に対応できるかどうかにかかっており、その点についてはまだ実証されていない。1時間のデモの成功と、信頼性の高い、
多シフト体制での産業現場での導入は広範囲にわたり、シミュレーションでは捉えきれなかったエッジケースがしばしば露呈します。この業界では、物理世界特有の予測不可能な摩擦、照明の変動、センサーノイズに直面した際、「シミュレーションから現実」へのギャップを乗り越えられなかったシミュレーションの画期的な成果が数多く見られてきました。 World LabsによるSceniXの買収は、必要な物理ベースの専門知識をもたらしますが、制御された1時間のデモから24時間365日の産業導入への移行は、複雑さの点で非線形な飛躍となります。 調達担当者は、ゼロデータ学習パイプラインの導入を決定する前に、現場に特化した厳格な検証を求めるべきです。遠隔操作を排除するという展望は魅力的ですが、高スループット環境で検証されていないポリシーを導入することによる運用リスクは甚大です。
World LabsのR2S2Rエンジンは、遠隔操作というボトルネックを解消することで、ロボットトレーニングの経済性を再構築しようとする大胆な試みである。 もし「ゼロデータ」という主張が商用展開において実証されれば、半構造化された産業分野における汎用ロボットの普及を加速させる可能性がある。しかし、これらの機能が第三者による大規模な導入を通じて検証されるまでは、このインフラは、NVIDIAやGoogle DeepMindが確立したデータ依存型のパラダイムに対する、有望ではあるが未実証の代替案にとどまる。 ロボット業界には、物理世界の摩擦を過小評価してしまった企業が数多く存在しており、World Labsは今、自社のシミュレーションが現実に対応できるほど堅牢であることを証明しなければならない。
免責事項:本記事は情報提供のみを目的としており、言及された企業によるいかなる主張についても、投資アドバイス、推奨、または検証を構成するものではありません。














