
World Labs 推出 R2S2R 引擎,宣称可实现零数据机器人训练
由斯坦福大学教授李飞飞创立的旧金山空间智能初创公司 World Labs,近日推出了名为“Real-to-Sim-to-Real(R2S2R)”的机器人策略训练与评估引擎。 R2S2R依托该公司近期收购的机器人模拟初创公司SceniX的技术,旨在通过将真实环境重构为交互式虚拟世界,从而解决机器人数据瓶颈问题。 该公司称,仅凭零真实世界数据训练出的策略,在布线和试管转移等任务中已能自主运行一小时。作为一家专注于“具身中立”基础设施的初创公司,World Labs 将自身定位为机器人硬件与基础模型之间的关键层,计划率先在仓库、实验室和电子产品组装领域进行部署。
在任何严肃的物理自动化部署中,最大的单项开支并非硬件,也非计算资源,而是收集遥操作数据所需的人力。多年来,机器人行业一直遵循一种“蛮力”模式:如果想让机器人学习一项新任务,人类操作员必须亲自引导它完成该任务数百甚至数千次。 这一数据瓶颈限制了通用机器人的可扩展性,迫使企业不得不建立庞大且昂贵的数据采集农场,仅仅是为了教会机器如何叠衬衫或打包箱子。这种方法在经济上根本无法实现规模化,从而形成了一道结构性壁垒,将实验室演示与商业可行性隔离开来。 对人工操作员的依赖不仅会导致操作不一致,还会限制迭代速度,并且意味着每项新功能的开发都必然伴随劳动成本的相应增加。
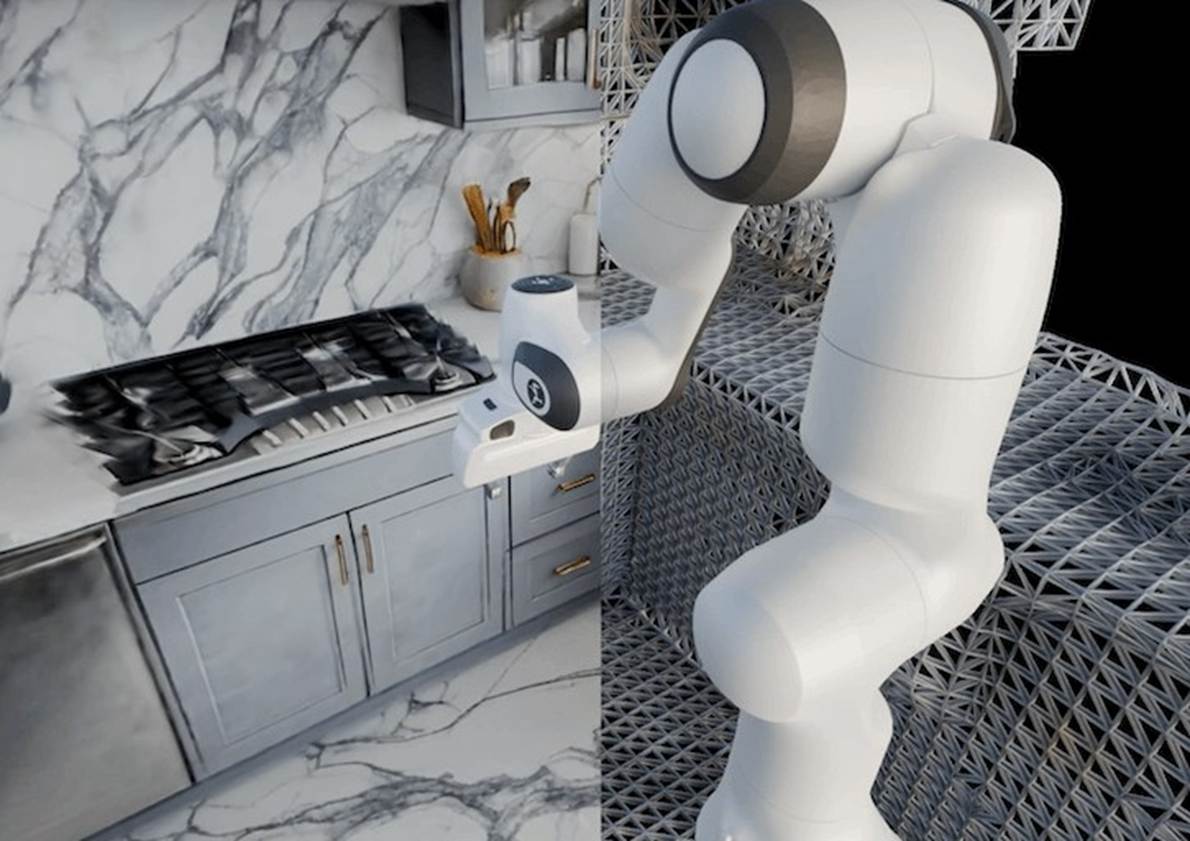
由斯坦福大学教授李飞飞创立的旧金山空间智能初创公司 World Labs,正试图彻底打破这一壁垒。 2026年7月30日,该公司宣布推出“真实-模拟-真实”(Real-to-Sim-to-Real,简称R2S2R)——这是一款旨在绕过物理数据采集需求的机器人策略训练与评估引擎。 R2S2R依托SceniX的技术——World Labs大约一周前收购了这家机器人仿真初创公司——将真实的机器人、传感器、物体及其交互关系重构到协调一致的交互式虚拟世界中。 策略先是在该模拟环境中进行训练和评估,随后再部署回实体机器人。其核心主张令人瞩目:完全不依赖真实世界数据训练的机器人策略,能够在无需人工干预的情况下自主连续运行一小时,执行包括电源线布线等任务,
插线、移转试管,以及握住记号笔和铅笔。此次发布标志着机器人生态系统中的一次重大战略转型。World Labs 并非在制造机器人,而是构建位于硬件与基础模型之间的基础设施层。通过将训练环境与物理载体解耦,World Labs 在日益碎片化的市场中将自身定位为中立的“瑞士”。 R2S2R引擎具有“具身中立”特性,支持单臂、双臂及移动平台;同时具备“模型中立”特性,既可与视觉-语言-动作(VLA)策略兼容,也能与世界动作模型(WAM)策略协同工作。这种方法使World Labs能够充当通用训练平台,无论客户选择哪家硬件供应商或模型提供商。 这种中立性的战略价值再怎么强调都不为过;随着硬件利润率的压缩,机器人领域的价值正迅速向能够实现通用能力的软件和训练基础设施转移。
合成数据的经济效益
如果“零真实数据训练”在 World Labs 的受控演示之外同样成立,那么这对采购经理和运营负责人而言将产生深远影响。目前,部署新机器人系统的成本涉及在数据采集和针对特定场地的微调方面进行大量前期投资。 如果一项策略能够完全在模拟环境中进行训练,并以高可靠性直接部署到实体机器人上,那么增加新功能的边际成本将大幅下降。这将经济计算模式从资本密集型、劳动密集型的流程转变为软件驱动、可扩展的模式。 对于管理着数十个仓库的物流服务商而言,无需派遣人工操作员前往每个站点,即可将新的拣货策略推送至整个机器人机队,这将大幅降低总拥有成本。
World Labs 的方法充分利用了 SceniX 联合创始人李云珠的专业知识——她现任哥伦比亚大学助理教授,拥有麻省理工学院(MIT)博士学位,并曾作为李飞飞的博士后在斯坦福大学工作。 SceniX在被收购前曾是World Labs“Marble”世界模型的客户,其在基于物理的模拟和“模拟到真实”转换方面拥有深厚的专业知识。R2S2R管道有效地闭环了这一流程:“真实到模拟”(Real-to-Sim)捕捉物理环境,“模拟器”(simulator)训练策略,“模拟到真实”(Sim-to-Real)将其部署。 这与李飞飞提出的更广泛的世界模型分类体系相一致,该体系界定了三大核心功能:渲染器(Marble,将于2025年推出)、模拟器(R2S2R)以及规划器。 SceniX 的集成提供了使模拟器能够支持机器人操作所需的关键物理引擎。
将复杂的物理交互转化为精确的数字表示能力,是这项技术的核心。试想,如果只向机器人展示针和线图片,却从未让它感受到张力或阻力,却要教它如何穿针引线。 R2S2R 试图极其精确地模拟这种物理反馈循环,使机器人在接触真实物体之前就能“感知”任务。正是这种连接数字世界与物理世界的桥梁,使得“零数据”主张在理论上成为可能,尽管实际执行仍是一个关键变量。 该系统必须考虑摩擦力的微小变化、传感器噪声和执行器延迟,并将这些物理现实转化为训练算法可处理的数学模型。
什么是 R2S2R 评估能力?
R2S2R 引擎包含一个强大的评估框架,允许用户在实际部署前完全通过模拟对机器人策略进行测试和排序。在 ALOHA 双臂立方体传递任务中
在此次测试中,World Labs 对基于 GR00T N1.6 和 pi-0.5 架构构建的策略进行了测试,每个检查点运行了 2,000 次模拟试验和 100 次实际试验。结果表明,模拟排名能够准确预测实际排名,从而为策略性能提供了可靠的评估指标,而无需进行大规模的物理测试。这种“评估即服务”能力对于自动化采购方而言是一项极具价值的工具。在启动试点项目前对比供应商策略时,采购团队通常只能依赖有限的实机演示或供应商提供的指标。能够运行数千次模拟试验并确信结果将反映实际性能,这为供应商选择提供了严谨、客观的标准。 这降低了投资于“演示表现优异但实际生产中却失败”的策略所带来的风险。对于一位正在为套件组装应用评估三款不同机械臂的运营经理而言,R2S2R评估引擎提供了一个标准化的基准,能够穿透供应商的营销宣传。
这些经过仿真训练的策略在多个平台(包括 ALOHA、RB-Y1、YAM、Flexiv 和 xArm)上均已证明具有可迁移性。执行的任务包括箱装、线缆布线、管件转移以及杂乱场景中的拣选。 通过聚焦仓库、实验室和电子组装等半结构化环境,World Labs 专注于变异性受限的应用场景,从而提高模拟到现实成功迁移的可能性。这些环境在高度受控的研究实验室条件与不可预测的家庭客厅混乱环境之间,提供了一个务实的折中方案。
各类仿真方案的对比
World Labs 进入了一个由资金雄厚且拥有成熟生态系统的老牌企业主导的竞争领域。英伟达的 Isaac Sim 和
Omniverse 上的 Isaac Lab 提供具备合成数据生成功能的物理模拟,其背后依托着广泛的原始设备制造商(OEM)生态系统,并采用一种最终能推动 GPU 销售的商业模式。 谷歌DeepMind则依托其MuJoCo物理引擎,结合内部仿真管道和大型混合遥操作数据集,并捆绑提供对Gemini Robotics的访问权限(Gemini Robotics 2与R2S2R于同日发布)。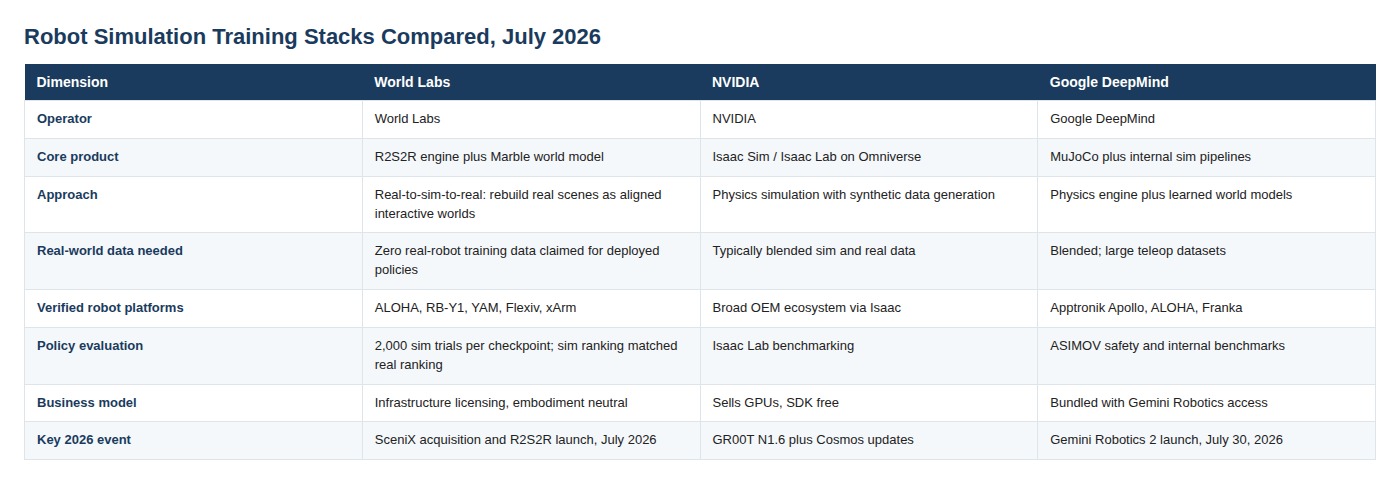
World Labs 的差异化优势在于其纯粹的基础设施授权模式,以及其大胆宣称的“零真实数据”主张。尽管英伟达和谷歌 DeepMind 依赖于仍需大量物理数据采集的混合数据集,但 World Labs 押注其“实-仿”重建技术能够完全取代遥操作的需求。 这是一场对其模拟环境保真度的高风险赌注。若能成功,将颠覆那些依赖大规模数据采集作为竞争护城河的竞争对手的商业模式。
对“零数据”主张的现实检验
尽管“一小时自主运行”和“零真实数据”的宣称极具吸引力,但必须从商业现实的角度加以审视。这些指标由公司自行报告,且基于演示规模的部署;目前尚无第三方在生产环境中复现过这些成果。 此外,其目标的早期部署场景——仓库、实验室工作台和电子产品组装车间——均属于半结构化环境,其中照明、物体摆放及任务参数均处于相对受控状态。 R2S2R的真正考验在于其能否应对杂乱无章的家庭环境或动态变化的制造车间——而这一点目前尚未得到验证。成功完成一小时演示与实现可靠、
多班次工业部署的规模庞大,往往会暴露出仿真无法捕捉的边界情况。该行业曾见证过许多仿真领域的突破,但当面对物理世界中不可预测的摩擦、光照变化和传感器噪声时,这些突破往往无法跨越“从仿真到现实”的鸿沟。 World Labs 收购 SceniX 提供了必要的基于物理的专长,但从受控的一小时演示过渡到全天候的工业部署,其复杂性是一个非线性的飞跃。 采购负责人在决定采用零数据训练管道之前,应要求进行严格且针对具体现场情况的验证。消除遥控操作的承诺虽然极具吸引力,但在高吞吐量环境中部署未经验证的策略所带来的运营风险却相当巨大。
World Labs的R2S2R引擎通过消除遥控操作瓶颈,试图重塑机器人训练的经济模式,这是一次大胆的尝试。 如果“零数据”的宣称在商业部署中得以验证,这将加速通用机器人在半结构化行业的普及。然而,在这些能力通过第三方的大规模部署得到验证之前,该基础设施仍只是对 NVIDIA 和 Google DeepMind 既定、数据密集型范式的有前景但未经证实的替代方案。 机器人行业中不乏低估了物理世界摩擦力的公司,World Labs 现在必须证明其模拟技术足够强大,能够应对现实中的挑战。
免责声明:本文仅供参考,不构成对所提及公司所作任何声明的投资建议、认可或验证。














