
Swancor 將於 2026 年 WAIC 大會首度展示變形機器人 Quester1
中國製造商 Swancor Advanced Materials 將於「世界人工智慧大會」上發表 Quester1——一款能夠在雙足行走與四足行走模式之間自動切換的個人機器人。
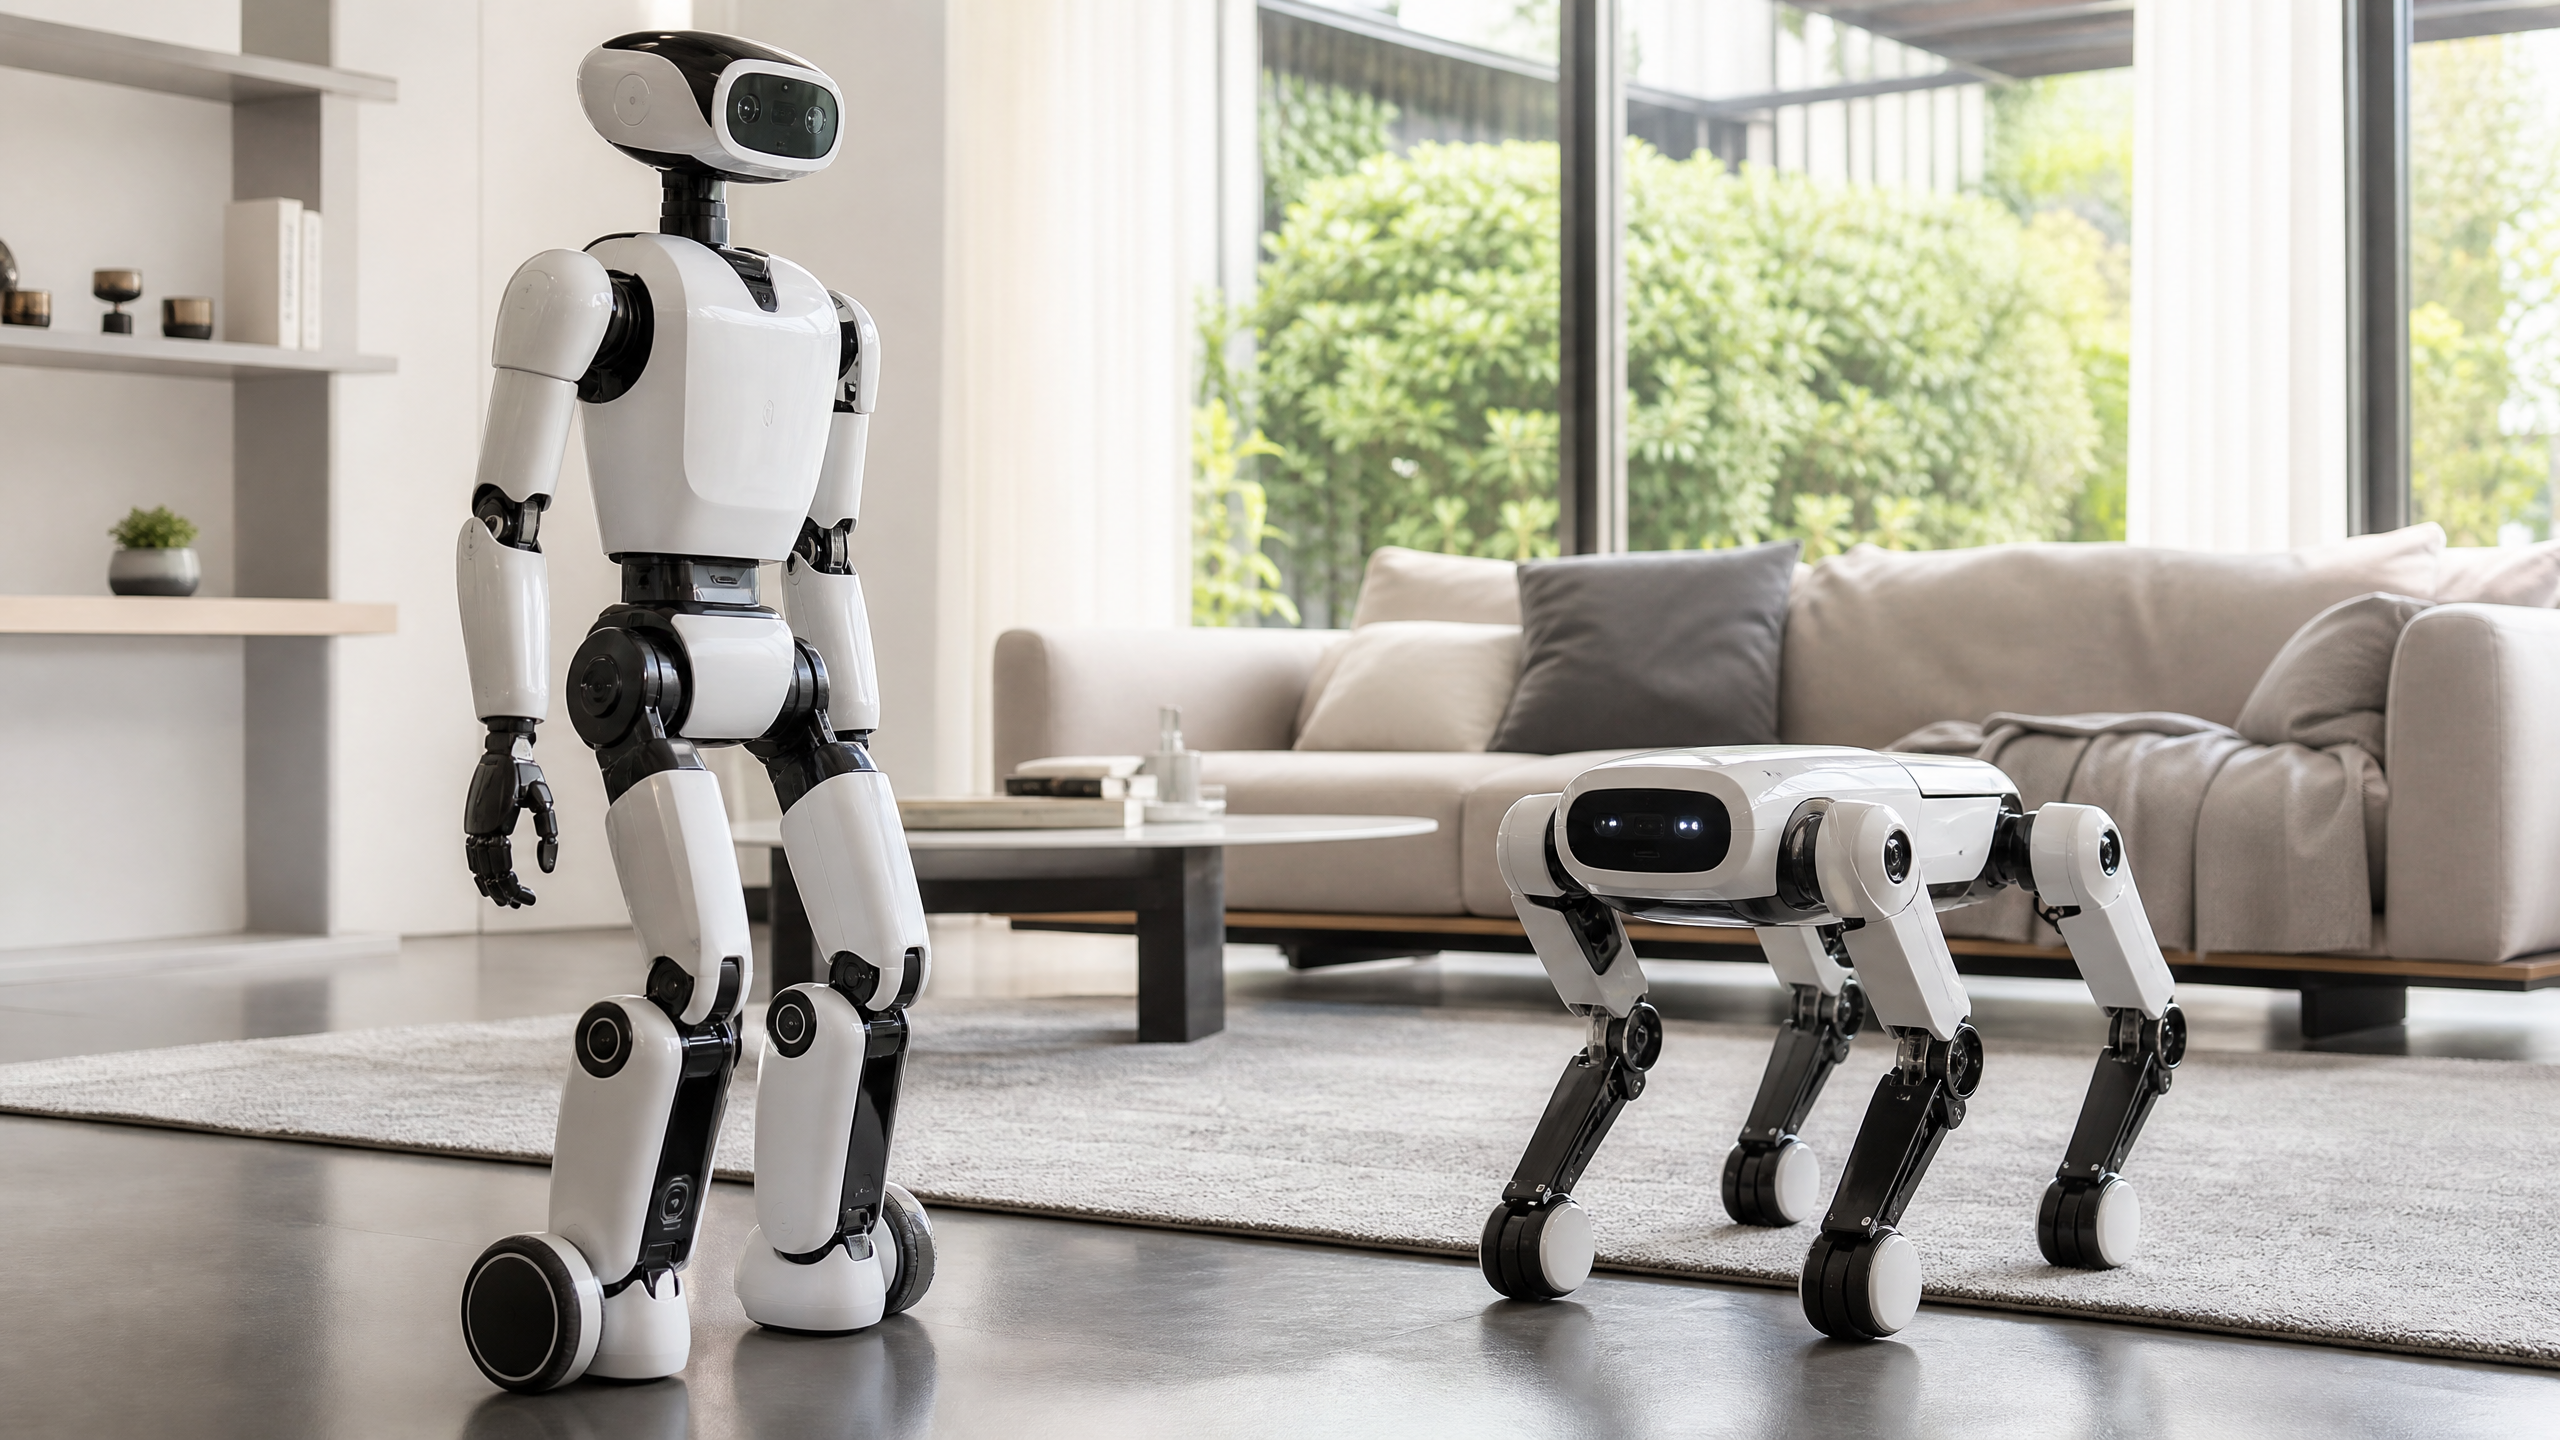
中國企業斯旺科先進材料股份有限公司(Swancor Advanced Materials Co.)將於7月17日在上海開幕的2026年世界人工智慧大會(WAIC)上,首度展示其變形個人機器人「Quester1」。 該機器人設計可自動在輪式雙足與四足形態之間切換,這與目前在商用機器人領域佔主導地位的固定形態設計截然不同。Swancor 是一家主要以複合材料和循環材料研究聞名的公司,正憑藉其製造專業知識進軍快速擴張的具身人工智慧市場。 此次發布凸顯了中國國內企業正日益興起一項趨勢,即開發適用於家庭、商業及工業領域的多形態機器人。
跨形態架構
Quester1 基於單一底盤打造,採用該公司所稱的業界首創「變形金剛式跨形態整合架構」。此系統能讓機器人在不同物理形態之間實現全自動且流暢的轉換。這種靈活性使機器人能夠根據空間限制、路況及特定任務需求,選擇最合適的配置。
雙形態設計旨在應對居家陪伴、戶外護送及智慧拍攝等真實生活情境。透過結合四足機器人的穩定性與負載能力,以及輪式雙足機器人的高度與機動性,Quester1 旨在克服單一形態機器人常面臨的環境限制。
可變形機器人的更廣泛趨勢
Quester1 的問世,正呼應了中國市場對可變形與模組化機器人技術日益高漲的推動。這股趨勢得益於其他產業的技術外溢效應。新能源車製造商在
底盤控制與動力傳動系統,加上手機製造商在邊緣端晶片優化方面的進展,已降低了機器人領域跨領域創新的技術門檻。近期案例包括 LimX Dynamics 的 TRON 2——一款能夠在雙臂、雙足及輪式雙足配置之間切換的模組化機器人,以及 Unitree Robotics 的 GD01——一款有人駕駛的可變形機甲。 這些發展顯示出戰略轉向——朝向多功能、多用途平台發展,並充分利用中國在伺服馬達、感測器及輕量化複合材料方面已建立的供應鏈。
變形技術的工程邏輯
對技術評估者而言,多形態機器人的吸引力根植於基礎物理學。雙足機器人(兩條腿)非常適合在為人類打造的環境中移動,例如狹窄的走廊或樓梯,且其高度使它們能夠與檯面和層架互動。然而,它們本質上不穩定,光是維持直立就消耗大量能量。
四足機器人(四條腿),例如機器狗,則具備更優異的穩定性、更高的負載能力,以及在崎嶇戶外地形上的更佳表現。 透過結合這兩種形態,Swancor 正試圖解決通用機器人的主要限制:環境決定了最佳的硬體配置。如果機器人能夠降低重心並利用四個接觸點進行重物搬運或穿越崎嶇地形,隨後再以兩輪站立的方式穿梭於擁擠的房間中,其運作實用性將大幅提升。
形態複雜性的轉化
要理解打造「變形金剛」式機器人的難度,不妨考量控制系統的複雜性。標準機器人需要一套控制演算法,根據其固定的物理結構來管理平衡與移動
結構。當機器人從雙足轉換為四足時,其重心、重量分布以及運動力學都會徹底改變。Quester1 必須在實時狀態下,在兩種截然不同的演算法模型之間無縫切換控制權,且在轉換過程中不得傾倒。 這需要在「邊緣」(即機器人本身)具備強大的運算能力,以及能夠流暢執行結構轉換的高反應性致動器。這是一項遠比單純在底盤上加裝額外腿部更為複雜的工程挑戰。
噱頭與實用性的辯論
針對可變形機器人的常見批評是,它們是過度設計的新奇玩意,旨在製造病毒式傳播的影片,而非解決現實世界中的問題。懷疑論者認為,相較於針對單一任務進行優化的專用機器,一款設計用於執行兩項任務的機器人,本質上這兩項任務都會表現不佳。
雖然「專一化能提升效率」的論點確實有其道理,但消費市場與商業服務市場卻需要多功能性。一般家庭或小型企業不太可能分別購買一隻用於戶外安防的機器人狗,以及另一台用於室內任務的雙足機器人。 Quester1 代表了一種賭注,即市場將青睞這種「瑞士軍刀」式的設計理念,即使這意味著必須在專業性能上做出妥協。真正的考驗在於,變形機構的機械複雜性是否會帶來無法接受的故障點與維護成本。
對中國生態系統的戰略啟示
Swancor 進軍機器人市場,凸顯了中國市場的一種獨特動態:成熟工業企業正迅速轉型至具身人工智慧領域。Swancor 是一家材料公司,而非傳統的軟體或機器人企業。
這凸顯了如何
中國深厚的供應鏈體系與成熟的製造生態系統,降低了複雜硬體的市場進入門檻。企業可直接採購現成的伺服馬達、感測器及邊緣運算晶片,從而能專注於創新底盤設計與系統整合。 這種從材料科學、電動車動力總成到機器人技術等各領域專業知識的快速交叉融合,正使中國的硬體迭代速度遠遠超越西方市場的典型水準。競爭對手基準分析:多形態設計的崛起
Quester1 屬於中國新興的、日益壯大的可適應型機器人平台群體之一。
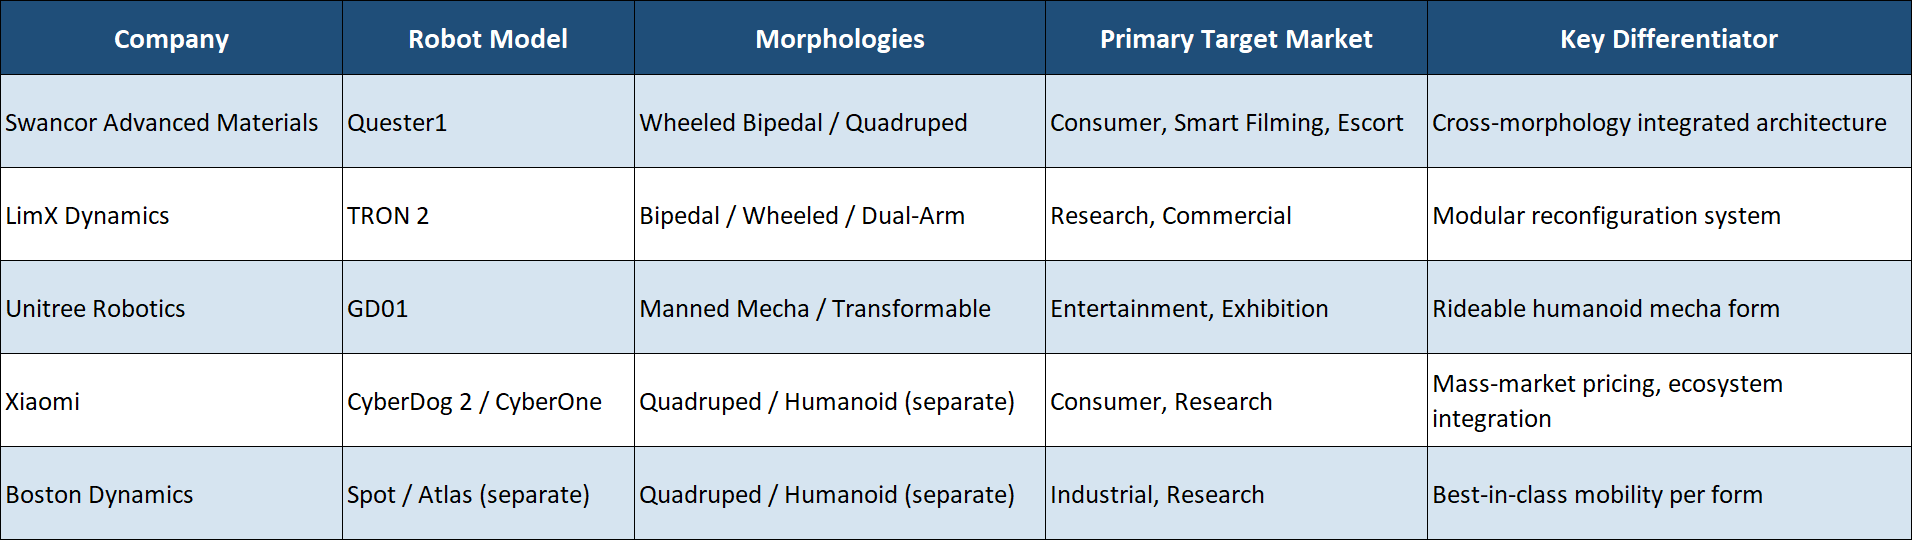
這些設計在 2026 年世界智慧汽車大會(WAIC 2026)上的大量出現,表明中國製造商將適應性視為在競爭激烈的市場中脫穎而出的關鍵差異化因素。這些平台的成功將在很大程度上取決於其軟體整合能力與實際應用中的可靠性,而不僅僅是展會上令人印象深刻的展示。
致動器密度與重量的挑戰
開發像 Quester1 這樣的多形態機器人時,最重大的工程障礙之一在於控制致動器密度與整體重量。每個自由度——即讓機器人能夠彎曲、扭轉或變形的每個關節——都需要一個專用的致動器(馬達)。
在單一形態的機器人中,工程師可以針對特定的運動範圍,優化這些致動器的佈置與尺寸。 但在變形機器人中,致動器必須具備足夠的動力,才能支援機器人在多種形態下的運作,這往往會導致系統冗餘並增加重量。若機器人過於笨重,其電池續航力將急遽下降,行動能力也會受到影響。Swancor 在先進
複合材料在此處很可能是一項關鍵優勢,使其能夠透過超輕量結構組件,來抵消複雜變形機制所帶來的重量。然而,要在變形所需的機械複雜性與打造輕量化、高能效平台的需要之間取得平衡,仍是一項艱鉅的挑戰。邊緣運算在動態形態中的角色
Quester1 能夠在雙足與四足形態之間流暢轉換,很大程度上仰賴先進的邊緣運算技術。機器人在變形過程中無法依賴雲端伺服器來計算平衡狀態;數據傳輸往返所產生的延遲,將導致機器人失去平衡而倒下。
因此,機器人必須在本地即時處理來自陀螺儀、加速度計和視覺系統的龐大感測器數據。隨著其物理結構的變化,它必須在毫秒內不斷重新計算質心位置,並調整致動器的扭矩。 這需要高度專業化且低功耗的人工智慧晶片,能夠直接在裝置上執行複雜的運動學模型。因此,這些多形態平台的開發不僅推動了機械工程領域的重大創新,更帶動了針對具身智慧進行優化的邊緣端矽晶片設計的革新。
當前電池技術的限制
Quester1 及類似多形態平台的雄心壯志,目前仍受限於電池技術的物理極限。儘管鋰離子電池的能量密度已穩步提升,但仍無法滿足變形機器人長時間、高強度運作的需求。
從四足形態轉換為雙足形態的過程,需要向致動器提供龐大且瞬時的功率激增。一旦進入雙足形態
在此模式下,機器人光是為了維持平衡就必須持續消耗能量,這與能夠被動靜止的輪式機器人截然不同。若要讓 Quester1 能在戶外護送或智慧拍攝等場合發揮實用價值,它必須在遠離充電站的情況下運作數小時,而非僅有數分鐘。 在電池化學技術出現突破性變革之前——例如固態電池實現商業化——這類多形態機器人仍將受限於短暫的運作時段,使其在受控示範場地之外的實際應用受到限制。消費者接受度的門檻
儘管 Quester1 背後的工程技術令人印象深刻,但消費者對變形機器人的接受度仍是一個未解之題。「恐怖谷效應」——當機器看起來幾乎像人類或動物,卻又並非完全如此時所產生的不安感——在機體結構流暢且難以預測的情況下會被放大。
機器狗是人們熟悉的;類人型機器人也是如此。但若有一台機器突然從四足姿態展開,變成高聳的雙足姿態,一般大眾可能會將其視為威脅或難以預測的存在。 Swancor 及其他製造商必須謹慎設計變形過程,使其流暢、有條不紊且預警明確,避免可能驚嚇使用者的突然、突兀動作。這些平台在消費市場的成功,將取決於使用者體驗設計與心理接受度,其重要性不亞於機械工程與邊緣運算。
本分析綜合了企業產品公告、業界展覽資料,以及關於新機器人平台的技術規格。
免責聲明:本文僅供參考之用。本分析代表編輯團隊的觀點,並不構成投資建議,亦不代表對任何公司的背書,
或建議買賣任何證券。我們已盡最大努力根據原始資料來源核實所有事實。











