
Swancor将在2026年WAIC大会上首次展示变形机器人Quester1
中国制造商斯旺科先进材料公司将在世界人工智能大会上推出Quester1——一款能够在双足行走和四足行走模式之间自动切换的个人机器人。
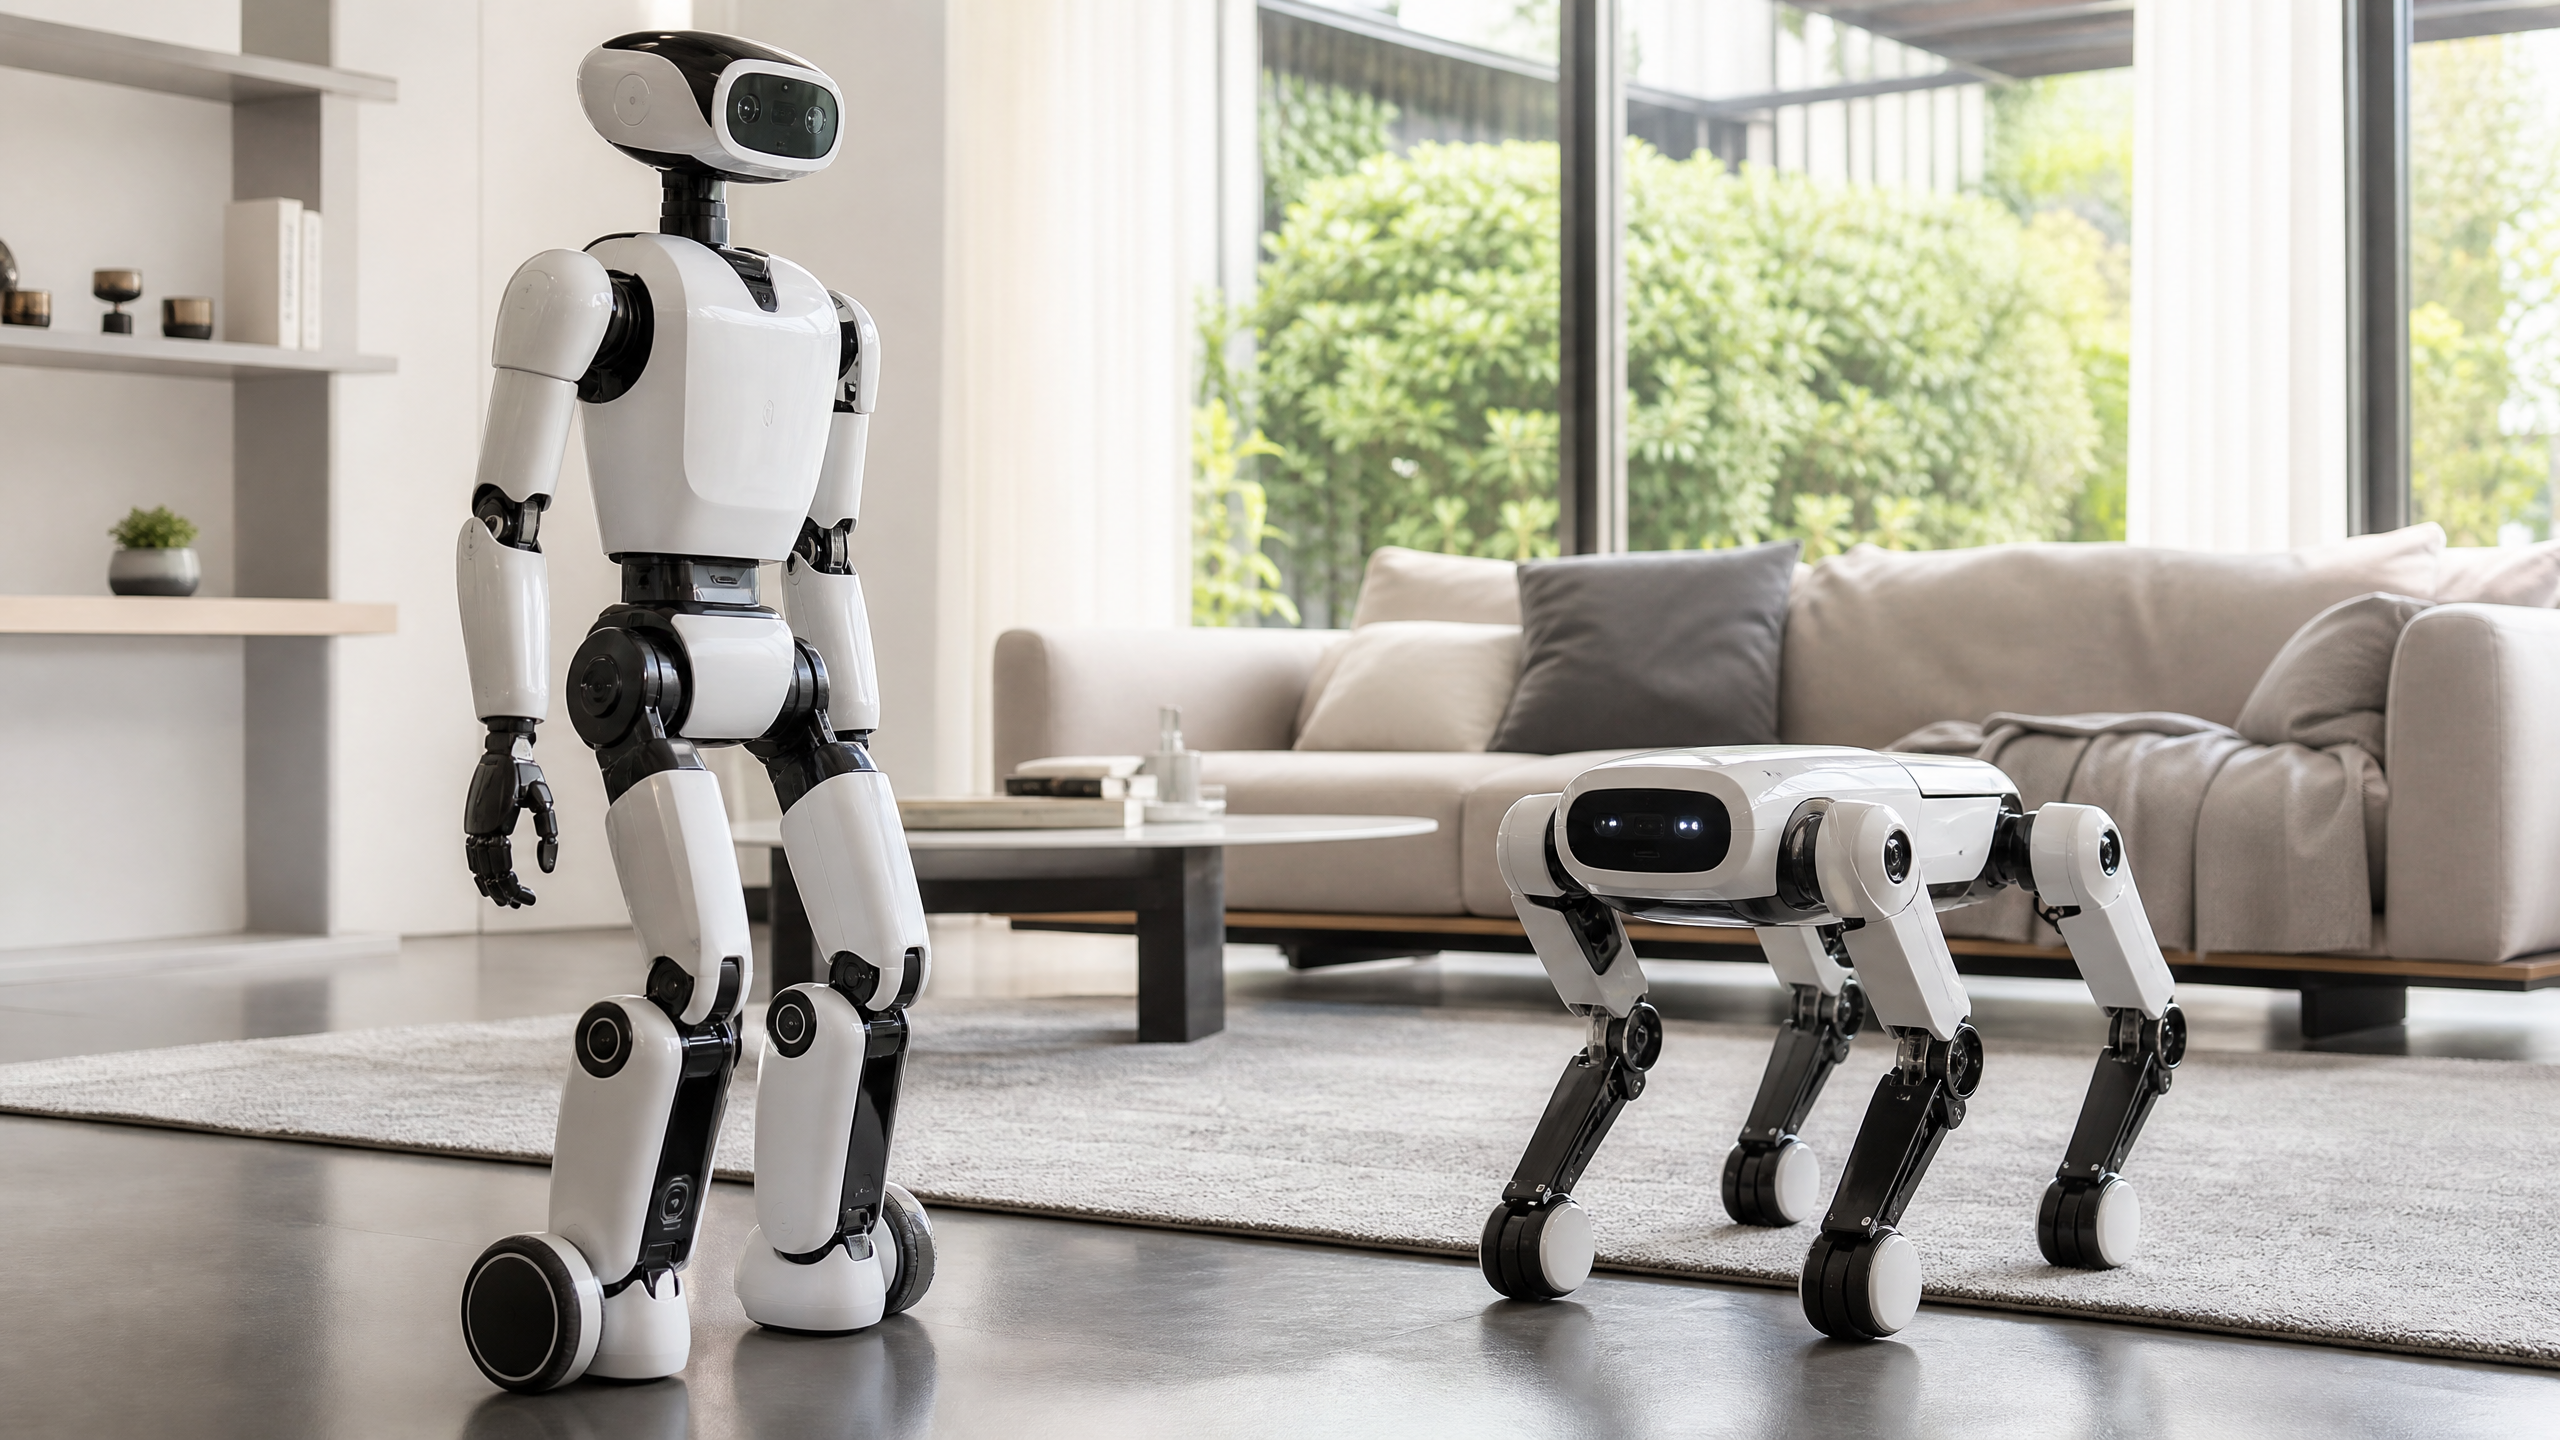
中国企业斯旺科先进材料有限公司将在7月17日于上海开幕的2026年世界人工智能大会(WAIC)上首次展示其变形型个人机器人Quester1。 该机器人设计可自动在轮式双足和四足形态之间切换,这标志着其与当前在商用机器人领域占主导地位的固定形态设计有所不同。Swancor公司主要以在复合材料和循环材料领域的成就而闻名,正利用其制造专长进军快速扩张的具身人工智能市场。 此次发布凸显了中国本土企业开发适用于家庭、商业和工业领域的多形态机器人的日益增长的趋势。
跨形态架构
Quester1 基于单一底盘构建,采用了该公司所称的业界首创“变形金刚式跨形态集成架构”。该系统能够实现不同物理形态之间的全自动、平滑切换。这种灵活性使机器人能够根据空间限制、路况及具体任务要求,选择最合适的配置。
双形态设计旨在应对家庭陪伴、户外护送和智能拍摄等现实生活场景。通过结合四足机器人的稳定性和载重能力,以及轮式双足机器人的高度和机动性,Quester1旨在克服单形态机器人常面临的环境限制。
可变形机器人领域的更广泛趋势
Quester1的推出,正契合中国市场在可变形与模块化机器人领域日益强劲的发展势头。这一趋势得益于其他行业的技术溢出效应。新能源汽车制造商在
底盘控制与动力总成技术,加之手机制造商在边缘端芯片优化方面的进步,降低了机器人领域跨行业创新的技术门槛。近期案例包括LimX Dynamics公司的TRON 2——一款能够在双臂、双足和轮式双足配置之间切换的模块化机器人,以及Unitree Robotics公司的GD01——一款有人驾驶的可变形机甲。 这些发展表明,行业正战略性地转向多功能、多用途平台,并充分利用中国在伺服电机、传感器和轻质复合材料领域已建立的供应链。
变形的工程逻辑
对于技术评估者而言,多形态机器人的吸引力源于基础物理原理。双足机器人(两条腿)非常适合在为人类设计的环境中移动,例如狭窄的走廊或楼梯,其高度也使其能够与台面和货架进行交互。然而,它们本质上不稳定,仅为了保持直立就需要消耗大量能量。
四足机器人(四条腿),如机器人狗,则具有更优的稳定性、更高的载重能力,并在崎岖的户外地形上表现更佳。 通过融合这两种形态,Swancor正试图解决通用机器人面临的主要局限:即环境决定了硬件的最优配置。如果机器人能够降低重心并利用四个支点进行重物搬运或穿越崎岖地形,随后又能依靠两个轮子直立行走以穿梭于拥挤的房间,其操作实用性将得到显著提升。
形态复杂性的转化
要理解制造“变形金刚”式机器人的难度,不妨考虑控制系统的复杂性。标准机器人需要一套控制算法,根据其固定的物理结构来管理平衡和运动
结构。当机器人从双足模式切换至四足模式时,其质心、重量分布以及运动力学特性都会发生彻底改变。Quester1必须在实时状态下,在两种截然不同的算法模型之间实现无缝的控制交接,且在过渡过程中不得倾倒。 这需要在“边缘”(即机器人本身)具备巨大的计算能力,以及能够流畅执行结构转换的高响应性执行器。这是一项远比简单地在底盘上加装额外腿部更为复杂的工程挑战。
“噱头”与“实用性”之争
针对变形机器人的一个常见批评是,它们是过度设计的噱头,旨在制造病毒式传播的视频,而非解决现实世界的问题。怀疑论者认为,与针对单一任务进行优化的专用机器相比,设计成能做两件事的机器人本质上两样都做不好。
虽然“专业化带来效率”这一论点有其道理,但消费和商业服务市场需要多功能性。家庭或小型企业不太可能分别购买一只用于户外安防的机器人狗和一台用于室内任务的双足机器人。 Quester1的推出,代表着一种押注——即市场将青睐“瑞士军刀”式的多功能设计,即使这需要在专业性能上做出妥协。真正的考验在于,变形机制的机械复杂性是否会带来无法接受的故障点和维护成本。
对中国生态系统的战略影响
斯旺科进军机器人市场凸显了中国的一大独特动态:成熟工业企业正迅速转向具身人工智能领域。斯旺科是一家材料公司,而非传统的软件或机器人企业。
这凸显了……
中国深厚的供应链和成熟的制造生态系统降低了复杂硬件的准入门槛。企业可以采购现成的伺服电机、传感器和边缘计算芯片,从而能够专注于创新的底盘设计和集成。 这种从材料科学到电动汽车动力总成再到机器人技术等领域的专业知识快速交叉融合,正推动中国硬件迭代的速度远超西方市场的通常水平。竞争对手基准分析:多形态机器人的崛起
Quester1 属于中国正在涌现的一批可适配机器人平台中的一员。
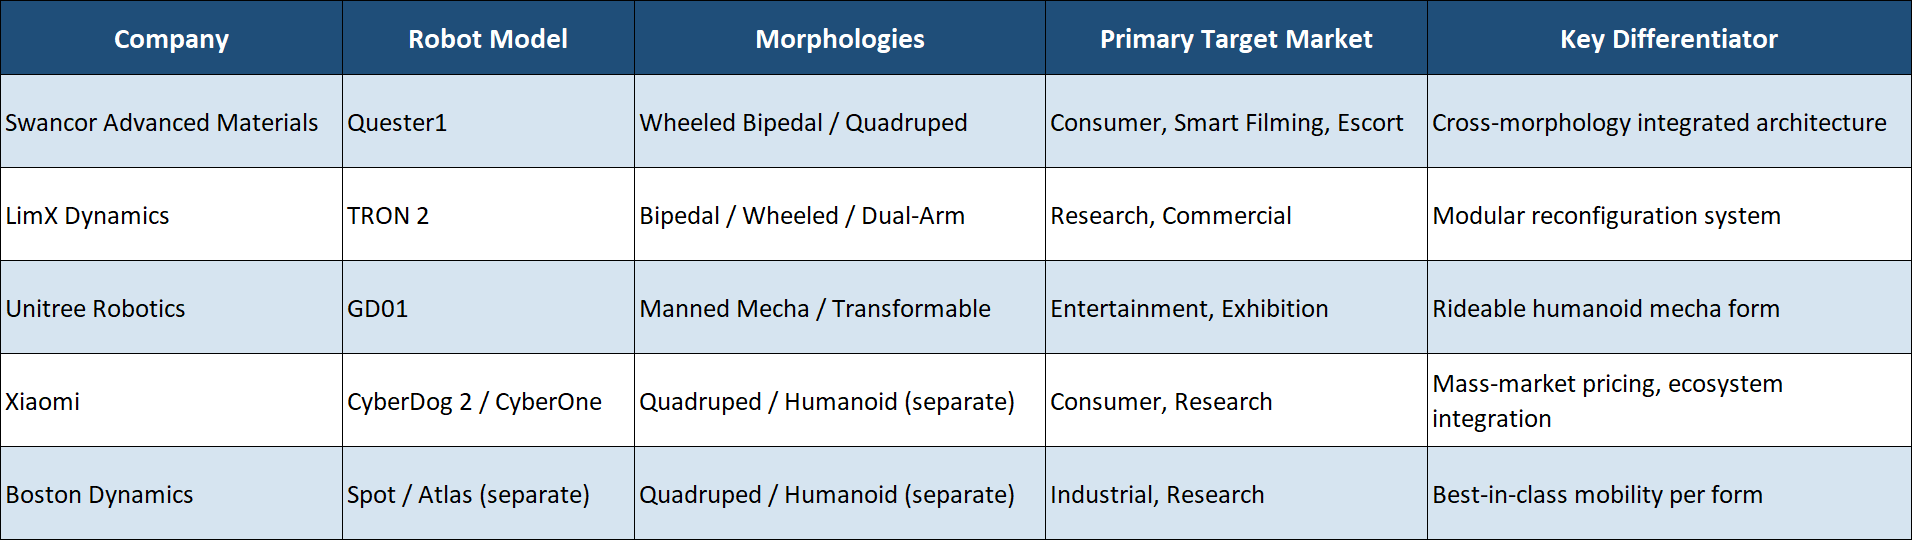
这些设计在2026年世界自动驾驶大会(WAIC 2026)上的大量涌现表明,中国制造商将适应性视为在竞争激烈的市场中脱颖而出的关键差异化因素。这些平台的成功将很大程度上取决于其软件集成能力和实际应用中的可靠性,而不仅仅是令人印象深刻的展会演示。
执行器密度与重量的挑战
在开发像 Quester1 这样的多形态机器人时,最重大的工程障碍之一就是控制执行器密度和整体重量。每一个自由度——即允许机器人弯曲、扭转或变形的每个关节——都需要一个专用的执行器(电机)。
在单形态机器人中,工程师可以针对特定的运动范围优化这些执行器的布置和尺寸。 而在变形机器人中,执行器必须具备足够强大的动力,以支持机器人在多种形态下的运作,这往往会导致冗余并增加重量。如果机器人过重,其电池续航时间将急剧下降,机动性也会受到影响。Swancor在先进
复合材料在此处很可能是一个关键优势,它使这些机器人能够通过超轻量级结构部件来抵消复杂变形机构带来的重量。然而,在变形所需的机械复杂性与对轻量化、节能平台的需求之间取得平衡,仍然是一项艰巨的挑战。边缘计算在动态形态中的作用
Quester1能够在双足和四足形态之间平滑转换的能力,很大程度上依赖于先进的边缘计算。在变形过程中,机器人无法依赖云服务器来计算其平衡状态;数据往返传输产生的延迟会导致机器人倾倒。
因此,机器人必须在本地实时处理来自陀螺仪、加速度计和视觉系统的大量传感器数据。随着物理结构的变化,它必须以毫秒为单位不断重新计算质心位置,并调整执行器的扭矩。 这需要高度专业化、低功耗的人工智能芯片,能够直接在设备上执行复杂的运动学模型。因此,这些多形态平台的开发不仅正在推动机械工程领域的重大创新,也正在推动针对具身智能进行优化的边缘端芯片设计。
当前电池技术的局限性
Quester1及类似多形态平台的雄心壮志,目前仍受限于电池技术的物理极限。尽管锂离子电池的能量密度已稳步提升,但仍无法满足变形机器人长时间、高强度运行的需求。
从四足形态转变为双足形态的过程,需要向执行器提供巨大且瞬时的功率峰值。一旦进入双足形态
在这种模式下,机器人仅为了保持平衡就必须持续消耗能量,这与能够被动静止的轮式机器人不同。如果要让Quester1在户外护送或智能拍摄中发挥作用,它必须在远离充电站的情况下持续运行数小时,而不是几分钟。 在电池化学技术实现突破性变革之前——例如固态电池实现商业化——这些多形态机器人仍将受限于较短的运行时间,这限制了它们在受控演示环境之外的实际应用价值。消费者接受度的门槛
尽管 Quester1 背后的工程技术令人印象深刻,但消费者对变形机器人的接受度仍是一个悬而未决的问题。当机器的物理结构流变且难以预测时,“恐怖谷效应”——即当机器看起来几乎像人类或动物,却又并非完全如此时所产生的不适感——会被进一步放大。
机器人狗让人感到熟悉;类人机器人也让人感到熟悉。但一台机器若突然从四足形态展开为高大的双足形态,可能会被普通公众视为具有威胁性或难以预测。 Swancor及其他制造商必须精心设计变形过程,确保其流畅、从容且预告明确,避免可能惊吓用户的突然、生硬的动作。这些平台在消费市场上的成功,不仅取决于机械工程和边缘计算,同样取决于用户体验设计和心理接受度。
本分析综合了企业产品公告、行业展会数据以及关于该新型机器人平台的技术规格。
免责声明:本文仅供参考。本分析仅代表编辑团队的观点,不构成投资建议,亦不构成对任何公司的认可,
或对任何证券的买入或卖出建议。我们已尽最大努力根据原始来源对所有事实进行了核实。











