
スワンコア、WAIC 2026で変形ロボット「Quester1」を初公開へ
中国のメーカー、スワンコア・アドバンスト・マテリアルズは、「ワールド・アーティフィシャル・インテリジェンス・カンファレンス」において、二足歩行と四足歩行を自動的に切り替えられるパーソナルロボット「Quester1」を発表する予定だ。
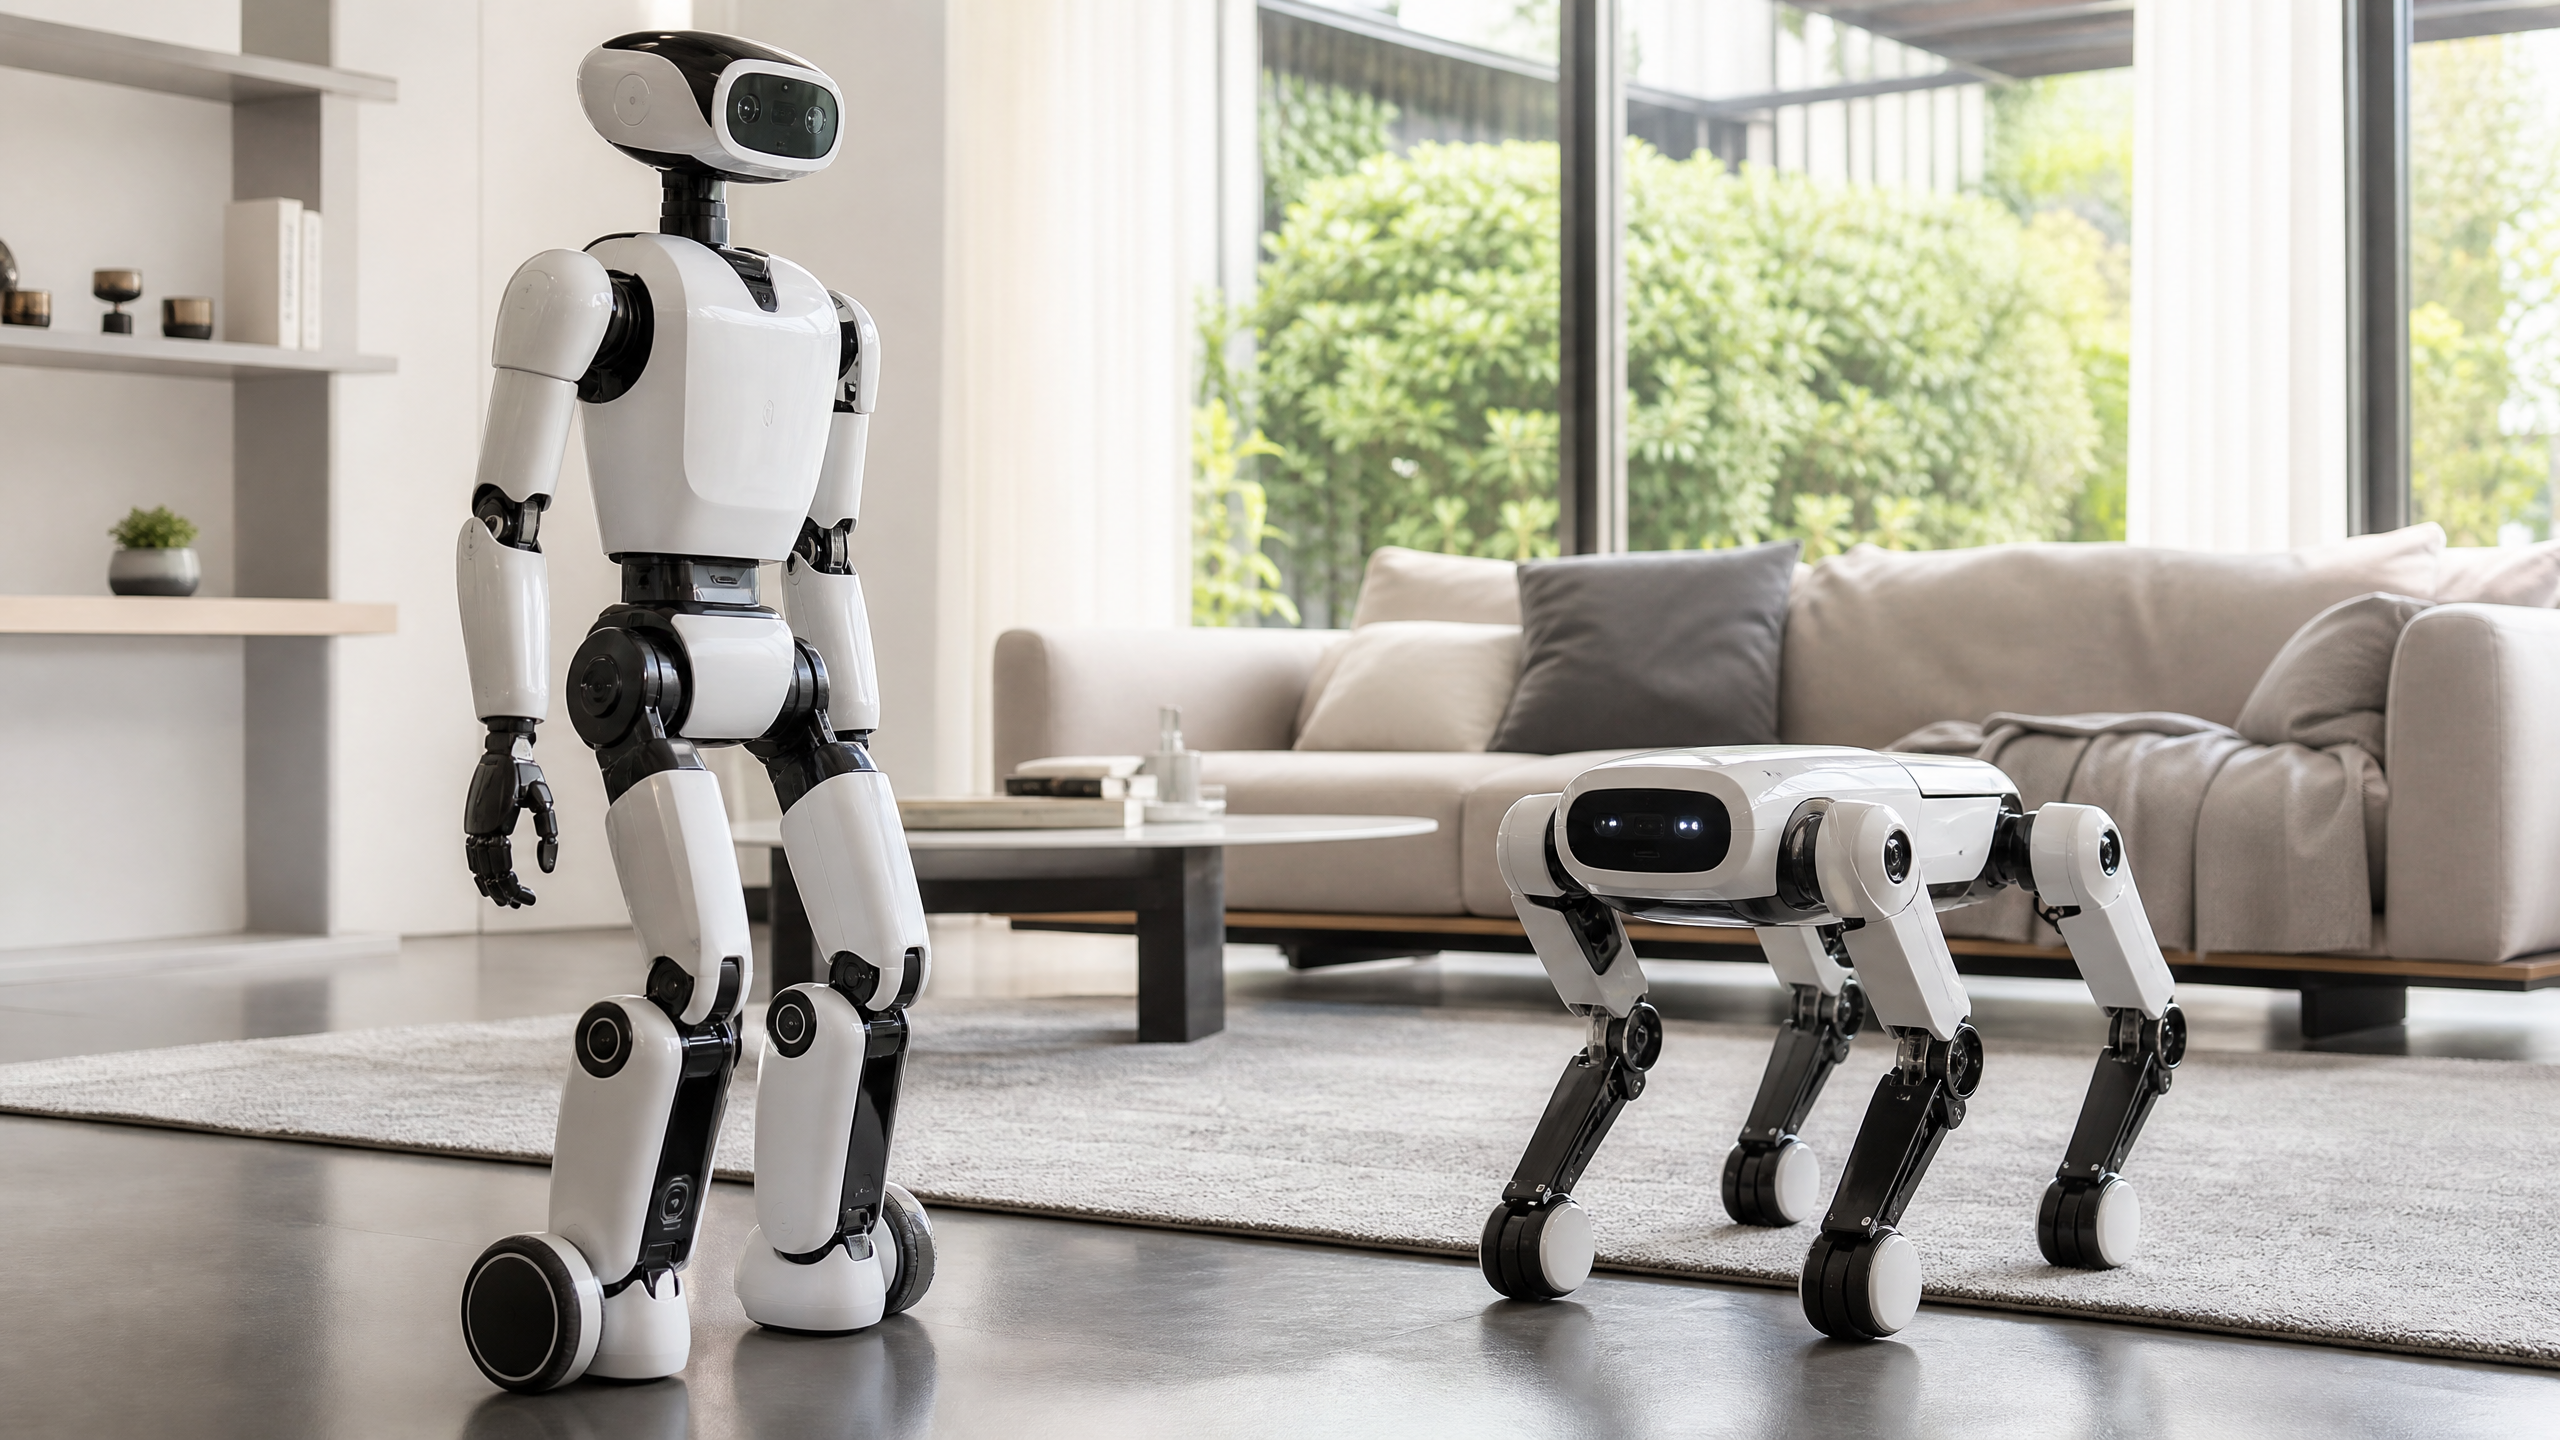
中国の企業、スワンコア・アドバンスト・マテリアルズ(Swancor Advanced Materials Co.)は、7月17日に上海で開幕する「2026年世界人工知能会議(WAIC)」において、変形型パーソナルロボット「Quester1」を初公開する。 このロボットは、車輪付き二足歩行形態と四足歩行形態を自動的に切り替えるように設計されており、現在商用ロボット分野を席巻している固定形態の設計とは一線を画すものだ。複合材料や循環型材料の分野で主に知られるスワンコア社は、その製造ノウハウを活かし、急成長している「エンボディッドAI」市場への参入を図っている。 今回の発表は、家庭用、商用、産業用向けに多形態ロボットを開発するという、中国国内企業の間で高まりつつあるトレンドを浮き彫りにしている。
形態横断型アーキテクチャ
「Quester1」は、同社が業界初と称する「トランスフォーマー型クロスモルフォロジー統合アーキテクチャ」を採用した単一のシャーシを中核として構築されている。このシステムにより、異なる形態間の完全自動かつスムーズな切り替えが可能となる。この柔軟性により、ロボットは空間的制約、路面状況、および特定のタスク要件に基づいて、最適な構成を選択することができる。
このデュアル形態設計は、家庭での伴侶、屋外での付き添い、スマート撮影といった実生活でのシナリオを想定している。四足歩行ロボットの安定性と積載能力に、車輪付き二足歩行ロボットの高さと機動性を組み合わせることで、Quester1は単一形態のロボットがしばしば直面する環境上の制約を克服することを目指している。
変形ロボットの広範なトレンド
Quester1の登場は、中国市場における変形型・モジュール型ロボティクスへの広範な取り組みと軌を一にしています。このトレンドは、他産業からの技術波及効果によって支えられています。新エネルギー車メーカーの専門知識が
シャーシ制御やパワートレイン技術に加え、携帯電話メーカーによるエッジサイドのチップ最適化の進歩により、ロボット工学における分野横断的なイノベーションの技術的障壁は低くなった。最近の例としては、デュアルアーム、二足歩行、車輪付き二足歩行の構成を切り替え可能なモジュラー型ロボット「TRON 2」(LimX Dynamics社)や、有人変形メカ「GD01」(Unitree Robotics社)などが挙げられる。 これらの開発は、サーボモーター、センサー、軽量複合材料において中国が確立したサプライチェーンを活用する、汎用性の高い多目的プラットフォームへの戦略的転換を示している。
変形技術の工学的な論理
技術評価者にとって、多形態ロボットの魅力は基礎物理学に根ざしている。二足歩行ロボット(2本足)は、狭い廊下や階段など、人間向けに設計された環境を移動するのに優れており、その高さのおかげでカウンターや棚とのやり取りも可能だ。しかし、二足歩行ロボットは本質的に不安定であり、直立状態を維持するだけでも多大なエネルギーを消費する。
ロボット犬のような四足歩行ロボットは、優れた安定性、高い積載能力、そして起伏のある屋外地形での優れた性能を備えている。 スワンコア社は、これら2つの形態を組み合わせることで、汎用ロボットの主要な制約、すなわち「環境が最適なハードウェアを決定してしまう」という問題を解決しようとしている。ロボットが、重量物の運搬や起伏の激しい地形では重心を下げ、4点支持で移動し、混雑した部屋を移動する際には2輪で立ち上がることができれば、その実用性は飛躍的に高まる。
形態の複雑さを制御する
「トランスフォーマー」型ロボットの構築がいかに困難かを理解するには、制御システムの複雑さを考えてみるといい。標準的なロボットは、その固定された物理的構造に基づいて、バランスと動きを管理するための制御アルゴリズムを必要とする。
構造。ロボットが二足歩行から四足歩行に移行すると、その重心、重量配分、そして運動の物理的特性が完全に変化する。Quester1は、移行中に転倒することなく、全く異なる2つのアルゴリズムモデル間でリアルタイムかつシームレスに制御を引き継がなければならない。 これには、「エッジ」(ロボット本体)における膨大な計算能力と、構造の変化を滑らかに実行できる高応答性のアクチュエータが必要となる。これは、単にシャーシに余分な脚を取り付けるよりもはるかに複雑な工学上の課題である。
「ギミック」対「実用性」の議論
変形ロボットに対する一般的な批判として、それらは現実世界の問題を解決するためではなく、バズる動画を生み出すために設計された、過剰に設計された目新しさに過ぎないという点が挙げられる。懐疑論者たちは、2つのことを行うように設計されたロボットは、単一のタスクに最適化された専用マシンと比較して、本質的にどちらの性能も劣ると主張する。
「専門化が効率を生む」という主張には一理あるものの、消費者市場や商業サービス市場では汎用性が求められている。一般家庭や小規模事業者が、屋外の警備用にロボット犬を、屋内の作業用に二足歩行ロボットを、それぞれ別々に購入することはまずないだろう。 Quester1は、たとえ専門的な性能面で妥協が必要であっても、市場が「スイスアーミーナイフ」的なアプローチを評価するという賭けを体現している。真の試金石となるのは、変形メカニズムの機械的な複雑さが、許容できない故障要因やメンテナンスコストをもたらすかどうかである。
中国のエコシステムに対する戦略的意味合い
スワンコールのロボット市場への参入は、中国における独特の動向、すなわち、既存の工業企業が「具現化されたAI」分野へと急速に軸足を移していることを浮き彫りにしている。スワンコールは素材メーカーであり、従来のソフトウェア企業やロボット企業ではない。
これは、いかに
中国には充実したサプライチェーンと成熟した製造エコシステムが存在するため、複雑なハードウェアの参入障壁が低くなっています。企業は市販のサーボモーター、センサー、エッジコンピューティング用チップを調達できるため、斬新なシャーシの設計や統合に注力することができます。 材料科学からEVのパワートレイン、ロボティクスに至るまで、こうした専門知識の急速な相互交流により、中国におけるハードウェアの改良ペースは、欧米市場で通常見られる水準をはるかに上回る速度で加速している。競合他社のベンチマーク:マルチモルフォロジーの台頭
「Quester1」は、中国から登場している適応性の高いロボットプラットフォームの、拡大を続ける一翼を担っている。
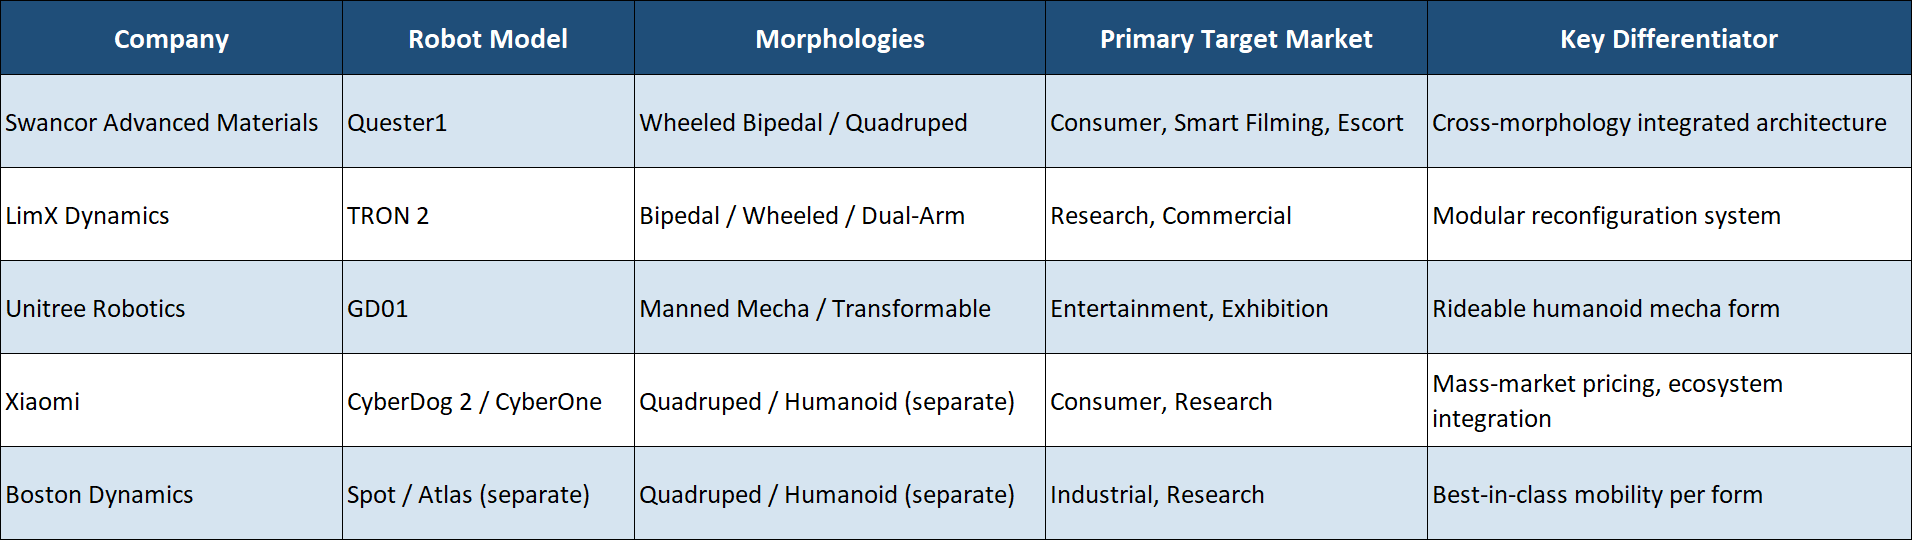
WAIC 2026におけるこうした設計の急増は、中国のメーカーが、競争の激しい市場において適応性を重要な差別化要因と見なしていることを示している。これらのプラットフォームの成功は、印象的な展示会でのデモンストレーションにとどまらず、ソフトウェアの統合と実環境での信頼性に大きく左右されるだろう。
アクチュエータ密度と重量の課題
Quester1のようなマルチモルフォロジーロボットを開発する上で、最も重要な技術的課題の一つは、アクチュエータの密度と総重量の管理である。自由度の一つひとつ――ロボットが曲げたり、ねじったり、変形させたりすることを可能にする各関節――には、専用のアクチュエータ(モーター)が必要となる。
単一形態のロボットの場合、エンジニアは特定の可動範囲に合わせて、これらのアクチュエータの配置やサイズを最適化することができます。 一方、変形ロボットの場合、アクチュエータはロボットが複数の形態をとれるよう十分な出力を持たなければならないため、しばしば冗長性が生じ、重量が増加することになります。ロボットが重すぎると、バッテリー駆動時間が激減し、機動性が損なわれてしまいます。スワンコアの高度な技術的バックグラウンド
ここでは、複合材料が重要な強みとなる可能性が高く、これにより、超軽量の構造部品を用いて、複雑な変形機構による重量増を相殺することができる。しかし、変形に必要な機械的な複雑さと、軽量かつエネルギー効率の高いプラットフォームという要件とのバランスを取ることは、依然として大きな課題である。動的形態変化におけるエッジコンピューティングの役割
Quester1が二足歩行と四足歩行の形態をスムーズに切り替えられる能力は、高度なエッジコンピューティングに大きく依存している。ロボットは、変形中のバランス計算をクラウドサーバーに委ねることはできない。データの送受信に伴うレイテンシ(遅延)により、ロボットが転倒してしまうからだ。
その代わりに、ロボットはジャイロスコープ、加速度計、ビジョンシステムなどから得られる膨大な量のセンサーデータを、ローカルでリアルタイムに処理しなければならない。物理的な構造が変化するにつれて、ミリ秒単位で重心を再計算し、アクチュエータのトルクを調整し続けなければならない。 これには、デバイス上で直接複雑な運動学モデルを実行できる、高度に専門化された低消費電力のAIチップが必要です。したがって、こうした多形態プラットフォームの開発は、機械工学だけでなく、具現化された知能に最適化されたエッジサイド用シリコンの設計においても、大きな革新を牽引しています。
現在のバッテリー技術の限界
Quester1や類似のマルチモルフォロジー・プラットフォームの野心は、現在、バッテリー技術の物理的な限界によって制約を受けている。リチウムイオン電池のエネルギー密度は着実に向上しているが、変形ロボットの長時間かつ高強度の動作に必要な水準にはまだ達していない。
四足歩行から二足歩行への変形には、アクチュエータへの瞬間的な大出力の供給が必要となる。二足歩行状態になると
このモードでは、受動的に休息できる車輪付きロボットとは異なり、ロボットはバランスを維持するためだけに継続的にエネルギーを消費しなければならない。Quester1が屋外での付き添いやスマート撮影に役立つためには、充電ステーションから離れて数分ではなく、数時間にわたって稼働できなければならない。 固体電池の商用化など、電池の化学技術に飛躍的な進歩が見られるまでは、こうした多形態ロボットは稼働時間が短く制限されたままであり、管理された実証実験以外の場面での実用性は限定的となるだろう。消費者の受容というハードル
クエスター1の背後にある技術は印象的ですが、変形ロボットに対する消費者の受容については依然として不透明な点が残っています。「不気味の谷」効果――機械が人間や動物に「ほぼ」似ているが「完全には」似ていないときに生じる不快感――は、機械の物理的構造が流動的で予測不可能な場合、さらに増幅されます。
ロボット犬は馴染み深いし、ヒューマノイドも馴染み深い。しかし、四足歩行から突然、背の高い二足歩行へと展開する機械は、一般の人々からは脅威的あるいは予測不能なものとして受け止められる可能性がある。 スワンコア社をはじめとするメーカー各社は、変形プロセスを滑らかで、意図的かつ明確に予測可能なものとなるよう慎重に設計し、ユーザーを驚かせるような突然のぎくしゃくした動きを避ける必要がある。これらのプラットフォームが消費者市場で成功するかどうかは、機械工学やエッジコンピューティングと同様に、ユーザー体験のデザインや心理的な受容度にも大きく左右されるだろう。
本分析は、新しいロボットプラットフォームに関する企業の製品発表、業界展示会のデータ、および技術仕様を総合したものです。
免責事項:本記事は情報提供のみを目的として作成されています。本分析は編集チームの見解を表すものであり、投資助言やいかなる企業への推奨を構成するものではありません。
また、いかなる有価証券の売買を推奨するものでもありません。すべての事実は、当社の最善の努力をもって一次情報源と照合し、その正確性を確認しています。











