
Robotiq 的 2FC 夾爪將抓取智慧融入接觸點
Robotiq 已開放 2FC 系列(包含 2FC-85 與 2FC-140 兩款型號)的預購。這是一款自適應夾爪系列,將觸覺感測器與內建運算功能直接整合至指節組件中,使機器人能夠就地判斷抓取品質並偵測打滑狀況,無需依賴遠端模型。 該夾爪提供兩種行程規格,具備 200 萬次循環的耐用度,配備單線纜乙太網路介面,並為現有 2F-85/2F-140 用戶提供升級方案。預計於 2027 年第一季開始出貨;價格需另行報價。

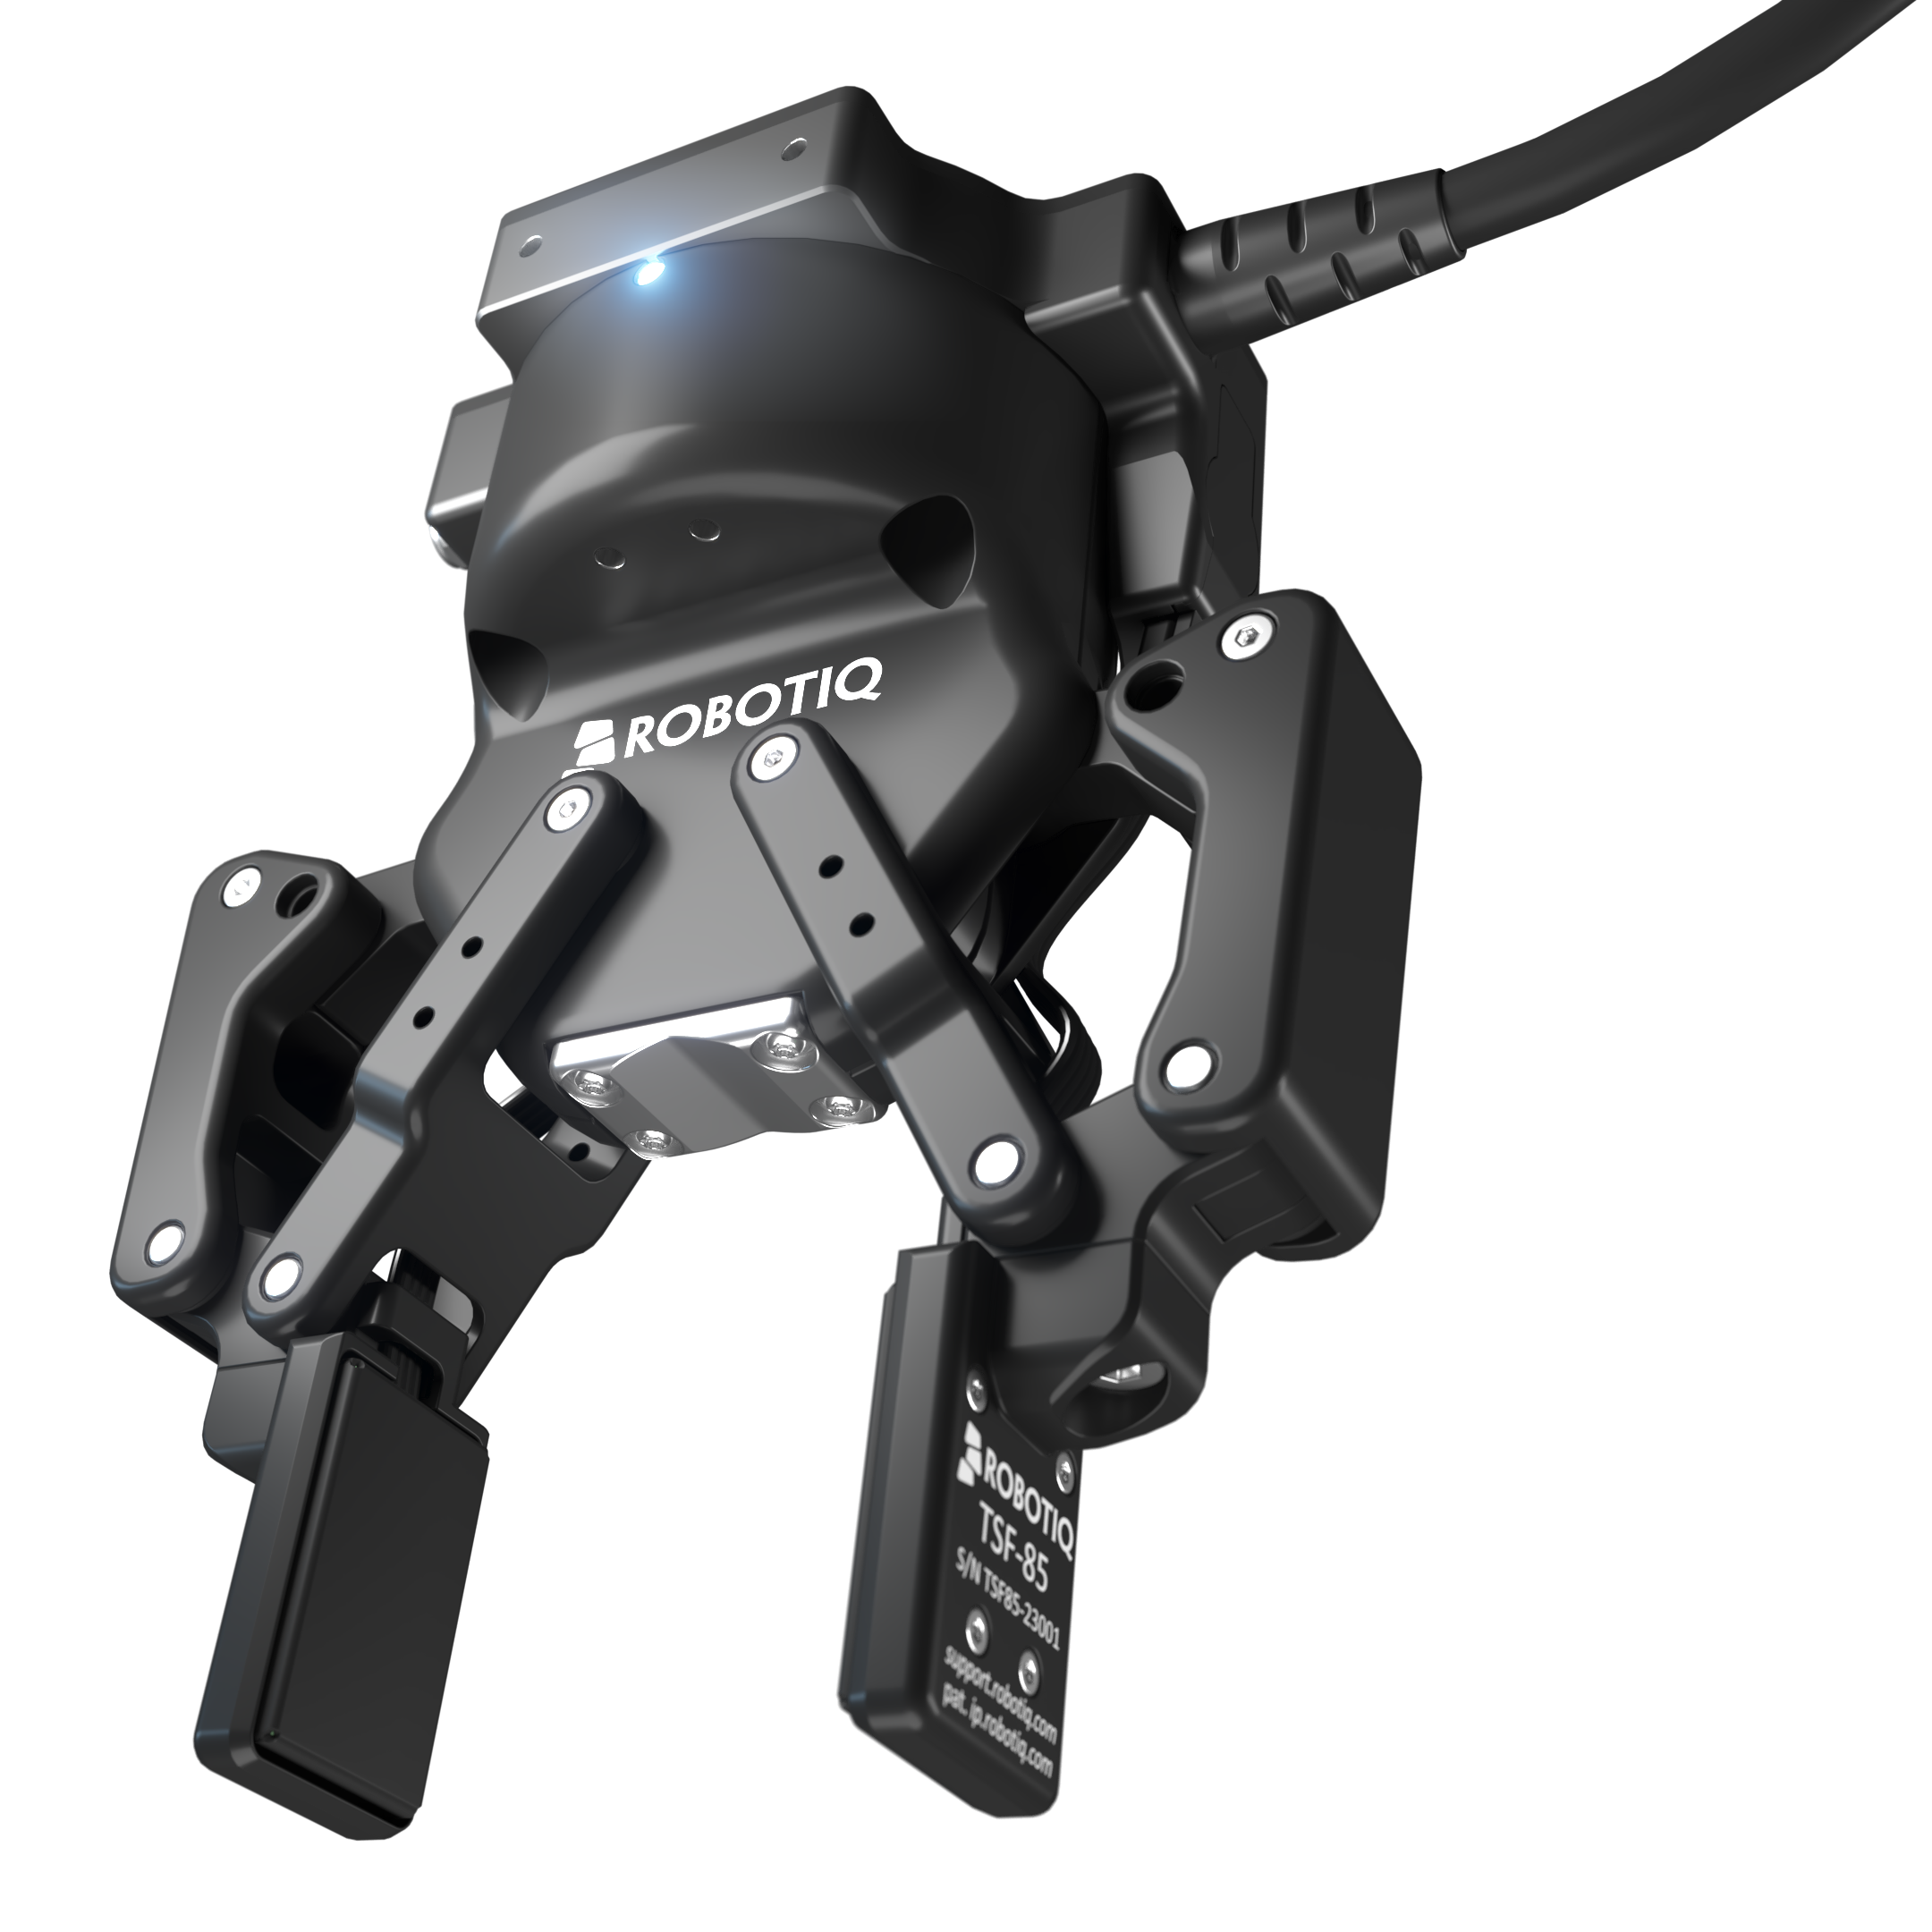
魁北克省萊維斯,2026年10月21日。 Robotiq 已開放 2FC 的預購。這款自適應夾爪將觸覺感測與機載運算功能直接整合至指節組件中,使機器人能夠自行判斷抓握品質,並即時接住滑落的零件,而非等待遠端視覺模型察覺掉落情況。 產品將於 2027 年第一季開始出貨,並以 2FC-85 和 2FC-140 兩款型號販售。
2FC 旨在彌合的這項缺口,已成為業界不願多談的尷尬之處。 過去數年來,「物理人工智慧」一直將運算資源投入相機、語言模型和模擬技術,教導機器人以極其精妙的方式規劃拾取順序、辨識物體,並在雜亂環境中進行泛化學習。然而,當這些智慧在關鍵時刻——也就是手指夾住零件的那半秒鐘——接受考驗時,卻全都無關緊要。 即使配備最先進的視覺系統,機械手臂在觀察裝滿混合零件的料斗時,仍可能掉落剛正確辨識出的零件——因為視覺系統只告訴它物體是什麼,卻無法判斷它是否實際握住該物體、握力多大,或是物體是否已開始滑動。 感知與接觸之間的這道鴻溝,正是自動化單元陷入停滯之處;系統整合商在此耗費數小時,透過試錯反覆調整抓握力;而所謂「AI就緒」的機器人,也正是在此處,面對拾取一袋螺絲這類顯然不需智慧的任務時,仍不斷失敗。
Robotiq 是一家成立於 2008 年、總部位於魁北克省萊維斯的夾爪、感測器及機械手臂末端執行器製造商,其業務正是建立在這個鴻溝的另一端:即機器人控制器與其應移動的物體之間的物理介面。 其 2F-85 和 2F-140 自適應夾爪在機器人輔助加工、箱內揀選及組裝單元中的協作機器人手臂上已相當常見,其價值更多在於易於整合,而非智慧能力。 2FC 正是該公司為賦予這套硬體「觸覺感知」與「據此判斷並採取行動」的能力所做的嘗試,且無需將思考任務交由獨立的控制單元處理。
技術規格
描述一種抓取器,其設計旨在解答一個比「這個物體是什麼」更狹窄、更實用的問題:不是它是什麼,而是它如何被握持。 2FC-85 與 2FC-140 均採用 Robotiq 專利的欠驅動機構,支援平行抓取與包覆式抓取兩種模式,行程分別為 85 毫米或 140 毫米, 夾持力最高可達 235 牛頓,閉合速度介於每秒 20 至 150 毫米之間。 Robotiq 將該機構的壽命評定為 200 萬次循環,此耐久度數據專為生產線而非實驗室而設計。指尖感測器可偵測 28 taxels 的壓力、1,000 Hz 的振動以進行打滑檢測,並透過三軸指尖慣性測量單元(IMU)偵測方位,同時提供本體感覺、速度及位置數據。 所有數據均以共用時間基準進行毫秒級精度的時間戳記,並透過單一統一的 API 經由一條同時傳輸電源的乙太網路纜線傳輸。 這最後一項細節是採購團隊會注意到的整合優勢:無需額外的轉換板或額外佈線來安裝於現有生產單元上,這正是 Robotiq 今年稍早推出的僅具備觸覺功能的指尖感測器所存在的缺點。 根據型號與抓取配置的不同,負載能力介於 2.5 公斤至 5 公斤之間,這使得 2FC 在實際應用上仍與其前代夾爪所處理的協作機器人級零件、緊固件及工裝處於同一重量級別,而非朝向需要完全不同夾爪系列的更重工業負載發展。使 2FC 成為不同類別的產品(而非單純的感測器升級)的關鍵,在於智慧處理的位置。 Robotiq 已將抓取解讀功能移至夾爪本身:該裝置能在本地即時執行抓取品質評估、初期滑脫偵測、物體姿態估算、物體居中定位以及進階抓取檢查,並將結果以標記事件的形式回報,而非由主機電腦解讀的原始資料流。 實際上,工作單元控制器會收到明確的回報,無論是抓取是否穩固,或是零件是否
滑動時,它就位於指尖之間;與其說是一股壓力與振動數據的洪流,不如說它必須自行將這些數據轉化為答案。 這正是將運算嵌入接觸點背後的商業邏輯:負責揀選決策的線控器或基礎模型,無需對原始觸覺訊號進行推論來判斷是否繼續、減速或重試,因為夾爪早已完成這項工作並傳遞了決策結果。 僅回報壓力的感測器屬於診斷資訊;而回報「此次抓取失敗」的夾爪則是控制訊號,兩者的差異在於:生產線能根據何種訊號採取行動,且無需人類介入或重新訓練。2FC 同時位於 Robotiq 稱為「Contact Core」的更廣泛軟體層之中,該層為 NVIDIA Isaac Sim 提供模擬資源、驅動程式、控制套件,以及夾爪在裝置上執行的那些富含接觸資訊的技能,並遵循「感知、訓練、部署與優化」的既定工作流程。 該軟體堆疊在設計上不依賴特定機器人品牌,旨在跨品牌運作,而非將買家鎖定於單一機械手臂製造商,且其原始碼已公開託管於 GitHub。Robotiq 在該框架中將 2FC-85 和 2FC-140 列為「Contact Ready」元件,與現有的 2F-85、 2F-140 及 TSF-85 觸覺指尖模組,這顯示該公司正為其整個夾爪產品線建立一套一致的軟體介面,而非僅針對新機型開發專屬軟體堆疊——對於任何試圖同時在多個生產單元及不同機器人品牌間標準化工具的系統整合商而言,這項細節至關重要。 上個月關注過 Robotiq 推動模擬資產與 ROS 套件開源計畫的讀者,應將 2FC 視為該策略中硬體層面的延伸,而非該策略的重複:先前的舉措為開發者提供了用於模擬和訓練 Robotiq 組件的軟體; 而 2FC 正是該軟體在脫離模擬環境後,原本就該運行的實體夾爪。兩者缺一不可,且
在軟體推出五週後才推出硬體,這顯示 Robotiq 是事先規劃了這套時程,而非事後才發現硬體的商機。Robotiq 還為其現有安裝用戶群精心設計了一條平滑過渡路徑。2F-85 或 2F-140 的擁有者無需更換夾爪即可獲得觸覺感測功能: 他們只需在現有的夾爪上加裝 Robotiq 的 TSF 觸覺感測指尖與 AI Hub 運算模組;由於工具中心點保持不變,現有的機器人程式與訓練好的模型皆可直接沿用,無需重新調整。 對工廠經理而言,這條升級路徑比新的型號編號更為重要,因為它將一項資本性更換決策轉變為漸進式的附加升級;而這正是區分「規劃多年產品路線圖」的供應商與「僅推出單一 SKU」供應商的關鍵細節。
Robotiq 自家產品資料中列出的早期採用者,為一般出貨前誰在購買提供了相當具體的畫面: Franka Robotics 將 2F-85 與其 FR3 Duo 平台搭配使用;Sereact 則在 Cortex 2.0 軟體中運行 2F-140;Skild AI 已將 2F-85 與其 Skild Brain 模型整合; fruitcore robotics 則在 PLEXA 平台上同時採用 2F-85 與 Robotiq 的 Hand-E 夾爪;Medra AI 在其 Medra Lab 001 系統中運行 2F-140;而 Yango Tech Robotics 則將 2F-140 與其 Yango Brain 系統搭配使用。 名單上的每家公司都是正在打造平台的機器人或 AI 企業,而非將夾爪安裝在組裝線上的傳統製造商——這正是 2FC 即將進軍的市場真實現狀: 實體 AI 開發者是「接觸智慧」的首批客戶,而實際運作生產單元的工業買家,則是 Robotiq 寄望在硬體建立起實績後能跟進的目標客群。
這套時序安排應能引導採購與營運團隊以更審慎的態度解讀此次發布。2FC 目前尚未出貨,現正針對 2027 年第一季的交貨時程開放預購。
交貨時程尚不明確,且 Robotiq 尚未公布定價,而是引導有興趣的買家提出報價請求。對於目前正在評估機械手臂末端執行器預算的工廠而言,這意味著 2FC 應納入 2027 年的資本計畫,而非下季度的生產線升級方案, 而對於已運行 2F-85 或 2F-140 夾爪的團隊而言,務實的做法是在決定採購方向之前,先將 TSF 加 AI-Hub 的升級路徑與直接購買 2FC 的成本進行比對。 買家還應預期,內嵌智慧功能集(包括抓取品質評分、打滑偵測、姿勢估算等)將首先由上述人工智慧與機器人系統整合商進行驗證,而工業案例研究則會稍晚推出;對於如此新穎的組件而言,這屬於正常流程,而非產品尚未準備就緒的徵兆。試想在 2027 年第二季,一個協作機器人工作單元正在執行夜班作業,一盤混合且未標記的緊固件滑入 2FC-85 下方定位。 夾爪指節閉合,夾爪內建的運算模組對抓取動作進行評分,在抓取開始後幾百毫秒內,若偵測到零件開始位移便立即標記,並在機械手臂完全抬離托盤之前重新對準位置。沒有監督人員需要上前處理。 無需在夜間重新訓練視覺模型來處理從未見過的零件形狀。生產線 simply 持續運作,因為關於抓取是否成功的判斷,如今存在於實際執行抓取的機械手臂上,而非走廊盡頭的伺服器機房中。
本文綜合了截至 2026 年 10 月 21 日的公司聲明及公開產品資訊。本文僅供一般參考之用,並不構成任何投資、財務或專業建議。











