
Robotiq社の「2FCグリッパー」は、接触するその場で把持の知能を発揮する
Robotiq社は、触覚センサーとオンボード演算機能を指アセンブリに直接組み込んだ適応型グリッパーシリーズ「2FC」(2FC-85および2FC-140)の予約受付を開始しました。これにより、ロボットは遠隔のモデルに依存することなく、把持の質を判断し、滑りを局所的に検出することが可能になります。 このグリッパーは2種類のストロークサイズで提供され、200万サイクルの耐久性、シングルケーブルのイーサネットインターフェースを備え、既存の2F-85/2F-140ユーザー向けのアップグレードパスも用意されています。出荷は2027年第1四半期から開始され、価格は見積もり制となります。

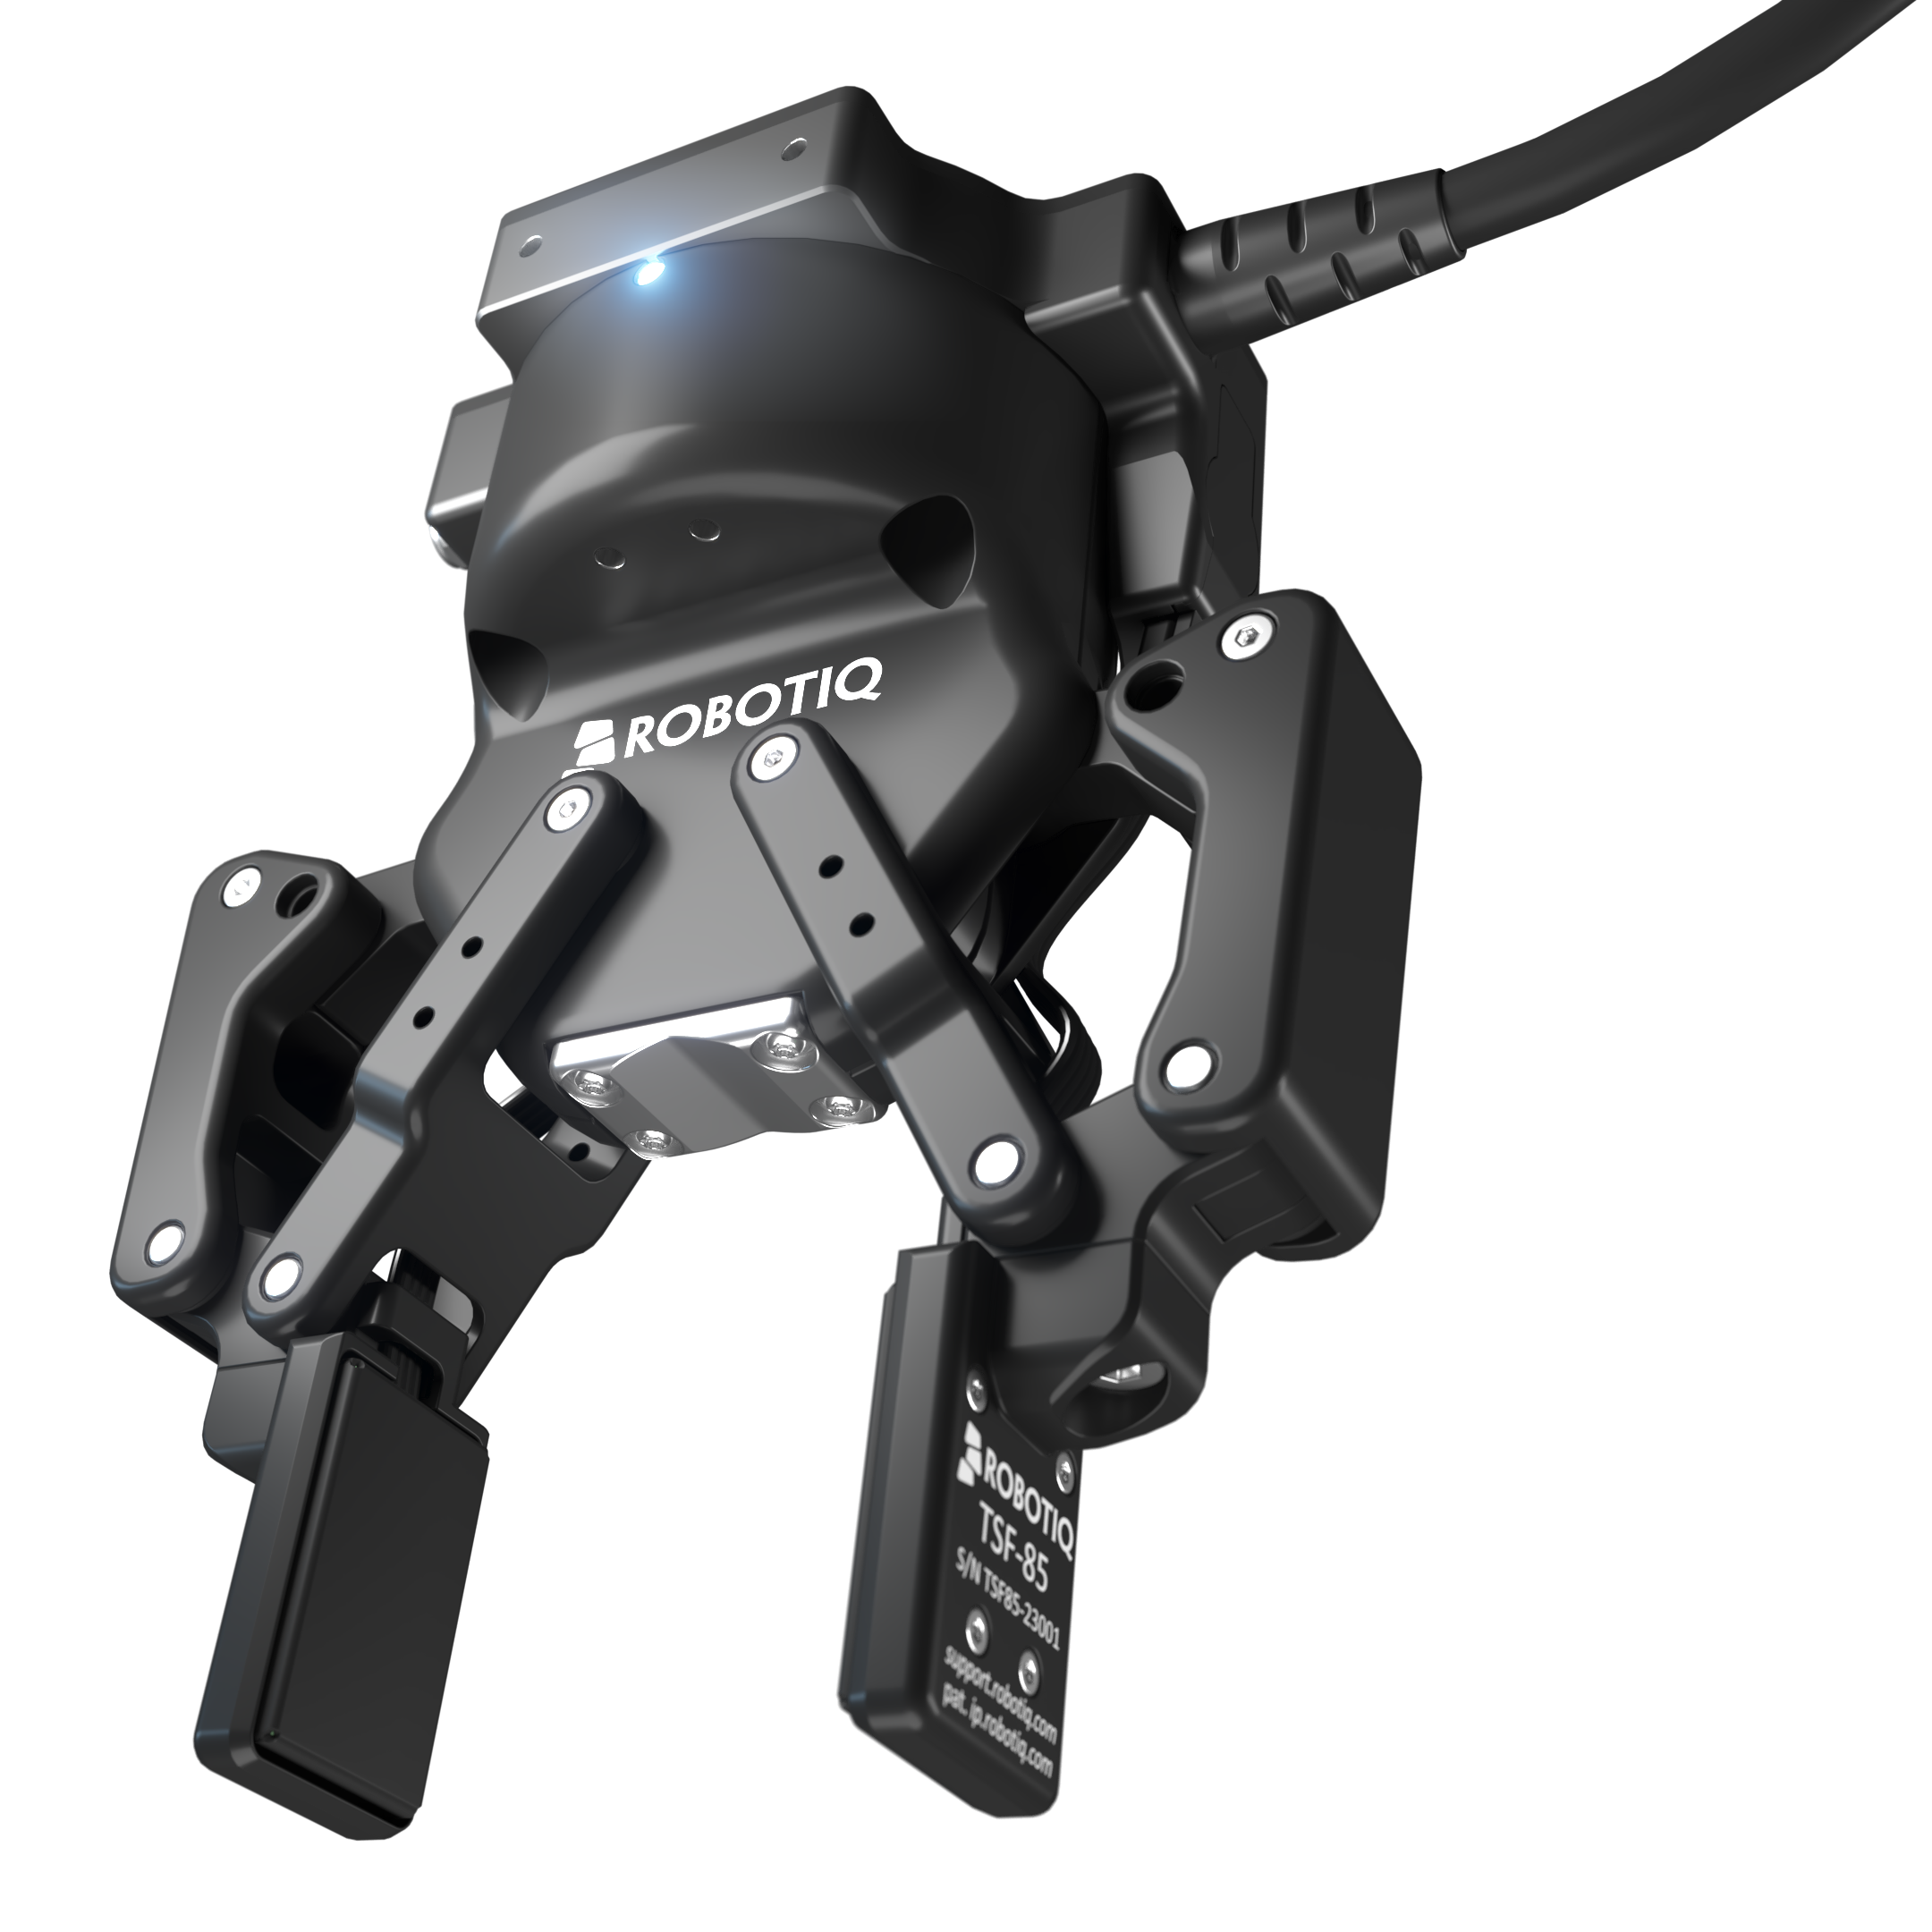
2026年10月21日、ケベック州レヴィス。 Robotiq社は、指アセンブリに直接触覚センサーとオンボード演算機能を組み込んだ適応型グリッパー「2FC」の予約受付を開始した。これにより、ロボットは自身の把持状態を自ら判断し、遠隔のビジョンモデルが落下を検知するのを待つことなく、滑り落ちようとする部品をリアルタイムでキャッチすることが可能となる。 2027年第1四半期より出荷が開始され、「2FC-85」および「2FC-140」モデルとして販売される。
2FCが解消を目指しているこの課題は、業界にとって公には語られない恥ずかしい問題となっている。 フィジカルAIはここ数年、カメラ、言語モデル、シミュレーションに計算リソースを注ぎ込み、ロボットにピッキング順序の計画、物体の認識、雑然とした環境での汎化を極めて洗練された方法で教えることに注力してきました。しかし、その知性が試される決定的な瞬間、つまり指が部品を掴む半秒間においては、そうした知性は一切意味をなしません。 ロボットアームは、最先端のビジョンシステムを使って混合部品が入ったビンを監視していても、正しく識別したばかりの部品を落としてしまうことがあります。なぜなら、視覚は物体が何であるかを教えてくれるだけで、実際にそれを握っているかどうか、どのくらいの力で握っているか、あるいは滑り始めているかまでは教えてくれないからです。 知覚と接触の間のこのギャップこそが、自動化セルが停滞する原因であり、インテグレーターが試行錯誤で把持力を再調整するのに何時間も費やす原因であり、「AI対応」と謳われるロボットが、ネジの入った袋を拾うといった明らかに知能を必要としない作業で失敗し続ける原因なのである。
2008年に設立され、ケベック州レヴィに拠点を置くグリッパー、センサー、エンド・オブ・アーム・ツーリングのメーカーであるRobotiqは、そのギャップの反対側、すなわちロボットコントローラと、それが移動させるべき物体との間の物理的なインターフェースを基盤として事業を展開してきました。 同社の適応型グリッパー「2F-85」と「2F-140」は、機械の供給、ビンピッキング、組立セルにおける協働ロボットのアームに広く採用されており、その知能よりも統合の容易さが評価されている。 2FCは、別個の制御装置に思考を委ねることなく、その同じハードウェアに触覚と、それに基づいて行動する判断力を与えるという同社の試みである。
仕様
「この物体は何なのか」という問いよりも、より限定的で実用的な問い――つまり、それが何であるかではなく、どのように把持されているか――に答えるよう設計されたグリッパーについて説明する。 2FC-85と2FC-140はいずれも、Robotiqが特許を取得したアンダーアクチュエート機構を採用しており、平行把持と包み込み把持の両方に対応し、ストロークは85 mmまたは140 mm、 最大把持力は235ニュートン、閉合速度は毎秒20~150 mmです。 Robotiqはこのメカニズムの耐用サイクル数を200万サイクルと定めており、この耐久性数値は実験室ではなく、生産現場を明確にターゲットにしています。指先センサーは、28タクセルでの圧力、スリップ検出のための1,000 Hzの振動、3軸指先IMUによる姿勢情報を、固有受容感覚、速度、位置データとともに捕捉します。 これらすべてのデータは、共有された基準時刻に対してミリ秒単位の精度でタイムスタンプが付けられ、電源も供給する1本のイーサネットケーブルを介して、単一の統合APIを通じて提供されます。 この最後の点は、調達チームが注目するであろう小さな統合上の利点です。既存のセルに追加で取り付けるための別途の変換ボードや余分なケーブル配線が不要であり、これはRobotiqが今年初めに発売したセンサーのみの触覚指先モデルの欠点でした。 可搬重量はモデルや把持構成に応じて2.5 kgから5 kgの範囲であり、これにより2FCは、全く別のグリッパーシリーズを必要とするより重い産業用可搬重量へと移行するのではなく、前世代のグリッパーがすでに扱っているコボット規模の部品、ファスナー、ツーリングと同じ実用的な重量クラスに収まっています。2FCが単なるセンサーのアップグレードではなく、別のカテゴリーの製品となっている理由は、インテリジェンスがどこに組み込まれているかにある。 Robotiqは、把持の解釈機能をグリッパー本体に移行させました。このデバイスは、把持品質の評価、滑りの兆候の検出、物体の姿勢推定、物体の中心合わせ、および高度な把持チェックを、ローカルでリアルタイムに実行し、その結果を、ホストコンピュータが解釈しなければならない生のデータストリームではなく、ラベル付けされたイベントとして報告します。 実際には、セルコントローラは、把持が安定しているか、部品が
指先での滑り具合を感知する際、圧力や振動データの「流れ」をそのまま受け取るのではなく、それ自体を答えへと変換しなければならない。 これが、接触点に演算機能を組み込む背後にある商業的論理である。ピッキングの決定を行うラインコントローラーや基盤モデルは、処理を続行するか、速度を落とすか、再試行するかを判断するために、生の触覚信号に対して推論を実行する必要はない。なぜなら、グリッパーがすでにその作業を完了し、判断結果を渡しているからである。 単に圧力を報告するだけのセンサーは診断情報に過ぎません。「この把持は失敗している」と報告するグリッパーは制御信号であり、この違いこそが、人間の介入や再トレーニングを必要とせずに生産ラインが行動に移せる要因なのです。2FCは、Robotiqが「Contact Core」と呼ぶより広範なソフトウェア層の一部でもあり、この層はNVIDIA Isaac Sim向けのシミュレーションアセット、ドライバー、制御パッケージ、およびグリッパーがデバイス上で実行するのと同じ接触情報を豊富に活用したスキルを提供し、「感知、学習、展開、改善」という定められたワークフローに従います。 このソフトウェアスタックは設計上、ロボットに依存せず、購入者を特定のロボットメーカーに縛り付けることなく、あらゆるロボットブランドで動作するように意図されており、GitHub上で公開されています。Robotiqは、既存の2F-85、 2F-140、TSF-85といった触覚指先センサーと並んで、同フレームワーク内の「Contact Ready」コンポーネントとしてリストアップしています。これは、同社が新モデル専用の特注スタックではなく、グリッパー製品ライン全体にわたって一貫したソフトウェアインターフェースを構築していることを示しており、複数のセルやロボットブランドにわたってツールを一度に標準化しようとしているインテグレーターにとっては重要な詳細です。 先月、Robotiqがシミュレーション資産やROSパッケージへのオープンソース化を推進したことを追っていた読者は、2FCをその戦略の単なる繰り返しではなく、同戦略のハードウェア側と捉えるべきだ。以前の取り組みにより、開発者はRobotiqコンポーネントを用いたシミュレーションやトレーニングを行うためのソフトウェアを手に入れた。 2FCは、シミュレーションから実稼働に移行した際に、そのソフトウェアが常に動作することを想定されていた物理的なグリッパーである。一方が欠けていれば不完全であり、
ソフトウェアのリリースから5週間後にハードウェアを発売したことは、Robotiqが事後にハードウェアのビジネスチャンスを見出したのではなく、あらかじめその順序を計画していたことを示唆している。また、Robotiqは既存の導入ユーザー向けに、意図的な移行経路も用意している。2F-85または2F-140の所有者は、触覚センシング機能を利用するためにグリッパーを交換する必要はない。 すでに所有しているグリッパーに、RobotiqのTSF触覚センサーフィンガーとAI Hub演算モジュールを追加するだけで済みます。また、ツールセンターポイントが同一のまま維持されるため、既存のロボットプログラムや学習済みモデルは、再調整なしでそのまま引き継ぐことができます。 このアップグレードパスは、新しいモデル番号よりも工場管理者にとって重要な意味を持ちます。なぜなら、これにより資本的な交換決定が段階的な追加投資へと変わり、また、これは複数年にわたる製品ロードマップを計画するベンダーと、単発のSKUを発売するベンダーとを区別する詳細な点だからです。
Robotiq社の製品資料に名前が挙げられている早期導入企業からは、一般出荷に先立ち、どのような企業が購入しているのかについて、かなり具体的な状況がうかがえます: Franka Roboticsは2F-85を自社のFR3 Duoプラットフォームと組み合わせており、SereactはCortex 2.0ソフトウェア内で2F-140を稼働させています。Skild AIは2F-85を自社のSkild Brainモデルに統合しており、 fruitcore roboticsはPLEXAプラットフォーム上で2F-85とRobotiqのHand-Eグリッパーを使用しており、Medra AIはMedra Lab 001で2F-140を稼働させ、Yango Tech Roboticsは2F-140を自社のYango Brainシステムと組み合わせている。 このリストに名を連ねる企業はすべて、プラットフォームを構築しているロボティクスまたはAI企業であり、組み立てラインにグリッパーを取り付けるだけの従来のメーカーではありません。これが、2FCが参入しようとしている市場の率直な実情です。 「フィジカルAI」の開発者たちがコンタクト・インテリジェンスの最初の顧客であり、実際に生産セルを運用する産業分野のバイヤーたちは、ハードウェアの実績が積み上がれば、Robotiqが次に獲得を目指しているターゲット層となる。
この順序を踏まえて、調達部門や運用部門はこの新製品発表を冷静に受け止めるべきでしょう。2FCはまだ出荷されておらず、2027年第1四半期を目標に予約注文を受け付けている段階です。
納期については、Robotiqは価格を公表しておらず、購入を検討している顧客には見積依頼を行うよう案内しています。現在、アーム先端ツールの予算を検討している工場にとって、これは2FCが2027年の設備投資計画に組み込まれるべきものであり、来四半期の生産ラインの改修対象ではないことを意味します。 すでに2F-85や2F-140グリッパーを運用しているチームにとって現実的な対応は、2FCの購入を決定する前に、TSF+AI-Hubによるアップグレード経路のコストを2FCの購入コストと比較検討することである。 また、購入を検討する企業は、組み込み型インテリジェンス機能セット(把持品質評価、スリップ検出、姿勢推定など)について、まず前述のAIおよびロボティクスインテグレーターによる検証が行われ、産業用ケーススタディはその一歩遅れて公開されることを想定すべきです。これは、これほど新しいコンポーネントにとっては通常の流れであり、製品が未完成であるという兆候ではありません。2027年第2四半期、夜勤で稼働しているコボットセルを想像してみてください。ラベルのないさまざまな種類のファスナーが載ったトレイが、2FC-85の下にスライドして所定の位置に収まります。 指が閉じると、グリッパー自身の演算機能によって把持の評価が行われ、把持開始から数百ミリ秒後に部品がずれる兆候を検知すると、アームがトレイから完全に離れる前に再中心化が行われます。監督者が駆けつける必要はありません。 これまでに見たことのない部品の形状に対応するために、ビジョンモデルが一晩で再学習されることもありません。ラインは単に動き続けるだけです。なぜなら、把持が適切かどうかという判断は、廊下の向こうのサーバールームではなく、把持を行う「手」そのものの中に存在するからです。
本記事は、2026年10月21日時点での企業の発表および公開された製品情報をまとめたものです。本記事は一般的な情報提供のみを目的としており、投資、財務、または専門的なアドバイスを構成するものではありません。











