
Robotiq 的 2FC 夹爪将抓取智能融入接触点
Robotiq 已开放 2FC 系列自适应夹爪(包括 2FC-85 和 2FC-140 型号)的预订。该系列将触觉传感器和板载计算单元直接集成到指节组件中,使机器人能够就地判断抓取质量并检测打滑情况,而无需依赖远程模型。 该夹爪提供两种行程规格,具备 200 万次循环的耐用性,配备单线缆以太网接口,并为现有 2F-85/2F-140 用户提供了升级路径。产品将于 2027 年第一季度开始发货;价格需另行报价。

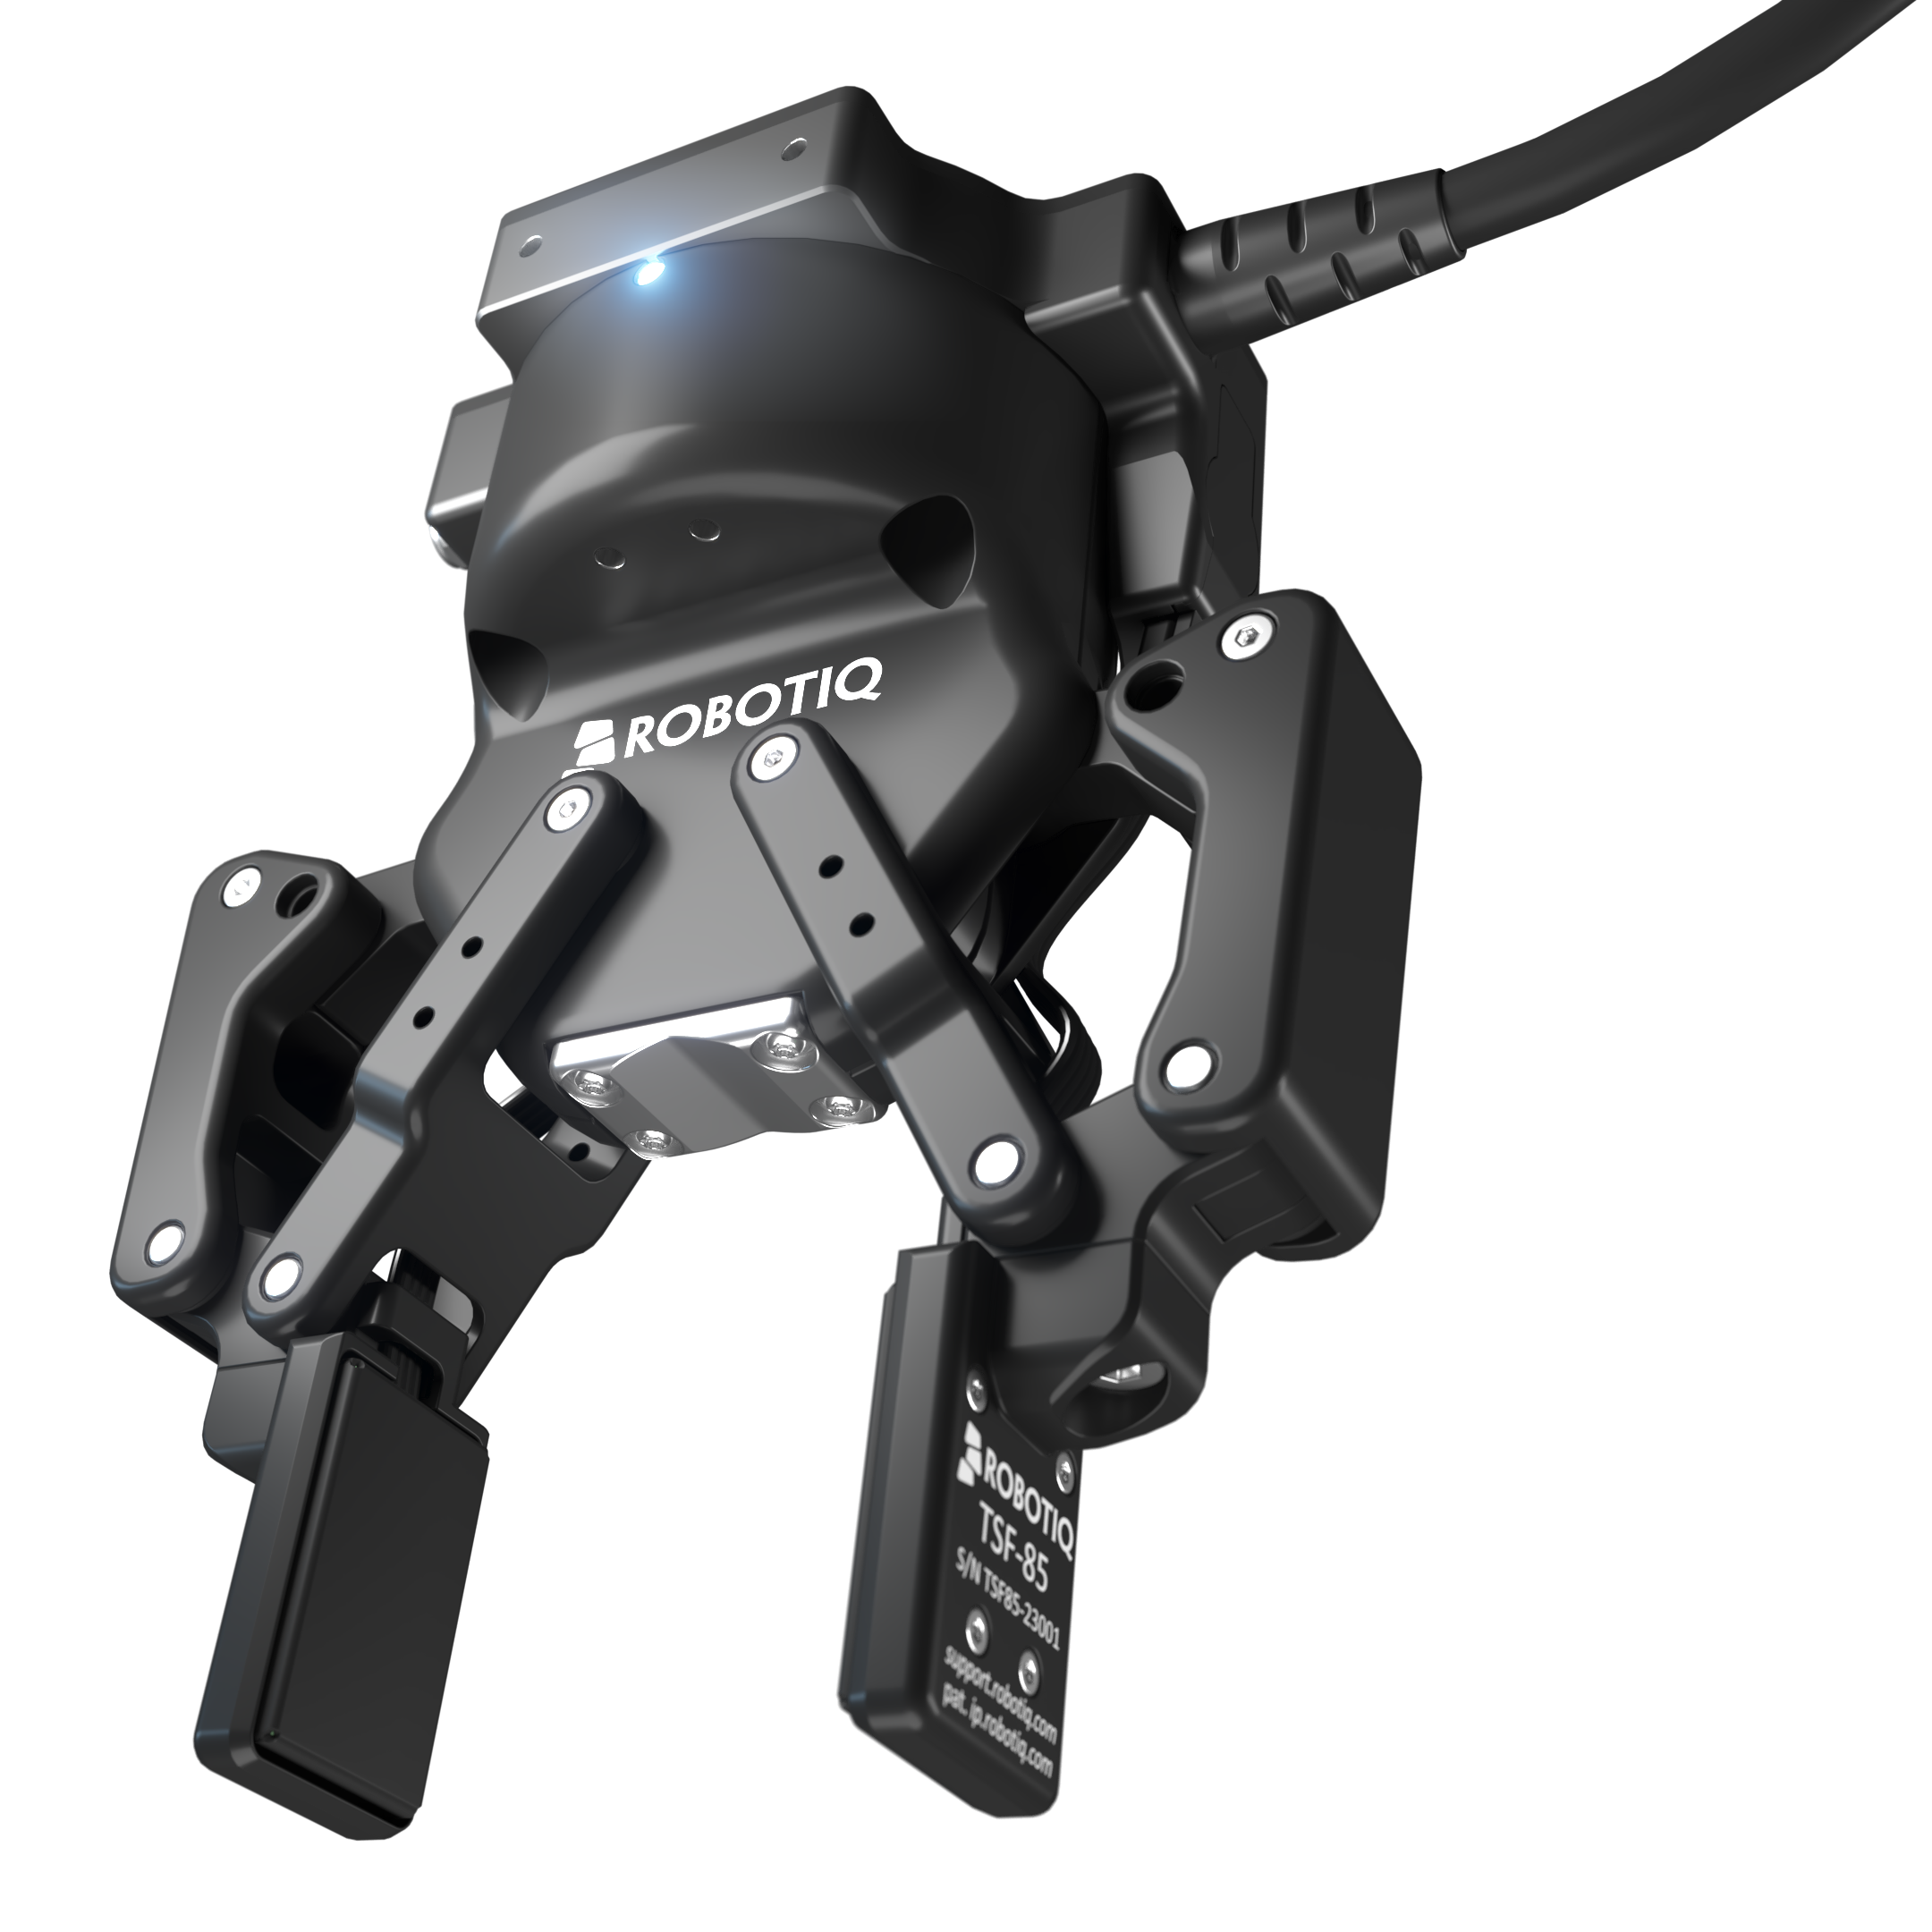
魁北克省莱维斯,2026年10月21日。 Robotiq 已开启 2FC 的预售。这款自适应夹爪将触觉传感和机载计算功能直接集成到指节组件中,因此机器人能够自主判断抓取质量,并实时接住滑落的零件,而无需等待远程视觉模型察觉掉落情况。 该产品将于2027年第一季度开始发货,提供2FC-85和2FC-140两种型号。
2FC旨在填补的这一空白,已成为业界不愿提及的尴尬之处。 过去几年间,物理人工智能领域一直致力于将计算能力投入到摄像头、语言模型和仿真中,教机器人以高度精妙的方式规划拾取序列、识别物体,并在杂乱环境中进行泛化学习。然而,在真正接受考验的那一瞬间——即手指闭合抓取零件的半秒钟内——这些智能都毫无用武之地。 机械臂即使配备最先进的视觉系统,在观察装满混合零部件的料箱时,仍可能掉落刚刚正确识别出的零件——因为视觉系统只能告诉它物体是什么,却无法判断它是否真的抓住了该物体、抓握力度如何,或是物体是否已开始滑动。 感知与接触之间的这一鸿沟,正是自动化单元停滞不前之处,也是系统集成商耗费数小时通过试错法重新调整抓取力道的地方,更是那些“支持AI”的机器人在拾取一袋螺丝钉等明显不需智能的任务中屡屡失败的原因。
Robotiq是一家成立于2008年、总部位于魁北克省莱维斯的夹具、传感器和机械臂末端执行器制造商,其业务正是建立在这一鸿沟的另一端:即机器人控制器与其应移动的物体之间的物理接口。 其2F-85和2F-140自适应夹爪在机器人的上下料、箱内取件和装配单元中已司空见惯,它们之所以受到青睐,更多是因为易于集成,而非其智能程度。 2FC正是该公司为赋予该硬件触觉感知及据此采取行动的判断能力所做的尝试,而无需将思考任务交给独立的控制单元。
技术规格
描述一种抓取器,其设计旨在回答一个比“这个物体是什么”更具体、更实用的问题:不是它是什么,而是它是如何被抓取的。 2FC-85和2FC-140均采用Robotiq的专利欠驱动机构,支持平行抓取和包围式抓取,行程分别为85毫米和140毫米, 最大夹持力达235牛顿,闭合速度为每秒20至150毫米。 Robotiq 将该机构的额定循环次数定为 200 万次,这一耐久性指标完全针对生产车间而非实验室环境。指尖传感器可采集 28 个 taxel 的压力数据、1,000 Hz 的振动数据(用于检测打滑),并通过三轴指尖惯性测量单元(IMU)获取姿态信息,同时还能采集本体感觉、速度和位置数据。 所有数据均基于共享时间基准以毫秒级精度进行时间戳记录,并通过一条同时传输电力的以太网电缆,经由单一统一的API对外输出。 最后这一点是采购团队会注意到的一个小小的集成优势:无需单独的转换板或额外布线来接入现有生产单元——而这正是 Robotiq 今年早些时候推出的仅具备触觉功能的指尖传感器所存在的缺陷。 有效载荷能力在 2.5 公斤至 5 公斤之间,具体取决于型号和抓取配置。这使得 2FC 在实际应用中仍与前代夹爪已能处理的协作机器人级零件、紧固件和工装处于同一重量级别,而非向需要完全不同夹爪系列的更重工业有效载荷方向发展。2FC之所以被归为不同类别的产品,而非简单的传感器升级,关键在于智能处理的位置。 Robotiq 将抓取分析功能移至夹爪本身:该设备可在本地实时执行抓取质量评估、早期打滑检测、物体姿态估计、物体居中以及高级抓取检查,并将结果以标记事件的形式报告,而非需要主机计算机进行解读的原始数据流。 实际上,单元控制器获得的是明确的答案:抓取是否稳固,工件是否
滑动——即它位于指尖的位置——它不再是压力和振动数据的“洪流”,而是必须自行将这些数据转化为答案。 这就是在接触点嵌入计算功能的商业逻辑:负责拾取决策的线控器或基础模型无需对原始触觉信号进行推理,就能判断是继续、减速还是重试,因为夹爪已经完成了这项工作并给出了结论。 仅报告压力的传感器属于诊断信息;而报告“此次抓取失败”的夹爪则属于控制信号,两者的区别在于:生产线无需人工干预或重新训练即可根据哪种信号采取行动。2FC 还位于 Robotiq 称为“Contact Core”的更广泛软件层之中,该层为 NVIDIA Isaac Sim 提供仿真资源、驱动程序、控制包以及抓手在设备上运行的那些丰富的接触技能,遵循“感知、训练、部署和改进”的既定工作流程。 该软件堆栈在设计上不依赖特定机器人品牌,旨在兼容各品牌机器人,而非将买家锁定在某一家机械臂制造商,并且该软件在 GitHub 上公开托管。Robotiq 在该框架内将 2FC-85 和 2FC-140 列为“Contact Ready”组件,与现有的 2F-85、 2F-140 和 TSF-85 触觉指尖并列,这表明该公司正在为整个夹爪产品线构建一个统一的软件接口,而非仅针对新型号开发定制化软件栈——这一细节对于任何试图同时在多个生产单元和机器人品牌间实现工具标准化系统集成的集成商而言都至关重要。 关注过上个月 Robotiq 在仿真资产和 ROS 软件包方面开源举措的读者,应将 2FC 视为该战略中硬件部分的体现,而非该战略的重复:此前的举措为开发人员提供了用于模拟和训练 Robotiq 组件的软件; 而 2FC 正是该软件在脱离模拟环境后本应运行的实体夹爪。二者缺一不可,且
在软件发布五周后推出硬件,这表明Robotiq是事先规划了这一流程,而非事后才发现硬件方面的商机。Robotiq 还为其现有用户群体精心设计了一条升级路径。2F-85 或 2F-140 的用户无需更换夹爪即可获得触觉感知功能: 只需在现有夹具上加装Robotiq的TSF触觉传感器指尖和AI Hub计算模块即可;由于工具中心点保持不变,现有的机器人程序和训练好的模型无需修改即可直接沿用。 对于工厂经理而言,这种升级路径比新的型号编号更为重要,因为它将一项资本性设备更换决策转变为渐进式的附加升级,而正是这种细节,区分了那些规划多年产品路线图的供应商与仅推出单次 SKU 的供应商。
Robotiq 产品资料中列出的早期采用者,为正式发货前谁在购买提供了相当具体的参考: Franka Robotics 正在将其 2F-85 与 FR3 Duo 平台搭配使用;Sereact 正在其 Cortex 2.0 软件中运行 2F-140;Skild AI 已将 2F-85 与其 Skild Brain 模型集成; fruitcore robotics 在其 PLEXA 平台上同时使用 2F-85 和 Robotiq 的 Hand-E 夹爪,Medra AI 在其 Medra Lab 001 中运行 2F-140,而 Yango Tech Robotics 则将 2F-140 与 Yango Brain 系统配对使用。 名单上的每一家公司都是正在构建平台的机器人或人工智能企业,而非将夹爪安装在装配线上的传统制造商——这正是 2FC 即将进入的市场现状: 物理人工智能开发者是“接触智能”的首批客户,而真正运营生产单元的工业买家,则是 Robotiq 寄望于在硬件积累一定业绩后跟进的目标群体。
这一时间顺序应当让采购和运营团队在解读此次发布时保持理性。2FC目前尚未发货,目前正在接受预订,预计将于2027年第一季度交付。
交货时间窗口尚未确定,且Robotiq尚未公布价格,而是建议感兴趣的买家提交报价申请。对于目前正在评估机器人末端执行器预算的工厂而言,这意味着2FC应纳入2027年的资本计划,而非下个季度的生产线升级方案, 对于已经在使用 2F-85 或 2F-140 抓手的团队而言,务实的做法是在决定购买 2FC 之前,先将 TSF 加 AI-Hub 的升级路径与 2FC 的采购成本进行对比评估。 买家还应预期,嵌入式智能功能集(包括抓取质量评分、打滑检测、姿态估计等)将首先由上述人工智能和机器人系统集成商进行验证,而工业案例研究则会稍后推出——对于如此新颖的组件而言,这属于正常流程,而非产品尚未准备就绪的迹象。试想一下,在2027年第二季度,一个协作机器人工作单元正在执行夜班作业,一盘混合且未标记的紧固件滑入2FC-85机器人下方就位。 手指闭合,夹具自身的计算系统对抓取动作进行评分,在抓取开始后的几百毫秒内,若检测到零件开始位移,便会发出警报,并在机械臂完全抬离托盘之前重新对准。无需任何监督人员上前干预。 无需在夜间重新训练视觉模型来处理它从未见过的零件形状。生产线只是继续运转,因为关于抓取是否成功的判断现在由执行抓取的机械手本身做出,而不是在走廊尽头的服务器机房里。
本文综合了截至2026年10月21日的公司声明和公开产品信息。本文仅供一般参考,不构成投资、财务或专业建议。











