
Der 2FC-Greifer von Robotiq bringt Greifintelligenz direkt an die Kontaktstelle
Robotiq hat Vorbestellungen für den 2FC eröffnet, eine adaptive Greiferreihe (2FC-85 und 2FC-140), bei der taktile Sensoren und eine integrierte Recheneinheit direkt in die Fingerbaugruppe eingebettet sind, sodass ein Roboter die Greifqualität beurteilen und ein Verrutschen lokal erkennen kann, anstatt sich auf ein entferntes Modell zu verlassen. Der Greifer ist in zwei Hubgrößen mit einer Lebensdauer von 2 Millionen Zyklen, einer Ein-Kabel-Ethernet-Schnittstelle und einem Upgrade-Pfad für bestehende Besitzer von 2F-85/2F-140 erhältlich. Die Auslieferung beginnt im ersten Quartal 2027; die Preise werden auf Anfrage mitgeteilt.

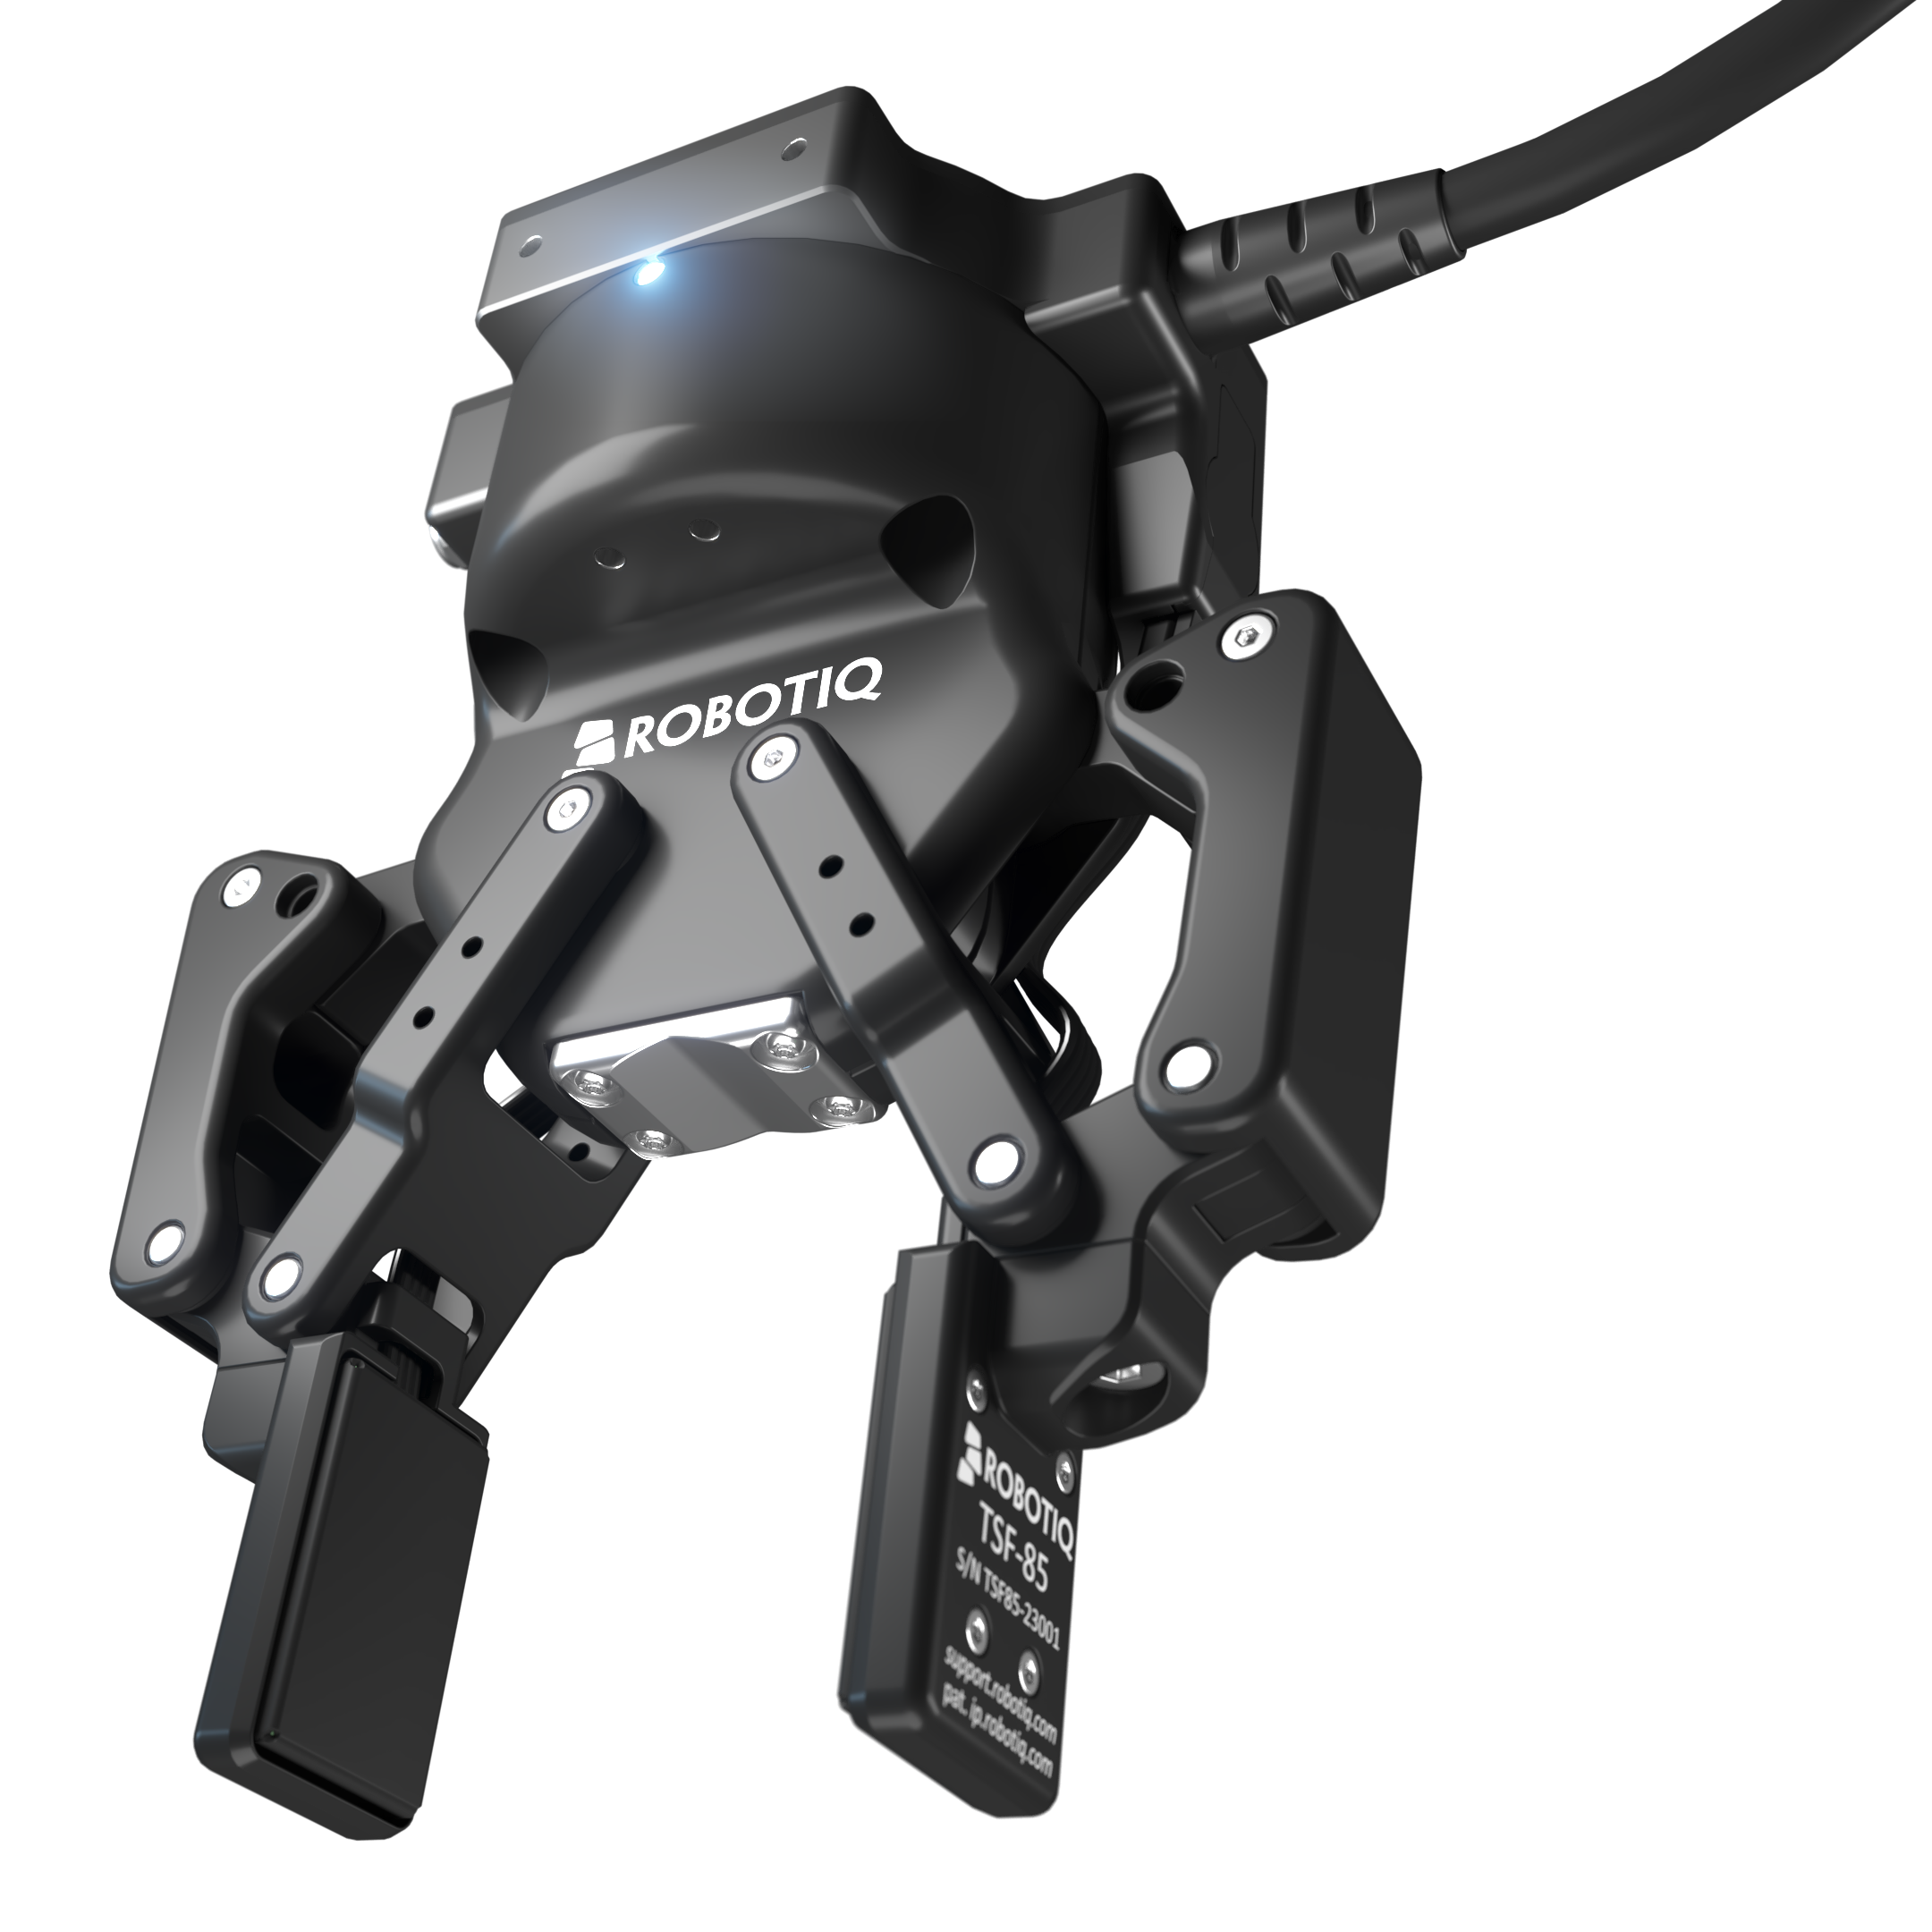
Lévis, Québec, 21. Oktober 2026. Robotiq hat die Vorbestellungen für den 2FC eröffnet, einen adaptiven Greifer, bei dem taktile Sensorik und integrierte Rechenleistung direkt in die Fingerbaugruppe eingebaut sind, sodass ein Roboter die Qualität seines eigenen Griffs selbst beurteilen und ein verrutschendes Teil in Echtzeit auffangen kann, anstatt darauf zu warten, dass ein entferntes Bildverarbeitungssystem den Sturz bemerkt. Die Auslieferung beginnt im ersten Quartal 2027; der Greifer wird in den Modellen 2FC-85 und 2FC-140 angeboten.
Die Lücke, die der 2FC schließen soll, ist zu einem stillen Ärgernis der Branche geworden. Im Bereich der physikalischen KI wurden in den letzten Jahren enorme Rechenkapazitäten in Kameras, Sprachmodelle und Simulationen investiert, um Robotern beizubringen, Aufnahmesequenzen zu planen, Objekte zu erkennen und sich mit großer Raffinesse auf unübersichtliche Umgebungen einzustellen. Doch all diese Intelligenz spielt in dem einen entscheidenden Moment keine Rolle – jener halben Sekunde, in der sich ein Finger um ein Teil schließt. Ein Roboterarm kann mit einem hochmodernen Bildverarbeitungssystem einen Behälter mit gemischten Bauteilen beobachten und dennoch das gerade korrekt identifizierte Teil fallen lassen, denn das Sehen sagt ihm nur, was ein Objekt ist – nicht, ob er es tatsächlich hält, wie fest er es hält oder ob es bereits zu rutschen begonnen hat. Genau in dieser Lücke zwischen Wahrnehmung und Kontakt kommen automatisierte Fertigungszellen ins Stocken, verbringen Integratoren Stunden damit, die Greifkraft durch Versuch und Irrtum neu abzustimmen, und scheitern „KI-fähige“ Roboter immer wieder bei eindeutig unintelligenten Aufgaben wie dem Aufnehmen eines Beutels mit Schrauben.
Robotiq, der 2008 gegründete Hersteller von Greifern, Sensoren und End-of-Arm-Werkzeugen mit Sitz in Lévis, Québec, hat sein Geschäft auf der anderen Seite dieser Lücke aufgebaut: der physischen Schnittstelle zwischen einer Robotersteuerung und dem Objekt, das sie bewegen soll. Seine adaptiven Greifer 2F-85 und 2F-140 sind ein vertrauter Anblick an kollaborativen Roboterarmen in Maschinenbeschickungs-, Bin-Picking- und Montagezellen und werden mehr für ihre einfache Integration als für ihre Intelligenz geschätzt. Mit dem 2FC versucht das Unternehmen, dieser Hardware einen Tastsinn und die Fähigkeit zu verleihen, entsprechend zu handeln, ohne das Denken an eine separate Steuereinheit zu delegieren.
Die technischen Daten
Beschreiben Sie einen Greifer, der darauf ausgelegt ist, eine spezifischere und praxisnützlichere Frage zu beantworten als „Was ist dieses Objekt?“: nicht, was es ist, sondern wie es gehalten wird. Sowohl der 2FC-85 als auch der 2FC-140 nutzen den von Robotiq patentierten unteraktuierten Mechanismus, der sowohl parallele als auch umschließende Greifbewegungen unterstützt, mit einem Hub von 85 mm bzw. 140 mm, eine Greifkraft von bis zu 235 Newton sowie Schließgeschwindigkeiten von 20 bis 150 mm pro Sekunde. Robotiq gibt für den Mechanismus eine Lebensdauer von 2 Millionen Zyklen an – ein Wert, der eindeutig auf Produktionsumgebungen und nicht auf Laborbedingungen ausgerichtet ist. Fingerspitzen-Sensoren erfassen den Druck mit einer Auflösung von 28 Taxeln, Vibrationen bei 1.000 Hz zur Schlupferkennung sowie die Ausrichtung über eine dreiachsige Fingerspitzen-IMU, neben Propriozeptions-, Geschwindigkeits- und Positionsdaten. Alle Daten werden mit einer Genauigkeit im Millisekundenbereich auf eine gemeinsame Zeitreferenz abgestempelt und über eine einzige einheitliche API via eines einzigen Ethernet-Kabels bereitgestellt, das gleichzeitig die Stromversorgung übernimmt. Dieses letzte Detail ist ein kleiner Integrationsvorteil, den Beschaffungsteams zu schätzen wissen werden: Es ist keine separate Konvertierungsplatine oder zusätzliche Kabelverlegung erforderlich, um das System in eine bestehende Zelle zu integrieren – ein Nachteil des reinen taktilen Fingerspitzen-Sensors, den Robotiq Anfang dieses Jahres auf den Markt gebracht hatte. Die Tragkraft liegt je nach Modell und Greifkonfiguration zwischen 2,5 kg und 5 kg, wodurch der 2FC in derselben praktischen Gewichtsklasse bleibt wie die Teile, Befestigungselemente und Werkzeuge im Cobot-Maßstab, die seine Vorgängergreifer bereits handhaben, anstatt ihn in Richtung schwererer industrieller Lasten zu verschieben, für die eine völlig andere Greiferfamilie erforderlich wäre.Was den 2FC zu einer eigenständigen Produktkategorie macht – und nicht nur zu einem Sensor-Upgrade –, ist die Frage, wo die Intelligenz angesiedelt ist. Robotiq hat die Interpretation des Greifvorgangs auf den Greifer selbst verlagert: Das Gerät führt lokal und in Echtzeit eine Bewertung der Greifqualität, die Erkennung beginnenden Schlupfs, die Schätzung der Objektlage, die Zentrierung des Objekts sowie eine erweiterte Greifprüfung durch und meldet die Ergebnisse als beschriftete Ereignisse statt als Rohdatenstrom, den ein Host-Computer interpretieren muss. In der Praxis erhält eine Zellsteuerung eine klare Antwort darauf, ob der Griff sicher ist und ob das Teil
Das Gerät rutscht dort, wo es in den Fingern liegt, und statt eines Stroms aus Druck- und Vibrationsdaten muss es diese Antworten selbst generieren. Das ist die wirtschaftliche Logik hinter der Einbettung von Rechenleistung am Kontaktpunkt: Ein Liniencontroller oder ein Grundmodell, das Greifentscheidungen trifft, muss keine Inferenz auf rohen taktilen Signalen durchführen, um zu wissen, ob es fortfahren, verlangsamen oder einen erneuten Versuch unternehmen soll, da der Greifer diese Arbeit bereits erledigt und ein Ergebnis übermittelt hat. Ein Sensor, der lediglich Druckwerte meldet, liefert diagnostische Informationen. Ein Greifer, der meldet: „Dieser Greifvorgang schlägt fehl“, sendet ein Steuersignal – und genau dieser Unterschied bestimmt, worauf eine Produktionslinie reagieren kann, ohne dass ein Mensch oder ein Nachtrainieren in den Prozess eingebunden werden muss.Der 2FC ist zudem Teil einer übergeordneten Softwareebene, die Robotiq als „Contact Core“ bezeichnet. Diese stellt Simulationsressourcen für NVIDIA Isaac Sim, Treiber, Steuerungspakete sowie dieselben kontaktbasierten Fähigkeiten bereit, die der Greifer geräteintern ausführt – und zwar gemäß einem festgelegten Arbeitsablauf aus Erfassen, Trainieren, Einsetzen und Verbessern. Dieser Software-Stack ist von Grund auf roboterunabhängig konzipiert und soll markenübergreifend funktionieren, anstatt einen Käufer an einen bestimmten Roboterhersteller zu binden; er wird offen auf GitHub bereitgestellt. Robotiq listet den 2FC-85 und den 2FC-140 als „Contact Ready“-Komponenten innerhalb desselben Frameworks neben den bereits vorhandenen taktilen Fingerspitzen 2F-85, 2F-140 und TSF-85 taktilen Fingerspitzen auf – was darauf hindeutet, dass das Unternehmen eine einheitliche Software-Schnittstelle für seine gesamte Greiferreihe entwickelt, anstatt einen maßgeschneiderten Stack nur für das neue Modell zu erstellen. Dies ist ein wichtiges Detail für jeden Integrator, der versucht, die Werkzeugausstattung über mehrere Zellen und Roboter-Marken hinweg gleichzeitig zu standardisieren. Leser, die im vergangenen Monat Robotiqs Open-Source-Offensive im Bereich Simulationsressourcen und ROS-Pakete verfolgt haben, sollten den 2FC als die Hardware-Komponente derselben Strategie betrachten und nicht als deren Wiederholung: Der frühere Schritt stellte Entwicklern Software zur Verfügung, um mit Robotiq-Komponenten zu simulieren und zu trainieren; der 2FC ist der physische Greifer, auf dem diese Software stets laufen sollte, sobald sie die Simulationsphase verlassen hat. Das eine ohne das andere ist unvollständig, und
Die Markteinführung der Hardware fünf Wochen nach der Software lässt darauf schließen, dass Robotiq den Ablauf geplant hat, anstatt erst im Nachhinein eine Möglichkeit für die Hardware entdeckt zu haben.Robotiq hat zudem bewusst einen einfachen Einstieg für seine bestehende Kundenbasis geschaffen. Besitzer eines 2F-85 oder 2F-140 müssen ihren Greifer nicht austauschen, um taktile Sensorik zu erhalten: Sie können den bereits vorhandenen Greifer um die taktilen TSF-Sensor-Fingerspitzen von Robotiq sowie ein AI-Hub-Rechenmodul erweitern, und da der Werkzeugmittelpunkt identisch bleibt, lassen sich bestehende Roboterprogramme und trainierte Modelle ohne Nacharbeit übernehmen. Dieser Upgrade-Pfad ist für einen Werksleiter wichtiger als die neuen Modellnummern, da er eine Entscheidung über eine Kapitalinvestition in eine schrittweise Erweiterung verwandelt – und genau diese Art von Detail unterscheidet einen Anbieter, der eine mehrjährige Produkt-Roadmap plant, von einem, der eine einmalige SKU auf den Markt bringt.
Die in den eigenen Produktunterlagen von Robotiq genannten Early Adopters vermitteln ein recht konkretes Bild davon, wer bereits vor dem allgemeinen Versand der Produkte zu den Käufern zählt: Franka Robotics kombiniert den 2F-85 mit seiner FR3-Duo-Plattform, Sereact setzt den 2F-140 in seiner Cortex-2.0-Software ein, Skild AI hat den 2F-85 in sein „Skild Brain“-Modell integriert, fruitcore robotics setzt den 2F-85 und den Hand-E-Greifer von Robotiq auf seiner PLEXA-Plattform ein, Medra AI nutzt den 2F-140 in seinem Medra Lab 001, und Yango Tech Robotics hat den 2F-140 mit seinem Yango-Brain-System kombiniert. Jeder Name auf dieser Liste steht für ein Robotik- oder KI-Unternehmen, das eine Plattform aufbaut – noch handelt es sich nicht um einen traditionellen Hersteller, der einen Greifer an eine Montagelinie anschraubt. Dies ist die tatsächliche Marktsituation, in die die 2FC-Serie eintritt: Entwickler physischer KI-Lösungen sind die ersten Kunden für „Contact Intelligence“, und die industriellen Einkäufer, die tatsächlich Produktionszellen betreiben, sind die Zielgruppe, auf die Robotiq setzt, sobald die Hardware eine Erfolgsbilanz vorweisen kann.
Diese Abfolge sollte die Einschätzung dieser Markteinführung durch Beschaffungs- und Betriebsteams relativieren. Der 2FC wird noch nicht ausgeliefert; es werden Vorbestellungen für das erste Quartal 2027 entgegengenommen.
Lieferzeitraum, und Robotiq hat noch keine Preise veröffentlicht, sondern verweist interessierte Käufer stattdessen auf eine Angebotsanfrage. Für ein Werk, das derzeit das Budget für End-of-Arm-Werkzeuge evaluiert, bedeutet dies, dass der 2FC in den Investitionsplan für 2027 gehört und nicht als kurzfristige Lösung für das nächste Quartal in Betracht kommt, und für Teams, die bereits mit 2F-85- oder 2F-140-Greifern arbeiten, ist es realistisch, den Upgrade-Pfad „TSF plus AI-Hub“ mit dem Kauf eines 2FC zu vergleichen, bevor sie sich für eine der beiden Optionen entscheiden. Käufer sollten zudem damit rechnen, dass die Funktionen der integrierten Intelligenz – darunter die Bewertung der Greifqualität, die Schlupferkennung und die Posenschätzung – zunächst von den oben genannten KI- und Robotik-Integratoren validiert werden, während industrielle Fallstudien erst etwas später folgen werden. Dies entspricht der üblichen Vorgehensweise bei einer so neuen Komponente und ist kein Anzeichen dafür, dass das Produkt noch nicht ausgereift ist.Stellen Sie sich eine Cobot-Zelle vor, die im zweiten Quartal 2027 die Nachtschicht absolviert, während ein Tablett mit gemischten, unbeschrifteten Befestigungselementen unter einen 2FC-85 gleitet. Die Finger schließen sich, der Greifer bewertet den Griff anhand seiner eigenen Rechenleistung, meldet ein Teil, das sich wenige hundert Millisekunden nach dem Ergreifen zu verschieben beginnt, und zentriert es neu, noch bevor der Arm das Tablett überhaupt verlässt. Kein Aufseher muss herüberkommen. Kein Bildverarbeitungsmodell muss über Nacht neu trainiert werden, um eine bisher unbekannte Teileform zu verarbeiten. Die Produktionslinie läuft einfach weiter, denn die Entscheidung darüber, ob der Griff korrekt ist, trifft nun die Greifhand selbst und nicht mehr ein Serverraum am Ende des Flurs.
Dieser Artikel fasst Unternehmenserklärungen und öffentliche Produktangaben vom 21.10.2026 zusammen. Er dient ausschließlich allgemeinen Informationszwecken und stellt keine Anlage-, Finanz- oder Fachberatung dar.











