
哈珀·亞當斯大學測試人形機器人執行一般農場勞務
位於英格蘭什羅普郡的哈珀·亞當斯大學,正研究將類人型機器人應用於農業,以解決長期存在的季節性勞動力短缺問題。 該計畫由費爾南多·奧阿特·切恩(Fernando Auat Cheein)教授領銜,主張具備與人體相仿自由度的一般用途類人型機器人,能夠執行收割、播種和除草等多項任務,這與當今僅能執行單一任務的農業機器人截然不同。 這項研究旨在與人類勞動力協同作業,並運用「軟體經濟學」的原理——當某項任務被優化後,即可在數千台機器人上進行複製。
曙光灑落在什羅普郡的一片果園上,晨霧纏繞在成排的蘋果樹間。一個身影有條不紊地沿著果樹行移動,伸出精準靈活的手臂探入樹冠,摘下熟透的紅蘋果。 但這並非來自東歐的季節性勞工,也不是正在放暑假的當地學生。這是一台類人型機器人,其金屬關節與感測器陣列在晨光中閃閃發光,正執行著這項數千年來定義人類農業勞動的任務。 在英格蘭的哈珀·亞當斯大學(Harper Adams University)這所農業學府,這幅近未來的場景正迅速從科幻小說轉化為應用研究——該校於2026年7月30日公開展示了其關於人形農業機器人的研究成果。
農業部門——特別是在英國——一直正面臨著結構性的勞動力危機。自2020年以來,英國園藝業便持續面臨季節性勞動力短缺的問題。 由於「季節性勞工簽證」名額設有上限,某些季節甚至出現果實因缺乏足夠人手採收而懸掛枝頭腐爛的情況。這個人力缺口推動了農業自動化的急速發展,但迄今為止的解決方案大多零散且僅針對特定任務。 哈珀·亞當斯大學(Harper Adams University)提議對此範式進行根本性轉變,從訂製化機械轉向通用型類人型平台。
哈珀·亞當斯大學工程學教授兼機器人專家費爾南多·奧阿特·切恩(Fernando Auat Cheein)正主導這項構想。他主張,類人型機器人代表了農業自動化的下一個階段。其核心論點在於這些機器的物理架構。由於類人型機器人擁有與人體相同的自由度,因此單一
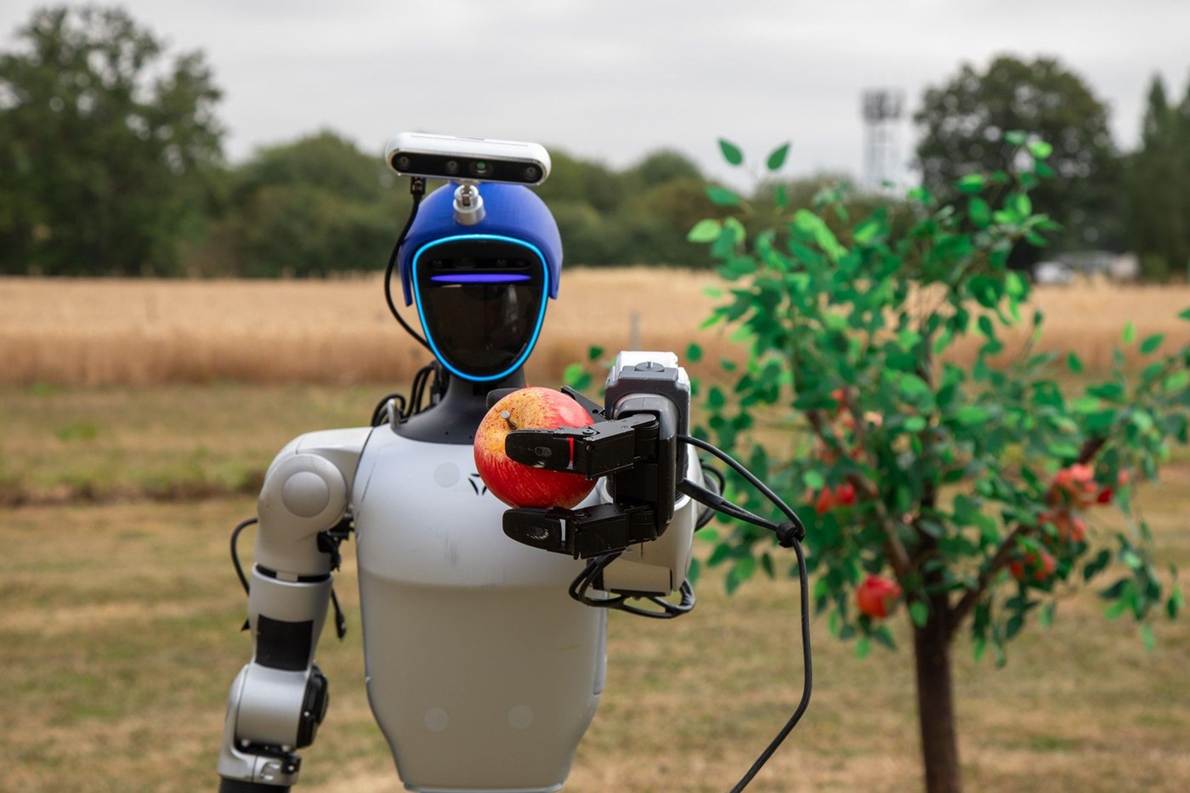
通用型機器人理論上能夠解決眾多農業問題。這與當前這一代專為特定任務設計、僅能執行單一功能的農業機器人形成鮮明對比——後者需要針對除草、噴灑或收割等不同作業分別進行資本投資。這些類人型機器人的目標任務涵蓋了整個農業週期。研究範圍包括收割、種植、修剪、播種、澆水及除草。該專案的示範影像顯示,一臺類人型機器人在果園中採摘紅蘋果,展現了處理嬌嫩水果所需的靈巧度。 此方法背後的經濟邏輯根植於軟體的可擴展性。一旦某項特定任務——例如識別並採摘成熟的蘋果而不造成壓傷——在單一機器人上臻於完善,該程式碼便能立即複製到由一千台或更多機器人組成的機隊中。 這種「一次複製、隨處部署」的模式,正是區分類人型機器人與客製化農業機器人的軟體經濟學論點——後者每遇到新的作物或任務,都必須重複投入工程成本。
通用型類人機器人與農業自動化的運用邏輯
農業領域向通用型類人機器人的轉變,為農場經營者帶來了新的經濟模式。數十年來,農業自動化的策略一直是製造更大、更高效的機器,例如自主拖拉機或龐大的聯合收割機。 這些機器在耕作或穀物收割等大面積作業上極為高效,但缺乏種植特產作物、水果和蔬菜所需的手部靈巧度。類人型機器人的做法試圖在維持規模經濟效益的同時,解決這項靈巧度問題。
對農場經營者而言,關鍵指標是每公斤採收農產品的成本,相較於季節性人力成本。目前,尚無關於該指標的明確數據,
類人型設計,而這種缺失本身就清楚表明,這項技術仍堅定地處於研究階段。然而,其理論上的優勢卻相當顯著。 一款能在冬季修剪、春季種植、夏季除草、秋季收穫的單一人形機器人平台,其利用率遠高於每年有十個月閒置的專用草莓採收機器人。英國的現況在此尤為相關。季節性勞動力嚴格的配額限制,使英國成為通用型農業機器人的早期經濟試驗場。當人力成本因供應限制而人為上漲時,機器人替代方案的投資報酬率便會更早變得極具吸引力。鑑於其機構歷史,哈珀·亞當斯大學(Harper Adams University)具備領銜這項研究的絕佳條件。 該校自 2017 年起推動「免人工公頃」(Hands Free Hectare)計畫,這是首個成功在田間完全不需人力即可種植並收穫穀物作物的專案。這項開創性計畫證明了自主機械能夠管理完整的作物生長週期,但其運作依賴的是傳統農機的規模優勢,而非人工的精細操作能力。
目前在農業領域中,人形機器人正在接受哪些具體任務的測試?
哈珀·亞當斯大學的人形機器人正在接受廣泛的農業任務測試,包括收割、種植、修剪、播種、澆水和除草。目標是利用單一通用平台——具備類人自由度——來執行農作週期中的多項工作,從而取代大量單一任務機器人的需求。
將這些機器人整合到現有的農場環境中,是這項研究的主要重點。奧阿特·切恩(Auat Cheein)教授強調「共存」的框架,並指出機器人需要具備社交技能,才能與人類有效協同作業。該
該計畫的明確目標在於合作,而非全面取代農場勞動力。這種合作模式對於獲得農場工人及經營者的接納至關重要,因為他們必須相信機器能在共享空間中安全運作。在農場這類非結構化環境中,將複雜的感測器數據轉化為實際動作,其技術挑戰極為艱鉅。 不妨將其想像成教導一名幼兒如何採摘覆盆子而不將其壓爛,但這名幼兒是由金屬和矽構成的,而覆盆子灌木正隨風搖曳,且在特定光線條件下,葉片的外觀與果實極為相似。 機器人必須不斷即時調整其抓握方式、視覺處理及空間感知能力,這項壯舉需要巨大的運算能力與極其精密的物理致動器。
果園中的舉證責任
儘管具備理論上的優勢,人形農業機器人邁向商業可行性的道路仍充滿挑戰。農業領域素有「機器人墳場」之稱,相關案例屢見不鮮。總部位於英國的新創公司「Small Robot Company」,儘管曾獲得大量媒體曝光且初期前景看好,仍於 2024 年倒閉,該公司專門開發輕量級的自主田間機器人。 果園和田地堪稱最艱鉅的機器人作業環境之一。這些環境光線變化多端、葉片與樹枝造成持續遮擋、天氣難以預測,且農產品嬌嫩易損。
殘酷的現實是,類人型外觀不僅大幅增加了成本,還帶來了機械結構的脆弱性,而這正是輪式或門式平台完全能夠避免的問題。 配備簡易機械臂的輪式機器人,其穩定性天生優於必須在不平整、泥濘地形上不斷維持平衡的雙足類人型機器人,且製造成本往往更低。類人型陣營必須承擔舉證責任,證明這些額外的
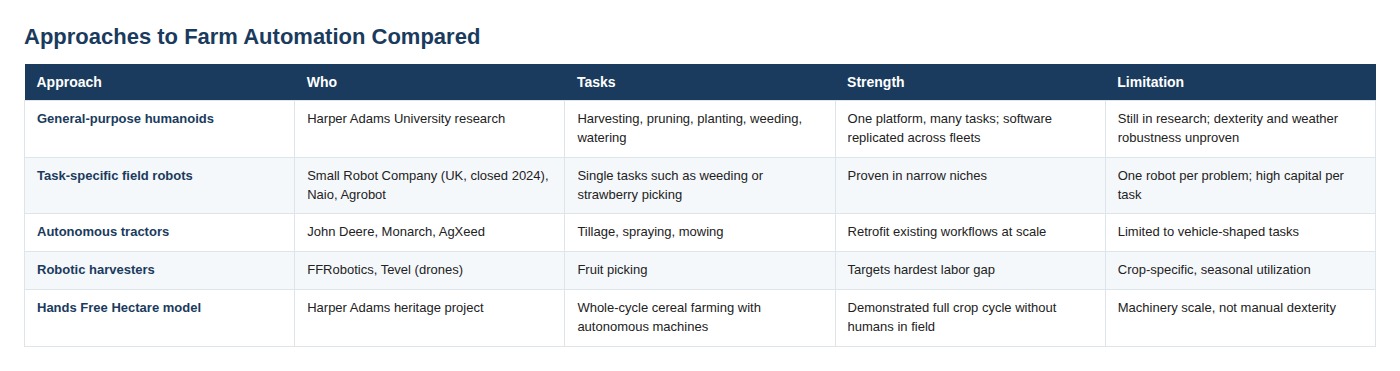
人體形態的多功能性,其優勢遠勝於日益增加的複雜性與成本。對比各種農業自動化方案,可凸顯這些取捨。雖然通用型類人機器人有望以單一平台執行多種任務,但在實驗室以外的環境中,其靈巧度與耐候性仍未經實證。專項田間機器人雖已在特定利基領域證明其價值,但每項任務所需的資本投入卻相當高。 自主拖拉機雖擅長大規模改造現有工作流程,但僅限於執行與車輛形態相關的任務。
農業自動化策略比較
下表概述了當前農業自動化的現況,並將類人型機器人方案與現有技術進行比較。
開發農業用類人型機器人不僅僅是一項技術性嘗試;更是對糧食生產勞動力經濟學根本性轉變的回應。隨著全球人口增長與農業勞動力供應萎縮,推動自動化的壓力只會日益加劇。 哈珀·亞當斯大學這類專案的成敗,將對未來數十年我們如何種植與收穫糧食產生深遠影響。
從研究階段過渡到商業化部署,將需要在硬體耐用性與軟體智慧方面取得重大進展。這些機器人必須能夠承受日常農務工作的嚴苛考驗——從冰雨到烈日——同時仍能持續以高精度執行精密任務。 關於軟體經濟學的論點——即一旦某項任務被完善,便可無限複製——雖極具說服力,但其前提是
該硬體平台必須具備足夠的穩定性,才能在實際環境中可靠地執行該軟體。農業界正密切關注這些發展動態。 採購經理、採購主管及農場經營者正評估這些先進系統的潛在投資回報率。靈活且能同時執行多項任務的機器人勞動力所帶來的前景極具吸引力,特別是在面臨嚴重勞動力短缺的地區。然而,高昂的初期資本成本,以及該技術在商業環境中尚未經實證的特性,仍是阻礙其採用的重大障礙。
哈珀·亞當斯大學(Harper Adams University)的研究,是探索人形機器人在農業領域可行性的關鍵一步。該專案透過聚焦於人形外觀所具備的獨特能力,正不斷拓展農業自動化的可能性邊界。 這些機器最終是否會成為果園和田間的常見景象仍有待觀察,但推動其發展的經濟與人口壓力是不容否認的。
將先進機器人技術整合至農業中是一個複雜且持續的過程,需要工程師、農藝學家與農場經營者之間的協作。 其目標並非完全取代人力,而是為了增強人類勞工的能力,並解決最迫切的勞動力短缺問題。隨著技術日趨成熟,我們可預期將有更多精密且功能強大的機器人系統進入農業市場,從根本上改變我們的糧食生產方式。
免責聲明:本文僅供參考,並不構成投資建議,亦不代表對文中提及公司所作任何聲明的認可或核實。














