
Die Harper Adams University testet humanoide Roboter für allgemeine landwirtschaftliche Arbeiten
Die Harper Adams University in Shropshire, England, erforscht den Einsatz humanoider Roboter in der Landwirtschaft, um den anhaltenden saisonalen Arbeitskräftemangel zu beheben. Unter der Leitung von Professor Fernando Auat Cheein geht das Projekt davon aus, dass universell einsetzbare humanoide Roboter, deren Bewegungsfreiheit der des menschlichen Körpers entspricht, im Gegensatz zu den heutigen, auf eine einzige Aufgabe beschränkten Landwirtschaftsrobotern vielfältige Aufgaben wie Ernten, Pflanzen und Unkrautjäten ausführen können. Ziel der Forschung ist die Zusammenarbeit mit menschlichen Arbeitskräften unter Nutzung der Software-Ökonomie, bei der eine perfektionierte Aufgabe auf Tausende von Robotern übertragen werden kann.
Die Morgendämmerung bricht über einem Obstgarten in Shropshire an, während der Morgennebel an den Reihen der Apfelbäume haftet. Eine Gestalt bewegt sich methodisch die Reihe entlang und greift mit präzisen, beweglichen Händen in die Baumkronen, um reife rote Früchte zu pflücken. Doch es handelt sich hierbei weder um einen Saisonarbeiter aus Osteuropa noch um einen einheimischen Studenten in den Sommerferien. Es ist ein humanoider Roboter, dessen Metallgelenke und Sensoren im frühen Licht schimmern, während er eine Aufgabe ausführt, die die landwirtschaftliche Arbeit des Menschen seit Jahrtausenden geprägt hat. Dieses Szenario der nahen Zukunft wandelt sich rasch von Science-Fiction zu angewandter Forschung an der Harper Adams University, der landwirtschaftlichen Hochschule in England, die am 30. Juli 2026 ihre Arbeiten zu humanoiden Landwirtschaftsrobotern öffentlich vorstellte.
Der Agrarsektor, insbesondere im Vereinigten Königreich, hat mit einem strukturellen Arbeitskräftemangel zu kämpfen. Seit 2020 sieht sich der britische Gartenbausektor mit anhaltendem saisonalem Arbeitskräftemangel konfrontiert. Das Visaprogramm für Saisonarbeiter ist begrenzt, und in manchen Saisonen blieb Obst ungeerntet und verfaulte an den Ästen, weil es schlichtweg nicht genügend Arbeitskräfte gab, um es zu ernten. Dieser Arbeitskräftemangel hat zu einem sprunghaften Anstieg der Automatisierung in der Landwirtschaft geführt, doch die bisherigen Lösungen waren größtenteils fragmentiert und auf bestimmte Aufgaben beschränkt. Die Harper Adams University schlägt einen radikalen Paradigmenwechsel vor, weg von maßgeschneiderten Maschinen hin zu universell einsetzbaren humanoiden Plattformen.
Professor Fernando Auat Cheein, Professor für Ingenieurwesen an der Harper Adams University und Spezialist für Robotik, ist federführend bei der Konzeption dieses Ansatzes. Er vertritt die Ansicht, dass humanoide Roboter die nächste Stufe der Automatisierung in der Landwirtschaft darstellen. Das Kernargument beruht auf der physischen Architektur der Maschinen. Da Humanoide über dieselben Freiheitsgrade wie der menschliche Körper verfügen, reicht ein einziger
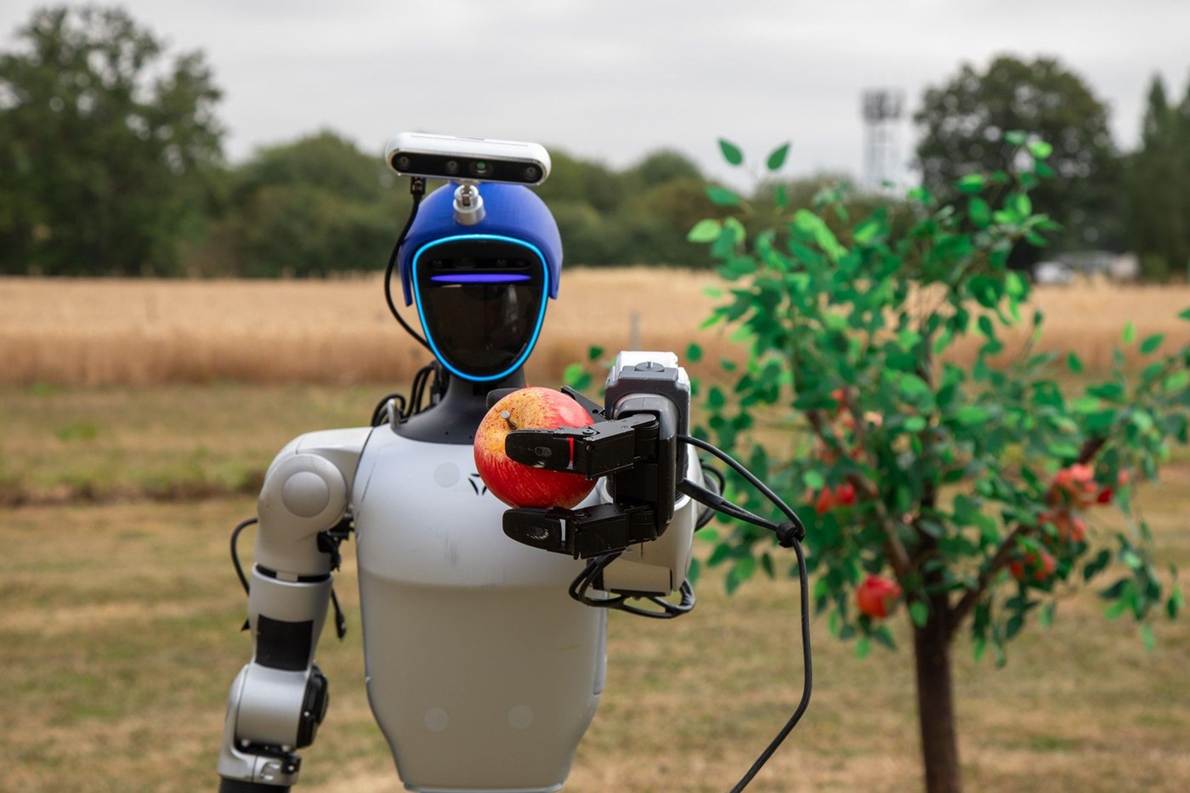
Ein Allzweckroboter kann theoretisch eine Vielzahl von Problemen in der Landwirtschaft lösen. Dies steht in krassem Gegensatz zur aktuellen Generation von Ad-hoc-Landwirtschaftsrobotern, die jeweils nur eine einzige Aufgabe erfüllen und für das Jäten, Sprühen oder Ernten separate Investitionen erfordern.Die Zielaufgaben für diese humanoiden Roboter erstrecken sich über den gesamten landwirtschaftlichen Zyklus. Die Forschung umfasst Ernten, Pflanzen, Beschneiden, Säen, Bewässern und Unkrautjäten. Demonstrationsbilder aus dem Projekt zeigen einen humanoiden Roboter, der in einem Obstgarten einen roten Apfel pflückt, was die für den schonenden Umgang mit Obst erforderliche Geschicklichkeit veranschaulicht. Die wirtschaftliche Logik, die diesem Ansatz zugrunde liegt, beruht auf der Skalierbarkeit der Software. Sobald eine bestimmte Aufgabe – wie beispielsweise das Erkennen und Pflücken eines reifen Apfels, ohne ihn zu beschädigen – auf einem Roboter perfektioniert wurde, lässt sich diese Programmierung sofort auf eine Flotte von tausend oder mehr Robotern übertragen. Dieses Modell – einmal replizieren, überall einsetzen – ist das wirtschaftlich-softwaretechnische Argument, das Humanoide von maßgeschneiderten Agrarrobotern unterscheidet, bei denen die Entwicklungskosten für jede neue Kulturpflanze oder Aufgabe erneut anfallen müssen.
Allzweck-Humanoide und die Nutzungslogik der landwirtschaftlichen Automatisierung
Der Wandel hin zu Allzweck-Humanoiden in der Landwirtschaft führt ein neues Wirtschaftsmodell für landwirtschaftliche Betriebe ein. Jahrzehntelang bestand die Automatisierungsstrategie darin, größere, effizientere Maschinen zu bauen, wie beispielsweise autonome Traktoren oder riesige Mähdrescher. Diese Maschinen sind bei großflächigen Aufgaben wie der Bodenbearbeitung oder der Getreideernte äußerst effektiv, doch ihnen fehlt die manuelle Geschicklichkeit, die für Sonderkulturen, Obst und Gemüse erforderlich ist. Der humanoide Ansatz versucht, das Problem der Geschicklichkeit zu lösen und gleichzeitig die wirtschaftlichen Skaleneffekte zu erhalten.
Für Landwirte ist die entscheidende Kennzahl der Preis pro geerntetem Kilogramm Erzeugnis im Vergleich zu den Kosten für saisonale Arbeitskräfte. Derzeit liegen keine definitiven Zahlen für die
ein humanoider Ansatz, und das Fehlen eines solchen ist an sich schon ein deutliches Zeichen dafür, dass sich diese Technologie nach wie vor fest in der Forschungsphase befindet. Der theoretische Vorteil ist jedoch beträchtlich. Eine einzige humanoide Plattform, die im Winter beschneiden, im Frühjahr pflanzen, im Sommer Unkraut jäten und im Herbst ernten kann, bietet eine weitaus höhere Auslastungsrate als ein spezialisierter Roboter zur Erdbeerernte, der zehn Monate im Jahr ungenutzt bleibt.Der britische Kontext ist hier besonders relevant. Die strengen Obergrenzen für Saisonarbeitskräfte machen Großbritannien zu einem frühen wirtschaftlichen Testfeld für universell einsetzbare Landwirtschaftsroboter. Wenn die Kosten für menschliche Arbeitskräfte aufgrund von Angebotsengpässen künstlich steigen, wird die Rentabilität von Roboterlösungen viel früher attraktiv. Die Harper Adams University ist aufgrund ihrer institutionellen Geschichte gut positioniert, um diese Forschung anzuführen. Die Universität führte ab 2017 das Projekt „Hands Free Hectare“ durch, bei dem erstmals eine Getreidekultur erfolgreich angebaut und geerntet wurde, ohne dass sich auch nur ein einziger Mensch auf dem Feld befand. Dieses wegweisende Projekt bewies, dass autonome Maschinen einen vollständigen Anbauzyklus bewältigen können, stützte sich dabei jedoch eher auf die Größenordnung traditioneller Landmaschinen als auf manuelle Geschicklichkeit.
Für welche konkreten Aufgaben werden humanoide Roboter in der Landwirtschaft getestet?
Humanoide Roboter an der Harper Adams University werden für eine breite Palette landwirtschaftlicher Aufgaben getestet, darunter Ernten, Pflanzen, Beschneiden, Säen, Bewässern und Unkrautjäten. Das Ziel besteht darin, eine einzige Allzweckplattform mit menschenähnlichen Bewegungsfreiheitsgraden einzusetzen, um verschiedene Aufgaben über den gesamten Anbauzyklus hinweg auszuführen und so den Bedarf an zahlreichen Einzweckmaschinen zu ersetzen.
Die Integration dieser Roboter in die bestehende landwirtschaftliche Umgebung ist ein Schwerpunkt der Forschung. Professor Auat Cheein betont den Aspekt der Koexistenz und weist darauf hin, dass Roboter soziale Kompetenzen benötigen, um effektiv mit Menschen zusammenarbeiten zu können. Die
Das erklärte Ziel des Projekts ist die Zusammenarbeit, nicht der vollständige Ersatz der Arbeitskräfte in der Landwirtschaft. Dieser kooperative Ansatz ist unerlässlich, um die Akzeptanz bei Landarbeitern und Betriebsleitern zu gewinnen, die darauf vertrauen müssen, dass die Maschinen in gemeinsam genutzten Bereichen sicher arbeiten.Die technische Herausforderung, komplexe Sensordaten in einer unstrukturierten Umgebung wie einem landwirtschaftlichen Betrieb in konkrete Handlungen umzusetzen, ist immens. Stellen Sie sich das so vor, als würden Sie einem Kleinkind beibringen, eine Himbeere zu pflücken, ohne sie zu zerdrücken – nur dass das Kleinkind aus Metall und Silizium besteht und der Himbeerstrauch im Wind schwankt, bedeckt von Blättern, die unter bestimmten Lichtverhältnissen den Früchten auffallend ähnlich sehen. Der Roboter muss seinen Griff, seine visuelle Verarbeitung und sein räumliches Bewusstsein ständig in Echtzeit anpassen – eine Leistung, die immense Rechenleistung und hochentwickelte physikalische Aktuatoren erfordert.
Die Beweislast im Obstgarten
Trotz der theoretischen Vorteile ist der Weg zur kommerziellen Realisierbarkeit humanoider Landwirtschaftsroboter mit Herausforderungen gepflastert. Die Landwirtschaft verfügt über einen gut dokumentierten „Roboterfriedhof“. Die Small Robot Company, ein in Großbritannien ansässiges Start-up, das leichte, autonome Feldroboter entwickelte, stellte 2024 trotz großer öffentlicher Aufmerksamkeit und vielversprechender Anfänge den Betrieb ein. Obstplantagen und Felder gehören zu den schwierigsten Umgebungen für Roboter, die man sich vorstellen kann. Sie zeichnen sich durch wechselnde Lichtverhältnisse, ständige Sichtbehinderungen durch Blätter und Äste, unvorhersehbares Wetter sowie empfindliche Erzeugnisse aus, die leicht beschädigt werden können.
Die harte Wahrheit ist, dass die humanoide Bauweise erhebliche Kosten und eine mechanische Anfälligkeit mit sich bringt, die bei Plattformen auf Rädern oder mit Portalrahmen vollständig vermieden werden. Ein Radroboter mit einem einfachen Roboterarm ist von Natur aus stabiler und oft kostengünstiger in der Herstellung als ein zweibeiniger Humanoid, der sich auf unebenem, schlammigem Gelände ständig im Gleichgewicht halten muss. Die Beweislast liegt eindeutig beim Lager der Humanoiden, um nachzuweisen, dass der zusätzliche
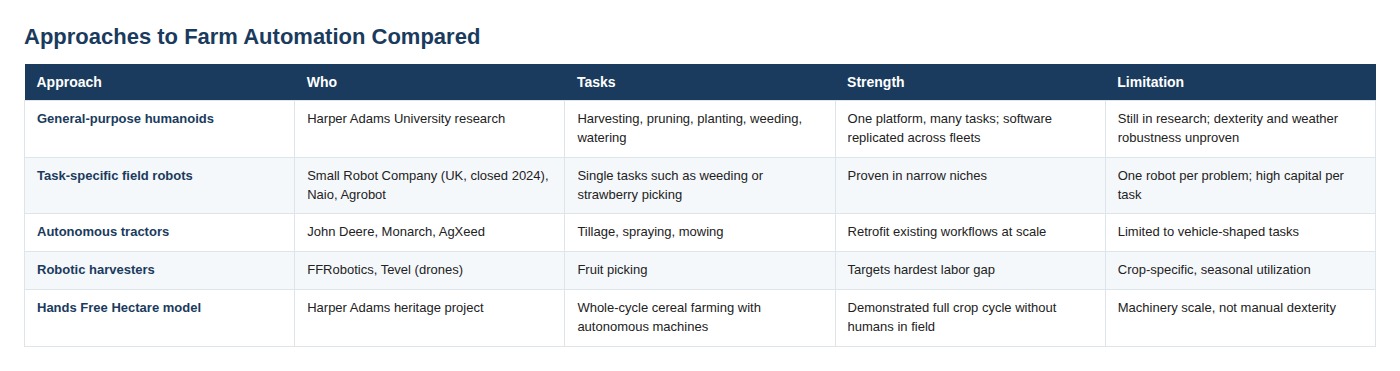
Die Vielseitigkeit der menschlichen Gestalt überwiegt die erhöhte Komplexität und die höheren Kosten.Der Vergleich verschiedener Ansätze zur Automatisierung in der Landwirtschaft verdeutlicht diese Abwägungen. Während universell einsetzbare Humanoide das Versprechen einer einzigen Plattform für viele Aufgaben bieten, haben sie sich außerhalb des Labors hinsichtlich Fingerfertigkeit und Witterungsbeständigkeit noch nicht bewährt. Aufgabenspezifische Feldroboter haben sich in engen Nischen bewährt, erfordern jedoch hohe Investitionskosten pro Aufgabe. Autonome Traktoren eignen sich hervorragend für die großflächige Nachrüstung bestehender Arbeitsabläufe, sind jedoch auf fahrzeugspezifische Aufgaben beschränkt.
Vergleich von Strategien zur Automatisierung in der Landwirtschaft
Die folgende Tabelle gibt einen Überblick über den aktuellen Stand der landwirtschaftlichen Automatisierung und vergleicht den humanoiden Ansatz mit bestehenden Technologien.
Die Entwicklung humanoider Roboter für die Landwirtschaft ist nicht bloß eine technologische Übung; sie ist eine Reaktion auf einen grundlegenden Wandel in der Arbeitsökonomie der Nahrungsmittelproduktion. Da die Weltbevölkerung wächst und das Angebot an landwirtschaftlichen Arbeitskräften schrumpft, wird sich der Druck zur Automatisierung nur noch verstärken. Der Erfolg oder Misserfolg von Projekten wie dem an der Harper Adams University wird tiefgreifende Auswirkungen darauf haben, wie wir unsere Lebensmittel in den kommenden Jahrzehnten anbauen und ernten.
Der Übergang von der Forschung zum kommerziellen Einsatz erfordert erhebliche Fortschritte sowohl bei der Robustheit der Hardware als auch bei der Intelligenz der Software. Die Roboter müssen den Strapazen der täglichen Arbeit auf dem Bauernhof standhalten können – von eisigem Regen bis zur sengenden Sonne – und dabei stets filigrane Aufgaben mit hoher Präzision ausführen. Das wirtschaftsökonomische Argument, dass eine einmal perfektionierte Aufgabe unendlich oft wiederholt werden kann, ist überzeugend, beruht jedoch auf der Annahme,
dass die Hardwareplattform robust genug ist, um diese Software unter realen Bedingungen zuverlässig auszuführen.Der Agrarsektor verfolgt diese Entwicklungen aufmerksam. Beschaffungsmanager, Einkaufsleiter und landwirtschaftliche Betriebe bewerten derzeit die potenzielle Kapitalrendite dieser fortschrittlichen Systeme. Das Versprechen einer flexiblen, multitaskingfähigen Roboterbelegschaft ist äußerst attraktiv, insbesondere in Regionen mit akutem Arbeitskräftemangel. Die hohen Anschaffungskosten und die noch nicht erprobte Einsatzfähigkeit der Technologie im kommerziellen Umfeld stellen jedoch weiterhin erhebliche Hindernisse für deren Einführung dar.
Die Forschungsarbeit an der Harper Adams University stellt einen entscheidenden Schritt bei der Untersuchung der Einsatztauglichkeit humanoider Roboter in der Landwirtschaft dar. Durch die Konzentration auf die einzigartigen Fähigkeiten der menschlichen Körperform erweitert das Projekt die Grenzen des Möglichen in der landwirtschaftlichen Automatisierung. Ob diese Maschinen letztendlich in Obstgärten und auf Feldern alltäglich werden, bleibt abzuwarten, doch die wirtschaftlichen und demografischen Zwänge, die ihre Entwicklung vorantreiben, sind unbestreitbar.
Die Integration fortschrittlicher Robotik in die Landwirtschaft ist ein komplexer und fortlaufender Prozess, der die Zusammenarbeit zwischen Ingenieuren, Agrarwissenschaftlern und Landwirten erfordert. Das Ziel besteht nicht darin, menschliche Arbeitskräfte vollständig zu ersetzen, sondern ihre Fähigkeiten zu ergänzen und den dringendsten Arbeitskräftemangel zu beheben. Mit zunehmender Reife der Technologie ist zu erwarten, dass immer ausgefeiltere und leistungsfähigere Robotersysteme auf den Agrarmarkt kommen und die Art und Weise, wie wir Lebensmittel produzieren, grundlegend verändern werden.
Haftungsausschluss: Dieser Artikel dient ausschließlich zu Informationszwecken und stellt weder eine Anlageberatung noch eine Empfehlung oder Bestätigung der von den genannten Unternehmen gemachten Aussagen dar.














